
Fabricação e montagem de placas de circuito impresso (PCBA) para controle de drones guiados por fibra óptica.

O controle de UAVs guiados por fibra óptica é uma disciplina que descende diretamente da tecnologia de mísseis antitanque guiados por fio — sistemas nos quais um operador direciona uma munição através de um enlace físico, imune a interferências de rádio e bloqueios de GPS devido à natureza do meio. A variante moderna substitui o fio de cobre por fibra óptica monomodo, trocando a largura de banda limitada e a suscetibilidade a interferências elétricas do sistema original por comunicação em gigabit e completo silêncio eletromagnético. A placa de circuito impresso (PCB) de controle de UAVs guiados por fibra óptica é a metade aérea deste sistema: ela recebe comandos de direção opticamente do operador, os converte em sinais de controle de voo, gerencia o conjunto de sensores de bordo e retorna vídeo e telemetria através da mesma fibra que é liberada de um cartucho à medida que a plataforma se desloca ao longo do alvo.
O que distingue esta placa de um controlador de voo convencional não é a capacidade de processamento, mas sim as exigências da interface óptica combinadas com requisitos rígidos de tempo real. O ciclo de comando de orientação — desde a entrada do operador até o movimento do atuador — deve ser concluído dentro do tempo de resposta aerodinâmica da plataforma. Para drones de vigilância com perfis de voo lentos e deliberados, 40–50 ms são aceitáveis. Para plataformas táticas rápidas que executam manobras terminais, o limite pode ser inferior a 10 ms. Esses requisitos de temporização orientam todas as decisões de arquitetura: interface de fibra óptica, escolha do processador, método de saída do atuador e comportamento à prova de falhas.
Solicite um orçamento para placa de circuito impresso com controle guiado por fibra óptica
Resposta rápida
Uma placa de circuito impresso (PCB) de controle de UAV guiado por fibra óptica processa comandos de orientação recebidos através de fibra óptica dispensada, converte sinais ópticos em saídas de controle de voo com latência inferior a 50 ms, retorna vídeo e telemetria pela mesma fibra via WDM e executa comportamento de segurança determinístico em caso de perda de fibra. Derivado do míssil FOG-M, o projeto prioriza baixa latência de comando, confiabilidade para uso único ou reutilização limitada e determinismo em tempo real rígido. Difere das placas com cabo de fibra óptica em que a fibra nunca é recolhida — a plataforma a dispensa de um cartucho na velocidade de voo e o rastro de fibra permanece no local.
Conteúdo
- Histórico: da tecnologia FOG-M aos modernos drones guiados por fibra óptica
- Arquitetura de Sistemas e Papel do Conselho
- Orçamento de trajetória de comando e latência de orientação
- Feedback do sensor e caminho de retorno de vídeo
- Monitoramento de distribuição de fibra
- Projeto à prova de falhas para perda de fibra óptica
- Seleção de processador e RTOS
- Arquitetura de energia para plataformas de uso único
- Guiado vs. Preso: Diferenças de Design
- Fabricação e Qualificação
- Perguntas frequentes
Histórico: da tecnologia FOG-M aos modernos drones guiados por fibra óptica
O míssil BGM-71 TOW (década de 1970) utilizava um fio de cobre liberado tanto do lançador quanto do míssil durante o voo, com os sinais de orientação transmitidos pelo fio. O alcance era limitado pela resistência à tração do fio e pela atenuação do sinal elétrico — tipicamente inferior a 4 km. No final da década de 1970 e na década de 1980, programas de pesquisa de defesa exploraram a substituição do cobre por fibra óptica por dois motivos: a largura de banda de gigabit da fibra permitia o retorno de vídeo de uma câmera no buscador do míssil, e a imunidade da fibra à interferência eletromagnética resolvia as preocupações com a possibilidade de sistemas guiados por fio serem bloqueados por emissores de micro-ondas de alta potência.
O programa de Míssil Guiado por Fibra Óptica (FOG-M) demonstrou o conceito, mas foi cancelado antes da produção. A tecnologia que validou — fibra óptica liberada tanto da plataforma de lançamento quanto da munição, com comandos de orientação óptica e retorno de vídeo — tornou-se a base para as modernas arquiteturas de drones guiados por fibra óptica. A principal diferença é que as plataformas atuais são drones, e não munições unidirecionais: elas carregam câmeras e conjuntos de sensores para Inteligência, Vigilância e Reconhecimento (ISR) em vez de ogivas, podem permanecer em voo estacionário em vez de voar diretamente para um alvo e, em algumas configurações, podem ser recuperadas e reutilizadas.
A moderna placa de circuito impresso de controle guiado por fibra herda a arquitetura de sinal fundamental do FOG-M — comando óptico de encaminhamento, retorno de vídeo e distribuição passiva de fibra — e a adapta aos perfis de voo de drones, às arquiteturas de processadores atuais e à disponibilidade de fibra óptica comercial e tecnologia de transceptores a custos que não existiam na década de 1980.
Arquitetura de Sistemas e Papel do Conselho
O sistema guiado por fibra óptica consiste em: estação terrestre (console do operador + bobina de fibra + transmissor/receptor óptico) → fibra óptica distribuída → placa de circuito impresso de controle embarcada → atuadores de voo + câmera + sensores. A placa de circuito impresso de controle é a única interface entre o solo e o ar durante toda a missão. Sua interface óptica deve receber comandos de forma confiável, seu processador deve executá-los em tempo real e seus drivers de atuadores devem produzir sinais limpos e de baixa latência para as superfícies de controle de voo ou motores.
Ao contrário de um drone com cabo, onde a fibra é gerenciada por um sistema de bobina bidirecional, uma plataforma guiada por fibra libera a fibra passivamente a partir de um cartucho — a fibra é liberada conforme o drone se move e, quando o cartucho está vazio, a comunicação é encerrada. A interface eletrônica do cartucho é gerenciada na placa de circuito impresso (PCB) do cartucho de fibra óptica , que monitora a quantidade de fibra restante, a tensão no guia de saída e a taxa de liberação. A PCB de controle recebe dados de status da placa do cartucho por meio de um barramento entre placas e os utiliza para decisões de gerenciamento da missão.
Particionamento da placa: alguns projetos integram a interface óptica, o processador, as saídas do atuador e o monitoramento do cartucho em uma única placa. Outros dividem a interface óptica em uma placa de enlace de dados ópticos dedicada , conectada à placa de controle por meio de um conector de alta velocidade. A abordagem integrada economiza peso e reduz a quantidade de conectores. A abordagem com separação permite a otimização independente da interface óptica, que é predominantemente analógica, e da função de controle, que é predominantemente digital, podendo simplificar a compatibilidade eletromagnética (EMC) entre as duas.
Orçamento de trajetória de comando e latência de orientação
O circuito de orientação funciona da seguinte forma: entrada do operador → software de controle em solo → codificação óptica → fibra → receptor óptico embarcado → conversão elétrica → decodificação do protocolo → validação do comando → saída do atuador → resposta aerodinâmica → imagem da câmera → codificação de vídeo → transmissão óptica → fibra → receptor em solo → exibição. A parte desse circuito da qual a placa de circuito impresso de controle é responsável — da recepção óptica à saída do atuador — deve estar dentro do orçamento total de latência, que é definido pelo tempo de resposta aerodinâmica da plataforma menos o atraso de ida e volta da fibra óptica (desprezível em comprimentos de cabo inferiores a 10 km: ~50 µs/km em um sentido com c/n ≈ 0.67c).
Metas de latência específicas da plataforma:
- Drone de vigilância lento (3–5 m/s, grande envergadura): Orçamento total do loop: 80–150 ms; orçamento da placa de circuito impresso de controle: ~20–40 ms
- Drone ISR tático (10–20 m/s, agilidade moderada): Orçamento total do loop: 40–80 ms; orçamento da placa de circuito impresso de controle: ~10–20 ms
- Plataforma de manobra rápida (>20 m/s, alta agilidade): Orçamento total do loop <30 ms; orçamento da placa de controle <8 ms; requer controle dedicado baseado em FPGA.
A latência na placa de circuito impresso de controle é dominada por: conversão óptico-elétrica (~1 µs, desprezível), buffer de recebimento do protocolo de quadro e verificação de CRC (~50–200 µs dependendo do protocolo e do processador), interface do atuador (período PWM = 1/frequência; a 400 Hz, a latência máxima do PWM é de 2.5 ms; o protocolo digital DSHOT reduz isso para ~100 µs).
A verificação da integridade dos comandos é obrigatória: cada quadro recebido deve incluir um CRC ou checksum que o processador valida antes de passar o comando para as saídas do atuador. Um comando corrompido executado sem validação pode produzir uma entrada de controle de voo que o operador não emitiu. A verificação do CRC adiciona cerca de 5 a 20 µs à latência de processamento — totalmente aceitável, dada a sua função na prevenção de comandos espúrios para o atuador.
Vale a pena destacar aqui o contexto do projeto anti-interferência : como os comandos trafegam por fibra óptica, a ameaça de interferência de radiofrequência que motiva o projeto de placas de circuito impresso anti-interferência está completamente ausente. O modelo de ameaça à segurança para sistemas guiados por fibra óptica é físico — corte da fibra, interceptação física do contêiner — e não eletromagnético.
Feedback do sensor e caminho de retorno de vídeo
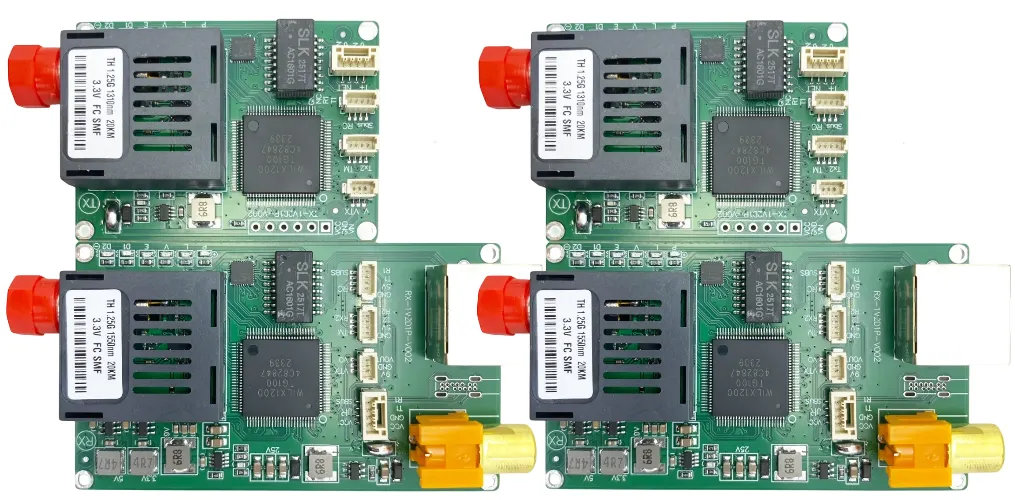
Vídeo e telemetria retornam pela mesma fibra através de multiplexação por divisão de comprimento de onda (WDM). Um esquema típico: comandos enviados em 1310 nm, vídeo recebido em 1550 nm. Os dois comprimentos de onda compartilham o mesmo filamento de fibra, mas são separados em cada extremidade por acopladores ópticos WDM (divisores de feixe seletivos em comprimento de onda). Essa arquitetura bidirecional em uma única fibra é crucial para plataformas guiadas por fibra, pois a fibra é dispensada e não pode ser um feixe de múltiplos filamentos — o peso e a capacidade do invólucro exigem uma única fibra.
O fluxo de vídeo na placa embarcada: sensor da câmera → ISP (processador de sinal de imagem) → mecanismo de compressão (codificador de hardware H.264 ou H.265) → packetização → transmissor óptico. Um sinal não comprimido de 1080p60 requer aproximadamente 3 Gbps; após a codificação H.264 com um nível de qualidade adequado para vigilância, o mesmo fluxo pode atingir 10–50 Mbps. A compressão é obrigatória para qualquer plataforma guiada por fibra óptica com um invólucro prático, pois permite o uso de interfaces ópticas de 100 Mbps a 1 Gbps em vez de 10 Gbps, com consequentes reduções no custo do transceptor, no consumo de energia e na complexidade do projeto da placa.
O pipeline de vídeo segue os mesmos princípios de projeto da camada física de uma placa de enlace de dados ópticos dedicada , adaptados ao ambiente mecânico da fibra dispensada — em particular, o ângulo de saída da fibra e qualquer tensão introduzida pelo mecanismo de dispensação podem causar acoplamento de modos em fibras multimodo, portanto, fibras monomodo e transceptores compatíveis com o comprimento de onda são prática padrão.
Monitoramento de distribuição de fibra
A placa de controle monitora três parâmetros de dispensação, seja diretamente ou através da placa de interface do cartucho:
- Potência óptica no receptor: O indicador mais fundamental da integridade da fibra. Uma queda repentina de potência indica uma ruptura; um declínio gradual pode indicar violações do raio de curvatura no cabo dispensado ou contaminação no guia de saída.
- Estimativa de fibra restante: derivado da integração da velocidade (∫v dt) comparada com a capacidade calibrada do cartucho. Métodos mais precisos utilizam um codificador rotativo no carretel de saída ou um sensor direto de comprimento da fibra. Um alerta de fibra fraca, com 10–20% de fibra restante, aciona o cálculo da trajetória de retorno.
- Tensão no guia de saída: Um extensômetro ou sensor de força no guia de saída detecta o travamento — o travamento da fibra no terreno ou em um obstáculo cria um pico de tensão antes da ruptura. A detecção fornece um aviso de aproximadamente 50 a 200 ms, tempo suficiente para tentar uma manobra evasiva em algumas plataformas.
Os três parâmetros devem ser amostrados a uma taxa suficiente para suportar a lógica de segurança descrita na Seção 6. A amostragem da potência óptica a 1 kHz é típica — isso proporciona uma resolução de 1 ms para a detecção de rupturas. A amostragem da tensão a 500 Hz é suficiente. A estimativa da quantidade restante de fibra pode ser executada a 10–50 Hz, visto que o esgotamento do cartucho é um processo lento em relação ao ciclo de controle. Os detalhes do hardware de dispensação são apresentados na seção de circuito impresso da caixa de dispensação de fibra.
Projeto à prova de falhas para perda de fibra óptica
O requisito fundamental do projeto: cada evento de perda de fibra deve ter uma resposta definida e determinística.
Ao contrário de um drone conectado por cabo, onde a fibra óptica realiza uma viagem de ida e volta e a degradação é gradual e previsível, uma fibra óptica dispensada pode romper-se abruptamente, sem aviso prévio — seja pelo terreno, pelo rotor ou por erro do operador na extremidade em solo. A placa de circuito impresso de controle deve tratar a perda de fibra como um evento esperado, e não como uma falha excepcional. A resposta deve ser predefinida, implementada em hardware ou firmware com suporte de watchdog e comprovada em testes em solo antes de qualquer voo.
Máquina de estados para detecção de perda de fibra:
- A potência óptica cai abaixo do limite T_low (definido 3 dB acima da sensibilidade mínima do receptor).
- Temporizador de início: janela de 100–500 ms (distingue perda momentânea de ruptura permanente; a perda momentânea pode ocorrer durante manobras bruscas que tensionam o ângulo de saída da fibra).
- Se a energia for restabelecida dentro do período indicado: registre o evento, continue a operação e alerte o operador.
- Se a energia não for restabelecida: declare ruptura da fibra e acione o modo de segurança.
Opções do modo de segurança (pré-configuradas por tipo de missão):
- Estabilização autônoma: Transição para o GPS de bordo ou para a posição barométrica, permanência na posição atual e aguardar a tentativa de reconexão do operador via backup de radiofrequência (se equipado).
- Devolver ao recipiente: Navegue até a última posição conhecida do contêiner usando a navegação inercial a bordo e tente a reconexão da fibra.
- Manobra terminal: Para aplicações com munição, execute a aproximação terminal pré-programada até as últimas coordenadas conhecidas do alvo.
- Descida controlada: Se o voo autônomo não for viável, reduza a potência para a taxa mínima de descida controlada e desligue os motores ao se aproximar do solo.
O watchdog de hardware é obrigatório: um circuito integrado de temporizador dedicado (e não um watchdog de software) monitora o sinal de pulsação do processador. Se o processador travar — devido a uma falha de firmware, travamento induzido por EMI ou falha de energia — o watchdog aciona o relé de segurança e leva os atuadores a um estado seguro predefinido dentro do tempo limite do watchdog (normalmente de 50 a 200 ms). Esta é a última linha de defesa entre uma falha do processador e uma plataforma descontrolada.
Seleção de processador e RTOS
A placa de circuito impresso de controle requer um processador capaz de execução determinística em tempo real. As principais métricas são a latência de interrupção no pior caso (o atraso entre um pacote de comando recebido que dispara uma interrupção e o início da execução da rotina de serviço de interrupção) e o tempo de troca de contexto (o tempo necessário para salvar o estado da tarefa atual e carregar uma nova tarefa). Variações nessas métricas contribuem diretamente para o orçamento de latência do laço de controle.
Categorias de processadores:
- ARM Cortex-M7 (ex: STM32H7): 480 MHz, FPU de hardware, latência de interrupção no pior caso de aproximadamente 12 ciclos (aproximadamente 25 ns), suficiente para plataformas que exigem um laço de controle superior a 5 ms. Custo-benefício excelente, amplamente utilizado em controladores de voo de drones comerciais. Adequado para a maioria das plataformas de vigilância guiadas por fibra óptica.
- ARM Cortex-R5: Processador dual-core com sincronização em etapas para aplicações críticas de segurança, tempo de resposta determinístico e sem surpresas na latência de cache. Selecionado para plataformas de defesa onde a função de controle de voo exige conformidade com o nível de integridade de segurança (SIL).
- Controle baseado em FPGA (Xilinx Zynq, Intel Cyclone): Para plataformas que exigem loops de controle com latência inferior a um milissegundo, a FPGA executa o algoritmo de controle em lógica dedicada com latência determinística de um ciclo de clock. O processador (núcleo ARM dentro do SoC) lida com funções que não exigem tempo real: registro de telemetria, monitoramento da integridade da fibra óptica e gerenciamento de missão.
Seleção de RTOS: O FreeRTOS é a escolha mais comum para controle embarcado de drones devido ao seu tamanho reduzido, agendamento de tarefas determinístico e amplo ecossistema. O Zephyr está ganhando adoção por sua arquitetura moderna e suporte a frameworks de certificação de segurança. O sistema bare-metal (sem RTOS) é aceitável para as plataformas mais simples, onde o laço de controle é a única tarefa significativa, mas aumenta a complexidade à medida que o conjunto de recursos cresce.
Arquitetura de energia para plataformas de uso único
Plataformas descartáveis guiadas por fibra óptica enfrentam uma restrição na arquitetura de energia que não se aplica a drones reutilizáveis: o sistema de energia deve ser otimizado para um único perfil de missão (da decolagem até o final da fibra), sem necessidade de gerenciamento de ciclos de carga ou de manutenção da saúde da bateria a longo prazo. Isso permite uma seleção agressiva de células: células de polímero de lítio de alta descarga com taxas C de pico que reduziriam inaceitavelmente a vida útil em uma plataforma reutilizável são perfeitamente adequadas neste caso.
A distribuição de energia da placa de controle deve suportar o pico de corrente de partida do motor (centenas de amperes em pequenos UAVs) sem que a tensão de alimentação caia abaixo do limite de proteção contra subtensão do processador. A capacitância de grande capacidade próxima à entrada de energia de cada ESC, combinada com planos de alimentação separados para o acionamento do motor e a aviônica (conectados em um único ponto estrela), impede que o ruído de chaveamento do motor se acople à eletrônica de controle.
Monitoramento da bateria: a contagem de Coulomb fornece o estado de carga para o gerenciamento da missão. Para plataformas descartáveis, a principal preocupação é a conclusão da missão antes da descarga, e não a longevidade da bateria — a curva de estado de carga orienta a lógica de retorno à base ou aborto da missão, juntamente com a estimativa da fibra restante. Os princípios de projeto de PCB para distribuição de energia em ambientes contestados, aplicáveis a drones com GPS bloqueado, também se aplicam aqui — a ausência de preocupação com interferência de GPS não elimina a necessidade de um projeto de fonte de alimentação com proteção contra EMI no compartimento de aviônicos.
Guiado vs. Preso: Diferenças de Design
| Aspecto do projeto | Guiado por fibra (dispensado) | Conectado (gerenciado por carretel) |
|---|---|---|
| Gestão de fibras | Dispensação passiva, sem necessidade de recuperação, o recipiente se esvazia completamente. | Carretel bidirecional ativo, tensão controlada por motor, fibra recolhida ao aterrar. |
| Latência do laço de controle | Tempo inferior a 50 ms é crítico para a maioria das plataformas; menos de 10 ms para manobras rápidas. | Maior tolerância — 100–200 ms aceitáveis para plataformas ISR estacionárias ou com movimento lento e conectadas por cabos. |
| Resposta à ruptura da fibra | Deve lidar com interrupções abruptas e sem aviso prévio; mecanismo de segurança determinístico obrigatório. | Pode alertar antes da falha; o motor do carretel fornece feedback de tensão, prevendo a quebra. |
| Reutilização da plataforma | Frequentemente descartáveis; algumas variantes ISR projetadas para recuperação. | Geralmente reutilizável; estrutura e eletrônica projetadas para voos repetidos. |
| Placa de circuito impresso do recipiente | Monitoramento passivo da alimentação de fibra; sem acionamento por motor. | Controle ativo do motor; regulação da tensão; rastreamento bidirecional do comprimento da fibra. |
| Endurecimento EMI | Padrão para uso comercial; MIL-STD-461 para defesa. | Mesma faixa de requisitos; Design resistente a EMI As práticas se aplicam igualmente. |
Fabricação e Qualificação
A abordagem de fabricação se divide pelo modelo de reutilização da plataforma:
Plataformas descartáveis: FR-4 padrão, 4 a 6 camadas, componentes de nível comercial, montagem SMT automatizada, teste em circuito (ICT) e teste funcional completos, triagem ambiental por amostragem. A qualificação é feita por meio de análise de projeto e testes ambientais limitados, em vez de conformidade total com a norma MIL-STD-810. O custo é o principal fator determinante — uma plataforma destruída em um único uso não pode suportar uma placa de circuito impresso de US$ 50,000. A fabricação de PCBs em FR-4 com montagem padrão sem chumbo atende ao requisito de confiabilidade para um perfil de missão medido em horas.
Plataformas ISR reutilizáveis: Abordagens de projeto e qualificação de nível militar — substrato de poliimida ou FR-4 de alta Tg, aceitação de montagem IPC Classe 2 ou 3, revestimento conformal para resistência à umidade e contaminação, testes de qualificação ambiental MIL-STD-810. Os testes funcionais incluem: retorno de comando de orientação em temperaturas operacionais extremas, simulação de ruptura de fibra (atenuador óptico inserido para confirmar se os mecanismos de segurança são acionados corretamente no limite definido), medição de latência em todo o caminho do comando.
A Highleap oferece serviços de fabricação e montagem para placas de controle guiadas por fibra óptica, tanto descartáveis quanto reutilizáveis, com pacotes de documentação adequados a cada nível de qualificação.
Perguntas frequentes
Qual o alcance de um drone guiado por fibra óptica?
O alcance é limitado pela capacidade do cartucho — o comprimento da fibra que pode ser enrolada no cartucho na extremidade aérea, mais a fibra na bobina do lado terrestre. A capacidade prática de um cartucho aéreo é de 5 a 20 km para um cartucho pesando de 2 a 8 kg. Algumas plataformas maiores transportam mais de 30 km. O orçamento de enlace óptico não é o fator limitante — fibra monomodo de 1310 nm a 0.35 dB/km com um orçamento óptico de 20 dB suporta 57 km, excedendo em muito a capacidade do cartucho.
A arquitetura guiada por fibra óptica pode suportar a navegação autônoma por pontos de referência?
Sim — a navegação autônoma é executada no processador integrado e não requer a conexão de fibra óptica. A conexão de fibra óptica transmite os comandos de sobreposição do operador e retorna o vídeo para o monitoramento da situação. Os modos autônomos são particularmente importantes para plataformas guiadas por fibra óptica, pois o operador pode perder temporariamente a imagem do vídeo (devido ao terreno que bloqueia a visão da câmera) enquanto a plataforma continua navegando autonomamente.
O que acontece se a fibra se romper na extremidade aterrada (perto da bobina)?
O evento de perda óptica é idêntico da perspectiva da placa de bordo, independentemente de onde a fibra se rompa. A lógica de detecção e segurança descrita na Seção 6 aplica-se igualmente a uma ruptura na extremidade terrestre e a uma ruptura na extremidade aérea. Fisicamente, uma ruptura na extremidade terrestre pode ser mais comum — a fibra próxima ao ponto de lançamento é estacionária e vulnerável a ser cortada pelo tráfego de veículos ou por pessoal.
Como a negação do sinal de GPS afeta esse sistema?
Para a comunicação por fibra óptica: de forma alguma. O enlace de fibra é imune a interferências ou falsificações de GPS. Para o modo autônomo de segurança: significativamente. Se o sistema de segurança depender do retorno automático para casa com referência ao GPS, a interferência de GPS desativa essa opção. Portanto, projetos voltados para defesa implementam o sistema de segurança baseado exclusivamente em navegação inercial (IMU) como o modo autônomo principal, com o GPS como opção secundária quando disponível. Placa de circuito impresso de drone sem GPS O contexto do projeto aborda o hardware de navegação inercial que sustenta essa capacidade.

Posts recomendados

Conjunto de PCB de eletrônicos de consumo
A Highleap Electronics fornece placas de circuito impresso para eletrônicos de consumo...

Montagem de PCB com programação de firmware
A Highleap Electronics oferece montagem de placas de circuito impresso com firmware...
Fabricante de PCB de 24 camadas na China
Como obter um orçamento para PCBs? Vamos realizar uma análise DFM/DFA para...
Fabricação de PCBs com linhas ultrafinas para roteamento de alta densidade
Como obter um orçamento para PCBs? Vamos realizar uma análise DFM/DFA para...
Como obter uma cotação para PCBs
Deixe-nos executar a análise DFM/DFA para você e retornaremos com um relatório.
Você pode enviar seus arquivos com segurança através do nosso site.
Precisamos das seguintes informações para lhe dar um orçamento:
-
- Gerber, ODB++ ou .pcb, especificação.
- Lista de materiais caso necessite de montagem
- Qtd.
- Hora de virar