
Placa de circuito impresso (PCB) para gateway de comunicação industrial para robôs

Os robôs industriais modernos raramente operam como máquinas isoladas. Eles precisam trocar dados com PLCs, IHMs, controladores de segurança, equipamentos legados de barramento de campo e, cada vez mais, com sistemas de TI ou MES de nível superior. O desafio reside no fato de que os ambientes fabris ainda contêm múltiplas gerações de protocolos de comunicação incompatíveis — EtherCAT, PROFINET, Modbus, CANopen, RS-485 e outros — cada um com diferentes modelos de temporização, domínios de tensão e expectativas de confiabilidade.
Uma placa de circuito impresso (PCB) de gateway de comunicação industrial faz a ponte entre essas fronteiras de protocolo. Ela traduz dados entre redes fieldbus determinísticas e sistemas baseados em Ethernet, preservando o comportamento em tempo real, o isolamento elétrico e a confiabilidade a longo prazo em condições industriais adversas. Isso torna as PCBs de gateway fundamentalmente diferentes do hardware de rede para consumidores ou para TI.
Este artigo explica como as placas de circuito impresso (PCBs) para gateways de comunicação industrial são projetadas especificamente para sistemas robóticos, com foco em requisitos de protocolo, restrições de tempo real, arquitetura de isolamento, implementação da camada física, opções de processamento e confiabilidade ambiental.
Conteúdo
- O que é uma placa de circuito impresso (PCB) para gateway de comunicação industrial?
- Requisitos de protocolo industrial
- Fundamentos da comunicação em tempo real
- Arquitetura de isolamento multiportas
- Implementação da Camada Física
- Processamento e Tradução de Protocolos
- Confiabilidade em Ambiente Industrial
O que é uma placa de circuito impresso (PCB) para gateway de comunicação industrial — e por que os robôs dependem dela
Em sistemas de robótica e automação, uma placa de circuito impresso (PCB) de gateway de comunicação industrial não é simplesmente um conversor de protocolo. Ela atua como uma espinha dorsal de comunicação em tempo real que conecta controladores de movimento, sensores, sistemas de segurança, PLCs e redes de supervisão que operam sob premissas de temporização e elétricas fundamentalmente diferentes.
Ao contrário dos equipamentos de rede em geral, os sistemas robóticos exigem comunicação determinística. Comandos de movimento, sinais de feedback e mensagens de segurança devem chegar dentro de janelas de tempo definidas e com jitter rigorosamente controlado. Um pacote atrasado ou inconsistente não é um mero inconveniente — pode resultar diretamente em movimentos instáveis, paradas inesperadas ou falhas de segurança.
Do ponto de vista do projeto de PCBs, isso coloca os gateways de comunicação industrial em uma categoria distinta:
- Eles devem interligar redes fieldbus em tempo real e sistemas Ethernet ou baseados em IP que não sejam em tempo real, sem permitir que a incerteza de temporização se propague.
- É necessário manter o isolamento galvânico entre várias portas para proteger os equipamentos e evitar loops de terra em ambientes com ruído elétrico.
- Eles devem operar continuamente sob vibração, variação de temperatura e interferência eletromagnética típicas de linhas de produção robotizadas.
- Devem ser projetados para garantir consistência na fabricação, pois pequenas variações no layout, na montagem ou no espaçamento de isolamento podem afetar diretamente a estabilidade da comunicação.
As seções abaixo explicam como esses requisitos se traduzem em decisões concretas de projeto em nível de PCB para gateways de comunicação robótica prontos para produção.
Requisitos de protocolo industrial
A arquitetura de placas de circuito impresso (PCBs) de gateways é determinada, em primeiro lugar, pelos protocolos de comunicação que deve suportar. Os protocolos industriais diferem significativamente em termos de comportamento temporal, tratamento de erros e especificações da camada física, e essas diferenças influenciam diretamente os circuitos de interface e os requisitos de processamento.
- Ethernet Industrial em Tempo Real: Protocolos como EtherCAT, PROFINET IRT e EtherNet/IP são projetados para controle de movimento determinístico. Atingir os tempos de ciclo e limites de jitter especificados normalmente requer suporte de hardware em vez de soluções exclusivamente de software.
- Redes Fieldbus legadas: PROFIBUS DP, DeviceNet e CANopen continuam sendo amplamente utilizados. O suporte a gateways permite o uso contínuo de equipamentos existentes, integrando sistemas robóticos modernos.
- Protocolos seriais e simples: Modbus RTU sobre RS-485 e protocolos similares são tolerantes a hardware simples, mas exigem um gerenciamento cuidadoso de tempo limite e armazenamento em buffer quando conectados a redes mais rápidas.
- Coexistência de protocolos: Um único gateway geralmente suporta várias famílias de protocolos simultaneamente, exigindo caminhos de dados paralelos que não interfiram no tráfego em tempo real.
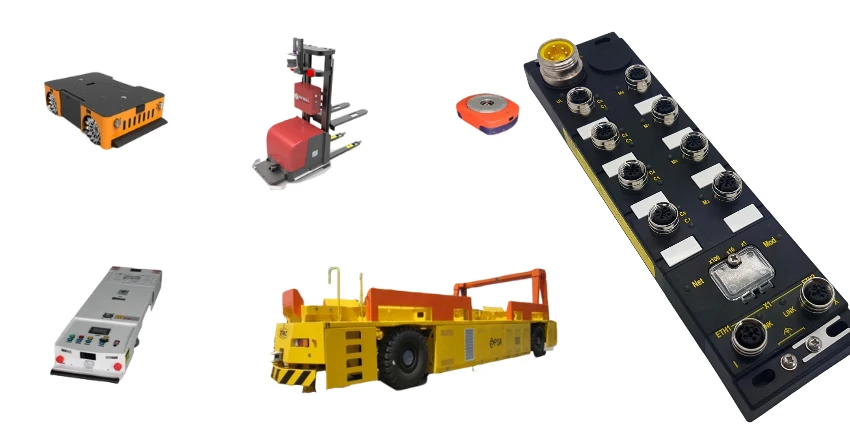
Na prática, os gateways de comunicação fazem parte de um ecossistema eletrônico robótico mais amplo, que inclui controle de movimento, eletrônica de potência, sensores e subsistemas de segurança. Uma visão geral de como essas placas de circuito impresso (PCBs) complexas para robôs são fabricadas e montadas — incluindo empilhamento de múltiplas camadas e restrições de sinais mistos — é apresentada em nossa referência de serviços de fabricação e montagem de PCBs para robôs.
Fundamentos da comunicação em tempo real
A comunicação industrial é definida pelo determinismo, e não pela mera capacidade de processamento. Os robôs dependem de uma temporização previsível para manter movimentos estáveis e comportamento coordenado.
- Orçamentos de tempo de ciclo: As redes de controle de movimento geralmente operam com tempos de ciclo de 1 a 4 ms ou mais rápidos. Cada estágio de processamento dentro do gateway consome parte desse orçamento.
- Controle de oscilação (jitter): Uma latência consistente costuma ser mais importante do que uma latência mínima. Variações aleatórias no tempo podem desestabilizar os circuitos de controle, mesmo que a latência média seja baixa.
- Sincronização do relógio: Sistemas distribuídos dependem de relógios sincronizados. O padrão IEEE 1588 PTP exige a marcação de tempo por hardware nas camadas físicas (PHYs) do Ethernet e um roteamento cuidadoso do relógio na placa de circuito impresso (PCB).
Arquitetura de isolamento multiportas
Os gateways de comunicação conectam redes que operam em diferentes tensões e referências de terra. O isolamento adequado protege os equipamentos, garante a segurança do operador e evita erros de comunicação causados por loops de terra.
- Isolamento porta a porta: Cada interface pode exigir isolamento galvânico das demais. Os níveis de isolamento devem levar em consideração condições de falha e sobretensões transitórias.
- Tecnologias de isolamento: Isoladores digitais suportam conexões de alta velocidade, transformadores fornecem isolamento Ethernet inerente e optoacopladores são adequados para interfaces de baixa velocidade.
- Escoamento e Desobstrução: O layout da placa de circuito impresso (PCB) deve atender aos requisitos de espaçamento industrial em condições de grau de poluição 2, frequentemente exigindo ranhuras ou trilhas de superfície estendidas.
- Domínios de potência isolados: Cada interface isolada normalmente requer sua própria fonte de alimentação isolada, o que aumenta a complexidade da distribuição e do layout de energia.
Implementação da Camada Física
A comunicação confiável depende da implementação correta da camada física, especialmente em ambientes fabris com cabos longos e alto ruído elétrico.
- Ethernet industrial: Roteamento de impedância controlada, componentes magnéticos adequados e camadas físicas (PHYs) que suportem recursos em tempo real são essenciais para uma operação estável.
- Interfaces RS-485: A terminação, polarização e proteção contra transientes adequadas garantem a integridade e a sobrevivência do sinal.
- CAN e CAN FD: A seleção do transceptor deve ser compatível com as taxas de bits e os comprimentos dos cabos, sendo que o CAN FD exige dispositivos mais rápidos e um controle de layout mais rigoroso.
- Seleção do conector: Os conectores industriais devem suportar vibração, contaminação e acoplamento repetido sem degradar a qualidade do sinal.

Processamento e Tradução de Protocolos
A tradução de protocolos exige recursos de processamento compatíveis com as taxas de dados, a complexidade e as restrições de tempo.
- Projetos baseados em microcontroladores: Adequado para complexidade moderada, mas requer uma análise cuidadosa do pior cenário de execução.
- Soluções baseadas em FPGA: Fornecer temporização determinística para protocolos exigentes em tempo real, ao custo de maior complexidade de desenvolvimento.
- Controladores de protocolo dedicados: Controladores baseados em ASIC otimizam o desempenho para protocolos específicos e simplificam as garantias de temporização.
- Memória e buffer: Um buffer adequado desacopla as diferenças de temporização do protocolo, mantendo o determinismo.
Ao selecionar parceiros de fabricação para placas de gateway complexas, critérios como controle de isolamento, montagem de sinais mistos e validação sob carga são cruciais. Muitas dessas considerações se sobrepõem às utilizadas para avaliar fornecedores de outros componentes eletrônicos de controle robótico, conforme descrito nesta lista de verificação para avaliação de fornecedores de PCBA para acionadores de juntas robóticas.
Confiabilidade em Ambiente Industrial
Os gateways de comunicação industrial operam em ambientes que excedem os limites da eletrônica de consumo.
- Operação de temperatura estendida: Os projetos geralmente visam temperaturas de −40 °C a +85 °C com a devida redução de potência.
- Imunidade EMI: Motores, acionamentos e equipamentos de soldagem geram interferências significativas que o layout e a filtragem da placa de circuito impresso devem suportar.
- Longa vida útil: Espera-se que os robôs operem por muitos anos, tornando o planejamento do ciclo de vida dos componentes essencial.
- Consistência de produção: A estabilidade da comunicação depende da consistência na fabricação e montagem em todo o volume de produção.
Em resumo, uma placa de circuito impresso (PCB) para gateway de comunicação industrial em sistemas robóticos é um componente de tempo real e crucial para a segurança, e não uma placa de rede genérica. Abordar a diversidade de protocolos, o determinismo de temporização, a integridade do isolamento e a robustez ambiental no nível da PCB é essencial para a integração estável da rede robótica e para a confiabilidade em campo a longo prazo.

Posts recomendados

Fabricante de PCBs de cerâmica Al2O3 para circuitos cerâmicos de precisão
HIGHLEAP ELECTRONICS · Circuito Cerâmico de Óxido de Alumínio...

Fabricante de montagem de PCBs protótipos
A Highleap Electronics é uma empresa de montagem de protótipos de placas de circuito impresso (PCBs)...

Placas de circuito com recursos especiais para produtos OEM
Eletrônica Highleap / PCB + PCBA...
Serviços de fabricação e montagem de PCBs
A Highleap Electronics oferece serviços de fabricação e montagem de placas de circuito impresso (PCBs)...
Como obter uma cotação para PCBs
Deixe-nos executar a análise DFM/DFA para você e retornaremos com um relatório.
Você pode enviar seus arquivos com segurança através do nosso site.
Precisamos das seguintes informações para lhe dar um orçamento:
-
- Gerber, ODB++ ou .pcb, especificação.
- Lista de materiais caso necessite de montagem
- Qtd.
- Hora de virar
Além da fabricação de PCB, oferecemos uma gama abrangente de serviços eletrônicos, incluindo design de PCB, PCBA (Printed Circuit Board Assembly) e soluções turnkey. Se você precisa de ajuda com prototipagem, verificação de design, fornecimento de componentes ou produção em massa, oferecemos suporte de ponta a ponta para garantir o sucesso do seu projeto. Para serviços de PCBA, forneça sua BOM (Bill of Materials) e quaisquer instruções de montagem específicas. Também oferecemos análise DFM/DFA para otimizar seus designs para capacidade de fabricação e montagem, garantindo um processo de produção tranquilo.