
Placa de circuito impresso para robôs industriais: controladores, servoacionamentos, segurança e certificação.
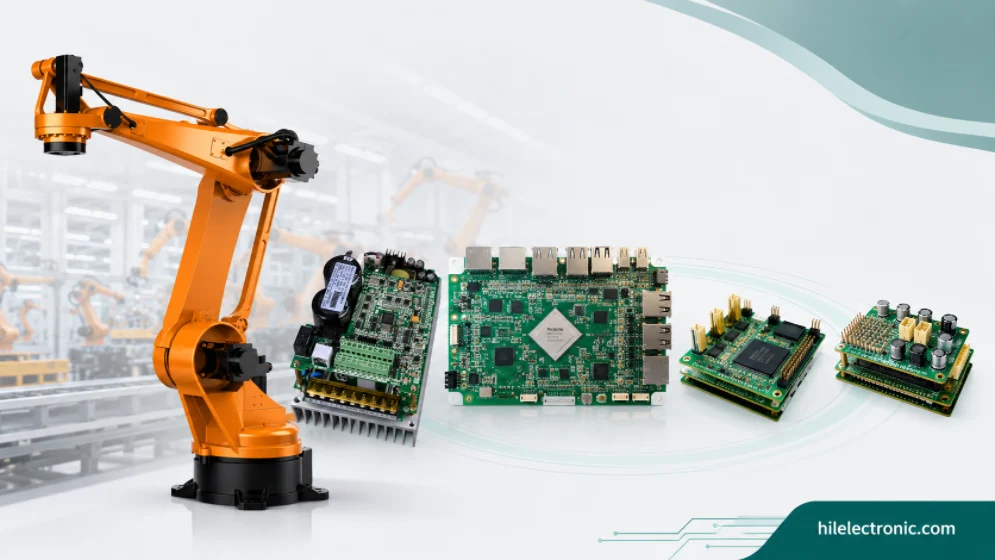
As placas de circuito impresso (PCBs) para robôs industriais são compatíveis com braços de base fixa, robôs pórticos, sistemas industriais colaborativos, robôs de soldagem, robôs de paletização e outras plataformas de automação de fábrica. Elas precisam suportar altos ciclos de trabalho, ruído elétrico, longa vida útil, requisitos de segurança e expectativas de manutenção mais rigorosas do que a maioria dos eletrônicos de consumo ou de escritório.
Este guia explica as placas de circuito impresso (PCBs) de robôs industriais sob a perspectiva de sistemas e fabricação: gabinetes de controladores, acionamentos de juntas distribuídas, Ethernet industrial, arquitetura de segurança, EMC, projeto térmico, documentação e suporte a longo prazo. Ele também corrige a direção original das perguntas frequentes (FAQs), substituindo as perguntas focadas no fornecedor por perguntas relevantes para a indústria, que engenheiros, equipes de compras e gerentes de produto realmente pesquisam.
O que torna a eletrônica de robôs industriais diferente?
Papel no sistema robótico
Os robôs industriais — os braços articulados de base fixa que compõem as linhas de produção — têm requisitos eletrônicos específicos que os diferenciam de outras categorias de robôs. Alto ciclo de trabalho, longa vida útil, controlador montado em gabinete com eletrônica de acionamento distribuída e metas de alta confiabilidade definem a arquitetura eletrônica. O que torna a eletrônica dos robôs industriais distinta:
- Alto ciclo de trabalho: Muitas horas de operação contínua por dia. Dimensionamento térmico e redução da potência dos componentes para operação contínua.
- Longa vida útil: 10 a 15 anos é um período típico para braços industriais. A disponibilidade de componentes, a vida útil dos capacitores e o desgaste mecânico são dimensionados para essa vida útil.
- Controlador para montagem em gabinete: O computador principal fica em um gabinete de controle, não no braço robótico. A comunicação com as unidades de disco montadas no braço é feita por meio de cabos.
- Unidades distribuídas: Servomotores em cada articulação do braço. Comunicação via EtherCAT, EtherNet/IP ou barramentos proprietários.
- Requisitos de certificação: Segurança (ISO 10218), EMC (IEC 61000) e segurança funcional (IEC 62061). A documentação comprova cada uma delas.
- Modernização e atualização: Em instalações industriais, por vezes, são necessários módulos eletrônicos atualizados em hardware mecânico já existente. Interfaces compatíveis preservam as possibilidades de atualização.
Riscos de projeto a serem controlados
Para placas de circuito impresso de robôs industriais, a análise de viabilidade de fabricação deve ocorrer antes da definição do posicionamento dos conectores, encaixe da caixa, acesso aos dispositivos de fixação, caminhos térmicos e roteamento dos chicotes elétricos. Alterações tardias nesses detalhes geralmente acarretam retrabalho mecânico, redesenho dos dispositivos de teste ou comprometimento da confiabilidade, que poderiam ter sido evitados com uma análise de DFM (Design for Manufacturing) antecipada.
A seleção de componentes deve incluir o status do ciclo de vida, alternativas aprovadas, disponibilidade de encapsulamento, classificação de temperatura e classificações de segurança ou isolamento, quando relevantes. As placas de circuito impresso para robôs industriais geralmente permanecem em produção ou em serviço por mais tempo do que os eletrônicos de consumo, portanto, o risco de fornecimento não resolvido torna-se uma questão de suporte em campo, e não apenas uma questão de compras.
Em nível de sistema, a placa deve ser especificada por função, ambiente, vida útil e cobertura de testes, e não apenas pelo esquema elétrico. Isso evita o erro comum de construir uma placa de circuito impresso tecnicamente correta, mas difícil de fixar, de difícil manutenção ou insuficientemente robusta após a instalação no robô.
Arquitetura do controlador: aplicação, movimento, segurança
Escolhas de arquitetura para arquitetura de controlador
A arquitetura de controladores de robôs industriais normalmente separa o processamento de alto nível da coordenação de movimentos em tempo real. Os principais componentes são:
- Processador de aplicativos: Executa programas de robô de alto nível, interfaceia o painel de controle e se comunica com os sistemas da planta. Linux ou sistema operacional industrial.
- Coordenador de movimento: Coordenação em tempo real das articulações. Temporização determinística em taxas de quilohertz. Geralmente em FPGA ou processador dedicado.
- Controlador de segurança: Processador dedicado com classificação de segurança para funções de parada e operação monitorada. Independente do controlador principal.
- Interfaces de comunicação: Ethernet para sistemas de planta, Ethernet industrial (EtherCAT, PROFINET, EtherNet/IP) para equipamentos periféricos.
- Interface homem-máquina: Conexão do painel de controle remoto, conexão do laptop de serviço, luzes indicadoras.
- Distribuição de poder: Vários trilhos para os diversos subsistemas. Inicialização e desligamento sequenciais.
Requisitos de Validação para Arquitetura de Controlador
A confiabilidade depende da preservação das margens projetadas na placa: largura do cobre, espaçamento de isolamento, alívio térmico, retenção do conector, redução da potência nominal dos componentes e cobertura de inspeção. A fabricação deve verificar essas características em vez de tratar a placa de circuito impresso como uma montagem genérica com um teste genérico de aprovação/reprovação.
A facilidade de manutenção deve ser considerada por meio de conectores etiquetados, pontos de teste acessíveis, variantes de placa bem definidas e rastreamento do número de série. Quando um robô apresenta falhas em campo, um bom diagnóstico em nível de placa permite que a equipe de serviço isole o problema rapidamente, em vez de substituir grandes conjuntos ou devolver o robô inteiro.
A regra prática é escolher a construção mais simples que ainda atenda aos requisitos de sinal, segurança, térmicos e mecânicos. Especificações excessivas aumentam o custo, enquanto especificações insuficientes geram retrabalho durante os testes ou a implantação em campo.
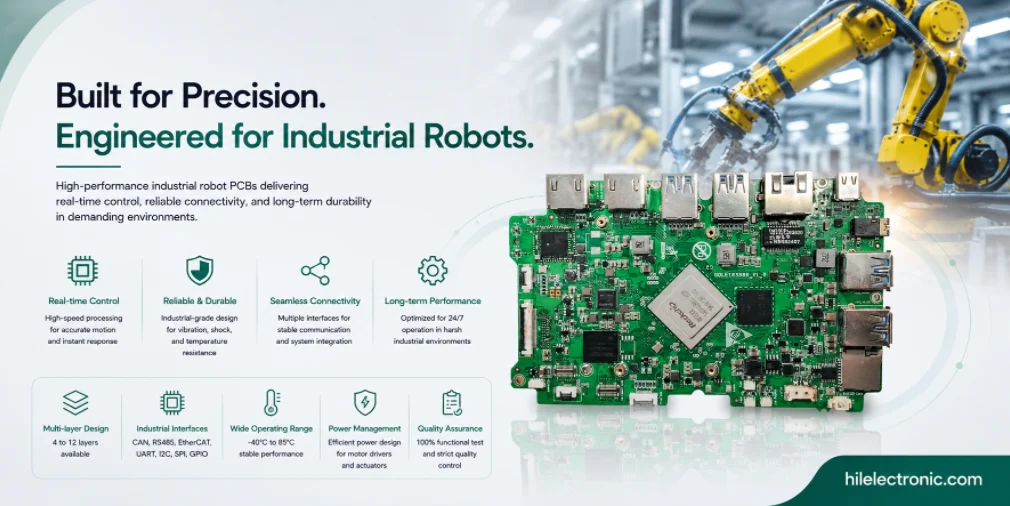
A eletrônica de acionamento distribuído deve ser analisada em conjunto com o projeto da placa de circuito impresso (PCB) do driver do motor e o suporte à fabricação da PCB do robô, em vez de ser tratada como uma PCB de controle genérica.
Eletrônica de acionamento conjunta distribuída
Principais escolhas de projeto para eletrônica de acionamento conjunta distribuída
Os componentes eletrônicos de acionamento das juntas em braços industriais geralmente ficam localizados em cada junta, em vez de no painel de controle. Vantagens: fiação de energia mais curta, ciclos de movimento mais rápidos, substituição de juntas mais fácil. As principais considerações são:
- Servoacionamento por junta: Eletrônica de servoacionamento integrada em cada junta. Comunicação com o controlador através de um barramento de movimento.
- Codificador absoluto: O feedback de posição sobrevive a ciclos de energia. Reduz a sequência de inicialização.
- Funções de segurança: Desligamento seguro do torque, parada segura de operação e velocidade limitada com segurança são funções padrão do acionamento.
- Controle de freio: Acionamento conjunto do freio em caso de perda de potência ou parada. Impede a queda do braço devido à gravidade.
- Gerenciamento termal: Os acionamentos conjuntos operam no ambiente térmico do braço. Às vezes, esse funcionamento é limitado pelo resfriamento da estrutura do braço.
- Projeto do cabo: Alimentação, comunicação e sinais de segurança em um único cabo por junção. A vida útil flexível do cabo corresponde à do serviço do braço.
Considerações sobre fabricação e confiabilidade
A abrangência dos testes é proporcional à necessidade de confiabilidade. Aplicações de consumo exigem menos cobertura do que aplicações industriais; aplicações industriais, menos do que aplicações médicas; e aplicações médicas, menos do que aplicações críticas para a segurança. Adequar a cobertura de testes aos requisitos reais preserva o orçamento e, ao mesmo tempo, garante a confiabilidade necessária para a aplicação.
A documentação de fabricação costuma receber pouco investimento durante a fase de projeto e é cara para ser elaborada retroativamente. Registros de testes por unidade, coletados durante a produção, dão suporte a investigações de campo anos depois; a rastreabilidade de lotes de componentes permite a análise posterior de devoluções em campo. Programas que planejam a documentação desde o início têm os registros necessários; programas que adicionam a documentação posteriormente muitas vezes perdem os dados que gostariam de ter.
Comunicação: EtherCAT, PROFINET, EtherNet/IP
Requisitos de interface e layout
A comunicação entre o painel de controle e os componentes eletrônicos montados no braço utiliza protocolos industriais com características definidas. As principais opções são:
- ÉterCAT: Ethernet determinística, sincronização em sub-microssegundos. Padrão para movimento de alto desempenho.
- PROFINET IRT: Desempenho determinístico semelhante. Comum no mercado europeu.
- EtherNet/IP: Capacidade determinística com CIP Motion. Comum no mercado norte-americano.
- Proprietário: Protocolos específicos de cada fornecedor. Preservam a integração, mas limitam o design de sistemas com múltiplos fornecedores.
- Comunicação de backup: Algumas arquiteturas utilizam caminhos de comunicação redundantes para tráfego relacionado à segurança.
Considerações sobre EMC, temporização e testes
A visibilidade da cadeia de suprimentos durante a produção afeta tanto o custo quanto a confiabilidade. Fabricantes com capacidade de fornecimento ativo absorvem os ciclos de alocação que, de outra forma, causariam paralisações na produção; fabricantes sem fornecimento ativo repassam os problemas de abastecimento para os clientes. O valor do fornecimento ativo é maior durante períodos de escassez generalizada no setor e menor durante condições de abastecimento estáveis.
Os ciclos de iteração de projeto se beneficiam de um feedback preciso entre projeto e manufatura. Um parceiro de manufatura que fornece feedback DFM (Design for Manufacturing) imediato permite iterações rápidas; um parceiro que fornece feedback lento ou superficial atrasa as iterações proporcionalmente. Programas que selecionam parceiros de manufatura com base, em parte, na qualidade do feedback, geralmente avançam pela fase de protótipo mais rapidamente do que programas que selecionam apenas com base no menor preço.
O planejamento de segurança de robôs industriais também está ligado à interface de E/S de segurança , enquanto a comunicação com o painel depende de uma placa de circuito impresso (PCB) de rede industrial robusta.
Arquitetura de segurança de acordo com a norma ISO 10218
Opções de arquitetura para arquitetura de segurança de acordo com a ISO 10218
A arquitetura de segurança em robôs industriais implementa os requisitos da norma ISO 10218. As principais funções de segurança são:
- Parada de emergência: Parada de categoria 0 ou 1 proveniente de dispositivos de parada de emergência. Caminhos de hardware redundantes.
- Parada de proteção: Parada de categoria 2 devido a dispositivos de segurança. O robô para, mas a energia é mantida.
- Parada de segurança operacional: O robô mantém a posição sob a ação do motor. Permite o trabalho manual próximo ao robô parado.
- Velocidade limitada com segurança: Velocidade limitada durante a operação manual. Ativa o modo de segurança de aprendizagem.
- Freio seguro: Freio acionado como função de segurança. Verificação independente do funcionamento do freio.
- Ativar dispositivo: É necessária a intervenção do operador para movimentar o robô no modo manual. Funcionalidade de homem morto.
Requisitos de Validação para Arquitetura de Segurança de acordo com a ISO 10218
A viabilidade econômica em diferentes faixas de volume afeta as escolhas de processo de maneira distinta em diferentes escalas de produção. Práticas que se mostram rentáveis com 100,000 unidades por ano raramente se mostram rentáveis com 500 unidades; práticas que fazem sentido na fase de protótipo raramente fazem sentido em alto volume. A adequação da abordagem de fabricação ao volume de produção real é o que torna cada faixa de volume economicamente viável.
As obrigações de certificação regulamentar variam substancialmente de acordo com a aplicação e o mercado. As evidências de fabricação que dão suporte às submissões do cliente podem variar de mínimas (produtos de consumo em mercados não regulamentados) a extensas (dispositivos médicos com prazos de retenção rigorosos). Programas que especificam os requisitos de certificação na fase de cotação garantem a configuração correta da fabricação; programas que adicionam requisitos de certificação posteriormente, às vezes, exigem alterações no processo.
Considerações ambientais e de longa vida útil
Principais escolhas de projeto considerando aspectos ambientais e de longa vida útil.
Considerações ambientais e de vida útil influenciam a eletrônica de robôs industriais. As principais considerações são:
- Faixa de temperatura: Normalmente, opera a uma temperatura de 0 a 45 °C e, para armazenamento, de -20 a +65 °C. Algumas aplicações exigem uma faixa de temperatura mais ampla.
- Tolerância de umidade: Ambientes industriais com considerações sobre condensação e lavagem.
- Vibração: Os componentes eletrônicos montados no braço articulado sofrem aceleração durante o movimento. Os componentes e conectores devem ser dimensionados para suportar essa aceleração.
- Vida útil do cabo flexível: Os cabos interligados sofrem milhões de ciclos de flexão ao longo de sua vida útil. O projeto do cabo e o alívio de tensão do conector são cruciais.
- Redução da potência dos componentes: A operação contínua por 10 a 15 anos significa que os componentes funcionam abaixo da tensão nominal. Isso prolonga substancialmente a vida útil.
- Compatibilidade eletromagnética em ambientes industriais: Equipamentos adjacentes de alta potência geram estresse eletromagnético significativo. Requisitos de imunidade exigentes.
Considerações sobre fabricação e confiabilidade
A produção consolidada em um único parceiro de fabricação preserva o conhecimento institucional acumulado ao longo das gerações de produtos. Um parceiro que já produziu múltiplas gerações de produtos similares conhece os problemas específicos que surgem, os ajustes de processo que melhoram o rendimento e os padrões de projeto que garantem uma boa produção. Esse conhecimento não é transferido para novos parceiros sem custos.
O diálogo contínuo entre engenharia e manufatura aprimora tanto os produtos quanto o relacionamento com o fornecedor ao longo do tempo. Os dados de rendimento que chegam à engenharia informam o refinamento do projeto; os dados de retorno do campo que chegam à engenharia informam melhorias tanto no projeto quanto na manufatura. Programas onde esse diálogo é ativo apresentam melhorias ao longo das gerações de produtos.
Para decisões de projeto relacionadas, consulte o guia de PCB do controlador servo e BLDC e o guia de PCB da interface de E/S e segurança do robô.
Para uma produção de longa duração, a Highleap pode combinar a fabricação com a montagem robótica de PCBs e suporte à montagem de equipamentos completos.
Fabricação de PCBs para robôs industriais na Highleap
Revisão DFM antes da produção
A Highleap fabrica componentes eletrônicos para robôs industriais com a disciplina necessária para produtos de longa vida útil. Suas capacidades específicas incluem:
- Fornecimento de componentes de nível industrial: Componentes de longa disponibilidade com ciclos de vida do produto definidos. Preserva a capacidade de manutenção ao longo da vida útil do produto.
- Cobre espesso para eletrônica de acionamento: Eletrônica de acionamento conjunta de alta corrente com projeto térmico adequado.
- Fabricação de interfaces de comunicação: Interfaces EtherCAT, PROFINET e EtherNet/IP com verificação funcional.
- Produção com classificação de segurança: Fabricação com suporte para submissões de certificação ISO 10218 e IEC 62061.
- Triagem ambiental: Testes de ciclagem térmica e vibração em amostras por lote de produção.
- Documentação: Rastreabilidade por unidade e registros de fabricação que dão suporte à certificação do cliente e à integração do SGQ (Sistema de Gestão da Qualidade).
Teste, rastreabilidade e transferência de versão
A disciplina de processo de fabricação para robótica combina práticas de diversas categorias tradicionais da eletrônica. Da eletrônica de consumo — controle de custos e produção em larga escala. Da eletrônica industrial — engenharia de confiabilidade e longa vida útil. Da eletrônica automotiva — tolerância a vibrações e condições ambientais adversas. Da eletrônica médica — documentação e rastreabilidade. A robótica se beneficia da combinação de todas essas práticas.
Programas que tratam a manufatura como estratégica — investindo em relacionamentos com fornecedores, compartilhando informações de previsão, coordenando a capacidade produtiva — geralmente apresentam melhor desempenho do que programas que a tratam de forma transacional. A abordagem transacional economiza tempo de negociação, mas elimina os benefícios cumulativos de uma parceria de longo prazo com fornecedores.
Perguntas frequentes sobre placas de circuito impresso para robôs industriais
O que diferencia uma placa de circuito impresso (PCB) de um robô industrial de componentes eletrônicos comuns?
As placas de circuito impresso (PCBs) para robôs industriais devem suportar longa vida útil, alto ciclo de trabalho, ruído do acionamento do motor, instalação em gabinete ou braço articulado, comunicação industrial, funções de segurança e rastreabilidade documentada. Geralmente, são projetadas com margens de redução de potência mais amplas, proteção EMC mais robusta, conectores mais resistentes e registros de produção que dão suporte a auditorias e serviços de campo.
Quais placas de circuito impresso (PCBs) são normalmente encontradas dentro de um sistema de robô industrial?
Um sistema completo de robô industrial pode incluir uma placa controladora principal, placa de controle de movimento, placas de servoacionamento, placas de interface de E/S e segurança, placas de comunicação, placas de distribuição de energia, eletrônica do painel de programação e placas de sensores ou encoders. Algumas estão localizadas no gabinete do controlador; outras são montadas no braço robótico ou no efetor final.
Por que os acionamentos conjuntos distribuídos são comuns em robôs industriais?
Os acionamentos distribuídos posicionam a eletrônica de potência mais perto de cada junção, reduzindo o comprimento dos cabos, melhorando o desempenho do circuito de corrente, simplificando os módulos de junção e facilitando a substituição. Por outro lado, também aumentam os requisitos de projeto térmico, resistência à vibração, confiabilidade da comunicação e conectores de fácil manutenção, já que a eletrônica fica mais próxima do sistema mecânico em movimento.
Quais protocolos de comunicação são comuns em robôs industriais?
Os protocolos comuns incluem EtherCAT, PROFINET, EtherNet/IP, CANopen, Ethernet padrão e barramentos de movimento proprietários. A escolha certa depende da integração de fábrica, dos requisitos de temporização, dos equipamentos instalados, da arquitetura de segurança e do ecossistema de fornecedores. Movimentos de alto desempenho geralmente exigem comunicação determinística com latência e jitter previsíveis.
Como a norma ISO 10218 afeta a eletrônica de robôs industriais?
A norma ISO 10218 define os requisitos de segurança para sistemas de robôs industriais. O projeto da placa de circuito impresso (PCB) deve suportar funções de segurança como parada de emergência, parada de proteção, dispositivos de habilitação, movimento monitorado e interfaces seguras. A conformidade é em nível de sistema, mas as placas devem fornecer a arquitetura, os diagnósticos, a documentação e os caminhos de hardware confiáveis necessários para a validação.
Quais problemas de EMC afetam as placas de circuito impresso de robôs industriais?
Robôs industriais operam próximos a motores, soldadores, inversores de frequência, relés, cabos longos e sistemas de energia da planta. As placas de circuito impresso (PCBs) devem resistir a ruídos conduzidos e irradiados, controlando suas próprias emissões. Boas práticas de compatibilidade eletromagnética (EMC) incluem blindagem, filtragem, isolamento, controle do caminho de retorno, proteção contra surtos, estratégia de conectores e validação em condições realistas de cabos e invólucros.
Por quanto tempo as placas de circuito impresso (PCBs) de robôs industriais devem ser suportadas?
Robôs industriais frequentemente permanecem em operação por 10 a 15 anos ou mais, portanto, os projetos de PCBs devem planejar o ciclo de vida dos componentes, alternativas aprovadas, estratégia de reparo, controle de versão de firmware e retenção de documentação. O suporte a longo prazo deve ser considerado durante o projeto inicial, pois substituições tardias podem gerar complicações relacionadas à requalificação ou ao serviço de campo.
O que deve ser verificado antes de escolher um fabricante de placas de circuito impresso para robôs industriais?
Verifique a experiência do fabricante com servoacionamentos, comunicação industrial, E/S de segurança, impedância controlada, cabos de cobre de alta densidade, testes funcionais, documentação, rastreabilidade e fornecimento a longo prazo. Um fabricante adequado deve ser capaz de lidar tanto com a construção da placa técnica quanto com as evidências de produção necessárias para suporte de qualidade, serviço e certificação.

Posts recomendados

Fabricação de PCBs para Filtros TMM6
Sumário: Por que os projetistas de filtros de micro-ondas usam...

Taconic RF 35 vs RO4350B PCB
Sumário: RF-35 vs RO4350B - Aquisição e...

Fabricação de PCBs para Filtros TMM4
A fabricação da placa de circuito impresso (PCB) do filtro TMM4 é controlada por...

Fabricação de PCBs TMM3 para módulos de RF
A fabricação de PCBs com TMM3 é mais útil onde o módulo de RF...
Como obter um orçamento para PCBs
Vamos realizar uma análise DFM/DFA para você e entraremos em contato com um relatório. Você pode enviar seus arquivos com segurança através do nosso site. Precisamos das seguintes informações para lhe fornecer um orçamento:
-
- Gerber, ODB++ ou .pcb, especificação.
- Lista de materiais caso necessite de montagem
- Qtd.
- Hora de virar
Para serviços de PCBA, forneça sua BOM (Lista de Materiais) e quaisquer instruções específicas de montagem. Também oferecemos análise DFM/DFA para otimizar seus projetos quanto à capacidade de fabricação e montagem, garantindo um processo de produção tranquilo.