
Soluções de PCB para placas de controle de robôs em robótica

Os robôs são construídos com base em componentes eletrônicos. Seja no desenvolvimento de braços robóticos industriais, AGVs/AMRs, robôs de serviço ou robôs-cães quadrúpedes, a estabilidade e a precisão do sistema dependem de um conjunto coordenado de placas de circuito impresso (PCBs): controle, percepção, sensores, acionamento, energia, comunicação, E/S de segurança e acessórios de carregamento/acoplamento. Cada tipo de placa possui requisitos diferentes em relação à integridade do sinal, EMI, desempenho térmico, resistência mecânica e testes de produção.
A Highleap Electronics é uma fábrica de fabricação e montagem de PCBs que oferece suporte a placas de controle de robôs e módulos relacionados, desde protótipos até produção em massa. Fornecemos serviços integrados de fabricação e montagem de PCBA, além de inspeção e validação funcional, para ajudar equipes de robótica a alcançar qualidade consistente e fornecimento estável.
Navegação Rápida
- Subsistemas de robôs e tipos de PCBs
- Placa de circuito impresso da placa de controle principal
- Placas de circuito impresso para sistemas de visão e sensores
- Placas de circuito impresso para controle de acionamento e movimento
- Placas de circuito impresso para alimentação, bateria, carregamento e acessórios.
- Lista de verificação para fabricação, montagem, testes e solicitação de cotação.
Subsistemas de robôs e tipos de PCBs
Um robô é um sistema de sistemas. No nível eletrônico, robôs confiáveis são tipicamente organizados em subsistemas funcionais que correspondem a placas dedicadas. Essa abordagem modular reduz o acoplamento de ruído, melhora o gerenciamento térmico e facilita a escalabilidade dos projetos e sua manutenção em campo.
- Controle principal (placa de circuito impresso do controlador): Aplicações computacionais + controle em tempo real, lógica de segurança, registro de logs e interfaces principais.
- Percepção (quadros de visão): Placas de interface/suporte de câmera, conectores de alta velocidade, áreas de blindagem e trilhas de alimentação estáveis.
- Sensoriamento (placas de hub de sensores): Interfaces para IMU, entradas de encoder, ToF/ultrassônico, detecção de força/torque, condicionamento analógico e fusão de sensores.
- Acionamento (placas de acionamento): Controle de motores servo/BLDC, detecção de corrente, circuitos de proteção, frenagem e dissipação térmica.
- Alimentação (placas de alimentação/BMS): Conversão CC/CC, proteção, monitoramento, gerenciamento de bateria e carregamento/acoplamento.
- Comunicações e entrada/saída: Interfaces de rede industrial, E/S isoladas, interfaces de cabeamento de campo, portas de serviço/depuração e diagnósticos.
- Acessórios e periféricos: Estações de acoplamento, controladores remotos, placas de programação, adaptadores de interface, placas indicadoras e pequenos módulos de controle.
Diferentes plataformas robóticas enfatizam diferentes módulos. Braços robóticos industriais geralmente priorizam movimento determinístico e entradas/saídas de segurança. Robôs móveis adicionam sensores para bateria, carregamento e navegação. Cães robóticos normalmente utilizam múltiplas placas de acionamento de juntas distribuídas, além de um hub de sensores de alta estabilidade para controle de marcha, tudo isso sob vibração e rápidas variações de carga.
A Highleap oferece suporte a essas famílias de placas com fluxo de produção integrado, desde a fabricação até a montagem de PCBs , garantindo que as escolhas de design permaneçam alinhadas com o que pode ser produzido de forma confiável em escala.
Placa de circuito impresso da placa de controle principal
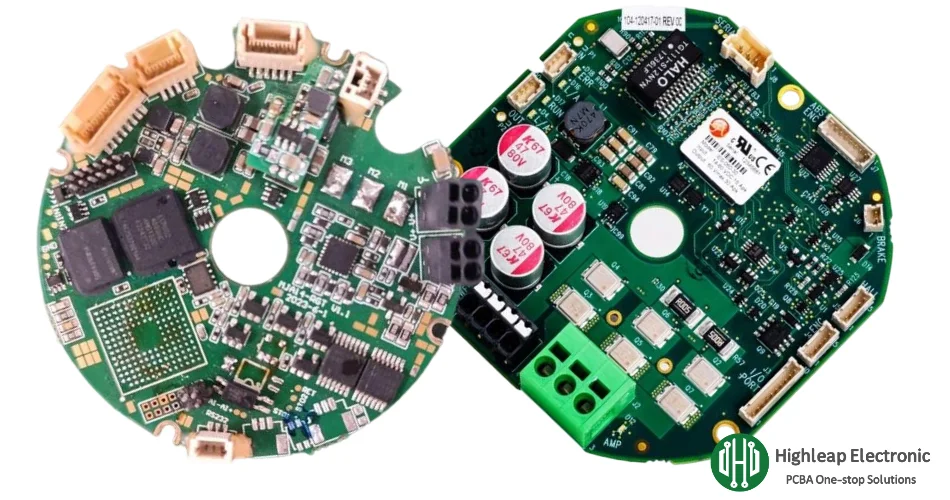
A placa de controle principal é o centro de coordenação do robô. Ela programa tarefas, executa laços de controle, gerencia estados de segurança, lida com as comunicações e distribui comandos para os acionadores e periféricos. Um projeto de controlador robusto equilibra o processamento de alto desempenho com o comportamento determinístico em tempo real.
Blocos de construção típicos de placas controladoras
- Domínio do processador de aplicativos: Executa o planejamento, a navegação e os pacotes de software (normalmente Linux/ROS), gerencia os registros e as atualizações OTA.
- Domínio de controle em tempo real: Controlador de microcontrolador/tempo real para malhas de controle precisas (posição/velocidade/torque), funções de monitoramento e ações à prova de falhas.
- Memória e armazenamento: Disciplina de roteamento de interface de memória de alta velocidade; armazenamento não volátil para firmware e registros de eventos.
- Tempo e sincronização: Sincronização estável, referências com baixo jitter e integridade de energia limpa para controle determinístico.
- Proteção da interface: Proteção e filtragem contra ESD/transientes em conectores externos e cabos de longa extensão.
Prioridades de projeto de PCB que impactam diretamente a estabilidade
- Integridade de energia: Planejamento de PDN (desacoplamento em massa + de alta frequência), ruído de comutação controlado e caminhos de retorno limpos.
- Integridade do Sinal: Roteamento com controle de impedância para interfaces de alta velocidade, controle de comprimento quando necessário e planos de referência contínuos.
- Disciplina EMI: Zoneamento da placa, estratégia de proteção/retorno e separação entre regiões de alimentação ruidosas e clocks/sensores sensíveis.
- Funcionalidade e testabilidade: Cabeçalhos de programação, pontos de teste para trilhos principais, rotulagem clara e áreas de acesso controlado.
Quando o controlador integra múltiplas conexões de alta velocidade, métodos de roteamento disciplinados, provenientes do projeto de PCBs de alta velocidade, tornam-se importantes. Para BGAs com alta densidade de roteamento e layouts compactos, muitos projetos adotam a fabricação de PCBs HDI para melhorar o roteamento de escape, reduzir o congestionamento de vias e manter as interconexões críticas curtas.
Placas de circuito impresso para sistemas de visão e sensores
A qualidade da percepção define o limite máximo para o desempenho do robô. As placas de visão e sensores devem preservar sinais fracos, manter a sincronização e evitar o acoplamento de ruído proveniente da alimentação e dos acionamentos. Em aplicações reais, os modos de falha são frequentemente práticos: fadiga dos conectores, erros de aterramento, captação de EMI ou trilhas de sensores instáveis.
Placas do sistema de visão
- Placas de interface de câmera: Faixas de alta velocidade, impedância controlada, conectores robustos e energia estável para dispositivos de imagem.
- Placas de suporte para visão: Suporte para módulo de computação + conexões de E/S, áreas de blindagem e gerenciamento térmico para cargas de trabalho contínuas.
- Painéis de iluminação/disparo (inspeção industrial): Controle estroboscópico sincronizado, proteção e precisão de temporização.
Se o seu produto utiliza módulos de câmera ou câmeras de inspeção, práticas de montagem dedicadas podem reduzir riscos e retrabalho. A Highleap oferece suporte a montagens relacionadas a câmeras por meio da fabricação de PCBs para câmeras.
Hub de sensores e placas de sinal misto
- IMU e sensores de movimento: Referências estáveis e posicionamento com reconhecimento de vibração; aterramento limpo para proteger a precisão.
- Interfaces de codificador e feedback: Captura e condicionamento resistentes a ruídos para movimentos multieixos precisos.
- Sensoriamento por tempo de voo/ultrassônico/de pressão: Front-ends analógicos com filtragem e separação de domínios ruidosos.
- Detecção de força/torque: Medição analógica de baixo nível com roteamento cuidadoso, estratégia de blindagem e trilhos de excitação estáveis.
Interconexão flexível para estruturas móveis
Robôs com juntas móveis, cabeças rotativas, cardans compactos ou embalagens internas reduzidas frequentemente se beneficiam de interconexões flexíveis. O uso de placas de circuito impresso flexíveis ou rígidas-flexíveis pode reduzir a quantidade de conectores, melhorar a confiabilidade sob movimentos repetidos e simplificar o roteamento interno.
Placas de circuito impresso para controle de acionamento e movimento
As placas de acionamento traduzem sinais de controle em movimento físico. Elas são tipicamente as placas de circuito impresso (PCBs) mais exigidas em um robô devido à alta corrente, às rápidas transições de comutação, à alta densidade de calor e à vibração. Isso é verdade para sistemas servo industriais e ainda mais exigente para robôs cães, onde múltiplos acionamentos de juntas compactos operam sob choques contínuos e cargas transitórias.
Categorias comuns de placas de acionamento
- Placas de controle de servoacionamento: Controle em malha fechada (posição/velocidade/torque), feedback do encoder, gerenciamento de falhas e desligamento de proteção.
- Placas controladoras de motor BLDC: Controle de comutação/FOC, detecção de corrente, comportamento de frenagem e otimização de eficiência.
- Placas de atuador/efetor final: Garras, atuadores lineares, válvulas, solenoides, cabeçotes de ferramentas e módulos motorizados periféricos.
- Placas conjuntas distribuídas (cães robôs): Múltiplos módulos compactos próximos às pernas/juntas, enfatizando a robustez térmica e contra vibrações.
Gerenciar os riscos de projeto e construção de PCBs.
- Controle de comutação de loop: Minimizar loops de alta di/dt para reduzir EMI e oscilações; otimizar o posicionamento do driver de gate e os caminhos de retorno.
- Integridade da medição atual: Sensoriamento Kelvin quando aplicável; direcionar os sinais de medição para longe dos nós de comutação.
- Caminhos térmicos: Distribuição de cobre, vias térmicas e interfaces mecânicas (dissipadores de calor/pads) adequadas à dissipação real.
- Comportamento de proteção: Proteção contra sobrecorrente/sobretensão/sobreaquecimento e tratamento previsível de falhas.
- Força mecânica: Conectores reforçados, indutores e componentes altos sujeitos a vibração e estresse de manuseio.
Para orientações práticas sobre placas de acionamento utilizadas por muitas equipes de robótica, consulte Placa de Circuito Impresso do driver do motor . As restrições de conversão de alta potência e de inversores são geralmente abordadas por meio de práticas de projeto e construção de placas de circuito impresso para eletrônica de potência.
Distribuição de alta corrente e estratégia de cobre
Em situações onde a densidade de corrente e o aumento de temperatura são fatores limitantes, muitos projetos adotam a distribuição de corrente em múltiplas camadas e, quando apropriado, opções de PCB com alta espessura de cobre para melhorar a robustez térmica e a capacidade de condução de corrente.

Placas de circuito impresso para alimentação, bateria, carregamento e acessórios.
O desempenho da robótica depende de um fornecimento de energia estável. As placas de alimentação mantêm os computadores e sensores estáveis durante transientes, protegem os sistemas contra falhas e permitem o carregamento e acoplamento. Robôs móveis e robôs-cães impõem requisitos rigorosos aos sistemas de gerenciamento de bateria (BMS), pois mudanças na marcha e eventos de aceleração criam variações rápidas de carga.
Tipos de placas de circuito impresso (PCBs) de alimentação e bateria utilizadas em robótica
- Placas de alimentação DC/DC: Reguladores de ponto de carga para computação, visão, sensores e comunicações com filtragem e proteção.
- Quadros de distribuição de energia: Saídas com fusíveis, monitoramento de corrente, sistemas de conectores e caminhos de retorno controlados.
- Placas de gerenciamento de bateria: monitoramento, proteção, balanceamento e comunicação de pacotes via PCB de gerenciamento de bateria.
- Placas de carregamento e acoplamento: contatos de encaixe, circuitos de detecção e soluções sem contato, como PCB de carregamento sem fio.
Placas acessórias e periféricas que geralmente são enviadas junto com os robôs.
- Bases de carregamento e adaptadores: placas de contato, proteção e módulos de controle de interface.
- Controles remotos/módulos de programação: Placas de entrada de interface do usuário, placas de exibição/indicação e interfaces de conectores robustas.
- Módulos de expansão de E/S: Entradas isoladas, saídas de relé/driver e monitoramento de diagnóstico.
- Placas de gateway/interface: Interfaces de rede, redes de proteção e adaptadores de chicote de cabos.
Os componentes eletrônicos adjacentes devem atender às mesmas expectativas de confiabilidade do próprio robô: conectores estáveis, comportamento de proteção previsível e qualidade de fabricação repetível em todos os lotes.
Lista de verificação para fabricação, montagem, testes e solicitação de cotação.
Os produtos de robótica exigem projetos fabricáveis e processos de produção repetíveis. A Highleap oferece suporte à entrega integrada, desde a fabricação até a montagem da placa de circuito impresso (PCB) , com aquisição e planejamento consolidados por meio de montagem de PCB completa.
Controles de processo PCBA que são importantes para a robótica
- Controle SMT de passo fino: Impressão e refluxo estáveis de pasta para BGAs/QFNs e controladores de alta densidade.
- Montagem com tecnologia mista: Montagem SMT + através de furos para conectores de alta corrente e componentes sujeitos a esforços mecânicos.
- Preparação da interface térmica: Dissipadores/almofadas de calor e áreas de exclusão alinhados de acordo com o layout e as restrições mecânicas.
- Construções com reconhecimento de vibração: Estratégias de reforço de conectores e controles de montagem adequados, quando necessário.
Inspeção e testes para alta confiabilidade
- Inspeção de raios-X: verificar juntas de solda BGA/QFN via Inspeção de raio x.
- Cobertura elétrica de TIC: verificar componentes e redes via testes em circuito (TIC).
- Testes funcionais (TF): validar o comportamento do usuário final usando Teste funcional de PCB.
Lista de verificação para solicitação de cotação (RFQ) para orçamentos rápidos e precisos
- Dados da placa de circuito impresso: Gerber/ODB++, arquivos de furação, espessura da placa, espessura do cobre, metas de impedância e requisitos de empilhamento.
- Lista de materiais: Números de peça do fabricante, alternativas aprovadas e quaisquer peças controladas que exijam rastreabilidade.
- Pacote de montagem: Arquivo de seleção e posicionamento, desenhos de montagem, notas de polaridade e requisitos especiais de processo.
- Programação e teste: necessidades de carregamento de firmware, requisitos de ICT/FCT, parâmetros de teste e critérios de aceitação.
- Metas ambientais: vibração, faixa de temperatura, ciclo de trabalho e quaisquer requisitos de proteção/revestimento.
- Plano de quantidades: Quantidade de protótipos, produção piloto e previsão mensal para garantir fornecimento e planejamento estáveis.

Posts recomendados
Montagem de PCBs para Eletrônica Industrial
A montagem de placas de circuito impresso (PCBs) para eletrônica industrial abrange...
Conjunto de PCB de eletrônicos de consumo
A Highleap Electronics fornece placas de circuito impresso para eletrônicos de consumo...

Montagem de PCB com programação de firmware
A Highleap Electronics oferece montagem de placas de circuito impresso com firmware...

Fabricante de PCB de 24 camadas na China
Como obter um orçamento para PCBs? Vamos realizar uma análise DFM/DFA para...
Como obter uma cotação para PCBs
Deixe-nos executar a análise DFM/DFA para você e retornaremos com um relatório.
Você pode enviar seus arquivos com segurança através do nosso site.
Precisamos das seguintes informações para lhe dar um orçamento:
-
- Gerber, ODB++ ou .pcb, especificação.
- Lista de materiais caso necessite de montagem
- Qtd.
- Hora de virar
Além da fabricação de PCB, oferecemos uma gama abrangente de serviços eletrônicos, incluindo design de PCB, PCBA (Printed Circuit Board Assembly) e soluções turnkey. Se você precisa de ajuda com prototipagem, verificação de design, fornecimento de componentes ou produção em massa, oferecemos suporte de ponta a ponta para garantir o sucesso do seu projeto. Para serviços de PCBA, forneça sua BOM (Bill of Materials) e quaisquer instruções de montagem específicas. Também oferecemos análise DFM/DFA para otimizar seus designs para capacidade de fabricação e montagem, garantindo um processo de produção tranquilo.