
Projeto e fabricação de placas de circuito impresso para controladores de servo e BLDC
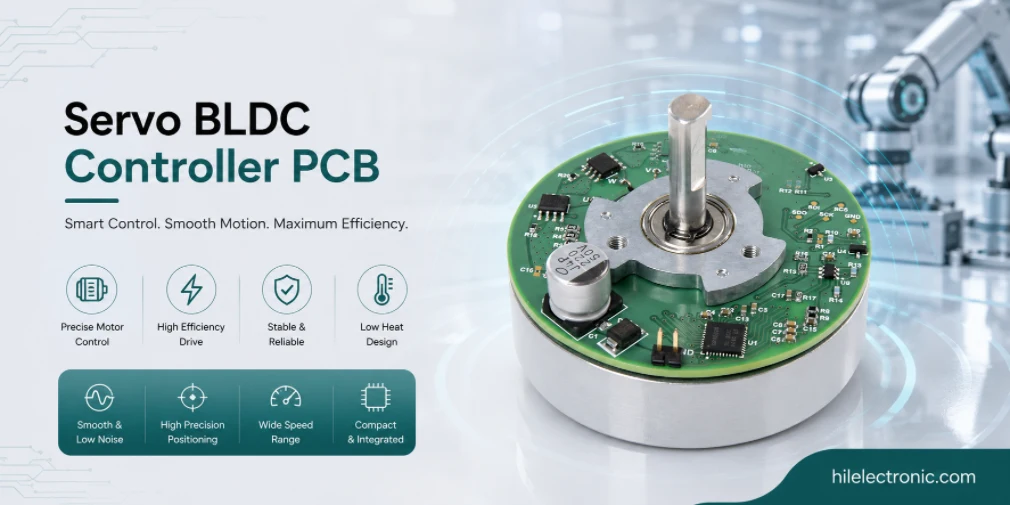
As placas de circuito impresso (PCBs) para controladores de servo e motores BLDC são placas de acionamento de motores com controle de malha fechada de alta precisão integrado. Enquanto os drivers de motor básicos geram correntes de fase em resposta a comandos, os controladores de servo e BLDC fecham os laços de corrente, velocidade e posição, proporcionando um comportamento de movimento precisamente controlado que determina o desempenho do robô em aplicações onde a qualidade do movimento é crucial. Esta página aborda especificamente o projeto e a fabricação de PCBs para controladores de servo e BLDC: as interfaces de encoder, a detecção de corrente, a implementação do laço de controle e os protocolos de comunicação integrados nessas placas.
As aplicações modernas de robótica exigem cada vez mais controle de movimento de alta precisão, semelhante ao de servo motores. Robôs colaborativos precisam de controle de torque para uma interação humana segura; braços robóticos industriais necessitam de movimento coordenado em múltiplos eixos; robôs humanoides precisam de controle articular de alta largura de banda em diversos atuadores simultaneamente. As placas controladoras de servo motores são o que tornam essa precisão possível — e a qualidade de seu projeto e fabricação determina diretamente se o movimento do robô será suave e confiável ou instável e imprevisível.
Como os controladores Servo e BLDC diferem dos drivers de motor básicos
O controle servo aumenta a qualidade da medição na potência de acionamento do motor.
Um controlador de motor básico pode chavear a corrente; um controlador de servo ou BLDC deve medir a posição e a corrente com precisão suficiente para fechar malhas estáveis. A qualidade do encoder, o tempo de amostragem, o layout de detecção de corrente, a latência do processador e a instabilidade de comunicação influenciam a qualidade do movimento.
As placas de circuito impresso (PCBs) para controladores de servo e BLDC são placas de acionamento de motores com circuitos de controle de alta precisão adicionados. Enquanto um driver de motor básico produz correntes de fase em resposta a comandos, um controlador de servo ou BLDC fecha múltiplos circuitos de controle — corrente, velocidade, posição — e fornece um comportamento de movimento precisamente controlado. Essa distinção afeta substancialmente tanto a eletrônica quanto o software. O que torna os controladores de servo e BLDC particularmente exigentes:
- Controle de malha fechada: Loops de corrente, velocidade e posição operando em taxas de amostragem que variam de quilohertz a dezenas de quilohertz. O desempenho do loop depende da precisão da medição e da latência computacional.
- Interface do codificador: Feedback de posição proveniente de encoders ópticos, magnéticos ou resolvers. A largura de banda e a resolução da interface afetam o desempenho do servo.
- Controle orientado a campo: Os algoritmos FOC decompõem as correntes de fase em componentes que produzem torque e componentes que produzem campo. Requerem posicionamento preciso do rotor e sensoriamento de corrente acurado.
- Controle de torque: Fornecimento de torque em malha fechada por meio de controle de corrente. Permite movimento flexível, detecção de força no atuador e aplicações relacionadas à segurança.
- Protocolo de comunicação: Protocolos industriais (EtherCAT, CANopen, PROFINET) para movimento multieixo coordenado. Latência e jitter afetam a qualidade do movimento coordenado.
O controle servo moderno se beneficia da capacidade de processamento oferecida pelas famílias recentes de MCUs e DSPs. Há dez anos, executar FOC a 20 kHz era exigente; os componentes atuais executam essa função com facilidade e ainda deixam margem de processamento para funções de supervisão, comunicação e diagnóstico. Programas que utilizam componentes de última geração se beneficiam dessa margem; programas que reutilizam componentes mais antigos às vezes enfrentam limitações de processamento desnecessariamente.
A arquitetura do circuito de controle é tão importante quanto a capacidade de processamento. Circuitos em cascata com múltiplas taxas de amostragem — corrente interna a 20 kHz, velocidade a 4 kHz e posição a 1 kHz — apresentam melhor desempenho do que implementações com taxa única, com o mesmo custo computacional. Projetos de controladores de servo que aproveitam bem os recursos atuais dos microcontroladores tendem a usar arquiteturas com múltiplas taxas de amostragem; projetos que utilizam arquiteturas mais antigas com taxa única às vezes apresentam desempenho inferior em relação ao que o hardware poderia oferecer.
Interfaces de encoder: óptica, magnética, resolver, sem sensor
A escolha da interface do codificador afeta o comportamento de inicialização e a largura de banda de controle.
As abordagens incremental, absoluta, magnética, óptica, com resolver e sem sensor diferem em resolução, imunidade a ruído, certeza de inicialização, sensibilidade do cabo e custo. A placa de circuito impresso deve suportar o método de feedback escolhido elétrica e mecanicamente, em vez de tratar o encoder como um conector genérico.
A interface do encoder é onde os controladores de servo integram o feedback de posição. O tipo de encoder, a resolução e o protocolo de interface afetam o desempenho do controle. As principais categorias de encoders são:
- Incremento óptico: Padrão de leitura de matriz de fotodiodos em disco óptico. Alta resolução; requer pulso de índice para posicionamento absoluto na inicialização.
- Óptico absoluto: Padrão codificado diretamente legível como posição absoluta. Custo mais elevado do que o incremental, mas inicialização mais rápida e comportamento mais seguro após perda de energia.
- Magnético: Sensores de efeito Hall ou magnetoresistivos leem padrões magnéticos. Custo inferior aos sensores ópticos; resolução adequada para a maioria das aplicações.
- Separar: Saídas de sinal senoidal/cossenoidal provenientes de um transformador rotativo. Alta confiabilidade em ambientes agressivos; requer conversão digital-resolver.
- Sem sensores: Estimativa da posição do rotor a partir das tensões e correntes nos terminais do motor. Redução de custos em comparação com o encoder, mas com desempenho limitado em baixas velocidades.
A eletrônica de interpolação em encoders analógicos extrai resolução adicional além das marcações físicas do encoder. Um encoder de 2000 linhas com interpolação de 4x fornece 8000 contagens por revolução; com interpolação de 256x, mais de 500,000 contagens. A qualidade da interpolação — nível de ruído, linearidade, estabilidade térmica — afeta diretamente o desempenho do servo e requer um projeto analógico cuidadoso.
Os sistemas de encoders absolutos eliminam a sequência de inicialização que os encoders incrementais exigem após a energização. São padrão em servos de alta gama e em aplicações onde o atraso na inicialização é importante. O custo adicional dos encoders absolutos é frequentemente compensado pela simplificação da aplicação e pela implantação mais rápida.
A resolução do encoder deve corresponder à precisão que a aplicação realmente necessita. Especificar uma resolução de encoder excessiva resulta em recursos que os laços de controle não podem utilizar; especificar uma resolução insuficiente limita a precisão alcançável. Programas que adequam o encoder aos requisitos da aplicação pagam apenas pela precisão que utilizam.
Detecção de corrente para controle de torque
A detecção de corrente é a base do controle de torque.
Os circuitos de torque FOC e servo dependem de medições precisas e de baixa latência da corrente de fase. O posicionamento do shunt, a faixa de modo comum do amplificador, a filtragem, a temporização do ADC, a largura de banda do sensor Hall e a deriva térmica determinam se o controlador consegue fornecer torque estável.
A detecção de corrente em controladores servo afeta diretamente o desempenho do controle de torque. A precisão do sensor, a largura de banda e o nível de ruído determinam, em conjunto, a largura de banda alcançável no laço de torque. As principais opções de detecção de corrente são:
- Derivação do lado de baixa tensão: Mais barato e simples. Medição com referência ao terra; requer a reconstrução da corrente do barramento a partir do estado de comutação.
- Derivação em fase: Medição direta da corrente de fase. Padrão para controle FOC. Requer amplificador isolado ou deslocamento de nível.
- Efeito Hall: Detecção de corrente isolada sem shunt. Custo mais elevado, porém sem dissipação e com isolamento total.
- Fluxgate: Detecção de corrente isolada de alta precisão para as aplicações mais exigentes. Custo mais elevado; aplicações especiais.
- Bobina de Rogowski: Detecção de corrente alternada de alta largura de banda; tipicamente para aplicações de alta corrente ou alta frequência.
A precisão da detecção se traduz diretamente na precisão do controle de torque do servo. Um erro de 1% na detecção de corrente produz um erro de torque de pelo menos 1% em torques baixos, onde o erro representa uma fração significativa do valor de referência. Programas que visam o controle preciso de força ou torque investem em sensores de alta precisão; programas onde um torque aproximado é suficiente podem usar sensores de menor custo.
A deriva térmica na medição de corrente é uma preocupação específica em servomotores que operam em uma ampla faixa de temperatura. O comportamento na partida a frio, durante o aquecimento e em regime permanente térmico são diferentes; programas que caracterizam a deriva e a compensam preservam a precisão em todas as condições de operação.
Implementação do laço de controle: DSP, MCU, FPGA, SoC
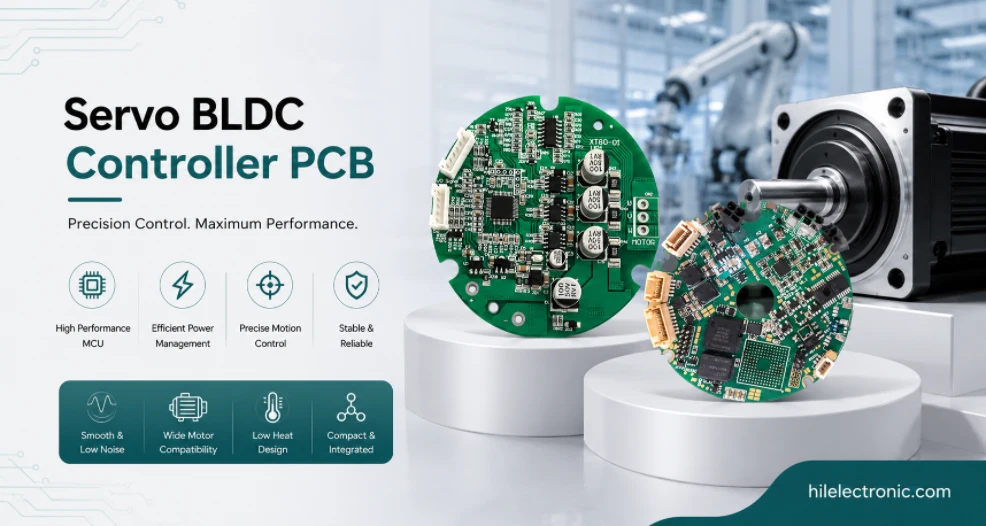
A arquitetura de controle deve ser selecionada levando em consideração a taxa de amostragem e o tempo determinístico.
Soluções de MCU, DSP, FPGA e SoC podem funcionar, mas cada uma lida com latência, temporização de interrupções, geração de PWM, sincronização de ADC e comunicação de maneira diferente. A placa de circuito impresso deve disponibilizar os recursos de temporização necessários para a arquitetura do firmware.
A implementação do laço de controle é executada no processador do controlador do servo. A taxa de iteração do laço, o determinismo computacional e a latência de interrupção determinam conjuntamente o desempenho do controle. As principais categorias de processadores são:
- DSP ou MCU especializado: Processador de ponto fixo ou ponto flutuante com periféricos dedicados para controle de motores. Taxas de repetição de até dezenas de quilohertz como padrão.
- Microcontrolador com aceleração de hardware: Microcontrolador de uso geral com blocos de hardware para controle de FOC (Controle de Frequência) ou de motores. Simplifica o software, preservando o desempenho do loop.
- FPGA + MCU: FPGA para os laços mais internos; MCU para controle supervisório. Taxas de iteração mais altas e temporização determinística.
- SoC + FPGA: Computação integrada para aplicações exigentes. Comum em servomotores de alta gama, onde tanto a comunicação quanto o controle necessitam de alto desempenho.
A escolha do processador também afeta a disponibilidade a longo prazo. Controladores servo com vida útil de 10 anos exigem que o processador permaneça disponível para substituição de peças durante esse período. Famílias de processadores de nível industrial com compromissos definidos de disponibilidade a longo prazo preservam a capacidade de manutenção; componentes de nível consumidor com ciclos de vida mais curtos criam problemas de manutenção posteriormente.
A cadeia de ferramentas de desenvolvimento e o suporte de software também são importantes, além da capacidade do hardware em si. Um processador com bibliotecas de controle maduras, código de exemplo documentado e suporte ativo do fornecedor permite um desenvolvimento mais rápido do que um processador com hardware potente, mas com um ecossistema de software limitado. Os programas consideram o equilíbrio entre a capacidade do hardware e o suporte de software durante a seleção do processador.
Protocolos de comunicação: EtherCAT, CANopen, PROFINET, Sercos
A escolha do protocolo de rede afeta a sincronização multieixo.
EtherCAT, CANopen, PROFINET, Sercos, RS-485 e links personalizados diferem em largura de banda, jitter, topologia, diagnósticos e suporte ao ecossistema industrial. A placa de circuito impresso do controlador precisa de controle de impedância, isolamento, proteção ESD, escolha de conectores e sincronização de clock compatíveis com a rede selecionada.
Os protocolos de comunicação para movimento coordenado transportam o tráfego entre os controladores de servo e o controle de movimento de nível superior. Os requisitos de latência, jitter e largura de banda variam de acordo com o protocolo. Os principais protocolos são:
- ÉterCAT: Ethernet industrial com sincronização de relógio distribuída. Latência e jitter muito baixos; padrão para movimento multieixo de alto desempenho.
- Pode abrir: Protocolo de movimento baseado em CAN. Adequado para desempenho moderado; amplamente utilizado em aplicações industriais.
- PROFINET: Protocolo industrial baseado em Ethernet. Padrão em alguns equipamentos; menos comum em robótica do que o EtherCAT.
- Sercos: Protocolo de movimento de alto desempenho. Comum em máquinas-ferramenta e aplicações de movimento exigentes.
- Proprietário: Protocolos específicos de cada fornecedor. Preservam a integração, mas limitam o design de sistemas com múltiplos fornecedores.
A coordenação multieixos em robôs complexos depende do protocolo de comunicação entre os controladores de servo e o controlador de movimento. A sincronização de clock distribuída do EtherCAT permite a coordenação em sub-microssegundos em vários eixos; protocolos mais simples, com menos sincronização, oferecem menor precisão de coordenação. Os programas escolhem o protocolo que melhor se adequa à precisão de coordenação necessária.
A escolha do protocolo de comunicação também afeta a infraestrutura de cabos e conectores. O EtherCAT utiliza conectores industriais padrão RJ45 ou M12 em cabos padrão; protocolos específicos podem exigir cabos proprietários. A escolha da infraestrutura afeta tanto o custo quanto a facilidade de manutenção em campo.
Layout e gerenciamento térmico para controladores servo
O projeto deve isolar a comutação de energia dos circuitos de feedback e temporização.
As placas servo combinam correntes de inversores, sinais de encoders, amplificadores de corrente, referências de ADC, fontes de clock e comunicação industrial. Um bom layout isola a comutação de alta corrente da medição e temporização, fornece referências limpas e garante uma dissipação de calor previsível da placa.
O layout e o gerenciamento térmico em controladores servo combinam os requisitos dos drivers de motor com as restrições adicionais da eletrônica de controle de alta velocidade. As principais considerações são:
- Isolamento do estágio de potência: A separação física do estágio de potência da eletrônica de controle reduz o acoplamento de ruído. O posicionamento dos componentes respeita essa separação.
- Roteamento de linha de detecção: Os sinais de detecção de corrente são roteados como pares diferenciais ou trilhas blindadas. Cada microvolt de ruído captado degrada o controle de torque.
- Isolamento do codificador: Os sinais do codificador são isolados do ruído do estágio de potência. Em alguns casos, o isolamento é óptico para as aplicações mais exigentes.
- Gerenciamento termal: Semelhante aos drivers de motor básicos, acrescido da dissipação adicional da eletrônica de controle. Às vezes, beneficia-se de caminhos térmicos separados para o estágio de potência e o controle.
- Conformidade EMC: mais rigoroso porque o controlador não deve interferir na sua própria medição do codificador ou na detecção de falhas.
A separação do layout entre o estágio de potência e a eletrônica de controle é crucial para o sucesso ou o mau funcionamento dos servocontroladores. Programas que planejam essa separação desde o início do layout — posicionando os componentes em zonas dedicadas com cruzamentos limpos — geram controladores confiáveis; programas que dispersam os componentes geralmente enfrentam problemas de acoplamento de ruído que nenhuma filtragem consegue resolver completamente.
A simulação de integração de estado (SI) e integração de fase (PI) pós-layout em controladores servo de alto desempenho detecta problemas que, de outra forma, apareceriam no protótipo. As ferramentas de projeto oferecem suporte a essa simulação para topologias comuns de processadores e interfaces; os programas que investem tempo na simulação obtêm protótipos funcionais em vez de protótipos que precisam ser refeitos.
Requisitos de fabricação, calibração e teste de placas de circuito impresso para controladores servo
A calibração de produção deve capturar os dados que o circuito de controle realmente utiliza.
A fabricação de controladores servo pode exigir alinhamento de encoders, verificação da ordem de fase, calibração de offset e ganho da detecção de corrente, registro da versão do firmware, programação da identidade de rede e testes funcionais de carga do motor. Capturar esses valores por unidade torna a depuração e a manutenção posteriores muito mais rápidas.
A Highleap fabrica controladores servo e BLDC com a disciplina de processo específica que as placas exigem. Fabricação robusta em cobre para o estágio de potência, impedância controlada para interfaces de encoder e comunicação, e testes funcionais com carga de motor fornecida pelo cliente. As capacidades específicas incluem:
- Cobre espesso com impedância controlada: Configuração mista que suporta tanto o estágio de potência quanto a comunicação de alta velocidade.
- SMT de passo fino: para as famílias compactas e modernas de MCUs e DSPs usadas em controladores de servo.
- Montagem para conteúdo híbrido: Integração SMT com componentes through-hole e conectores. Padrão na produção de servocontroladores.
- Teste da interface do codificador: Verificação funcional das interfaces do codificador durante o teste de produção.
- Teste de protocolo de comunicação: Testes de loopback ou de parceiros para EtherCAT, CANopen ou outros protocolos de comunicação.
- Documentação: Registros de testes por unidade, incluindo dados de calibração de comutação do motor, quando necessário.
A Highleap possui um processo de fabricação de servocontroladores que abrange desde sistemas de movimento industrial e robótica de precisão até aplicações especiais derivadas do setor aeroespacial. Essa abrangência significa que o processo de fabricação atende aos requisitos específicos de cada categoria de aplicação: estabilidade a longo prazo para o setor aeroespacial, comutação precisa para robótica e compatibilidade eletromagnética robusta para aplicações industriais. Os projetos se beneficiam dessa capacidade acumulada, em vez de precisarem desenvolvê-la do zero.
A disciplina específica de fabricação inclui não apenas a produção das placas, mas também o fluxo de trabalho de calibração e comissionamento necessário para os servos. A calibração da comutação do motor por unidade durante o teste de produção, a verificação do alinhamento do encoder e o teste de carga de referência, em conjunto, resultam em placas que funcionam corretamente quando o cliente as recebe, em vez de exigir um extenso comissionamento por parte do cliente.
Perguntas frequentes sobre placas de circuito impresso para controladores de servo e BLDC
O que é uma placa de circuito impresso (PCB) para controladores de servo e BLDC?
Uma placa de circuito impresso (PCB) para controladores de servo e motores BLDC é uma placa de controle de motores que fecha os laços de corrente, velocidade e posição para movimentos precisos. Ela combina acionamento por inversor, sensor de corrente, feedback de encoder, processamento em tempo real, comunicação e proteção.
Qual a diferença entre um controlador de servo e um driver de motor básico?
Um driver básico controla a corrente com base em comandos. Um controlador de servo mede a corrente e a posição, executa algoritmos de controle como o FOC (Controle Focalizado), gerencia o feedback e comunica comandos de movimento coordenado com baixa latência.
O que é FOC no controle de motores BLDC?
O FOC, ou controle orientado ao campo, controla a corrente do motor em um referencial rotativo, permitindo que o torque e o fluxo magnético sejam gerenciados independentemente. Ele exige posicionamento preciso do rotor, amostragem de corrente sincronizada e computação rápida do laço de controle.
Quais tipos de encoders são usados com placas de circuito impresso de controladores de servo?
As opções comuns de feedback incluem encoders ópticos incrementais, encoders absolutos, encoders magnéticos, resolvers, sensores Hall, encoders seno/cosseno e estimativa sem sensor. A melhor escolha depende da precisão, do comportamento na inicialização, do ambiente e do custo.
Quais protocolos de comunicação são comuns para controladores de servo?
Os protocolos comuns incluem EtherCAT, CANopen, PROFINET, Sercos, RS-485, UART, SPI e links determinísticos personalizados. Robôs industriais multieixos geralmente priorizam baixa oscilação (jitter) e sincronização.
Por que a detecção de corrente é importante para controladores de servo?
A medição da corrente determina a precisão do torque. Ruído, deriva de offset, atraso de amostragem e um layout de shunt inadequado podem desestabilizar os circuitos de controle ou criar ondulação de torque. As placas de circuito impresso para servomotores precisam de medição de corrente projetada como uma função analógica de precisão.
Quais práticas de layout são importantes para PCBs de controladores de servo e BLDC?
Práticas importantes incluem separar a comutação de energia do feedback, loops de corrente compactos, referências de ADC limpas, roteamento de codificadores diferenciais, impedância controlada para redes, isolamento onde necessário e caminhos térmicos para componentes de energia.
Quais testes são importantes para a produção de servocontroladores?
Os testes podem incluir inicialização, programação de firmware, verificação da interface do encoder, calibração da detecção de corrente, verificação da ordem de fase, programação da identidade da rede, teste de comunicação, amostragem térmica e teste funcional do motor com carga.

Posts recomendados

Fabricação de PCBs para Filtros TMM6
Sumário: Por que os projetistas de filtros de micro-ondas usam...

Taconic RF 35 vs RO4350B PCB
Sumário: RF-35 vs RO4350B - Aquisição e...

Fabricação de PCBs para Filtros TMM4
A fabricação da placa de circuito impresso (PCB) do filtro TMM4 é controlada por...

Fabricação de PCBs TMM3 para módulos de RF
A fabricação de PCBs com TMM3 é mais útil onde o módulo de RF...
Como obter um orçamento para PCBs
Vamos realizar uma análise DFM/DFA para você e entraremos em contato com um relatório. Você pode enviar seus arquivos com segurança através do nosso site. Precisamos das seguintes informações para lhe fornecer um orçamento:
-
- Gerber, ODB++ ou .pcb, especificação.
- Lista de materiais caso necessite de montagem
- Qtd.
- Hora de virar
Para serviços de PCBA, forneça sua BOM (Lista de Materiais) e quaisquer instruções específicas de montagem. Também oferecemos análise DFM/DFA para otimizar seus projetos quanto à capacidade de fabricação e montagem, garantindo um processo de produção tranquilo.