
Cum să alegi între diferite tipuri de actuatoare

Figura 1. Tipuri de actuatoare
Actuatoarele sunt forța motrice a fiecărei mașini — ele transformă energia în mișcare controlată. Însă fiecare tip de actuator impune cerințe electrice diferite circuitului care îl acționează. Acest ghid acoperă toate tipurile majore de actuatoare, de la principiile de bază, logica lor de selecție și cerințele de proiectare a PCB-urilor pe care le creează fiecare.
Cuprins
- Cum se clasifică actuatoarele: tipul de mișcare și sursa de energie
- Tipuri de actuatoare electrice: CC cu perii, BLDC, pas cu pas, servo, liniar și piezoelectric
- Actuatoare hidraulice și pneumatice: Forță, viteză și control
- Actuatoare speciale: Solenoid, SMA, Termice și Soft
- Tipuri de actuatoare în robotică: brațe industriale, coboți, roboți cu picioare și umanoizi
- Cum acționează tipul de actuator în designul PCB-urilor: putere, temperatură și protecție
- Ghid de selecție a actuatoarelor și ghid de referință rapidă
Highleap Electronics produce și asamblează PCB-urile care controlează actuatoarele în automatizări industriale, robotică, dispozitive medicale și industria aerospațială. Acest ghid este scris din acest punct de vedere avantajos: nu doar ce este fiecare tip de actuator, ci și ce solicită acesta de la electronica sa de driver - și de ce aceste cerințe influențează fiecare număr de straturi, lățimea urmelor și decizia pe care o luăm privind circuitele de protecție.
1. Cum se clasifică actuatoarele: tipul de mișcare și sursa de energie
Un actuator este orice dispozitiv care transformă o energie de intrare într-o mișcare mecanică controlată. Clasificarea se desfășoară de-a lungul a două axe independente care trebuie specificate ambele pentru a defini cu precizie un actuator.
Tipul de mișcare descrie ieșirea geometrică: actuatoarele liniare produc deplasări în linie dreaptă (împingere/tragere/ridicare); actuatoarele rotative produc rotație unghiulară (cuplu în jurul unei axe); iar actuatoarele multiaxiale sau combinate - cum ar fi actuatoarele cu bobină vocală și platformele Stewart - produc mișcare simultan în mai multe dimensiuni geometrice.
Sursa de energie determină densitatea puterii, controlabilitatea, cerințele de infrastructură și natura interfeței electronice.
| Sursa de energie | Densitatea de putere | Precizie | Infrastructură necesară | Interval tipic de forță |
|---|---|---|---|---|
| electric | Mediu | Excelent | Sursă de alimentare + PCB driver | mN – zeci de kN |
| Hidraulic | Foarte inalt | Bun (cu servovalvă) | Pompă, rezervor, garnituri, supape | kN – MN |
| Pneumatic | Mediu de mare | Moderat | Compresor, distribuție, supape | N – zeci de kN |
| Piezoelectric | Foarte mare (cursă scurtă) | La nivel nanometric | PCB amplificator de înaltă tensiune | N – kN |
| Termic / SMA | Scăzut | Limitat | Încălzitor sau driver de curent | µN – N |
Intersecția dintre tipul de mișcare și sursa de energie definește actuatorul. Un actuator rotativ hidraulic și un actuator liniar electric sunt dispozitive fundamental diferite, care necesită electronică de control diferită, analize diferite ale modurilor de defecțiune și arhitecturi PCB diferite - totuși ambele se încadrează sub eticheta unică de „actuator”. Secțiunile de mai jos analizează fiecare categorie din punct de vedere tehnic.
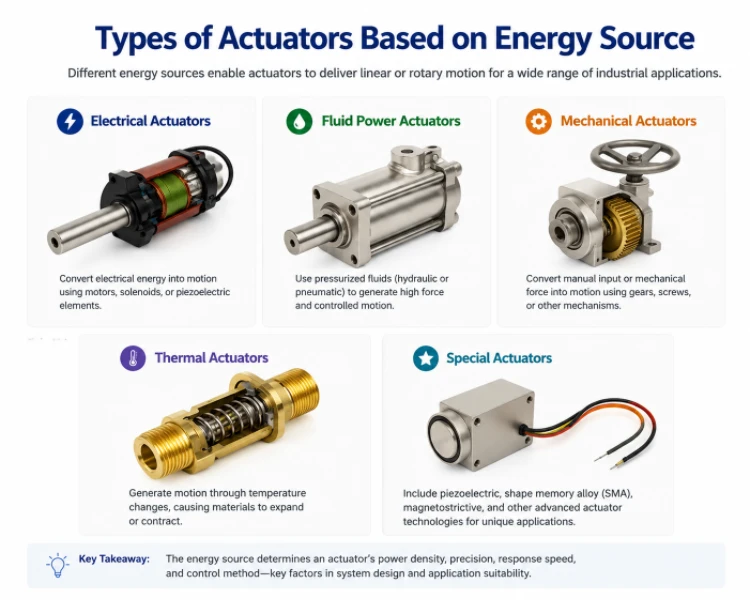
Figura 2. Actuatoare clasificate în funcție de sursa de energie, inclusiv electrice, fluidice, mecanice, termice și speciale
2. Tipuri de actuatoare electrice: CC cu perii, BLDC, pas cu pas, servo, liniar și piezoelectric
Actuatoarele electrice domină automatizarea și robotica modernă deoarece nu necesită infrastructură fluidă și interacționează direct cu sistemele de control digital. Subcategoriile diferă puternic în ceea ce privește arhitectura de control, cerințele de feedback și ceea ce solicită de la PCB-ul driverului.
Motoare DC periate
Motoarele de curent continuu cu perii transformă energia electrică în rotație prin intermediul periilor de carbon care intră în contact cu un inel comutator segmentat, care schimbă direcția curentului în înfășurările rotorului pentru a menține cuplul unidirecțional. Cuplul este proporțional cu curentul armăturii (T = Kt × Ia ) ; viteza este guvernată de tensiunea armăturii minus contraelectromotorul. Relația liniară viteză-cuplu face ca ciclul de funcționare PWM să fie o comandă directă a vitezei - simplu din punct de vedere mecanic și direct din punct de vedere electronic. Eficiența este de 70-85%; uzura periilor stabilește plafonul duratei de viață, de obicei 500-2,000 de ore în funcționare continuă.
Cerințe PCB driver: topologie în punte H (L298N, DRV8833 sau punte H MOSFET discretă pentru curenți peste 5 A), PWM de la un microcontroler, detectare a curentului prin rezistor shunt. Scânteia de comutație generează EMI în bandă largă — un condensator ceramic de 100 nF la fiecare bornă a motorului plus o bobină de inducție de mod comun pe cablurile motorului reprezintă atenuarea minimă. Aplicații: geamuri electrice, scule electrice, acționări benzi transportoare, electrocasnice de larg consum, automatizări industriale low-cost.
Motoare DC fără perii (BLDC).
Motoarele BLDC înlocuiesc comutația mecanică cu comutația electronică — rotorul conține magneți permanenți; trei faze ale statorului sunt alimentate secvențial de către placa de circuit imprimat a driverului, pe baza poziției rotorului de la senzorii Hall sau a detectării contraelectromotoarelor fără senzori. Controlul orientat pe câmp (FOC) descompune curentul statorului în componente producătoare de cuplu (Iq ) și componente producătoare de flux (Id ) , permițând o funcționare lină la viteză redusă și o eficiență maximă (85-95%). Motoarele BLDC oferă o densitate de putere mai mare, o durată de viață mai lungă și un zgomot acustic mai mic decât echivalentele lor cu perii.
Cerințe PCB pentru driver: Invertor trifazat (șase MOSFET-uri sau IGBT-uri), drivere de poartă cu circuite bootstrap (de exemplu, TI DRV835x, Infineon 6EDL), amplificatoare de detectare a curentului pe fiecare fază, algoritm FOC care rulează pe un DSP sau microcontroler cu hardware PWM dedicat. Configurația PCB trebuie să minimizeze bucla de curent de comutare - trasee scurte ale porții, condensator bootstrap plasat la 5 mm de driverul porții, șunturi de curent de fază pe calea joasă. Aplicații: motoare EV, drone, compresoare HVAC, servomotoare industriale, articulații robotizate, pompe medicale.
Capacitățile noastre de fabricație a PCB-urilor acceptă structurile dense multistrat și controlul strict al impedanței necesare servomotoarele BLDC.
Motoare Stepper
Motoarele pas cu pas împart o rotație completă în pași discreți — 200 de pași/rotație (1.8°/pas) este standardul pentru motoarele pas cu pas hibride. Fiecare pas este comandat prin energizarea unei combinații specifice de faze ale statorului; rotorul se aliniază cu câmpul magnetic rezultat și se menține acolo. Nu este necesar un encoder de poziție pentru controlul în buclă deschisă, ceea ce face ca motoarele pas cu pas să fie rentabile în imprimantele 3D, mașinile CNC și automatizarea de laborator. Micropasul (½, ¼, 1/16, 1/32 pas) oferă o mișcare mai lină prin proporționarea curentului între două faze simultan, cu prețul unui anumit cuplu de menținere.
Limitarea critică este rezonanța: la anumite frecvențe de pas, energia de intrare se sincronizează cu rezonanța mecanică, provocând pași pierduți și un comportament imprevizibil. DSP-ul anti-rezonanță din driverele Trinamic din seria TMC compensează în firmware. Cuplul scade, de asemenea, brusc peste frecvența de viraj, astfel încât sistemele stepper sunt limitate la viteze moderate (de obicei sub 1,000 rpm pentru un cuplu semnificativ).
Cerințe PCB driver: Control al curentului constant prin chopper (A4988, DRV8825, TMC2209), direcție și impuls pas cu pas de la microcontroler, rezistențe de detectare a curentului bobinei. Circuitele integrate ale driverelor pas cu pas disipă o căldură semnificativă chiar și în stare de repaus - o turnare de cupru sub pad-ul termic și fire termice către planurile interioare nu este opțională. Aplicații: imprimante 3D, routere CNC, mașini pick-and-place, sisteme de pan/tilt pentru camere, utilaje textile.
Servo Motoare
Un servomotor nu este un tip de motor, ci o arhitectură de control - un sistem de control al poziției în buclă închisă care conectează orice motor (CC cu perii, BLDC sau CA sincron) cu un encoder de poziție și un controler de feedback. Ceea ce definește servomotorul este bucla: ieșirea encoderului comparată cu comanda de poziție, eroarea acționează un controler PID sau în cascadă, care emite o comandă de curent către etajul de putere. Sistemele servo industriale ating o lățime de bandă de 100–1,000 Hz și o precizie de poziționare de ±0.01 mm sau mai bună cu encodere absolute pe 24 de biți (protocoalele Hiperface, EnDat, BiSS-C).
Cerințe pentru PCB-ul driverului: Același invertor trifazat BLDC ca mai sus, plus interfață encoder (decodor în cuadratură sau SPI/BiSS pentru valoare absolută), ADC-uri cu detectare a curentului și DSP/FPGA care implementează algoritmul de control. Servodrive-urile industriale adaugă interfață EtherCAT sau PROFINET, funcția Safe Torque Off (STO) conform IEC 61508 SIL 2 și monitorizare extinsă a defecțiunilor. Servodrive-urile pentru hobby utilizează o interfață mai simplă: PWM de 50 Hz, lățimea impulsului de 1–2 ms setează poziția. Aplicații: îmbinări roboți industriali, axe CNC, manipularea plachetelor semiconductoare, suprafețe de control al zborului, mașini de turnare prin injecție.
Pentru PCB-uri pentru servomotor care necesită rutare controlată a perechilor diferențiale și configurație cu semnal mixt, protejată împotriva EMI, consultați capacitățile noastre de proiectare și fabricare a PCB-urilor de înaltă frecvență .
Actuatoare electrice liniare
Actuatoarele electrice liniare traduc mișcarea motorului rotativ în deplasare liniară prin intermediul unui șurub de acționare, al unui șurub cu bile, al unui pinion și cremalieră sau al unei transmisii cu curea — sau utilizează direct un motor liniar. Șuruburile de acționare (filet Acme) sunt autoblocante și rentabile; șuruburile cu bile adaugă rulmenți cu bile recirculante pentru o frecare mai mică, o eficiență mai mare și un joc de rotire mai mic. Motoarele liniare elimină complet transmisia mecanică, atingând cea mai mare accelerație și joc de rotire zero, cu prețul necesității codării poziției de-a lungul întregii curse și a unor cerințe electronice de putere mai mari.
Parametri critici de proiectare: cursă, forță maximă și continuă, viteză, ciclu de funcționare, capacitate de recul (esențială pentru siguranța în aplicațiile cu colaborare umană), grad de protecție IP și protocol de comunicație (RS-485, CANbus, EtherCAT pentru unități industriale). Întrerupătoarele de limită - normal închise la intrarea PCB pentru un comportament de siguranță - definesc limitele de deplasare mecanică. Monitorizarea curentului permite atât protecția la suprasarcină, cât și controlul forței în aplicații cu buclă închisă. Aplicații: stații de lucru reglabile pe înălțime, paturi de spital, trackere solare, prese industriale, actuatoare de supape, comenzi secundare de zbor pentru aeronave.
Actuatoare piezoelectrice
Actuatoarele piezoelectrice exploatează efectul piezoelectric invers în ceramica PZT (zirconat de titanat de plumb): un câmp electric aplicat determină extinderea sau contracția rețelei cristaline. O stivă de discuri subțiri PZT în polaritate alternativă amplifică deformarea cumulativ - o stivă de 40 mm alimentată la 150 V produce o deplasare de aproximativ 60 µm cu forțe de blocare de câțiva kilonewtoni. Timpul de răspuns este în intervalul microsecundelor; rezoluția este teoretic nelimitată (sub-nanometrică cu acționare în mod de sarcină). Cele două limitări cheie sunt cursa mică fără amplificare mecanică și histerezisul (deplasarea este întârziată față de istoricul tensiunii cu 10-15%), ceea ce necesită compensare în aplicațiile de precizie.
Cerințe PCB driver: Amplificator de înaltă tensiune (0–150 V sau ±200 V), curent de ieșire ridicat pentru încărcarea sarcinii capacitive (100 nF până la 100 µF). Cipuri driver OPA454, OPA541 sau piezo dedicate. Acționarea în mod de încărcare, mai degrabă decât în mod de tensiune, minimizează histerezisul în cele mai solicitante aplicații. Izolarea galvanică PCB între etajul amplificatorului de înaltă tensiune și circuitele logice/de comunicație este obligatorie atât pentru siguranță, cât și pentru imunitatea la zgomot. Aplicații: etaje de litografie semiconductoare, scanere AFM, injectoare de combustibil, traductoare cu ultrasunete, sisteme de izolare a vibrațiilor, controlul precis al supapelor.
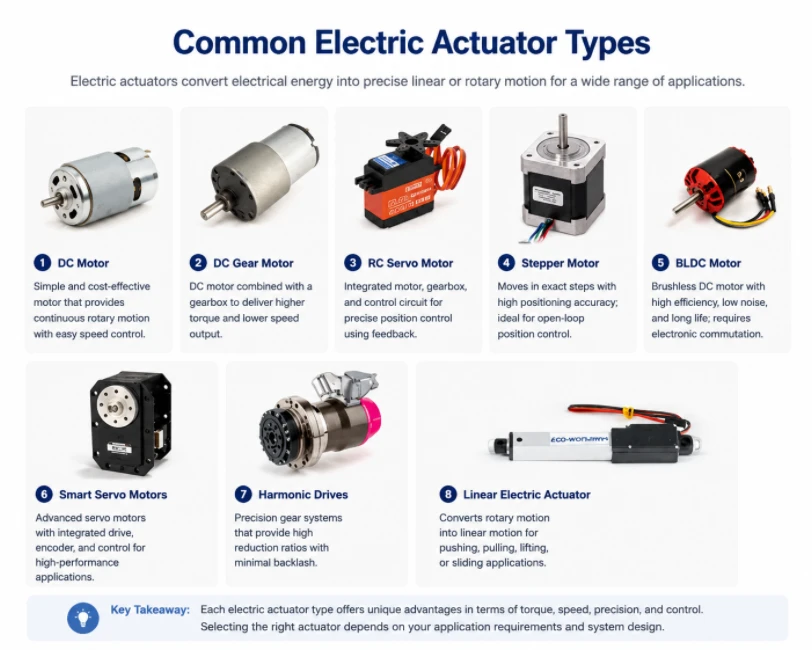
Figura 3. Diverse tipuri de actuatoare electrice, inclusiv DC, DC Roată dințată, Stepper, Servo, BLDC, Smart Servo, armonice și liniare
3. Actuatoare hidraulice și pneumatice: forță, viteză și control
Actuatoarele hidraulice — hidraulice și pneumatice — generează forță prin intermediul fluidului sub presiune care acționează asupra unui piston sau a unei palete. Acestea funcționează pe același principiu fundamental (presiune × arie = forță), dar diferă dramatic în ceea ce privește intervalul de presiune, compresibilitatea și aplicarea.
Actuatoare hidraulice
Sistemele hidraulice funcționează la 100–700 bar (1,450–10,000 psi), producând forțe pe care niciun actuator electric de dimensiuni comparabile nu le poate atinge. Un cilindru cu un alezaj de 100 mm la 350 bar dezvoltă aproximativ 274 kN - peste 27 de tone. Această densitate de forță face ca hidraulica să fie singura alegere rațională pentru echipamentele de construcții, presele de forjare, cârmele navelor și comenzile principale de zbor ale aeronavelor.
Cilindrii hidraulici liniari (cu acțiune simplă sau dublă) și motoarele hidraulice rotative sunt cele două forme fundamentale. Controlul precis al poziției necesită servovalve electrohidraulice (EHSV) sau valve de control direcțional proporționale, care traduc o comandă de ±10 V sau 4–20 mA de la placa de circuit imprimat de control într-o deplasare proporțională a bobinei și, prin urmare, într-un debit proporțional către cilindru. Lățimile de bandă ale servovalvelor ating 50–200 Hz, ceea ce face ca controlul hidraulic al poziției în buclă închisă să fie viabil în simulatoarele de zbor, suspensiile active ale vehiculelor și presele industriale.
Rolul PCB în sistemele hidraulice: PCB-ul driverului nu alimentează actuatorul - ci comandă supapa. Ieșiri: buclă de curent de 4–20 mA sau ±10 V diferențial către servovalve; PWM către electrovalve proporționale cu feedback de detectare a curentului. Feedback-ul de poziție de la senzorii LVDT necesită amplificare diferențială de precizie și filtrare trece-jos pe PCB. Driverele electrovalvelor utilizează circuite în semi-punte cu control al curentului de tip chopper - dioda de roată liberă trebuie să fie clasificată pentru tensiunea inductivă de declanșare a bobinei, care poate ajunge la 5–10× tensiunea de alimentare la oprire, fără clește.
Actuatoare pneumatice
Actuatoarele pneumatice utilizează aer comprimat la o presiune de 4–10 bari. O presiune mai mică decât cea a sistemelor hidraulice înseamnă o forță mai mică pe unitatea de suprafață - dar aerul este curat, compresibil (ceea ce conferă o flexibilitate inerentă) și sigur în mediile alimentare și farmaceutice unde contaminarea cu ulei hidraulic este inacceptabilă. Sistemele pneumatice sunt rapide în funcționarea pornit/oprit (răspunsul supapei în milisecunde) și simple din punct de vedere mecanic.
Tipurile standard includ cilindri cu acțiune simplă (cu revenire cu arc), cilindri cu acțiune dublă (aer pe ambele părți), cilindri fără tijă (cu cărucior pe corpul cilindrului pentru aplicații cu cursă lungă și flambaj redus) și actuatoare rotative cu cremalieră și pinion pentru acționarea supapelor cu un sfert de tură. Controlul pneumatic proporțional - atingerea altor poziții decât complet deschisă sau complet închisă - necesită supape proporționale electropneumatice și feedback de poziție, dar compresibilitatea aerului face ca poziționarea precisă să fie inerent mai dificilă decât servocomanda electrică sau hidraulică.
Rolul PCB în sistemele pneumatice: Driver pentru electrovalvă (bobină de 24 V CC, ieșire MOSFET, diodă de reglare liberă esențială). Pentru electrovalve proporționale: ieșire de comandă 4–20 mA sau 0–10 V. Pentru poziționere electropneumatice în buclă închisă: buclă PID cu microcontroler cu ieșire convertor I/P și feedback de poziție potențiometru sau LVDT.
Hidraulic vs. Pneumatic vs. Electric: Matricea Decizională
| Criteriu | electric | Pneumatic | Hidraulic |
|---|---|---|---|
| Forță maximă (dimensiune comparabilă) | Scăzut – Mediu | Mediu | Foarte inalt |
| Precizie de poziționare | Excelent | Moderat | Bună (servovalvă) |
| Viteza de răspuns | Bine - Excelent | Foarte rapid (pornit/oprit) | Rapid (servovalvă) |
| Eficienta energetica | 80-95% | ~10% (pierderi prin compresie) | ~60–75% |
| Complexitatea instalării | Scăzut | Mediu | Înalt |
| Complexitatea driverelor PCB | Înalt | Scăzut | Mediu |
Pentru instalațiile noi sub 20 kN, unde infrastructura nu există încă, costul total instalat favorizează aproape întotdeauna sistemul electric. Sistemul hidraulic rămâne alegerea rațională peste acest prag în industria grea - infrastructura este costul, nu actuatorul în sine.
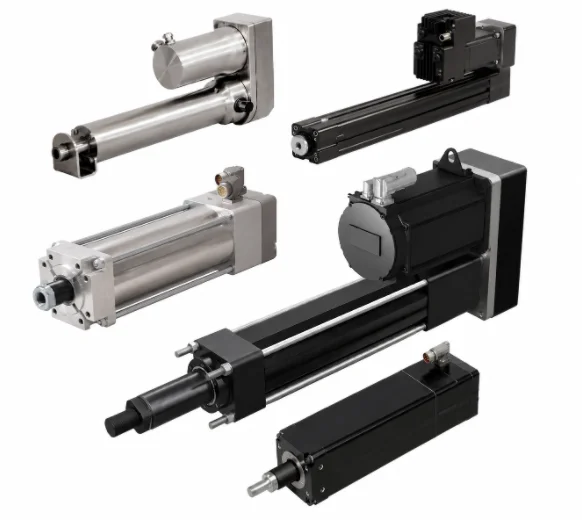
Figura 4. Actuatoare hidraulice și pneumatice
4. Actuatoare speciale: solenoidale, SMA, termice și soft
Mai multe tipuri de actuatoare ocupă nișe specifice în care soluțiile electrice, hidraulice sau pneumatice obișnuite sunt impracticabile din cauza dimensiunii, greutății, biocompatibilității sau constrângerilor mediului de operare.
Servomotoare solenoide
Un solenoid generează o forță liniară prin tragerea unui piston feromagnetic într-o bobină atunci când circulă curentul. Forța este aproximativ proporțională cu pătratul curentului și invers proporțională cu pătratul întrefierului — generând o forță mare la o cursă scurtă, dar scăzând brusc pe măsură ce întrefierul crește. Cursă tipică: 1–25 mm. Solenoizii bistabili utilizează un magnet permanent pentru a menține una dintre cele două poziții stabile fără alimentare continuă; este necesar doar un impuls de curent pentru a comuta stările, ceea ce îi face ideali pentru aplicații alimentate de baterii sau cu ciclu de sarcină redus.
Notă privind driverul PCB: Bobina solenoidului stochează energie ca o inductanță. Când comutatorul se deschide, această energie trebuie să meargă undeva - fără o diodă cu mișcare liberă sau o clemă TVS, vârful de tensiune va distruge tranzistorul de comutare în primele cicluri. Pentru solenoizii proporționali (valve proporționale hidraulice), PWM la 100–1,000 Hz cu control al curentului în buclă închisă realizează poziții intermediare de forță. Aplicații: încuietori de uși, injectoare de combustibil, drivere de bobine de releu, piloți de valve pneumatice, frâne electromagnetice.
Actuatoare din aliaj cu memorie de formă (SMA)
Sârma SMA din nitinol (nichel-titan) se contractă cu 4-8% din lungimea sa atunci când este încălzită peste temperatura de tranziție la austenită (de obicei 40-90°C, în funcție de compoziție). Încălzirea rezistivă cu un curent controlat este metoda standard de acționare. Tensiunea generată în timpul tranziției de fază atinge 200 MPa - depășind cu mult tensiunea musculară biologică (~0.3 MPa) - într-o sârmă fără piese mobile, fără magneți și fără interferențe electromagnetice. Limitarea este rata de ciclu: răcirea este etapa lentă, de obicei 0.1-2 Hz în aer liber, îmbunătățindu-se semnificativ prin convecție forțată sau răcire termoelectrică.
PCB-ul oferă un driver de curent constant cu monitorizare a rezistenței pentru control în buclă închisă (rezistența la nitinol se modifică cu 15-25% prin tranziția de fază și, prin urmare, poate servi ca proxy de poziție). Aplicații: instrumente chirurgicale minim invazive, vârfuri active de endoscoape, stenturi vasculare, dispozitive de blocare pentru desfășurarea satelitului, dispozitive de feedback haptic, grippere robotice în medii RMN.
Actuatoare termice
Actuatoarele termice bimetalice exploatează dilatarea termică diferențială dintre două metale lipite pentru a produce o mișcare de îndoire la încălzire. Actuatoarele cu motor cu ceară utilizează dilatarea volumetrică a unei ceari cu schimbare de fază pentru a împinge un piston - generând o forță substanțială (zeci până la sute de newtoni) fără a fi necesară energie electrică în versiunile pur pasive. Simplitatea și fiabilitatea motoarelor cu ceară le fac standardul pentru termostatele de răcire a motoarelor auto și pentru colectoarele de încălzire prin pardoseală. Versiunile încălzite electric adaugă o bobină de încălzire cu rezistență pentru control activ; PCB-ul driverului furnizează doar curent reglat către încălzitor și feedback de temperatură de la un termistor sau termocuplu.
Polimer electroactiv (EAP) și actuatoare moi
Actuatoarele elastomerice dielectrice (DEA) intercalează o peliculă elastomerică flexibilă între două straturi flexibile de electrozi. Aplicarea a 1–5 kV atrage electrozii împreună, comprimând lateral elastomerul - producând solicitări de până la 380%, mult mai mult decât orice material rigid pentru actuatoare. Actuatoarele din compozit ionic polimer-metal (IPMC) se îndoaie sub 1–5 V pe măsură ce ionii hidratați migrează sub câmpul electric, creând o umflare diferențială. Ambele tipuri sunt moi, silențioase, ușoare și biocompatibile - alegerea potrivită pentru haptice purtabile, clești robotici moi, mâini protetice și roboți subacvatici unde actuatoarele rigide nu se pot adapta la suprafețe neregulate.
PCB-urile driverelor DEA necesită generare de înaltă tensiune (convertor boost plus multiplicator de tensiune) cu reglare precisă. Driverele IPMC necesită doar controlul curentului de joasă tensiune, dar trebuie să se adapteze caracteristicii neobișnuite de impedanță a ionomerului. Ambele impun provocări specializate în proiectarea PCB-urilor. Pentru plăcile complexe multistrat care deservesc aceste aplicații, serviciul nostru de asamblare PCB la cheie se ocupă de aprovizionarea cu componente, plasarea SMT și validarea funcțională într-un singur flux de lucru.
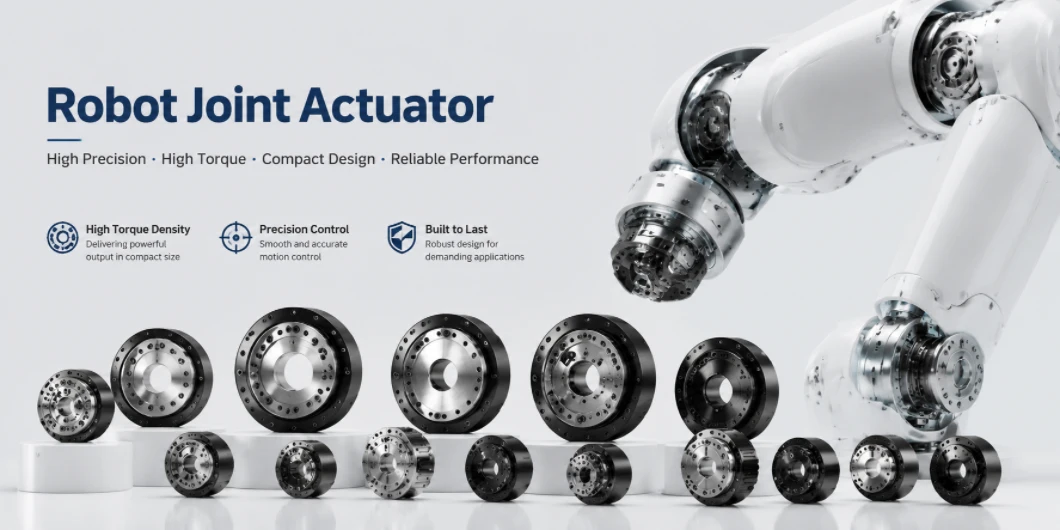
Figura 5. Actuatoare articulare robotice pentru roboți industriali, colaborativi, cu picioare și umanoizi, prezentând diferite dimensiuni și intervale de cuplu
5. Tipuri de actuatoare în robotică: brațe industriale, coboți, roboți cu picioare și umanoizi
Robotica este domeniul de aplicații care solicită simultan cel mai mult de la fiecare proprietate a actuatoarelor: raport cuplu-greutate ridicat, lățime de bandă mare, precizie de poziționare, capacitate de acționare inversă pentru interacțiune umană sigură, durată lungă de viață a ciclului de funcționare și integrare strânsă cu electronica - toate într-un pachet care trebuie să aibă propria putere și putere de calcul. Niciun tip de actuator nu le îndeplinește simultan pe toate acestea. Acesta este motivul pentru care diferite categorii de roboți au convergut către diferite arhitecturi de actuatoare și de ce industria roboticii a impulsionat mai multe inovații în domeniul actuatoarelor în ultimul deceniu decât orice alt domeniu.
Brațe robotizate industriale: precizie și repetabilitate
Brațele articulate cu șase axe (FANUC, KUKA, ABB, Yaskawa) prioritizează repetabilitatea mai presus de orice — ±0.02 mm în punctul central al sculei este o specificație tipică. Fiecare articulație utilizează un servomotor BLDC cuplat la un reductor de acționare armonică (angrenaj cu undă de deformare) la rapoarte de 80:1–160:1. Acționările armonice nu permit nicio reacție într-un pachet compact — esențial pentru repetabilitate. Encoderele absolute multi-tură (rezoluție 24–28 biți, protocol EnDat sau BiSS-C) închid bucla de poziție. PCB-ul servoacționare pentru fiecare axă implementează controlul curentului la 4–32 kHz, controlul vitezei la 1–4 kHz și controlul poziției la 250 Hz–2 kHz. Magistrala de câmp EtherCAT sau PROFINET conectează PCB-urile acționării la controlerul robotului, necesitând un siliciu PHY/MAC specific și o proiectare EMC atentă pentru a preveni coruperea comunicării magistralei de câmp prin zgomotul de comutare.
Roboți colaborativi (coboți): Conștientizarea forței și contact sigur
Coboții (seria Universal Robots UR, FANUC CRX, ABB GoFa) adaugă detectarea cuplului articular la configurația servomotor + acționare armonică. Un traductor de cuplu cu tensometru pe flanșa de ieșire a articulației sau o estimare a cuplului bazată pe curentul motorului detectează contactul neașteptat într-un ciclu de control — oprirea mișcării înainte ca forța aplicată unui om să depășească 80 N (limita de putere și forță ISO/TS 15066). Unele modele utilizează actuatoare elastice în serie (SEA), unde un arc calibrat între ieșirea cutiei de viteze și legătura robotului transformă deformarea (măsurată de encoder) în forță — conform în mod inerent fără un senzor separat.
PCB-ul comun pentru un cobot trebuie să implementeze excitație în punte Wheatstone, condiționare diferențială a semnalului cu un raport semnal-zgomot (SNR) peste 80 dB, eșantionare ADC la 1–10 kHz pentru feedback de cuplu și monitorizare de siguranță pe două canale conform ISO 13849 PLd sau PLe — calea de monitorizare a cuplului critică pentru siguranță trebuie să fie fizic independentă de calea principală de control al mișcării.
Roboți cu picioare: Acționarea cvasi-directă schimbă jocul
Cvadrupedele (Boston Dynamics Spot, MIT Cheetah, ANYmal) și roboții bipedali au făcut din acționarea cvasi-directă (QDD) inovația definitorie în materie de actuatoare a ultimului deceniu. Actuatoarele QDD utilizează rapoarte de transmisie foarte mici (1:1–9:1) cu motoare BLDC cu densitate mare de cuplu bobinate special în acest scop. Rezultatul este o articulație cu o capacitate mare de acționare inversă - forțele de impact la sol trec prin articulație fără a o distruge, iar piciorul poate absorbi și returna energia ca un arc. Acționările armonice tradiționale cu raport mare de transmisie nu pot face acest lucru: angrenajul este autoblocant, astfel încât toată energia de impact trebuie să fie absorbită de structura rigidă.
Compromisul: îmbinările QDD nu își pot menține poziția împotriva gravitației fără curent continuu al motorului și necesită curenți de fază mai mari (și, prin urmare, electronică de putere mai mare) decât acționările echivalente cu raport de transmisie ridicat. PCB-ul driverului trebuie să suporte curenți de vârf de 30–100 A la 24–48 V într-o carcasă compactă, eficientă termic, integrată direct în carcasa îmbinării robotului. Fabricarea noastră de PCB-uri din cupru greu (până la 10 oz de cupru) răspunde direct acestei cerințe.
| Categorie de roboți | Tipul actuatorului principal | Raport de transmisie | Cerință cheie | Platformă exemplu |
|---|---|---|---|---|
| Braț industrial (6 axe) | Servo BLDC + acționare armonică | 80:1 – 160:1 | Fără joc de mișcare, repetabilitate de ±0.02 mm | FANUC M-20, KUKA KR10 |
| Robot colaborativ | Servo BLDC + senzor de cuplu / SEA | 100:1 – 200:1 | Detectarea forței de contact, ISO 13849 PLd | UR10e, ABB GoFa |
| Cu picioare / patruped | QDD BLDC (raport scăzut) | 1:1 – 9:1 | Reducerea mersului în spate, absorbția impactului | Spot, ORICE, Ghepard |
| Robotul umanoid | QDD + SEA + liniar (mixt) | Amestecat prin articulație | Dexteritate, conformitate, eficiență energetică | Tesla Optimus, Figura 02, Atlas |
| Robot chirurgical | Acționat prin cablu + piezoelectric | - | Precizie, sigură pentru RMN, cu feedback de forță | da Vinci, Stryker Mako |
| Gripper robotic moale | Pneumatic (moale) / SMA / EAP | - | Conformitate, apucare ușoară | Soft Robotics mGrip |
Roboți umanoizi: Cea mai dificilă problemă a actuatoarelor
Humanoizii (Tesla Optimus, Figura 02, Agility Digit, Boston Dynamics Atlas) necesită 20-40 de grade de libertate acționate într-un corp care are propria putere, putere de calcul și detectare. Niciun tip de actuator nu satisface toate cerințele articulațiilor. Arhitecturile umanoide actuale combină: actuatoare QDD BLDC la șolduri, genunchi și glezne pentru locomoție; actuatoare servo cu acționare armonică mai mici la umăr și cot pentru manipulare; actuatoare servo acționate prin cablu sau miniaturale la nivelul degetelor pentru dexteritate; și actuatoare electrice liniare la nivelul coloanei vertebrale și trunchiului pentru mobilitatea trunchiului.
PCB-urile driverelor din interiorul unei articulații umanoide reprezintă unele dintre cele mai solicitante componente electronice din producția de astăzi: densitate mare de curent (vârf 30–100 A) într-un volum minim, detectare a curentului multicanal la o rezoluție de microsecunde, comunicare EtherCAT sau CAN FD în timp real, management termic într-o carcasă etanșă la o temperatură ambiantă de 85°C și certificare de siguranță funcțională conform IEC 62061. Encoderele absolute magnetice (AS5047, MA702) au înlocuit encoderele optice în majoritatea articulațiilor umanoide - mai mici, cu putere mai mică, mai rezistente la vibrații și acum disponibile la un cost sub 1 dolar în volum.
Revoluția hardware-ului robotic, mai amplă începând cu anul 2020, a fost facilitată în principal de trei progrese la nivel de PCB: semiconductori de putere GaN și SiC cu bandă largă, care permit frecvențe de comutație mai mari cu pierderi mai mici în capsule mai mici; encodere magnetice de înaltă rezoluție și putere redusă la prețuri de piață de masă; și materiale avansate de interfață termică și matrici termice de fire de circuite imprimate cu cupru, care permit mai multă putere în amprente mai mici de PCB pentru drivere. Pentru companiile de robotică care dezvoltă aceste sisteme, serviciul nostru de prototipare PCB permite iterații rapide de la proiectare la hardware testat. Rutarea densă de evacuare BGA pentru ASIC-urile de îmbinare a roboților este acoperită de capacitatea noastră de asamblare PCB BGA.
6. Cum acționează tipul de actuator în designul PCB-ului: putere, temperatură și protecție
Tipul de actuator este principala constrângere asupra plăcii de circuit imprimat a driverului. Aceasta nu este o preferință - este o relație fizică. Tabelul de mai jos rezumă implicațiile arhitecturale în funcție de tipul de actuator. Fiecare element din acesta are o consecință directă asupra numărului de straturi, greutății cuprului, selecției componentelor și topologiei circuitului de protecție.
| Tipul actuatorului | Topologia driverului | Cerințe critice de proiectare a PCB-urilor | Circuite de protecție |
|---|---|---|---|
| Motor DC periat | Punte H + PWM | Trasee de curent înalt, decuplare EMI a motorului la borne | Diode cu roată liberă, supracurent, polaritate inversă |
| Motor BLDC | Invertor trifazat + FOC | Suprafață minimă a buclei de comutare, plasarea condensatorului bootstrap, detectarea curentului diferențial | Blocare UV, prevenire a pătrunderii luminii, oprire termică |
| Motor pas cu pas | Chopper curent constant | Turnare termică de cupru sub circuitul integrat al driverului, precizie a rezistorului setat la curent | Blocare la supracurent, termică, subtensiune/supratensiune a mașinii de vending |
| Servo (industrial) | Interfață BLDC + encoder + DSP | Rutare encoder diferențial, configurație ADC, magistrală de câmp izolată PHY | Funcția STO (IEC 61508 SIL 2), detectarea defecțiunilor encoderului |
| Piezoelectric | Amplificator de înaltă tensiune (0–150 V / ±200 V) | Izolare de înaltă tensiune față de logică, compensare amplificator pentru sarcină capacitivă | Clemă de ieșire HV, protecție la scurtcircuit, termică |
| Electrovalvă / valvă proporțională | Semipunte MOSFET | Diodă de tip freewheeling evaluată pentru inducție declanșatoare, filtru de curent PWM | Clemă TVS sau Zener la impuls inductiv, supracurent |
| SMA / termic | Curent constant liniar sau comutație | Monitorizarea rezistenței pentru feedback de fază, integrare radiator | Supracurent (defectarea rapidă a firului), supraîncălzire |
Arhitectura de putere
PCB-urile pentru driverele actuatoarelor necesită aproape întotdeauna mai multe domenii de tensiune izolate: șină motor de înaltă tensiune (12–48 V pentru actuatoare CC; magistrală CC de până la 700 V pentru servomotoare industriale), alimentare logică (3.3 V sau 5 V), referință analogică de precizie (pentru convertizoare analogice-digitale și condiționare senzori) și alimentare pentru acționarea porții (12–15 V, bootstrap sau izolată). Izolarea galvanică între partea motorului și partea logică/de comunicații - prin convertoare CC-CC izolate sau drivere de poartă izolate - este obligatorie în proiectele industriale atât pentru siguranță, cât și pentru imunitatea la zgomot (IEC 62061, ISO 13849). Fabricarea noastră cu 4 straturi a PCB-urilor oferă împerecherea dedicată a puterii și a planului de masă pe care o necesită PCB-urile pentru actuatoare cu șine multiple.
Gestionarea termică
Un convertizor BLDC la 48 V / 10 A cu o eficiență de 95% disipă aproximativ 25 W în stadiul de putere - din trei surse: pierderi de conducție (I²R în MOSFET-uri), pierderi de comutație (proporționale cu f sw × V DS × I D ) și pierderi de comandă a porții. Gestionarea acestui lucru necesită 2-3 oz de cupru pe straturile de putere, rețele termice de via (diametru 0.3-0.5 mm, pas 1-1.5 mm) care conectează pad-urile de drenaj MOSFET la planurile interioare de cupru și, uneori, radiatoare externe din aluminiu montate pe PCB. MOSFET-urile GaN comut la 200-500 kHz față de 20-50 kHz pentru siliciu - o frecvență mai mare micșorează componentele pasive, dar necesită o dispunere mai strictă a PCB-ului pentru a menține inductanța buclei de comutație sub 5 nH. Pentru plăcile care necesită 2 oz de cupru sau mai mult pe straturile interioare, serviciul nostru de fabricație PCB multistrat acoperă aceste cerințe privind conținutul ridicat de cupru.
PCB-ul nu se află în aval de decizia privind actuatorul - face parte din sistemul actuatorului. Constrângerile termice, electrice și mecanice se reflectă în fiecare alegere de design la nivel de placă. Pentru constrângerile specifice ale proiectării PCB-ului actuatorului și revizuirii DFM , echipa noastră de ingineri evaluează configurația în funcție de cerințele de curent, termic și integritate a semnalului înainte de fabricație.
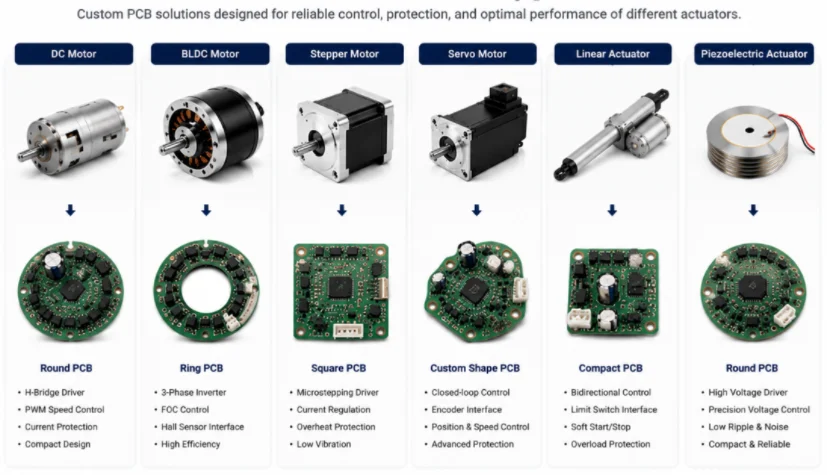
Figura 6. Tipuri de actuatoare și module PCB corespunzătoare, inclusiv actuatoare DC, BLDC, Stepper, Servo, liniare și piezoelectrice cu scheme PCB
7. Cadrul de selecție a actuatoarelor și ghidul de referință rapidă
Selectarea actuatorului este un proces ingineresc, nu un tabel de căutare. Următorul cadru în patru etape structurează decizia și scoate la iveală compromisurile critice înainte de specificarea oricărei componente.
Pasul 1 — Definiți cerințele de mișcare: Specificați tipul de mișcare (liniară/rotativă), intervalul cursei sau unghiular, forța sau cuplul de vârf și continuu, viteza maximă, precizia de poziționare necesară (pornit/oprit, multipunct, continuu, nanometric) și ciclul de funcționare. Acești parametri singuri elimină imediat majoritatea familiilor de actuatoare.
Pasul 2 — Evaluați mediul de operare: gradul de protecție IP, intervalul de temperatură, expunerea la substanțe chimice (cameră curată, sigură pentru alimente, spălare cu apă), vibrațiile și șocurile, clasificarea atmosferei explozive (ATEX, NEC) și infrastructura disponibilă (există deja aer comprimat sau energie hidraulică?). O aplicație farmaceutică pentru cameră curată exclude imediat uleiul hidraulic. Un excavator minier exclude imediat actuatoarele electrice alimentate de baterii pentru brațul principal.
Pasul 3 — Evaluarea cerințelor de control și integrare: control pornit/oprit versus proporțional, buclă deschisă versus buclă închisă, control al poziției versus controlul forței, protocolul de comunicare (analogic, PWM, RS-485, CANbus, EtherCAT), nivelul de siguranță funcțională necesar (PLc/PLd/SIL 2) și integrarea cu PLC-ul sau controlerul de robot existent. Aceste cerințe determină complexitatea PCB-ului driverului și costul certificării - adesea un factor mai mare decât costul hardware al actuatorului în sine.
Pasul 4 — Calculați costul total de proprietate: Aerul comprimat costă de aproximativ 5-8 ori mai mult pe unitatea de energie mecanică utilă decât acționarea electrică directă. Sistemele hidraulice necesită înlocuirea periodică a fluidelor și a garniturilor și prezintă riscul de contaminare cu ulei. Sistemele electrice au un cost inițial mai mare, dar costuri de operare mai mici, nu au consumabile și au programe de întreținere previzibile. Pentru instalațiile noi sub 20 kN, costul total instalat favorizează aproape întotdeauna sistemul electric — costul infrastructurii pentru aer comprimat depășește de obicei acționarea electrică și PCB-ul driverului combinate.
Referință rapidă a aplicației
| Aplicatii | Tipul actuatorului | Motivul cheie |
|---|---|---|
| Articulația brațului robotului (5–200 Nm) | Servo BLDC + acționare armonică | Fără joc, repetabilitate ridicată, programabil |
| Îmbinare cobot | Servo BLDC + senzor de cuplu / SEA | Conștientizarea forței, conformitate cu ISO 13849 PLd |
| Articulația robotului cu picioare | QDD BLDC (raport de transmisie redus) | Reducerea mersului în spate, absorbția impactului, mișcare dinamică |
| Axă pentru imprimantă CNC / 3D | Stepper (buget) / servo (performanță) | Motor pas cu pas: buclă deschisă, rentabil; servo: viteză și precizie |
| Valvă industrială (DN50–300) | Pinion electric cu un sfert de tură sau pneumatic cu cremalieră | Depinde de cuplu și de infrastructura existentă |
| Injector de combustibil | Piezoelectric sau solenoid | Piezo: deschidere de 3 ori mai rapidă; solenoid: cost mai mic |
| Etapa de litografie semiconductoare | Piezoelectric (cursă scurtă) + servo liniar (cursă lungă) | Rezoluție sub-nanometrică + cursă multi-mm combinată |
| Instrument chirurgical (minim invaziv) | Servomotor acționat prin SMA sau prin cablu | Sigur pentru RMN, compact, biocompatibil |
| Brațul excavatorului | Cilindru hidraulic cu dublă acțiune | Singura opțiune viabilă la această forță și accident vascular cerebral |
| Grip pentru linia de asamblare | Cilindru pneumatic | Viteză, simplitate, aer comprimat existent |
Selectarea tipului potrivit de actuator este prima decizie. Construirea componentelor electronice necesare pentru acționarea corectă este a doua - și cea în care apar cele mai multe defecțiuni. O punte H subdimensionată se autodistruge la prima blocare. Un servomotor cu o rutare deficitară a encoderului produce o fluctuație de poziție pe care niciun filtru nu o poate elimina. Un driver piezoelectric fără o izolație adecvată nu respectă normele EMC. La Highleap Electronics, fabricăm și asamblăm întreaga gamă de PCB-uri de control al actuatoarelor - de la PCB-uri de acționare a motoarelor de calitate industrială până la servomotoare compacte integrate în îmbinări pentru robotică. Ansamblul nostru de PCB-uri la cheie se ocupă de aprovizionare, asamblare SMT și testare funcțională - reducând timpul de la proiectare la validarea hardware-ului. Solicitați o ofertă pentru PCB-ul de control al actuatorului și spuneți-ne tipul actuatorului, nivelul de putere și mediul - noi ne vom ocupa de acolo.

Posturi recomandate
Cum să comparați ofertele pentru PCB cu 6 straturi înainte de a comanda
Compararea ofertelor pentru PCB-uri cu 6 straturi nu este doar o chestiune de...
Producător de PCB cu 6 straturi Quick-Run în China
Highleap Electronics produce materiale imprimate cu șase straturi...
Producător de PCB-uri TG150 pentru fabricație și asamblare
Highleap Electronics produce plăci PCB TG150 pentru...
Selectarea și fabricarea materialelor PCB TG140
Cuprins Materiale și selecție PCB TG140...
Cum să obțineți o ofertă pentru PCB-uri
Hai să executăm o analiză DFM/DFA pentru tine și să te contactăm cu un raport. Poți încărca fișierele în siguranță prin intermediul site-ului nostru web. Avem nevoie de următoarele informații pentru a-ți oferi o ofertă de preț:
-
- Specificații Gerber, ODB++ sau .pcb.
- Lista BOM dacă aveți nevoie de asamblare
- Cantitate
- Timp de întoarcere
Pe lângă fabricarea de PCB-uri, oferim o gamă completă de servicii electronice, inclusiv proiectare PCB, PCBA și soluții la cheie. Indiferent dacă aveți nevoie de ajutor cu prototiparea, verificarea designului, aprovizionarea cu componente sau producția de masă, vă oferim asistență completă pentru a asigura succesul proiectului dumneavoastră.
Pentru servicii PCBA, vă rugăm să furnizați lista de materiale (BOM) și orice instrucțiuni specifice de asamblare. De asemenea, oferim analize DFM/DFA pentru a optimiza proiectele dumneavoastră în ceea ce privește fabricabilitatea și asamblarea, asigurând un proces de producție fără probleme.