
Construiți un PCB pentru viziune robotică pregătit pentru producție

O placă de circuite integrate pentru robot nu este „doar o soluție de calcul”. Este o conductă de percepție în timp real care trebuie (1) să capteze în mod fiabil date de la senzori cu lățime de bandă mare, (2) să mute aceste date prin memorie și un accelerator AI cu latență limitată și (3) să furnizeze rezultate cu marcaj temporal controlerelor în mod constant, indiferent de temperatură, vibrații, EMI și variații de producție. Dacă vreo parte a conductei PCB pierde marjă - integritatea semnalului, integritatea alimentării, marja termică sau consistența asamblării - simptomele de câmp apar adesea ca „căderi aleatorii ale camerei”, „latență instabilă a inferenței” sau „resetări intermitente”.
Acest articol se concentrează pe deciziile la nivel de PCB care determină în mod direct stabilitatea percepției: stivuirea și materialele, rutarea de mare viteză și căile de retur, strategia PDN/EMI, construcția termică, fabricabilitatea și validarea. Pentru echipele care doresc ca fabricația și asamblarea să rămână aliniate la aceste marje de performanță prin prototipare și volum, domeniul nostru de aplicare este rezumat în servicii de fabricație și asamblare PCB cu roboți.
Cuprins
- Bugete de sistem: Sarcină de lucru, Latență și „Ceea ce nu trebuie să tremură niciodată”
- Stivuirea PCB-urilor și materialele: Fundația pentru memorie de mare viteză și DDR
- Interfețe senzor: MIPI / USB3 / GigE și disciplină Return-Path
- DDR și stocare: Bugetarea lățimii de bandă și realitatea timpului
- Integritatea puterii și EMI: Menținerea stabilității inferenței în condiții de zgomot al motorului
- Design termic: Inferență susținută fără limitare
- DFM/DFA: Proiectare pentru asamblare repetabilă și robustețe în teren
- Validare și testare: demonstrarea marjei de legătură și a latenței în producție
1) Bugetele sistemului: Sarcina de lucru, Latența și „Ceea ce nu trebuie să tremură niciodată”
Înainte de a alege un modul AI sau de a ruta o singură bandă, definiți bugete care se traduc în constrângeri PCB. Performanța vizuală nu se rezumă doar la FPS - ci și la distribuția latenței în cele mai defavorabile scenarii și la un timp de rulare susținut.
- Definiția sarcinii de lucru: detecție < clasificare < segmentare < poziție cu 6 degete de libertate < adâncime densă + urmărire. Fiecare pas crește traficul de memorie și ciclul de funcționare al calculului, având impact atât asupra PDN, cât și asupra designului termic.
- Latență end-to-end: include expunerea/citirea, transferul, preprocesarea, inferența, postprocesarea și transportul către controlerul de mișcare. Specificați țintele p95/p99, nu doar mediile.
- Limite deterministe: se decide care ieșiri închid o buclă de control (trebuie să fie delimitate și marcate temporal) față de care sunt „monitorizate/înregistrate” (se poate face cu cel mai bun efort).
- Ipoteze de mediu: Variațiile de iluminare, neclaritatea vibrațiilor, praful, temperatura ambiantă și interferențele electromagnetice (EMI) de la acționările motorului ar trebui să fie intrări explicite, nu gânduri ulterioare.
Un rezultat practic este o fișă de buget de o pagină care enumeră numărul de camere, rezoluția/FPS, modelul(ele) țintă, limita de latență p95/p99, timpul de funcționare continuă, constrângerile carcasei și puterea maximă. Acest lucru previne cel mai frecvent mod de defecțiune: proiectarea pentru condiții demonstrative, mai degrabă decât pentru condiții de robot.
2) Structura PCB și materiale: Fundația pentru memorie de mare viteză și DDR
Pentru plăcile de procesare a imaginii, suprapunerea (stackup) nu este un detaliu mecanic, ci o cerință electrică. MIPI/USB3/PCIe/DDR depind toate de o impedanță controlată, planuri de referință stabile și proprietăți dielectrice previzibile. Dacă suprapunerea este instabilă, marginile vizuale și marginile de sincronizare vor fi instabile.
- Stackup-ul definit de interfețe: decide care straturi transportă benzi de mare viteză, care straturi servesc drept referințe neîntrerupte și unde se află topologia DDR. Acest lucru previne compromisurile ulterioare care creează discontinuități pe calea de retur.
- Selecția materialelor dincolo de Tg: Pentru Dk/Df consistent și de mare viteză, comportamentul lor la temperatură contează. Variabilitatea apare pe măsură ce margina legăturii se micșorează și temporizarea se modifică în funcție de temperatură și crește.
- Controlul impedanței care este efectiv fabricabil: Impedanța țintă trebuie să corespundă geometriei traseului și benzilor de toleranță realizabile. „Diferența de 100 Ω” este lipsită de sens, cu excepția cazului în care este legată de grosimea dielectricului controlată și de capacitatea procesului.
Rutarea de înaltă densitate și impedanța stabilă necesită adesea o construcție HDI. Dacă designul dvs. utilizează BGA-uri cu pas strâns, breakout-uri dense sau canale scurte de mare viteză, revizuiți structurile plăcilor de circuit HDI din timp, astfel încât stackup-ul să suporte rutarea cu marjă, în loc să forțeze compromisuri ulterioare.
3) Interfețe senzor: MIPI / USB3 / GigE și disciplină Return-Path
Defecțiunile intermitente ale vederii la roboți sunt frecvent cauzate de probleme legate de semnal/calea de retur, mai degrabă decât de „firmware-ul camerei”. PCB-ul trebuie să păstreze integritatea canalului în condiții de EMI, vibrații și temperatură.
- Integritatea semnalului MIPI CSI-2: Legăturile diferențiale cu mai multe benzi necesită impedanță controlată, asimetrie strânsă și referințe continue. Cea mai frecventă greșeală nu este perechea diferențială în sine, ci întreruperea căii de retur de către diviziuni de plan, goluri sau tranziții prost îmbinate.
- Conector și flexibil ca parte a canalului: Conectorii placă-FPC, conectorii mezanin și ansamblurile de cabluri adaugă discontinuități. Tratați-i ca parte a bugetului canalului, nu „în afara domeniului de aplicare al PCB-ului”.
- Compromisuri USB3 / GigE: Acestea permit distanțe mai lungi și o amplasare flexibilă a camerei, dar cresc expunerea la zgomot de mod comun și ESD. Dispunerea, intenția de ecranare/legătură și amplasarea protecției trebuie definite astfel încât să nu „protejați portul” prin distrugerea marginii.
- Sincronizare multi-cameră: Dacă aveți nevoie de consistență stereo sau multi-view, declanșatoarele hardware și rutarea potrivită reduc drift-ul în comparație cu sincronizarea doar software sub sarcină CPU/GPU.
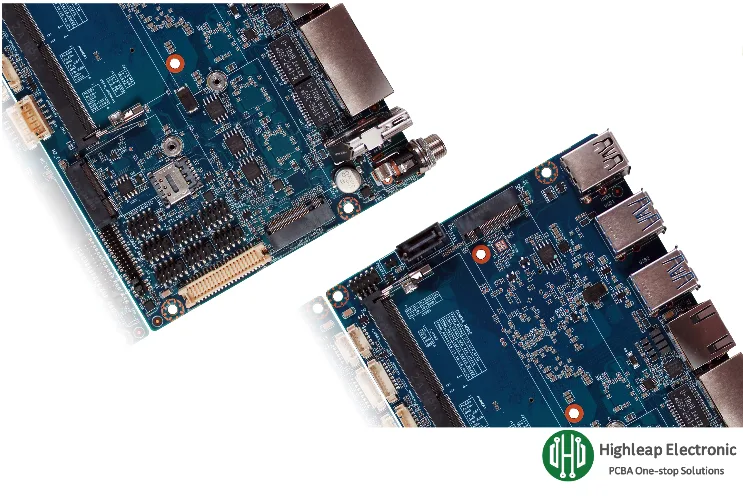
4) DDR și stocare: Bugetarea lățimii de bandă și realitatea timpului
Lucrările de lucru Vision devin rapid limitate de memorie. Bufferele de cadre, ponderile și activările concurează pentru lățime de bandă, provocând vârfuri de latență chiar și atunci când puterea de calcul pare suficientă. DDR este, de asemenea, una dintre cele mai sensibile la margini componente ale PCB-ului.
- Buget pentru lățimea de bandă: calculați citirile/scrierile agregate pentru cadrele de intrare, preprocesare, activări de inferență și ieșiri. Adăugați marjă pentru scenele cele mai defavorabile și rafalele multi-camera.
- DDR este inginerie de sincronizare: Nu este vorba doar de potrivirea lungimii. Continuitatea de referință, structurile via, tranzițiile straturilor și topologia plasării determină dacă temporizarea se menține în funcție de variația temperaturii și a construcției.
- Prototip vs. volum: O legătură DDR care „trece la temperatura camerei” poate deveni intermitentă după variațiile de asamblare sau la temperaturi extreme – exact condițiile cu care se confruntă roboții.
- Strategia de stocare afectează comportamentul: eMMC/flash simplifică pornirea și reduce complexitatea I/O; NVMe crește debitul și capacitatea de înregistrare, dar adaugă sarcina de rutare/alimentare/termică.
Pentru o abordare pregătită pentru producție a planificării straturilor, prin strategie și proiectare bazată pe toleranțe, utilizați ghidul de proiectare HDI stackup pentru PCB-uri pregătite pentru producție ca punct de referință atunci când interfețele DDR și de mare viteză trebuie să rămână stabile prin scalare.
5) Integritatea puterii și EMI: Menținerea stabilității inferenței în condiții de zgomot al motorului
Roboții sunt ostili din punct de vedere electric: motoarele și convertoarele DC/DC injectează zgomot de bandă largă, potențialele de masă se schimbă sub sarcină, iar tensiunea bateriei scade în timpul accelerării și frânării. Un PCB de vizualizare trebuie să rămână stabil în timpul acestor evenimente, altfel inferența devine intermitentă.
- Obiective de impedanță PDN: Acceleratoarele AI creează tranziții rapide de sarcină. Dacă impedanța PDN este prea mare la frecvențe greșite, simptomele includ resetări, limitare a frecvențelor, erori de legătură sau instabilitate „aleatorie” a inferenței.
- Decuplare prin benzi de frecvență: Combină decuplarea locală de înaltă frecvență cu stocarea energiei la nivel de șină și în vrac la frecvență medie. Designul trebuie să minimizeze inductanța buclei, nu doar să plaseze condensatoarele „în apropiere”.
- Separarea domeniilor cu planificare a randamentului real: Separați domeniile zgomotoase (convertoare de curent înalt, șine legate de motor) de domeniile sensibile (analog/ceas/referință cameră). Cheia este controlul direcției în care circulă curenții de retur.
- Imunitate la zgomotul ceasului și al senzorului: Distribuția ceasului de referință și interfețele senzorilor sunt adesea primele victime ale zgomotului de mod comun. Strategia de îmbinare, intenția de îmbinare a șasiului și tratamentul carcasei conectorului trebuie să fie consecvente.
6) Design termic: Inferență susținută fără limitare
Designul termic este locul în care „succesul la teste de performanță” se transformă în „eșec pe teren”. Dacă placa de bază se blochează după câteva minute, distribuțiile de latență se schimbă, iar ipotezele de mișcare ale robotului se încalcă.
- Proiectare pentru cel mai defavorabil caz susținut: validați în incinta finală și în intervalul de temperatură ambiantă, nu pe un stand deschis.
- Consistența atașării radiatorului: Presiunea de montare, planeitatea și robustețea la vibrații modifică rezistența termică și comportamentul de la o unitate la alta.
- Răspândirea căldurii pe PCB: Rețelele de fibră termică cu via-uri, planurile interne și distribuția controlată a cuprului reduc punctele fierbinți, dar acestea trebuie să fie fabricabile și fiabile prin cicluri termice.
- Interacțiune termo-mecanică: solicitări de deformare la îmbinările cu pas fin (BGA); dilatarea termică pe termen lung poate deveni o sursă intermitentă de defecte dacă marjele sunt mici.
7) DFM/DFA: Proiectare pentru asamblare repetabilă și robustețe pe teren
Un PCB de procesare a imaginii este de obicei un ansamblu dens cu semnale mixte: BGA-uri, conectori de mare viteză, ceasuri sensibile și șine de curent mare care au o amprentă limitată. DFM/DFA ar trebui să protejeze în mod explicit marjele de care depindeți.
- Ferestre de asamblare BGA/QFN: Strategia șablonului, profilul de reflow și controlul golurilor influențează atât integritatea puterii, cât și performanța termică. Diferențele mici se pot transforma în diferențe mari de latență sau stabilitate.
- Ranforsare conectori pentru roboți: Conectorii FPC ai camerelor, conectorii I/O robusti și conectorii placa-placă trebuie să reziste vibrațiilor și manipulării. Suportul mecanic și sistemul de detensionare trebuie planificate, nu improvizate.
- Curățenie și limite de acoperire: Dacă este necesară o acoperire conformală sau o curățare specială, definiți spații de izolare în jurul conectorilor și interfețelor termice, astfel încât fiabilitatea să se îmbunătățească, în loc să regreseze.
- Controlul impedanței/stackup-ului legat de execuția fab-ului: Succesul la viteză mare necesită disciplină de fabricație în ceea ce privește grosimea stratului, cuprul și înregistrarea - nu doar intenția de proiectare.
În programele de robotică, aici contează capacitățile de fabricare și asamblare a PCB-urilor , într-un sens ingineresc, care nu ține de marketing: acestea determină dacă aceeași impedanță, calitate BGA și robustețe a conectorilor pe care le-ați validat în prototipuri pot fi reproduse în mod constant în volum.
8) Validare și testare: Dovedirea marjei de legătură și a latenței în producție
Pentru plăcile de vizualizare robotizate, „pornirea și rularea unei demonstrații” nu reprezintă un test de producție. Validarea trebuie să demonstreze exact modurile de defecțiune care cauzează instabilitatea câmpului: colapsul marginii legăturii, intermitența DDR, limitarea termică și fluctuațiile latenței.
- Validare interfață de mare viteză: Calificați legăturile camerelor, DDR și I/O de mare viteză în condiții de stres EMI și temperaturi extreme. Acolo unde este posibil, măsurați marja (teste de tip BER, modele de stres, perturbații controlate) în loc să măsurați doar rezultatele la temperatura camerei.
- Validare termică a sarcinii de lucru susținute: rulați modele reprezentative în mod continuu și confirmați că nu există nicio limitare și nicio abatere de temporizare în cele mai defavorabile condiții ambientale și de incintă.
- Test funcțional de sfârșit de linie: alimentează vectori de imagine determiniști și verifică ieșirile și limitele de timp (p95/p99), nu doar „funcționează ca inferență”.
- Dovezi trasabile: înregistrează versiunile de firmware/model, condițiile termice și contoarele de performanță per unitate, astfel încât problemele de teren să poată fi izolate rapid.
Când ciclurile lungi de funcționare și mediile dure fac parte din cerințele reale, metodele de testare și validare a fiabilității ar trebui planificate odată cu proiectarea PCB-ului. Referința noastră de testare a fiabilității rezumă abordările comune utilizate pentru a confirma marja în timpul ciclului termic și al altor condiții de stres.
Rezumat: Un PCB pentru procesarea vederii robotizate este o platformă de inferență bazată pe inteligență artificială în timp real. Percepția stabilă în câmp depinde de (1) stabilitatea stivuirii și a materialului, (2) disciplina canalului de mare viteză și a căii de retur, (3) rezistența PDN/EMI la zgomotul motorului, (4) marja termică susținută, (5) DFM/DFA care protejează marginile în asamblare și (6) validarea care măsoară distribuțiile marjei de legătură și ale latenței - nu doar FPS-ul mediu.

Posturi recomandate

Asamblare PCB cu programare firmware
Highleap Electronics oferă asamblare PCB cu firmware...

Producător de PCB cu 24 de straturi în China
Cum să obțineți o ofertă pentru PCB-uri Să executăm analiza DFM/DFA pentru...
Fabricație PCB cu linii ultrafine pentru rutare de înaltă densitate
Cum să obțineți o ofertă pentru PCB-uri Să executăm analiza DFM/DFA pentru...
Fabricarea PCB-urilor Microvia stivuite
Cum să obțineți o ofertă pentru PCB-uri Să executăm analiza DFM/DFA pentru...
Cum să obțineți o ofertă pentru PCB-uri
Permiteți-ne să executăm o analiză DFM/DFA pentru dvs. și să vă contactăm cu un raport.
Puteți încărca fișierele în siguranță prin intermediul site-ului nostru web.
Avem nevoie de următoarele informații pentru a vă oferi o ofertă de preț:
-
- Specificații Gerber, ODB++ sau .pcb.
- Lista BOM dacă aveți nevoie de asamblare
- Cantitate
- Timp de întoarcere
Pe lângă fabricarea de PCB-uri, oferim o gamă completă de servicii electronice, inclusiv proiectare PCB, PCBA (asamblare de plăci cu circuite imprimate) și soluții la cheie. Indiferent dacă aveți nevoie de ajutor cu prototiparea, verificarea designului, aprovizionarea cu componente sau producția de masă, vă oferim asistență completă pentru a asigura succesul proiectului dumneavoastră. Pentru servicii PCBA, vă rugăm să furnizați lista de materiale (BOM) și orice instrucțiuni specifice de asamblare. De asemenea, oferim analize DFM/DFA pentru a optimiza designul dumneavoastră în ceea ce privește fabricabilitatea și asamblarea, asigurând un proces de producție fără probleme.