
Anti-jamming drone printkort fremstilling og monteringstjenester

Et anti-jamming drone-printkort er ikke et standard drone-kontrolkort med ekstra afskærmning. Det er en specialbygget printkortarkitektur designet til at opretholde navigations-, telemetri-, video- og kommandoydelse under forsætlig jamming, interferens på stedet og tilfældig elektromagnetisk støj fra både indbyggede og eksterne kilder.
Dette har betydning for kommercielle, industrielle og forsvarsmæssige droner. I nærheden af lufthavne, sendetårne, transformerstationer eller fjendtlige RF-miljøer kan droners ydeevne forringes hurtigt, hvis printkortet ikke er designet til at modstå interferens. Et pålideligt anti-jamming drone-printkort afhænger af koordineret stack-up design, jordforbindelse, RF-isolering, strømforsyningsintegritet, komponentplacering og afskærmning fra starten.
Få et tilbud på anti-jamming printkort
Hurtigt svar
Et anti-jamming drone-printkort opretholder kommunikations- og navigationsydelsen under elektromagnetisk interferens gennem disciplineret RF-layout, kontinuerlig returvejsdesign, kontrolleret impedansrouting, GNSS frontend-beskyttelse, EMI-bevidst strømfordeling, afskærmning, filtrering og fallback-arkitekturer såsom inertial navigation eller optisk tethered datatransmission i specialiserede systemer. På printkortniveau afhænger anti-jamming-ydelsen af, hvor godt følsomme modtagere er isoleret fra støj, hvor rene strømskinnerne forbliver under dynamisk belastning, og hvor effektivt layoutet forhindrer interferens i at koble sig ind i kritiske signalveje.
Indholdsfortegnelse
- Hvad et anti-jamming drone printkort skal modstå
- Kernelag i anti-jamming-design på printpladeniveau
- Lagstak og jordarkitektur
- Afskærmnings- og RF-isoleringsteknikker
- Strømintegritet under høj EMI-belastning
- GNSS-hærdning og navigationsreserve
- Linkdiversitet og fiberoptiske alternativer
- Sådan tester du anti-jamming-ydeevne
- Ofte stillede spørgsmål om anti-jamming-printkort til droner
Hvad et anti-jamming drone printkort skal modstå
For at designe et anti-jamming drone printkort korrekt, er det vigtigt at definere de interferensmekanismer, det skal modstå. Ikke al "jamming" er bevidst. Fra et printkortdesignperspektiv omfatter trusselsmiljøet normalt fire kategorier:
- Bevidst RF-jamming: højeffektsinterferens rettet mod GNSS, telemetri, kontrollinks eller videolinks
- Tilfældig ekstern EMI: stærke nærliggende transmissioner fra radar, radioinfrastruktur, mobilsystemer eller industrielt RF-udstyr
- Selvindblanding ombord: støj genereret af ESC'er, motorer, switchregulatorer, højhastighedsprocessorer, kameraer og radioer, der deler den samme flyramme
- Interferens fra samme sted: kobling mellem dronens egne GNSS-, telemetri-, video-, kommando- og nyttelast-RF-systemer
PCB'en kan ikke løse alle systemniveauproblemer i sig selv, men den påvirker i høj grad modtagerens følsomhed, linkmargin, fasestøj, strømrenhed og modtagelighed for uønsket kobling. I praksis kan en svag PCB-arkitektur forvandle et teoretisk kapabelt anti-jamming-design til et upålideligt produkt.
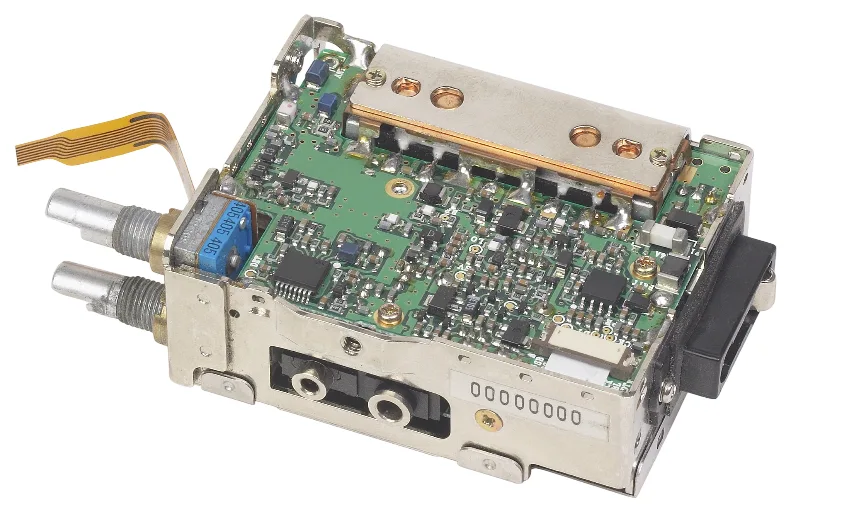
Kernelag i anti-jamming-design på printpladeniveau
Lag 1: Fysisk EMI-hærdning
Det første lag af anti-jamming er fysisk robusthed på PCB-niveau: kontinuerlige referenceplaner, RF-routing med kontrolleret impedans, afskærmning over følsomme modtagersektioner, korte returstrømsløjfer og layoutadskillelse mellem støjende og følsomme kredsløb. Hvis RF-frontenden er desensibiliseret, komprimeret eller forurenet af lokal støj, vil afbødningsmetoder på højere niveau have begrænset værdi.
Lag 2: Forbindelsesrobusthed og frekvensdiversitet
Frekvenshopping, spread-spectrum-signalering, kanalagilitet og redundante links afhænger alle af stabil hardwareimplementering. PCB'en skal understøtte støjsvage synthesizerforsyninger, god isolation mellem sende- og modtageveje, lav-jitter-taktstyring og RF-routing, der bevarer impedansen og minimerer lækage. De samme principper gælder også for bredere drone-PCB- design, men anti-jamming-applikationer kræver strammere kontrol af koblingsveje, afskærmningsgrænser og renlighed i effektdomænet.
Lag 3: Navigationsrobusthed
GNSS-signaler er i sagens natur svage og derfor sårbare over for både jamming og interferens. Et professionelt anti-jamming drone-printkort understøtter multi-konstellation GNSS, front-end-filtrering, ren antenneforspænding, støjsvag forstærkning og tæt kontrolleret placering omkring modtageren. Det bør også understøtte navigationskontinuitet gennem IMU-integration og, hvor det er nødvendigt, sensorfusion på højere niveau eller avancerede antennesystemer såsom CRPA på specialiserede platforme.
Lagstak og jordarkitektur
Et typisk anti-jamming UAV-kort bruger 6 til 10 lag, selvom mere komplekse platforme kan kræve yderligere lag for at isolere RF-, GNSS-, højhastighedsdigital- og højstrømseffektdomæner. Nøgleprincippet er ikke at opdele jord vilkårligt, men at opretholde kontinuerlige referenceplaner og forudsigelige returveje, samtidig med at støjende og følsomme funktioner adskilles gennem placering, routingdisciplin, filtrering og lokaliseret effektregulering.
For RF- og GNSS-spor er uafbrudte referenceplaner afgørende. Enhver splittelse, slids eller dårligt sammensat overgang under en følsom signalvej kan øge impedansdiskontinuitet, stråling og modtagelighed. Et robust anti-jamming drone-printkort understreger derfor stack-up-symmetri, kontinuerlig jordreference, sammensatte afskærmningsgrænser og tæt styrede via-overgange.
| lag | Typisk funktion | Designmål |
|---|---|---|
| L1 (Øverst) | RF, GNSS frontend, kritisk analog, skjoldsdåser | Korteste følsomme stier, kontrolleret impedans, minimal eksponering for støjende områder |
| L2 | Kontinuerligt jordplan | Primær lavinduktansreference til L1-routing; ingen planafbrydelser under RF- eller GNSS-stier |
| L3 | Højhastigheds digitale eller interne signaler | Ruteprocessor-, radio-, hukommelses- eller kameragrænseflader med kontrollerede returveje |
| L4 | Jord- eller stille referenceplan | Yderligere afskærmning og returvejsstabilisering til indvendig lagføring |
| L5 | Strømfordeling | Adskil støjende og følsomme forsyningsområder med filtrering og lokal regulering |
| L6 | Jordplan | Reference for analoge og lavhastighedskontrollag |
| L7 | Sensorer, styring, lavhastighedsgrænseflader | Hold IMU, barometer, serielle busser og housekeeping-signaler væk fra RF-hotzoner |
| L8 (Nederst) | Strøm, motorrelateret kabelføring, stik | Begræns høj strøm og switchingaktivitet til det mindst følsomme område af stakken |
I avancerede designs forfines opbygningen ofte med impedansmodellering og elektromagnetisk analyse i stedet for udelukkende ved hjælp af tommelfingerregler. Dette bliver endnu vigtigere i integrerede droneløsninger , der kombinerer telemetri, GNSS, videotransmission, indbygget databehandling og nyttelastelektronik inden for den samme kompakte platform.
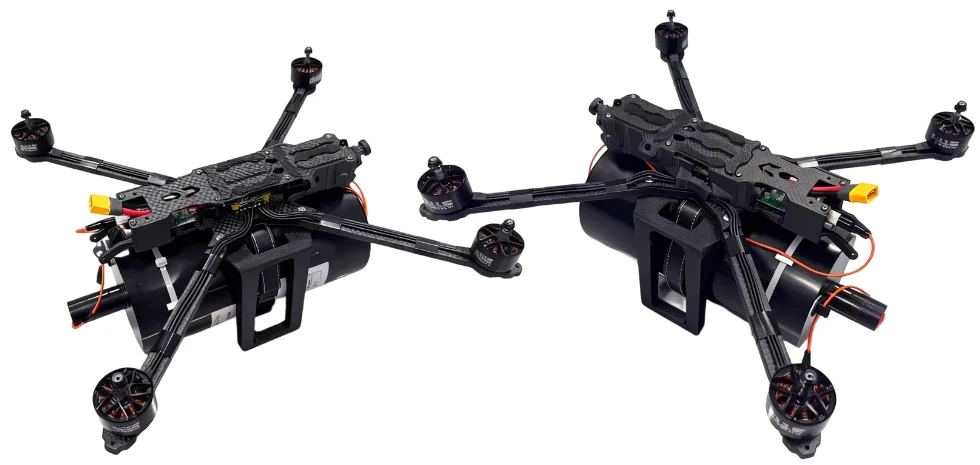
Afskærmnings- og RF-isoleringsteknikker
Afskærmningsdåser med syede jordingsgrænser
Skærmede dåser er fortsat et af de mest effektive forsvar på printkortniveau til drones RF-elektronik. Skærmens omkreds skal lande på en kontinuerlig jordet pad-ring med tætte via-sømninger til en eller flere solide jordplaner. Målet er at reducere elektrisk feltlækage, undertrykke kavitetskobling og begrænse interferens, der omgår skjoldvæggen gennem substratet eller sparsomme jordingspunkter.
Kompartementerede RF-zoner
På komplekse RF-printkort er det ofte fordelagtigt at isolere LNA-, synthesizer- eller VCO-, PA-, transceiver- og følsomme basebåndssektioner i separate, afskærmede områder eller omhyggeligt adskilte zoner. Dette hjælper med at reducere lokal kobling, især når sendeeffekt og modtagerfølsomhed sameksisterer i tæt fysisk nærhed.
Fødeledninger med kontrolleret impedans
Antennetilførsel, GNSS-spor og RF-forbindelser mellem stadierne bør rutes som strukturer med kontrolleret impedans med kontinuerlige referenceplaner og omhyggeligt styrede overgange. Jordforbindelse via hegn eller koplanære jordingsfunktioner kan anvendes, hvor RF-geometrien understøtter dem. Målet er ikke blot at tilføje mere kobber, men at opnå forudsigelig feltindeslutning og signaltransport med lavt tab.
Beskyttelse af stik og kabelindføring
Selv når selve printkortet er godt designet, kan interferens ofte trænge ind gennem eksterne kabler, ledningsnet og antennestik. Almindelige modforanstaltninger på printkortniveau omfatter ESD-beskyttelse, common-mode-filtrering, hvor det er relevant, chassis-to-board-bindingsstrategi og kontrolleret placering af stik i forhold til følsomme modtagerkredsløb.
Strømintegritet under høj EMI-belastning
Strømforsyningsintegritet er et af de mest undervurderede aspekter af anti-jamming PCB-design. En drone kan tilsyneladende have et radioproblem, når den egentlige årsag er kontaminering af strømskinnen, konverterharmoniske, transient jordspring eller forsyningsfald under ændringer i motorbelastningen.
I et anti-jamming drone-printkort skal strømarkitekturen være designet til at holde følsomme RF- og GNSS-blokke elektrisk stille, selv når flystellet oplever dynamisk strømforbrug. Det betyder normalt:
- Separat strømbehandling til følsomme områder: GNSS, RF-frontend, ure og præcisionssensorer bør ikke dele støjende forsyningsveje med motorer, højtydende sendere eller computerudbrud.
- Skift af forregulering med lokal efterregulering: En praktisk arkitektur er at bruge effektiv DC-DC-konvertering upstream og derefter anvende LDO-oprydning nær de mest støjfølsomme blokke.
- Ferritperler og filtrering anvendt bevidst: Perler kan hjælpe med at undertrykke højfrekvent støj, når de vælges og placeres korrekt, men de er ikke en erstatning for lydens returvejsdesign.
- Disciplin for konverterplacering: Hold switchregulatorer, induktorer og varmestrømssløjfer fysisk væk fra GNSS-antenner, LNA'er, referenceoscillatorer og modtagerinput.
- Strategi for lavimpedansafkobling: Afkobling bør tilpasses frekvensindholdet og strømtransienterne i hvert domæne og ikke anvendes som en generisk tjekliste.
Hvor GNSS er involveret, bør designere også verificere, at switchfrekvenser, harmoniske, falske emissioner og urprodukter ikke reducerer modtagerens følsomhed i de relevante bånd. Et design, der består funktionel justering, kan stadig underpræstere i felten, hvis interne emissioner hæver det effektive støjniveau nær navigationsmodtageren. For højpålidelige byggeri bør disse krav også afspejles i fremstillingsudførelsen og proceskonsistensen, især når man arbejder med en kvalificeret drone-printkortproducent.
GNSS-hærdning og navigationsreserve
For mange droner er det mest sårbare delsystem ikke den primære telemetriradio, men navigationsmodtageren. GNSS-signaler ankommer med meget lav effekt, hvilket gør dem modtagelige for både forsætlig jamming og utilsigtet interferens. Som følge heraf fortjener GNSS-hærdning dedikeret opmærksomhed på printkortniveau i ethvert seriøst anti-jamming drone-printkort.
Vigtige designprioriteter omfatter:
- Understøttelse af GNSS med flere konstellationer: GPS, Galileo, GLONASS og BeiDou forbedrer tilgængelighed og redundans, selvom konstellationsdiversitet alene ikke udgør fuld anti-jamming-kapacitet
- Frontend-filtrering og LNA-beskyttelse: SAW- eller BAW-filtre, støjsvag forstærkning og ren aktiv antenneforspænding hjælper med at bevare modtagerens følsomhed
- Omhyggelig antennetilførselsrouting: Korte, impedansstyrede, velreferencerede fødeledninger reducerer indsættelsestab og koblingsrisiko
- Isolering fra digital og strømstøj: Hold GNSS væk fra switchregulatorer, processorure, kamerabaner og motorstrøms returbaner
- Understøttelse af alternativ navigation: En ren IMU-grænseflade og en pålidelig sensor-fusionsvej forbedrer kontinuiteten, når GNSS-ydeevnen forringes
For avancerede eller forsvarsbaserede platforme kan CRPA-arkitekturer (Controled Reception Pattern Antenna) undertrykke interferens rumligt ved at forme antenneresponsen. Understøttelse af CRPA på PCB-niveau er betydeligt mere krævende end routing af en enkelt GNSS-feed, fordi det kræver fasekonsistens, tæt styret kanalmatchning, støjsvagt frontend-design og disciplineret layoutsymmetri. Programmer med forhøjede overlevelseskrav kan også evaluere specialiserede militære fiberdrone-PCB- arkitekturer, hvor missionsprofil, kommunikationsrobusthed og systemintegration kræver en mere hærdet tilgang.
I praksis kommer robust navigationsrobusthed normalt fra en kombination af godt GNSS-frontend-design, inertiel registrering, timingovervågning og flykontrollogik, der kan forringes elegant i stedet for at svigte brat, når satellitsignaler bliver upålidelige.
Linkdiversitet og fiberoptiske alternativer
Ingen enkelt radioteknik er tilstrækkelig til ethvert interferensmiljø. Mange anti-jamming droneplatforme forbedrer robustheden gennem linkdiversitet: separate kommando- og nyttelastforbindelser, flere frekvensbånd, adaptiv kanalstyring, retningsbestemte antenner og fysisk adskillelse mellem radioer, der deler den samme flyramme.
På printkortniveau kræver dette omhyggeligt sameksistensdesign. Printkortet skal reducere selvinterferens mellem sendere og modtagere, isolere ur- og LO-lækage og forhindre højtydende RF-trin i at kollapse modtagerens dynamiske område. I mange droner er den praktiske anti-jamming-grænse ikke protokollen alene, men utilstrækkelig co-site-isolering og støjende hardwareimplementering.
For tethered-systemer er fiberoptiske drone- printkortarkitekturer et vigtigt alternativ. Fiber er ikke afhængig af trådløs RF-udbredelse til dette kommunikationssegment, hvilket gør den iboende modstandsdygtig over for klassisk RF-jamming langs den tethered-datasti. De tilhørende transceivere, strømkonvertering og interfaceelektronik kræver dog stadig korrekt EMI-bevidst printkortdesign.
Hvor tether-styring er en del af platformarkitekturen, afhænger den optiske sti også af stabil elektronik på spolesiden og integration af kabelhåndtering. Dette delsystemdesign diskuteres separat i vores oversigt over fiberoptiske tether-spole-printkort.
Sådan tester du anti-jamming-ydeevne
Et printkort til en drone med anti-jamming-funktion bør valideres længe før den endelige kammerkvalificering. Tidlig testning på print- og undersystemniveau kan identificere følsomhedsproblemer, mens layoutændringer stadig er praktiske.
Anbefalede valideringsmetoder omfatter:
- Udført følsomhedstest: evaluere, hvordan forsyningsskinner og eksterne grænseflader opfører sig under injiceret støj eller transient forstyrrelse
- Screening for strålefølsomhed: udsæt kortet eller underenheden for kontrollerede RF-felter, mens GNSS-lås, telemetrikvalitet og processorstabilitet overvåges
- Injektion af interferens i antenneporten: måle modtagerens forringelse, desensibilisering, blokeringsrespons og genoprettelsesadfærd under kontrolleret interferens
- Effektstøjkarakterisering under belastning: observere ripple, transienter og switching-artefakter med motorer, nyttelast, computere og radioer aktive samtidigt
- GNSS-ydeevne under fuld systemaktivitet: overvåge bærebølge-til-støj-adfærd, genoptagelsesydelse, positionsstabilitet og følsomhed, mens alle indbyggede undersystemer er i drift
- Test af interferens på samme sted: verificere, at indbyggede forbindelser ikke forringer hinanden væsentligt, når de transmitterer samtidig
- EMC-gennemgang forud for overholdelse: Brug nærfeltssonder, strømsonder og spektrale målinger til at lokalisere dominerende emittere og koblingsveje før formel overholdelsestest
Disse evalueringer erstatter ikke fuld miljømæssig eller EMC-kvalificering, men de kan afsløre en stor del af problemer med jording, afskærmning, placering og strømforsyningsintegritet på et meget tidligere udviklingsstadium. Når et tethered system er involveret, bør den jordsidede optiske grænseflade også valideres som en del af den fulde kommunikationskæde, inklusive den elektronik, der er beskrevet i fiberoptiske beholder-PCB- designet.
Ofte stillede spørgsmål om anti-jamming-printkort til droner
Har alle droner brug for et anti-jamming drone printkort?
Ikke alle droner har brug for en anti-jamming-arkitektur i forsvarsklassen, men næsten alle professionelle droner drager fordel af EMI-bevidst printkortdesign. Det nødvendige hærdningsniveau afhænger af missionskritikalitet, RF-miljø, driftshøjde, nyttelastfølsomhed og acceptabel risiko.
Kan anti-jamming-funktion eftermonteres på et eksisterende printkort?
Nogle forbedringer kan tilføjes senere, herunder afskærmning, filtrering, kabelbehandling og strømforbedringer. De vigtigste faktorer – opbygning, returvejskontinuitet, placering, isolationsafstande og RF-partitionering – bestemmes dog normalt i den indledende layoutfase. Eftermonteringer kan hjælpe, men de matcher sjældent et printkort, der er designet til interferensmodstand fra starten.
Hvilke standarder er relevante?
Gældende krav afhænger af programmet og markedet. EMC-, miljø-, vibrations- og missionsspecifikke standarder kan alle gælde. I militære sammenhænge refererer programmer ofte til standarder som MIL-STD-461 for elektromagnetisk kompatibilitet og MIL-STD-810 for miljømæssig robusthed, men de nøjagtige kvalifikationskrav bør altid bekræftes på system- og kontraktniveau.
Er multikonstellation GNSS nok til at påstå anti-jamming-kapacitet?
Nej. Understøttelse af flere konstellationer forbedrer tilgængelighed og robusthed, men det garanterer ikke i sig selv modstand mod bevidst jamming. Ægte anti-jamming-ydeevne afhænger normalt af frontend-filtrering, afskærmning, ren strøm, modtagerens dynamiske område, antennestrategi og navigationsalternativdesign.
Hvordan kan PCB-design forbedre anti-jamming-ydeevnen i dronesystemer?
PCB-design spiller en afgørende rolle i at forbedre anti-jamming-ydeevnen i dronesystemer. RF-bevidst stack-up-planlægning, routing med kontrolleret impedans, effektiv afskærmning og ren strømarkitektur hjælper med at reducere elektromagnetisk interferens og beskytte følsomme GNSS- og kommunikationskredsløb mod signalforstyrrelser.
Highleap understøtter fremstilling og samling af anti-jamming drone printkortprojekter til industrielle, tethered og forsvarsorienterede droneplatforme, herunder fremstilling med kontrolleret impedans, skærmet printkortkonstruktion og montering med høj pålidelighed. Vi tilbyder også dedikerede printkortfremstillings- og printkortsamlingstjenester for at sikre ensartet ydeevne for RF-følsom og blandet-signal droneelektronik.

anbefalet Indlæg

14-lags PCB-stabling til højhastigheds- og flerlagsproduktion
TEKNIK- OG STACKUP-GENNEMGANG En 14-lags PCB-stacking er...
14-lags printkortpris: Fremstilling, prototype og volumenprissætning
PCB PRIS & TILBUD14-lags PCB pris hos Highleap...

AlN Keramisk PCB-producent til højtermisk ydende elektronik
HIGHLEAP ELECTRONICS · Aluminiumnitrid Keramisk PCB...

Fremstilling af aluminiumoxid-printkort til OEM-prototyper og -produktion
HIGHLEAP ELECTRONICS · Fremstilling af aluminiumoxidkeramiske printkort...
Sådan får du et tilbud på PCB'er
Lad os køre DFM/DFA-analyse for dig og vende tilbage til dig med en rapport.
Du kan uploade dine filer sikkert via vores hjemmeside.
Vi har brug for følgende oplysninger for at give dig et tilbud:
-
- Gerber, ODB++ eller .pcb, spec.
- Stykliste, hvis du ønsker montering
- Antal
- Vendetid