
Motordriver-printkort til robotter: Effekttrin, EMI og beskyttelse
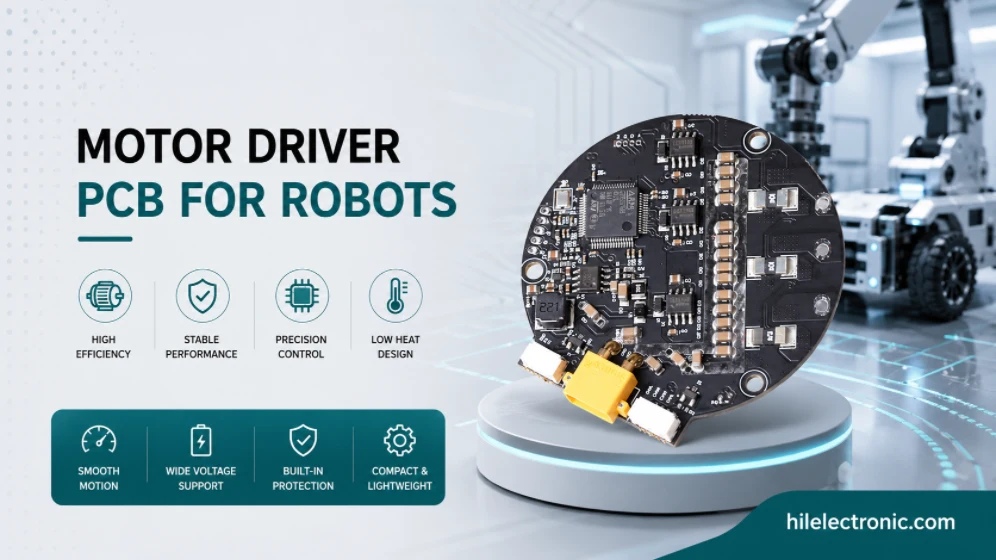
Motordriver-printkort sidder i grænsefladen mellem logik og bevægelse i en robot. De modtager laveffekt-kommandosignaler fra controlleren og producerer de højspændings-, præcist timede fasestrømme, der får robotten til rent faktisk at bevæge sig. I robotprogrammer er motordriverkort ofte den elektronik med den højeste effekt, den højeste strøm og den mest termisk belastede - de afgiver tiere til hundredvis af watt kontinuerligt og bærer fasestrømme fra et par ampere til over hundrede ampere. Denne side dækker specifikt design og fremstilling af robotmotordriver-printkort: de aktuatordrevne designvalg, effekttrinsteknik, de termiske og EMI-discipliner, og hvilke produktionsovervejelser der gælder.
Motordrivere er også der, hvor en stor del af robottens pålidelighedsudvikling rent faktisk finder sted. Et drevkort, der afgiver strøm inden for termiske grænser, indeholder sin egen EMI, registrerer fejl pålideligt og leverer sikker adfærd ved fejl, understøtter en pålidelig robot; et drevkort, der fejler i disse discipliner, producerer feltreturer uanset hvor godt resten af elektronikken er designet. At få motordriverkortene rigtige er en af de mere effektive ingeniørinvesteringer, et robotprogram kan foretage.
Hvad robotmotordriver-printkort rent faktisk gør
Motordriver-printkort konverterer softwarekommandoer til kontrolleret strøm
Motordriverkortet er der, hvor kommandosignaler bliver til fasestrøm, moment, varme og EMI. Inden for robotteknologi skal denne konvertering være jævn, målbar, beskyttet og termisk stabil, fordi bevægelseskvalitet og feltpålidelighed afhænger af den.
Motordriver-printkort sidder i grænsefladen mellem styrelogik og mekanisk bevægelse. De modtager laveffekt-kommandosignaler fra controlleren og producerer de højspændings-, præcist timede fasestrømme, der får aktuatorer til at bevæge sig. Inden for robotteknologi er motordriver-printkort normalt de printkort med den højeste effekt i systemet, idet de kontinuerligt bruger ti til hundredvis af watt og bærer fasestrømme fra et par ampere til over hundrede ampere afhængigt af aktuatoren. Hvad gør robotmotordrivere særligt krævende:
- Høj strømtæthed: fasestrømme på 10-100 A på fysisk kompakte printkort. Kobbervægt, sporgeometri og termisk styring er alle begrænset af strømtæthedskravet.
- Hurtig skift: MOSFET- eller IGBT-switching ved 10-100 kHz. Skiftekanter genererer EMI, der skal være indeholdt i selve drevkortet.
- Præcis strømmåling: shunt- eller Hall-effekt-registrering, der understøtter lukket-loop momentstyring. Sensorplacering og -layout påvirker målenøjagtigheden direkte.
- Termisk spredning: Tab i drivtrinnene er koncentreret ved MOSFET'er eller IGBT'er. Varmespredning gennem tungt kobber, termiske vias og mekanisk køleafledning bestemmer tilsammen junctiontemperaturen.
- Isolering: Nogle arkitekturer kræver galvanisk isolation mellem styresiden og effektsiden. Optisk, magnetisk eller kapacitiv isolation afhængigt af det specifikke krav.
- Sikkerhedsarkitektur: Fejl i drev skal give sikre resultater. Hardwarebeskyttelse, redundant registrering og safe-torque-off-kredsløb leverer tilsammen sikkerhedsadfærden.
Programmer, der aktiverer motordriverdesign tidligt – før det mekaniske aktuatorvalg er fuldt låst – påvirker sommetider aktuatorvalget gennem elektrisk feedback. En aktuator, der kræver usædvanlig spidsstrøm eller usædvanlig beskyttelse, kan skubbe mod en anden aktuator med lignende mekanisk ydeevne og nemmere drevelektronik. Denne tovejsfeedback mellem mekanisk og elektrisk design giver typisk bedre integrerede resultater end sekventielt design, hvor det mekaniske valg fryser før elektrisk gennemgang.
Valg af aktuator påvirker også det samlede antal driverkort, en robot har brug for. En humanoid kan have brug for snesevis af fælles drivere; en industriel arm har typisk færre, men større drivere. Antallet og den specifikke type drev former produktionsvolumenbåndet for drevkortet - mange små identiske drev amortiserer NRE på tværs af mange enheder, mens et par unikke højtydende drev ligger tættere på prototypeøkonomi.
Den korrekte motordrevelektronik afgør, om robotten bevæger sig jævnt og pålideligt, eller om den producerer rykvise, upålidelige bevægelser med for tidlige fejl. Design- og produktionsdisciplin på drevkort påvirker hele robottens ydeevne.
Aktuatortyper og deres driverkrav
Valg af aktuator bestemmer topologi, registrering og beskyttelsesstrategi
BLDC-, PMSM-, stepper-, brushed DC-, servo- og lineære aktuatorsystemer kræver forskellig brotopologi, strømregistrering, feedback, beskyttelse og styringsadfærd. Frysning af aktuatoren før gennemgang af driverelektronikken kan skabe unødvendige strøm-, termiske eller sourcing-straffe.
Aktuatortypen styrer de fleste designvalg på et motordriverkort. Forskellige aktuatorer kræver forskellig drivelektronik, forskellig registrering og forskellige styrealgoritmer. De vigtigste aktuatorkategorier og deres driverkrav er:
- BLDC (børsteløs DC): Trefaset inverter, der driver trapezformet eller sinusformet kommutering. Hallsensor eller sensorløs kommutering. Almindelig på drivhjul, propeller og generelle bevægelsesapplikationer.
- PMSM (synkron permanentmagnet): Trefaset inverter med sinusformet FOC-styring. Encoderfeedback til præcis positions- og momentstyring. Almindelig på præcisionsservoer og krævende bevægelsesapplikationer.
- Stepper: Tofaset eller femfaset drev med mikrostepping. Åben sløjfeposition som standard; lukket sløjfe-muligheder tilgængelige. Almindelig ved billige præcisionspositioneringsapplikationer.
- Servo (AC eller DC): Højpræcisionsbevægelse med encoderfeedback. AC-servo bliver mere og mere almindelig; børstet DC-servo bliver mindre almindelig, men stadig brugt. Almindelig på industrielle arme og præcisionsrobotik.
- Lineær aktuator: forskellige drevtopologier afhængigt af aktuatorteknologi. Stemmespole, piezo- eller motordrevet kugleskrue har hver især specifikke drevkrav.
Layout for switching-kommutationsløkken er et af de specifikke områder, hvor drevkortdesign enten lykkes eller producerer marginal EMI-ydeevne. Hver nanohenry af sløjfinduktans i kommutationsvejen producerer spændingsoverskridelse ved switching-overgange; hver overskridelse genererer bredbåndsemissioner. Programmer, der behandler switching-løkkelayout som en disciplin - med definerede sløjfeområdemål og post-layout-inspektion - opfylder EMC-målene mere pålideligt end programmer, der er afhængige af generelle layoutregler.
Termisk design, der opfylder specifikationen ved nominel belastning, skal også overleve worst-case belastning. Et drevkort dimensioneret til kontinuerlig nominel strøm kan stadig svigte ved overbelastningscyklusser, der er almindelige i robotteknologi - opstartsstød, stall-forhold under møde med forhindringer eller korte peak-moment-hændelser. Programmer, der specificerer termisk design i forhold til den faktiske driftscyklus, inklusive worst-case hændelser, dimensionerer køling for at overleve reel drift; programmer, der specificerer i forhold til nominel gennemsnit, opdager undertiden termiske fejl ved sjældne højbelastningshændelser.
Valg af aktuator i den mekaniske designfase bestemmer i høj grad drevelektronikken. Programmer, der justerer mekanisk og elektrisk aktuatorvalg, producerer integrerede designs; programmer, der behandler dem separat, opdager nogle gange uoverensstemmelser ved integration. Siden om servo- og BLDC-controller-printkort dækker den specifikke elektronik.
Power Stage Design: Afbrydere, Gate Drive, Bus, Sensorer, Layout
Layout af effekttrin handler primært om strømsløjfegeometri
Placering af gate-drev, MOSFET- eller IGBT-moduler, DC-link-kondensatorer, shunts, faseudgange og returveje bør minimere området med høje di/dt-sløjfer. Et printkort kan opfylde skematiske krav og stadig ikke bestå EMI- eller termisk test, hvis effekttrinnets strømsløjfer er fysisk dårlige.
Det er i effekttrinsdesignet på et motordriverkort, at højstrømsudviklingen finder sted. Valg af MOSFET- eller IGBT-system, design af gate-drev og termisk styring bestemmer tilsammen drevets effektkapacitet og pålidelighed. De vigtigste designovervejelser er:
- Valg af kontakt: MOSFET til lavere spænding (<200 V) og højere switchfrekvens; IGBT til højere spænding eller lavere frekvens. GaN og SiC anvendes i stigende grad til applikationer med høj effekttæthed.
- Portdrev: Isolerede eller jordrefererede gatedrivere med dødtidsstyring. Valg af gatedrivermodstand afbalancerer koblingstab mod EMI-generering.
- Buskapacitans: Stiv DC-bus med lav-ESR bulkkondensatorer plus keramisk afkobling. Kondensatorvalg tilpasset ripplestrøm og spænding.
- Strømmåling: Lavsideshunt er den billigste og enkleste; i-fase shunt understøtter lyslederelektrode direkte; Hall-effekt til højstrøms- eller isolerede applikationer. Placering påvirker målenøjagtigheden.
- Støvdæmpere og klemmer: nogle gange nødvendigt for at styre switching-transienter. Afvejning mellem reduktion af switching-tab og generering af EMI.
- Layout: minimalt sløjfeareal på switching-kommuteringsvejen. Hver nanohenry af sløjfinduktans producerer spændingsoversving ved switching-flankerne.
EMI-inddæmning er lettere at designe i end at reparere efter prototype. Programmer, der planlægger filtrering, afskærmning og layoutpartitionering under det indledende design, opfylder EMC-mål på tidlige prototyper; programmer, der behandler EMC som et problem efter prototype, har ofte brug for respins for at løse problemer, som forudsigeligt indledende design ville have forhindret. Investeringen i EMC-ingeniørarbejde på forhånd er lille sammenlignet med de respin-omkostninger, det forhindrer.
Sikkerhedsklassificeret drivelektronik til kollaborative robotter og andre applikationer i menneskets nærhed kræver specifik sikkerhedsarkitektur — dobbeltkanalovervågning, sikre momentafbrydelseskredsløb, der opfylder IEC 61800-5-2, og hardwaregarantier, der overlever softwarefejl. Disse arkitekturer tilføjer designkompleksitet og krav til fremstillingsverifikation, men muliggør applikationer, der ellers ikke ville kunne leveres i miljøer i menneskets nærhed.
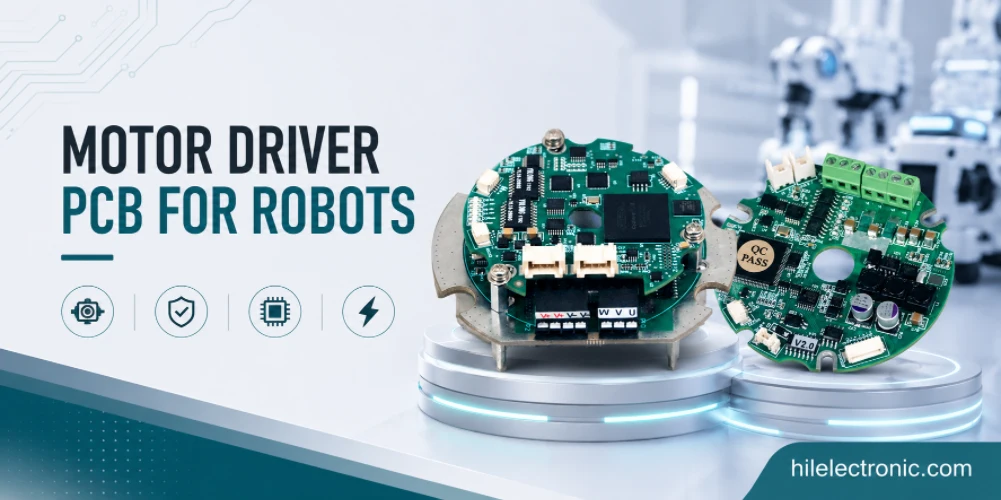
Termisk styring: Tung kobber, termiske vias, metalkerne, køleplader
Termisk design bør verificeres i forhold til missionsprofilen, ikke spidsbelastningsklassificeringen
Motordriverkomponenter kan overleve en kort spidsstrøm, mens de svigter under gentagen acceleration, stall eller høj omgivelsestemperatur. Kobbervægt, termiske vias, køleafledning, luftstrøm, kabinetledning og derating bør evalueres i forhold til robottens faktiske driftscyklus.
Termisk styring på motordriverkort er ofte den begrænsende designfaktor. Kontinuerlige drevtab på ti watt på et kompakt kort kræver bevidst termisk manipulation. De vigtigste termiske tilgange er:
- Tungt kobber: 2-4 oz ydre standard til motordrivere. Spreder varme fra kontaktflader til et større printområde. Omtalt på siden med den kraftige kobberrobot-printkortdesignguide.
- Termiske vias: Opstillinger af vias under switchpads, der leder varme til kobber på den modsatte side eller til kølepladen. Via-tæthed handles mod produktionsomkostninger.
- Metalkerne-printkort: Aluminium- eller kobberbundplade til design med højest effekt. Bundpladen leder varme direkte til kølepladen på systemniveau.
- Kølepladetilbehør: Mekanisk køleplade fastgjort til switche via termisk interfacemateriale. Standard på drev, der kontinuerligt bruger flere watt.
- Luftstrøm: Tvungen eller naturlig konvektion dimensioneret til drevets afledning. Ventilatorstøj og pålidelighed tages i betragtning sammen med køleeffektivitet.
- Termisk nedgradering: Specifikation af afbrydere med en margin over forventet krydsningstemperatur. Forbrugerdele kører i henhold til specifikationerne; robotdele kører med nedgradering i hele levetiden.
Produktionssiden af drevkortenes pålidelighed omfatter opmærksomhed på loddesamlinger under termisk cyklisk stress. Højtydende drev cykler termisk med belastning, hvilket belaster loddesamlinger, der skal kunne overleve årevis af cykling. Samlingsdisciplin, herunder korrekt reflow-profil, passende loddelegering og inspektion, fanger marginale samlinger, før de sendes; programmer, der springer denne disciplin over, ser ofte termisk cyklisk fejl i felten.
Dokumentation til produktion af drevkort omfatter ikke kun standardtestregistreringer, men også specifik sikkerhedsrelateret dokumentation. Verifikation af beskyttelseskredsløb pr. enhed, kalibrering af strømmåling pr. enhed, hvor nøjagtighed er vigtig, og produktionsregistreringer, der understøtter kundecertificeringsindsendelser, udgør tilsammen den dokumentationspakke for drevkort, som industrielle og kollaborative robotkunder har brug for.
EMI-inddæmpning på motordrevkort
EMI-inddæmning er billigere i layoutfasen end efter indkapslingsintegration
Skiftekanter, kabelstråling, common-mode strømme og jordspring kan påvirke encodere, sensorer, trådløse moduler og sikkerhedskredsløb. Snubbere, gatemodstand, filtrering, returvejsstyring, afskærmning og kabelstrategi bør designes, før motorledningsnettet og kabinettet færdiggøres.
EMI på motordrevkort genereres ved at skifte transienter og udstråles af selve drevkortet. At indeslutte EMI i drevkortet – så det ikke kobles til sensorfrontender eller kommunikationsgrænseflader – er en specifik designdisciplin. De vigtigste teknikker er:
- Snubber-design: styrer switching edge rate. Afvejning mellem switching loss og EMI generering.
- Minimering af loop-areal: Skiftestrømsløjfer holdes små. Hver nanohenry af sløjfinduktans udstråles under skift.
- Afskærmning: Ledende indkapsling eller indbygget afskærmning på de designs med den højeste emission. Øger omkostningerne, men reducerer koblingen.
- filtrering: Common-mode og differential-mode filtrering på drevudgang. Forhindrer motorkabelstråling.
- Jordopdeling: Separate strøm- og signaljordforbindelser forbundet på definerede punkter. Forhindrer strøm-jord-støj i at kobles til sensorsignaler.
- Kabeldesign: afskærmede motorkabler, hvor EMI-budgettet kræver det. Kabelafskærmningsterminering påvirker effektiviteten.
Programmer, der behandler produktion af motordrivere som adskilt fra produktion af styrekort, mister sommetider fordelene ved koordineret produktion - kombineret testdækning, ensartede dokumentationsformater og ensartede leverandørrelationer. Programmer, der konsoliderer produktionen af drev og styring hos én leverandør, får koordineringsfordele på bekostning af at forpligte sig til den pågældende leverandør for begge kategorier.
De økonomiske drivkræfter bag produktionen af motordrivere er usædvanlige, fordi kortene typisk kombinerer dyre komponenter (MOSFET'er, gatedrivere, strømsensorer, stik) med kraftig kobberfremstilling. Styklisten pr. kort overstiger ofte fremstillingsomkostningerne med 3-5 gange, så disciplin omkring komponentsourcing er vigtigere end disciplin omkring fremstillingsomkostninger. Programmer, der styrer sourcing-siden omhyggeligt, producerer omkostningseffektive drev; programmer, der kun fokuserer på fremstillingsomkostninger, bruger ofte for meget på komponenter uden at være klar over det.
Designvejledningen til robot-printkort EMI og EMC dækker den bredere ingeniørdisciplin; motordrevkort er typisk den største enkeltstående EMI-kilde i robotten.
Fejldetektion, beskyttelse, sikker momentfrakobling
Beskyttelseskredsløb bør definere sikker adfærd, ikke kun komponenternes overlevelse
Beslutninger om overstrøm, underspænding, overtemperatur, gennembrud, desaturering, bremse og safe torque off bør knyttes til, hvad robotten skal gøre under en fejl. Et beskyttet drev, der stopper uforudsigeligt eller genstarter usikkert, er stadig en systemrisiko.
Fejldetektion og sikkerhedsarkitektur på motordrivere bestemmer, hvad der sker, når tingene går galt. Overstrøm, overtemperatur, overspænding på DC-bussen og tab af styrekommunikation kræver alle definerede sikre reaktioner. De vigtigste beskyttelseskategorier er:
- Overstrømsbeskyttelse: Hardware cyklus-for-cyklus strømgrænse som første linje; software overstrømsudløsning som anden linje. Reaktionstid indstillet af kredsløbets fejlstrømstolerance.
- Overtemperatur: Overvågning af forbindelsestemperatur på kontakter; overvågning af motortemperatur på sensorindgang. Nedjusteres og lukkes derefter ned, når temperaturen stiger.
- DC-busbeskyttelse: Overspændings- og underspændingsdetektion. Regenerativ energitab på bremsemodstand eller buskondensator, der er dimensioneret til at absorbere.
- Sikker drejningsmoment fra: Hardwaregaranteret deaktivering af kobling. Opfylder IEC 61800-5-2 STO for sikkerhedsklassificerede drev.
- Kommunikationstab: defineret adfærd, når styrekommandoen udløber. Friløb, brems eller hold afhængigt af applikationen.
- Encoder-tab: defineret adfærd, når positionsfeedback fejler. Fra fejlsikker til sikker tilstand.
Løbende dialog mellem ingeniører og produktionsvirksomheder om produktion af drevkort forbedrer både forholdet mellem kortene og leverandøren over tid. Data om fejl i felten, der strømmer tilbage, informerer både design- og produktionsforbedringer; procesobservationer, der strømmer tilbage, informerer designforfining. Programmer, der opretholder denne dialog, forbedrer pålideligheden af drevkort på tværs af produktgenerationer; programmer, der leverer og glemmer, leverer ofte lignende pålidelighed på tværs af generationer og går glip af forbedringsmuligheden.
Termisk validering på produktionssiden øger sikkerheden ud over designsimuleringen. Et design, der opfylder termiske mål i simuleringen, opfylder dem muligvis ikke i det faktisk fremstillede printkort på grund af variationer i placering, variationer i termisk grænseflade eller komponenttolerance. Termisk måling af stikprøver i prototypefasen verificerer designintentionen og opdager problemer, der ellers ville opstå under drift.
Fremstilling af motordriver-printkort, termisk validering og testkrav
Produktionstesten bør omfatte strøm-, sensor- og termisk bevismateriale
Fremstilling af motordrivere kræver mere end visuel inspektion. Strømmålingsnøjagtighed, gate-drive-adfærd, firmware-programmerede grænser, termisk stigning på prøver, beskyttelsestærskler og stikintegritet bør verificeres, så det fremstillede printkort matcher designintentionen.
Fremstilling af motordriver-printkort hos Highleap understøtter de specifikke proceskrav, som motordriverkort har. Fremstilling af kraftig kobber, højstrøms-SMT og hulmontering samt termisk validering. De specifikke funktioner omfatter:
- Tung kobberfremstilling: op til 6 oz ydre standard; tungere efter konsultation. Blandet tung ydre plus standard indre stabling almindelig.
- Samling til høj effekt: Særlig opmærksomhed på samlinger med høj strømstyrke. Reflow-profilen er justeret til den termiske masse af store puder.
- Gennemgående hul til stik: Bølge- eller selektiv lodning til højstrømsterminaler. Prespasning til applikationer med højeste strømstyrke eller højeste cyklustælling.
- Termisk validering: Prøvetemperaturmåling under specificerede belastningsforhold. Verificerer, at designintentionen stemmer overens med den fremstillede virkelighed.
- EMI-forscanning: nærfeltsundersøgelser af prototyper; formel kammertestning gennem partnerlaboratorier.
- Dokumentation: Testoptegnelser pr. enhed, inklusive kalibreringsdata for termisk og strømregistrering.
Programmer, der specificerer termisk validering af prøver, får garantien; programmer, der springer den over, sparer omkostningerne til målingen, men antager, at designintentionen vil blive opfyldt uden verifikation. Afvejningen afhænger af pålidelighedskravet og tilliden til designet; prøvevalidering er en billig forsikring for programmer, hvor drevfejl ville være dyrt.
Det overordnede mønster for succesfulde motordriverprogrammer er bevidst ingeniørkunst på tværs af alle drevkorthensyn - termisk, EMI, beskyttelse, registrering og mekanisk - kombineret med produktionsdisciplin, der understøtter designintentionen. Programmer, der får en af disse rigtige isoleret set, mens de forsømmer andre, producerer ofte drevkort, der fungerer under visse forhold, men fejler under andre; programmer, der får dem alle rigtige sammen, producerer drevkort, der fungerer pålideligt på tværs af hele serviceområdet.
Ofte stillede spørgsmål om motordriver-printkort
Hvad er et motordriver-printkort til robotter?
Et robotmotordriver-printkort konverterer styrekommandoer med lavt strømforbrug til motorfaseudgange med høj strøm. Det omfatter normalt strømafbrydere, gatedrivere, strømregistrering, beskyttelseskredsløb, stik, termiske stier og nogle gange feedback- eller kommunikationsgrænseflader.
Hvilke motorer har brug for et driver-printkort?
BLDC, PMSM, stepper, børstet DC, servo og mange lineære aktuatorer kræver driverelektronik. Drivertopologien afhænger af motortype, spænding, strøm, feedback, styringsmetode og sikkerhedskrav.
Hvorfor er motordriver-printkort vanskelige at designe?
De kombinerer høj strøm, hurtig kobling, varmeafledning, strømmåling, beskyttelseslogik, EMI-kontrol og mekanisk stikbelastning i et kompakt layout. Små layoutfejl kan skabe EMI, overophedning, falsk registrering eller kontaktfejl.
Hvornår skal et motordriver-printkort bruge tung kobber?
Brug tungt kobber, når vedvarende strøm og termisk stigning overstiger, hvad standardkobber kan bære sikkert. Tungt kobber er almindeligt til motorfasebaner, batteriindgang, samleskinner og højstrømsudgange, men det bør afbalanceres mod routing og omkostninger.
Hvordan kan EMI reduceres på et motordriver-printkort?
Reducer EMI gennem stramme switching-løkker, korrekt gate-modstand, snubbers hvor det er nødvendigt, DC-link-kondensatorer med lav ESL, kontrollerede returveje, afskærmning, filtrering, layoutseparation og omhyggelig motorkabelstrategi.
Hvilke beskyttelser bør en robotmotordriver inkludere?
Almindelige beskyttelser omfatter overstrøm, kortslutning, underspændingsspærring, overspænding, overtemperatur, gennembrudsforebyggelse, omvendt polaritet hvor det er relevant, fejlrapportering, bremsestyring og sikker momentfrakobling til sikkerhedsrelaterede systemer.
Hvordan skal strømregistrering implementeres på motordriverkort?
Strømmåling kan bruge lavsidede shunts, inline shunts, faseshunts, Hall-sensorer eller strømtransformere afhængigt af nøjagtighed, isolation, båndbredde, omkostninger og tabskrav. Layout og filtrering påvirker målekvaliteten kraftigt.
Hvilke produktionstests er vigtige for motordriver-printkort?
Vigtige tests omfatter tændingskontroller, verifikation af gate-drive, kalibrering af strømføling, kontrol af beskyttelsestærskler, kommunikationskontroller, inspektion af stik, termisk prøvetestning og funktionstest med repræsentativ motor eller belastning.

anbefalet Indlæg

TMM6 Filter PCB Fremstilling
IndholdsfortegnelseHvorfor bruger designere af mikrobølgeovnsfiltre...

Taconic RF 35 vs. RO4350B printkort
Indholdsfortegnelse RF-35 vs RO4350B Indkøb og...

TMM4 Filter PCB Fremstilling
Fremstilling af TMM4-filterprintkort styres af...

TMM3 PCB-fremstilling til RF-moduler
TMM3 PCB-fremstilling er mest nyttig, hvor RF-modulet...
Sådan får du et tilbud på printkort
Lad os køre en DFM/DFA-analyse for dig og vende tilbage til dig med en rapport. Du kan uploade dine filer sikkert via vores hjemmeside. Vi har brug for følgende oplysninger for at kunne give dig et tilbud:
-
- Gerber, ODB++ eller .pcb, spec.
- Stykliste, hvis du ønsker montering
- Antal
- Vendetid
For PCBA-tjenester bedes du fremvise din BOM (Bill of Materials) og eventuelle specifikke monteringsinstruktioner. Vi tilbyder også DFM/DFA-analyse for at optimere dine designs med hensyn til fremstillingsevne og montering, hvilket sikrer en problemfri produktionsproces.