
Robotledsdriver PCB-samling til servobevægelse

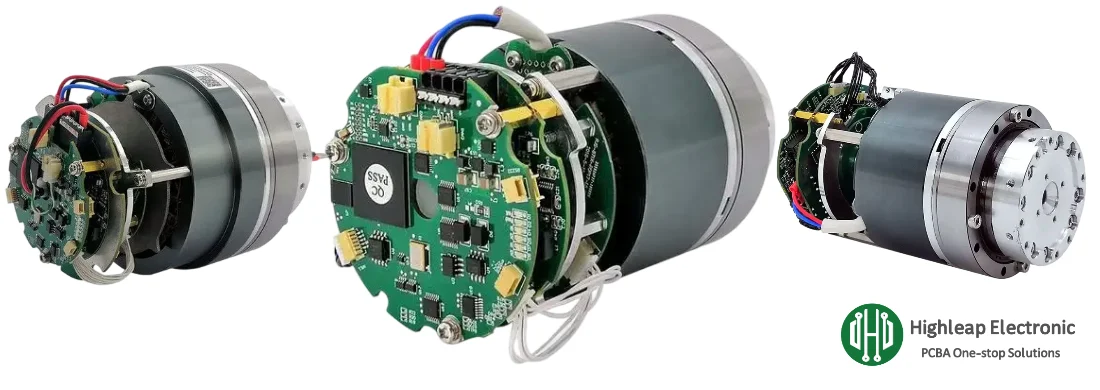
En robotledsdriver er et blandet signal-strømforsyningssystem: hurtigt skiftende effekttrin, følsomme feedback-loops, sikkerhedskritisk beskyttelse og højstrømsforbindelser pakket ind i et begrænset termisk volumen. Denne kombination gør robotledsdriverens printkortsamling usædvanligt følsom over for produktionsvariationer. Et design kan køre fint på en bænkbygning, men alligevel fejle i produktionen på grund af MOSFET-voiding, inkonsekvent jordimpedans, encoder-støjoptagelse, stiktræthed eller ukontrollerede komponentskift.
Denne vejledning fokuserer på byggespecifikationer, der skalerer – fra prototype til volumen – og dækker kontroller af effekttrinsmontering, sensorintegritet, EMI/termiske risikofaktorer og produktionsvalidering. For programmer, der har brug for et enkelt produktionsloop fra nøgne printkort til færdig elektronik, justerer teams typisk krav på tværs af printkortfremstilling og printkortsamling for at reducere iterationscyklusser og ydeevneforskydning.
Indholdsfortegnelse
- Grundlæggende om Joint Driver PCBA: Hvad definerer en stabil konstruktion
- Samling af effekttrin: Skiftesløjfer, termiske puder og høj strømstyrke
- Feedback og I/O: Encoder, strømregistrering, sikkerhedssignaler og kommunikation
- DFM til EMI og termisk støj: Hvad forhindrer feltstøj og overophedning
- Validering og sluttest: Hvad skal måles og logges
- Tjekliste til tilbudsgivning + perifere produkter: Fra driver til komplet bokskonstruktion
1. Grundlæggende principper for Joint Driver PCBA: Hvad definerer en stabil konstruktion
Robotledsdrivere integrerer typisk: en gatedriver + strømforsyningsenheder (MOSFET/IGBT), strøm-/spændingsregistrering, MCU/FPGA-styring, bremselogik, kommunikation (CAN/RS-485/EtherCAT) og sikkerhedsbeskyttelse (UVLO/OCP/OTP). Produktionsstabilitet kommer fra at styre grænsefladerne mellem disse blokke - især hvor strømskift interagerer med registrering og kommunikation.
- Repeterbar impedans af effektreturvejen: Små ændringer i jord- og effektreturimpedans kan resultere i momentripple, kommunikationsfejl eller encoderjitter. Samlingen skal bevare den tilsigtede returvejskontinuitet.
- Termisk stikonsistens: Temperaturmarginen for samlingen bestemmes ofte af samlingsresultater (tomdannelse, befugtning, TIM-kontakt). For fælles drivere kan termisk drift ændre strømregistreringsforskydning og beskyttelsestidspunkt.
- Mekanisk robusthed under bevægelse: Vibrationer, kabeltræk og gentagen service kan revne loddesamlinger på tunge stik, samleskinner og store kondensatorer, medmindre mekanisk understøtning er designet og samlet ensartet.
- Kontrollerede substitutioner: "Footprint-kompatible" alternativer kan forstyrre kontrolsløjfens stabilitet, støjadfærd eller pålidelighed (f.eks. shuntmodstand TCR, driverudbredelsesforsinkelse, kondensator ESR/ESL).
Når programmet inkluderer sourcing plus montering, kan nøglefærdige PCBA-tjenester forenkle ændringskontrol ved at holde BOM-beslutninger, proceskontroller og testkrav i én arbejdsgang.
2. Samling af effekttrin: Skiftesløjfer, termiske puder og høj strømstyrke
Det er i effekttrinnet, at de fleste produktionsudslip opstår: loddehuller under effektpakker, marginal befugtning på tykt kobber og inkonsistent loopinduktans på grund af samlingsvariationer. Målet er ikke kun "gode loddeforbindelser", men forbindelser, der forbliver stabile under termisk cykling og høj di/dt-skift.
- Termisk pad-lodning og hulrumskontrol: QFN/DFN-effekttrin og store eksponerede pads kræver stencil-aperture-tuning og reflow-profilering for at afbalancere befugtning med minimering af hulrum. I joint-drivere er hulrum ikke kun et termisk problem - lokale hotspots kan øge dødtidsfølsomheden og strømripplen.
- Højstrømsforbindelsesintegritet: DC-busindgange, faseudgange og shuntforbindelser bør definere acceptforventningerne for afrundning, befugtning og forstærkning. Overvej mekanisk forankring for stik, der er udsat for kabelbelastninger.
- Gentagelsesnøjagtighed af koblingssløjfe: Samlingsinduceret variation (komponenthøjde, loddevolumen, kobberbefugtning) kan ændre parasitter og EMI. Hold kritiske sløjfer kompakte ved design, og undgå "samlingsafhængige" returveje.
- Isolering og krybeberedskab: Hvis samlingsdriveren inkluderer isoleringsbarrierer, skal renlighed, belægningshensigt og holdouts defineres, så krybning/frigang forbliver gyldig efter montering og rengøring.

3. Feedback og I/O: Encoder, strømregistrering, sikkerhedssignaler og kommunikation
Robotsamlingers ydeevne afhænger af ren registrering og deterministiske grænseflader. Mange "firmwarefejl" i produktionen er faktisk samlingsdrevet støjinjektion: encoderlinjer forurenet af switching-kanter, strømregistreringsforskydninger fra lodde-/termisk drift eller intermitterende I/O på grund af stikbelastning.
- Encoder- og resolver-grænseflader: Differentiel routing-disciplin fungerer kun, hvis samlingen bevarer referencekontinuitet og stikjording. Definer ESD-beskyttelsesplacering og stikbens placering tydeligt for at undgå skader forårsaget af omarbejdning.
- Strømfølerintegritet: Placering af shuntmodstand, Kelvin-forbindelser og loddeforbindelsens konsistens er vigtige. Definer hvilke net, der er ægte Kelvin-sense-linjer, og sørg for, at de ikke "optimeres væk" under layoutredigeringer.
- Sikkerheds-I/O-robusthed: STO-lignende signaler, aktiveringskæder og fejludgange skal have stabile pull-netværk og defineret stikfastholdelse. Samlingen skal omfatte trækaflastning og kontrollerede håndlodningsregler, hvis det er nødvendigt.
- Kommunikationsstabilitet: CAN/RS-485/EtherCAT PHY-adfærd kan forringes med jordspring og dårlig afskærmningskontakt. Definer stikskaller, chassisforbindelsesintention og eventuelle kontroller af common-mode-spoleorientering.
4. DFM til EMI og termisk stråling: Hvad forhindrer feltstøj og overophedning
En fælles drivers værste feltfejl er ofte "bløde" fejl: intermitterende kommunikation, tilfældige fejl, positionsjitter eller termiske udløsninger, der kun sker under belastning og bevægelse. Disse er stærkt påvirket af EMI og termisk DFM - områder, hvor produktionsvariationer enten kan absorberes eller forstærkes.
- EMI-følsomme samlingspunkter: Gate-driverløkker, bootstrap-netværk og snubbere er følsomme over for placeringsnøjagtighed og loddets konsistens. Definer polaritets-/orienteringskontroller, og undgå layouts, der bliver ustabile, når loddevolumenet varierer.
- Kobberbalance og kontrol af vridning: Ujævn kobberfordeling kan skæve printkort og dermed belaste BGA'er/QFN'er og stik. Vridning ændrer også kølepladens kontakttryk og TIM-tykkelsen i modulopbygninger.
- Strategi for belægning og kontaminering: Hvis du har brug for konform belægning til at beskytte mod fugt eller kontaminering, skal du definere de maskerede områder, forventet tykkelse og inspektionsmetode. Belægning kan forbedre pålideligheden, men kan også forværre stikkontakten, hvis den påføres forkert.
- Inspektionsomfang efter risikozone: Målret inspektionen der, hvor det betyder mest – loddeforbindelser til strømforsyninger, skjulte puder og finpitchede styrekomponenter. En struktureret tilgang er nemmere at skalere ved hjælp af omfattende inspektionsdækning snarere end ad hoc-kontroller.
5. Validering og sluttest: Hvad skal måles og logges
Funktionel validering er den hurtigste måde at forhindre dyr fejlfinding i felten. For robotledsdrivere er "power-on OK" ikke nok – test skal detektere defekter, der kun opstår under belastning, temperaturstigning eller høj koblingsaktivitet. Test i produktionskvalitet bør designes til hurtigt at isolere fejl og generere nyttige logfiler.
- Elektrisk tilregnelighedstjek: skinnesekvensering, UVLO-tærskler, gate-drevtilstand, strømregistreringsforskydninger og beskyttelsesresponser (OCP/OTP) under kontrollerede forhold.
- Belastnings- og termisk screening: Kør kontrollerede belastningsprofiler, der emulerer opstartsmoment, hastighedsramper, bremsning og vedvarende strøm. Overvåg temperaturstigning og stabilitet i strømreguleringen.
- Støj- og kommunikationsrobusthed: verificer encodersignalkvalitet og fejlantal under koblingsaktivitet; valider kommunikation under worst-case strømflanker.
- Serialisering og sporbare logfiler: Registrer testresultater pr. enhed, så produktionsudslip hurtigt kan inddæmmes. Hvis dit produkt kræver revisionsevne, skal du justere byggeregistreringer ved hjælp af PCB/PCBA-sporbarhed.
Til planlægning af inventar, scripts og skalerbar dækning formaliserer mange teams krav ved hjælp af PCBA-funktionstest (FCT) , så testgrænser og rapportering forbliver ensartede på tværs af volumenramper.
6. Tjekliste for tilbud + Perifere produkter: Fra driver til komplet bokskonstruktion
Højkvalitets RFQ'er giver tilbud af høj kvalitet. Fælles drivere er komplekse, så tilbudsgivning og DFM er hurtigst, når din pakke angiver byggeintention, risikozoner og testforventninger. Den samme produktionslinje understøtter ofte tilstødende robotelektronik, hvilket gør det muligt at konsolidere leverandører, hvis det ønskes.
Tjekliste til RFQ-pakke (Driver PCBA)
- Designdata: Gerber/ODB++, samlingstegninger, netklasser (strøm vs. registrering vs. kommunikation) og eventuelle noter om kontrolleret afstand/isolering.
- BOM-regler: Identificer ikke-erstatningsdele (shunts, gate driver IC'er, isolerede DC/DC, PHY'er, præcisionsreferencer) og definer alternative godkendelsesflow.
- Mekaniske grænseflader: stikdelenumre, begrænsninger for kabelretning, krav til køleplade/TIM, noter om monteringsmoment og eventuelle krav til indstøbning/belægning.
- Testens hensigt: hvad der skal verificeres (beskyttelsestærskler, strømregulering, kommunikation, encodergyldighed), belastningsprofilen, og hvilke data der skal logges pr. enhed.
Perifere produkter, der almindeligvis er bygget op omkring fælles drivere
- Strømfordelings- og beskyttelsestavler: DC-buskort, foropladningskredsløb, e-sikringsmoduler og strøm-/spændingsovervågningskort.
- Encoder- og sensorinterfacekort: resolver-til-digital-moduler, encoderbufferkort, IMU/kraftsensor-interfacekort og sikkerheds-I/O-udvidelser.
- Kommunikations- og gatewaymoduler: CAN-til-Ethernet, EtherCAT-noder, isolerede RS-485-hubs og diagnostiske dongler.
- Bremse- og aktuatortilbehør: bremsedriverkort, koblingsstyringsmoduler og hjælpemotordriverkort til gribere eller små akser.
- Systemintegrationssamlinger: integration af ledningsnet, montering af kabinet, mærkning og montering af det færdige produkt ved hjælp af kassebygget montage når du har brug for et færdigt modul i stedet for et bar PCBA.
Hvis du vil starte med en ren overdragelse, kan du indsende din pakke via " Få et hurtigt tilbud" med dine filer, styklisteregler og testintention, så svaret inkluderer handlingsrettet DFM-feedback i stedet for generisk prisfastsættelse.
Resumé: Et produktionsklart Robot Joint Driver PCB-assemblageprogram er defineret af stabil lodning af effekttrin, støjresistente feedback-grænseflader, EMI/termisk DFM, der absorberer produktionsvariationer, og end-of-line-validering under realistiske belastningsprofiler. Når kravene er eksplicitte og testbare, reducerer du omarbejdning, forhindrer periodiske feltfejl og skalerer hurtigere med forudsigelig lot-til-lot-ydeevne.

anbefalet Indlæg

PLC printkortsamling til CPU-, I/O- og kommunikationsmoduler
Highleap Electronics leverer printkortfabrikation og printkort...

Analyse af PCB-ionisk kontaminering
Analyse af PCB-ionisk kontaminering hjælper OEM'er med at bestemme...

I-Tera MT40 PCB-fabrikationsproces og verifikation
Highleap Electronics leverer Isola I-Tera MT40 PCB...

Tjekliste til kvalifikation af I-Tera MT40 PCB-leverandører
Highleap Electronics fremstiller printkort...
Sådan får du et tilbud på PCB'er
Lad os køre DFM/DFA-analyse for dig og vende tilbage til dig med en rapport.
Du kan uploade dine filer sikkert via vores hjemmeside.
Vi har brug for følgende oplysninger for at give dig et tilbud:
-
- Gerber, ODB++ eller .pcb, spec.
- Stykliste, hvis du ønsker montering
- Antal
- Vendetid
Udover PCB-fremstilling tilbyder vi et omfattende udvalg af elektroniske tjenester, herunder PCB-design, PCBA (Printed Circuit Board Assembly) og nøglefærdige løsninger. Uanset om du har brug for hjælp til prototyping, designverifikation, komponent sourcing eller masseproduktion, yder vi end-to-end support for at sikre dit projekts succes. For PCBA-tjenester bedes du angive din stykliste (Bill of Materials) og eventuelle specifikke monteringsvejledninger. Vi tilbyder også DFM/DFA-analyse for at optimere dine designs til fremstillingsevne og montering, hvilket sikrer en smidig produktionsproces.