
Robot-printkortsamling til SMT, belægning og testning
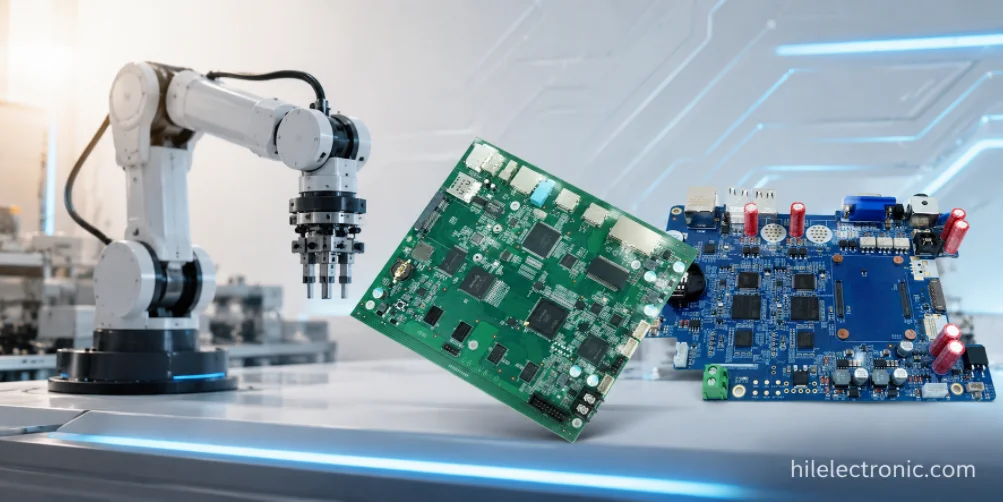
Robot-PCBA — printed circuit board assembly — er den proces, hvor det fremstillede bare board bliver til en funktionel elektronisk samling gennem komponentplacering, lodning, belægning og testning. I robotprogrammer er PCBA sjældent en ligefrem SMT (Smoothing, Device Management). Robotboards kombinerer fine-pitch-beregning med stærkstrømsmotordrev, forseglede stik med små sensorer og vibrationsbestandig konstruktion med sporbarhed i renrumskvalitet. Håndtering af denne blanding på én produktionslinje kræver proceskapacitet, der spænder over flere samlingskategorier på én gang. Denne side dækker specifikt robot-PCBA: hvad SMT-, hulmonterings- og specialprocesser rent faktisk involverer, hvordan testdækningen matcher boardfunktionen, og hvilken sourcingdisciplin der understøtter de styklister, som robotprogrammer typisk udfører.
Samlestakken til en moderne robot kører typisk SMT for de små komponenter, gennemgående huller til stik og terminaler, belægning for miljøbeskyttelse og funktionstest med kundeleveret firmware og fikstur. Hvert trin har sine egne kvalitetskontroller og sine egne defektkategorier. Programmer, hvor hvert trin får passende opmærksomhed, leverer pålidelige produkter; programmer, hvor et trin springes over eller underinvesteres, opdager nogle gange hullet i pilotproduktionen eller værre endnu, ved returneringer i felten. At få robot-PCBA korrekt er en disciplin med at styre alle processer med passende omhu, ikke kun at udføre SMT godt.
Ud over procesdisciplin er robot-PCBA afhængig af dokumentation. Inspektionsrapporter for den første artikel, testoptegnelser pr. enhed, komponentparticertifikater og proceskontroloptegnelser danner tilsammen det evidensgrundlag, som industrielle og medicinske robotkunder har brug for til deres egne certificeringsindsendelser. Montører, der producerer denne dokumentation som standardpraksis, understøtter regulerede programmer effektivt; montører, der behandler dokumentation som en tillægsservice, opkræver nogle gange et tillæg for det, der burde være basislinjen.
Assembly economics scale with volume differently than fabrication. Where fabrication cost drops steadily with quantity, PCBA cost drops in steps as NRE (fixtures, stencils, process qualification) amortizes across production runs. Programs that plan production PO cadence to amortize NRE effectively spend meaningfully less per unit than programs that treat every batch as an independent event. Matching the process discipline to actual production volume is one of the areas where an assembler’s experience with similar programs adds real value. When preparing for high-volume PCB assembly, record the qualified process and traceability requirements before increasing output; a larger batch should not require an undocumented change in acceptance criteria.
Hvad gør robot-PCBA anderledes end almindelig forbruger-PCBA
Robot-PCBA kombinerer procesfamilier, der ofte er adskilte andre steder
Et robotmonteringsprogram kan have brug for 01005-passive komponenter, 0.4 mm BGA, store elektrolytiske komponenter, gennemgående strømstik, pres-fit-terminaler, konform belægning, firmwareprogrammering og funktionstest i én build. Udfordringen er ikke én avanceret proces; det er at styre flere procesfamilier uden at miste sporbarhed eller repeterbarhed.
Robot-PCBA — printed circuit board assembly — kombinerer flere procesdiscipliner, som forbruger-PCBA normalt opbevarer i separate linjer. Finpitch-SMT til computerkort; bølge- eller selektiv lodning til hulmonterede stik; prespasning til højstrømsterminaler; konform belægning til udendørs eller miljøbelastede applikationer. Håndtering af alle disse processer i ét program kræver bred monteringskapacitet, ikke dyb kapacitet i en enkelt proces. De specifikke egenskaber, der former robot-PCBA, er:
- Blandet proces pr. program: Én robot kræver typisk SMT plus gennemgående hul plus specielle processer (potting, coating, box build). Konsolidering til én samler sparer logistisk overhead, men kræver bred kapacitet.
- Kompleksitet af komponentindkøb: Robotstyklister blander råvaredele med specialvarer, der indebærer en reel forsyningsrisiko. En samler med aktiv sourcing-kapacitet klarer sig bedre end en samler, der kun forbruger det, der leveres.
- Krav til testdækning: Robot-PCBA kræver typisk testdækning, der matcher den specifikke printfunktion — motordrev under belastning, sensor under stimulus, kommunikation under partnerinteraktion. Generisk bestået/ikke bestået test opdager ikke applikationsspecifikke problemer.
- Dokumentation for regulerede applikationer: Medicinske, industrielle og sikkerhedsrelaterede robotter har brug for sporbarhed og procesdokumentation pr. enhed. Samlemaskiners evne til at producere denne dokumentation påvirker programmer, hvor certificering er vigtig.
Disse karakteristika flytter robot-PCBA i retning af partnerskaber med ingeniører snarere end råvaremontering. Denne side dækker, hvad robot-PCBA rent faktisk indebærer, og hvilken disciplin der understøtter pålidelige produkter.
SMT-proces: Indsæt print, placering, reflow, finpudsning
SMT-kvalitet starter med pastavolumen og termisk profildisciplin
Finpitch-robotkort er følsomme over for pastavolumen, stencilåbningsdesign, placeringstryk, fugtfølsomhed og reflow-profil. Kort med høj termisk masse tilføjer endnu en begrænsning: store kobberområder kan stjæle varme og producere ujævne loddesamlinger. SMT-planlægning bør derfor være kortspecifik snarere end kopieret fra en generisk profil.
SMT-processen på robot-PCBA'er går gennem pastatryk, komponentplacering og reflow. Hvert trin har sine egne kvalitetskontroller og sine egne defektkategorier. De specifikke procestrin og deres kontroller er:
- Indsæt udskrift: Stencilåbning matchet med komponentpude; pastavolumen verificeret med SPI (loddepastainspektion). Pastahøjde og -areal pr. komponent inden for IPC-specifikationen.
- Placering: Automatisk pick-and-place ved komponentspecifik hastighed og tryk. Fint afrundede dele (0.4 mm BGA, 01005 passive komponenter) ved reduceret hastighed for nøjagtighed. Referencebaseret printkortregistrering for præcis placering.
- Reflow: Termisk profil justeret til printpladens termiske masse og komponentens temperaturgrænser. Konvektionsreflowstandard; dampfase ved specialapplikationer. Peaktemperatur inden for komponentnedretting.
- Inspektion: AOI efter reflow opdager åbenlyse defekter; røntgen på BGA- og BTC-pakker opdager skjulte problemer med loddeforbindelser. Inspektionsdækningen matches med pålidelighedskrav.
- Dobbeltsidet SMT: Side A-reflow, derefter side B-pasta plus placering plus reflow med side A-komponenter allerede loddet. Kræver side A-komponenter, der tolererer anden reflow.
Finpitch-kapacitet er vigtig på robotcomputerkort, visionskort og kompakte joint-controllere. Samleproceskapaciteten for 0.4 mm BGA, 01005-passive komponenter og små QFN-pakker definerer, hvilke kort assembleren kan bygge pålideligt. Siden om SMT- og hulmonterede robot-PCBA-processer dækker integrationen af blandede processer mere dybdegående.
Gennemgående hulmontering: Bølge-, selektiv og manuel lodning
Valg af gennemgående hul påvirker mekanisk pålidelighed lige så meget som loddekvaliteten
Stik, terminaler, relæer og strømkomponenter svigter ofte på grund af vibrationer, indsættelseskraft eller termiske cyklusser, før deres elektriske klassificering overskrides. Selektiv lodning, bølgelodning, manuel lodning, prespasning, stakning og trækaflastning bør vælges ud fra mekanisk belastning og serviceadgang, ikke kun ud fra procesomkostninger.
Gennemgående hulmontering på robot-printkort håndterer de komponenter, der kræver mekanisk styrke ud over, hvad SMT kan levere: højstrømsklemmer, skrueterminaler, store elektrolytkondensatorer og stik, der udsættes for feltledningsbelastning. Tre primære gennemgående hulprocesser håndterer robotproduktion:
- Bølgelodning: Automatisk bad af smeltet loddetin. Høj kapacitet; egnet til printkort med højt indhold af gennemgående huller. Kræver SMT-kompatibilitet på undersiden (ingen komponenter i bølgebanen eller maskeret på passende vis).
- Selektiv lodning: Automatiseret loddepåføring med små dyser på individuelle samlinger. Langsommere end bølge, men ingen SMT-kompatibilitetsproblemer; egnet til moderat indhold af gennemgående hul på blandede printplader.
- Manuel montering: Manuel lodning udført af uddannede operatører. Berettiget til meget lav volumen, specialkomponenter, som automatiserede processer ikke kan håndtere, eller komponenter, der tilføjes service. Kræver operatørtræning og inspektion for at opretholde konsistens.
Valget mellem de tre afhænger af indholdet af gennemgående huller, printkortets kompleksitet og volumen. Wave passer til printkort med et højt antal gennemgående huller ved moderat til høj volumen. Selective passer til blandet SMT/TH-indhold ved moderat volumen. Manual udfylder special- og lavvolumenroller. Programmer, der vælger processen, matcher bevidst omkostninger og kvalitet til deres specifikke behov. Siden om SMT- og gennemgående robot-PCBA-processer dækker procesvalg mere dybdegående.

Specialprocesser: Belægning, støbning, prespasning, firmware, mærkning
Særlige processer skal kontrolleres, før de tilføjes til styklisten
Belægning, støbning, underfyldning, prespasning, firmwareprogrammering, mærkning og boksopbygning kan kun forbedre pålideligheden, når processen er specificeret og inspiceret. Belægningsområder, programmeringslogfiler, hærdningstider, maskering af konnektorer og etikettens holdbarhed bør defineres før pilotproduktion.
Ud over SMT og gennemgående hul kræver robot-PCBA ofte specielle processer, som forbruger-PCBA sjældent har brug for. Disse processer øger omkostningerne pr. enhed, men er det, der gør robotter pålidelige i drift. Hovedkategorierne er:
- Konform belægning: tynd polymerfilm over pladen. Akryl (billig, indendørs); urethan (standard udendørs); silikone (bred temperatur); parylen (højeste fugtbarriere). Udvalget passer til miljøet. Dækket på konform belægning til PCB-beskyttelse guide.
- Potning: Indkapsling af komponenter i stiv eller fleksibel forbindelse. Giver vibrationsbeskyttelse og miljøisolering. Almindelig på droneelektronik og robuste udendørs applikationer.
- Press-fit-forbindelser: Højpålidelig loddefri forbindelse ved hjælp af kompatible stik presset ind i belagte gennemgående huller. Standard på højstrømsterminaler og industrielle applikationer.
- Kabel- og ledningsmontering: Integration af eksterne kabler og ledningsnet under PCBA. Almindelig ved box-build-integration, hvor PCBA plus kabinet sendes som én leverance.
- Firmware-programmering: Indlæsning af kundens firmware ved samling. Kalibreringsdata, serienumre eller certifikater pr. enhed indlæses under programmering efter behov.
- Mærkning og mærkning: Serienumre, regulatoriske markeringer, stregkoder eller 2D-matrixkoder. Anvendes ved montering og verificeres ved slutinspektion.
Testdækning: AOI, røntgen, flyvende sonde, IKT, funktionel test
Testdækningen skal matche printkortets funktion, ikke kun fabrikationsfejl
AOI og røntgen finder samlingsfejl; funktionelle tests finder applikationsfejl. En motordriver skal kontrolleres for strøm og termisk adfærd, et sensorkort skal stimuleres og kalibreres, og et styrekort skal verificeres for opstart, hukommelse, kommunikation og firmware. Testplanen skal knytte fejl til kortets faktiske rolle i robotten.
Dækningen af robot-PCBA-testen skal matche printpladens funktion og applikationens pålidelighedsmål. Forbrugerrobotter har brug for mindre dækning end medicinske robotter; motordrevprintplader kræver andre tests end sensorprintplader. Testinfrastruktur på samlebåndet omfatter typisk:
- AOI: Hvert printkort scannes for overfladefejl efter hver reflow-gennemgang. Opfanger manglende komponenter, forkert justerede dele og tydelige loddefejl.
- Røntgen: Hvert printkort med BGA- eller BTC-pakker inspiceres for kvaliteten af skjulte loddeforbindelser. Prøveudtagning på andre printkort.
- Flyvende sonde: Elektrisk test på prototype og lavvolumenproduktion uden fikstur-NRE. Langsommere pr. printplade, men ingen NRE-investering.
- Test i kredsløbet: Armaturbaseret elektrisk test på volumenproduktion. Hurtig pr. printplade; NRE $5,000-30,000 pr. armatur.
- Funktionstest: Test på applikationsniveau med kundens firmware og fixture. Verificerer printkortets adfærd under repræsentative driftsforhold. Behandlet på siden med dækningsvejledning til robot-printkorttest.
- Miljøscreening: Termisk cykling, fugtighedsgennemstrømning eller vibration på prøver. Miljøverifikation til udendørs eller barske anvendelser.
Test data retention supports both immediate quality control and longer-term trend analysis. Per-unit test records let a program track parameter drift across production runs and identify process changes before they produce escape defects. Programs with formal retention policy support field investigation years later; programs with informal retention often lose the data they would have wanted at investigation time. The robot PCB testing coverage guide covers the coverage-versus-cost trade-offs. The medical-robot PCB requirements should be reflected in traceability, released configuration and customer-defined tests, while finished-system clinical and safety validation remain separate responsibilities.
Komponentindkøb og styklistestyring til robot-PCBA
Styklistestyring er et produktionsstyringssystem, ikke en indkøbsopgave
Robotstyklister blander råvarepassive komponenter, langledningsstik, motordrevne halvledere, sensorer, moduler og specialkomponenter. Godkendte alternativer, livscyklusovervågning, allokeringsstrategi og indgående inspektion forhindrer, at sourcing-beslutninger bliver til pålidelighedsrisici i felten.
Komponentindkøb på robot-PCBA er ofte mere udfordrende end på anden elektronik, fordi robot-BOM'er indeholder specialkomponenter med reel forsyningsrisiko. Assembleren med aktiv sourcing-kapacitet tilføjer betydelig værdi; assembleren, der kun forbruger leverede komponenter, tilføjer mindre. De vigtigste sourcing-overvejelser er:
- Autoriseret distribution: Standard sourcingkanal. Producentens garanti bevares; risiko for forfalskning minimal.
- Alternativ kvalifikation: erstatninger kvalificerede under design, så sourcing er fleksibelt i tilfælde af mangler. Forberedelse af AVL i designtid sparer nødsubstitutionsindsats under produktionen.
- Strategisk opgørelse: Placering af lagerbeholdning på styklistelinjer med høj risiko, før allokeringscyklusser rammer. Handler med bærende omkostninger for at opnå robusthed i forsyningen.
- Mæglerindkøb: Bruges ved mangel, når autoriseret forsyning ikke er tilgængelig. Indebærer risiko for forfalskning og prisvolatilitet; bruges med defineret risikostyring.
- Konsigneret vs. nøglefærdig: Kundeleverede komponenter versus samlerkomponenter. Valget afhænger af kundens sourcing-kapacitet og præference. Behandlet på siden med vejledning til sourcing af robot-PCBA-komponenter.
Programmer, der deler ærlige volumenprognoser med samleren, muliggør bedre sourcing. Aftalte volumener muliggør strategisk lagerpositionering; spotkøb kræver forskellige sourcingtilgange. Strategipraksis for sourcing af elektroniske komponenter dækker den operationelle disciplin.
Krav til fremstillingskapacitet og dokumentation af robot-PCBA
Produktionsdokumentation bør indarbejdes i PCBA-arbejdsgangen
Serienumre pr. enhed, firmwareversioner, kalibreringsværdier, lotposter, inspektionsoutput og funktionelle testresultater bør registreres automatisk, hvor det er muligt. Dokumentation er nemmere og billigere, når den er integreret i monteringsflowet, end når den rekonstrueres efter en kundeaudit eller et problem i felten.
Highleap’s robot PCBA capability spans the process mix robot programs typically need. In-house SMT, through-hole, coating, potting, testing, and Box-build-integration under one roof. The specific capabilities include:
- SMT: Finpitch-kapacitet inklusive 0.4 mm BGA og 01005 passive komponenter. Dobbeltsidet placering; konform belægning og integration af indstøbning.
- Gennemgående hul: bølgelodning, selektiv lodning og manuel samling. Procesvalg tilpasset printpladens indhold og volumen.
- Komponent sourcing: autoriseret distribution som standard; aktiv allokeringsovervågning på højrisikolinjer; strategisk lagerpositionering for programmer med høj volumen; mæglersourcing på anmodning med noteret risiko.
- Test: AOI, røntgen, flyvende sonde, test i kredsløbet, funktionstest med kundens firmware og armaturer.
- Særlige processer: konform belægning (akryl, urethan, silikone, parylen); støbning; integration af pres-fit-stik; firmwareprogrammering; mærkning.
- Bokskonstruktion: PCBA plus kabinet plus kabelnet plus endelig integrationstest som én leverance.
- Dokumentation: Testoptegnelser pr. enhed, sporbarhed af komponentpartier, inspektionsrapporter af den første artikel, der understøtter kundecertificeringsindsendelser.
Programmer, der involverer Highleap fra prototype til pilotprojekt og til produktion, drager fordel af institutionel videnoverførsel på tværs af faser. Oversigten over robotbaseret printkortmontering og box build-support dækker den bredere praksis.
Institutionel læring på tværs af programgenerationer er en af grundene til, at kunderne bliver hos den samme assembler på tværs af produktrevisioner. En assembler, der har bygget den samme platform gennem flere designgenerationer, kender de specifikke processæregenskaber – hvilke komponenter der drager fordel af justeringer af pastavolumen, hvilke layouts der skal gøres opmærksomme på under reflow, og hvilken testdækning der fanger flest defekter. Denne viden overføres ikke til en ny assembler uden omkostninger; at bevare den gennem konsistente leverandørrelationer bevarer både kvalitet og tidsplan i hele programmets livscyklus.
Ofte stillede spørgsmål om robot-PCBA
Hvad er robot-PCB-samling?
Robot-PCB-samling, eller robot-PCBA, er processen med at montere og lodde komponenter på et fremstillet printkort, derefter programmere, belægge, inspicere og teste det, så det kan fungere inde i et robotsystem.
Hvordan adskiller robot-PCBA sig fra standard-PCBA?
Robot-PCBA kombinerer ofte finpitch SMT, gennemgående hulstik, højstrømsterminaler, konform belægning, firmwareprogrammering, kalibrering, funktionstest og sporbarhed. Standard-PCBA kræver muligvis ikke den samme mekaniske robusthed, sourcingkontrol eller printkortspecifikke testdækning.
Hvilke samleprocesser er almindelige for robot-printkort?
Almindelige processer omfatter loddepasta-trykning, SMT-placering, reflow, AOI, røntgen til BGA'er eller skjulte samlinger, bølge- eller selektiv lodning til gennemgående huldele, presfit-indsættelse, konform belægning, indstøbning, firmware-indlæsning, mærkning og endelig funktionstest.
Har robot-printkortsamlinger brug for konform belægning?
Konform belægning er nyttig til udendørs robotter, landbrugsrobotter, eksponering for medicinsk rengøring, fugtighed, støv, kemisk eksponering eller risiko for kondens. Det er ikke automatisk påkrævet for alle plader. Belægning bør omfatte områder, der skal holdes væk, maskeringsregler, hærdningskontrol og inspektion.
Hvilke tests skal bruges til robot-PCBA?
Testdækningen afhænger af printkortets funktion. Typisk dækning omfatter AOI, røntgen, flyvende probe, ICT, tændingstest, verifikation af firmwareprogrammering, kommunikationstjek, sensorkalibrering, motorbelastningstest, termiske tjek og funktionstest på systemniveau.
Hvordan skal styklistesubstitutioner håndteres i robot-PCBA?
Udskiftninger bør kun foretages gennem en godkendt alternativ proces, der kontrollerer elektrisk klassificering, pakke, livscyklus, firmwarepåvirkning, termisk adfærd og lovgivningsmæssige konsekvenser. Ukontrollerede udskiftninger kan skabe fejl, der er vanskelige at diagnosticere senere.
Hvilken dokumentation skal en leverandør af robot-PCBA'er fremlægge?
Nyttig dokumentation omfatter inspektion af den første artikel, optegnelser over loddepasta og reflow, hvor det er relevant, sporbarhed af komponentpartier, testlogfiler, registreringer af firmwareversioner, kalibreringsdata, afvigelsesrapporter og ændringsmeddelelser.
Hvordan kan robot-PCBA-fejl reduceres før produktion?
Defekter kan reduceres gennem DFM-gennemgang, korrekte landskabsmønstre, gennemgang af panelisering, stenciloptimering, kontrol af komponentorientering, fugtkontrol, tydelige monteringstegninger, godkendte alternativer, testfiksturer og feedback fra pilotkørsel.
Om forfatteren
Shirley Leung
PCB/PCBA Produktchef & Teknisk Salgsingeniør
Shirley har 5 års praktisk erfaring inden for printkortfremstilling og -montering. Hendes ekspertise omfatter komplekse flerlagsprintkort, HDI-strukturer, nøkkelfærdig komponentsourcing, SMT-montering, testning og fuld systemintegration.
Som både teknisk rådgiver og salgsspecialist støtter hun kunder med DFM-vejledning, omkostningsoptimering og produktionsplanlægning og hjælper projekter med at bevæge sig effektivt fra design til masseproduktion med ensartet kvalitet og levering til tiden.

anbefalet Indlæg

PCB-materialedatabase: Laminatkvaliteter og -egenskaber
Sådan får du et tilbud på printkort Lad os køre DFM/DFA-analyse for...

TMM PCB-fremstilling
Indholdsfortegnelse TMM PCB-fabrikationsområde for RF og...

RT duroid 6002 PCB Citat og Stackup
Denne side ejer opgaven med tilbud og stackup-definition...
TMM6 Filter PCB Fremstilling
IndholdsfortegnelseHvorfor bruger designere af mikrobølgeovnsfiltre...
Sådan får du et tilbud på printkort
Lad os køre en DFM/DFA-analyse for dig og vende tilbage til dig med en rapport. Du kan uploade dine filer sikkert via vores hjemmeside. Vi har brug for følgende oplysninger for at kunne give dig et tilbud:
-
- Gerber, ODB++ eller .pcb, spec.
- Stykliste, hvis du ønsker montering
- Antal
- Vendetid
For PCBA-tjenester bedes du fremvise din BOM (Bill of Materials) og eventuelle specifikke monteringsinstruktioner. Vi tilbyder også DFM/DFA-analyse for at optimere dine designs med hensyn til fremstillingsevne og montering, hvilket sikrer en problemfri produktionsproces.