
Servicii de fabricație și asamblare PCB-uri pentru drone anti-bruiaj

O placă de circuit imprimat (PCB) anti-bruiaj pentru drone nu este o placă de control standard pentru drone cu ecranare suplimentară. Este o arhitectură PCB special concepută pentru a menține performanța navigației, telemetriei, video și comenzii în condiții de bruiaj intenționat, interferențe la același amplasament și zgomot electromagnetic incidental, atât din surse de la bord, cât și din surse externe.
Acest lucru este important pentru dronele comerciale, industriale și de apărare. În apropierea aeroporturilor, a turnurilor de transmisie, a substațiilor sau a mediilor RF ostile, performanța dronei se poate degrada rapid dacă placa de circuit imprimat (PCB) nu este proiectată pentru rezistență la interferențe. O placă de circuit imprimat (PCB) fiabilă anti-bruiaj pentru o dronă depinde de un design coordonat al stivuirii, împământare, izolare RF, integritate a alimentării, amplasarea componentelor și ecranare încă de la început.
Obțineți o ofertă pentru PCB anti-bruiaj
Răspuns rapid
Un PCB anti-bruiaj pentru drone menține performanța de comunicare și navigare în condiții de interferențe electromagnetice printr-o configurație RF disciplinată, un design continuu al căii de retur, rutare cu impedanță controlată, protecție GNSS frontală, distribuție a energiei cu funcție EMI, ecranare, filtrare și arhitecturi de rezervă, cum ar fi navigația inerțială sau transmisia optică de date conectată în sisteme specializate. La nivel de placă, performanța anti-bruiaj depinde de cât de bine sunt izolate receptoarele sensibile de zgomot, de cât de curate rămân șinele de alimentare sub sarcină dinamică și de cât de eficient previne configurația cuplarea interferențelor în căile critice de semnal.
Cuprins
- La ce trebuie să reziste un PCB de dronă anti-bruiaj
- Straturi de bază ale designului anti-bruiaj la nivel de placă
- Arhitectură de stivă de straturi și împământare
- Tehnici de ecranare și izolare RF
- Integritatea puterii în condiții de stres EMI ridicat
- Consolidarea GNSS și navigarea de rezervă
- Diversitatea legăturilor și alternativele la fibră optică
- Cum se testează performanța anti-bruiaj
- Întrebări frecvente despre PCB-ul anti-bruiaj pentru drone
La ce trebuie să reziste un PCB de dronă anti-bruiaj
Pentru a proiecta corect un PCB anti-bruiaj pentru o dronă, este important să se definească mecanismele de interferență la care trebuie să reziste. Nu toate „bruierile” sunt deliberate. Din perspectiva proiectării plăcii, mediul de amenințare include de obicei patru categorii:
- Bruiaj RF intenționat: interferențe de mare putere direcționate către GNSS, telemetrie, legături de control sau legături video
- EMI extern incidental: transmisii puternice din apropiere de la radar, infrastructură de difuzare, sisteme celulare sau echipamente RF industriale
- Autointerferență la bord: zgomot generat de ESC-uri, motoare, regulatoare de comutare, procesoare de mare viteză, camere și radiouri care au același fuselaj
- Interferență co-amplasament: cuplarea dintre sistemele GNSS, de telemetrie, video, de comandă și RF ale sarcinii utile proprii ale dronei
Placa de circuit imprimat nu poate rezolva singură fiecare problemă la nivel de sistem, dar influențează puternic sensibilitatea receptorului, marginea de legătură, zgomotul de fază, curățenia puterii și susceptibilitatea la cuplaj nedorit. În practică, o arhitectură PCB slabă poate transforma un design anti-bruiaj teoretic capabil într-un produs nesigur.
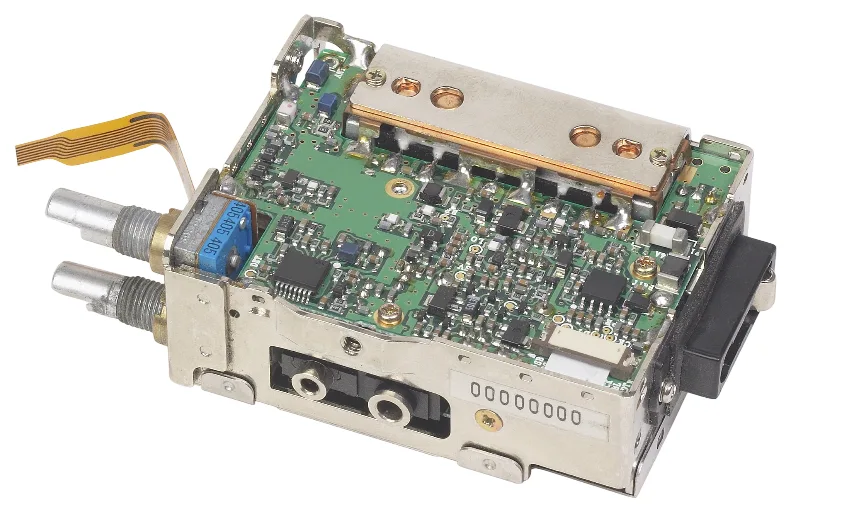
Straturi de bază ale designului anti-bruiaj la nivel de placă
Stratul 1: Întărire fizică EMI
Primul nivel anti-bruiaj este robustețea fizică la nivelul PCB-ului: plane de referință continue, rutare RF cu impedanță controlată, ecranare peste secțiunile sensibile ale receptorului, bucle scurte de curent de retur și separare a amplasamentului între circuitele zgomotoase și cele sensibile. Dacă capătul frontal RF este desensibilizat, comprimat sau contaminat de zgomotul local, metodele de atenuare la nivel superior vor avea o valoare limitată.
Stratul 2: Reziliența legăturilor și diversitatea frecvenței
Saltul de frecvență, semnalizarea cu spectru extins, agilitatea canalului și legăturile redundante depind toate de o implementare hardware stabilă. PCB-ul trebuie să suporte alimentări cu sintetizator cu zgomot redus, o bună izolare între căile de transmisie și recepție, sincronizare cu jitter redus și rutare RF care să păstreze impedanța și să minimizeze scurgerile. Aceleași principii se aplică și proiectării PCB-urilor pentru drone , dar aplicațiile anti-bruiaj necesită un control mai strict al căilor de cuplare, al limitelor de ecranare și al curățeniei domeniului de putere.
Stratul 3: Reziliență la navigare
Semnalele GNSS sunt în mod inerent slabe și, prin urmare, vulnerabile atât la bruiaj, cât și la interferențe. Un PCB profesional pentru drone anti-bruiaj acceptă GNSS multi-constelație, filtrare frontală, polarizare curată a antenei, amplificare cu zgomot redus și plasare strict controlată în jurul receptorului. De asemenea, ar trebui să susțină continuitatea navigației prin integrarea IMU și, acolo unde este necesar, prin fuziunea senzorilor de nivel superior sau prin sisteme avansate de antene, cum ar fi CRPA, pe platforme specializate.
Arhitectură de stivă de straturi și împământare
O placă de bază tipică pentru un dron anti-bruiaj utilizează între 6 și 10 straturi, deși platformele mai complexe pot necesita straturi suplimentare pentru a izola domeniile RF, GNSS, digitale de mare viteză și de putere de curent ridicat. Principiul cheie este de a nu diviza terenul fără discriminare, ci de a menține planuri de referință continue și căi de retur previzibile, separând în același timp funcțiile zgomotoase și sensibile prin plasare, disciplină de rutare, filtrare și reglare localizată a puterii.
Pentru traseele RF și GNSS, planurile de referință neîntrerupte sunt critice. Orice divizare, fantă sau tranziție prost îmbinată sub o cale de semnal sensibilă poate crește discontinuitatea impedanței, radiația și susceptibilitatea. Prin urmare, un PCB robust anti-bruiaj pentru drone pune accentul pe simetria stack-up, referința continuă la sol, limitele de ecranare îmbinate și gestionarea strictă a tranzițiilor.
| strat | Funcție tipică | Obiectiv de design |
|---|---|---|
| L1 (Sus) | RF, GNSS front-end, analog critic, cutii de ecranare | Cele mai scurte căi sensibile, impedanță controlată, expunere minimă la zone zgomotoase |
| L2 | Planul de masă continuu | Referință principală cu inductanță redusă pentru rutarea L1; fără întreruperi în plan sub căile RF sau GNSS |
| L3 | Semnale digitale sau interne de mare viteză | Interfețe pentru procesorul de rută, radioul, memoria sau camera cu căi de retur controlate |
| L4 | Sol sau plan de referință liniștit | Ecranare suplimentară și stabilizare a căii de retur pentru rutare în stratul interior |
| L5 | Distributia puterii | Separarea regiunilor de alimentare zgomotoase și sensibile cu filtrare și reglementare locală |
| L6 | Avion pe pamant | Referință pentru straturile de control analogice și de viteză redusă |
| L7 | Senzori, control, interfețe de viteză redusă | Păstrați IMU, barometrul, magistralele seriale și semnalele de funcționare departe de zonele cu radiofrecvență. |
| L8 (Jos) | Alimentare, rutare pentru motor, conectori | Limitați curentul ridicat și activitatea de comutare la zona cea mai puțin sensibilă a stivei |
În modelele de gamă superioară, configurația este adesea rafinată prin modelarea impedanței și analiza electromagnetică, mai degrabă decât doar prin reguli generale. Acest lucru devine și mai important în soluțiile integrate pentru drone care combină telemetria, GNSS, transmisia video, calculul la bord și electronica pentru sarcina utilă în cadrul aceleiași platforme compacte.
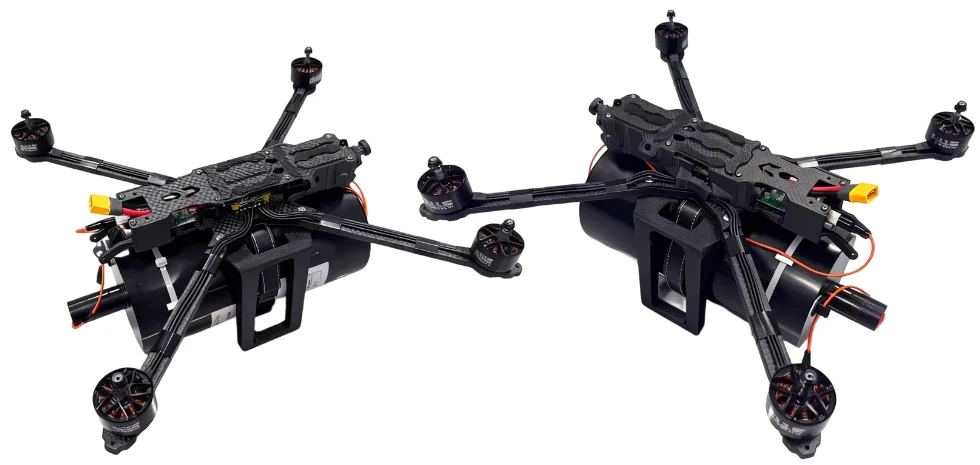
Tehnici de ecranare și izolare RF
Cutii de protecție cu margini de împământare cusute
Capsulele de protecție rămân una dintre cele mai eficiente apărări la nivel de placă pentru electronica RF a dronelor. Perimetrul ecranării ar trebui să aterizeze pe un inel continuu de pad-uri împământate, cu cusături dense de via-uri la unul sau mai multe planuri de masă solide. Obiectivul este de a reduce scurgerile de câmp electric, de a suprima cuplarea cavității și de a limita interferențele care ocolesc peretele ecranării prin substrat sau puncte rare de împământare.
Zone RF compartimentate
Pe plăcile RF complexe, este adesea benefic să se izoleze LNA, sintetizatorul sau VCO, PA, transceiverul și secțiunile sensibile ale benzii de bază în regiuni ecranate separate sau zone atent separate. Acest lucru ajută la reducerea cuplajului local, în special atunci când puterea de transmisie și sensibilitatea receptorului coexistă în imediata apropiere fizică.
Linii de alimentare cu impedanță controlată
Conexiunile de antenă, traseele GNSS și conexiunile RF inter-etaje ar trebui rutate ca structuri cu impedanță controlată, cu plane de referință continue și tranziții gestionate cu atenție. Împământarea prin garduri sau prin elemente de împământare coplanare poate fi utilizată acolo unde geometria RF le permite. Scopul nu este pur și simplu adăugarea de mai mult cupru, ci obținerea unei izolații previzibile a câmpului și a unui transport al semnalului cu pierderi reduse.
Protecție la intrarea conectorilor și cablurilor
Chiar și atunci când placa de circuit imprimat în sine este bine proiectată, interferențele pătrund adesea prin cabluri externe, cablaje și conectori de antenă. Contramăsurile comune la nivel de placă includ protecția ESD, filtrarea în mod comun, acolo unde este cazul, strategia de conectare șasiu-placă și plasarea controlată a conectorilor în raport cu circuitele sensibile ale receptorului.
Integritatea puterii în condiții de stres EMI ridicat
Integritatea alimentării este unul dintre cele mai subestimate aspecte ale proiectării PCB-urilor anti-bruiaj. O dronă poate părea că are o problemă radio atunci când cauza principală este de fapt contaminarea șinei de alimentare, armonicele convertorului, vibrațiile tranzitorii la sol sau scăderea alimentării în timpul modificărilor de sarcină ale motorului.
Într-un PCB anti-bruiaj pentru drone, arhitectura de alimentare trebuie proiectată astfel încât să mențină blocurile RF și GNSS sensibile silențioase din punct de vedere electric, chiar și atunci când fuselajul se confruntă cu o cerere dinamică de curent. Aceasta înseamnă de obicei:
- Tratament separat al energiei pentru domeniile sensibile: GNSS, front-end-ul RF, ceasurile și senzorii de precizie nu ar trebui să împartă căi de alimentare zgomotoase cu motoarele, emițătoarele de mare putere sau rafalele de calcul.
- Comutarea prereglării cu postreglării locale: O arhitectură practică este utilizarea unei conversii DC-DC eficiente în amonte și apoi aplicarea curățării LDO în apropierea blocurilor cele mai sensibile la zgomot.
- Mărgele de ferită și filtrare utilizate intenționat: Bilele pot ajuta la suprimarea zgomotului de înaltă frecvență atunci când sunt selectate și plasate corect, dar nu înlocuiesc designul căii de retur a sunetului
- Disciplina de plasare a convertorului: mențineți regulatoarele de comutare, inductoarele și buclele de curent cald la distanță fizică de antenele GNSS, LNA-urile, oscilatoarele de referință și intrările receptorului
- Strategie de decuplare cu impedanță redusă: Decuplarea ar trebui să fie adaptată la conținutul de frecvență și la tranzitorii de curent ai fiecărui domeniu, nu aplicată ca o listă de verificare generică
În cazul în care este implicat GNSS, proiectanții ar trebui să verifice, de asemenea, dacă frecvențele de comutație, armonicele, emisiile parazite și produsele de ceas nu reduc sensibilitatea receptorului în benzile relevante. Un proiect care trece de îmbunătățirea funcțională poate avea performanțe sub așteptări pe teren dacă emisiile interne cresc pragul de zgomot efectiv în apropierea receptorului de navigație. Pentru construcțiile cu fiabilitate ridicată, aceste cerințe ar trebui să se reflecte și în execuția fabricației și în consecvența procesului, în special atunci când se lucrează cu un producător calificat de PCB-uri pentru drone.
Consolidarea GNSS și navigarea de rezervă
Pentru multe drone, cel mai vulnerabil subsistem nu este principalul radio de telemetrie, ci receptorul de navigație. Semnalele GNSS ajung la o putere foarte mică, ceea ce le face susceptibile atât la bruiaj intenționat, cât și la interferențe accidentale. Prin urmare, consolidarea GNSS merită o atenție dedicată la nivel de placă de circuite imprimate (PCB) pentru orice dronă anti-bruiaj serioasă.
Prioritățile cheie de proiectare includ:
- Suport GNSS multi-constelație: GPS, Galileo, GLONASS și BeiDou îmbunătățesc disponibilitatea și redundanța, deși diversitatea constelațiilor în sine nu constituie o capacitate anti-bruiaj completă.
- Filtrare front-end și protecție LNA: Filtrele SAW sau BAW, amplificarea cu zgomot redus și polarizarea curată a antenei active ajută la păstrarea sensibilității receptorului
- Rutarea atentă a alimentării antenei: Liniile de alimentare scurte, cu impedanță controlată și bine referențiate reduc pierderile de inserție și riscul de cuplare
- Izolare față de zgomotul digital și de cel de alimentare: țineți GNSS departe de regulatoarele de comutare, ceasurile procesorului, benzile camerelor și căile de retur ale curentului motorului
- Suport pentru navigarea de rezervă: O interfață IMU curată și o cale fiabilă de fuziune între senzori îmbunătățesc continuitatea atunci când performanța GNSS se degradează
Pentru platformele avansate sau de apărare, arhitecturile CRPA (antenă cu model de recepție controlat) pot suprima interferențele spațiale prin modelarea răspunsului antenei. Suportul CRPA la nivel de PCB este semnificativ mai solicitant decât rutarea unui singur flux GNSS, deoarece necesită consistență de fază, potrivire a canalului strict controlată, design frontal cu zgomot redus și simetrie disciplinată a amplasamentului. Programele cu cerințe ridicate de supraviețuire pot evalua, de asemenea, arhitecturi PCB specializate pentru drone militare cu fibră optică, unde profilul misiunii, rezistența comunicării și integrarea sistemului necesită o abordare mai consolidată.
În practică, reziliența robustă a navigației provine de obicei dintr-o combinație între un design bun al front-end-ului GNSS, detectarea inerțială, supravegherea temporizării și logica de control al zborului, care se poate degrada ușor în loc să cedeze brusc atunci când semnalele sateliților devin nesigure.
Diversitatea legăturilor și alternativele la fibră optică
Nicio tehnică radio singulară nu este suficientă pentru fiecare mediu cu interferențe. Multe platforme de drone anti-bruiaj îmbunătățesc rezistența prin diversitatea legăturilor: legături separate de comandă și sarcină utilă, benzi de frecvență multiple, gestionarea adaptivă a canalelor, antene direcționale și separarea fizică între radiourile care au aceeași structură a aeronavei.
La nivel de PCB, acest lucru necesită o proiectare atentă a coexistenței. Placa trebuie să reducă autointerferențele dintre emițătoare și receptoare, să izoleze scurgerile de ceas și LO și să prevină colapsul gamei dinamice a receptorului de către etajele RF de mare putere. În multe drone, limita practică anti-bruiaj nu este doar protocolul, ci și izolarea insuficientă a co-site-ului și implementarea hardware zgomotoasă.
Pentru sistemele conectate prin cablu, arhitecturile PCB pentru drone cu fibră optică oferă o alternativă importantă. Fibra nu se bazează pe propagarea RF wireless pentru acel segment de comunicație, ceea ce o face inerent rezistentă la bruiajul RF clasic de-a lungul căii de date conectate prin cablu. Cu toate acestea, transceiverele asociate, conversia de putere și electronica de interfață necesită în continuare un design PCB adecvat, care să țină cont de EMI.
Acolo unde gestionarea cablurilor de conectare face parte din arhitectura platformei, calea optică depinde și de electronica stabilă de pe partea bobinei și de integrarea gestionării cablurilor. Designul subsistemului este discutat separat în prezentarea generală a PCB-ului pentru bobinele de conectare cu fibră optică.
Cum se testează performanța anti-bruiaj
Un PCB anti-bruiaj pentru drone ar trebui validat cu mult înainte de calificarea finală a camerei. Testarea timpurie la nivel de placă și la nivel de subsistem poate identifica problemele de susceptibilitate, în timp ce modificările de configurație sunt încă practice.
Metodele de validare recomandate includ:
- Teste de sensibilitate efectuate: evaluarea modului în care șinele de alimentare și interfețele externe se comportă în condiții de zgomot injectat sau perturbații tranzitorii
- Screeningul sensibilității la radiații: expuneți placa sau subansamblul la câmpuri RF controlate în timp ce monitorizați blocarea GNSS, calitatea telemetriei și stabilitatea procesorului
- Injecție de interferențe în portul antenei: măsoară degradarea receptorului, desensibilizarea, răspunsul de blocare și comportamentul de recuperare sub interferențe controlate
- Caracterizarea puterii și a zgomotului sub sarcină: observați ondulațiile, tranzienții și artefactele de comutare cu motoarele, sarcina utilă, sistemul de calcul și radiourile active simultan
- Performanța GNSS în condiții de activitate a întregului sistem: monitorizarea comportamentului raportului purtătoare-zgomot, a performanței de reachiziție, a stabilității poziției și a sensibilității în timp ce toate subsistemele de la bord funcționează
- Testarea interferențelor la același amplasament: verifică dacă legăturile de la bord nu se degradează semnificativ unele pe altele atunci când transmit simultan
- Revizuire EMC prealabilă conformității: utilizați sonde de câmp apropiat, sonde de curent și măsurători spectrale pentru a localiza emițătorii dominanți și căile de cuplare înainte de testarea formală a conformității
Aceste evaluări nu înlocuiesc calificarea completă de mediu sau EMC, dar pot dezvălui o mare parte din problemele de împământare, ecranare, amplasare și integritate a alimentării într-un stadiu mult mai timpuriu de dezvoltare. Atunci când este implicat un sistem conectat la rețea, interfața optică de la sol ar trebui, de asemenea, validată ca parte a întregului lanț de comunicații, inclusiv electronica descrisă în proiectarea PCB a canistrei cu fibră optică.
Întrebări frecvente despre PCB-ul anti-bruiaj pentru drone
Are nevoie fiecare dronă de un PCB anti-bruiaj?
Nu orice dronă are nevoie de o arhitectură anti-bruiaj de nivel de apărare, dar aproape fiecare dronă profesională beneficiază de un design PCB compatibil cu EMI. Nivelul necesar de întărire depinde de importanța misiunii, mediul RF, altitudinea de operare, sensibilitatea sarcinii utile și riscul acceptabil.
Poate fi adaptată ulterior capacitatea anti-bruiaj pe un PCB existent?
Unele îmbunătățiri pot fi adăugate ulterior, inclusiv ecranare, filtrare, tratarea cablurilor și curățarea energiei. Cu toate acestea, cei mai importanți factori - suprapunerea, continuitatea căii de retur, amplasarea, distanțele de izolare și partiționarea RF - sunt de obicei determinați în etapa inițială de proiectare. Retrofitările pot ajuta, dar rareori se potrivesc cu un PCB proiectat pentru rezistență la interferențe de la început.
Ce standarde sunt relevante?
Cerințele aplicabile depind de program și de piață. Se pot aplica standarde EMC, de mediu, privind vibrațiile și standarde specifice misiunii. În contexte militare, programele fac adesea referire la standarde precum MIL-STD-461 pentru compatibilitate electromagnetică și MIL-STD-810 pentru robustețea mediului, dar cerințele exacte de calificare ar trebui întotdeauna confirmate la nivel de sistem și de contract.
Este GNSS cu constelații multiple suficient pentru a pretinde că are capacitate antibruiaj?
Nu. Suportul pentru mai multe constelații îmbunătățește disponibilitatea și reziliența, dar nu garantează în sine rezistența la bruiajul deliberat. Adevărata performanță anti-bruiaj depinde de obicei de filtrarea front-end, ecranare, putere curată, intervalul dinamic al receptorului, strategia antenei și designul de rezervă al navigației.
Cum poate proiectarea PCB-urilor să îmbunătățească performanța anti-bruiaj în sistemele de drone?
Proiectarea PCB-urilor joacă un rol esențial în îmbunătățirea performanței anti-bruiaj în sistemele de drone. Planificarea stack-up-ului cu funcție RF, rutarea cu impedanță controlată, ecranarea eficientă și arhitectura de alimentare curată ajută la reducerea interferențelor electromagnetice și la protejarea circuitelor GNSS și de comunicații sensibile de întreruperea semnalului.
Highleap oferă asistență în fabricarea și asamblarea proiectelor de PCB pentru drone anti-bruiaj pentru platforme industriale, tethered și orientate spre apărare, inclusiv fabricarea cu impedanță controlată, construcția de plăci ecranate și asamblarea de înaltă fiabilitate. De asemenea, oferim servicii dedicate de fabricare și asamblare PCB pentru a asigura performanțe constante pentru electronica dronelor sensibile la RF și cu semnal mixt.

Posturi recomandate

Suprapunere PCB cu 14 straturi pentru fabricație de mare viteză și multistrat
RECENZIE INGINERIE ȘI STACKUP Un PCB stackup cu 14 straturi este...
Costul PCB-ului cu 14 straturi: Fabricație, Prototip și Prețuri pe Volum
COST & OFERTĂ PCB Costul PCB cu 14 straturi la Highleap...

Producător de PCB-uri ceramice AlN pentru electronică de înaltă performanță termică
HIGHLEAP ELECTRONICS · PCB ceramică cu nitrură de aluminiu...

Fabricarea PCB-urilor din alumină pentru prototipuri și producție OEM
HIGHLEAP ELECTRONICS · Producție PCB-uri din ceramică de alumină...
Cum să obțineți o ofertă pentru PCB-uri
Permiteți-ne să executăm o analiză DFM/DFA pentru dvs. și să vă contactăm cu un raport.
Puteți încărca fișierele în siguranță prin intermediul site-ului nostru web.
Avem nevoie de următoarele informații pentru a vă oferi o ofertă de preț:
-
- Specificații Gerber, ODB++ sau .pcb.
- Lista BOM dacă aveți nevoie de asamblare
- Cantitate
- Timp de întoarcere