
PCB pentru drivere de motor pentru roboți: etapă de putere, EMI și protecție
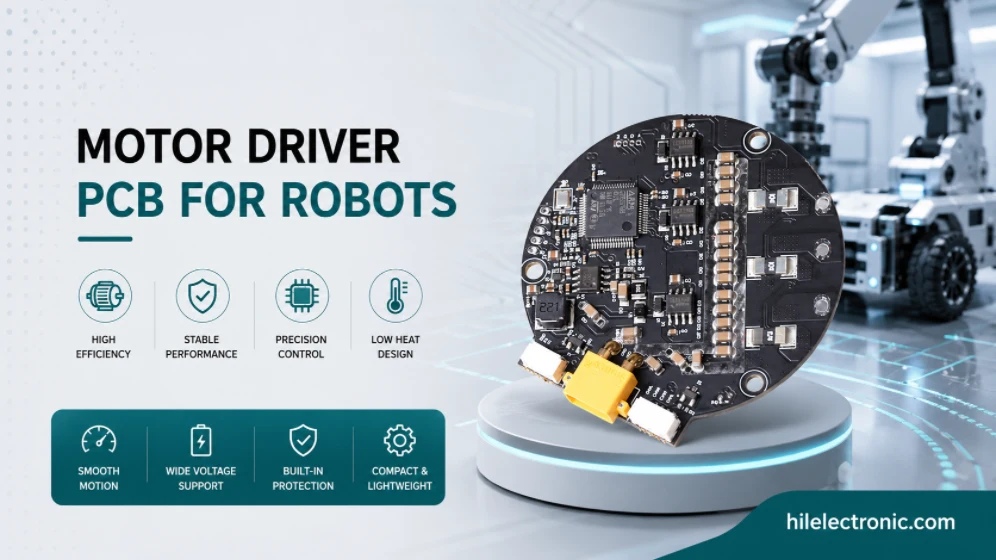
PCB-urile driverelor de motor se află la interfața dintre logică și mișcare într-un robot. Acestea preiau semnale de comandă de mică putere de la controler și produc curenți de fază de mare intensitate, sincronizați precis, care fac robotul să se miște efectiv. În programele de robotică, plăcile driverelor de motor sunt adesea componentele electronice cu cea mai mare putere, cel mai mare curent și cea mai încărcată termic - disipând continuu zeci până la sute de wați și transportând curenți de fază de la câțiva amperi la peste o sută de amperi. Această pagină acoperă în mod specific proiectarea și fabricarea PCB-urilor driverelor de motor ale robotului: alegerile de proiectare acționate de actuatoare, ingineria etapei de putere, disciplinele termice și EMI și considerațiile de fabricație care se aplică.
Driverele motorului sunt, de asemenea, locul unde se desfășoară o mare parte din ingineria fiabilității robotului. O placă de acționare care disipează în limitele termice, conține propriile EMI, detectează defecțiunile în mod fiabil și oferă un comportament sigur în caz de defecțiune susține un robot fiabil; o placă de acționare care nu respectă aceste cerințe produce retururi de câmp, indiferent de cât de bine este proiectat restul componentelor electronice. Construirea corectă a plăcilor de acționare a motorului este una dintre investițiile inginerești cu efect de levier mai mare pe care un program de robotică le poate face.
Ce fac de fapt PCB-urile driverelor de motor ale robotului
PCB-urile driverelor de motor transformă comenzile software în curent controlat
Placa de comandă a motorului este locul unde semnalele de comandă devin curent de fază, cuplu, căldură și EMI. În robotică, această conversie trebuie să fie lină, măsurabilă, protejată și stabilă termic, deoarece calitatea mișcării și fiabilitatea câmpului depind de ea.
PCB-urile driverelor de motor se află la interfața dintre logica de control și mișcarea mecanică. Acestea preiau semnale de comandă de putere redusă de la controler și produc curenți de fază de mare intensitate, sincronizați precis, care determină mișcarea actuatoarelor. În robotică, PCB-urile driverelor de motor sunt de obicei plăcile cu cea mai mare putere din sistem, disipând continuu zeci până la sute de wați și transportând curenți de fază de la câțiva amperi la peste o sută de amperi, în funcție de actuator. Ceea ce face ca driverele de motor ale roboților să fie deosebit de solicitante:
- Densitate mare de curent: curenți de fază de 10-100 A pe plăci compacte din punct de vedere fizic. Greutatea cuprului, geometria traseului și gestionarea termică sunt toate constrânse de cerința de densitate a curentului.
- Comutare rapidă: Comutație MOSFET sau IGBT la 10-100 kHz. Flancurile de comutare generează EMI care trebuie să fie conținute în placa de acționare.
- Detectare precisă a curentului: detecție shunt sau cu efect Hall care permite controlul cuplului în buclă închisă. Amplasarea și dispunerea senzorului afectează direct precizia măsurării.
- Disipare termică: Pierderile în etajul de acționare sunt concentrate la MOSFET-uri sau IGBT-uri. Răspândirea căldurii prin cuprul greu, fire termice și disiparea mecanică a căldurii determină împreună temperatura joncțiunii.
- Izolare: Unele arhitecturi necesită izolare galvanică între partea de control și partea de alimentare. Izolare optică, magnetică sau capacitivă, în funcție de cerința specifică.
- Arhitectură de siguranță: Defecțiunile de acționare trebuie să producă rezultate sigure. Protecția hardware, detectarea redundantă și circuitele de oprire sigură a cuplului asigură împreună comportamentul de siguranță.
Programele care implică devreme proiectarea driverului motorului — înainte ca selecția actuatorului mecanic să fie complet blocată — influențează uneori alegerea actuatorului prin feedback de practicitate electrică. Un actuator care necesită un curent de vârf neobișnuit sau o protecție neobișnuită poate împinge spre un actuator diferit cu performanțe mecanice similare și o electronică de acționare mai simplă. Acest feedback bidirecțional între proiectarea mecanică și cea electrică produce de obicei rezultate integrate mai bine decât proiectarea secvențială, în care selecția mecanică se blochează înainte de revizuirea electrică.
Selecția actuatoarelor afectează, de asemenea, numărul total de plăci de acționare de care are nevoie un robot. Un umanoid poate avea nevoie de zeci de acționări articulare; un braț industrial are de obicei mai puține acționări, dar mai mari. Numărul și tipul specific de acționări modelează banda de volum de fabricație pentru placa de acționare - multe acționări mici identice amortizează costurile nerealizabile (NRE) pe mai multe unități, în timp ce câteva acționări unice de mare putere se situează mai aproape de economia prototipului.
Alegerea corectă a componentelor electronice de acționare a motorului determină dacă robotul se mișcă lin și fiabil sau produce o mișcare sacadată și nesigură, cu defecțiuni premature. Disciplina de proiectare și fabricație a plăcilor de acționare afectează performanța întregului robot.
Tipuri de actuatoare și cerințele driverelor aferente
Alegerea actuatorului determină topologia, detectarea și strategia de protecție
Sistemele de actuatoare BLDC, PMSM, pas cu pas, CC cu perii, servo și liniare necesită topologii de punte, detecție a curentului, feedback, protecție și comportament de control diferite. Înghețarea actuatorului înainte de revizuirea componentelor electronice ale driverului poate crea penalizări inutile de curent, termice sau de sursă.
Tipul de actuator determină majoritatea opțiunilor de proiectare de pe o placă de comandă a motorului. Actuatoare diferite necesită electronice de acționare diferite, senzori diferiți și algoritmi de control diferiți. Principalele categorii de actuatoare și cerințele lor privind driverele sunt:
- BLDC (CC fără perii): Invertor trifazat care acționează comutație trapezoidală sau sinusoidală. Comutație cu senzor Hall sau fără senzori. Comutație comună la roțile motoare, elice și aplicații generale de mișcare.
- PMSM (sincron cu magneți permanenți): Invertor trifazat cu control FOC sinusoidal. Feedback encoder pentru control precis al poziției și cuplului. Comună la servomotoarele de precizie și aplicațiile de mișcare solicitante.
- Stepper: Acționare bifazată sau pentafază cu micropasuri. Poziționare în buclă deschisă implicită; opțiuni de buclă închisă disponibile. Obișnuită în aplicațiile de poziționare de precizie cu cost redus.
- Servo (CA sau CC): Mișcare de înaltă precizie cu feedback encoder. Servomotoare CA din ce în ce mai comune; servomotoare CC cu perii în declin, dar încă utilizate. Comune pe brațele industriale și robotica de precizie.
- Actuator liniar: diverse topologii de acționare în funcție de tehnologia actuatoarelor. Șuruburile cu bile acționate de bobină vocală, piezo sau cu motor au cerințe specifice de acționare.
Configurarea buclei de comutație este una dintre domeniile specifice în care proiectarea plăcii de acționare fie are succes, fie produce performanțe EMI marginale. Fiecare nanohenry de inductanță a buclei din calea de comutație produce o depășire a tensiunii la tranzițiile de comutație; fiecare depășire generează emisii de bandă largă. Programele care tratează configurarea buclei de comutație ca pe o disciplină - cu ținte definite ale zonei buclei și inspecție post-configurare - îndeplinesc obiectivele EMC mai fiabil decât programele care se bazează pe reguli generale de configurație.
Un design termic care îndeplinește specificațiile la sarcină nominală trebuie să reziste și la sarcina cea mai defavorabilă. O placă de acționare dimensionată pentru curent nominal continuu se poate defecta în timpul ciclurilor de suprasarcină comune în robotică - supratensiuni la pornire, condiții de blocare în timpul întâlnirii cu obstacole sau evenimente scurte de cuplu maxim. Programele care specifică designul termic în funcție de ciclul de funcționare real, inclusiv evenimentele cele mai defavorabile, dimensionează răcirea pentru a supraviețui serviciului real; programele care specifică în funcție de media nominală descoperă uneori defecțiuni termice la evenimente rare de sarcină mare.
Selectarea actuatorului în faza de proiectare mecanică determină în mare măsură electronica acționării. Programele care aliniază selecția actuatorului mecanic și electric produc proiecte integrate; programele care le tratează separat descoperă uneori neconcordanțe la integrare. Pagina cu PCB-ul servo și controler BLDC acoperă electronica specifică.
Proiectarea etapei de putere: comutatoare, acționare poartă, magistrală, detectare, structură
Dispunerea etapei de putere se bazează în principal pe geometria buclei de curent
Plasarea tranzistoarelor MOSFET sau IGBT, condensatoarele de curent continuu, șunturile, ieșirile de fază și căile de retur ar trebui să minimizeze zona buclei cu di/dt ridicat. O placă de circuit poate îndeplini cerințele schematice și totuși să nu treacă testele EMI sau termice dacă buclele de curent ale etajului de putere sunt slabe din punct de vedere fizic.
Proiectarea etapei de putere pe o placă de comandă a motorului este locul unde are loc ingineria de curent ridicat. Selecția MOSFET sau IGBT, proiectarea acționării porții și managementul termic determină împreună capacitatea de putere și fiabilitatea acționării. Principalele considerații de proiectare sunt:
- Selectarea comutatorului: MOSFET pentru tensiuni mai mici (<200 V) și frecvență de comutație mai mare; IGBT pentru tensiuni mai mari sau frecvențe mai mici. GaN și SiC sunt din ce în ce mai utilizate pentru aplicații cu densitate mare de putere.
- Acționare poartă: Drivere de poartă izolate sau cu referință la masă, cu control în timp mort. Selecția rezistorului de acționare a porții echilibrează pierderile de comutare cu generarea de EMI.
- Capacitate magistrală: Magistrală de curent continuu rigidă cu condensatoare ESR reduse plus decuplare ceramică. Selecția condensatoarelor este adaptată la curentul de ondulație și tensiune.
- Detectarea curentului: Șunt de joasă tensiune, cel mai ieftin și mai simplu; șuntul în fază suportă direct FOC; efect Hall pentru aplicații de curent mare sau izolate. Plasarea afectează precizia măsurării.
- Amortizoare și cleme: uneori necesar pentru controlul tranzienților de comutație. Compromis între reducerea pierderilor de comutație și generarea de EMI.
- dispunerea: suprafața minimă a buclei pe calea de comutație. Fiecare nanohenry de inductanță a buclei produce o depășire a tensiunii la fronturile de comutare.
Izolarea EMI este mai ușor de proiectat decât de remediat după prototip. Programele care planifică filtrarea, ecranarea și partiționarea amplasamentului în timpul proiectării inițiale îndeplinesc obiectivele EMC pe prototipurile timpurii; programele care tratează EMC ca o problemă post-prototip au nevoie adesea de respin-uri pentru a remedia problemele pe care proiectarea inițială previzibilă le-ar fi prevenit. Investiția inițială în ingineria EMC este mică în comparație cu costul respin-urilor pe care îl previne.
Electronica de acționare cu rating de siguranță pentru roboții colaborativi și alte aplicații adiacente omului necesită o arhitectură de siguranță specifică - monitorizare pe două canale, circuite de oprire sigură a cuplului care respectă standardul IEC 61800-5-2 și garanții hardware care supraviețuiesc erorilor software. Aceste arhitecturi adaugă complexitate de proiectare și cerințe de verificare a fabricației, dar permit aplicații care altfel nu ar putea fi livrate în medii adiacente omului.
Management termic: Cupru greu, fire termice, miez metalic, radiatoare
Proiectarea termică trebuie verificată în funcție de profilul misiunii, nu de puterea maximă.
Componentele driverului motorului pot supraviețui unui curent de vârf scurt, chiar dacă se defectează în cazul accelerărilor repetate, blocărilor sau temperaturilor ambientale ridicate. Greutatea cuprului, canalele termice, radiatorul, fluxul de aer, conducția carcasei și reducerea puterii trebuie evaluate în funcție de ciclul de funcționare real al robotului.
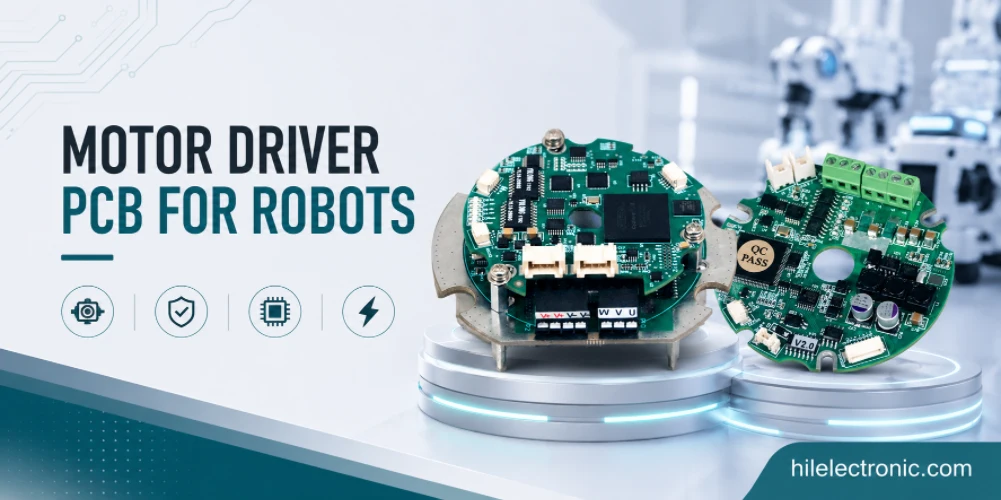
Managementul termic pe plăcile de comandă a motoarelor este adesea factorul limitativ de proiectare. Pierderile continue de zeci de wați pe o placă compactă necesită o inginerie termică atentă. Principalele abordări termice sunt:
- Cupru greu: Standard exterior de 2-4 oz pentru drivere de motor. Distribuie căldura de la plăcuțele de comutare pe o suprafață mai mare a plăcii. Acoperit pe pagina ghidului de proiectare PCB pentru roboti din cupru greu.
- Fisuri termice: Serii de fire de curent sub plăcuțele de comutare care conduc căldura către cuprul opus sau către radiator. Densitatea firelor de curent este comparată cu costul de fabricație.
- PCB cu miez metalic: Placă de bază din aluminiu sau cupru pentru modelele cu cea mai mare putere. Placa de bază conduce căldura direct către radiatorul de la nivel de sistem.
- Atașament radiator: Radiator mecanic atașat la comutatoare prin intermediul unui material de interfață termică. Standard pe unitățile de acționare care disipă continuu zeci de wați.
- Flux de aer: Convecție forțată sau naturală dimensionată pentru disiparea zgomotului din acționare. Zgomotul și fiabilitatea ventilatorului sunt luate în considerare alături de eficiența răcirii.
- Depreciere termică: specificând comutatoare cu o marjă peste temperatura așteptată a joncțiunii. Piesele de consum funcționează conform specificațiilor; piesele robotizate funcționează cu reducere a puterii pe durata de viață.
Aspectul de fabricație al fiabilității plăcii de acționare include atenția acordată îmbinărilor de lipire supuse solicitărilor termice. Acționările de mare putere ciclează termic sub sarcină, solicitând îmbinările de lipire care trebuie să reziste anilor de cicluri. Disciplina de asamblare include un profil de reflow adecvat, un aliaj de lipire adecvat și inspecția îmbinărilor marginale înainte de expediere; programele care omit această disciplină observă adesea defecțiuni ale ciclurilor termice în service-ul pe teren.
Documentația pentru producția plăcilor de acționare include nu doar înregistrările standard ale testelor, ci și dovezile specifice legate de siguranță. Verificarea circuitului de protecție per unitate, calibrarea detecției de curent per unitate acolo unde precizia contează și înregistrările de fabricație care susțin depunerea cererilor de certificare de către clienți formează împreună pachetul de documentație a plăcilor de acționare de care au nevoie clienții din domeniul roboticii industriale și colaborative.
Izolarea EMI pe plăcile de acționare a motorului
Izolarea EMI este mai ieftină în etapa de proiectare decât după integrarea carcasei
Flancurile de comutare, radiația cablurilor, curenții de mod comun și vibrațiile la masă pot afecta encoderele, senzorii, modulele wireless și circuitele de siguranță. Amortizoarele, rezistența porții, filtrarea, controlul căii de retur, ecranarea și strategia cablurilor trebuie proiectate înainte de finalizarea cablajului motorului și a carcasei.
EMI-ul de pe plăcile de acționare a motorului este generat de tranzitorii de comutare și radiat chiar de placa de acționare. Conținerea EMI în interiorul plăcii de acționare - astfel încât să nu se cupleze la capetele frontale ale senzorilor sau la interfețele de comunicație - este o disciplină specifică de proiectare. Principalele tehnici sunt:
- Designul amortizorului: controlează rata frontului de comutare. Compromis între pierderea de comutare și generarea de EMI.
- Minimizarea zonei buclei: bucle de curent de comutare menținute mici. Fiecare nanohenry de inductanță a buclei radiază în timpul comutării.
- ecranare: carcasă conductivă sau ecranare integrată la modelele cu cele mai mari emisii. Crește costul, dar reduce cuplajul.
- Filtrare: Filtrare în mod comun și în mod diferențial pe ieșirea acționării. Previne radiația cablului motorului.
- Compartimentare la sol: Conexiuni separate de alimentare și de semnal la masă, conectate în puncte definite. Previne cuplarea zgomotului de alimentare la masă cu semnalele senzorilor.
- Proiectarea cablului: cabluri ecranate ale motorului acolo unde bugetul EMI este necesar. Terminația ecranării cablului afectează eficacitatea.
Programele care tratează producția de drivere pentru motoare separat de producția de plăci de control pierd uneori beneficiile producției coordonate - acoperire combinată a testelor, formate de documentație aliniate și relații consistente cu furnizorii. Programele care consolidează producția de drivere și control la un singur furnizor obțin beneficiile coordonării cu prețul angajamentului față de acel furnizor pentru ambele categorii.
Factorii economici ai producției de drivere pentru motoare sunt neobișnuiți, deoarece plăcile combină de obicei componente cu costuri ridicate (MOSFET-uri, drivere de poartă, senzori de curent, conectori) cu fabricație din cupru masiv. Lista de materiale per placă depășește adesea costul de fabricație de 3-5 ori, așadar disciplina în aprovizionarea cu componente contează mai mult decât disciplina în costurile de fabricație. Programele care gestionează cu atenție partea de aprovizionare produc drivere eficiente din punct de vedere al costurilor; programele care se concentrează doar pe costul de fabricație adesea cheltuiesc prea mult pe componente fără să-și dea seama.
Ghidul de proiectare EMI și EMC pentru PCB-urile robotului acoperă disciplina inginerească mai largă; plăcile de acționare a motorului sunt de obicei cea mai mare sursă unică de EMI din robot.
Detectare defecțiuni, protecție, oprire sigură a cuplului
Circuitele de protecție ar trebui să definească un comportament sigur, nu doar supraviețuirea componentelor
Deciziile privind supracurentul, subtensiunea, supratemperatura, supraîncărcarea, desaturarea, frânarea și oprirea în siguranță a cuplului ar trebui să fie legate de ceea ce trebuie să facă robotul în timpul unei defecțiuni. O acționare protejată care se oprește imprevizibil sau repornește în mod nesigur reprezintă în continuare un risc pentru sistem.
Detectarea defecțiunilor și arhitectura de siguranță a driverelor motorului determină ce se întâmplă atunci când apar probleme. Supracurentul, supratemperatura, supratensiunea magistralei de curent continuu și pierderea comunicației de control necesită răspunsuri sigure definite. Principalele categorii de protecție sunt:
- Protecție la supracurent: Limita de curent ciclu cu ciclu a hardware-ului ca primă linie; declanșarea la supracurent a software-ului ca a doua. Timpul de răspuns este setat de toleranța la curentul de defect al circuitului.
- Supratemperatură: Monitorizarea temperaturii joncțiunilor pe comutatoare; monitorizarea temperaturii motorului pe intrarea senzorului. Reducerea puterii, apoi oprirea pe măsură ce temperatura crește.
- Protecție magistrală de curent continuu: Detectarea supratensiunilor și subtensiunilor. Disiparea energiei regenerative pe rezistența de frânare sau pe dimensionarea condensatorului de magistrală pentru a absorbi.
- Oprire sigură a cuplului: Dezactivare a comutării garantată prin hardware. Respectă standardul IEC 61800-5-2 STO pentru acționări cu funcție de siguranță.
- Pierderea comunicării: comportament definit la expirarea comenzii de control. Rotire liberă, frânare sau menținere, în funcție de aplicație.
- Pierderea encoderului: comportament definit atunci când feedback-ul de poziție eșuează. Trecere de la stare de siguranță la stare sigură.
Dialogul continuu între inginerie și producție privind producția de plăci de acționare îmbunătățește atât relația cu plăcile, cât și cu furnizorul în timp. Datele privind defecțiunile din teren care revin în timp informează atât despre îmbunătățirile de proiectare, cât și despre cele de fabricație; observațiile privind procesele care revin în timp informează despre rafinarea designului. Programele care mențin acest dialog îmbunătățesc fiabilitatea plăcilor de acționare de-a lungul generațiilor de produse; programele care livrează și uită adesea oferă o fiabilitate similară de-a lungul generațiilor, ratând oportunitatea de îmbunătățire.
Validarea termică la nivelul producției adaugă încredere dincolo de simularea designului. Un design care îndeplinește obiectivele termice în simulare s-ar putea să nu le îndeplinească în placa fabricată efectiv din cauza variațiilor de plasare, a variațiilor interfeței termice sau a toleranței componentelor. Măsurarea termică a eșantionului în faza de prototip verifică intenția designului și identifică problemele care altfel ar apărea în funcțiune.
Fabricarea PCB-urilor pentru drivere de motor, validarea termică și cerințele de testare
Testul de producție ar trebui să includă dovezi de curent, senzori și termice.
Fabricarea driverelor de motor necesită mai mult decât o inspecție vizuală. Precizia detecției de curent, comportamentul acționării porții, limitele programate prin firmware, creșterea termică a probelor, pragurile de protecție și integritatea conectorului ar trebui verificate astfel încât placa fabricată să corespundă intenției de proiectare.
Fabricarea PCB-urilor pentru drivere de motor la Highleap susține cerințele specifice de proces de care au nevoie plăcile de drivere de motor. Fabricarea de cupru masiv, SMT de curent mare și asamblare prin orificii de trecere și validare termică. Capacitățile specifice includ:
- Fabricație din cupru greu: Până la 6 oz exterior standard; mai greu la consultare. Comun, suprapunere mixtă de material exterior greu și material interior standard.
- Asamblare pentru putere mare: Atenție specială la îmbinările cu curenți mari. Profil de reflow reglat pentru masa termică a plăcuțelor mari.
- Gaură traversantă pentru conectori: Lipire în undă sau selectivă pentru terminale de curent ridicat. Presare pentru aplicații cu cel mai mare curent sau cu cel mai mare număr de cicluri.
- Validare termică: Măsurare termică a eșantionului în condiții de încărcare specificate. Verifică dacă intenția de proiectare corespunde realității fabricate.
- Prescanare EMI: sondare în câmp apropiat pe prototipuri; testare formală în cameră prin intermediul laboratoarelor partenere.
- Documentație: înregistrări ale testelor per unitate, inclusiv date de calibrare a senzorilor termici și de curent.
Programele care specifică validarea termică a eșantionului primesc garanția; programele care o omit economisesc costul măsurătorii, dar presupun că intenția de proiectare va fi îndeplinită fără verificare. Compromisul depinde de cerința de fiabilitate și de încrederea în proiectare; validarea eșantionului este o asigurare ieftină pentru programele în care defectarea unității ar fi costisitoare.
Modelul general al programelor de succes pentru driverele de motor este o inginerie deliberată care ține cont de toate aspectele legate de plăcile de acționare - termică, EMI, protecție, detectare și mecanică - combinată cu o disciplină de fabricație care susține intenția de proiectare. Programele care rezolvă oricare dintre aceste aspecte corect în mod izolat, neglijând altele, produc adesea plăci de acționare care funcționează în anumite condiții, dar eșuează în altele; programele care le rezolvă pe toate împreună produc plăci de acționare care funcționează fiabil pe întreaga gamă de funcționare.
Întrebări frecvente despre PCB-ul driverelor de motor
Ce este o placă de circuit imprimat cu driver de motor pentru roboți?
Un circuit imprimat cu circuite imprimate (PCB) al unui driver de motor de robot transformă comenzile de control de putere redusă în ieșiri de fază ale motorului de curent ridicat. De obicei, acesta include comutatoare de putere, drivere de poartă, detecție de curent, circuite de protecție, conectori, căi termice și uneori interfețe de feedback sau comunicație.
Ce motoare au nevoie de un PCB pentru driver?
BLDC, PMSM, motoarele pas cu pas, DC cu perii, servomotoarele și multe alte actuatoare liniare necesită electronică de driver. Topologia driverului depinde de tipul motorului, tensiune, curent, feedback, metoda de control și cerințele de siguranță.
De ce sunt dificil de proiectat PCB-urile pentru driverele de motor?
Acestea combină curentul ridicat, comutarea rapidă, disiparea căldurii, măsurarea curentului, logica de protecție, controlul EMI și solicitarea mecanică a conectorului într-un design compact. Micile erori de design pot crea EMI, supraîncălzire, detectare falsă sau defecțiuni ale comutatorului.
Când ar trebui ca un PCB pentru driverul unui motor să utilizeze cupru greu?
Folosiți cupru greu atunci când curentul susținut și creșterea termică depășesc ceea ce poate suporta în siguranță cuprul standard. Cuprul greu este comun pentru căile de fază ale motorului, intrările bateriei, barele colectoare și ieșirile de curent mare, dar ar trebui să fie echilibrat în funcție de rutare și cost.
Cum se poate reduce EMI pe un PCB de driver de motor?
Reduceți EMI prin bucle de comutare strânse, rezistență adecvată la poartă, amortizoare acolo unde este necesar, condensatoare de curent continuu cu ESL scăzut, căi de retur controlate, ecranare, filtrare, separare în amplasament și o strategie atentă a cablurilor motorului.
Ce protecții ar trebui să includă un driver de motor de robot?
Protecțiile comune includ supracurent, scurtcircuit, blocare la subtensiune, supratensiune, supratemperatură, prevenirea trecerii prin curent, polaritate inversă, acolo unde este cazul, raportarea defecțiunilor, controlul frânei și deconectarea în siguranță a cuplului pentru sistemele legate de siguranță.
Cum ar trebui implementată detectarea curentului pe plăcile de driver ale motorului?
Detectarea curentului poate utiliza șunturi de joasă tensiune, șunturi în linie, șunturi de fază, senzori Hall sau transformatoare de curent, în funcție de precizie, izolație, lățime de bandă, cost și cerințe de pierdere. Configurația și filtrarea afectează puternic calitatea măsurătorilor.
Ce teste de producție sunt importante pentru PCB-urile driverelor de motor?
Testele importante includ verificările la pornire, verificarea acționării porții, calibrarea detecției de curent, verificările pragului de protecție, verificările comunicației, inspecția conectorilor, testarea termică a probelor și testarea funcțională cu un motor sau o sarcină reprezentativă.

Posturi recomandate

Fabricarea PCB-urilor pentru filtre TMM6
CuprinsDe ce folosesc proiectanții de filtre pentru microunde...

Taconic RF 35 vs. PCB RO4350B
CuprinsRF-35 vs RO4350B Achiziții și...

Fabricarea PCB-urilor pentru filtre TMM4
Fabricarea PCB-urilor filtrului TMM4 este controlată de...

Fabricarea de PCB-uri TMM3 pentru module RF
Fabricarea PCB-urilor TMM3 este cea mai utilă acolo unde modulul RF...
Cum să obțineți o ofertă pentru PCB-uri
Hai să executăm o analiză DFM/DFA pentru tine și să te contactăm cu un raport. Poți încărca fișierele în siguranță prin intermediul site-ului nostru web. Avem nevoie de următoarele informații pentru a-ți oferi o ofertă de preț:
-
- Specificații Gerber, ODB++ sau .pcb.
- Lista BOM dacă aveți nevoie de asamblare
- Cantitate
- Timp de întoarcere
Pentru servicii PCBA, vă rugăm să furnizați lista de materiale (BOM) și orice instrucțiuni specifice de asamblare. De asemenea, oferim analize DFM/DFA pentru a optimiza proiectele dumneavoastră în ceea ce privește fabricabilitatea și asamblarea, asigurând un proces de producție fără probleme.