
Soluții PCB pentru plăci de control pentru roboți

Roboții sunt construiți pe bază de electronică. Indiferent dacă dezvoltați brațe robotice industriale, AGV-uri/AMR-uri, roboți de serviciu sau câini robotici cvadrupezi, stabilitatea și precizia sistemului depind de un set coordonat de PCB-uri: control, percepție, detectare, acționare, alimentare, comunicații, I/O de siguranță și accesorii de încărcare/andocare. Fiecare tip de placă are cerințe diferite pentru integritatea semnalului, EMI, performanță termică, rezistență mecanică și testare în producție.
Highleap Electronics este o fabrică de producție și asamblare PCB-uri, oferind servicii de fabricație integrată pentru plăci de control pentru roboți, precum și pentru modulele aferente, de la prototip până la producția de masă. Oferim fabricație integrată și PCBA, plus inspecție și validare funcțională, pentru a ajuta echipele de robotică să obțină o calitate constantă și o aprovizionare stabilă.
Navigare rapidă
- Subsisteme robotice și tipuri de PCB-uri
- PCB-ul plăcii de control principale
- PCB-uri pentru sisteme de viziune și senzori
- PCB-uri de acționare și control al mișcării
- PCB-uri pentru alimentare, baterie, încărcare și accesorii
- Lista de verificare pentru fabricație, asamblare, testare și cerere de ofertă
Subsisteme robotice și tipuri de PCB-uri
Un robot este un sistem de sisteme. La nivel electronic, roboții fiabili sunt de obicei organizați în subsisteme funcționale care se mapează la plăci dedicate. Această abordare modulară reduce cuplajul zgomotului, îmbunătățește gestionarea termică și facilitează scalarea proiectelor și întreținerea acestora pe teren.
- Control principal (placa de comandă PCB): calcul aplicativ + control în timp real, logică de siguranță, înregistrare în jurnal și interfețe principale.
- Percepție (panouri vizuale): plăci de interfață/purtătoare pentru cameră, conectori de mare viteză, amprente de ecranare și șine de alimentare stabile.
- Senzori (plăci de hub pentru senzori): IMU, intrări encoder, ToF/ultrasunete, detectare forță/cuplu, condiționare analogică și interfețe de fuziune a senzorilor.
- Acționare (plăci de acționare): Controlul servomotorului/BLDC, detectarea curentului, circuitele de protecție, frânarea și căile termice.
- Alimentare (plăci de alimentare/BMS): Conversie DC/DC, protecție, monitorizare, gestionarea bateriei și încărcare/andocare.
- Comunicații și I/O: front-end-uri pentru rețele industriale, I/O izolate, interfețe de cablare pe teren, porturi de service/depanare și diagnosticare.
- Accesorii și periferice: stații de andocare, telecomenzi, plăci de programare cu pandantiv, adaptoare de interfață, plăci indicatoare și module de control mici.
Diferite platforme robotice pun accent pe module diferite. Brațele industriale se concentrează adesea pe mișcarea deterministă și pe I/O de siguranță. Roboții mobili adaugă baterie, încărcare și detectare a navigației. Câinii roboți folosesc de obicei mai multe plăci de acționare distribuite cu articulații, plus un hub de senzori de înaltă stabilitate pentru controlul mersului, toate în condiții de vibrații și tranziții rapide de sarcină.
Highleap oferă suport pentru aceste familii de plăci cu un flux de producție integrat prin fabricarea și asamblarea PCB- urilor , astfel încât alegerile de design să rămână aliniate cu ceea ce poate fi construit în mod fiabil la scară largă.
PCB-ul plăcii de control principale
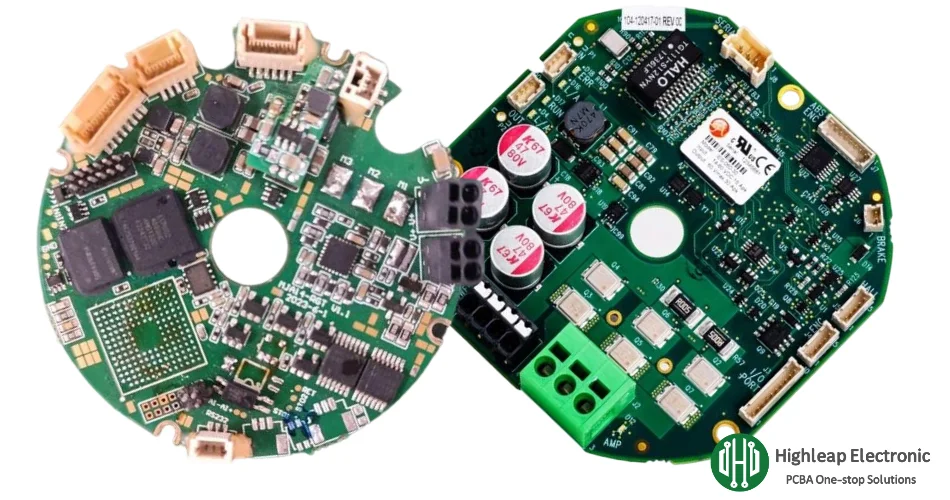
Placa de control principală este centrul de coordonare al robotului. Aceasta programează sarcinile, execută buclele de control, gestionează stările de siguranță, gestionează comunicațiile și distribuie comenzi către unități și periferice. Un design puternic al controlerului echilibrează procesarea de înaltă performanță cu comportamentul determinist în timp real.
Blocuri de construcție tipice ale plăcii de controler
- Domeniul procesorului de aplicație: rulează planificare, navigare și stive de software (de obicei Linux/ROS), gestionează jurnalele și actualizările OTA.
- Domeniul de control în timp real: MCU/controler în timp real pentru bucle strânse (poziție/viteză/cuplu), funcții de supraveghere și acțiuni de siguranță.
- Memorie și stocare: disciplină de rutare a interfeței de memorie de mare viteză; stocare nevolatilă pentru firmware și jurnalele de evenimente.
- Cronometrare și sincronizare: Tactare stabilă, referințe cu jitter redus și integritate curată a puterii pentru control determinist.
- Protecția interfeței: Protecție ESD/tranzitorii și filtrare la conectorii externi și la cablurile lungi.
Priorități de proiectare a PCB-urilor care au impact direct asupra stabilității
- Integritatea puterii: Planificare PDN (bulk + decuplare de înaltă frecvență), zgomot de comutare controlat și căi de retur curate.
- Integritatea semnalului: rutare cu impedanță controlată pentru interfețe de mare viteză, controlul lungimii acolo unde este necesar și planuri de referință continue.
- Disciplina EMI: zonarea plăcii, strategia de gardă/retur și separarea între regiunile de putere zgomotoase și ceasurile/senzorii sensibili.
- Service și testabilitate: anteturi de programare, puncte de testare pentru șine cu chei, etichetare clară și zone cu acces controlat.
Când controlerul integrează mai multe legături de mare viteză, metodele de rutare disciplinate din proiectarea PCB-urilor de mare viteză devin importante. Pentru BGA-uri cu densitate de rutare și layout-uri compacte, multe proiecte adoptă fabricarea PCB-urilor HDI pentru a îmbunătăți rutarea de evacuare, a reduce congestia prin interfețe și a menține interconexiunile critice scurte.
PCB-uri pentru sisteme de viziune și senzori
Calitatea percepției stabilește plafonul pentru performanța robotului. Plăcile de vizualizare și senzori trebuie să păstreze semnalele slabe, să mențină sincronizarea și să evite cuplarea zgomotului de la sursa de alimentare și acționări. În implementările reale, modurile de defecțiune sunt adesea practice: oboseala conectorilor, erori de împământare, declanșarea EMI sau șinele senzoriale instabile.
Plăci de sistem vizual
- Plăci de interfață pentru cameră: benzi de mare viteză, impedanță controlată, conectori robuști și alimentare stabilă pentru dispozitivele de imagistică.
- Panouri de transport Vision: Suport pentru module de calcul + porturi I/O, amprente de ecranare și gestionare termică pentru sarcini de lucru susținute.
- Panouri de iluminat/declanșatoare (inspecție industrială): Control sincronizat al stroboscopului, protecție și precizie de sincronizare.
Dacă produsul dumneavoastră utilizează module de cameră sau camere de inspecție, practicile de construcție dedicate pot reduce riscul și refacerea prelucrărilor. Highleap oferă suport pentru construcții legate de camere prin fabricarea PCB-urilor pentru camere.
Hub de senzori și plăci cu semnal mixt
- IMU și detectarea mișcării: Referințe stabile și plasare sensibilă la vibrații; împământare curată pentru a proteja precizia.
- Interfețe encoder și feedback: Captură și condiționare rezistente la zgomot pentru o mișcare precisă pe mai multe axe.
- Senzor ToF/cu ultrasunete/presiune: front-end-uri analogice cu filtrare și separare de domeniile zgomotoase.
- Detectarea forței/cuplului: Măsurare analogică de nivel scăzut cu rutare atentă, strategie de ecranare și șine de excitație stabile.
Interconectare flexibilă pentru structuri mobile
Roboții cu articulații mobile, capete rotative, cardane compacte sau ambalaje interne compacte beneficiază adesea de interconectare flexibilă. Utilizarea ansamblului PCB flexibil sau a PCB-urilor rigid-flex poate reduce numărul de conectori, poate îmbunătăți fiabilitatea în mișcări repetate și poate simplifica rutarea internă.
PCB-uri de acționare și control al mișcării
Plăcile de acționare traduc semnalele de control în mișcare fizică. Acestea sunt de obicei PCB-urile cu cele mai mari solicitări dintr-un robot, datorită curentului ridicat, flancurilor de comutare rapide, densității căldurii și vibrațiilor. Acest lucru este valabil pentru sistemele servo industriale și chiar mai solicitant pentru câinii roboți, unde mai multe acționări compacte ale articulațiilor funcționează sub șocuri continue și sarcini tranzitorii.
Categorii comune de plăci de acționare
- Plăci de control ale servomotoarelor: control în buclă închisă (poziție/viteză/cuplu), feedback encoder, gestionarea defecțiunilor și oprire de protecție.
- Plăci de control pentru motor BLDC: controlul comutației/FOC, detectarea curentului, comportamentul la frânare și optimizarea eficienței.
- Plăci actuatoare/efectoare finale: clește, actuatoare liniare, valve, solenoizi, capete de scule și module motorizate periferice.
- Plăci de legătură distribuite (câini robotici): Mai multe module compacte în apropierea picioarelor/îmbinărilor, accentuând robustețea termică și la vibrații.
Gestionarea riscurilor de proiectare și construire a PCB-urilor
- Controlul buclei de comutare: Minimizează buclele di/dt ridicate pentru a reduce EMI-ul și soneria; optimizează plasarea driverului porții și căile de retur.
- Integritatea măsurătorii curente: Detectare Kelvin, acolo unde este cazul; direcționați semnalele de măsurare departe de nodurile de comutare.
- Căi termice: distribuție din cupru, fire termice și interfețe mecanice (radiatoare/plachete) adaptate la disipația reală.
- Comportament de protecție: protecție la supracurent/supratensiune/termică și gestionare previzibilă a defecțiunilor.
- Putere mecanică: conectori, inductoare și componente înalte ranforsate supuse vibrațiilor și solicitărilor de manipulare.
Pentru îndrumări practice privind placa de acționare utilizată de multe echipe de robotică, consultați PCB-ul driverului de motor . Conversia de mare putere și constrângerile de tip invertor sunt abordate în mod obișnuit prin practici de proiectare și construire a PCB-urilor pentru electronică de putere.
Distribuție de curent înalt și strategie de cupru
Acolo unde densitatea curentului și creșterea căldurii sunt factori limitatori, multe modele adoptă opțiuni de distribuire a curentului pe mai multe straturi și, atunci când este cazul, opțiuni de PCB din cupru greu pentru a îmbunătăți robustețea termică și capacitatea de transport a curentului.

PCB-uri pentru alimentare, baterie, încărcare și accesorii
Performanța roboticii depinde de o furnizare stabilă a energiei. Plăcile de alimentare mențin calculul și senzorii stabili în condiții de tranziție, protejează sistemele de defecțiuni și permit încărcarea/andocarea. Roboții mobili și câinii roboți adaugă cerințe BMS puternice, deoarece schimbările de mers și evenimentele de accelerare creează variații rapide ale sarcinii.
Tipuri de PCB-uri de alimentare și baterii utilizate în robotică
- Plăci de alimentare DC/DC: Regulatoare la punctul de sarcină pentru calcul, viziune, senzori și comunicații cu filtrare și protecție.
- Tablouri de distribuție a energiei: ieșiri cu siguranțe, monitorizare a curentului, sisteme de conectori și căi de retur controlate.
- Plăci de gestionare a bateriilor: monitorizare, protecție, echilibrare și comunicații între pachete prin PCB pentru gestionarea bateriei.
- Plăci de încărcare și andocare: contacte de andocare, circuite de detectare și soluții fără contact, cum ar fi PCB de încărcare wireless.
Plăci accesorii și periferice care sunt adesea livrate împreună cu roboții
- Stații de încărcare și adaptoare: plăci de contact, module de protecție și control al interfeței.
- Telecomenzi/panele de învățare: Plăci de intrare UI, plăci de afișare/indicatoare și interfețe robuste pentru conectori.
- Module de expansiune I/O: intrări izolate, ieșiri releu/driver și monitorizare diagnosticare.
- Plăci de gateway/interfață: front-end-uri de rețea, rețele de protecție și adaptoare de cablaje.
Aceste componente electronice din jur trebuie să îndeplinească aceleași așteptări de fiabilitate ca și robotul în sine: conectori stabili, comportament de protecție previzibil și calitate repetabilă a fabricației în diferite loturi.
Lista de verificare pentru fabricație, asamblare, testare și cerere de ofertă
Produsele robotizate necesită modele fabricabile și procese de producție repetabile. Highleap oferă suport pentru livrare integrată, de la fabricarea PCB-urilor până la asamblarea PCB-urilor , cu achiziții consolidate și programare prin asamblarea PCB-urilor la cheie.
Controale de proces PCBA importante pentru robotică
- Control SMT cu pas fin: Imprimare cu pastă stabilă și reflow pentru BGA/QFN-uri și controlere dense.
- Asamblare cu tehnologie mixtă: SMT + gaură străpunsă pentru conectori de curent mare și piese solicitate mecanic.
- Pregătire pentru interfața termică: radiatoare/placuțe de încălzire și orificii de ieșire aliniate la configurație și la constrângerile mecanice.
- Construcții sensibile la vibrații: strategii de armare a conectorilor și controale adecvate de asamblare, acolo unde este necesar.
Inspecție și testare pentru fiabilitate ridicată
- Inspecția cu raze X: verificarea îmbinărilor de lipit BGA/QFN prin Inspecția cu raze X.
- Acoperire electrică ICT: verificați componentele și rețelele prin testarea în circuit (ICT).
- Testarea funcțională (FCT): validarea comportamentului utilizatorului final folosind Testarea funcțională a PCB-urilor.
Listă de verificare RFQ pentru o cotație rapidă și precisă
- Date PCB: Gerber/ODB++, pile de găurit, grosimea plăcii, greutatea cuprului, impedanțe țintă și cerințe de stivuire.
- BOM: numerele de piese ale producătorului, alternativele aprobate și orice piese controlate care necesită trasabilitate.
- Pachet de asamblare: fișier pick-and-place, desene de asamblare, note de polaritate și cerințe speciale de proces.
- Programare și testare: nevoile de încărcare a firmware-ului, cerințele ICT/FCT, dispozitivele de fixare și criteriile de acceptare.
- Obiective de mediu: vibrații, interval de temperatură, ciclu de funcționare și orice cerințe de protecție/acoperire.
- Plan de cantități: cantitatea prototipului, rulajul pilot și prognoza lunară pentru aprovizionare și programare stabile.

Posturi recomandate
Asamblare PCB electronică industrială
Ansamblul PCB pentru electronică industrială acoperă...
Asamblare PCB electronice de consum
Highleap Electronics furnizează PCB-uri pentru electronice de larg consum...

Asamblare PCB cu programare firmware
Highleap Electronics oferă asamblare PCB cu firmware...

Producător de PCB cu 24 de straturi în China
Cum să obțineți o ofertă pentru PCB-uri Să executăm analiza DFM/DFA pentru...
Cum să obțineți o ofertă pentru PCB-uri
Permiteți-ne să executăm o analiză DFM/DFA pentru dvs. și să vă contactăm cu un raport.
Puteți încărca fișierele în siguranță prin intermediul site-ului nostru web.
Avem nevoie de următoarele informații pentru a vă oferi o ofertă de preț:
-
- Specificații Gerber, ODB++ sau .pcb.
- Lista BOM dacă aveți nevoie de asamblare
- Cantitate
- Timp de întoarcere
Pe lângă fabricarea de PCB-uri, oferim o gamă completă de servicii electronice, inclusiv proiectare PCB, PCBA (asamblare de plăci cu circuite imprimate) și soluții la cheie. Indiferent dacă aveți nevoie de ajutor cu prototiparea, verificarea designului, aprovizionarea cu componente sau producția de masă, vă oferim asistență completă pentru a asigura succesul proiectului dumneavoastră. Pentru servicii PCBA, vă rugăm să furnizați lista de materiale (BOM) și orice instrucțiuni specifice de asamblare. De asemenea, oferim analize DFM/DFA pentru a optimiza designul dumneavoastră în ceea ce privește fabricabilitatea și asamblarea, asigurând un proces de producție fără probleme.