
Fiber Optik Kılavuzlu İHA Kontrol PCB Üretimi ve PCBA

Fiber optik kabloyla yönlendirilen İHA kontrolü, doğrudan kablolu tanksavar füze teknolojisinden türeyen bir disiplindir; bu sistemlerde operatör, radyo parazitlerine ve GPS engellemelerine karşı bağışıklık sağlayan fiziksel bir bağlantı üzerinden bir mühimmatı yönlendirir. Modern varyant, bakır teli tek modlu optik fiberle değiştirerek, orijinalinin sınırlı bant genişliğini ve elektriksel parazitlere karşı hassasiyetini gigabit sınıfı iletişim ve tam elektromanyetik sessizlikle değiştirir. Fiber optik kabloyla yönlendirilen İHA kontrol PCB'si, bu sistemin havadaki yarısını oluşturur: operatörden optik olarak yönlendirme komutlarını alır, bunları uçuş kontrol çıkışlarına dönüştürür, yerleşik sensör paketini yönetir ve platform hareket halindeyken bir kutudan dağıtılan aynı fiber üzerinden video ve telemetri verilerini geri gönderir.
Bu kartı geleneksel bir uçuş kontrol cihazından ayıran şey işlem gücü değil, optik arayüzün gereksinimleri ve katı gerçek zamanlı gereksinimlerdir. Operatör girişinden aktüatör hareketine kadar olan yönlendirme komut döngüsü, platformun aerodinamik tepki süresi içinde tamamlanmalıdır. Yavaş ve kontrollü uçuş profillerine sahip gözetleme dronları için 40-50 ms kabul edilebilir. Terminal manevraları gerçekleştiren hızlı taktik platformlar için ise bu süre 10 ms'nin altında olabilir. Bu zamanlama gereksinimleri, her mimari kararı yönlendirir: fiber arayüzü, işlemci seçimi, aktüatör çıkış yöntemi ve arıza emniyet davranışı.
Fiber Kılavuzlu Kontrol PCB'si için Fiyat Teklifi Alın
Hızlı cevap
Optik fiber üzerinden alınan yönlendirme komutlarını işleyen, optik sinyalleri 50 ms'den daha düşük gecikmeyle uçuş kontrol çıkışlarına dönüştüren, aynı fiber üzerinden WDM ile video ve telemetri verilerini geri gönderen ve fiber kaybı durumunda belirleyici arıza emniyet davranışı sergileyen bir fiber kılavuzlu İHA kontrol PCB'si. FOG-M füze mirasından esinlenen tasarım, komut gecikmesini, tek kullanımlık veya sınırlı yeniden kullanım güvenilirliğini ve kesin gerçek zamanlı belirleyiciliği önceliklendiriyor. Fiberin asla geri alınmamasıyla, platform uçuş hızında bir kutudan fiberi dağıtıyor ve fiber izi geride bırakılıyor; bu yönüyle geleneksel fiber makaralı devre kartlarından farklıdır.
İçindekiler
- Miras: FOG-M'den Modern Fiber Optik Güdümlü Drone'lara
- Sistem Mimarisi ve Yönetim Kurulu Rolü
- Yönlendirme Komut Yolu ve Gecikme Bütçesi
- Sensör Geri Beslemesi ve Video Geri Dönüş Yolu
- Fiber Dağıtım İzleme
- Fiber Kaybı İçin Arızaya Karşı Güvenli Tasarım
- İşlemci ve Gerçek Zamanlı İşletim Sistemi Seçimi
- Tek Kullanımlık Platformlar için Güç Mimarisi
- Yönlendirmeli ve Kablolu Sistemler: Tasarım Farklılıkları
- Üretim ve Nitelendirme
- SSS
Miras: FOG-M'den Modern Fiber Optik Güdümlü Drone'lara
1970'lerde geliştirilen BGM-71 TOW füzesi, fırlatma rampasından ve füzeden uçuş sırasında yayılan bakır tel kullanıyordu ve güdüm sinyalleri bu tel üzerinden iletiliyordu. Menzil, telin çekme dayanımı ve elektriksel sinyal zayıflamasıyla sınırlıydı; genellikle 4 km'nin altındaydı. 1970'lerin sonlarında ve 1980'lerde, savunma araştırma programları iki nedenden dolayı bakırın yerine optik fiber kullanmayı araştırdı: fiberin gigabit bant genişliği, füze arayıcısındaki bir kameradan video geri dönüşünü destekliyordu ve fiberin elektromanyetik girişime karşı bağışıklığı, kablo güdümlü sistemlerin yüksek güçlü mikrodalga yayıcılar tarafından karıştırılmasıyla ilgili endişeleri gideriyordu.
Fiber Optik Güdümlü Füze (FOG-M) programı konsepti gösterdi ancak üretime geçmeden önce iptal edildi. Doğruladığı teknoloji – hem fırlatma platformundan hem de mühimmattan dağıtılan fiber, optik güdüm komutları ve video geri dönüşü – modern fiber güdümlü insansız hava aracı mimarilerinin temelini oluşturdu. Temel fark, günümüz platformlarının tek yönlü mühimmat yerine insansız hava araçları olmasıdır: savaş başlıkları yerine istihbarat, gözetleme ve keşif (ISR) için kameralar ve sensör sistemleri taşırlar, doğrudan hedefe uçmak yerine havada asılı kalabilirler ve bazı konfigürasyonlarda geri kazanılıp yeniden kullanılabilirler.
Modern fiber kılavuzlu kontrol PCB'si, FOG-M'den temel sinyal mimarisini (optik komut iletimi, video geri dönüşü, pasif fiber dağıtımı) miras alır ve bunu drone uçuş profillerine, mevcut işlemci mimarilerine ve 1980'lerde mümkün olmayan maliyetlerle ticari optik fiber ve alıcı-verici teknolojisinin mevcudiyetine uyarlar.
Sistem Mimarisi ve Yönetim Kurulu Rolü
Fiber optik yönlendirmeli sistem şunlardan oluşur: yer istasyonu (operatör konsolu + fiber bobin + optik verici/alıcı) → dağıtılmış fiber → havadan kontrol PCB'si → uçuş aktüatörleri + kamera + sensör yükü. Kontrol PCB'si, tüm görev süresi boyunca yer ve hava arasındaki tek arayüzdür. Optik arayüzü komutları güvenilir bir şekilde almalı, işlemcisi bunları gerçek zamanlı olarak yürütmeli ve aktüatör sürücüleri uçuş kontrol yüzeylerine veya motorlara temiz, düşük gecikmeli çıktılar üretmelidir.
Kablolu bir drone'da fiber, çift yönlü bir makara sistemiyle yönetilirken, fiber kılavuzlu bir platformda fiber, bir kutudan pasif olarak dağıtılır; drone hareket ettikçe fiber dışarı akar ve kutu boşaldığında iletişim sona erer. Kutu elektronik arayüzü, kalan fiberi, çıkış kılavuzundaki gerilimi ve dağıtım hızını izleyen fiber optik kutu PCB'si üzerinde yönetilir . Kontrol PCB'si, kutu kartından kartlar arası bir veri yolu üzerinden durum verilerini alır ve bunu görev yönetimi kararları için kullanır.
Devre kartı bölümlendirmesi: Bazı tasarımlar optik arayüzü, işlemciyi, aktüatör çıkışlarını ve konteyner izlemesini tek bir kart üzerinde birleştirir. Diğerleri ise optik arayüzü, yüksek hızlı bir konektör aracılığıyla kontrol kartına bağlanan özel bir optik veri bağlantı kartına ayırır . Entegre yaklaşım ağırlık ve konektör sayısından tasarruf sağlar. Bölünmüş yaklaşım, analog ağırlıklı optik arayüzün ve dijital ağırlıklı kontrol fonksiyonunun bağımsız olarak optimize edilmesine olanak tanır ve ikisi arasındaki EMC'yi basitleştirebilir.
Yönlendirme Komut Yolu ve Gecikme Bütçesi
Yönlendirme döngüsü şu şekilde çalışır: operatör girişi → yer kontrol yazılımı → optik kodlama → fiber → havadan optik alıcı → elektriksel dönüştürme → protokol kod çözme → komut doğrulama → aktüatör çıkışı → aerodinamik tepki → kamera görüntüsü → video kodlama → optik iletim → fiber → yer alıcısı → ekran. Kontrol PCB'sinin sorumlu olduğu bu döngünün kısmı (optik alımdan aktüatör çıkışına kadar), platformun aerodinamik tepki süresinden iletişim gidiş-dönüş fiber gecikmesi (10 km'nin altındaki bağlantı uzunluklarında ihmal edilebilir: c/n ≈ 0.67c'de tek yönlü ~50 µs/km) çıkarılarak belirlenen toplam gecikme bütçesine uymalıdır.
Platforma özgü gecikme hedefleri:
- Yavaş gözetleme dronu (3–5 m/s, geniş kanat açıklığı): Toplam döngü süresi 80–150 ms; kontrol PCB süresi ~20–40 ms
- Taktiksel İstihbarat, Gözetim ve Keşif (ISR) insansız hava aracı (10–20 m/s, orta düzeyde çeviklik): Toplam döngü süresi 40–80 ms; kontrol PCB süresi ~10–20 ms
- Hızlı manevra yapabilen platform (>20 m/s, yüksek çeviklik): Toplam döngü süresi <30 ms; kontrol PCB süresi <8 ms; özel FPGA tabanlı kontrol gerektirir.
Kontrol PCB'sindeki gecikmeye esas olarak şunlar neden olur: optik-elektrik dönüşümü (~1 µs, ihmal edilebilir), çerçeve protokolü alma tamponu ve CRC kontrolü (~50–200 µs, protokole ve işlemciye bağlı olarak), aktüatör arayüzü (PWM periyodu = 1/frekans; 400 Hz'de maksimum PWM gecikmesi 2.5 ms'dir; DSHOT dijital protokolü bunu ~100 µs'ye düşürür).
Komut bütünlüğü kontrolü zorunludur: alınan her çerçeve, işlemcinin komutu aktüatör çıkışlarına iletmeden önce doğruladığı bir CRC veya sağlama toplamı içermelidir. Doğrulama yapılmadan yürütülen bozuk bir komut, operatörün vermediği bir uçuş kontrol girdisi üretebilir. CRC kontrolü, işlem gecikmesine ~5–20 µs ekler; bu, hatalı aktüatör komutlarını önlemedeki rolü göz önüne alındığında tamamen kabul edilebilir bir durumdur.
Burada parazit önleme tasarım bağlamını belirtmekte fayda var: komutlar fiber üzerinden iletildiği için, parazit önleme PCB tasarımını yönlendiren RF parazit tehdidi tamamen ortadan kalkmıştır. Fiber güdümlü sistemler için güvenlik tehdidi modeli fizikseldir - fiber kesilmesi, kapsülün fiziksel olarak ele geçirilmesi - elektromanyetik değildir.
Sensör Geri Beslemesi ve Video Geri Dönüş Yolu
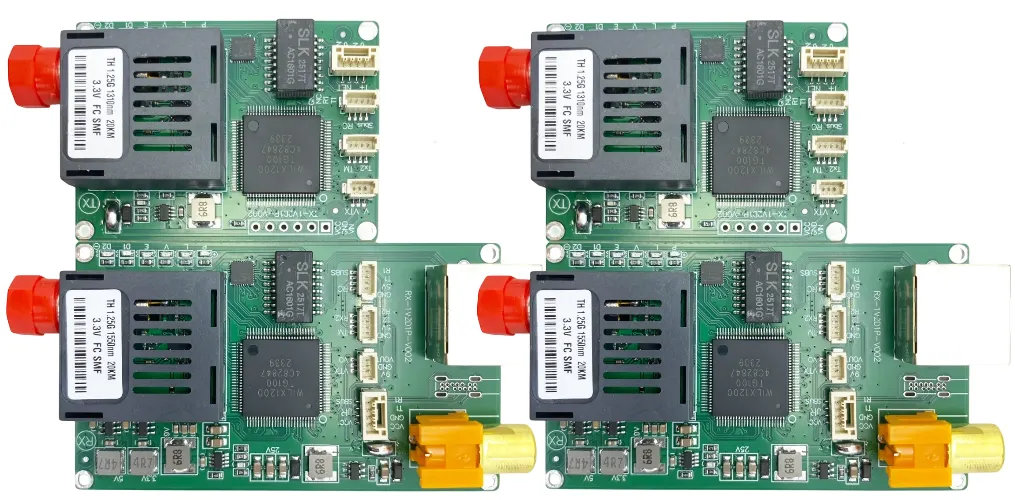
Video ve telemetri, dalga boyu bölmeli çoklama (WDM) yoluyla aynı fiber üzerinden geri döner. Tipik bir şema: 1310 nm'de komutlar iletilir, 1550 nm'de video geri döner. İki dalga boyu aynı fiziksel fiber telini paylaşır, ancak her iki ucunda WDM optik kuplörleri (dalga boyu seçici ışın ayırıcılar) ile ayrılır. Bu çift yönlü tek fiber mimarisi, fiber kılavuzlu platformlar için kritiktir çünkü fiber dağıtılır ve çok telli bir demet olamaz; ağırlık ve konteyner kapasitesi tek bir fiber gerektirir.
Hava aracı üzerindeki video işlem hattı şu şekildedir: kamera sensörü → ISP (görüntü sinyal işlemcisi) → sıkıştırma motoru (H.264 veya H.265 donanım kodlayıcı) → paketleme → optik verici. Sıkıştırılmamış 1080p60 ~3 Gbps gerektirir; gözetim için uygun bir kalite seviyesinde H.264 kodlamasından sonra, aynı akış 10-50 Mbps olabilir. Sıkıştırma, pratik bir kapsül içeren herhangi bir fiber kılavuzlu platform için zorunludur çünkü 10 Gbps yerine 100 Mbps ila 1 Gbps optik arayüzlerin kullanılmasına olanak tanır ve buna bağlı olarak alıcı-verici maliyetinde, güç tüketiminde ve kart tasarım karmaşıklığında azalma sağlar.
Video iletim hattı, özel bir optik veri bağlantı kartıyla aynı fiziksel katman tasarım prensiplerini izler ve özellikle fiber çıkış açısı ve dağıtım mekanizması tarafından oluşturulan gerilim, çok modlu fiberde mod eşleşmesine neden olabileceğinden, tek modlu fiber ve dalga boyu uyumlu alıcı-vericiler standart uygulama olarak kabul edilir.
Fiber Dağıtım İzleme
Kontrol panosu, doğrudan veya kartuş arayüz panosu aracılığıyla üç dağıtım parametresini izler:
- Alıcıdaki optik güç: Elyaf bütünlüğünün en temel göstergesidir. Ani güç düşüşü bir kopmayı gösterirken, kademeli düşüş dağıtılan telde bükülme yarıçapı ihlallerini veya çıkış kılavuzunda kirlenmeyi gösterebilir.
- Kalan lif tahmini: Kalibre edilmiş kutu kapasitesine göre hız entegrasyonundan (∫v dt) türetilmiştir. Daha hassas yöntemler, çıkış makarasında döner kodlayıcı veya doğrudan fiber uzunluğu sensörü kullanır. Kalan fiber miktarı %10-20'ye düştüğünde düşük fiber uyarısı, dönüş yörüngesi hesaplamasını tetikler.
- Çıkış kılavuzunda gerilim: Çıkış kılavuzundaki bir gerilim ölçer veya kuvvet sensörü, takılmayı algılar; fiberin araziye veya bir engele takılması, fiber kopmadan önce bir gerilim artışı yaratır. Algılama, bazı platformlarda kaçınma manevrası yapmaya yetecek kadar süre olan ~50-200 ms'lik bir uyarı verir.
Bölüm 6'daki arıza emniyet mantığını desteklemek için her üç parametrenin de yeterli hızda örneklenmesi gerekir. Tipik olarak 1 kHz'de optik güç örneklemesi yapılır; bu, kırılma tespiti için 1 ms çözünürlük sağlar. 500 Hz'de gerilim örneklemesi yeterlidir. Kalan fiber tahmini, kontrol döngüsüne göre kutu tükenmesi yavaş bir süreç olduğundan 10-50 Hz'de çalıştırılabilir. Dağıtım donanımının mekaniği, fiber dağıtım kutusu PCB bağlamında ayrıntılı olarak açıklanmıştır.
Fiber Kaybı İçin Arızaya Karşı Güvenli Tasarım
Temel tasarım gereksinimi: Her fiber kaybı olayının tanımlanmış, deterministik bir yanıtı olmalıdır.
Kabloyla bağlı bir drone'da fiber kablo gidiş-dönüş yolculuğunu yönetir ve bozulma kademeli ve tahmin edilebilir olurken, dağıtılmış bir fiber kablo aniden ve hiçbir uyarı vermeden kopabilir; arazi, rotor veya yer ucundaki operatör hatası nedeniyle kopabilir. Kontrol PCB'si, fiber kaybını istisnai bir arıza olarak değil, beklenen bir olay olarak ele almalıdır. Tepki önceden tanımlanmalı, donanım veya yazılımda gözetim mekanizmasıyla desteklenerek uygulanmalı ve herhangi bir uçuştan önce yer testlerinde kanıtlanmalıdır.
Fiber kaybı tespit durum makinesi:
- Optik güç, eşik değer T_low'un altına düşüyor (minimum alıcı hassasiyetinin 3 dB üzerinde ayarlanmış).
- Zamanlayıcıyı başlat: 100–500 ms aralığı (anlık kayıpları kalıcı kopmalardan ayırır; anlık kayıplar, fiber çıkış açısını zorlayan ani manevralar sırasında meydana gelebilir)
- Belirtilen süre içinde güç geri gelirse: olayı kaydedin, işleme devam edin, operatörü uyarın.
- Güç geri gelmezse: fiber koptuğunu bildirin, arıza emniyet modunu etkinleştirin.
Arıza emniyet modu seçenekleri (görev türüne göre önceden yapılandırılmıştır):
- Otonom fareyle üzerine gelme: GPS veya barometrik bekleme moduna geçin, mevcut konumda bekleyin, operatörün RF yedekleme (varsa) aracılığıyla yeniden bağlantı kurma girişimini bekleyin.
- Kutuya geri koyun: Gemideki IMU ölü hesaplama yöntemini kullanarak en son bilinen tüp konumuna gidin, fiber bağlantıyı yeniden kurmayı deneyin.
- Terminal manevra: Mühimmat uygulamaları için, bilinen son hedef koordinatlarına önceden programlanmış son yaklaşma prosedürünü uygulayın.
- Kontrollü iniş: Otonom uçuş mümkün değilse, gaz kolunu minimum kontrollü iniş hızına düşürün ve yere yaklaştığınızda motorları kapatın.
Donanım tabanlı izleme devresi zorunludur: özel bir izleme zamanlayıcı entegre devresi (yazılım tabanlı izleme devresi değil), işlemcinin kalp atışı sinyalini izler. İşlemci, yazılım hatası, elektromanyetik girişim kaynaklı kilitlenme veya güç kesintisi nedeniyle kilitlenirse, izleme devresi arıza emniyet rölesini etkinleştirir ve aktüatörleri izleme devresi zaman aşımı süresi (genellikle 50-200 ms) içinde önceden tanımlanmış güvenli bir duruma getirir. Bu, işlemci arızası ile kontrolsüz bir platform arasındaki son savunma hattıdır.
İşlemci ve Gerçek Zamanlı İşletim Sistemi Seçimi
Kontrol PCB'si, deterministik gerçek zamanlı yürütme yeteneğine sahip bir işlemci gerektirir. Temel ölçütler, en kötü durum kesme gecikmesi (gelen bir komut paketinin kesmeyi tetiklemesi ile kesme hizmet rutininin yürütülmeye başlaması arasındaki gecikme) ve bağlam değiştirme süresidir (mevcut görev durumunu kaydetme ve yeni bir görevi yükleme süresi). Bu ölçütlerdeki titreşim, kontrol döngüsü gecikme bütçesine doğrudan eklenir.
İşlemci kategorileri:
- ARM Cortex-M7 (örneğin, STM32H7): 480 MHz, donanım FPU, en kötü durum kesinti gecikmesi ~12 döngü (~25 ns), >5 ms kontrol döngüsü gerektiren platformlar için yeterli. Uygun maliyetli, ticari drone uçuş kontrolcülerinde yaygın olarak kullanılır. Çoğu fiber optik kabloyla yönlendirilen gözetleme platformu için uygundur.
- ARM Cortex-R5: Güvenlik açısından kritik uygulamalar için kilit adımlı çift çekirdekli işlemci, deterministik yanıt süresi, önbellek gecikmesi sürprizleri yok. Uçuş kontrol fonksiyonunun güvenlik bütünlüğü seviyesi (SIL) uyumluluğu gerektirdiği savunma platformları için seçilmiştir.
- FPGA tabanlı kontrol (Xilinx Zynq, Intel Cyclone): Milisaniyenin altında kontrol döngüleri gerektiren platformlar için, FPGA yapısı kontrol algoritmasını deterministik bir saat döngüsü gecikmesiyle özel mantık devrelerinde yürütür. İşlemci (SoC içindeki ARM çekirdeği) gerçek zamanlı olmayan işlevleri yerine getirir: telemetri kaydı, fiber sağlık izleme, görev yönetimi.
RTOS seçimi: FreeRTOS, küçük boyutu, deterministik görev planlaması ve geniş ekosistemi nedeniyle gömülü drone kontrolü için en yaygın tercihtir. Zephyr, modern mimarisi ve güvenlik sertifikasyon çerçevelerine verdiği destek nedeniyle giderek daha fazla benimsenmektedir. Bare-metal (RTOS yok) en basit platformlar için, kontrol döngüsünün tek önemli görev olduğu durumlarda kabul edilebilir, ancak özellik seti büyüdükçe karmaşıklığı artırır.
Tek Kullanımlık Platformlar için Güç Mimarisi
Tek kullanımlık fiber optik yönlendirmeli platformlar, yeniden kullanılabilir dronlarda bulunmayan bir güç mimarisi kısıtlamasıyla karşı karşıyadır: güç sistemi, şarj döngüsü yönetimi veya uzun vadeli pil sağlığına ihtiyaç duymadan, tek bir görev profili (kalkıştan fiberin sonuna kadar) için optimize edilmelidir. Bu, agresif hücre seçimine olanak tanır: yeniden kullanılabilir bir platformda döngü ömrünü kabul edilemez şekilde kısaltacak tepe C oranlarına sahip yüksek deşarjlı lityum polimer hücreler burada tamamen uygundur.
Kontrol PCB'sinin güç dağıtımı, işlemcinin voltaj düşme eşiğinin altına düşmeden, motorun çalıştırılması sırasında oluşan akım artışını (küçük İHA'larda birkaç yüz amper) karşılamalıdır. Her bir ESC'nin güç girişinin yakınındaki toplu kapasitans, motor sürücüsü ve aviyonik için ayrı güç düzlemleriyle (tek bir yıldız noktasına bağlı) birleştirildiğinde, motor anahtarlama gürültüsünün kontrol elektroniğine geçmesini önler.
Pil izleme: Coulomb sayımı, görev yönetimi için şarj durumunu sağlar. Tek kullanımlık platformlar için birincil endişe, pil ömrü değil, deşarjdan önce görevin tamamlanmasıdır; şarj durumu eğrisi, kalan fiber tahminiyle birlikte eve dönüş veya görev iptali mantığını yönlendirir. GPS sinyalinin olmadığı insansız hava araçları için güç dağıtımına yönelik PCB tasarım prensipleri burada da geçerlidir; GPS sinyalinin engellenmesi endişesinin olmaması, aviyonik bölmesinde EMI'ye dayanıklı güç kaynağı tasarımına olan ihtiyacı ortadan kaldırmaz.
Yönlendirmeli ve Kablolu Sistemler: Tasarım Farklılıkları
| Tasarım Unsuru | Lif Yönlendirmeli (Dağıtılmış) | Bağlantılı (Makara Yönetimli) |
|---|---|---|
| Lif yönetimi | Pasif dağıtım, geri alma yok, bidon tamamen boşalana kadar boşalır. | Aktif çift yönlü makara, motor kontrollü gerilim, iniş sırasında geri alınan fiber |
| Kontrol döngüsü gecikmesi | Çoğu platform için 50 ms'nin altı kritik öneme sahip; hızlı manevra yapan platformlar için ise 10 ms'nin altı kritik öneme sahip. | Daha yüksek tolerans — sabit veya yavaş hareket eden bağlı ISR platformları için 100–200 ms kabul edilebilir. |
| Elyaf kırılması yanıtı | Ani ve önceden haber verilmeyen frenlemelerle başa çıkmak zorunludur; belirleyici bir arıza emniyet mekanizması şarttır. | Arıza öncesinde uyarı verebilir; makara motoru, kırılmayı önceden tahmin eden gerilim geri bildirimi sağlar. |
| Platformun yeniden kullanımı | Genellikle tek kullanımlık; bazı ISR varyantları kurtarma amaçlı tasarlanmıştır. | Genellikle yeniden kullanılabilir; gövde ve elektronik aksamlar tekrarlanan uçuşlar için tasarlanmıştır. |
| Kutu PCB | Pasif fiber besleme izleme; motor tahriki yok. | Aktif motor kontrolü; gerilim düzenlemesi; çift yönlü lif uzunluğu takibi |
| EMI sertleştirme | Ticari kullanım için standart; savunma amaçlı kullanım için MIL-STD-461. | Aynı gereksinim aralığı; EMI'ye dayanıklı tasarım Aynı uygulamalar geçerlidir. |
Üretim ve Nitelendirme
Üretim yaklaşımı, platform yeniden kullanım modeline göre şu şekilde ayrılır:
Tek kullanımlık platformlar: Standart FR-4, 4-6 katman, ticari sınıf bileşenler, otomatik SMT montajı, %100 devre içi test (ICT) ve fonksiyonel test, örneklenmiş çevresel tarama. Niteliklendirme, tam MIL-STD-810 uyumluluğu yerine tasarım analizi ve sınırlı çevresel test ile yapılır. Maliyet birincil etkendir; tek kullanımda tahrip olan bir platform 50,000 dolarlık bir devre kartını taşıyamaz. Standart kurşunsuz montajlı FR-4 PCB üretimi, saatlerle ölçülen bir görev profili için güvenilirlik gereksinimini karşılar.
Yeniden kullanılabilir ISR platformları: Askeri sınıf tasarım ve yeterlilik yaklaşımları — poliimid veya yüksek Tg FR-4 alt tabaka, IPC Sınıf 2 veya 3 montaj kabulü, nem ve kirlenmeye karşı direnç için koruyucu kaplama, MIL-STD-810 çevresel yeterlilik testi. Fonksiyonel testler şunları içerir: çalışma sıcaklığı uç noktalarında yönlendirme komutu geri beslemesi, fiber kopma simülasyonu (belirtilen eşikte arıza emniyetinin doğru şekilde tetiklendiğini doğrulamak için optik zayıflatıcı yerleştirilir), tüm komut yolu boyunca gecikme ölçümü.
Highleap, hem tek kullanımlık hem de yeniden kullanılabilir fiber kılavuzlu kontrol panoları için imalat ve montaj hizmeti sunmakta olup , her yeterlilik seviyesine uygun dokümantasyon paketleri sağlamaktadır.
SSS
Fiber optik kabloyla yönlendirilen bir drone ne kadar uzağa uçabilir?
Menzil, fiberin havada taşınabilen uçtaki bobine sarılabilecek uzunluğu ve yer tarafındaki bobindeki fiberin uzunluğuyla sınırlı olan bobin kapasitesiyle belirlenir. Pratik havada taşınabilen bobin kapasitesi, 2-8 kg ağırlığındaki bir bobin için 5-20 km'dir. Bazı daha büyük platformlar 30 km'den fazla menzile sahiptir. Optik bağlantı bütçesi sınırlayıcı faktör değildir; 20 dB optik bütçeyle 0.35 dB/km'de 1310 nm tek modlu fiber, bobin kapasitesini çok aşan 57 km'lik bir menzili destekler.
Fiber optik yönlendirmeli mimari, otonom ara nokta navigasyonunu destekleyebilir mi?
Evet, otonom navigasyon yerleşik işlemci üzerinde çalışır ve yürütülmesi için fiber bağlantıya ihtiyaç duymaz. Fiber bağlantı, operatör geçersiz kılma komutlarını taşır ve durumsal farkındalık için video görüntüsü gönderir. Otonom modlar, özellikle fiber güdümlü platformlar için önemlidir çünkü operatör, platform otonom olarak gezinmeye devam ederken (arazi nedeniyle kameranın görüşünün engellenmesi sonucu) geçici olarak video görüntüsünü kaybedebilir.
Eğer fiber, topraklama ucundan (bobinin yakınından) koparsa ne olur?
Optik kayıp olayı, fiberin nerede koptuğuna bakılmaksızın, havadan kumanda panosunun bakış açısından aynıdır. Bölüm 6'da açıklanan algılama ve arıza emniyet mantığı, havadan kumanda panosundaki kopmalara olduğu kadar yerdeki kopmalara da eşit şekilde uygulanır. Fiziksel olarak, yerdeki kopma daha yaygın olabilir; fırlatma noktasına yakın fiber sabittir ve araç trafiği veya personel tarafından kesilmeye karşı savunmasızdır.
GPS engellemesi bu sistemi nasıl etkiler?
Fiber optik iletişim yolu için: kesinlikle hayır. Fiber optik bağlantı, GPS sinyal bozma veya sahtekarlığına karşı bağışıklıdır. Arıza emniyetli otonom mod için: önemli ölçüde. Arıza emniyeti GPS referanslı eve dönüşe dayanıyorsa, GPS sinyal bozma bu seçeneği devre dışı bırakır. Bu nedenle, savunma odaklı tasarımlar, birincil otonom mod olarak yalnızca IMU tabanlı ölü hesaplama arıza emniyetini uygular ve GPS, mevcut olduğunda ikincil bir seçenek olarak kullanılır. GPS'siz drone PCB'si Tasarım bağlamı, bu yeteneğin temelini oluşturan ataletsel navigasyon donanımını ele almaktadır.

Önerilen Mesajlar
TG150 PCB Üreticisi (Üretim ve Montaj İçin)
Highleap Electronics, TG150 PCB kartlarını şu amaçlarla üretmektedir: ...
TG140 PCB Malzeme Seçimi ve Üretimi
İçindekiler TG140 PCB Malzemeleri ve Seçimi...
Özel Devre Kartları İçin TG180 PCB Malzemeleri Nasıl Seçilir?
Tg180 PCB seçimi, sadece bir model seçmekten daha fazlasını gerektirir...
Tg170 Endüstriyel Elektronik için PCB Üretimi ve Montajı
Tg170 PCB, endüstriyel elektronik uygulamalarında kullanılabilir...
PCB'ler için fiyat teklifi nasıl alınır
DFM/DFA analizlerinizi sizin için yapalım ve size bir raporla geri dönelim.
Dosyalarınızı web sitemiz üzerinden güvenli bir şekilde yükleyebilirsiniz.
Size fiyat teklifi verebilmemiz için aşağıdaki bilgilere ihtiyacımız var:
-
- Gerber, ODB++ veya .pcb, spec.
- Montaj gerekiyorsa BOM listesi
- Adet
- Dönüş zamanı