
Sådan vælger du mellem forskellige aktuatortyper

Figur 1. Aktuatortyper
Aktuatorer er musklen i enhver maskine – de omdanner energi til kontrolleret bevægelse. Men hver aktuatortype stiller forskellige elektriske krav til det kredsløb, der driver den. Denne vejledning dækker alle større aktuatortyper fra de grundlæggende principper, deres udvælgelseslogik og de printkortdesignkrav, som hver enkelt skaber.
Indholdsfortegnelse
- Hvordan aktuatorer klassificeres: Bevægelsestype og energikilde
- Elektriske aktuatortyper: Børstet DC, BLDC, stepper, servo, lineær og piezoelektrisk
- Hydrauliske og pneumatiske aktuatorer: Kraft, hastighed og kontrol
- Specialaktuatorer: Solenoid, SMA, termisk og blød
- Aktuatortyper i robotteknologi: Industrielle arme, cobots, benrobotter og humanoider
- Hvordan aktuatortypen styrer printkortdesign: strøm, termisk og beskyttelse
- Aktuatorvalgsramme og hurtigreferenceguide
Highleap Electronics fremstiller og samler de printkort, der styrer aktuatorer på tværs af industriel automation, robotteknologi, medicinsk udstyr og luftfart. Denne guide er skrevet ud fra dette synspunkt: ikke kun hvad hver aktuatortype er, men også hvad den kræver af dens driverelektronik - og hvorfor disse krav former alle de beslutninger, vi træffer om lagantal, sporbredde og beskyttelseskredsløb.
1. Sådan klassificeres aktuatorer: Bevægelsestype og energikilde
En aktuator er enhver enhed, der omdanner en inputenergi til kontrolleret mekanisk bevægelse. Klassificeringen løber langs to uafhængige akser, der begge skal specificeres for at definere en aktuator præcist.
Bevægelsestypen beskriver det geometriske output: lineære aktuatorer producerer en retlinjet forskydning (tryk/træk/løft); roterende aktuatorer producerer vinkelrotation (moment omkring en akse); og fleraksede eller kombinerede aktuatorer - såsom svingspoleaktuatorer og Stewart-platformtrin - producerer bevægelse i mere end én geometrisk dimension samtidigt.
Energikilden bestemmer effekttætheden, styrbarheden, infrastrukturkravene og den elektroniske grænseflades art.
| Energikilde | Effekttæthed | Precision | Nødvendig infrastruktur | Typisk kraftområde |
|---|---|---|---|---|
| Elektrisk | Medium | Fantastike | Strømforsyning + driver-printkort | mN – tiere af kN |
| Hydraulisk | Meget høj | God (med servoventil) | Pumpe, reservoir, pakninger, ventiler | kN – MN |
| Pneumatisk | Medium-høj | Moderat | Kompressor, distribution, ventiler | N – titusinder af kN |
| piezoelektrisk | Meget høj (kort slaglængde) | Nanometerniveau | Højspændingsforstærker PCB | N – kN |
| Termisk / SMA | Lav | Limited | Varmeapparat eller strømdriver | µN – N |
Skæringspunktet mellem bevægelsestype og energikilde definerer aktuatoren. En hydraulisk roterende aktuator og en elektrisk lineær aktuator er fundamentalt forskellige enheder, der kræver forskellig styreelektronik, forskellig fejltilstandsanalyse og forskellig printkortarkitektur – men begge falder ind under den enkelte betegnelse "aktuator". Afsnittene nedenfor gennemgår hver kategori teknisk.
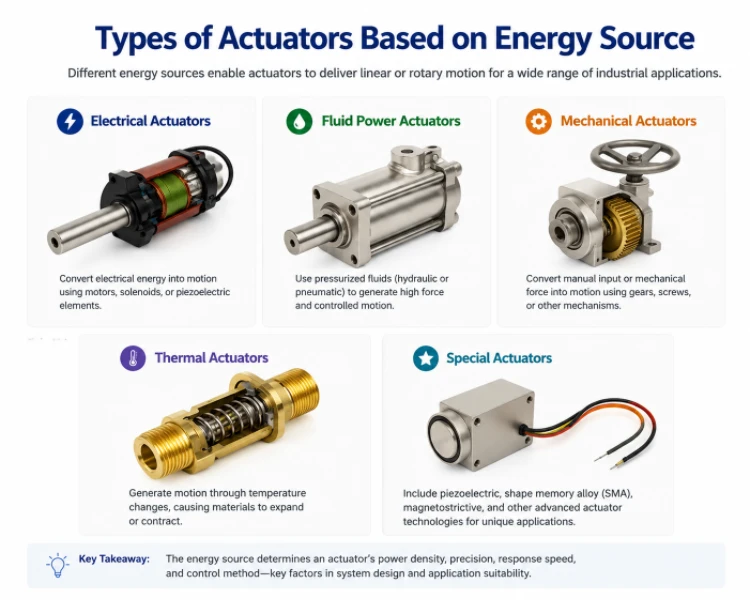
Figur 2. Aktuatorer kategoriseret efter energikilde, herunder elektriske, væske-, mekaniske, termiske og specielle aktuatorer
2. Elektriske aktuatortyper: Børstet DC, BLDC, stepper, servo, lineær og piezoelektrisk
Elektriske aktuatorer dominerer moderne automatisering og robotteknologi, fordi de ikke kræver nogen væskeinfrastruktur og har direkte forbindelse til digitale styresystemer. Underkategorierne adskiller sig markant i styrearkitektur, feedbackkrav og hvad de kræver af driver-printkortet.
Børstede jævnstrømsmotorer
Børstede DC-motorer omdanner elektrisk energi til rotation via kulbørster, der kommer i kontakt med en segmenteret kommutatorring, som skifter strømretning i rotorviklingerne for at opretholde et ensrettet drejningsmoment. Drejningsmomentet er proportionalt med ankerstrømmen (T = K t × I a ); hastigheden styres af ankerspændingen minus mod-EMF. Det lineære hastighed-moment-forhold gør PWM-duty cycle til en direkte hastighedskommando - mekanisk simpelt og elektronisk ligetil. Virkningsgraden ligger på 70-85 %; børsteslid sætter levetidsloftet, typisk 500-2,000 timer i kontinuerlig drift.
Krav til driver-printkort: H-bro-topologi (L298N, DRV8833 eller diskret MOSFET H-bro til strømme over 5 A), PWM fra en mikrocontroller, strømregistrering via shuntmodstand. Kommutationsgnist genererer bredbånds-EMI — en 100 nF keramisk kondensator ved hver motorterminal plus en common-mode-drossel på motorledningerne er den minimale reduktion. Anvendelser: elruder, elværktøj, transportbåndsdrev, forbrugerapparater, billig industriel automatisering.
Børsteløse DC-motorer (BLDC)
BLDC-motorer erstatter mekanisk kommutering med elektronisk omskiftning — rotoren bærer permanente magneter; tre statorfaser aktiveres i rækkefølge af driver-PCB'et baseret på rotorens position fra Hall-sensorer eller sensorløs mod-EMF-detektion. Feltorienteret styring (FOC) nedbryder statorstrømmen til momentproducerende (Iq ) og fluxproducerende (Id ) komponenter, hvilket muliggør jævn lavhastighedsdrift og maksimal effektivitet (85-95%). BLDC-motorer tilbyder højere effekttæthed, længere levetid og lavere akustisk støj end deres børstede ækvivalenter.
Krav til driver-printkort: Trefaset inverter (seks MOSFET'er eller IGBT'er), gatedrivere med bootstrap-kredsløb (f.eks. TI DRV835x, Infineon 6EDL), strømregistreringsforstærkere på hver fase, FOC-algoritme, der kører på en DSP eller mikrocontroller med dedikeret PWM-hardware. Printkortlayoutet skal minimere switching-strømsløjfen — korte gate-spor, bootstrap-kondensator placeret inden for 5 mm fra gatedriveren, fasestrømshunts i lavstrømsbanen. Anvendelser: EV-motorer, droner, HVAC-kompressorer, industrielle servodrev, robotled, medicinske pumper.
Vores printkortproduktionskapaciteter understøtter de tætte flerlagslayouts og den stramme impedanskontrol, som BLDC-servodrev kræver.
Stepmotorer
Steppermotorer opdeler en fuld rotation i diskrete trin – 200 trin/omdrejning (1.8°/trin) er standard for hybridsteppere. Hvert trin styres ved at aktivere en specifik statorfasekombination; rotoren justerer sig med det resulterende magnetfelt og holder der. Der kræves ingen positionsencoder til åben sløjfestyring, hvilket er det, der gør steppere omkostningseffektive i 3D-printere, CNC-maskiner og laboratorieautomation. Mikrostepping (½, ¼, 1/16, 1/32 trin) giver en jævnere bevægelse ved at fordele strømmen mellem to faser samtidigt, på bekostning af et vist holdemoment.
Den kritiske begrænsning er resonans: ved bestemte trinfrekvenser synkroniseres energitilførslen med mekanisk resonans, hvilket forårsager tabte trin og uforudsigelig adfærd. Antiresonans-DSP i Trinamic TMC-seriens drivere kompenserer i firmware. Momentet falder også kraftigt over hjørnefrekvensen, så steppersystemer er begrænset til moderate hastigheder (typisk under 1,000 o/min for et meningsfuldt moment).
Krav til driver-PCB: Chopper konstantstrømsstyring (A4988, DRV8825, TMC2209), retnings- og trinpuls fra mikrocontroller, spolestrømsregistreringsmodstande. Stepper-driver-IC'er afleder betydelig varme selv ved stilstand — en kobberstøbning under den termiske pude og termiske vias til indre planer er ikke valgfri. Anvendelser: 3D-printere, CNC-routere, pick-and-place-maskiner, kamera pan/tilt-systemer, tekstilmaskiner.
Servo Motors
En servo er ikke en motortype, men en styrearkitektur – et lukket-loop positionsstyringssystem, der parrer enhver motor (børstet DC, BLDC eller synkron AC) med en positionsgiver og en feedback-controller. Det, der definerer servoen, er loopet: encoderudgang sammenlignet med positionskommandoen driver fejlen en PID- eller kaskade-controller, som udsender en strømkommando til effekttrinnet. Industrielle servosystemer opnår en båndbredde på 100-1,000 Hz og en positioneringsnøjagtighed på ±0.01 mm eller bedre med 24-bit absolutte encodere (Hiperface, EnDat, BiSS-C protokoller).
Krav til driver-PCB: Samme BLDC trefaset inverter som ovenfor plus encodergrænseflade (kvadraturdekoder eller SPI/BiSS for absolut), strømfølende ADC'er og DSP/FPGA, der implementerer styrealgoritmen. Industrielle servodrev tilføjer EtherCAT- eller PROFINET-grænseflade, Safe Torque Off (STO)-funktion i henhold til IEC 61508 SIL 2 og omfattende fejlovervågning. Hobbyservoer bruger en enklere grænseflade: 50 Hz PWM, 1-2 ms pulsbredde indstiller position. Anvendelser: industrielle robotsamlinger, CNC-akser, håndtering af halvlederwafere, flykontrolflader, sprøjtestøbemaskiner.
For servodrev-printkort, der kræver kontrolleret differentiel parrouting og EMI-hærdet blandet signallayout, se vores design- og fremstillingsmuligheder for højfrekvente printkort.
Lineære elektriske aktuatorer
Lineære elektriske aktuatorer omsætter roterende motorbevægelse til lineær forskydning via en ledeskrue, kugleskrue, tandstang eller remtransmission – eller brug en lineær motor direkte. Ledeskruer (acme-gevind) er selvlåsende og omkostningseffektive; kugleskruer tilføjer recirkulerende kuglelejer for lavere friktion, højere effektivitet og mindre slør. Lineære motorer eliminerer den mekaniske transmission fuldstændigt og opnår den højeste acceleration og nul slør på bekostning af kravet om positionskodning langs hele slaglængden og højere krav til effektelektronik.
Kritiske designparametre: slaglængde, peak og kontinuerlig kraft, hastighed, duty cycle, baglæns drivbarhed (afgørende for sikkerheden i applikationer med mennesker i samarbejde), IP-klassificering og kommunikationsprotokol (RS-485, CANbus, EtherCAT til industrielle enheder). Grænseafbrydere — normalt lukket på PCB-indgangen for fejlsikker adfærd — definerer mekaniske bevægelsesgrænser. Strømovervågning muliggør både overbelastningsbeskyttelse og kraftstyring i lukkede kredsløbsapplikationer. Anvendelser: højdejusterbare arbejdsstationer, hospitalssenge, solcelletrackere, industrielle presser, ventilaktuatorer, sekundære flystyringer i fly.
Piezoelektriske aktuatorer
Piezoelektriske aktuatorer udnytter den inverse piezoelektriske effekt i PZT (blyzirconat-titanat) keramik: et påført elektrisk felt får krystalgitteret til at udvide sig eller trække sig sammen. En stak af tynde PZT-skiver med alternerende polaritet forstærker belastningen kumulativt - en 40 mm stak drevet til 150 V producerer en forskydning på cirka 60 µm med blokeringskræfter på adskillige kilonewton. Reaktionstiden er i mikrosekundområdet; opløsningen er teoretisk ubegrænset (subnanometer med ladningstilstandsstyring). De to vigtigste begrænsninger er lille slaglængde uden mekanisk forstærkning og hysterese (forskydningen forsinker spændingshistorikken med 10-15%), hvilket kræver kompensation i præcisionsapplikationer.
Krav til driver-printkort: Højspændingsforstærker (0-150 V eller ±200 V), høj udgangsstrøm til opladning af den kapacitive belastning (100 nF til 100 µF). OPA454, OPA541 eller dedikerede piezo-driverchips. Ladningstilstands- snarere end spændingstilstands-styring minimerer hysterese i de mest krævende applikationer. Galvanisk isolation på printkortet mellem HV-forstærkertrinnet og logik-/kommunikationskredsløbet er obligatorisk for både sikkerhed og støjimmunitet. Anvendelser: halvlederlitografitrin, AFM-scannere, brændstofinjektorer, ultralydstransducere, vibrationsisoleringssystemer, præcisionsventilstyring.
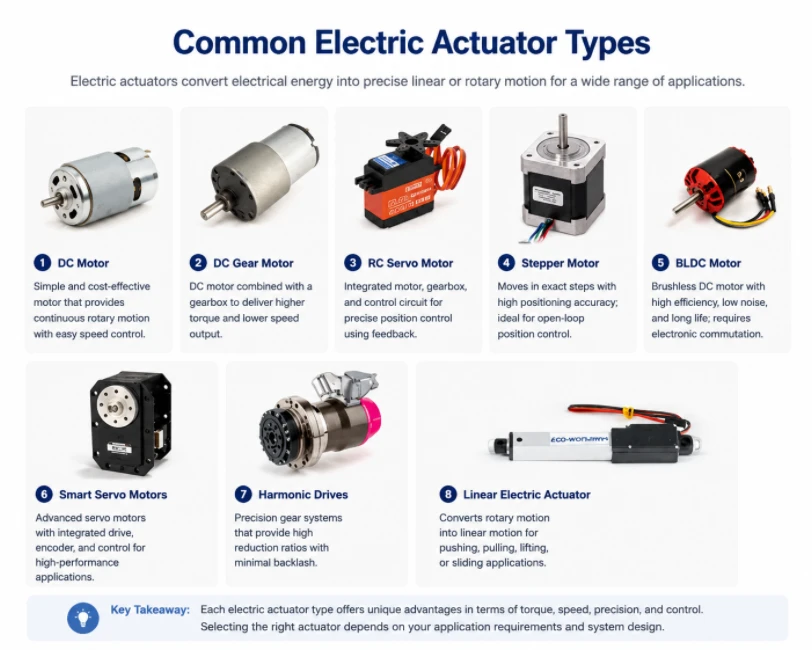
Figur 3. Forskellige elektriske aktuatortyper, herunder DC, DC gear, stepper, servo, BLDC, Smart Servo, harmoniske og lineære aktuatorer.
3. Hydrauliske og pneumatiske aktuatorer: Kraft, hastighed og kontrol
Aktuatorer til væskekraft – hydrauliske og pneumatiske – genererer kraft gennem tryksat væske, der virker på et stempel eller en vinge. De fungerer efter det samme grundlæggende princip (tryk × areal = kraft), men adskiller sig dramatisk i trykområde, kompressibilitet og anvendelse.
Hydrauliske aktuatorer
Hydrauliske systemer opererer ved 100-700 bar (1,450-10,000 psi), hvilket producerer kræfter, som ingen elektrisk aktuator af sammenlignelig størrelse kan nå. En cylinder med en diameter på 100 mm ved 350 bar udvikler cirka 274 kN - over 27 tons. Denne krafttæthed gør hydraulik til det eneste rationelle valg til entreprenørudstyr, smedepresser, skibsror og flys primære flyvekontrol.
Lineære hydrauliske cylindre (enkeltvirkende eller dobbeltvirkende) og roterende hydrauliske motorer er de to grundlæggende former. Præcis positionsstyring kræver elektrohydrauliske servoventiler (EHSV'er) eller proportionale retningsventiler, som omsætter en ±10 V eller 4-20 mA kommando fra styreprintkortet til proportional spoleforskydning og dermed proportional strømning til cylinderen. Servoventilbåndbredder når 50-200 Hz, hvilket gør lukket sløjfe hydraulisk positionsstyring mulig i flysimulatorer, aktive køretøjsophæng og industrielle presser.
PCB-rolle i hydrauliske systemer: Driver-printkortet forsyner ikke aktuatoren med strøm – det styrer ventilen. Udgange: 4-20 mA strømsløjfe eller ±10 V differential til servoventiler; PWM til magnetventilproportionalventiler med strømfølerfeedback. Positionsfeedback fra LVDT-sensorer kræver præcis differentialforstærkning og lavpasfiltrering på printkortet. Magnetventildrivere bruger halvbrokredsløb med chopper-strømstyring – friløbsdioden skal være klassificeret til spolens induktive kickspænding, som kan nå 5-10× forsyningsspænding ved afbrydelse uden en tang.
Pneumatiske aktuatorer
Pneumatiske aktuatorer bruger trykluft ved 4-10 bar. Lavere tryk end hydraulik betyder mindre kraft pr. arealenhed – men luften er ren, komprimerbar (hvilket giver iboende eftergivenhed) og sikker i fødevare- og farmaceutiske miljøer, hvor forurening af hydraulikolie er uacceptabel. Pneumatiske systemer er hurtige i on/off-drift (ventilrespons på millisekunder) og mekanisk enkle.
Standardtyperne omfatter enkeltvirkende cylindre (fjederretur), dobbeltvirkende cylindre (luft på begge sider), stangløse cylindre (slæde på cylinderhuset til applikationer med lang slaglængde og lav knækning) og tandstangs- og tandhjulsroterende aktuatorer til kvartdrejningsventildrift. Proportional pneumatisk styring - opnåelse af andre positioner end helt åben eller helt lukket - kræver elektropneumatiske proportionalventiler og positionsfeedback, men luftkompressibilitet gør præcis positionering i sagens natur vanskeligere end elektrisk eller hydraulisk servostyring.
PCB-rolle i pneumatiske systemer: Magnetventildriver (24 VDC spole, MOSFET-udgang, friløbsdiode nødvendig). Til proportionalventiler: 4-20 mA eller 0-10 V kommandoudgang. Til elektropneumatiske positioneringsenheder med lukket sløjfe: mikrocontroller PID-sløjfe med I/P-konverterudgang og potentiometer eller LVDT-positionsfeedback.
Hydraulisk vs. pneumatisk vs. elektrisk: Beslutningsmatricen
| Kriterium | Elektrisk | Pneumatisk | Hydraulisk |
|---|---|---|---|
| Maksimal kraft (sammenlignelig størrelse) | Lav – Medium | Medium | Meget høj |
| Positioneringspræcision | Fantastike | Moderat | God (servoventil) |
| Reaktionshastighed | God – Fremragende | Meget hurtig (tænd/sluk) | Hurtig (servoventil) |
| Energieffektivitet | 80-95% | ~10% (kompressionstab) | ~60-75 % |
| Installationskompleksitet | Lav | Medium | Høj |
| PCB-driverkompleksitet | Høj | Lav | Medium |
For nye installationer under 20 kN, hvor infrastruktur endnu ikke findes, favoriserer de samlede installationsomkostninger næsten altid elektriske anlæg. Hydraulisk anlæg er fortsat det rationelle valg over denne tærskel i tungindustrien – infrastrukturen er omkostningerne, ikke selve aktuatoren.
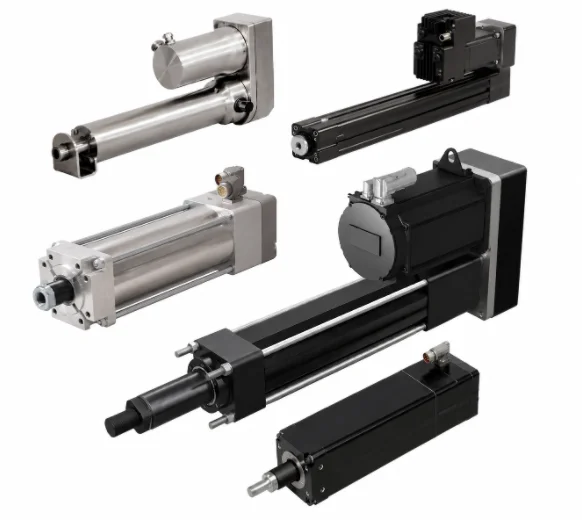
Figur 4. Hydrauliske og pneumatiske aktuatorer
4. Specialaktuatorer: Solenoid, SMA, termisk og blød
Adskillige aktuatortyper optager specifikke nicher, hvor almindelige elektriske, hydrauliske eller pneumatiske løsninger er upraktiske på grund af størrelse, vægt, biokompatibilitet eller begrænsninger i driftsmiljøet.
Magnetventilaktuatorer
En solenoid genererer lineær kraft ved at trække et ferromagnetisk stempel ind i en spole, når der flyder strøm. Kraften er omtrent proportional med kvadratet af strømmen og omvendt proportional med kvadratet af luftgabet - den genererer en høj kraft ved kort slaglængde, men falder kraftigt, når gabet øges. Typisk slaglængde: 1-25 mm. Bistabile solenoider bruger en permanent magnet til at holde en af to stabile positioner uden kontinuerlig strøm; kun en strømpuls er nødvendig for at skifte tilstand, hvilket gør dem ideelle til batteridrevne applikationer eller applikationer med lav duty cycle.
Bemærkning om printkortdriver: Magnetspolen lagrer energi som en induktor. Når kontakten åbner, skal denne energi et sted hen – uden en friløbsdiode eller TVS-klemme vil spændingsspidsen ødelægge switchtransistoren inden for de første par cyklusser. For proportionale solenoider (hydrauliske proportionalventiler) opnår PWM ved 100-1,000 Hz med lukket sløjfestrømstyring mellemliggende kraftpositioner. Anvendelser: dørlåse, brændstofinjektorer, relæspoledrivere, pneumatiske ventilpiloter, elektromagnetiske bremser.
Aktuatorer af formhukommelseslegering (SMA)
Nitinol (nikkel-titan) SMA-tråd trækker sig sammen med 4-8 % af sin længde, når den opvarmes til over dens austenitovergangstemperatur (typisk 40-90 °C afhængigt af sammensætningen). Resistiv opvarmning med en kontrolleret strøm er standardaktiveringsmetode. Spænding genereret under faseovergangen når 200 MPa - hvilket langt overstiger den biologiske muskelmasse (~0.3 MPa) - i en tråd uden bevægelige dele, ingen magneter og ingen elektromagnetisk interferens. Begrænsningen er cyklushastigheden: afkøling er det langsomme trin, typisk 0.1-2 Hz i fri luft, hvilket forbedres betydeligt med tvungen konvektion eller termoelektrisk afkøling.
PCB'en leverer en konstantstrømsdriver med modstandsovervågning til lukket sløjfe-kontrol (nitinolmodstanden ændrer sig med 15-25 % gennem faseovergangen og kan derfor tjene som en positionsrepræsentant). Anvendelser: minimalt invasive kirurgiske værktøjer, aktive endoskopspidser, vaskulære stents, satellitudrulningslåse, haptiske feedbackenheder, robotgribere i MR-miljøer.
Termiske aktuatorer
Bimetalliske termiske aktuatorer udnytter differentiel termisk udvidelse mellem to bundne metaller for at producere bøjningsbevægelse ved opvarmning. Voksmotoraktuatorer bruger volumetrisk udvidelse af en faseændringsvoks til at skubbe et stempel - hvilket genererer en betydelig kraft (tiere til hundreder af newton) uden behov for elektrisk strøm i rent passive versioner. Voksmotorers enkelhed og pålidelighed gør dem til standarden for køletermostater til bilmotorer og gulvvarmemanifolde. Elektrisk opvarmede versioner tilføjer en modstandsvarmerspole til aktiv styring; driver-printkortet leverer kun reguleret strøm til varmelegemet og temperaturfeedback fra en termistor eller et termoelement.
Elektroaktiv polymer (EAP) og bløde aktuatorer
Dielektriske elastomeraktuatorer (DEA'er) placerer en eftergivende elastomerfilm mellem to fleksible elektrodelag. Påføring af 1-5 kV tiltrækker elektroderne sammen og komprimerer elastomeren lateralt – hvilket producerer tøjninger på op til 380 %, langt ud over ethvert stift aktuatormateriale. Ioniske polymer-metalkomposit (IPMC) aktuatorer bøjer under 1-5 V, når hydrerede ioner migrerer under det elektriske felt, hvilket skaber differentiel hævelse. Begge typer er bløde, lydløse, lette og biokompatible – det rigtige valg til bærbare haptiske elementer, bløde robotgribere, protesehænder og undervandsrobotter, hvor stive aktuatorer ikke kan tilpasse sig ujævne overflader.
DEA-driver-printkort kræver højspændingsgenerering (boost-konverter plus spændingsmultiplikator) med præcis regulering. IPMC-drivere behøver kun lavspændingsstrømstyring, men skal imødekomme ionomerens usædvanlige impedanskarakteristik. Begge dele stiller særlige krav til printkortdesign. For komplekse flerlagsprintkort, der betjener disse applikationer, håndterer vores nøglefærdige printkortsamlingsservice komponentindkøb, SMT-placering og funktionel validering i en enkelt arbejdsgang.
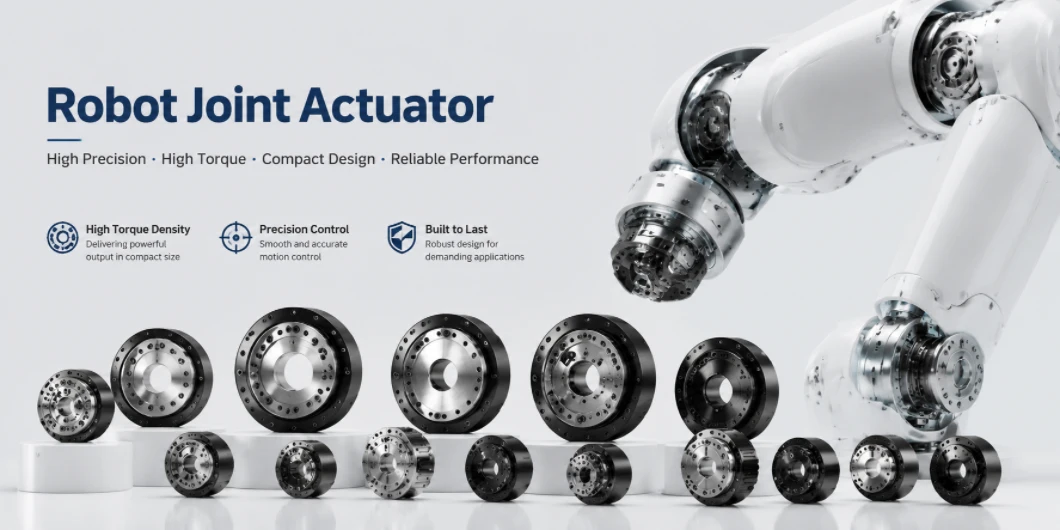
Figur 5. Robotledsaktuatorer til industrielle, kollaborative, benede og humanoide robotter, der viser forskellige størrelser og momentområder.
5. Aktuatortyper i robotteknologi: Industrielle arme, cobots, robotter med ben og humanoider
Robotteknologi er det anvendelsesområde, der samtidig kræver mest af alle aktuatoregenskaber: højt moment-til-vægt-forhold, høj båndbredde, positioneringsnøjagtighed, baglæns styring for sikker menneskelig interaktion, lang levetid og tæt integration med elektronik - alt sammen i en pakke, der skal bære sin egen kraft og beregningsevne. Ingen enkelt aktuatortype opfylder alle disse samtidigt. Det er derfor, forskellige robotkategorier er gået sammen om forskellige aktuatorarkitekturer, og hvorfor robotindustrien har drevet mere aktuatorinnovation i det seneste årti end noget andet felt.
Industrielle robotarme: Præcision og repeterbarhed
Seksaksede leddelte arme (FANUC, KUKA, ABB, Yaskawa) prioriterer repeterbarhed over alt andet – ±0.02 mm ved værktøjets midtpunkt er en typisk specifikation. Hvert led bruger en BLDC servomotor koblet til en harmonisk drevreduktionsenhed (tøjningsbølgegear) med forhold på 80:1–160:1. Harmoniske drev opnår nul slør i et kompakt hus – afgørende for repeterbarhed. Absolutte multi-turn encodere (24–28 bit opløsning, EnDat eller BiSS-C protokol) lukker positionsløjfen. Servodrev-printkortet for hver akse implementerer strømstyring ved 4–32 kHz, hastighedsstyring ved 1–4 kHz og positionsstyring ved 250 Hz–2 kHz. EtherCAT eller PROFINET fieldbus forbinder drev-printkortene til robotstyringen, hvilket kræver specifik PHY/MAC-silicium og omhyggeligt EMC-design for at forhindre switching-støj i at ødelægge fieldbuskommunikationen.
Samarbejdsrobotter (cobots): Kraftbevidsthed og sikker kontakt
Cobots (Universal Robots UR-serien, FANUC CRX, ABB GoFa) tilføjer ledmomentregistrering til servomotor- + harmonisk drevkonfiguration. En tøjningsmåler-momenttransducer på leddets udgangsflange eller motorstrømbaseret momentestimering registrerer uventet kontakt inden for én kontrolcyklus - standsning af bevægelse, før den kraft, der påføres et menneske, overstiger 80 N (ISO/TS 15066 effekt- og kraftbegrænsningsgrænse). Nogle designs bruger serielle elastiske aktuatorer (SEA'er), hvor en kalibreret fjeder mellem gearkasseudgang og robotforbindelse konverterer afbøjning (målt af encoder) til kraft - i sagens natur kompatibel uden en separat sensor.
Det fælles printkort til en cobot skal implementere Wheatstone-bro-excitation, differentiel signalbehandling med SNR over 80 dB, ADC-sampling ved 1-10 kHz til momentfeedback og dobbeltkanals sikkerhedsovervågning i henhold til ISO 13849 PLd eller PLe — den sikkerhedskritiske momentovervågningssti skal være fysisk uafhængig af den primære bevægelsesstyringssti.
Benede robotter: Kvasi-direkte drev ændrer spillet
Firbenede dyr (Boston Dynamics Spot, MIT Cheetah, ANYmal) og tobenede løberobotter har gjort kvasi-direkte drev (QDD) til den definerende aktuatorinnovation i det seneste årti. QDD-aktuatorer bruger meget lave gearforhold (1:1-9:1) med BLDC-motorer med høj momentdensitet, der er viklet specifikt til dette formål. Resultatet er et led, der er meget bagudrettet – jordpåvirkningskræfter passerer gennem leddet uden at ødelægge det, og benet kan absorbere og returnere energi som en fjeder. Traditionelle harmoniske drev med højt harmonisk udvekslingsforhold kan ikke gøre dette: gearet er selvlåsende, så al slagenergi skal absorberes af en stiv struktur.
Afvejningen: QDD-samlinger kan ikke holde position mod tyngdekraften uden kontinuerlig motorstrøm og kræver større fasestrømme (og derfor større effektelektronik) end tilsvarende drev med høj udvekslingsforhold. Driver-printkortet skal understøtte spidsstrømme på 30-100 A ved 24-48 V i et kompakt, termisk effektivt hus integreret direkte i robotsamlingshuset. Vores fremstilling af printkort af tung kobber (op til 10 ml kobber) imødekommer direkte dette krav.
| Robotkategori | Primær aktuatortype | Gearforhold | Nøglekrav | Eksempelplatform |
|---|---|---|---|---|
| Industriel arm (6-akset) | BLDC servo + harmonisk drev | 80:1 - 160:1 | Nul slør, ±0.02 mm repeterbarhed | FANUC M-20, KUKA KR10 |
| Samarbejdsrobot | BLDC servo + momentsensor / SEA | 100:1 - 200:1 | Kontaktkraftmåling, ISO 13849 PLd | UR10e, ABB GoFa |
| Firbenet | QDD BLDC (lavt forhold) | 1:1 - 9:1 | Baglænskørsel, stødabsorbering | Spot, ANYmal, Gepard |
| Humanoid robot | QDD + SEA + lineær (blandet) | Blandet af samling | Færdighed, overholdelse af regler, energieffektivitet | Tesla Optimus, figur 02, Atlas |
| Kirurgisk robot | Kabeldrevet + piezoelektrisk | N / A | Præcisions-, MR-sikker kraftfeedback | da Vinci, Stryker Mako |
| Blød robotgriber | Pneumatisk (blød) / SMA / EAP | N / A | Følsomhed, blid gribning | Soft Robotics mGrip |
Humanoide robotter: Det sværeste aktuatorproblem
Humanoide organismer (Tesla Optimus, figur 02, Agility Digit, Boston Dynamics Atlas) kræver 20-40 aktiverede frihedsgrader i en krop, der bærer sin egen kraft, beregningsevne og sensorfunktion. Ingen enkelt aktuatortype opfylder alle ledkrav. Nuværende humanoide arkitekturer blander: QDD BLDC aktuatorer ved hofter, knæ og ankler til bevægelse; mindre harmoniske servoaktuatorer ved skulder og albue til manipulation; kabeldrevne eller miniature servoaktuatorer i fingrene for fingerfærdighed; og lineære elektriske aktuatorer ved rygsøjlen og torsoen til mobilitet af kroppen.
Driver-printkortene i et humanoidled repræsenterer noget af den mest krævende elektronik i produktion i dag: høj strømtæthed (30-100 A peak) i minimal volumen, flerkanals strømregistrering med mikrosekundopløsning, realtids-EtherCAT- eller CAN FD-kommunikation, termisk styring i et forseglet hus ved 85 °C omgivelsestemperatur og funktionel sikkerhedscertificering i henhold til IEC 62061. Magnetiske absolutte encodere (AS5047, MA702) har erstattet optiske encodere i de fleste humanoide led - mindre, med lavere effekt, mere vibrationsbestandige og nu tilgængelige til en pris på under $1 i volumen.
Den bredere robothardwarerevolution siden 2020 er primært blevet muliggjort af tre fremskridt på printkortniveau: GaN- og SiC-effekthalvledere med bredt båndgab, der muliggør højere switchfrekvenser med lavere tab i mindre pakker; magnetiske encodere med høj opløsning og lavt strømforbrug til massemarkedspriser; og avancerede termiske interfacematerialer og kobberfyldte termiske via-arrays, der giver mere strøm i mindre driver-printkort-fodaftryk. For robotvirksomheder, der udvikler disse systemer, understøtter vores printkortprototypetjeneste hurtig iteration fra design til testet hardware. Tæt BGA-escape-routing til robotsamlings-ASIC'er er dækket af vores BGA-printkortsamlingskapacitet.
6. Hvordan aktuatortypen styrer printkortdesign: Strøm, termisk og beskyttelse
Aktuatortypen er den primære begrænsning på dens driver-PCB. Dette er ikke en præference – det er et fysisk forhold. Tabellen nedenfor opsummerer de arkitektoniske implikationer pr. aktuatortype. Hvert element i den har en direkte konsekvens for lagantal, kobbervægt, komponentvalg og beskyttelseskredsløbstopologi.
| Aktuatortype | Drivertopologi | Kritiske krav til printkortdesign | Beskyttelseskredsløb |
|---|---|---|---|
| Børstet DC-motor | H-bro + PWM | Højstrømsspor, motor EMI-afkobling ved terminaler | Friløbsdioder, overstrøm, omvendt polaritet |
| BLDC motor | 3-faset inverter + lysleder | Minimalt switching loop-område, placering af bootstrap-kondensator, differentiel strømregistrering | UV-spærring, gennemskydningsforebyggelse, termisk nedlukning |
| Stepmotor | Chopper konstant strøm | Termisk kobberhældningsdriver-IC, nøjagtighed af strømindstillet modstand | Overstrøms-, termisk-, VM-under-/overspændingsspærring |
| Servo (industriel) | BLDC + encoder-interface + DSP | Differentialencoderrouting, ADC-layout, isoleret fieldbus PHY | STO-funktion (IEC 61508 SIL 2), encoderfejldetektion |
| piezoelektrisk | HV-forstærker (0–150 V / ±200 V) | HV-isolation fra logik, forstærkerkompensation for kapacitiv belastning | HV-udgangsklemme, kortslutningsbeskyttelse, termisk |
| Magnetventil / proportionalventil | MOSFET halvbro | Friløbsdiode klassificeret til induktiv kick, PWM-strømfilter | TVS- eller Zener-klemme på induktiv kick, overstrøm |
| SMA / termisk | Konstantstrøm lineær eller omskiftende | Modstandsovervågning til fasetilstandsfeedback, integration af køleplade | Overstrøm (ledningsfejl sker hurtigt), overtemperatur |
Strømarkitektur
Aktuatordriver-printkort kræver næsten altid flere isolerede spændingsdomæner: højspændingsmotorskinne (12-48 V til DC-aktuatorer; op til 700 V DC-bus til industrielle servodrev), logikforsyning (3.3 V eller 5 V), præcisionsanalog reference (til ADC'er og sensorkonditionering) og gate-drevforsyning (12-15 V, bootstrap eller isoleret). Galvanisk isolation mellem motorsiden og logik-/kommunikationssiden - via isolerede DC-DC-konvertere eller isolerede gate-drivere - er obligatorisk i industrielle designs for både sikkerhed og støjimmunitet (IEC 62061, ISO 13849). Vores 4-lags printkortfremstilling giver den dedikerede strøm- og jordplanparring, som multi-rail aktuator-printkort kræver.
Termisk styring
Et BLDC-drev ved 48 V / 10 A med 95 % effektivitet afgiver cirka 25 W i effekttrinnet — fra tre kilder: ledningstab (I²R i MOSFET'er), switchingtab (proportionalt med f sw × V DS × I D ) og gate-drevtab. Håndtering af dette kræver 2-3 oz kobber på effektlagene, termiske via-arrays (0.3-0.5 mm diameter, 1-1.5 mm pitch), der forbinder MOSFET-drainpads med de indre kobberplaner, og nogle gange eksterne aluminiumskøleplader monteret på printkortet. GaN MOSFET'er switcher ved 200-500 kHz versus 20-50 kHz for silicium — højere frekvens krymper passive komponenter, men kræver et strammere printkortlayout for at holde switching-loopinduktansen under 5 nH. For printkort, der kræver 2 oz kobber og derover på de indre lag, dækker vores flerlags-PCB-fabrikationsservice disse krav til højt kobberindhold.
PCB'et er ikke en efterfølgende del af aktuatorbeslutningen – det er en del af aktuatorsystemet. Termiske, elektriske og mekaniske begrænsninger følger af aktuatortypen og indgår i ethvert designvalg på printkortniveau. For de specifikke begrænsninger ved aktuator-PCB-design og DFM-gennemgang evaluerer vores ingeniørteam layoutet i forhold til strøm-, termiske og signalintegritetskrav før fremstilling.
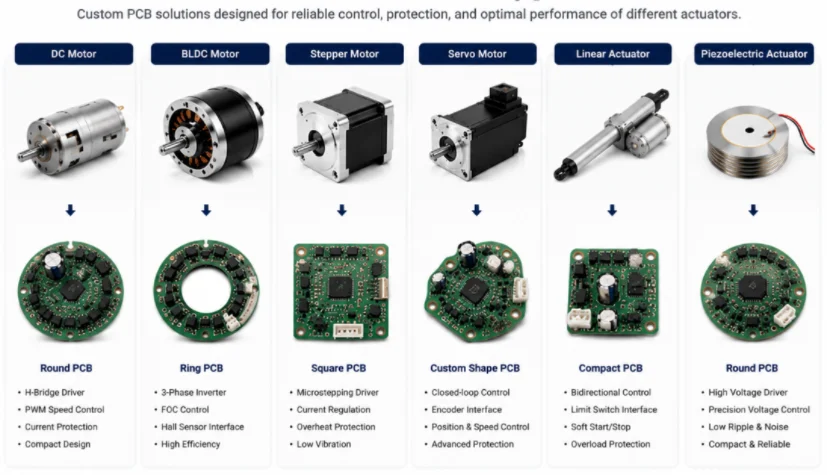
Figur 6. Aktuatortyper og tilsvarende printkortmoduler, herunder DC-, BLDC-, stepper-, servo-, lineære og piezoelektriske aktuatorer med printkortlayouts
7. Aktuatorvalgsramme og hurtigreferenceguide
Valg af aktuator er en ingeniørproces, ikke en opslagstabel. Følgende firetrinsramme strukturerer beslutningen og afdækker de kritiske afvejninger, før nogen komponent specificeres.
Trin 1 — Definer bevægelseskrav: Angiv bevægelsestype (lineær/roterende), slaglængde eller vinkelområde, maksimal og kontinuerlig kraft eller drejningsmoment, maksimal hastighed, påkrævet positioneringsnøjagtighed (tænd/sluk, multipunkt, kontinuerlig, nanometer) og driftscyklus. Disse parametre alene eliminerer de fleste aktuatorfamilier med det samme.
Trin 2 — Evaluer driftsmiljøet: IP-klassificering, temperaturområde, kemisk eksponering (renrum, fødevaresikker, afvaskning), vibrationer og stød, klassificering af eksplosiv atmosfære (ATEX, NEC) og tilgængelig infrastruktur (er trykluft eller hydraulisk kraft allerede til stede?). En farmaceutisk renrumsanvendelse udelukker straks hydraulikolie. En minedriftsgravemaskine udelukker straks batteridrevne elektriske aktuatorer til hovedarmen.
Trin 3 — Vurder styrings- og integrationskrav: On/off versus proportional styring, åben sløjfe versus lukket sløjfe, positions- versus kraftstyring, kommunikationsprotokol (analog, PWM, RS-485, CANbus, EtherCAT), påkrævet funktionelt sikkerhedsniveau (PLc/PLd/SIL 2) og integration med eksisterende PLC eller robotcontroller. Disse krav bestemmer driver-PCB'ets kompleksitet og certificeringsomkostningerne — ofte en større faktor end selve aktuatorens hardwareomkostninger.
Trin 4 — Beregn de samlede ejeromkostninger: Trykluft koster cirka 5-8 gange mere pr. enhed nyttig mekanisk energi end direkte elektrisk aktivering. Hydrauliske systemer kræver periodisk udskiftning af væske og pakninger og er udsat for risiko for olieforurening. Elektriske systemer har højere startomkostninger, men lavere driftsomkostninger, ingen forbrugsvarer og forudsigelige vedligeholdelsesplaner. For nye installationer under 20 kN favoriserer de samlede installationsomkostninger næsten altid elektricitet — trykluftinfrastrukturomkostningerne alene overstiger typisk den elektriske aktuator og driver-printkortet tilsammen.
Applikationsoversigt
| Anvendelse | Aktuatortype | Nøgleårsag |
|---|---|---|
| Robotarmsled (5–200 Nm) | BLDC servo + harmonisk drev | Nul slør, høj repeterbarhed, programmerbar |
| Cobot-led | BLDC servo + momentsensor / SEA | Styrkebevidsthed, ISO 13849 PLd-overholdelse |
| Benet robotled | QDD BLDC (lav gearudveksling) | Bakkørsel, stødabsorbering, dynamisk bevægelse |
| CNC / 3D-printerakse | Stepper (budget) / servo (ydeevne) | Stepper: åben sløjfe, omkostningseffektiv; servo: hastighed og nøjagtighed |
| Industriventil (DN50–300) | Elektrisk kvartdrejnings- eller pneumatisk tandstang | Afhænger af drejningsmoment og eksisterende infrastruktur |
| Brændstofinjektor | Piezoelektrisk eller solenoid | Piezo: 3 gange hurtigere åbning; solenoid: lavere pris |
| Halvlederlitografi-scene | Piezoelektrisk (kort slaglængde) + lineær servo (lang slaglængde) | Subnanometeropløsning + kombineret vandring på flere mm |
| Kirurgisk værktøj (minimalt invasivt) | SMA eller kabeldrevet servo | MR-sikker, kompakt, biokompatibel |
| Gravemaskine arm | Hydraulisk dobbeltvirkende cylinder | Den eneste mulige løsning ved denne kraft og slaglængde |
| Samlebåndsgriber | Pneumatisk cylinder | Hastighed, enkelhed, eksisterende trykluft |
At vælge den rigtige aktuatortype er den første beslutning. At bygge elektronikken til at drive den korrekt er den anden – og den, hvor de fleste fejl opstår. En for lille H-bro ødelægger sig selv ved første stall. Et servodrev med dårlig encoderrouting producerer positionsjitter, som intet filter kan fjerne. En piezoelektrisk driver uden korrekt isolering svigter EMC. Hos Highleap Electronics fremstiller og samler vi hele sortimentet af aktuatorstyringsprintkort – fra industriel motordrevprintkort til kompakte, ledintegrerede servodrev til robotteknologi. Vores nøglefærdige printkortsamling håndterer sourcing, SMT-samling og funktionel testning – hvilket reducerer din tid fra design til valideret hardware. Anmod om et tilbud på dit aktuatorstyringsprintkort , og fortæl os aktuatortype, effektniveau og miljø – vi tager den derfra.

anbefalet Indlæg
Sådan sammenligner du tilbud på 6-lags printkort før du bestiller
Sammenligning af tilbud på 6-lags printkort handler ikke kun om...
Quick-Turn 6-lags printkortproducent i Kina
Highleap Electronics fremstiller sekslags trykte...
TG150 PCB-producent til fremstilling og montering
Highleap Electronics fremstiller TG150 printkort til...
Materialevalg og -fremstilling til TG140 PCB
Indholdsfortegnelse TG140 PCB-materialer og valg...
Sådan får du et tilbud på printkort
Lad os køre en DFM/DFA-analyse for dig og vende tilbage til dig med en rapport. Du kan uploade dine filer sikkert via vores hjemmeside. Vi har brug for følgende oplysninger for at kunne give dig et tilbud:
-
- Gerber, ODB++ eller .pcb, spec.
- Stykliste, hvis du ønsker montering
- Antal
- Vendetid
Udover printkortproduktion tilbyder vi en omfattende vifte af elektroniske tjenester, herunder printkortdesign, printkortbaseret udstyrs ...
For PCBA-tjenester bedes du fremvise din BOM (Bill of Materials) og eventuelle specifikke monteringsinstruktioner. Vi tilbyder også DFM/DFA-analyse for at optimere dine designs med hensyn til fremstillingsevne og montering, hvilket sikrer en problemfri produktionsproces.