
Fiberstyret UAV-styrings-PCB-fremstilling og PCBA

Fiberstyret dronestyring er en disciplin, der stammer direkte fra trådstyret antitankmissilteknologi - systemer, hvor en operatør styrer ammunition gennem en fysisk forbindelse, immun over for radioforstyrrelser og GPS-afvisning på grund af mediets natur. Den moderne variant erstatter kobbertråd med single-mode optisk fiber og udskifter originalens begrænsede båndbredde og modtagelighed for elektrisk interferens med kommunikation i gigabitklassen og fuldstændig elektromagnetisk stilhed. Det fiberstyrede dronestyringsprintkort er den luftbårne halvdel af dette system: det modtager styrekommandoer optisk fra operatøren, konverterer dem til flykontroloutput, styrer den indbyggede sensorsuite og returnerer video og telemetri gennem den samme fiber, der dispenseres fra en beholder, når platformen bevæger sig ned i rækkevidde.
Det, der adskiller dette kort fra en konventionel flycontroller, er ikke processorkraften, men kravene fra den optiske grænseflade kombineret med hårde realtidskrav. Styringskommandosløjfen - fra operatørinput til aktuatorbevægelse - skal lukkes inden for platformens aerodynamiske responstid. For overvågningsdroner med langsomme, bevidste flyveprofiler er 40-50 ms acceptabelt. For hurtige taktiske platforme, der udfører terminalmanøvrer, kan budgettet være under 10 ms. Disse timingkrav styrer enhver arkitekturbeslutning: fibergrænseflade, processorvalg, aktuatoroutputmetode og fejlsikker adfærd.
Få et tilbud på fiberstyret styreplade
Hurtigt svar
Et fiberstyret UAV-styrings-PCB behandler styrekommandoer modtaget gennem dispenseret optisk fiber, konverterer optiske signaler til flykontroludgange med en latenstid på under 50 ms, returnerer video og telemetri gennem den samme fiber via WDM og udfører deterministisk fejlsikker adfærd ved fibertab. Designet, der stammer fra FOG-M-missilarven, prioriterer kommandolatens, pålidelighed ved engangsbrug eller begrænset genbrug og hård realtidsdeterminisme. Det adskiller sig fra tether spool boards ved, at fiberen aldrig hentes - platformen dispenseres fra en beholder ved flyvehastighed, og fibersporet efterlades.
Indholdsfortegnelse
- Arv: Fra FOG-M til moderne fiberstyrede droner
- Systemarkitektur og bestyrelsesrolle
- Vejledningskommandosti og latenstidsbudget
- Sensorfeedback og videoreturvej
- Overvågning af fiberdispensering
- Fejlsikkert design til fibertab
- Valg af processor og RTOS
- Strømarkitektur til engangsplatforme
- Guidet vs. Tethered: Designforskelle
- Fremstilling og kvalifikation
- Ofte stillede spørgsmål
Arv: Fra FOG-M til moderne fiberstyrede droner
BGM-71 TOW-missilet (1970'erne) brugte kobbertråd, der blev sendt fra både affyringsrampe og missil under flyvning, med styresignaler transmitteret over tråden. Rækkevidden var begrænset af trådens trækstyrke og elektriske signaldæmpning - typisk under 4 km. I slutningen af 1970'erne og 1980'erne udforskede forsvarsforskningsprogrammer muligheden for at erstatte kobber med optisk fiber af to årsager: fiberens gigabitbåndbredde understøttede videoretur fra et kamera i missilsøgeren, og fiberens immunitet over for elektromagnetisk interferens imødekom bekymringer om, at trådstyrede systemer blev blokeret af kraftige mikrobølgeemittere.
Fiber Optic Guided Missile (FOG-M)-programmet demonstrerede konceptet, men blev aflyst før produktion. Den teknologi, det validerede – dispensering af fiber fra både affyringsplatformen og ammunitionen, med optiske vejledningskommandoer og videoretur – blev fundamentet for moderne fiberstyrede dronearkitekturer. Den væsentligste forskel er, at nutidens platforme er droner snarere end envejsammunition: de bærer kameraer og sensorer til ISR snarere end sprænghoveder, de kan opholde sig i stedet for at flyve direkte til et mål, og i nogle konfigurationer kan de bjærges og genbruges.
Det moderne fiberstyrede styre-PCB arver den grundlæggende signalarkitektur fra FOG-M — optisk kommando fremad, videoretur, passiv fiberdispensering — og tilpasser den til droneflyprofiler, nuværende processorarkitekturer og tilgængeligheden af kommerciel optisk fiber- og transceiverteknologi til omkostninger, der ikke var tilgængelige i 1980'erne.
Systemarkitektur og bestyrelsesrolle
Det fiberstyrede system består af: jordstation (operatørkonsol + fiberspole + optisk sender/modtager) → dispenseret fiber → luftbårent kontrol-PCB → flyaktuatorer + kamera + sensornyttelast. Kontrol-PCB'et er den eneste grænseflade mellem jord og luft under hele missionens varighed. Dets optiske grænseflade skal modtage kommandoer pålideligt, dets processor skal udføre dem i realtid, og dets aktuatordrivere skal producere rene output med lav latenstid til flykontrolfladerne eller motorerne.
I modsætning til en fortøjret drone, hvor fiberen styres af et tovejs spolesystem, dispenserer en fiberstyret platform passivt fra en beholder - fiberen udbetales, når dronen bevæger sig, og når beholderen er tom, afsluttes kommunikationen. Beholderens elektronikgrænseflade styres på beholderens fiberoptiske printkort , som overvåger den resterende fiber, spænding ved udgangsføringen og dispenseringshastighed. Kontrol-printkortet modtager statusdata fra beholderkortet via en interboard-bus og bruger disse til beslutninger om missionstyring.
Opdeling af printkort: Nogle designs integrerer den optiske grænseflade, processor, aktuatorudgange og beholderovervågning på et enkelt printkort. Andre deler den optiske grænseflade op på et dedikeret optisk datalink-printkort, der er forbundet til styrekortet via et højhastighedsstik. Den integrerede tilgang sparer vægt og antal stik. Opdelingsmetoden muliggør uafhængig optimering af den analogtunge optiske grænseflade og den digitaltunge kontrolfunktion og kan forenkle EMC mellem de to.
Vejledningskommandosti og latenstidsbudget
Styringsløkken kører: operatørinput → jordkontrolsoftware → optisk kodning → fiber → luftbåren optisk modtager → elektrisk konvertering → protokolafkodning → kommandovalidering → aktuatoroutput → aerodynamisk respons → kamerabillede → videokodning → optisk transmission → fiber → jordmodtager → display. Den del af denne løkke, som kontrol-PCB'en er ansvarlig for – fra optisk modtagelse til aktuatoroutput – skal passe inden for det samlede latenstidsbudget, som er indstillet af platformens aerodynamiske responstid minus kommunikationsfiberforsinkelsen tur-retur (ubetydelig ved kabellængder under 10 km: ~50 µs/km envejs ved c/n ≈ 0.67c).
Platformspecifikke latenstidsmål:
- Langsom overvågningsdrone (3-5 m/s, stort vingefang): samlet loopbudget 80-150 ms; kontrol-PCB-budget ~20-40 ms
- Taktisk ISR-drone (10-20 m/s, moderat smidighed): samlet loopbudget 40-80 ms; kontrol-PCB-budget ~10-20 ms
- Hurtig manøvreringsplatform (>20 m/s, høj smidighed): samlet loopbudget <30 ms; styre-PCB-budget <8 ms; kræver dedikeret FPGA-baseret styring
Latenstiden i kontrol-PCB'en domineres af: optisk-til-elektrisk konvertering (~1 µs, ubetydelig), frame protocol receive buffer og CRC check (~50-200 µs afhængigt af protokol og processor), aktuatorgrænseflade (PWM-periode = 1/frekvens; ved 400 Hz er maksimal PWM-latens 2.5 ms; DSHOT digital protokol reducerer dette til ~100 µs).
Kontrol af kommandointegritet er obligatorisk: hver modtaget frame skal indeholde en CRC eller checksum, som processoren validerer, før kommandoen sendes til aktuatorens udgange. En beskadiget kommando udført uden validering kan producere et flykontrolinput, som operatøren ikke har udstedt. CRC-kontrollen tilføjer ~5-20 µs til behandlingslatensen – helt acceptabelt i betragtning af dens rolle i at forhindre falske aktuatorkommandoer.
Det er værd at bemærke, at anti -jamming-designkonteksten er værd at bemærke her: fordi kommandoer bevæger sig over fiber, er RF-jamming-truslen, der driver anti-jamming PCB-design, fuldstændig fraværende. Sikkerhedstrusselsmodellen for fiberstyrede systemer er fysisk - fiberskæring, fysisk opfangning af beholderen - ikke elektromagnetisk.
Sensorfeedback og videoreturvej
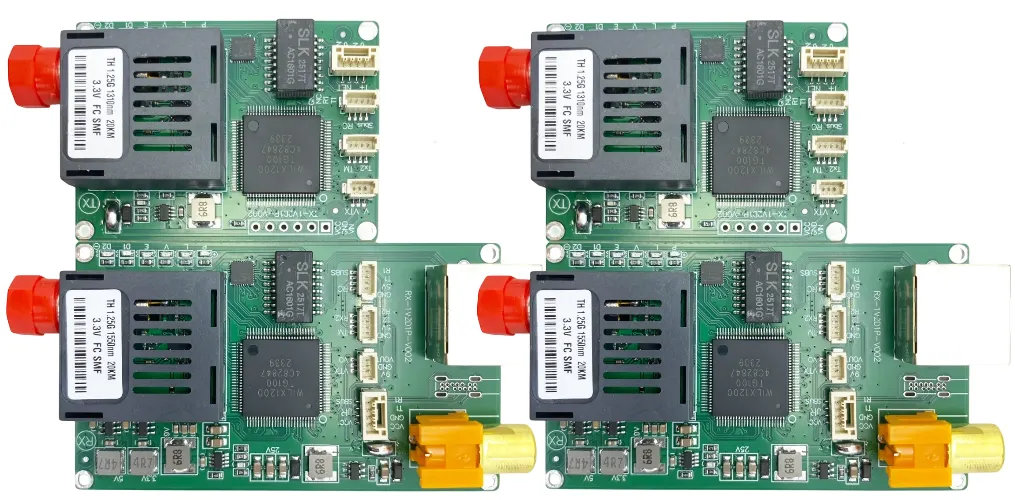
Video og telemetri returnerer gennem den samme fiber via bølgelængdedelingsmultipleksering (WDM). En typisk metode: kommandoer fremad på 1310 nm, videoretur på 1550 nm. De to bølgelængder deler den samme fysiske fiberstreng, men er adskilt i hver ende af WDM-optiske koblere (bølgelængdeselektive stråledelere). Denne tovejs-på-én-fiber-arkitektur er kritisk for fiberstyrede platforme, fordi fiberen dispenseres og ikke kan være et flerstrengsbundt - vægt og beholderkapacitet kræver en enkelt fiber.
Videopipelinen på det luftbårne printkort: kamerasensor → ISP (billedsignalprocessor) → komprimeringsmotor (H.264 eller H.265 hardwareencoder) → pakkedannelse → optisk transmitter. Ukomprimeret 1080p60 kræver ~3 Gbps; efter H.264-kodning på et kvalitetsniveau, der er passende til overvågning, kan den samme strøm være 10-50 Mbps. Komprimering er obligatorisk for enhver fiberstyret platform med en praktisk beholder, fordi den tillader brugen af optiske grænseflader på 100 Mbps til 1 Gbps i stedet for 10 Gbps, med tilsvarende reduktioner i transceiveromkostninger, strømforbrug og printkortdesignkompleksitet.
Videopipelinen følger de samme principper for fysisk lagdesign som et dedikeret optisk datalink-kort , tilpasset det mekaniske miljø med dispenseret fiber - især fiberens udgangsvinkel og enhver spænding introduceret af dispenseringsmekanismen kan forårsage modekobling i multimode-fiber, så singlemode-fiber og bølgelængdekompatible transceivere er standardpraksis.
Overvågning af fiberdispensering
Kontrolkortet overvåger tre dispenseringsparametre, enten direkte eller via beholderens interfacekort:
- Optisk effekt ved modtageren: den mest fundamentale indikator for fiberintegritet. Pludseligt effekttab indikerer et brud; gradvist fald kan indikere overtrædelser af bøjningsradiusen i det dispenserede spor eller kontaminering ved udgangsføringen.
- Estimat af resterende fibre: afledt af hastighedsintegration (∫v dt) sammenlignet med kalibreret beholderkapacitet. Mere præcise metoder bruger en roterende encoder på udgangsspolen eller en direkte fiberlængdesensor. En advarsel om lav fiber ved 10-20% tilbage udløser beregning af returbanen.
- Spænding ved udgangsvejledningen: En belastningsmåler eller kraftsensor på udgangsføringen registrerer fastsætning — fiberen, der sætter sig fast i terræn eller en forhindring, skaber en spændingsstigning, før fiberen knækker. Detektion giver en advarsel på ~50-200 ms, tilstrækkelig tid til at forsøge undvigehandling på nogle platforme.
Alle tre parametre skal samples med en tilstrækkelig hastighed til at understøtte failsafe-logikken i afsnit 6. Optisk effektsampling ved 1 kHz er typisk - dette giver en opløsning på 1 ms til bruddetektering. Spændingssampling ved 500 Hz er tilstrækkeligt. Estimering af resterende fibre kan køre ved 10-50 Hz, da beholderudtømning er en langsom proces i forhold til kontrolcyklussen. Dispenseringshardwaremekanikken er detaljeret i fiberdispenseringsboksens PCB- kontekst.
Fejlsikkert design til fibertab
Det grundlæggende designkrav: Hver fibertabshændelse skal have en defineret, deterministisk respons
I modsætning til en fastgjort drone, hvor fiberen klarer en frem- og tilbagegående flyvning, og nedbrydningen er gradvis og forudsigelig, kan en dispenseret fiber pludselig knække uden varsel – afbrudt af terræn, en rotor eller en operatørfejl ved jordenden. Styringsprintkortet skal behandle fibertab som en forventet hændelse, ikke en usædvanlig fejl. Reaktionen skal være foruddefineret, implementeret i hardware eller firmware med watchdog-backup og bevist i jordtest før enhver flyvning.
Tilstandsmaskine til detektion af fibertab:
- Optisk effekt falder under tærsklen T_low (indstillet 3 dB over minimum modtagerfølsomhed)
- Starttimer: 100-500 ms vindue (skelner mellem momentant tab og permanent brud; momentant tab kan forekomme under skarpe manøvrer, der belaster fiberens udgangsvinkel)
- Hvis strømmen genoprettes inden for vinduet: Log hændelsen, fortsæt driften, advarsel til operatøren
- Hvis strømmen ikke genoprettes: erklær fiberbrud, udløs fejlsikker tilstand
Failsafe-tilstandsindstillinger (forudkonfigureret pr. missionstype):
- Autonom svævning: Overgang til indbygget GPS eller barometrisk hold, ophold ved den aktuelle position, afvent forsøg på genoptagelse af forbindelse via RF-backup (hvis monteret)
- Retur til beholder: Naviger til den sidst kendte beholderposition ved hjælp af den indbyggede IMU-dead reckoning, og forsøg at genoprette fiberforbindelsen.
- Terminalmanøvre: For ammunitionsapplikationer, udfør forprogrammeret terminalindflyvning til de sidst kendte målkoordinater
- Kontrolleret nedstigning: Hvis autonom flyvning ikke er mulig, skal gashåndtaget ned til den minimale kontrollerede nedstigningshastighed og motorerne slukkes ved jordnærhed
Hardware-watchdoggen er obligatorisk: en dedikeret watchdog-timer-IC (ikke en software-watchdog) overvåger processorens hjerteslagssignal. Hvis processoren låser – på grund af en firmwarefejl, EMI-induceret låsning eller strømafbrydelse – aktiverer watchdoggen sikkerhedsrelæet og driver aktuatorerne til en foruddefineret sikker tilstand inden for watchdog-timeout'en (typisk 50-200 ms). Dette er den sidste forsvarslinje mellem en processorfejl og en ukontrolleret platform.
Valg af processor og RTOS
Styrings-PCB'et kræver en processor, der er i stand til deterministisk realtidsudførelse. De vigtigste metrikker er worst-case afbrydelseslatens (forsinkelsen mellem en indgående kommandopakke, der udløser en afbrydelse, og afbrydelsesrutinens begyndelse af udførelsen) og kontekstskiftetid (tiden til at gemme den aktuelle opgavetilstand og indlæse en ny opgave). Jitter i disse metrikker bidrager direkte til kontrolløkkens latenstidsbudget.
Processorkategorier:
- ARM Cortex-M7 (f.eks. STM32H7): 480 MHz, hardware FPU, worst-case afbrydelseslatens ~12 cyklusser (~25 ns), tilstrækkelig til platforme, der kræver >5 ms kontrolsløjfe. Omkostningseffektiv, udbredt i kommercielle dronestyringer. Velegnet til de fleste fiberstyrede overvågningsplatforme.
- ARM Cortex-R5: Lockstep dual-core til sikkerhedskritiske applikationer, deterministisk responstid, ingen overraskelser med cache-latens. Udvalgt til forsvarsplatforme, hvor flykontrolfunktionen kræver overholdelse af sikkerhedsintegritetsniveau (SIL).
- FPGA-baseret styring (Xilinx Zynq, Intel Cyclone): For platforme, der kræver kontrolløkker på under en millisekund, udfører FPGA-strukturen kontrolalgoritmen i dedikeret logik med deterministisk latenstid på én urcyklus. Processoren (ARM-kernen i SoC'en) håndterer ikke-realtidsfunktioner: telemetri-logning, fibertilstandsovervågning og missionsstyring.
RTOS-valg: FreeRTOS er det mest almindelige valg til indlejret dronekontrol på grund af dets lille størrelse, deterministiske opgaveplanlægning og brede økosystem. Zephyr vinder frem for sin moderne arkitektur og understøttelse af sikkerhedscertificeringsrammer. Bare-metal (ingen RTOS) er acceptabelt til de enkleste platforme, hvor kontrolsløjfen er den eneste væsentlige opgave, men øger kompleksiteten, efterhånden som funktionssættet vokser.
Strømarkitektur til engangsplatforme
Endelige fiberstyrede platforme står over for en strømforsyningsarkitekturbegrænsning, der ikke gælder for genanvendelige droner: strømforsyningssystemet skal optimeres til en enkelt missionsprofil (start til fiberens ende) uden behov for styring af opladningscyklusser eller langsigtet batteritilstand. Dette muliggør aggressiv celleudvælgelse: lithiumpolymerceller med høj afladning og peak C-hastigheder, der ville forkorte levetiden uacceptabelt i en genanvendelig platform, er helt passende her.
Styringsprintkortets strømfordeling skal håndtere motorens opstartsstrømstigning (flere hundrede ampere i små droner) uden at forsyningsspændingen falder til under processorens brownout-tærskel. Bulkkapacitans nær hver ESC's strømindgang, kombineret med separate effektplaner til motordrev og flyelektronik (forbundet i et enkelt stjernepunkt), forhindrer motorstøj i at kobles ind i styreelektronikken.
Batteriovervågning: Coulomb-tælling giver status på opladningen til missionsstyring. For engangsplatforme er den primære bekymring missionens afslutning før afladning, ikke batteriets levetid - opladningstilstandskurven styrer return-to-home- eller missionsafbrydelseslogikken sammen med estimatet af den resterende fiber. De GPS-afviste drone-printkortdesignprincipper til strømfordeling i omstridte miljøer gælder ligeledes her - fraværet af bekymring for GPS-jamming eliminerer ikke behovet for EMI-hærdet strømforsyningsdesign i flyelektronikrummet.
Guidet vs. Tethered: Designforskelle
| Design aspekt | Fiberstyret (dispenseret) | Tethered (Spool-Administreret) |
|---|---|---|
| Fiberhåndtering | Passiv dispensering, ingen hentning, beholderen tømmes til nul | Aktiv tovejsspole, motorstyret spænding, fiber hentes ved landing |
| Kontrolsløjfeforsinkelse | Under 50 ms kritisk for de fleste platforme; <10 ms for hurtige manøvrer | Højere tolerance — 100-200 ms acceptabelt for stationære eller langsomt bevægelige, forbundne ISR-platforme |
| Fiberbrudsrespons | Skal håndtere pludselige, uvarslede pauser; deterministisk fejlsikring obligatorisk | Kan advare før fejl; spolemotor giver spændingsfeedback, der forudsiger brud |
| Genbrug af platforme | Ofte engangsbrugbar; nogle ISR-varianter designet til gendannelse | Normalt genanvendelig; flystel og elektronik designet til gentagne flyvninger |
| Beholder-printkort | Passiv fibertilførselsovervågning; ingen motordrift | Aktiv motorstyring; spændingsregulering; tovejs fiberlængdesporing |
| EMI-hærdning | Standard for kommerciel brug; MIL-STD-461 for forsvar | Samme kravinterval; EMI-resistent design praksis gælder ligeligt |
Fremstilling og kvalifikation
Produktionsmetoden er opdelt efter platformgenbrugsmodel:
Engangsplatforme: Standard FR-4, 4-6 lag, komponenter i kommerciel kvalitet, automatiseret SMT-samling, 100 % in-circuit test (ICT) og funktionel test, stikprøvevis miljøscreening. Kvalificering sker ved designanalyse og begrænset miljøtestning snarere end fuld MIL-STD-810-overholdelse. Omkostninger er den primære drivkraft - en platform, der ødelægges i én brug, kan ikke bære et printkort til $50,000. FR-4 PCB -fremstilling med standard blyfri samling opfylder pålidelighedskravet for en missionsprofil målt i timer.
Genanvendelige ISR-platforme: Tilnærmelser til militærdesign og -kvalificering — polyimid eller FR-4-substrat med høj Tg, IPC klasse 2 eller 3 samlingsgodkendelse, konform belægning til fugtigheds- og kontamineringsresistens, MIL-STD-810 miljøkvalificeringstest. Funktionel testning omfatter: styringskommando-loopback ved ekstreme driftstemperaturer, fiberbrudssimulering (optisk dæmper indsat for at bekræfte fejlsikre udløsere korrekt ved den definerede tærskel), latensmåling på tværs af hele kommandostien.
Highleap tilbyder fremstilling og montering af både engangs- og genanvendelige fiberstyrede styrekort med dokumentationspakker, der er passende til hvert kvalifikationsniveau.
Ofte stillede spørgsmål
Hvor langt kan en fiberstyret drone flyve?
Rækkevidden er begrænset af beholderens kapacitet - længden af fiber, der kan vikles ind i beholderen i den luftbårne ende, plus fiber på jordsidens spole. Den praktiske luftbårne beholderkapacitet er 5-20 km for en beholder, der vejer 2-8 kg. Nogle større platforme bærer 30+ km. Det optiske linkbudget er ikke den begrænsende faktor - 1310 nm single-mode fiber ved 0.35 dB/km med et optisk budget på 20 dB understøtter 57 km, hvilket langt overstiger beholderens kapacitet.
Kan den fiberstyrede arkitektur understøtte autonom waypoint-navigation?
Ja — autonom navigation kører på den indbyggede processor og kræver ikke fiberlinket for udførelse. Fiberlinket overfører operatørens tilstyringskommandoer og returnerer video for at opnå situationsbevidsthed. Autonome tilstande er særligt vigtige for fiberstyrede platforme, fordi operatøren midlertidigt kan miste video (på grund af terræn, der maskerer kameraet), mens platformen fortsætter med at navigere autonomt.
Hvad sker der, hvis fiberen knækker ved jordenden (nær spolen)?
Det optiske tab er identisk fra det luftbårne printkorts perspektiv, uanset hvor fiberen knækker. Den detektions- og sikkerhedslogik, der er beskrevet i afsnit 6, gælder lige så meget for et brud i den jordbundne ende som for et brud i den luftbårne ende. Fysisk kan et brud i den jordbundne ende være mere almindeligt - fiberen nær startpunktet er stationær og sårbar over for at blive overskåret af køretøjstrafik eller personale.
Hvordan påvirker GPS-afvisning dette system?
For fiberkommunikationsstien: slet ikke. Fiberforbindelsen er immun over for GPS-jamming eller spoofing. For den failsafe autonome tilstand: betydeligt. Hvis failsafe-funktionen er afhængig af GPS-refereret return-to-home, deaktiverer GPS-jamming denne mulighed. Forsvarsorienterede design implementerer derfor kun IMU-dead-reckoning failsafe som den primære autonome tilstand, med GPS som en sekundær mulighed, når den er tilgængelig. GPS-afvist drone-printkort Designkonteksten omhandler den inertielle navigationshardware, der understøtter denne funktion.

anbefalet Indlæg

PCB-monteringsforsyningskædestyring
Highleap Electronics understøtter printkortmonteringsforsyningskæden...

PCB-samling med konform belægning
Highleap Electronics leverer printkortsamling med konform...

Industriel elektronik printkortsamling
Industriel elektronik printkortmontering dækker...

PCB-samling for forbrugerelektronik
Highleap Electronics leverer printkort til forbrugerelektronik...
Sådan får du et tilbud på PCB'er
Lad os køre DFM/DFA-analyse for dig og vende tilbage til dig med en rapport.
Du kan uploade dine filer sikkert via vores hjemmeside.
Vi har brug for følgende oplysninger for at give dig et tilbud:
-
- Gerber, ODB++ eller .pcb, spec.
- Stykliste, hvis du ønsker montering
- Antal
- Vendetid