
Robotkommunikationsprintkort til Ethernet, CAN, trådløs, isolation og EMC
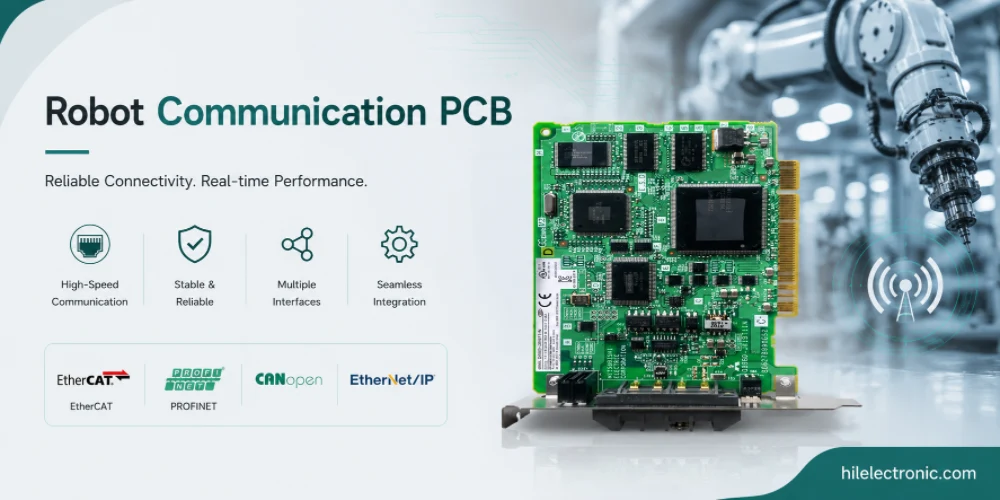
Robotkommunikationsprintkort flytter kommandoer, sensordata, diagnostik og ekstern netværkstrafik mellem undersystemer. En moderne robot kan kombinere Ethernet, EtherCAT, CAN FD, RS-485, USB, Wi-Fi, Bluetooth, mobil og sikkerhedsrelaterede isolerede porte på én platform. Kommunikationspålidelighed påvirker direkte robottens adfærd, især inden for bevægelseskontrol, flådedrift og sikkerhedsovervågning.
Denne vejledning forklarer, hvordan robotkommunikationskort skal planlægges, lægges ud, samles og testes. Den dækker protokolvalg, kablede og trådløse grænseflader, galvanisk isolation, EMC-immunitet, deterministisk timing, højhastighedsrouting, kabeleksponering og produktionstests, der opdager intermitterende kommunikationsproblemer før implementering i felten.
Hvad robotkommunikations-printkort rent faktisk gør
Rollen i robotsystemet
Robotkommunikationsprintkort transporterer trafikken mellem undersystemer og til eksterne systemer. På en moderne robot kombinerer kommunikationsstakken højhastigheds-Ethernet med langsommere CAN, trådløs RF med kablet isolation og industrielle protokoller med forbrugergrænseflader. Hvad gør robotkommunikationsprintkort unikke:
- Protokoldiversitet: Et enkelt printkort understøtter ofte flere protokoller samtidigt. Ethernet plus CAN plus RS-485 plus USB plus trådløs er almindeligt.
- Isolering: Galvanisk isolation mellem kommunikationsporte og systemelektronik. Standard for industrielle protokoller og sikkerhedsrelaterede grænseflader.
- EMC-immunitet: kommunikationsgrænseflader udsat for kabelbåren interferens. Immunitet over for ledningsbåren og udstrålet forstyrrelse påvirker direkte pålideligheden.
- Deterministisk timing: Industrielle protokoller (EtherCAT, PROFINET) kræver mikrosekunds timing. Layoutet understøtter det direkte.
- Trådløs RF: Wi-Fi-, Bluetooth- eller mobilintegration med understøttelse af lovgivningsmæssig certificering.
Designrisici at kontrollere
Designet af kommunikationskort påvirker robottens samlede adfærd på måder, som andre kort ikke gør. En kommunikationsfejl kan strande en mobil robot, misse en kritisk kommando på en industrirobot eller miste sensordata på en overvågningsrobot. Pålidelighedskravene til kommunikationskort er ofte højere end pålidelighedskravene til andre kort, fordi kommunikationsfejl er mere synlige.
Programmer, der behandler kommunikation som en specifik ingeniørdisciplin – ikke blot komponentvalg – producerer pålidelig kommunikation; programmer, der behandler det som en standarddesignopgave, leverer sommetider systemer med periodiske kommunikationsproblemer, der er svære at diagnosticere og dyre at løse i felten.
På systemniveau bør printkortet specificeres efter funktion, miljø, levetid og testdækning i stedet for udelukkende ud fra skematisk tegning. Dette forhindrer den almindelige fejl at bygge et teknisk korrekt printkort, der er vanskeligt at montere, svært at vedligeholde eller utilstrækkeligt robust, når det først er installeret i robotten.
Valg af Ethernet og fieldbus påvirker industrirobottens styrekort , kamerabehandlingsmodulet og sikkerhedsnetværket, der bruges i delte arbejdsceller.
Ethernet-varianter til robotteknologi
Udvælgelseskriterier for Ethernet-varianter til robotteknologi
Ethernet-varianter, der understøttes af robotteknologi, spænder over hastigheds- og topologikategorier. De vigtigste muligheder er:
- Gigabit Ethernet (10/100/1000BASE-T): Standard ekstern og intern kommunikation. RJ45- eller M12-stik afhængigt af miljøet.
- Multi-gigabyte Ethernet (2.5/5/10G): nye teknologier inden for applikationer med høj båndbredde. Avanceret vision og databehandling.
- Enkeltpars Ethernet (10BASE-T1L): nye teknologier til sensornetværk. Lavere båndbredde, men længere afstand og lettere kabel.
- EtherCAT: Deterministisk Ethernet til bevægelseskontrol. Understøtter slave- og masterimplementeringer.
- PROFINET: industrielt Ethernet er almindeligt i produktionen.
- POE: Power over Ethernet til forsyning af periferiudstyr. Standard i mange industrielle applikationer.
Hvordan Ethernet-varianter til robotteknologi påvirker omkostninger og pålidelighed
Ethernet er i stigende grad standardkommunikationsvalget i moderne robotteknologi, fordi det kombinerer høj båndbredde med bredt understøttede hardware- og softwarestakke. Selv applikationer, der historisk set har brugt specialprotokoller (CAN til bevægelseskontrol, RS-485 til sensorer), skifter til Ethernet, efterhånden som processor-Ethernet MAC'er bliver universelle, og Ethernet PHY'er bliver billigere.
Valg af den rigtige Ethernet-variant afhænger af båndbreddekravet og kabellængden. Gigabit er standard for de fleste applikationer; multi-gigabit kan være passende til vision eller databehandling med høj båndbredde; 10BASE-T1L er på vej frem til sensornetværk, der kræver lange kabelstrækninger. Ved at tilpasse varianten til det faktiske behov sparer du omkostninger.
Den praktiske regel er at vælge den enkleste konstruktion, der stadig opfylder signal-, sikkerheds-, termiske og mekaniske krav. Overspecificering øger omkostningerne, mens underspecificering skaber omarbejde under test eller feltimplementering.
CAN- og feltbusprotokoller
Vigtige designvalg for CAN- og fieldbusprotokoller
CAN og relaterede fieldbusprotokoller bærer intern trafik med lavere båndbredde. De vigtigste varianter er:
- Klassisk CAN: Standardhastighed på 1 Mbps. Bredt anvendt i industriel og bilbaseret robotteknologi.
- CAN FD: Fleksibel datahastighed på op til 8 Mbps. Højere båndbredde med bevaret CAN-robusthed.
- KAN åbne: Applikationslagsprotokol på CAN. Standard for bevægelsesstyring og industriel perifer kommunikation.
- J1939: Protokol for tunge køretøjer på CAN. Almindelig på udendørs og landbrugsrobotik.
- RS-485 og RS-422: differentiel seriel til omkostningsfølsomme eller ældre applikationer.
Overvejelser vedrørende fremstilling og pålidelighed
CAN og CAN FD er fortsat vigtige inden for robotteknologi, fordi de er robuste, deterministiske og bredt anvendte på motordrev- og sensorkomponenter. Programmer, der integrerer CAN-håndtering på kommunikationskortet, danner en bro mellem traditionelle CAN-baserede komponenter og moderne Ethernet-baserede supervisorarkitekturer.
CANopen og andre CAN-baserede applikationslagsprotokoller forenkler integration med industrielle periferiudstyr, der bruger disse standarder. Programmer, der understøtter CANopen, integreres nativt med en bred vifte af industrielle produkter; programmer, der kun understøtter rå CAN, kræver nogle gange udvikling af applikationslaget for at kommunikere med kommercielle periferiudstyr.
Trådløse grænseflader: Wi-Fi, Bluetooth, Cellular, LoRaWAN
Krav til grænseflade og layout
Trådløse grænseflader integreres til ekstern kommunikation eller mobil robotteknologi. De vigtigste muligheder er:
- Wi-Fi (802.11): Standard for ekstern tilslutning. Certificerede moduler foretrækkes af hensyn til regulatorisk effektivitet.
- Bluetooth: lavenergi til perifer kommunikation; klassisk til højere båndbredde.
- Mobilnetværk (LTE, 5G): Stort områdekommunikation til udendørs- og leveringsrobotter. Ekstern antenne kræves typisk.
- LoRaWAN: langtrækkende laveffekt til sensor- og telemetriapplikationer.
- ZigBee: Mesh-netværk til sensornetværk. Mindre almindeligt inden for robotteknologi, men brugt lejlighedsvis.
- Brugerdefineret RF: proprietær RF til specifikke applikationer. Kræver lovgivningsmæssig certificering for hvert marked.
EMC, timing og testovervejelser
Trådløs integration tilføjer bekymringer om lovgivningsmæssig certificering, som designs med kun kabelbaseret teknologi ikke har. FCC-certificering til amerikansk drift, CE til europæiske og yderligere certificeringer til andre markeder kræver hver især test, der øger omkostninger og tidsplaner. Programmer, der bruger certificerede, forhåndsgodkendte moduler, forenkler certificeringen; programmer, der bruger bare radiochips, skal have fuld radiocertificering for hvert marked.
Placering af RF og valg af antenne påvirker den trådløse ydeevne betydeligt. Antenner indlejret i metalkabinetter fungerer ikke godt; antenner placeret i nærheden af switching-elektronik oplever interferens; antenner placeret uden hensyntagen til strålingsmønster giver uforudsigelig dækning. Programmer, der planlægger antenneplacering omhyggeligt, opnår pålidelig trådløs forbindelse; programmer, der behandler antenneplacering let, leverer nogle gange produkter med skuffende trådløs rækkevidde.
Isolering: Optisk, Magnetisk, Kapacitiv, Digital
Vigtige designvalg til isolering
Isolering på kommunikationsgrænseflader beskytter både systemet og det tilsluttede udstyr. De vigtigste isolationsmuligheder er:
- Optisk: LED-fotodiodeoverførsel. Standard for signalisolering op til moderat båndbredde.
- Magnetisk: Transformerbaseret overførsel. Almindelig på Ethernet og grænseflader med højere båndbredde.
- Kapacitiv: Integreret kondensatorisolering på chippen. Kompakt og omkostningseffektiv til moderne design.
- Digitale isolatorer: integreret isolation til standard busgrænseflader (SPI, I²C, UART, CAN).
- Isoleret strøm: Isoleret DC-DC, der leverer strøm til den isolerede side.
Overvejelser vedrørende fremstilling og pålidelighed
Isolationsklassificeringer skal matche applikationens sikkerhedskrav. Grundlæggende isolation er tilstrækkelig til det meste signalkommunikation; forstærket isolation kræves til medicinske og sikkerhedskritiske applikationer. Programmer, der specificerer isolation i forhold til det faktiske krav, matcher omkostningerne med behovet; programmer, der overspecificerer, betaler for isolation, som applikationen ikke har brug for; programmer, der underspecificerer, opfylder muligvis ikke sikkerhedskravene.
Isolerede DC-DC-konvertere til isolerede kommunikationsgrænseflader øger omkostningerne og kompleksiteten, men bevarer isolationen på tværs af strømforsyningen. Programmer, der bruger isoleret DC-DC, hvor isolation er påkrævet, får fuldstændig isolation; programmer, der deler strøm på tværs af isolationsbarrierer, kompromitterer isolationen.
Højhastighedsgrænseflader kan kræve den samme stackup-disciplin, der anvendes i højhastigheds-PCB-produktion , især når kommunikationskortet også har forbindelser til robottens sikkerheds-I/O-lag.
Højhastighedslayout til kommunikationskort
Krav til grænseflade og layout
Layout til højhastighedskommunikation følger samme disciplin som visionskort. Kontrolleret impedans, længdematchning, referenceplankontinuitet. Specifikke kommunikationsovervejelser omfatter:
- Differentiel parruting: Tæt kobling med impedanskontrol. Længdetilpasning inden for parret.
- Stikovergange: impedansdiskontinuitet ved stik håndteres gennem fodaftryksdesign.
- Common-mode-filtrering: Common-mode-drosler på Ethernet afviser støj.
- ESD beskyttelse: TVS-dioder på eksterne stik. Standard på alle eksterne grænseflader.
- Kabeldesign: Skærmede kabler, hvor EMC-budgettet kræver det. Kabelafskærmningsterminering er vigtig.
- Placering af RF-antenne: antenner isoleret fra digitale støjkilder. Antennediversitet på nogle Wi-Fi-designs.
EMC, timing og testovervejelser
Layout til højhastigheds-Ethernet kræver specifik opmærksomhed på differentiel parrouting, forbindelsesovergange og returvejskontinuitet. Layoutretningslinjerne er veletablerede, men kræver disciplin at følge. Programmer, der følger retningslinjerne, producerer rent Ethernet; programmer, der springer over disciplinen, oplever undertiden periodiske Ethernet-problemer.
EMC-overholdelse for kommunikationskort kræver typisk både emissions- og immunitetstest. Emissioner sikrer, at kortet ikke forstyrrer andet udstyr; immunitet sikrer, at kortet fortsætter med at fungere, når andet udstyr forstyrrer det. Robotter, der opererer i industrielle miljøer, står over for betydelige immunitetskrav fra tilstødende udstyr.
For tilstødende designbeslutninger, se robottens I/O- og sikkerhedsgrænseflade-PCB-vejledning og robottens styrekort-PCB-kommunikationsarkitektur.
Produktionskommunikationsprintkort hos Highleap
DFM-gennemgang før produktion
Highleap fremstiller kommunikationskort med den procesdisciplin, som højhastighedskort og mixed-protocol-kort har brug for. De specifikke egenskaber omfatter:
- Flerlagskonstruktion med kontrolleret impedans: til Ethernet og andre højhastighedsgrænseflader.
- Fin-pitch SMT: til kompakte moderne PHY- og transceiverpakker.
- Montering med RF: integration af trådløse moduler; placering af antenne og RF-komponenter.
- Samling af isoleringskomponenter: Isolerede DC-DC, digitale isolatorer og optiske isolatorer integreret som en del af standardmonteringen.
- EMC-forscanning: nærfeltsundersøgelser af prototyper; formel kammertestning gennem partnerlaboratorier.
- Certificeringsstøtte: produktionsdokumentation, der understøtter certificeringsindsendelser for trådløse modul.
Test, sporbarhed og build-overdragelse
Highleaps kommunikationskortproduktion har produceret kort, der spænder fra simple CAN-baserede kontrolgrænseflader til komplekse multiprotokol-Ethernet plus trådløse gateways. Fremstillingsprocessen omfatter opmærksomhed på kontrolleret impedans, EMC-bevidst komponentplacering og antennesamling til trådløse grænseflader.
Den specifikke værdi ved specialiseret fremstilling af kommunikationskort ligger i den akkumulerede forståelse af, hvad der gør kommunikation pålidelig – fra layoutdisciplin over EMC-design til produktionstest. Programmer, der bygger med generalistproducenter, overser nogle gange disse detaljer; programmer, der bygger med specialister i kommunikationskort, får den akkumulerede læring som en del af produktionsservicen.
Ofte stillede spørgsmål om robotkommunikations-PCB
Hvad er et robotkommunikations-PCB?
Et robotkommunikations-PCB leverer kablede eller trådløse grænseflader mellem robotundersystemer og eksterne netværk. Det kan omfatte Ethernet PHY'er, CAN-transceivere, RS-485-grænseflader, USB-hubs, trådløse moduler, isolering, stik, ESD-beskyttelse og diagnostiske kredsløb. Dets opgave er at holde data i bevægelse pålideligt under elektrisk støj, bevægelse og feltforhold.
Hvornår skal en robot bruge CAN i stedet for Ethernet?
CAN er nyttig til robust, distribueret kontrol med lavere båndbredde, hvor meddelelsesprioritet og fejltolerance er vigtige. Ethernet er bedre til trafik med høj båndbredde, såsom vision, logs, fjernbetjening og generel netværksdrift. Mange robotter bruger begge dele: CAN eller CAN FD til lokale indlejrede enheder og Ethernet eller EtherCAT til koordinering med højere hastighed.
Hvad er forskellen mellem Ethernet og EtherCAT i robotter?
Standard Ethernet er en generel netværksteknologi til kommunikation med høj båndbredde. EtherCAT er en industriel Ethernet-protokol, der er optimeret til deterministisk bevægelse og distribueret I/O-timing. En robot kan bruge standard Ethernet til software, diagnostik og kameraer, mens EtherCAT forbinder servodrev, sikkerheds-I/O og tidskritiske bevægelsesenheder.
Hvorfor skal robotkommunikationsporte isoleres?
Isolering forhindrer jordpotentialforskelle, kabelbårne transienter og feltsidede fejl i at beskadige styreenhedens elektronik eller ødelægge data. Det er almindeligt på industrielt Ethernet, CAN, RS-485, sikkerheds-I/O og eksternt tilgængelige porte. Isoleringskravene afhænger af kabellængde, miljø, spændingsdomæne og sikkerhedsarkitektur.
Hvordan påvirker trådløse moduler printkortdesign?
Trådløse moduler kræver antenneafstand, jordplanlægning, kontrolleret RF-layout, lovgivningsmæssig dokumentation og omhyggelig mekanisk placering. Selv certificerede moduler kan underpræstere, hvis printkortet eller kabinettet afstemmer antennen. Robotter har også brug for pålidelig trådløs adfærd på tværs af skiftende retninger, metalstrukturer og støjende industrielle miljøer.
Hvordan forbedres EMC på robotkommunikationskort?
EMC forbedres gennem afskærmning af stik, common-mode-drosler, ESD-beskyttelse, isolation, kontrollerede returveje, korrekt jordforbindelse, kabelstrategi, transientundertrykkelse og adskillelse fra switching-effektelektronik. Layout og kabinetdesign er begge vigtige, fordi kommunikationsfejl ofte skyldes støjkobling på systemniveau snarere end en enkelt komponent.
Hvilke produktionstests er nyttige til kommunikations-PCB'er?
Nyttige tests omfatter portoptælling, link-up verifikation, protokoltrafiktest, isolationstjek, ESD-beskyttelsesinspektion, strømmåling, firmwareprogrammering og funktionel kommunikation via repræsentative kabler. For deterministiske netværk kan jitter- og timingadfærd også verificeres afhængigt af protokollen og applikationsrisikoen.
Hvilke filer er nødvendige til fremstilling af robotkommunikations-PCB?
Pakken skal indeholde fabrikationsfiler, krav til opstabling og impedans, stykliste, placeringsdata, samlingstegninger, noter om stik og kabel, firmware- eller konfigurationsfiler, protokoltestprocedure, dokumentation for trådløse moduler og EMC- eller isolationskrav. Eksterne porte skal tydeligt identificere forventningerne til beskyttelse og jording.
Send robotkommunikations-PCB-filer til interface- og DFM-gennemgang

anbefalet Indlæg

TMM6 Filter PCB Fremstilling
IndholdsfortegnelseHvorfor bruger designere af mikrobølgeovnsfiltre...

Taconic RF 35 vs. RO4350B printkort
Indholdsfortegnelse RF-35 vs RO4350B Indkøb og...

TMM4 Filter PCB Fremstilling
Fremstilling af TMM4-filterprintkort styres af...

TMM3 PCB-fremstilling til RF-moduler
TMM3 PCB-fremstilling er mest nyttig, hvor RF-modulet...
Sådan får du et tilbud på printkort
Lad os køre en DFM/DFA-analyse for dig og vende tilbage til dig med en rapport. Du kan uploade dine filer sikkert via vores hjemmeside. Vi har brug for følgende oplysninger for at kunne give dig et tilbud:
-
- Gerber, ODB++ eller .pcb, spec.
- Stykliste, hvis du ønsker montering
- Antal
- Vendetid
For PCBA-tjenester bedes du fremvise din BOM (Bill of Materials) og eventuelle specifikke monteringsinstruktioner. Vi tilbyder også DFM/DFA-analyse for at optimere dine designs med hensyn til fremstillingsevne og montering, hvilket sikrer en problemfri produktionsproces.