
Industrirobot-printkort til controllere, servodrev, sikkerhed og certificering
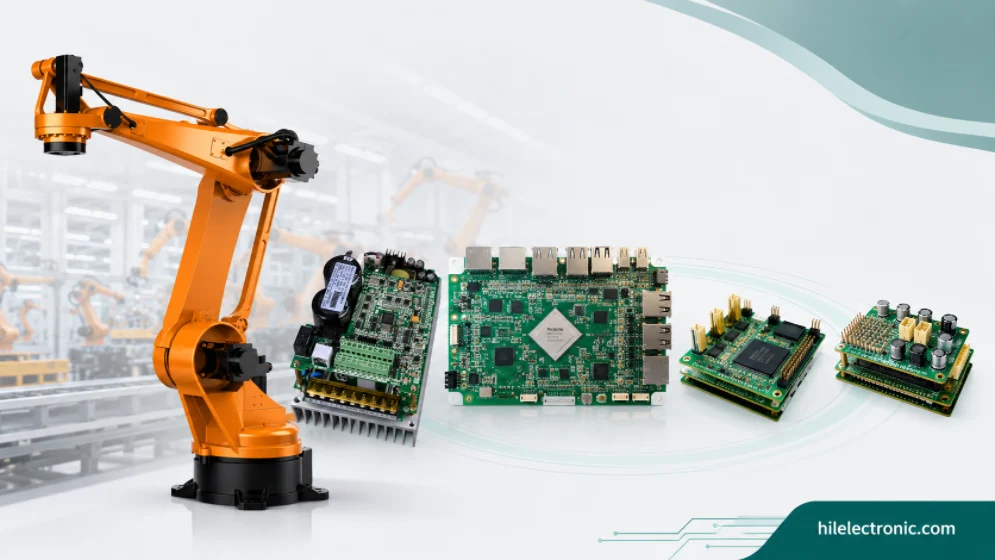
Industrirobot-printkort understøtter fastbaserede arme, gantryrobotter, kollaborative industrielle systemer, svejserobotter, palleteringsrobotter og andre fabriksautomationsplatforme. De skal kunne modstå høje driftscyklusser, elektrisk støj, lang levetid, sikkerhedskrav og vedligeholdelsesforventninger, der er strengere end de fleste forbruger- eller kontorelektronik.
Denne guide forklarer printkort til industrielle robotter fra et system- og produktionsperspektiv: styreskabe, distribuerede fællesdrev, industrielt Ethernet, sikkerhedsarkitektur, EMC, termisk design, dokumentation og langsigtet support. Den korrigerer også den oprindelige FAQ-retning ved at erstatte leverandørcentrerede spørgsmål med branchespørgsmål, som ingeniører, sourcingteams og produktchefer rent faktisk søger efter.
Hvad gør industriel robotelektronik unik
Rollen i robotsystemet
Industrirobotter — de fastbaserede, leddelte arme, der findes i produktionslinjer — har specifikke elektronikkrav, der adskiller sig fra andre robotkategorier. Høj duty cycle, lang levetid, kabinetmonteret controller med distribueret drevelektronik og høje pålidelighedsmål former elektronikstakken. Hvad gør industrirobotelektronik unik:
- Høj driftscyklus: mange timer om dagen med kontinuerlig drift. Komponentnedklassificering og termisk design dimensioneret til kontinuerlig drift.
- Lang levetid: Typisk 10-15 år for industrielle arme. Komponenttilgængelighed, kondensatorlevetid og mekanisk slitage er alle beregnet til denne levetid.
- Kabinetmonteret controller: Hovedcomputeren sidder i et styreskab, ikke på armen. Kommunikation via kabler til armmonterede drev.
- Distribuerede drev: servodrev ved hvert led på armen. Kommunikation via EtherCAT, EtherNet/IP eller proprietære busser.
- Certificeringskrav: sikkerhed (ISO 10218), EMC (IEC 61000) og funktionel sikkerhed (IEC 62061). Dokumentationen understøtter begge.
- Eftermontering og opgradering: Industrielle installationer opgraderer sommetider elektronik på eksisterende mekanisk hardware. Kompatible grænseflader bevarer opgraderingsstier.
Designrisici at kontrollere
For industrielle robot-printkort bør input om fremstillingsevne ske, før placering af stik, tilpasning af kabinet, adgang til armaturer, termiske stier og kabelføring fastfryses. Sene ændringer af disse detaljer udløser normalt mekanisk omarbejdning, redesign af testarmaturer eller kompromiser med pålideligheden, som kunne have været undgået med en tidlig DFM-gennemgang.
Komponentvalg bør omfatte livscyklusstatus, godkendte alternativer, pakketilgængelighed, temperaturklassificering og sikkerheds- eller isolationsklassificeringer, hvor det er relevant. Industrirobot-printkort forbliver ofte i produktion eller service længere end forbrugerelektronik, så uløst sourcing-risiko bliver et problem i felten, ikke kun et indkøbsproblem.
På systemniveau bør printkortet specificeres efter funktion, miljø, levetid og testdækning i stedet for udelukkende ud fra skematisk tegning. Dette forhindrer den almindelige fejl at bygge et teknisk korrekt printkort, der er vanskeligt at montere, svært at vedligeholde eller utilstrækkeligt robust, når det først er installeret i robotten.
Controllerarkitektur: Applikation, bevægelse, sikkerhed
Arkitekturvalg for controllerarkitektur
Industriel robotcontrollerarkitektur adskiller typisk beregning på højt niveau fra bevægelseskoordinering i realtid. Hovedkomponenterne er:
- Applikationsprocessor: Kører robotprogrammer på højt niveau, indlærer pendantgrænseflade og kommunikation med anlægssystemer. Linux eller industrielt operativsystem.
- Bevægelseskoordinator: Koordinering af leddene i realtid. Deterministisk timing ved kilohertz-hastigheder. Ofte på FPGA eller dedikeret processor.
- Sikkerhedsstyring: Dedikeret sikkerhedsvurderet processor, der håndterer stopfunktioner og overvåget drift. Uafhængig af hovedcontrolleren.
- Kommunikationsgrænseflader: Ethernet til anlægssystemer, industrielt Ethernet (EtherCAT, PROFINET, EtherNet/IP) til periferiudstyr.
- Menneske-maskine grænseflade: indlæring af tilslutning af vedhæng, tilslutning af service-laptop, indikatorlamper.
- Strømfordeling: flere skinner til de forskellige delsystemer. Sekventiel opstart og nedlukning.
Valideringskrav til controllerarkitektur
Pålidelighed afhænger af at bevare de marginer, der er designet til printkortet: kobberbredde, isolationsafstand, termisk aflastning, stikfastholdelse, komponentnedrating og inspektionsdækning. Produktionen bør verificere disse egenskaber i stedet for at behandle printkortet som en generisk samling med en generisk bestået/ikke bestået test.
Servicevenlighed bør overvejes gennem mærkede stik, tilgængelige testpunkter, tydelige printkortvarianter og sporing af serienumre. Når en robot fejler i felten, giver god diagnosticering på printkortniveau serviceteamet mulighed for hurtigt at isolere problemet i stedet for at udskifte store enheder eller returnere hele robotten.
Den praktiske regel er at vælge den enkleste konstruktion, der stadig opfylder signal-, sikkerheds-, termiske og mekaniske krav. Overspecificering øger omkostningerne, mens underspecificering skaber omarbejde under test eller feltimplementering.
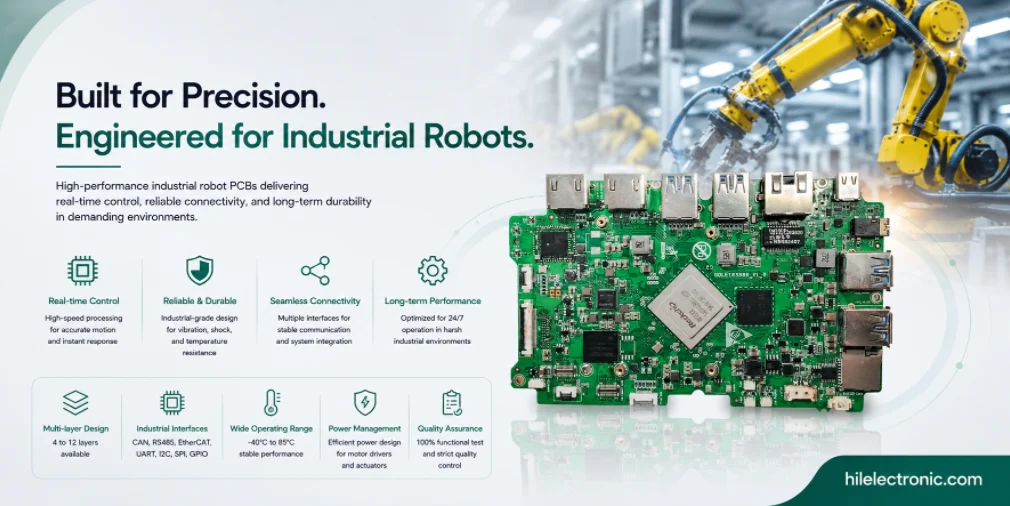
Distribueret drevelektronik bør gennemgås sammen med motordriver-PCB-designet og robot-PCB-produktionssupporten i stedet for at blive behandlet som et generisk styre-PCB.
Distribueret fælles drevelektronik
Vigtige designvalg for distribueret fælles drevelektronik
Leddrevelektronik på industrielle arme sidder typisk ved hvert led i stedet for i styreskabet. Fordele: kortere strømledninger, hurtigere bevægelsessløjfer, nemmere ledudskiftning. De vigtigste overvejelser er:
- Servodrev pr. led: Integreret servodrevelektronik i hvert led. Kommunikation via motion bus til controller.
- Absolut encoder: Positionsfeedback overlever strømcyklusser. Reducerer opstarts-hjemsekvensen.
- Sikkerhedsfunktioner: Sikker momentfrakobling, sikker driftsstop og sikker begrænset hastighed som standarddrevfunktioner.
- Bremsekontrol: Ledbremsen aktiveres ved effekttab eller stop. Forhindrer at armen falder ned under tyngdekraften.
- Termisk styring: Leddrev fungerer i armens termiske miljø. Nogle gange begrænset af køling af armstrukturen.
- Kabeldesign: Strøm plus kommunikation plus sikkerhedssignaler i ét kabel pr. samling. Kablets fleksible levetid matcher armen.
Overvejelser vedrørende fremstilling og pålidelighed
Testdækningsdisciplinen skaleres med pålidelighedskravet. Forbrugerapplikationer kræver mindre dækning end industrielle; industrielle mindre end medicinske; medicinske mindre end sikkerhedskritiske. Ved at matche testdækningen med det faktiske krav bevares omkostningsbudgettet, samtidig med at den sikkerhed, som applikationen har brug for, gives.
Produktionsdokumentation er ofte underinvesteret i designfasen og dyr at konstruere med tilbagevirkende kraft. Testoptegnelser pr. enhed, der indsamles under produktionen, understøtter feltundersøgelser år senere; sporbarhed af komponentpartier understøtter post mortem-analyse af feltreturneringer. Programmer, der planlægger dokumentation tidligt, har de optegnelser, de har brug for; programmer, der tilføjer dokumentation senere, mister ofte de data, de ville have ønsket.
Kommunikation: EtherCAT, PROFINET, EtherNet/IP
Krav til grænseflade og layout
Kommunikation mellem styreskabet og den armmonterede elektronik bruger industrielle protokoller med definerede karakteristika. De vigtigste muligheder er:
- EtherCAT: Deterministisk Ethernet, synkronisering på submikrosekunder. Standard for højtydende bevægelse.
- PROFINET IRT: lignende deterministisk ydeevne. Almindelig på det europæiske marked.
- EtherNet/IP: deterministisk kapacitet med CIP Motion. Almindelig på det nordamerikanske marked.
- Proprietær: Leverandørspecifikke protokoller. Bevar integrationen, men begræns systemdesign med flere leverandører.
- Backup-kommunikation: Nogle arkitekturer bruger redundante kommunikationsstier til sikkerhedsrelateret trafik.
EMC, timing og testovervejelser
Synlighed i forsyningskæden under produktionen påvirker både omkostninger og pålidelighed. Producenter med aktiv sourcing-kapacitet absorberer allokeringscyklusser, der ellers ville forårsage produktionsstop; producenter uden aktiv sourcing sender forsyningsproblemer videre til kunderne. Værdien af aktiv sourcing er højest under brancheomfattende mangler og lavest under stabile forsyningsforhold.
Design-iterationscyklusser drager fordel af tæt design-produktionsfeedback. En produktionspartner, der giver hurtig DFM-feedback, muliggør hurtig iteration; en partner, der giver langsom eller overfladisk feedback, forsinker iterationen proportionalt. Programmer, der vælger produktionspartnere delvist baseret på feedbackkvalitet, bevæger sig typisk hurtigere gennem prototypefasen end programmer, der udelukkende vælger ud fra det laveste tilbud.
Planlægning af industrirobotsikkerhed er også knyttet til sikkerheds-I/O-grænsefladen , mens kabinetkommunikation afhænger af et robust industrielt netværks-PCB.
Sikkerhedsarkitektur i henhold til ISO 10218
Arkitekturvalg for sikkerhedsarkitektur i henhold til ISO 10218
Sikkerhedsarkitekturen på industrirobotter implementerer kravene i ISO 10218. De vigtigste sikkerhedsfunktioner er:
- Nødstop: kategori 0 eller 1 stop fra nødstopenheder. Redundante hardwarestier.
- Beskyttelsesstop: Kategori 2-stop fra sikkerhedsforanstaltninger. Robotten stopper, men strømmen opretholdes.
- Sikker driftsstop: Robotten opretholder positionen under drivkraft. Muliggør manuelt arbejde nær en stoppet robot.
- Sikkert begrænset hastighed: hastighedsbegrænset under manuel drift. Aktiverer sikkerhed i teach-tilstand.
- Sikker bremse: bremse aktiveret som sikkerhedsfunktion. Selvstændig verifikation af bremsedrift.
- Aktiveringsenhed: Operatørinput kræves for at bevæge robotten i manuel tilstand. Dødmandsfunktion.
Valideringskrav for sikkerhedsarkitektur i henhold til ISO 10218
Volumenbåndsøkonomi påvirker de rigtige procesvalg forskelligt ved forskellige produktionsskalaer. Praksisser, der betaler sig tilbage ved 100,000 enheder om året, betaler sig sjældent tilbage ved 500 enheder; praksisser, der giver mening ved prototype, giver sjældent mening ved store mængder. At matche produktionstilgangen med den faktiske produktionsvolumen er det, der gør hvert volumenbånd økonomisk rentabelt.
De regulatoriske certificeringsforpligtelser varierer betydeligt afhængigt af anvendelse og marked. Produktionsdokumentation, der understøtter kundeindsendelser, kan variere fra minimal (forbrugerprodukter på uregulerede markeder) til omfattende (medicinsk udstyr med stramme opbevaringsperioder). Programmer, der specificerer certificeringskrav ved tilbud, får produktionen korrekt opsat; programmer, der tilføjer certificeringskrav senere, kræver nogle gange procesændringer.
Miljømæssige og lang levetidshensyn
Vigtige designvalg med henblik på miljømæssige og lang levetidshensyn
Miljømæssige og levetidsmæssige hensyn former industrirobotelektronikken. De vigtigste overvejelser er:
- Temperaturområde: Typisk 0-45 °C i drift; -20 til +65 °C i opbevaring. Nogle anvendelser kræver et bredere område.
- Fugtighedstolerance: industrielle miljøer med hensyn til kondens og afvaskning.
- Vibration: Armmonteret elektronik ser acceleration under bevægelse. Komponent- og stikmontering er dimensioneret til det.
- Kabelens fleksible levetid: Samlingskabler bøjer millioner af cyklusser i løbet af levetiden. Kabeldesign og trækaflastning af stik er vigtige.
- Komponentnedklassificering: Kontinuerlig drift i 10-15 år betyder, at komponenterne kører under den nominelle belastning. Forlænger levetiden betydeligt.
- EMC i industrielle miljøer: Højspændingsudstyr i nærheden producerer betydelig EMC-belastning. Krav til immunitet er strenge.
Overvejelser vedrørende fremstilling og pålidelighed
Konsolideret produktion hos én produktionspartner bevarer institutionel viden, der akkumuleres på tværs af produktgenerationer. En partner, der har bygget flere generationer af lignende produkter, kender de specifikke problemer, der opstår, de procesjusteringer, der forbedrer udbyttet, og de designmønstre, der fører til god produktion. Denne viden overføres ikke til nye partnere uden omkostninger.
Løbende dialog mellem ingeniører og produktionsvirksomheder forbedrer både produkternes og leverandørforholdets omfang over tid. Udbyttedata, der strømmer tilbage til ingeniørvirksomhederne, informerer designforfining; feltreturdata, der strømmer tilbage, informerer både design- og produktionsforbedringer. Programmer, hvor denne dialog er aktiv, forbedres på tværs af produktgenerationer.
For tilstødende designbeslutninger, se servo- og BLDC-controller-printkortvejledningen og robottens I/O- og sikkerhedsgrænseflade-printkortvejledning.
For at opnå lang levetid kan Highleap kombinere fabrikation med robotbaseret printkortmontering og box-build-support.
Fremstilling af industrielle robot-printkort hos Highleap
DFM-gennemgang før produktion
Highleap fremstiller industriel robotelektronik med den disciplin, som produkter med lang levetid har brug for. De specifikke kompetencer omfatter:
- Indkøb af industriel komponent: Komponenter med lang tilgængelighed og definerede produktlivscyklusser. Bevarer servicevenlighed i hele produktets levetid.
- Tung kobber til drevelektronik: højstrøms leddrevelektronik med passende termisk design.
- Fremstilling af kommunikationsgrænseflader: EtherCAT-, PROFINET- og EtherNet/IP-grænseflader med funktionel verifikation.
- Sikkerhedsklassificeret produktion: produktion, der understøtter ISO 10218- og IEC 62061-certificeringsindsendelser.
- Miljøscreening: Termisk cykling og vibrationstestning på prøver pr. produktionsparti.
- Dokumentation: sporbarhed pr. enhed og produktionsregistre, der understøtter kundecertificering og integration med kvalitetsstyringssystemer.
Test, sporbarhed og build-overdragelse
Fremstillingsprocesdisciplinen for robotteknologi blander praksisser fra flere traditionelle elektronikkategorier. Fra forbrugerelektronik - omkostningsdisciplin og volumenproduktion. Fra industriel elektronik - pålidelighedsteknik og lang levetid. Fra bilelektronik - vibrations- og miljøtolerance. Fra medicinsk elektronik - dokumentation og sporbarhed. Robotteknologi drager fordel af at kombinere disse.
Programmer, der behandler produktion som strategisk – investering i leverandørrelationer, deling af prognoseoplysninger, koordinering af kapacitet – overgår typisk programmer, der behandler produktion transaktionelt. Den transaktionelle tilgang sparer forhandlingstid, men går glip af de samlede fordele ved et langsigtet leverandørpartnerskab.
Ofte stillede spørgsmål om industrirobot-printkort
Hvad adskiller et industrirobot-printkort fra almindelig elektronik?
Industrielle robotprintkort skal kunne håndtere lang levetid, høj duty cycle, motorstøj, installation i kabinet eller arm, industriel kommunikation, sikkerhedsfunktioner og dokumenteret sporbarhed. De er normalt designet med bredere deratingmargener, stærkere EMC-beskyttelse, mere robuste stik og produktionsregistre, der understøtter revisioner og feltservice.
Hvilke printkort er normalt inde i et industrirobotsystem?
Et komplet industrirobotsystem kan omfatte et hovedstyrekort, et bevægelsesstyringskort, servodrevskort, I/O- og sikkerhedsgrænsefladekort, kommunikationskort, strømfordelingskort, teach-pendantelektronik og sensor- eller encoderkort. Nogle er placeret i styreskabet; andre er monteret i robotarmen eller endeeffektoren.
Hvorfor er distribuerede leddrev almindelige i industrirobotter?
Distribuerede drev placerer effektelektronikken tættere på hver samling, hvilket reducerer kabellængden, forbedrer strømsløjfens ydeevne, forenkler samlingsmoduler og muliggør nemmere udskiftning. De øger også kravene til termisk design, vibrationsmodstand, kommunikationspålidelighed og servicevenlige stik, fordi elektronikken sidder tættere på det bevægelige mekaniske system.
Hvilke kommunikationsprotokoller er almindelige i industrirobotter?
Almindelige protokoller omfatter EtherCAT, PROFINET, EtherNet/IP, CANopen, standard Ethernet og proprietære motion-busser. Det rigtige valg afhænger af fabriksintegration, timingkrav, installeret udstyr, sikkerhedsarkitektur og leverandørens økosystem. Højtydende motion kræver normalt deterministisk kommunikation med forudsigelig latenstid og jitter.
Hvordan påvirker ISO 10218 industriel robotelektronik?
ISO 10218 definerer sikkerhedskrav til industrielle robotsystemer. PCB-designet skal understøtte sikkerhedsfunktioner såsom nødstop, beskyttelsesstop, aktiveringsenheder, overvåget bevægelse og sikre grænseflader. Overholdelse af kravene sker på systemniveau, men printkortene skal levere den arkitektur, diagnosticering, dokumentation og pålidelige hardwarestier, der er nødvendige for validering.
Hvilke EMC-problemer påvirker printkort til industrirobotter?
Industrirobotter opererer i nærheden af motorer, svejsere, drev, relæer, lange kabler og kraftværker. PCB'er skal modstå ledningsbåret og udstrålet støj, samtidig med at de kontrollerer deres egne emissioner. God EMC-praksis omfatter afskærmning, filtrering, isolering, returvejskontrol, overspændingsbeskyttelse, stikstrategi og validering under realistiske kabel- og kabinetforhold.
Hvor længe skal industrielle robot-printkort understøttes?
Industrirobotter forbliver ofte i drift i 10 til 15 år eller længere, så printkortprogrammer bør planlægge komponenternes livscyklus, godkendte alternativer, reparationsstrategi, versionskontrol af firmware og dokumentation. Langsigtet support bør overvejes under det indledende design, da sene udskiftninger kan udløse rekvalificering eller komplikationer i felten.
Hvad skal man kontrollere, før man vælger en producent af industrirobot-printkort?
Tjek erfaring med servodrev, industriel kommunikation, sikkerheds-I/O, kontrolleret impedans, tungt kobber, funktionstest, dokumentation, sporbarhed og langsigtet sourcing. En egnet producent bør håndtere både den tekniske printpladekonstruktion og den produktionsdokumentation, der er nødvendig for kvalitet, service og certificeringssupport.
Send PCB-filer til industrirobotter til DFM-gennemgang i produktion

anbefalet Indlæg
Tjekliste til kvalifikation af I-Tera MT40 PCB-leverandører
Highleap Electronics fremstiller printkort...

PCB-materialedatabase: Laminatkvaliteter og -egenskaber
Sådan får du et tilbud på printkort Lad os køre DFM/DFA-analyse for...

TMM PCB-fremstilling
Indholdsfortegnelse TMM PCB-fabrikationsområde for RF og...

RT duroid 6002 PCB Citat og Stackup
Denne side ejer opgaven med tilbud og stackup-definition...
Sådan får du et tilbud på printkort
Lad os køre en DFM/DFA-analyse for dig og vende tilbage til dig med en rapport. Du kan uploade dine filer sikkert via vores hjemmeside. Vi har brug for følgende oplysninger for at kunne give dig et tilbud:
-
- Gerber, ODB++ eller .pcb, spec.
- Stykliste, hvis du ønsker montering
- Antal
- Vendetid
For PCBA-tjenester bedes du fremvise din BOM (Bill of Materials) og eventuelle specifikke monteringsinstruktioner. Vi tilbyder også DFM/DFA-analyse for at optimere dine designs med hensyn til fremstillingsevne og montering, hvilket sikrer en problemfri produktionsproces.