

Microduck-Roboter: Open-Source-KI für physikalische Anwendungen, Simulation-zu-Realität-Umwandlung und Leiterplattenentwicklung
Microduck: Einblick in den winzigen Roboter mit physikalischer KI und die dahinterliegende Elektronik
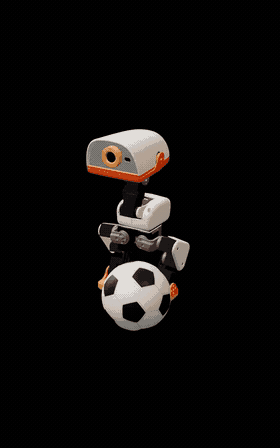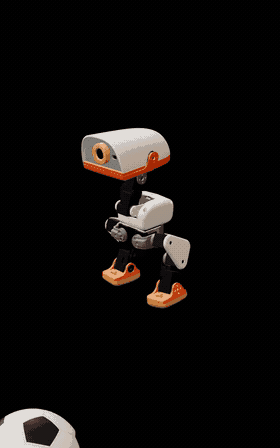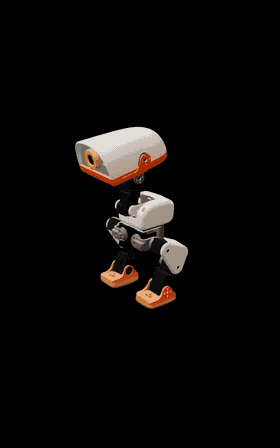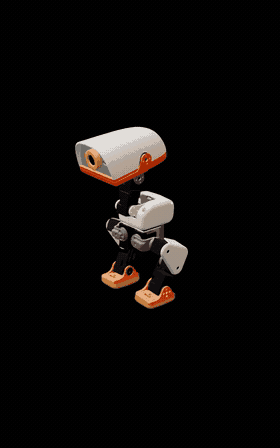
Der Microduck von Pollen Robotics vereint Reinforcement Learning, eingebettete Computertechnik, Sensorik und 15 angetriebene Freiheitsgrade in einem 25 cm großen Zweibeinroboter. Die interessante Ingenieursgeschichte liegt nicht nur in seiner Bewegung, sondern auch darin, wie simulierte Intelligenz zu zuverlässiger Hardware für den realen Einsatz wird.
Die technischen Angaben in diesem Artikel wurden am 30. August 2026 anhand der offiziellen Microduck-Unterlagen und der offiziellen GitHub-Repositories von Pollen Robotics überprüft.
Warum Microduck zu einer interessanten physikalischen KI-Plattform geworden ist
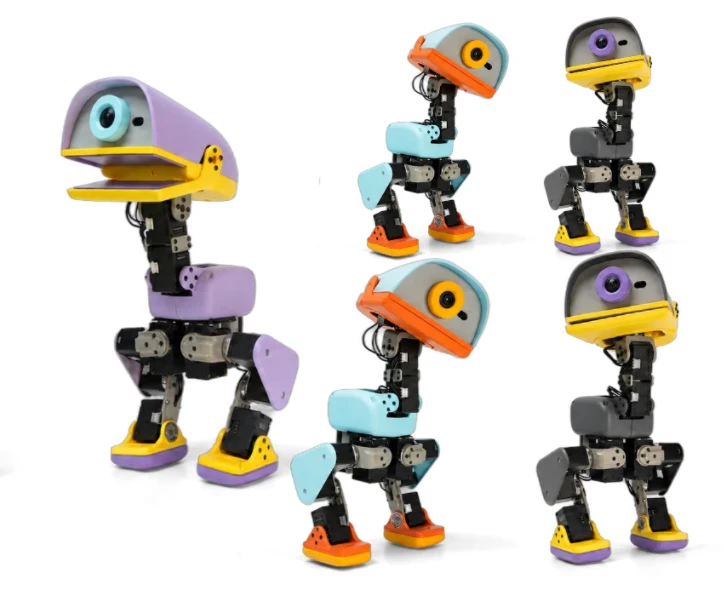
Pollen Robotics kündigte Microduck am 27. August 2026 an . Bei der Vorstellung beschrieb das Unternehmen ihn als einen 25 cm großen zweibeinigen Roboter, der die Experimente im Bereich der physikalischen KI, das Erlernen von Bewegungen und die Entwicklung von Simulationen in reale Systeme zugänglicher machen soll.
Die veröffentlichte Spezifikation umfasst einen Rockchip RK3566 mit KI-Beschleuniger , 1 GB RAM, 32 GB Speicher, eine Frontkamera, eine 8×8 Time-of-Flight-LiDAR-Matrix, zwei IMUs, Mikrofone, einen Lautsprecher, zwei NFC-Antennen, Wi-Fi, Bluetooth und einen austauschbaren NP-F550 2600 mAh Akku.
Mit seinem beweglichen Schnabel kann er Gegenstände greifen, und in den offiziellen Unterlagen werden Verhaltensweisen wie Gehen, Sitzen, Hocken, Aufstehen nach Stürzen, Aufheben von Gegenständen, Treten und Rollschuhlaufen beschrieben.
Details zum Start, die es wert sind, genau zitiert zu werden
- Vorbestellungen sind seit dem 27. August 2026 möglich.
- Der Einführungspreis wurde mit 399 US-Dollar vor Steuern und Versandkosten angegeben.
- Die ersten Auslieferungen waren vor Weihnachten 2026 geplant.
- Nordamerika und Europa waren die Einführungsmärkte.
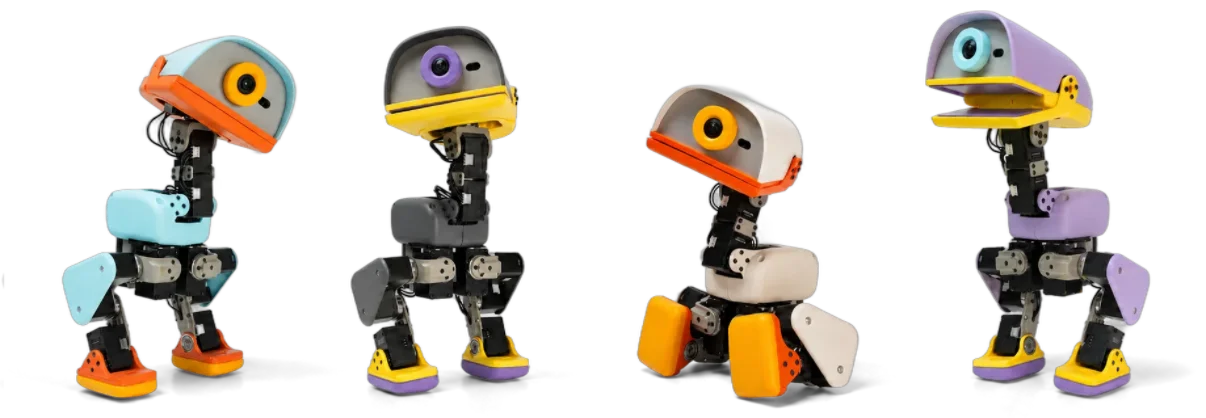
- Vier Farbvarianten zur Markteinführung: Creme, Graphit, Lavendel und Himmelblau.
- Die Akkulaufzeit wurde je nach Nutzung mit etwa einer Stunde angegeben.
*Bei dem Betrag von 399 US-Dollar handelt es sich um den Einführungs-/Vorbestellungspreis, nicht um ein Versprechen auf einen dauerhaften Verkaufspreis.
Was ist tatsächlich Open Source – und was nicht?
Microduck wird zutreffend als Roboter mit Open-Source-Software beschrieben . Pollen Robotics stellt ausdrücklich klar, dass sich die Open-Source-Aussage auf die Software bezieht; die Konstruktionsdateien für Mechanik und Elektronik des Roboters sind nicht Open Source . Diese Unterscheidung ist wichtig für Ingenieure, die andernfalls möglicherweise davon ausgehen, dass Schaltpläne, Leiterplattenlayouts oder Fertigungsdateien öffentlich zugänglich sind.
Onboard-Laufzeitumgebung, Steuerungsdienste und Robotersoftware. Repository-Lizenz: Apache-2.0. Microduck RL-Repository github.com/pollen-robotics/microduck_rl
RL-Umgebungen, Sim-to-Real-Tools, PPO-Training und ONNX-Export. Offizieller Browsersimulator Hugging Face Microduck Sandbox
Führe trainierte Microduck-Richtlinien in einer browserbasierten Simulation aus.
Von der Simulation zum Roboter, der treten, gehen und sich erholen kann
Das offizielle microduck_rl- Repository beschreibt Reinforcement-Learning-Umgebungen, die auf mjlab (MuJoCo Warp) mit PPO basieren. Die Policies werden mit 50 Hz trainiert , nach ONNX exportiert und anschließend von der Microduck-Laufzeitumgebung auf dem realen Roboter geladen.
Das Repository dokumentiert außerdem ein Verfahren zur Übertragung von Simulationen in die Realität, das Aktuatorphysik, Domänenrandomisierung und Spielsimulation umfasst. Diese Techniken sind wichtig, da eine Strategie, die in einem idealisierten Simulator gut funktioniert, bei realen Motoren, mechanischem Spiel, Sensorauschen, Reibungsänderungen und Batterieschwankungen versagen kann.
Was Pollen Robotics öffentlich angegeben hat
Die untenstehende Tabelle hält sich an die von Pollen Robotics veröffentlichten Spezifikationen für die Markteinführung. Sie vermeidet bewusst Spekulationen über noch nicht veröffentlichte Leiterplattendetails.
| Gebiet | Veröffentlichte Microduck-Spezifikation |
|---|---|
| Abmessungen | 25 cm hoch, 14 cm breit |
| Gewicht | Unter 800 g |
| Betätigung | 15 Freiheitsgrade in den beweglichen Beinen, dem Kopf und dem Hals |
| Berechnen | Rockchip RK3566 mit KI-Beschleuniger |
| Speicher | 1 GB RAM, 32 GB Speicher |
| Vision | Frontkamera mit Kameranutzungsanzeige |
| Reichweitenerfassung | Kompaktes LiDAR mit einer 8×8-Laufzeitmatrix |
| Bewegungserkennung | Zwei IMUs, eine im Körper und eine im Kopf |
| Interaktion | Gelenkiger Greifschnabel; Mikrofone und Lautsprecher; zwei NFC-Antennen |
| Konnektivität | Wi-Fi und Bluetooth; die Versionen waren zum Verkaufsstart vorläufig. |
| Akku | Austauschbarer NP-F550-Akku, 2600 mAh; Akkulaufzeit ca. eine Stunde, abhängig von der Nutzung |
| Kontrolle / Richtlinie | 50-Hz-Onboard-Richtlinienschleife |
Warum physikalische KI letztendlich zu einem Problem in der Elektronikfertigung wird
Da die Schaltpläne und elektronischen Designdateien von Microduck nicht veröffentlicht wurden, wären Aussagen zum genauen Leiterplattenaufbau, zur Anzahl der Platinen, zur Motortreiber-Topologie oder zum Layout nicht zulässig. Was sich jedoch fundiert diskutieren lässt, ist das übergeordnete technische Problem, das alle kompakten Roboter betrifft: Sensorik, Rechenleistung, Konnektivität, Aktorik und Energieversorgung müssen in einem kleinen, beweglichen System reibungslos zusammenarbeiten.
Leistungsintegrität
Die Lasten der Aktoren können sich schnell ändern. Die Planung der Leistungsdomäne, die Erdung, die Entkopplung, die Strombelastbarkeit der Steckverbinder und das transiente Verhalten können darüber entscheiden, ob die empfindliche Logik während der Bewegung eines Roboters stabil bleibt.
Signalintegrität und Sensorrauschen
Kameras, IMUs, Tiefensensoren und digitale Schnittstellen reagieren empfindlich auf Rückleitungsprobleme, Störungen und Versorgungsspannungsrauschen. Aufbau, Verdrahtung und Bauteilplatzierung spielen eine wichtige Rolle.
Thermische Dichte
Prozessoren, Regler und Aktorelektronik erzeugen in einem geschlossenen Gehäuse Wärme. Kupferverteilung, thermische Durchkontaktierungen und Wärmepfade auf Systemebene müssen frühzeitig berücksichtigt werden.
Mechanische Zuverlässigkeit
Roboter bewegen sich, vibrieren und fallen manchmal um. Leiterplattenmontage, Zugentlastung der Kabel, Auswahl der Steckverbinder, Lötstellenqualität und Montageprüfung können die Zuverlässigkeit im Feldeinsatz beeinträchtigen.
Ein Roboterprototyp ist noch kein wiederholbares Produkt.
Sobald ein Robotikteam die Experimentierphase hinter sich lässt, muss der Hardwareprozess wiederholbar werden. Ein praxisorientierter Fertigungsweg verläuft häufig von der Prototypenvalidierung über die Konstruktion und die Einführung neuer Produkte (NPI) bis hin zur Pilotproduktion und schließlich zur Serienfertigung.
Für ein Projekt im Bereich der Roboter-Leiterplatten oder Leiterplattenbestückung kann ein komplettes Fertigungspaket Gerber- oder ODB++-Daten, Stückliste, Bestückungsdaten, Montagezeichnungen, spezielle Prozessanforderungen und einen vereinbarten Testplan umfassen.
Sie entwickeln eine Robotersteuerung, eine Sensorplatine oder ein physikalisch-KI-Gerät?
Highleap Electronics unterstützt die Leiterplattenfertigung und -bestückung für eingebettete Elektronik, Robotik und andere ingenieurtechnisch anspruchsvolle Produkte. Wenn Sie Ihr Design vom Prototyp in die Serienproduktion überführen möchten, senden Sie uns die Fertigungsdaten zur Prüfung Ihrer Leiterplatte/Leiterplattenbestückung und zur Angebotserstellung.
Fragen, die Ingenieure häufig stellen, zum Thema Microduck
Ist Microduck vollständig Open-Source-Hardware?
Nein. In der Pressemappe von Pollen Robotics wird ausdrücklich darauf hingewiesen, dass die Open-Source-Erklärung die Software-Architektur umfasst. Mechanische und elektronische Konstruktionsdateien sind nicht Open Source.
Wie groß und schwer ist Microduck?
Die offizielle Spezifikation gibt für Microduck eine Höhe von 25 cm, eine Breite von 14 cm und ein Gewicht von unter 800 g an.
Was verwendet Microduck für das bestärkende Lernen?
Das offizielle RL-Repository beschreibt Umgebungen, die auf mjlab (MuJoCo Warp) mit PPO basieren. Die Richtlinien werden mit 50 Hz trainiert, nach ONNX exportiert und von der Roboterlaufzeitumgebung bereitgestellt.
Wo befinden sich die offiziellen Open-Source-Repositories?
Die Robotersoftware ist unter pollen-robotics/microduck verfügbar , und die Reinforcement-Learning-Umgebung befindet sich unter pollen-robotics/microduck_rl.
Sind die PCB-Designdateien von Microduck öffentlich?
Nein. Pollen Robotics gibt ausdrücklich an, dass die elektronischen Designdateien nicht Open Source sind. Öffentliche Diskussionen über die genaue Leiterplattenkonstruktion von Microduck sollten daher nicht als verifiziert gelten, solange das Unternehmen keine zusätzliche Hardware-Dokumentation veröffentlicht.
Empfohlen Beiträge

Leiterplattenbestückung für Leistungselektronik für Hochstrom- und Leistungswandlungssysteme
Highleap Electronics bietet Leistungselektronik-Leiterplatten an...

Bestückung von Leiterplatten für die Automobilelektronik: Rückverfolgbarkeit und Prozesskontrolle
Highleap Electronics fertigt Leiterplatten und bietet...

Leiterplattenbestückung für Solarwechselrichter, bestehend aus Leistungs- und Steuerplatinen
Wenn Sie Leiterplattenbaugruppen für Solarwechselrichter suchen, ist Highleap...

SPS-Leiterplattenbestückung für CPU, E/A- und Kommunikationsmodule
Highleap Electronics bietet Leiterplattenfertigung und Leiterplatten...
Wie man ein Angebot für Leiterplatten erhält
Wir führen gerne eine DFM/DFA-Analyse für Sie durch und senden Ihnen anschließend einen Bericht zu. Sie können Ihre Dateien sicher über unsere Website hochladen. Für die Erstellung eines Angebots benötigen wir folgende Informationen:
-
- Gerber, ODB++ oder .pcb, Spezifikation.
- Stückliste, wenn Sie eine Montage benötigen
- Die Menge
- Wendezeit
Für PCBA-Dienstleistungen geben Sie bitte Ihre Stückliste (BOM) und alle spezifischen Montageanweisungen an. Wir bieten auch DFM/DFA-Analysen an, um Ihre Designs hinsichtlich Herstellbarkeit und Montage zu optimieren und so einen reibungslosen Produktionsprozess zu gewährleisten.