
Soluciones de PCB para placas de control de robots para robótica

Los robots se basan en componentes electrónicos. Ya sea que esté desarrollando brazos robóticos industriales, AGV/AMR, robots de servicio o perros robot cuadrúpedos, la estabilidad y precisión del sistema dependen de un conjunto coordinado de PCB: control, percepción, detección, accionamiento, alimentación, comunicaciones, E/S de seguridad y accesorios de carga/acoplamiento. Cada tipo de placa tiene diferentes requisitos de integridad de señal, EMI, rendimiento térmico, resistencia mecánica y pruebas de producción.
Highleap Electronics es una fábrica de fabricación y ensamblaje de PCB que ofrece soporte para placas de control robóticas y módulos relacionados, desde el prototipo hasta la producción en masa. Ofrecemos fabricación integral y PCBA, además de inspección y validación funcional, para ayudar a los equipos de robótica a lograr una calidad constante y un suministro estable.
Navegación Rápida
- Subsistemas de robots y tipos de PCB
- Placa de control principal PCB
- PCB de sistemas de visión y sensores
- PCB de control de movimiento y accionamiento
- PCB de alimentación, batería, carga y accesorios
- Lista de verificación de fabricación, ensamblaje, pruebas y solicitud de cotización
Subsistemas de robots y tipos de PCB
Un robot es un sistema de sistemas. A nivel electrónico, los robots fiables suelen organizarse en subsistemas funcionales que se asignan a placas dedicadas. Este enfoque modular reduce el acoplamiento de ruido, mejora la gestión térmica y facilita la escalabilidad de los diseños y su mantenimiento en campo.
- Control principal (placa controladora PCB): Computación de aplicaciones + control en tiempo real, lógica de seguridad, registro e interfaces centrales.
- Percepción (tableros de visión): Placas de interfaz/soporte para cámara, conectores de alta velocidad, huellas de protección y rieles de alimentación estables.
- Detección (placas concentradoras de sensores): IMU, entradas de codificador, ToF/ultrasónico, detección de fuerza/torque, acondicionamiento analógico e interfaces de fusión de sensores.
- Actuación (placas de accionamiento): Control de motores servo/BLDC, detección de corriente, circuitos de protección, frenado y rutas térmicas.
- Alimentación (placas de alimentación/BMS): Conversión CC/CC, protección, monitoreo, administración de batería y carga/acoplamiento.
- Comunicaciones y E/S: Interfaces frontales de redes industriales, E/S aisladas, interfaces de cableado de campo, puertos de servicio/depuración y diagnósticos.
- Accesorios y periféricos: estaciones de acoplamiento, controladores remotos, placas de programación, adaptadores de interfaz, placas indicadoras y pequeños módulos de control.
Las distintas plataformas robóticas priorizan distintos módulos. Los brazos industriales suelen centrarse en el movimiento determinista y las E/S de seguridad. Los robots móviles incorporan sensores de batería, carga y navegación. Los perros robot suelen utilizar múltiples placas de accionamiento articuladas distribuidas, además de un concentrador de sensores de alta estabilidad para el control de la marcha, todo ello bajo vibraciones y transitorios de carga rápidos.
Highleap ofrece soporte para estas familias de placas con un flujo de producción integrado que abarca la fabricación y el ensamblaje de PCB , de modo que las decisiones de diseño se mantienen alineadas con lo que se puede construir de forma fiable a gran escala.
Placa de control principal PCB
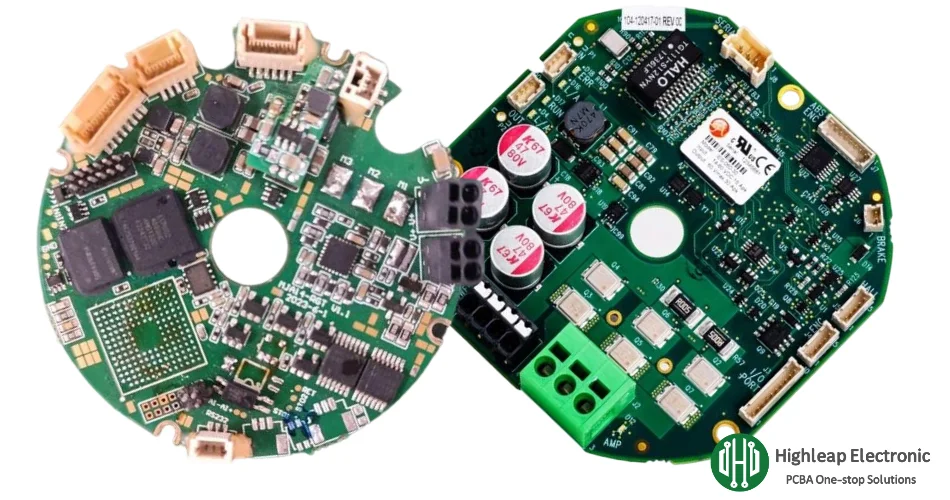
La placa de control principal es el centro de coordinación del robot. Programa tareas, ejecuta bucles de control, gestiona los estados de seguridad, gestiona las comunicaciones y distribuye comandos a los variadores y periféricos. Un diseño de controlador robusto equilibra el procesamiento de alto rendimiento con un comportamiento determinista en tiempo real.
Bloques de construcción típicos de la placa controladora
- Dominio del procesador de aplicaciones: ejecuta la planificación, la navegación y las pilas de software (comúnmente Linux/ROS), administra registros y actualizaciones OTA.
- Dominio de control en tiempo real: MCU/controlador en tiempo real para bucles estrechos (posición/velocidad/par), funciones de vigilancia y acciones a prueba de fallos.
- Memoria y almacenamiento: Disciplina de enrutamiento de interfaz de memoria de alta velocidad; almacenamiento no volátil para firmware y registros de eventos.
- Tiempo y sincronización: reloj estable, referencias de baja fluctuación e integridad de energía limpia para un control determinista.
- Protección de interfaz: Protección y filtrado ESD/transitorios en conectores externos y cables de larga longitud.
Prioridades de diseño de PCB que impactan directamente en la estabilidad
- Integridad de potencia: Planificación de PDN (desacoplamiento masivo + de alta frecuencia), ruido de conmutación controlado y rutas de retorno limpias.
- Integridad de la señal: enrutamiento controlado por impedancia para interfaces de alta velocidad, control de longitud donde sea necesario y planos de referencia continuos.
- Disciplina EMI: zonificación de la placa, estrategia de protección/retorno y separación entre regiones de energía ruidosas y relojes/sensores sensibles.
- Capacidad de servicio y capacidad de prueba: encabezados de programación, puntos de prueba para rieles clave, etiquetado claro y áreas de acceso controlado.
Cuando el controlador integra múltiples enlaces de alta velocidad, los métodos de enrutamiento rigurosos del diseño de PCB de alta velocidad cobran importancia. Para BGAs con alta densidad de enrutamiento y diseños compactos, muchos proyectos adoptan la fabricación de PCB HDI para mejorar el enrutamiento de escape, reducir la congestión de vías y mantener cortas las interconexiones críticas.
PCB de sistemas de visión y sensores
La calidad de la percepción define el límite del rendimiento del robot. Las placas de visión y sensores deben preservar las señales débiles, mantener la sincronización y evitar el acoplamiento de ruido entre la alimentación y los variadores. En implementaciones reales, los modos de fallo suelen ser prácticos: fatiga del conector, errores de conexión a tierra, captación de EMI o rieles de sensores inestables.
Placas de sistema de visión
- Placas de interfaz de cámara: carriles de alta velocidad, impedancia controlada, conectores robustos y energía estable para dispositivos de imágenes.
- Tableros portadores de visión: portador de módulo de cómputo + conexiones de E/S, huellas de protección y gestión térmica para cargas de trabajo sostenidas.
- Tableros de iluminación/disparo (inspección industrial): Control de luz estroboscópica sincronizada, protección y precisión de sincronización.
Si su producto utiliza módulos de cámara o cámaras de inspección, las prácticas de fabricación específicas pueden reducir el riesgo y la necesidad de retrabajo. Highleap ofrece soporte para la fabricación de componentes relacionados con cámaras mediante la fabricación de placas de circuito impreso para cámaras.
Concentrador de sensores y placas de señal mixta
- IMU y detección de movimiento: Referencias estables y ubicación sensible a las vibraciones; conexión a tierra limpia para proteger la precisión.
- Interfaces de codificador y retroalimentación: Captura y acondicionamiento resistentes al ruido para un movimiento preciso de múltiples ejes.
- Detección de ToF/ultrasónica/presión: Front-ends analógicos con filtrado y separación de dominios ruidosos.
- Detección de fuerza/par: Medición analógica de bajo nivel con enrutamiento cuidadoso, estrategia de blindaje y rieles de excitación estables.
Interconexión flexible para estructuras móviles
Los robots con articulaciones móviles, cabezales giratorios, cardanes compactos o espacios internos reducidos suelen beneficiarse de la interconexión flexible. El uso de ensamblajes de PCB flexibles o PCB rígido-flexibles puede reducir la cantidad de conectores, mejorar la fiabilidad ante movimientos repetitivos y simplificar el enrutamiento interno.
PCB de control de movimiento y accionamiento
Las placas de control traducen las señales de control en movimiento físico. Suelen ser las PCB con mayor estrés en un robot debido a la alta corriente, los flancos de conmutación rápidos, la densidad térmica y la vibración. Esto aplica a los servosistemas industriales y es aún más exigente para los perros robot, donde múltiples accionamientos articulados compactos operan bajo cargas transitorias y de choque continuas.
Categorías comunes de placas de unidad
- Placas de control de servoaccionamiento: control de circuito cerrado (posición/velocidad/par), retroalimentación del codificador, gestión de fallas y apagado protector.
- Placas controladoras de motores BLDC: Control de conmutación/FOC, detección de corriente, comportamiento de frenado y optimización de la eficiencia.
- Placas de actuador/efector final: pinzas, actuadores lineales, válvulas, solenoides, cabezales de herramientas y módulos motorizados periféricos.
- Tableros de unión distribuidos (perros robot): Múltiples módulos compactos cerca de patas/articulaciones, enfatizando la robustez térmica y de vibración.
Impulsar el diseño de PCB y construir riesgos para gestionar
- Control de bucle de conmutación: minimizar los bucles di/dt altos para reducir la EMI y el zumbido; optimizar la ubicación del controlador de puerta y las rutas de retorno.
- Integridad de la medición actual: Detección Kelvin cuando sea aplicable; enrutar las señales de medición lejos de los nodos de conmutación.
- Trayectorias térmicas: Distribución de cobre, vías térmicas e interfaces mecánicas (disipadores/almohadillas) adaptadas a la disipación real.
- Comportamiento de protección: Protección contra sobrecorriente/sobretensión/térmica y manejo predecible de fallas.
- Fuerza mecánica: Conectores reforzados, inductores y componentes altos sometidos a vibraciones y esfuerzos de manipulación.
Para obtener orientación práctica sobre placas de control utilizadas por muchos equipos de robótica, consulte la sección sobre PCB de controladores de motor . Las limitaciones de conversión de alta potencia y de tipo inversor se suelen abordar mediante las prácticas de diseño y fabricación de PCB de electrónica de potencia.
Estrategia de distribución de alta corriente y cobre
Cuando la densidad de corriente y el aumento de temperatura son factores limitantes, muchos diseños adoptan la distribución de corriente en múltiples capas y, cuando corresponde, opciones de PCB de cobre grueso para mejorar la robustez térmica y la capacidad de conducción de corriente.

PCB de alimentación, batería, carga y accesorios
El rendimiento de la robótica depende de un suministro de energía estable. Las placas de alimentación mantienen la estabilidad de los cómputos y sensores bajo transitorios, protegen los sistemas de fallos y permiten la carga y el acoplamiento. Los robots móviles y los perros robot requieren un sistema de gestión de edificios (BMS) más riguroso, ya que los cambios de marcha y las aceleraciones generan rápidas variaciones de carga.
Tipos de PCB de potencia y batería utilizados en robótica
- Placas de alimentación CC/CC: Reguladores de punto de carga para computación, visión, sensores y comunicaciones con filtrado y protección.
- Cuadros de distribución de energía: Salidas fusionadas, monitoreo de corriente, sistemas de conectores y caminos de retorno controlados.
- Placas de gestión de batería: Monitoreo, protección, balanceo y comunicaciones de paquetes vía PCB de gestión de batería.
- Placas de carga y acoplamiento: contactos de acoplamiento, circuitos de detección y soluciones sin contacto como PCB de carga inalámbrica.
Placas de accesorios y periféricos que suelen enviarse junto con los robots
- Bases de carga y adaptadores: Placas de contacto, protección y módulos de control de interfaz.
- Mandos a distancia/colgantes de enseñanza: Placas de entrada de UI, placas de visualización/indicadores e interfaces de conectores robustas.
- Módulos de expansión de E/S: Entradas aisladas, salidas de relé/controlador y monitoreo de diagnóstico.
- Placas de interfaz/puerta de enlace: Front-ends de red, redes de protección y adaptadores de arneses de cableado.
Estos componentes electrónicos circundantes deben cumplir las mismas expectativas de confiabilidad que el propio robot: conectores estables, comportamiento de protección predecible y calidad de fabricación repetible en todos los lotes.
Lista de verificación de fabricación, ensamblaje, pruebas y solicitud de cotización
Los productos robóticos requieren diseños fabricables y procesos de producción repetibles. Highleap ofrece una entrega integrada desde la fabricación de PCB hasta el ensamblaje de PCB , con adquisición y planificación consolidadas mediante el ensamblaje de PCB llave en mano.
Controles de procesos de PCBA que importan para la robótica
- Control SMT de paso fino: Impresión de pasta estable y reflujo para BGA/QFN y controladores densos.
- Montaje de tecnología mixta: SMT + orificio pasante para conectores de alta corriente y piezas sometidas a esfuerzos mecánicos.
- Preparación de interfaz térmica: Disipadores de calor/almohadillas y elementos de protección alineados con el diseño y las limitaciones mecánicas.
- Construcciones sensibles a la vibración: Estrategias de refuerzo de conectores y controles de montaje adecuados cuando sea necesario.
Inspección y pruebas para alta confiabilidad
- Inspección por rayos X: verificar las juntas de soldadura BGA/QFN mediante Inspección de rayos X.
- Cobertura eléctrica TIC: verificar componentes y redes mediante pruebas en circuito (TIC).
- Pruebas funcionales (FCT): Validar el comportamiento del usuario final utilizando pruebas funcionales de PCB.
Lista de verificación de RFQ para una cotización rápida y precisa
- Datos de PCB: Gerber/ODB++, archivos de perforación, espesor de placa, peso del cobre, objetivos de impedancia y requisitos de apilamiento.
- Lista de materiales: números de piezas del fabricante, alternativas aprobadas y cualquier pieza controlada que requiera trazabilidad.
- Paquete de montaje: archivo de selección y colocación, planos de montaje, notas de polaridad y requisitos de procesos especiales.
- Programación y pruebas: necesidades de carga de firmware, requisitos de ICT/FCT, accesorios y criterios de aceptación.
- Objetivos medioambientales: vibración, rango de temperatura, ciclo de trabajo y cualquier requisito de protección/recubrimiento.
- Plan de cantidad: Cantidad de prototipos, ejecución piloto y pronóstico mensual para abastecimiento y programación estables.

Mensajes recomendados
Ensamblaje de PCB para electrónica industrial
El ensamblaje de PCB para electrónica industrial abarca...
Ensamblaje de PCB de electrónica de consumo
Highleap Electronics suministra placas de circuito impreso (PCB) para electrónica de consumo...

Ensamblaje de PCB con programación de firmware
Highleap Electronics ofrece ensamblaje de PCB con firmware...

Fabricante de PCB de 24 capas en China
Cómo obtener un presupuesto para PCBs. Ejecutemos un análisis DFM/DFA para...
Cómo obtener una cotización para PCB
Permítanos ejecutar un análisis DFM/DFA para usted y le enviaremos un informe.
Puede cargar sus archivos de forma segura a través de nuestro sitio web.
Necesitamos la siguiente información para poder darle una cotización:
-
- Gerber, ODB++ o .pcb, especificación.
- Lista de materiales si necesita ensamblaje
- Cantidad
- Convertir el tiempo
Además de la fabricación de PCB, ofrecemos una amplia gama de servicios electrónicos, que incluyen diseño de PCB, PCBA (ensamblaje de placas de circuito impreso) y soluciones llave en mano. Ya sea que necesite ayuda con la creación de prototipos, la verificación del diseño, la obtención de componentes o la producción en masa, brindamos soporte integral para garantizar el éxito de su proyecto. Para los servicios de PCBA, proporcione su lista de materiales (BOM) y cualquier instrucción de ensamblaje específica. También ofrecemos análisis DFM/DFA para optimizar sus diseños para la fabricación y el ensamblaje, lo que garantiza un proceso de producción sin problemas.