
Diseño y fabricación de placas de circuito impreso para controladores de servomotores y BLDC
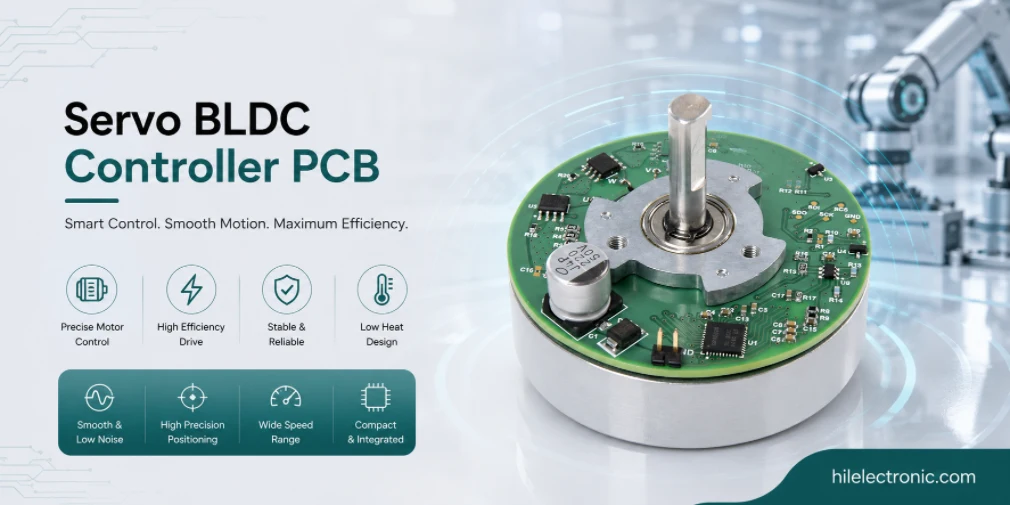
Las placas de circuito impreso (PCB) para controladores de servomotores y motores BLDC incorporan un control de bucle cerrado de alta precisión. Mientras que los controladores de motor básicos generan corrientes de fase en respuesta a comandos, los controladores de servomotores y motores BLDC cierran bucles de corriente, velocidad y posición, lo que proporciona un control preciso del movimiento que determina el rendimiento del robot en aplicaciones donde la calidad del movimiento es crucial. Esta página se centra específicamente en el diseño y la fabricación de PCB para controladores de servomotores y motores BLDC: las interfaces del codificador, la detección de corriente, la implementación del bucle de control y los protocolos de comunicación que integran estas placas.
Las aplicaciones robóticas modernas exigen cada vez más un control de movimiento de clase servo. Los robots colaborativos necesitan control de par para una interacción segura con los humanos; los brazos industriales requieren movimiento coordinado en múltiples ejes; y los robots humanoides necesitan un control articular de alto ancho de banda que abarque múltiples actuadores simultáneamente. Las placas controladoras de servo son las que hacen posible esta precisión, y su diseño y calidad de fabricación determinan directamente si el movimiento del robot es suave y fiable o brusco e inestable.
Diferencias entre los controladores de servomotores y BLDC y los controladores de motor básicos
El control servo añade calidad de medición a la potencia del accionamiento del motor.
Un controlador de motor básico puede conmutar la corriente; un controlador de servomotor o BLDC debe medir la posición y la corriente con la precisión suficiente para cerrar bucles estables. La calidad del codificador, la temporización del muestreo, la disposición del sensor de corriente, la latencia del procesador y la fluctuación de la comunicación influyen en la calidad del movimiento.
Las placas PCB para controladores de servomotores y BLDC son placas controladoras de motor con bucles de control de alta precisión añadidos. Mientras que un controlador de motor básico produce corrientes de fase en respuesta a comandos, un controlador de servomotores o BLDC cierra múltiples bucles de control (corriente, velocidad, posición) y proporciona un comportamiento de movimiento controlado con precisión. Esta distinción afecta sustancialmente tanto a la electrónica como al software. Lo que hace que los controladores de servomotores y BLDC sean particularmente exigentes es:
- Control de circuito cerrado: Lazos de corriente, velocidad y posición que funcionan a frecuencias de bucle que van desde kilohercios hasta decenas de kilohercios. El rendimiento del bucle depende de la precisión de la medición y la latencia computacional.
- Interfaz del codificador: Retroalimentación de posición mediante codificadores ópticos, magnéticos o de resolución. El ancho de banda y la resolución de la interfaz afectan el rendimiento del servomotor.
- Control orientado al campo: Los algoritmos FOC descomponen las corrientes de fase en componentes que generan par y componentes que generan campo. Requieren una posición precisa del rotor y una detección de corriente precisa.
- Control de par: Transmisión de par en bucle cerrado mediante control de corriente. Permite movimientos flexibles, detección de fuerza en el actuador y aplicaciones relacionadas con la seguridad.
- Protocolo de comunicación: Protocolos industriales (EtherCAT, CANopen, PROFINET) para el movimiento coordinado multieje. La latencia y la fluctuación afectan la calidad del movimiento coordinado.
El control de servomotores moderno se beneficia de la capacidad de procesamiento que ofrecen las familias recientes de microcontroladores y procesadores de señal digital (DSP). Hace diez años, ejecutar FOC a 20 kHz era exigente; hoy en día, los componentes lo hacen con facilidad y dejan margen de procesamiento para funciones de supervisión, comunicación y diagnóstico. Los programas que seleccionan componentes de última generación se benefician de este margen; los programas que reutilizan componentes antiguos a veces se ven obligados a lidiar innecesariamente con las limitaciones de procesamiento.
La arquitectura del bucle de control es tan importante como la capacidad de procesamiento. Los bucles en cascada multivelocidad (corriente interna a 20 kHz, velocidad a 4 kHz, posición a 1 kHz) ofrecen un mejor rendimiento que las implementaciones de velocidad única con el mismo coste computacional. Los diseños de controladores de servo que aprovechan bien las capacidades actuales de los microcontroladores tienden a utilizar arquitecturas multivelocidad; los diseños que utilizan arquitecturas antiguas de velocidad única a veces tienen un rendimiento inferior al que el hardware podría ofrecer.
Interfaces del codificador: ópticas, magnéticas, de resolución, sin sensores.
La elección de la interfaz del codificador afecta al comportamiento de arranque y al ancho de banda de control.
Los métodos incrementales, absolutos, magnéticos, ópticos, de resolución y sin sensores difieren en resolución, inmunidad al ruido, certeza de arranque, sensibilidad del cable y costo. La placa de circuito impreso debe ser compatible con el método de retroalimentación elegido, tanto eléctrica como mecánicamente, en lugar de tratar el codificador como un conector genérico.
La interfaz del codificador es donde los controladores de servo integran la retroalimentación de posición. El tipo de codificador, la resolución y el protocolo de interfaz afectan el rendimiento del control. Las principales categorías de codificadores son:
- Incremental óptico: Patrón de lectura de matriz de fotodiodos en disco óptico. Alta resolución; requiere pulso de índice para posicionamiento absoluto al encenderse.
- Absoluto óptico: Patrón codificado directamente legible como posición absoluta. Mayor coste que el incremental, pero arranque más rápido y comportamiento más seguro tras un corte de energía.
- Magnético: Sensores de efecto Hall o magnetoresistivos que leen patrones magnéticos. Menor coste que los ópticos; resolución adecuada para la mayoría de las aplicaciones.
- Resolutor: Salidas seno/coseno de transformador rotatorio. Alta fiabilidad en entornos adversos; requiere conversión de resolver a digital.
- Sin sensores: Estimación de la posición del rotor a partir de las tensiones y corrientes en los terminales del motor. Ahorro de costes respecto al codificador, pero rendimiento limitado a baja velocidad.
La electrónica de interpolación en los codificadores analógicos permite obtener una resolución adicional más allá de las marcas físicas del codificador. Un codificador de 2000 líneas con interpolación 4x proporciona 8000 pulsos por revolución; con interpolación 256x, más de 500 000 pulsos. La calidad de la interpolación (nivel de ruido, linealidad, estabilidad térmica) afecta directamente al rendimiento del servomotor y requiere un diseño analógico preciso.
Los sistemas de encoder absoluto eliminan la secuencia de posicionamiento inicial que requieren los encoders incrementales tras el encendido. Son estándar en servomotores de alta gama y en aplicaciones donde el retardo de arranque es importante. El coste adicional de los encoders absolutos suele compensarse con la simplificación de la aplicación y una implementación más rápida.
La resolución del codificador debe coincidir con la precisión que la aplicación realmente necesita. Sobredimensionar la resolución del codificador implica una funcionalidad que los bucles de control no pueden utilizar; subdimensionarla limita la precisión alcanzable. Los programas que ajustan el codificador a los requisitos de la aplicación solo pagan por la precisión que utilizan.
Detección de corriente para el control de par
La detección de corriente es la base del control de par.
Los bucles de par FOC y servo dependen de una medición precisa y de baja latencia de la corriente de fase. La ubicación de la derivación, el rango de modo común del amplificador, el filtrado, la temporización del ADC, el ancho de banda del sensor Hall y la deriva térmica determinan si el controlador puede proporcionar un par suave.
La detección de corriente en los controladores de servomotores afecta directamente al rendimiento del control de par. La precisión del sensor, el ancho de banda y el nivel de ruido determinan conjuntamente el ancho de banda del bucle de par alcanzable. Las principales opciones de detección de corriente son:
- Derivación de baja tensión: El método más económico y sencillo. Medición con referencia a tierra; requiere la reconstrucción de la corriente del bus a partir del estado de conmutación.
- Derivación en fase: Medición directa de la corriente de fase. Estándar para el control FOC. Requiere amplificador aislado o adaptación de nivel.
- Efecto Hall: Detección de corriente aislada sin derivación. Mayor coste, pero sin disipación y con aislamiento total.
- Compuerta de flujo: Detección de corriente aislada de alta precisión para las aplicaciones más exigentes. Mayor coste; aplicaciones especializadas.
- Bobina de Rogowski: Detección de corriente alterna de banda ancha; normalmente para aplicaciones de alta corriente o alta frecuencia.
La precisión de la detección se traduce directamente en la precisión del control de par del servomotor. Un error de detección de corriente del 1 % produce un error de par de al menos el 1 % a bajos pares, donde el error representa una fracción significativa del valor de consigna. Los programas que buscan un control preciso de fuerza o par invierten en sensores de alta precisión; los programas donde un par aproximado es suficiente pueden usar sensores de menor costo.
La deriva de temperatura en la detección de corriente es un problema específico en los servomotores que operan en un amplio rango de temperaturas. El comportamiento durante el arranque en frío, el calentamiento y el estado estacionario térmico difieren entre sí; los programas que caracterizan la deriva y la compensan preservan la precisión en todas las condiciones de funcionamiento.
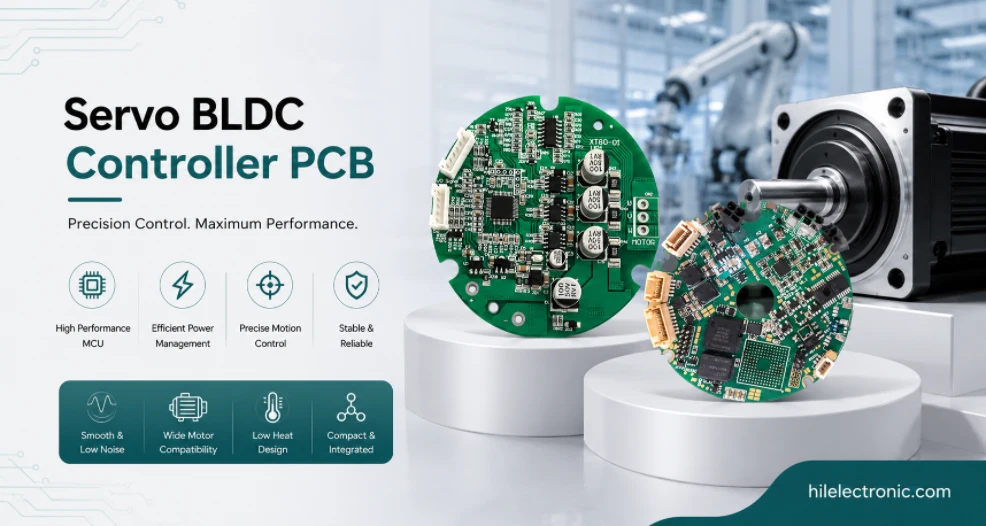
Implementación del bucle de control: DSP, MCU, FPGA, SoC
La arquitectura de control debe seleccionarse en función de la frecuencia del bucle y la temporización determinista.
Las soluciones MCU, DSP, FPGA y SoC pueden funcionar, pero cada una gestiona la latencia, la temporización de interrupciones, la generación de PWM, la sincronización ADC y la comunicación de forma diferente. La placa de circuito impreso (PCB) debe exponer los recursos de temporización que requiere la arquitectura del firmware.
La implementación del bucle de control se ejecuta en el procesador del controlador del servomotor. La frecuencia del bucle, el determinismo computacional y la latencia de interrupción determinan conjuntamente el rendimiento del control. Las principales categorías de procesadores son:
- Procesador de señal digital (DSP) o microcontrolador especializado: Procesador de punto fijo o de punto flotante con periféricos dedicados para el control del motor. Frecuencias de bucle de hasta decenas de kilohercios de serie.
- Microcontrolador con aceleración por hardware: Microcontrolador de propósito general con bloques de hardware para control de motor o FOC. Simplifica el software manteniendo el rendimiento del bucle.
- FPGA + MCU: FPGA para los bucles más internos; MCU para el control de supervisión. Máxima velocidad de bucle y sincronización determinista.
- SoC + FPGA: Procesamiento integrado para aplicaciones exigentes. Común en servomotores de alta gama donde tanto la comunicación como el control requieren un alto rendimiento.
La selección del procesador también afecta la disponibilidad a largo plazo. Los servocontroladores con una vida útil de 10 años requieren que el procesador esté disponible para el reemplazo de piezas durante ese período. Las familias de procesadores de grado industrial con compromisos de disponibilidad a largo plazo definidos preservan la facilidad de mantenimiento; las piezas de consumo con ciclos de vida más cortos generan problemas de mantenimiento posteriormente.
Las herramientas de desarrollo y el soporte de software son tan importantes como la capacidad del hardware. Un procesador con bibliotecas de control maduras, código de ejemplo documentado y soporte activo del proveedor permite un desarrollo más rápido que un procesador con hardware potente pero un ecosistema de software limitado. Los programas sopesan la capacidad del hardware frente al soporte de software durante la selección del procesador.
Protocolos de comunicación: EtherCAT, CANopen, PROFINET, Sercos
La elección del protocolo de red afecta a la sincronización multieje.
EtherCAT, CANopen, PROFINET, Sercos, RS-485 y los enlaces personalizados difieren en ancho de banda, fluctuación, topología, diagnóstico y compatibilidad con el ecosistema industrial. La placa de circuito impreso del controlador requiere control de impedancia, aislamiento, protección ESD, selección de conectores y sincronización adaptada a la red seleccionada.
Los protocolos de comunicación para el movimiento coordinado gestionan el tráfico entre los servocontroladores y el control de movimiento de nivel superior. Los requisitos de latencia, fluctuación y ancho de banda varían según el protocolo. Los principales protocolos son:
- ÉterCAT: Ethernet industrial con sincronización de reloj distribuida. Latencia y fluctuación muy bajas; estándar para movimiento multieje de alto rendimiento.
- Puedo abrir: Protocolo de movimiento basado en CAN. Adecuado para un rendimiento moderado; ampliamente utilizado en aplicaciones industriales.
- PROFINET: Protocolo industrial basado en Ethernet. Estándar en algunos equipos; menos común en robótica que EtherCAT.
- Sercos: Protocolo de movimiento de alto rendimiento. Común en máquinas herramienta y aplicaciones de movimiento exigentes.
- Propiedad: Protocolos específicos del proveedor. Conservan la integración, pero limitan el diseño de sistemas de múltiples proveedores.
La coordinación multieje en robots complejos depende del protocolo de comunicación entre los servocontroladores y el controlador de movimiento. La sincronización de reloj distribuida de EtherCAT permite una coordinación de submicrosegundos en múltiples ejes; los protocolos más sencillos con menor sincronización ofrecen una coordinación menos precisa. Los programas seleccionan el protocolo que mejor se ajusta a la precisión de coordinación requerida.
La selección del protocolo de comunicación también afecta la infraestructura de cables y conectores. EtherCAT utiliza conectores industriales estándar RJ45 o M12 en cables estándar; los protocolos especializados pueden requerir cables propietarios. La elección de la infraestructura influye tanto en el costo como en la facilidad de mantenimiento en campo.
Diseño y gestión térmica para controladores de servomotores
El diseño debe aislar la conmutación de potencia de los circuitos de retroalimentación y temporización.
Las placas de servocontrol combinan corrientes de inversor, señales de codificador, amplificadores de corriente, referencias ADC, fuentes de reloj y comunicación industrial. Un buen diseño aísla la conmutación de alta corriente de la medición y la temporización, proporciona referencias limpias y ofrece una salida de calor predecible a la placa.
El diseño y la gestión térmica de los servocontroladores combinan los requisitos de los controladores de motor con las limitaciones adicionales de la electrónica de control de alta velocidad. Las principales consideraciones son:
- Aislamiento de la etapa de potencia: La separación física de la etapa de potencia de la electrónica de control reduce el acoplamiento de ruido. La disposición de los componentes respeta esta separación.
- Enrutamiento de la línea de detección: Las señales de detección de corriente se enrutan como pares diferenciales o pistas blindadas. Cada microvoltio de ruido reduce el control del par.
- Aislamiento del codificador: Las señales del codificador están aisladas del ruido de la etapa de potencia. En ocasiones, se utiliza aislamiento óptico para las aplicaciones más exigentes.
- Gestión térmica: Similar a los controladores de motor básicos, más la disipación adicional de la electrónica de control. En ocasiones, resulta beneficioso contar con rutas térmicas separadas para la etapa de potencia y el control.
- Cumplimiento EMC: más estricto porque el controlador no debe interferir con la medición de su propio codificador ni con la detección de fallos.
La separación de componentes entre la etapa de potencia y la electrónica de control es crucial para el éxito o el mal funcionamiento de los servocontroladores. Los programas que planifican esta separación al inicio del diseño —colocando los componentes en zonas específicas con intersecciones limpias— generan controladores fiables; los programas que distribuyen los componentes de forma dispersa suelen presentar problemas de acoplamiento de ruido que ningún filtrado logra resolver por completo.
La simulación posterior al diseño de controladores servo de alto rendimiento, tanto de integridad de señal como de integridad de señal, detecta problemas que de otro modo aparecerían en la fase de prototipado. Las herramientas de diseño admiten esta simulación para topologías de procesador e interfaz comunes; los programas que invierten tiempo en la simulación obtienen prototipos funcionales en lugar de prototipos que requieren rediseño.
Requisitos de fabricación, calibración y prueba de la placa de circuito impreso del controlador de servomotor
La calibración de producción debe capturar los datos que realmente utiliza el bucle de control.
La fabricación de controladores de servomotores puede requerir alineación del codificador, verificación del orden de fase, calibración de la ganancia y el desplazamiento de detección de corriente, registro de la versión del firmware, programación de la identidad de red y pruebas funcionales de carga del motor. Capturar estos valores por unidad agiliza considerablemente la depuración y el mantenimiento posteriores.
Highleap fabrica controladores servo y BLDC con la disciplina de proceso específica que requieren las placas. Fabricación de cobre de alta resistencia para la etapa de potencia, impedancia controlada para el codificador e interfaces de comunicación, y prueba funcional con carga de motor proporcionada por el cliente. Las capacidades específicas incluyen:
- Cobre grueso más impedancia controlada: Configuración mixta que admite tanto la etapa de potencia como la comunicación de alta velocidad.
- Montaje superficial de paso fino: Para las familias de microcontroladores y procesadores de señal digital (MCU y DSP) modernos y compactos que se utilizan en los controladores de servomotores.
- Ensamblaje para contenido híbrido: Integración de montaje superficial (SMT), orificios pasantes y conectores. Estándar en la producción de controladores de servomotores.
- Prueba de la interfaz del codificador: Verificación funcional de las interfaces del codificador durante la prueba de producción.
- Prueba del protocolo de comunicación: Pruebas de bucle o de conexión de EtherCAT, CANopen u otros protocolos de comunicación.
- Documentación: Registros de pruebas por unidad, incluidos los datos de calibración de conmutación del motor cuando sea necesario.
La fabricación de controladores servo de Highleap abarca desde sistemas de control de movimiento industrial y robótica de precisión hasta aplicaciones aeroespaciales especializadas. Esta amplitud permite que el proceso de fabricación satisfaga los requisitos específicos de cada categoría de aplicación: estabilidad a largo plazo para el sector aeroespacial, conmutación precisa para robótica y compatibilidad electromagnética robusta para la industria. Los programas se benefician de la capacidad acumulada en lugar de tener que desarrollarla desde cero.
La disciplina de fabricación específica abarca no solo la producción de las placas, sino también el flujo de trabajo de calibración y puesta en marcha que requieren los servomotores. La calibración de la conmutación del motor por unidad durante las pruebas de producción, la verificación de la alineación del codificador y las pruebas de carga de referencia, en conjunto, dan como resultado placas que funcionan correctamente cuando el cliente las recibe, en lugar de requerir una puesta en marcha exhaustiva por parte del cliente.
Preguntas frecuentes sobre placas de circuito impreso para controladores de servomotores y BLDC
¿Qué es una placa de circuito impreso (PCB) para servomotores y controladores BLDC?
Una placa de circuito impreso (PCB) para servomotores y motores BLDC controla el funcionamiento del motor, cerrando los bucles de corriente, velocidad y posición para lograr un movimiento preciso. Combina accionamiento por inversor, detección de corriente, retroalimentación mediante codificador, procesamiento en tiempo real, comunicación y protección.
¿En qué se diferencia un controlador de servomotor de un controlador de motor básico?
Un controlador básico conmuta la corriente en función de las órdenes. Un controlador de servomotor mide la corriente y la posición, ejecuta algoritmos de control como FOC, gestiona la retroalimentación y comunica comandos de movimiento coordinados con baja latencia.
¿Qué es FOC en el control de motores BLDC?
El control orientado al campo (FOC) controla la corriente del motor en un sistema de referencia giratorio, lo que permite gestionar de forma independiente el par motor y el flujo magnético. Para ello, requiere una posición precisa del rotor, un muestreo de corriente sincronizado y un cálculo rápido del bucle de control.
¿Qué tipos de codificadores se utilizan con las placas de circuito impreso de los controladores de servomotores?
Entre las opciones de retroalimentación más comunes se incluyen los codificadores ópticos incrementales, los codificadores absolutos, los codificadores magnéticos, los resolutores, los sensores Hall, los codificadores seno/coseno y la estimación sin sensores. La mejor opción depende de la precisión, el comportamiento inicial, el entorno y el coste.
¿Qué protocolos de comunicación son comunes en los controladores de servomotores?
Los protocolos comunes incluyen EtherCAT, CANopen, PROFINET, Sercos, RS-485, UART, SPI y enlaces deterministas personalizados. Los robots industriales multieje suelen priorizar la baja fluctuación y la sincronización.
¿Por qué es importante la detección de corriente para los controladores de servomotores?
La detección de corriente determina la precisión del par. El ruido, la deriva de offset, el retardo de muestreo y un diseño deficiente de la derivación pueden desestabilizar los bucles de control o generar fluctuaciones de par. Las placas de circuito impreso de los servomotores requieren una medición de corriente diseñada como una función analógica de precisión.
¿Qué prácticas de diseño son importantes para las placas de circuito impreso de controladores de servomotores y BLDC?
Entre las prácticas importantes se incluyen la separación de la conmutación de potencia de la retroalimentación, bucles de corriente ajustados, referencias ADC limpias, enrutamiento de codificadores diferenciales, impedancia controlada para redes, aislamiento donde sea necesario y rutas térmicas para componentes de potencia.
¿Qué pruebas son importantes para la producción de controladores de servomotores?
Las pruebas pueden incluir el encendido, la programación del firmware, la verificación de la interfaz del codificador, la calibración del sensor de corriente, la comprobación del orden de fases, la programación de la identidad de red, la prueba de comunicación, el muestreo térmico y la prueba funcional de carga del motor.

Mensajes recomendados

Fabricación de PCB con filtro TMM6
Tabla de contenido ¿Por qué los diseñadores de filtros de microondas utilizan...?

Placa de circuito impreso Taconic RF 35 vs RO4350B
Tabla de contenido RF-35 vs RO4350B Adquisición y...

Fabricación de PCB con filtro TMM4
La fabricación de la placa de circuito impreso del filtro TMM4 está controlada por...

Fabricación de PCB TMM3 para módulos de RF
La fabricación de PCB TMM3 es más útil donde el módulo de RF...
Cómo obtener una cotización para PCB
Realizaremos un análisis DFM/DFA y le enviaremos un informe. Puede subir sus archivos de forma segura a través de nuestro sitio web. Para poder ofrecerle un presupuesto, necesitamos la siguiente información:
-
- Gerber, ODB++ o .pcb, especificación.
- Lista de materiales si necesita ensamblaje
- Cantidad
- Convertir el tiempo
Para servicios de PCBA, proporcione su lista de materiales (BOM) e instrucciones de montaje específicas. También ofrecemos análisis DFM/DFA para optimizar la fabricación y el montaje de sus diseños, garantizando así un proceso de producción sin problemas.