

Robot Microduck : IA physique open source, simulation et ingénierie de circuits imprimés
Microduck : À l'intérieur du minuscule robot physique-IA et de l'électronique qui le sous-tend
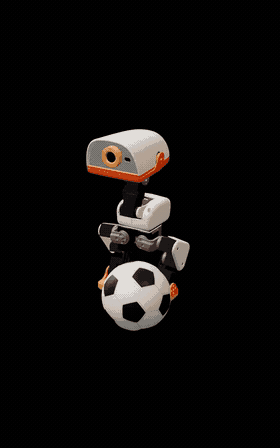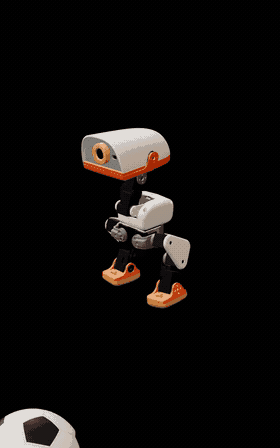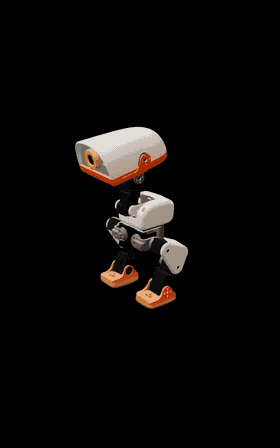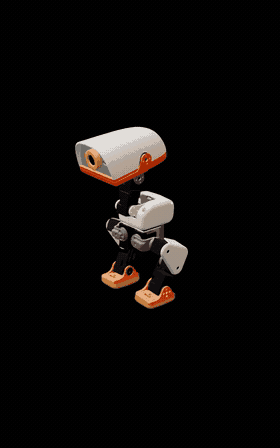
Le Microduck de Pollen Robotics combine apprentissage par renforcement, informatique embarquée, capteurs et 15 degrés de liberté d'actionnement dans un robot bipède de 25 cm. L'intérêt technique réside non seulement dans sa capacité à se déplacer, mais aussi dans la manière dont l'intelligence simulée se transforme en un matériel fiable pour le monde réel.
Les affirmations techniques de cet article ont été vérifiées à l'aide des documents officiels Microduck de Pollen Robotics et des dépôts GitHub officiels le 30 août 2026.
Pourquoi Microduck est devenu une plateforme d'IA physique intéressante
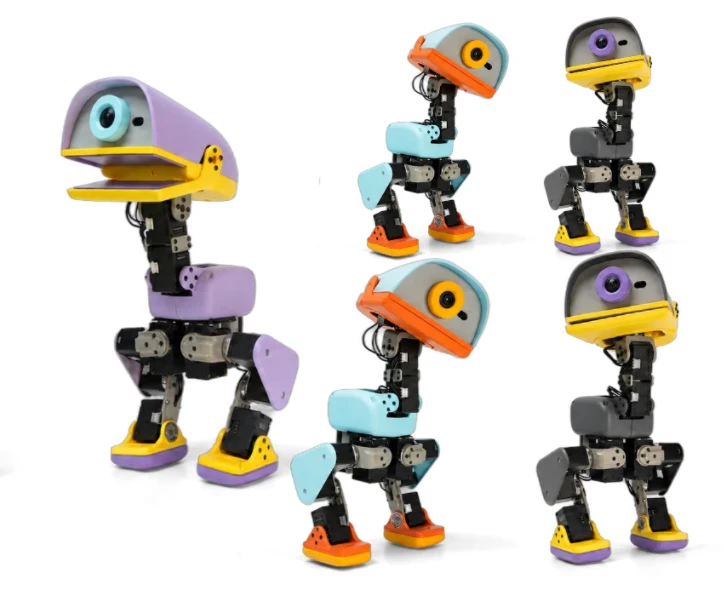
Pollen Robotics a annoncé Microduck le 27 août 2026. Lors de son lancement, la société l'a décrit comme un robot bipède de 25 cm conçu pour rendre l'expérimentation physique-IA, l'apprentissage des mouvements et le développement du virtuel au réel plus accessibles.
La spécification publiée comprend un Rockchip RK3566 avec accélérateur d'IA , 1 Go de RAM, 32 Go de stockage, une caméra frontale, une matrice LiDAR temps de vol 8×8, deux IMU, des microphones, un haut-parleur, deux antennes NFC, le Wi-Fi, le Bluetooth et une batterie amovible NP-F550 de 2600 mAh.
Son bec articulé peut saisir des objets, et les documents officiels décrivent des comportements tels que marcher, s'asseoir, s'accroupir, se relever après des chutes courantes, ramasser des objets, donner des coups de pied et faire du patin à roulettes.
Détails du lancement qu'il convient de citer avec précision
- Les précommandes ont été ouvertes le 27 août 2026.
- Le prix de lancement annoncé était de 399 dollars américains avant taxes et frais de livraison.
- Les premières livraisons étaient prévues avant Noël 2026.
- L'Amérique du Nord et l'Europe ont été les marchés de lancement.
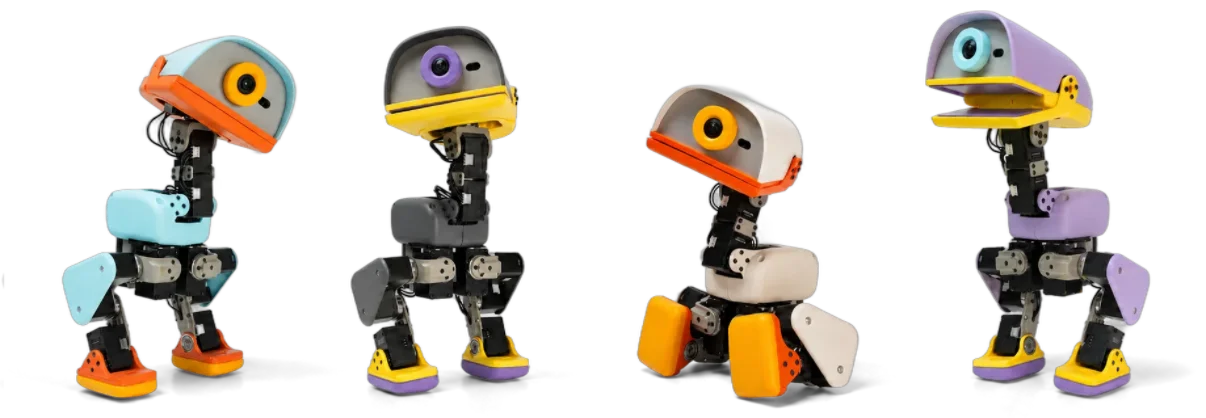
- Quatre coloris de lancement : Crème, Graphite, Lavande et Ciel.
- L'autonomie de la batterie était annoncée à environ une heure, selon l'utilisation.
*Le prix de 399 $ US correspond au prix de lancement/précommande et ne constitue pas une promesse de prix de vente permanent.
Qu’est-ce qui est réellement open source — et qu’est-ce qui ne l’est pas ?
Il est juste de dire que Microduck utilise une pile logicielle libre . Pollen Robotics précise que cette affirmation concerne uniquement le logiciel ; les fichiers de conception mécanique et électronique du robot ne sont pas libres . Cette distinction est importante pour les ingénieurs qui pourraient autrement supposer que les schémas, les fichiers d'implantation des circuits imprimés ou les fichiers de fabrication mécanique sont accessibles au public.
Environnement d'exécution embarqué, services de contrôle et logiciel robotique. Licence du dépôt : Apache-2.0. Dépôt Microduck RL github.com/pollen-robotics/microduck_rl
Environnements RL, outils de simulation vers le réel, formation PPO et exportation ONNX. Simulateur de navigateur officiel Bac à sable Microduck à visage câlin
Exécutez des politiques Microduck entraînées dans une simulation basée sur un navigateur.
De la simulation à un robot capable de donner des coups de pied, de marcher et de récupérer
Le dépôt officiel microduck_rl décrit des environnements d'apprentissage par renforcement construits sur mjlab (MuJoCo Warp) avec PPO . Les politiques sont entraînées à 50 Hz , exportées au format ONNX , puis chargées par l'environnement d'exécution Microduck sur le robot réel.
Le dépôt documente également une méthode de passage de la simulation à la réalité qui inclut la physique des actionneurs, la randomisation du domaine et la simulation du jeu. Ces techniques sont essentielles car une stratégie performante dans un simulateur idéal peut échouer face à des moteurs réels, au jeu mécanique, au bruit des capteurs, aux variations de frottement et aux fluctuations de la batterie.
Ce que Pollen Robotics a publiquement spécifié
Le tableau ci-dessous respecte les spécifications de lancement publiées par Pollen Robotics. Il évite délibérément de spéculer sur les détails non divulgués des circuits imprimés.
| Région | Spécifications publiées du Microduck |
|---|---|
| Dimensions | 25 cm de haut, 14 cm de large |
| Poids | Moins de 800 g |
| Actionnement | 15 degrés de liberté au niveau des jambes articulées, de la tête et du cou |
| calcul | Rockchip RK3566 avec accélérateur IA |
| Stockage de mémoire | 1 GB RAM, stockage 32 GB |
| Visionnaires | Caméra frontale avec indicateur d'utilisation de la caméra |
| Détection de distance | LiDAR compact utilisant une matrice de temps de vol 8×8 |
| Détection de mouvement | Deux centrales inertielles, une dans le corps et une dans la tête |
| Interaction | Bec articulé préhensile ; microphones et haut-parleur ; deux antennes NFC |
| Connectivité | Wi-Fi et Bluetooth ; les versions étaient provisoires au lancement |
| expert | Batterie amovible NP-F550, 2600 mAh ; autonomie d'environ une heure selon l'utilisation. |
| Contrôle / politique | boucle de politique embarquée de 50 Hz |
Pourquoi l'IA physique finit par devenir un problème de fabrication électronique
Les schémas de circuits imprimés et les fichiers de conception électronique de Microduck n'ayant pas été publiés, il serait erroné d'affirmer quoi que ce soit concernant l'empilement des circuits imprimés, le nombre de cartes, la topologie des commandes de moteurs ou la stratégie d'implantation. En revanche, il est certain que le problème d'ingénierie plus général commun aux robots compacts est le suivant : la détection, le calcul, la connectivité, l'actionnement et l'alimentation doivent fonctionner de concert au sein d'un système mobile de petite taille.
Intégrité de l'alimentation
Les charges des actionneurs peuvent varier rapidement. La planification du domaine d'alimentation, la mise à la terre, le découplage, l'intensité nominale des connecteurs et le comportement transitoire sont autant d'éléments qui déterminent la stabilité des circuits logiques sensibles pendant le déplacement d'un robot.
Intégrité du signal et bruit du capteur
Les caméras, les centrales inertielles, les capteurs de profondeur et les interfaces numériques peuvent être sensibles aux problèmes de retour, aux interférences et au bruit d'alimentation. L'empilement, le routage et le placement des composants sont des éléments importants.
densité thermique
Les processeurs, les régulateurs et les actionneurs électroniques génèrent de la chaleur dans un espace confiné. La distribution du cuivre, les vias thermiques et les chemins de dissipation thermique au niveau du système doivent être pris en compte dès le début.
Fiabilité mécanique
Les robots se déplacent, vibrent et peuvent parfois tomber. Le montage sur circuit imprimé, le déchargement des câbles, le choix des connecteurs, la qualité des soudures et le contrôle de l'assemblage peuvent affecter la fiabilité sur le terrain.
Un prototype de robotique n'est pas encore un produit reproductible
Une fois que l'équipe de robotique a dépassé le stade des expérimentations, le processus de fabrication du matériel doit devenir reproductible. Un parcours de production pratique comprend généralement la validation du prototype, la fabrication en série, le lancement de nouveaux produits, la production pilote et enfin la production en volume.
Pour un projet de circuit imprimé (PCB) ou d'assemblage de circuit imprimé (PCBA) pour la robotique, un dossier de fabrication complet peut inclure des données Gerber ou ODB++, une nomenclature (BOM), des données de placement, des schémas d'assemblage, des exigences de processus spécifiques et un plan de test convenu.
Vous développez un contrôleur de robot, une carte de capteurs ou un dispositif d'IA physique ?
Highleap Electronics prend en charge la fabrication et l'assemblage de circuits imprimés pour l'électronique embarquée, la robotique et d'autres produits complexes. Si votre conception passe du stade de prototype à une production en série, transmettez-nous les données de fabrication pour une analyse et un devis.
Questions que les ingénieurs posent souvent à Microduck
Microduck est-il un matériel entièrement open-source ?
Non. Le dossier de presse de Pollen Robotics précise que la déclaration d'open source concerne uniquement la pile logicielle. Les fichiers de conception mécanique et électronique ne sont pas open source.
Quelles sont les dimensions et le poids de Microduck ?
La fiche technique officielle indique que le Microduck mesure 25 cm de haut, 14 cm de large et pèse moins de 800 g.
Quels outils Microduck utilise-t-il pour l'apprentissage par renforcement ?
Le dépôt officiel RL décrit des environnements construits sur mjlab (MuJoCo Warp) avec PPO. Les politiques sont entraînées à 50 Hz, exportées vers ONNX et déployées par l'environnement d'exécution du robot.
Où se trouvent les dépôts officiels de logiciels libres ?
Le logiciel du robot est disponible sur pollen-robotics/microduck et l'environnement d'apprentissage par renforcement sur pollen-robotics/microduck_rl.
Les fichiers de conception des circuits imprimés de Microduck sont-ils publics ?
Non. Pollen Robotics précise que les fichiers de conception électronique ne sont pas libres de droits. Les discussions publiques concernant la construction exacte du circuit imprimé de Microduck ne doivent donc pas être considérées comme vérifiées tant que l'entreprise n'aura pas publié de documentation matérielle supplémentaire.
messages recommandés

Analyse de la contamination ionique par les PCB
L'analyse de la contamination ionique des circuits imprimés aide les fabricants d'équipement d'origine à déterminer...

Assemblage de circuits imprimés avec service d'analyse de nomenclature gratuit
Besoin d'un service d'analyse de nomenclature gratuit avant de vous engager pour des circuits imprimés ?

Gestion de la chaîne d'approvisionnement pour l'assemblage de circuits imprimés
Highleap Electronics prend en charge la chaîne d'approvisionnement pour l'assemblage de circuits imprimés...

Assemblage de circuits imprimés avec revêtement conforme
Highleap Electronics propose l'assemblage de circuits imprimés avec des revêtements conformes...
Comment obtenir un devis pour des circuits imprimés
Nous réalisons une analyse DFM/DFA et vous fournissons un rapport. Vous pouvez télécharger vos fichiers en toute sécurité sur notre site web. Pour vous établir un devis, nous avons besoin des informations suivantes :
-
- Gerber, ODB++ ou .pcb, spécifications.
- Liste de nomenclature si vous avez besoin d'un assemblage
- Quantité
- Temps de rotation
Pour les services PCBA, veuillez fournir votre nomenclature (BOM) et toute instruction d'assemblage spécifique. Nous proposons également des analyses DFM/DFA pour optimiser la fabricabilité et l'assemblage de vos conceptions, garantissant ainsi un processus de production fluide.