
量産対応ロボットビジョンPCBの構築

ロボットビジョンボードは「単なるコンピューティング」ではありません。リアルタイム認識パイプラインであり、(1) 高帯域幅のセンサーデータを確実に取得し、(2) そのデータをメモリとAIアクセラレータを介して制限されたレイテンシで転送し、(3) 温度、振動、EMI、製造ばらつきに関わらず、タイムスタンプ付きの結果をコントローラに一貫して送信する必要があります。PCBパイプラインのいずれかの部分がマージン(信号整合性、電力整合性、熱ヘッドルーム、アセンブリの一貫性)を失うと、現場では「カメラのランダムドロップ」、「不安定な推論レイテンシ」、「断続的なリセット」といった症状が現れることがよくあります。
この記事では、PCBレベルの意思決定、すなわち、基板の安定性を直接左右する要素、具体的には、積層構造と材料、高速配線とリターンパス、PDN/EMI対策、熱構造、製造性、および検証に焦点を当てます。試作から量産まで、これらの性能マージンに沿った製造と組立を希望するチーム向けに、当社のサービス範囲は「ロボットPCB製造および組立サービス」にまとめられています。
目次
1) システム予算: ワークロード、レイテンシ、そして「ジッタが発生してはならないもの」
AIモジュールを選択したり、単一レーンの配線を行う前に、PCBの制約に反映される予算を定義してください。ビジョンパフォーマンスは単なるFPSではなく、最悪ケースのシーンと持続実行時のレイテンシ分布によって決まります。
- ワークロードの定義: 検出 < 分類 < セグメンテーション < 6-DoF ポーズ < 高密度深度 + 追跡。各ステップはメモリトラフィックとコンピューティングデューティサイクルを増加させ、PDNと熱設計の両方に影響を与えます。
- エンドツーエンドのレイテンシ: 露光/読み出し、転送、前処理、推論、後処理、モーションコントローラへの転送が含まれます。平均値だけでなく、p95/p99のターゲット値も指定できます。
- 決定論的境界: どの出力が制御ループを閉じるか(境界が設定され、タイムスタンプが付けられている必要がある)と、どの出力が「監視/ログ記録」であるか(ベストエフォートでよい)を決定します。
- 環境に関する前提: 照明の変化、振動によるぼやけ、ほこり、周囲温度、モーター駆動からの EMI は、後から考えるのではなく、明示的に入力する必要があります。
実用的な成果物としては、カメラ台数、解像度/FPS、対象機種、p95/p99レイテンシ制限、連続実行時間、筐体の制約、最大電力を記載した1ページの予算シートが挙げられます。これにより、ロボット環境ではなくデモ環境を想定した設計という、最も一般的な失敗モードを回避できます。
2) PCBスタックアップと材料:高速とDDRの基盤
ビジョン処理ボードにとって、スタックアップは機械的な詳細ではなく、電気的な要件です。MIPI/USB3/PCIe/DDRはすべて、制御されたインピーダンス、安定したリファレンスプレーン、そして予測可能な誘電特性に依存しています。スタックアップが不安定であれば、アイマージンとタイミングマージンも不安定になります。
- インターフェースによって定義されるスタックアップ: どのレイヤーが高速レーンを伝送し、どのレイヤーが途切れることのない参照として機能するか、そしてDDRトポロジーがどこに配置されるかを決定します。これにより、後々リターンパスの不連続性を引き起こすような妥協を防止します。
- Tgを超える材料の選択: 高速で安定したDk/Dfとそれらの温度挙動が重要です。変動は、リンクマージンの縮小や温度とビルドによるタイミングドリフトとして現れます。
- 実際に製造可能なインピーダンス制御: 目標インピーダンスは、達成可能なトレース形状と許容範囲にマッピングする必要があります。「100Ω diff」は、制御された誘電体の厚さとプロセス能力に結び付けられない限り意味がありません。
高密度配線と安定したインピーダンスを実現するには、多くの場合、HDI構造が必要となります。設計でタイトピッチBGA、高密度ブレークアウト、または短距離高速チャネルを使用する場合は、後々妥協を強いられることなく、配線に余裕を持たせたスタックアップとなるよう、 HDI回路基板構造を早期に見直してください。
3) センサーインターフェース: MIPI / USB3 / GigE およびリターンパス規律
ロボットの断続的な視覚障害は、「カメラファームウェア」ではなく、信号/リターンパスの問題によって引き起こされることがよくあります。PCBは、EMI、振動、温度の影響を受けずにチャネルの整合性を維持する必要があります。
- MIPI CSI-2 信号整合性: マルチレーン差動リンクには、インピーダンスの制御、タイトなスキュー、そして連続的なリファレンスが必要です。最もよくあるミスは、差動ペア自体ではなく、プレーンの分割、ボイド、あるいは不十分な接続によるリターンパスの断線です。
- チャネルの一部としてのコネクタとフレックス: 基板対FPCコネクタ、メザニンコネクタ、ケーブルアセンブリは不連続性をもたらします。これらは「PCBの範囲外」ではなく、チャネルバジェットの一部として扱ってください。
- USB3 / GigE のトレードオフ: 長距離接続と柔軟なカメラ配置が可能になりますが、コモンモードノイズとESDの影響は大きくなります。マージンを損なうことで「ポートを保護する」ことにならないよう、レイアウト、シールド/ボンディングの目的、保護配置を明確にする必要があります。
- 複数カメラの同期: ステレオまたはマルチビューの一貫性が必要な場合、ハードウェアトリガーとマッチングルーティングにより、CPU/GPU 負荷時のソフトウェアのみの同期に比べてドリフトが軽減されます。
4) DDRとストレージ:帯域幅の予算とタイミングの現実
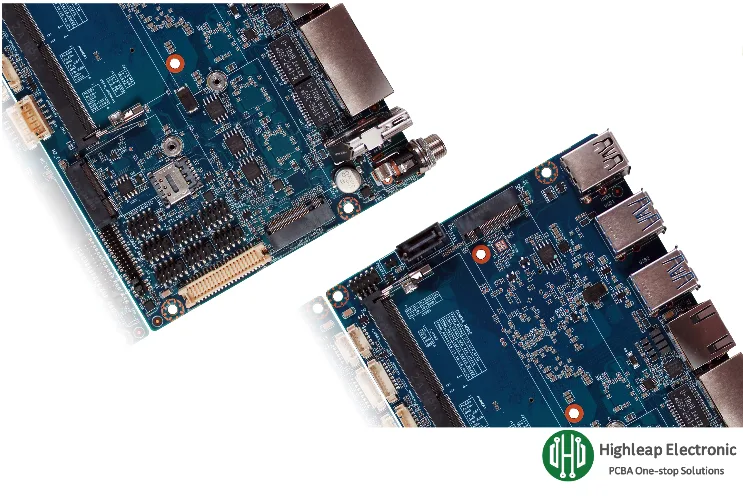
ビジョンワークロードはすぐにメモリバウンドになります。フレームバッファ、重み、アクティベーションが帯域幅を奪い合い、計算能力が十分に見える場合でもレイテンシの急上昇を引き起こします。DDRはPCBの中で最もメモリマージンに敏感な部品の一つです。
- 帯域幅予算: 入力フレーム、前処理、推論アクティベーション、および出力の読み取り/書き込みの合計を計算します。最悪のシーンや複数カメラのバースト撮影に余裕を持たせます。
- DDR はタイミング エンジニアリングです。 長さの一致だけではありません。リファレンスの連続性、ビア構造、レイヤーの遷移、配置トポロジーによって、温度やビルドのばらつきに関わらずタイミングが維持されるかどうかが決まります。
- プロトタイプ vs ボリューム: 「室温では合格」する DDR リンクは、組み立てのばらつきや極端な温度によって断続的になる可能性があります。これはまさにロボットが直面する状況です。
- ストレージ戦略は動作に影響します: eMMC/フラッシュはブートを簡素化し、I/O の複雑さを軽減します。NVMe はスループットとログ機能を向上させますが、ルーティング/電力/熱負荷が増加します。
レイヤープランニング、ビア戦略、および公差を考慮した設計に対する量産対応アプローチについては、DDRおよび高速インターフェースがスケーリングを通じて安定性を維持する必要がある場合、量産対応PCB向けのHDIスタックアップ設計ガイドをベースラインとして使用してください。
5) 電力整合性とEMI:モーターノイズ下でも安定した推論を維持
ロボットは電気的に過酷な環境に置かれます。モーター駆動装置やDC/DCコンバータは広帯域ノイズを注入し、負荷時には接地電位が変化し、加速時やブレーキ時にはバッテリー電圧が低下します。ビジョンPCBはこれらの事象を通して安定した状態を維持する必要があります。そうでなければ、推論は断続的になってしまいます。
- PDNインピーダンスターゲット: AIアクセラレータは高速な負荷過渡現象を引き起こします。PDNインピーダンスが不適切な周波数で高すぎる場合、リセット、スロットリング、リンクエラー、あるいは「ランダム」な推論の不安定性といった症状が発生します。
- 周波数帯域による分離: 高周波のローカルデカップリングと中周波のバルクおよびレールレベルのエネルギー貯蔵を組み合わせます。レイアウトでは、コンデンサを単に「近く」に配置するだけでなく、ループインダクタンスを最小限に抑える必要があります。
- 実際のリターン計画によるドメイン分離: ノイズの多い領域(高電流コンバータ、モーター関連レール)とノイズに敏感な領域(カメラのアナログ/クロック/リファレンス)を分離します。重要なのは、リターン電流がどこに流れるかを制御することです。
- クロックおよびセンサーのノイズ耐性: リファレンスクロック分配とセンサーインターフェースは、コモンモードノイズの影響を最も受けやすい箇所です。スティッチング戦略、シャーシボンディングの目的、コネクタシェルの処理は一貫している必要があります。
6) 熱設計: スロットリングなしでの持続的な推論
熱設計は、「ベンチマークでの成功」が「現場での失敗」に変わる場所です。数分後にボードのスロットルが急激に低下すると、レイテンシ分布が変化し、ロボットの動作想定が崩れてしまいます。
- 持続的な最悪の事態を想定した設計: オープンベンチではなく、最終的なエンクロージャと周囲範囲で検証します。
- ヒートシンク取り付けの一貫性: 取り付け圧力、平坦性、振動耐性により、熱抵抗とユニット間の動作が変わります。
- PCBの熱拡散: サーマルビアアレイ、内部プレーン、および制御された銅の分布によりホットスポットが削減されますが、これらは熱サイクルを経ても製造可能で信頼性が高くなければなりません。
- 熱機械相互作用: 反りは BGA とファインピッチジョイントに応力を与えます。マージンが小さい場合、長時間実行時の熱膨張が断続的な障害の原因となる可能性があります。
7) DFM/DFA: 繰り返し可能な組み立てと現場での堅牢性のための設計
ビジョン処理PCBは通常、BGA、高速コネクタ、高感度クロック、高電流レールなど、限られたフットプリントを共有する高密度のミックスドシグナルアセンブリです。DFM/DFAは、必要なマージンを明確に保護する必要があります。
- BGA/QFN アセンブリ ウィンドウ: ステンシル戦略、リフロープロファイル、ボイド制御は、電力整合性と熱性能の両方に影響を与えます。小さな違いが、レイテンシや安定性の大きな違いにつながる可能性があります。
- ロボット用コネクタ補強: カメラFPCコネクタ、堅牢なI/O、基板間コネクタは、振動や取り扱いにも耐えなければなりません。機械的なサポートとストレインリリーフは、間に合わせではなく、計画的に設計する必要があります。
- 清浄度とコーティングの境界: コンフォーマルコーティングや特別なクリーニングが必要な場合は、コネクタと熱インターフェースの周囲にキープアウトを定義して、信頼性が低下するのではなく向上させます。
- ファブ実行に結びついたスタックアップ/インピーダンス制御: 高速化を成功させるには、設計意図だけでなく、層の厚さ、銅、位置合わせに関する製造規律が必要です。
ロボット工学プログラムにおいては、プリント基板の製造および組み立て能力が、マーケティングとは関係のない、技術的な意味で重要になります。つまり、プロトタイプで検証したインピーダンス、BGAの品質、コネクタの堅牢性を、量産時に一貫して再現できるかどうかを左右するからです。
8) 検証とテスト: 実稼働環境でのリンクマージンとレイテンシの検証
ロボットビジョンボードの場合、「起動してデモを実行する」だけでは製品テストとは言えません。検証では、フィールドでの不安定性を引き起こす正確な故障モード(リンクマージンの崩壊、DDRの断続性、サーマルスロットリング、レイテンシジッターなど)を証明する必要があります。
- 高速インターフェース検証: カメラリンク、DDR、高速I/OをEMIストレスおよび極端な温度条件下で検証します。可能な場合は、室温での合否判定だけでなく、BERテスト、ストレスパターン、制御された摂動などを用いてマージンを測定します。
- 持続的なワークロードの熱検証: 代表的なモデルを継続的に実行し、最悪の周囲条件および筐体条件でもスロットルやタイミングドリフトが発生しないことを確認します。
- 最終工程の機能テスト: 決定論的な画像ベクトルを入力し、出力とタイミング制限を検証します (p95/p99)。「推論が機能する」だけではありません。
- 追跡可能な証拠: ファームウェア/モデルのバージョン、熱条件、ユニットごとのパフォーマンス カウンターを記録して、現場での問題を迅速に特定できるようにします。
長時間のデューティサイクルや過酷な環境が実際の要件に含まれる場合、信頼性スクリーニングおよび検証方法は、PCB設計と並行して計画する必要があります。当社の信頼性試験に関する資料では、熱サイクルやその他のストレス条件下におけるマージンを確認するために一般的に用いられる手法をまとめています。
概要:ロボットビジョン処理PCBは、リアルタイムAI推論プラットフォームです。現場での安定した認識は、(1)スタックアップと材料の安定性、(2)高速チャネルとリターンパスの規律、(3)モーターノイズ下でのPDN/EMI耐性、(4)持続的な熱的余裕、(5)組み立て時のマージンを保護するDFM/DFA、および(6)平均FPSだけでなく、リンクマージンとレイテンシ分布を測定する検証に依存します。

おすすめの投稿

高熱性能電子機器向けAlNセラミック基板メーカー
ハイラップ・エレクトロニクス社製・窒化アルミニウムセラミック基板…

OEM試作品および量産向けアルミナ基板製造
ハイラップ・エレクトロニクス · アルミナセラミック基板製造...
OEMおよびODM電子機器製造向けPCBアセンブリサプライヤー
HIGHLEAP ELECTRONICS · OEM / ODM PCBアセンブリサプライヤー
精密セラミック回路向けAl2O3セラミック基板メーカー
ハイラップ・エレクトロニクス社 · 酸化アルミニウムセラミック回路...
PCBの見積りを取得する方法
弊社が DFM/DFA 分析を実行し、レポートをお送りします。
当社のウェブサイトを通じてファイルを安全にアップロードできます。
見積もりを提供するには、以下の情報が必要です。
-
- Gerber、ODB++、または .pcb 仕様。
- 組み立てが必要な場合のBOMリスト
- 数量
- ターンタイム
PCB 製造に加えて、PCB 設計、PCBA (プリント回路基板アセンブリ)、ターンキー ソリューションなど、包括的な電子サービスも提供しています。試作、設計検証、コンポーネント調達、大量生産など、どのような支援が必要であっても、プロジェクトの成功を確実にするためにエンドツーエンドのサポートを提供します。PCBA サービスについては、BOM (部品表) と特定のアセンブリ手順をご提供ください。また、製造性とアセンブリのために設計を最適化する DFM/DFA 分析も提供しており、スムーズな生産プロセスを実現します。