
ロボット用モータードライバー基板:パワーステージ、EMI対策、および保護機能
ロボットにおいて、モータードライバ基板はロジックとモーションのインターフェースとして機能します。コントローラから低電力のコマンド信号を受け取り、ロボットを実際に動かすための高電流かつ高精度な位相電流を生成します。ロボットプログラムにおいて、モータードライバ基板は多くの場合、最も高出力、高電流、そして最も熱負荷の高い電子機器であり、数十ワットから数百ワットの電力を連続的に消費し、数アンペアから100アンペアを超える位相電流を流します。このページでは、ロボットモータードライバ基板の設計と製造について、アクチュエータ駆動設計の選択、電力段の設計、熱およびEMI対策、そして製造上の考慮事項に焦点を当てて解説します。
モータードライバーは、ロボットの信頼性設計の大部分が実際に行われる部分でもあります。熱放散が許容範囲内で、電磁干渉(EMI)が抑制され、故障を確実に検出し、故障時に安全な動作を実現するドライブボードは、信頼性の高いロボットを支えます。これらの基準を満たさないドライブボードは、他の電子機器の設計がどれほど優れていても、現場での返品につながります。モータードライバーボードを適切に設計することは、ロボット開発プログラムにとって最も効果的なエンジニアリング投資の一つです。
ロボットモータードライバー基板の実際の機能
モータードライバ基板は、ソフトウェアコマンドを制御可能な電流に変換します。
モータードライバー基板は、指令信号が相電流、トルク、熱、およびEMIに変換される場所です。ロボット工学においては、動作品質と現場での信頼性がそれに依存するため、この変換はスムーズで、測定可能で、保護され、熱的に安定している必要があります。
モータードライバ基板は、制御ロジックと機械的な動作のインターフェースに位置します。コントローラから低電力のコマンド信号を受け取り、アクチュエータを動かすための高電流かつ高精度な位相電流を生成します。ロボット工学において、モータードライバ基板は通常、システム内で最も高出力の基板であり、アクチュエータの種類に応じて、数十ワットから数百ワットの電力を継続的に消費し、数アンペアから100アンペアを超える位相電流を流します。ロボット用モータードライバが特に要求されるのは、次のような理由からです。
- 高電流密度: 物理的にコンパクトな基板上で、10~100Aの相電流を流す。銅箔の重量、配線形状、および熱管理はすべて、電流密度の要件によって制約される。
- 高速スイッチング: MOSFETまたはIGBTによる10~100kHzでのスイッチング。スイッチングエッジはEMIを発生させるため、駆動基板内部で抑制する必要がある。
- 高精度電流検出: シャント型またはホール効果型センシングは、閉ループトルク制御をサポートします。センサーの配置とレイアウトは、測定精度に直接影響します。
- 熱放散: 駆動段の損失はMOSFETまたはIGBTに集中する。厚い銅、熱伝導ビア、および機械的な放熱機構を通じた熱拡散によって、接合部温度が決定される。
- アイソレーション: アーキテクチャによっては、制御側と電源側の間にガルバニック絶縁が必要となる場合があります。具体的な要件に応じて、光学的、磁気的、または容量的な絶縁が用いられます。
- 安全アーキテクチャ: ドライブの故障は、安全な結果をもたらすものでなければなりません。ハードウェア保護、冗長なセンシング、および安全トルクオフ回路が連携して、安全な動作を実現します。
機械式アクチュエータの選定が完全に確定する前、つまり早い段階でモータドライバの設計に着手するプログラムは、電気的な実用性に関するフィードバックを通じてアクチュエータの選択に影響を与えることがあります。例えば、異常なピーク電流や特殊な保護機能を必要とするアクチュエータは、同様の機械的性能を持ち、駆動回路がより容易な別のアクチュエータへと移行する傾向があります。このように機械設計と電気設計の間で双方向のフィードバックが行われることで、電気的な検討が行われる前に機械的な選定が確定してしまう逐次的な設計よりも、一般的に優れた統合的な結果が得られます。
アクチュエータの選択は、ロボットに必要なドライバボードの総数にも影響します。ヒューマノイドロボットは数十個の関節ドライバを必要とする場合がありますが、産業用ロボットアームは通常、数は少ないものの大型のドライバを使用します。ドライバの数と種類によって、ドライバボードの製造量範囲が決まります。小型で同一のドライバを多数使用すれば、NRE(非反復エンジニアリング費用)を多くのユニットに分散して償却できますが、少数の高出力の専用ドライバは、プロトタイプの経済性により近いものとなります。
モーター駆動回路の精度は、ロボットがスムーズかつ確実に動作するか、それともぎこちなく不安定な動きで早期故障を引き起こすかを左右します。駆動基板の設計と製造における規律は、ロボット全体の性能に影響を与えます。
アクチュエータの種類とそのドライバ要件
アクチュエータの選択によって、トポロジー、センシング、および保護戦略が決定されます。
BLDC、PMSM、ステッピングモーター、ブラシ付きDCモーター、サーボモーター、リニアアクチュエーターシステムは、それぞれ異なるブリッジトポロジー、電流検出、フィードバック、保護、制御動作を必要とします。ドライバ回路を検証する前にアクチュエーターを固定してしまうと、不要な電流、熱、または電源供給のペナルティが発生する可能性があります。
アクチュエータの種類は、モータドライバ基板の設計上の選択肢の大部分を決定づけます。アクチュエータの種類によって、必要な駆動回路、センシング回路、制御アルゴリズムが異なります。主なアクチュエータの種類とそのドライバ要件は以下のとおりです。
- BLDC(ブラシレスDCモーター): 台形波または正弦波整流を駆動する三相インバータ。ホールセンサまたはセンサレス整流方式。駆動輪、プロペラ、および一般的な運動用途で広く使用されています。
- PMSM(永久磁石同期モータ): 正弦波FOC制御を備えた三相インバータ。エンコーダフィードバックにより、高精度な位置制御とトルク制御を実現。高精度サーボや要求の厳しいモーションアプリケーションで広く使用されています。
- ステッパー: マイクロステッピング機能を備えた2相または5相駆動方式。デフォルトではオープンループ位置決め制御ですが、クローズドループ制御も選択可能です。低コストの高精度位置決め用途で広く用いられています。
- サーボ(ACまたはDC): エンコーダフィードバックによる高精度動作。ACサーボは普及が進んでおり、ブラシ付きDCサーボは減少傾向にあるものの、依然として使用されている。産業用アームや精密ロボットでよく用いられる。
- リニアアクチュエータ: アクチュエータ技術に応じて、さまざまな駆動方式が存在する。ボイスコイル式、ピエゾ式、またはモーター駆動式ボールねじは、それぞれ固有の駆動要件を持つ。
スイッチング整流ループのレイアウトは、駆動基板設計の成否を左右する重要な要素の一つです。整流経路におけるループインダクタンスが1ナノヘンリー増加するごとに、スイッチング遷移時に電圧オーバーシュートが発生し、そのオーバーシュートによって広帯域放射が生じます。ループ面積の目標値を明確に定め、レイアウト後の検査を実施するなど、スイッチングループのレイアウトを体系的に扱う設計は、一般的なレイアウト規則に頼る設計よりも、EMC目標値を確実に達成できます。
定格負荷時の仕様を満たす熱設計は、最悪の負荷時にも耐えなければなりません。連続定格電流に対応するように設計されたドライブボードでも、ロボット工学でよく見られる過負荷サイクル(起動時のサージ、障害物との遭遇時の停止状態、短時間のピークトルク発生など)では故障する可能性があります。最悪のケースを含む実際のデューティサイクルに基づいて熱設計を規定するプログラムでは、実際の使用に耐えられる冷却装置のサイズが決定されます。一方、定格平均に基づいて規定するプログラムでは、まれな高負荷時に熱故障が発生することがあります。
機械設計段階でのアクチュエータの選定は、駆動回路の設計を大きく左右します。機械アクチュエータと電気アクチュエータの選定を整合させるプログラムは、統合設計を実現しますが、これらを別々に扱うプログラムでは、統合時に不整合が発見されることがあります。サーボおよびBLDCコントローラのPCBに関するページでは、具体的な電子回路について解説しています。
パワーステージ設計:スイッチ、ゲート駆動、バス、センシング、レイアウト
パワーステージのレイアウトは主に電流ループの形状に関するものである
ゲート駆動回路、MOSFETまたはIGBTの配置、DCリンクコンデンサ、シャント抵抗、位相出力、およびリターンパスは、高di/dtループ領域を最小限に抑えるように設計する必要があります。基板が回路図上の要件を満たしていても、パワーステージの電流ループが物理的に不良な場合、EMI試験や熱試験に不合格となる可能性があります。
モータドライバ基板上のパワーステージ設計は、大電流エンジニアリングが行われる部分です。MOSFETまたはIGBTの選択、ゲート駆動設計、および熱管理が、ドライブの電力能力と信頼性を決定します。主な設計上の考慮事項は次のとおりです。
- スイッチの選択: MOSFETは低電圧(200V未満)かつ高スイッチング周波数向け、IGBTは高電圧または低周波数向けに使用される。GaNとSiCは高電力密度用途でますます広く使用されている。
- ゲートドライブ: デッドタイム制御機能を備えた、絶縁型または接地型ゲートドライバ。ゲート駆動抵抗の選択により、スイッチング損失とEMI発生のバランスが取れます。
- バス容量: 低ESRバルクコンデンサとセラミックデカップリングを備えた堅牢なDCバス。コンデンサはリップル電流と電圧に合わせて選定。
- 電流検出: ローサイドシャントは最も安価でシンプル。同相シャントはFOCを直接サポート。ホール効果は高電流または絶縁用途向け。配置によって測定精度が変わる。
- スナバーとクランプ: スイッチング時の過渡現象を制御するために必要となる場合がある。スイッチング損失の低減とEMI発生の間にはトレードオフが存在する。
- レイアウト: スイッチング整流経路上のループ面積を最小化する。ループインダクタンスが1ナノヘンリー増加するごとに、スイッチングエッジで電圧オーバーシュートが発生する。
EMI対策は、プロトタイプ作成後に修正するよりも、設計段階で組み込む方がはるかに容易です。初期設計段階でフィルタリング、シールド、レイアウト分割を計画するプログラムは、初期のプロトタイプでEMC目標を達成できます。一方、EMCをプロトタイプ作成後の課題として扱うプログラムは、初期設計で予測できたはずの問題を修正するために、多くの場合、設計の見直しが必要になります。EMCエンジニアリングへの初期投資は、それによって回避できる見直しコストに比べれば、わずかなものです。
協働ロボットやその他の人間近傍アプリケーション向けの安全規格準拠駆動エレクトロニクスには、特定の安全アーキテクチャが必要です。具体的には、デュアルチャネル監視、IEC 61800-5-2に準拠した安全トルクオフ回路、およびソフトウェア障害後も動作を保証するハードウェア保証などが挙げられます。これらのアーキテクチャは設計の複雑さと製造検証要件を増加させますが、そうでなければ人間近傍環境での出荷が不可能だったアプリケーションを可能にします。
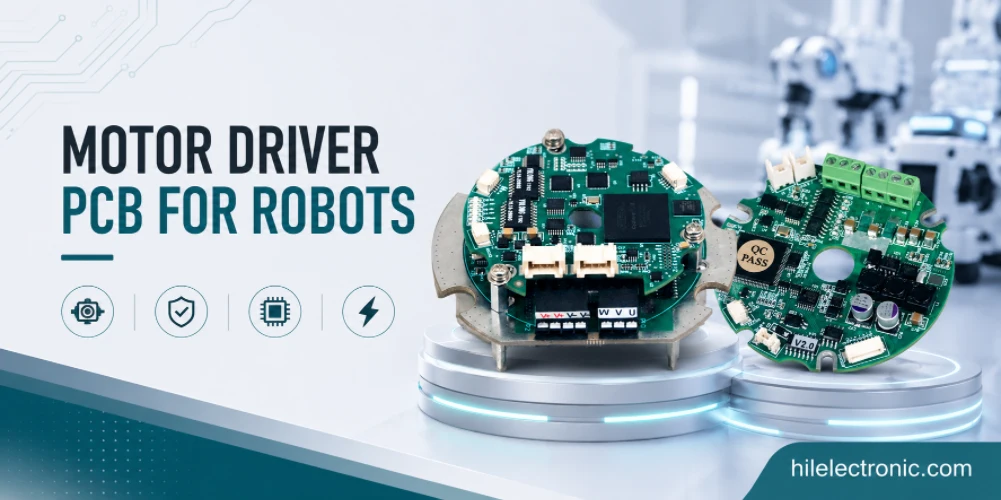
熱管理:厚銅、サーマルビア、メタルコア、ヒートシンク
熱設計は、ピーク定格ではなく、ミッションプロファイルに基づいて検証されるべきである。
モータードライバーの部品は、短時間のピーク電流には耐えられるものの、繰り返しの加速、停止現象、または高温環境下では故障する可能性があります。銅の重量、熱伝導ビア、放熱、空気の流れ、筐体の熱伝導、および定格低下については、ロボットの実際の稼働サイクルに基づいて評価する必要があります。
モータードライバー基板の熱管理は、設計上の制約要因となることが多い。小型基板上で数十ワットの連続駆動損失が発生する場合、綿密な熱設計が必要となる。主な熱対策は以下のとおりである。
- 重銅: モータードライバー用の標準的な外径は2~4オンスです。スイッチパッドからの熱をより広い基板領域に分散させます。詳細は、高銅製ロボットPCB設計ガイドのページをご覧ください。
- サーマルビア: スイッチパッドの下にあるビアアレイは、反対側の銅箔またはヒートシンクに熱を伝導する。ビア密度は製造コストとトレードオフの関係にある。
- 金属芯基板: 最高出力設計向けには、アルミニウムまたは銅製のベースプレートを採用。ベースプレートはシステムレベルのヒートシンクに直接熱を伝導します。
- ヒートシンクの取り付け: 熱伝導性材料を介してスイッチに取り付けられた機械式ヒートシンク。数十ワットの電力を連続的に消費するドライブに標準装備されている。
- 気流: 駆動系の放熱量に合わせて、強制対流式または自然対流式の冷却方式を選定。冷却効果に加え、ファンの騒音や信頼性も考慮。
- 熱ディレーティング: 想定される接合部温度よりも余裕を持たせたスイッチを指定する。民生用部品は仕様通りに動作するが、ロボット部品は耐用年数を考慮して定格を下げて動作する。
ドライブボードの信頼性を確保する製造面では、熱サイクルストレス下におけるはんだ接合部への注意が不可欠です。高出力ドライブは負荷に応じて熱サイクルを繰り返し、はんだ接合部に長年のサイクルに耐えうるストレスを与えます。適切なリフロープロファイル、適切なはんだ合金、そして出荷前の検査を含む組み立て工程を徹底することで、不良な接合部を早期に発見できます。こうした工程を怠ると、現場での熱サイクルによる故障が発生するケースが多く見られます。
ドライブボード製造に関するドキュメントには、標準的な試験記録だけでなく、安全関連の具体的な証拠も含まれます。ユニットごとの保護回路検証、精度が重要な場合のユニットごとの電流センシング校正、そして顧客の認証申請を裏付ける製造記録が、産業用ロボットや協働ロボットの顧客が必要とするドライブボードのドキュメントパッケージを構成します。
モーター駆動基板におけるEMI抑制
EMI対策は、筐体への組み込み後よりもレイアウト段階で行う方が安価である。
スイッチングエッジ、ケーブルからの放射、コモンモード電流、グランドバウンスは、エンコーダ、センサー、ワイヤレスモジュール、および安全回路に影響を与える可能性があります。スナバ回路、ゲート抵抗、フィルタリング、リターンパス制御、シールド、およびケーブル戦略は、モーターハーネスと筐体が最終決定される前に設計する必要があります。
モータ駆動基板上のEMIは、スイッチング時の過渡現象によって発生し、駆動基板自体から放射されます。駆動基板内にEMIを封じ込め、センサのフロントエンドや通信インターフェースに干渉しないようにすることは、特定の設計手法です。主な手法は以下のとおりです。
- スナバー設計: スイッチングエッジレートを制御します。スイッチング損失とEMI発生の間にはトレードオフがあります。
- ループ面積の最小化: スイッチング電流ループは小さく保たれている。ループインダクタンスのナノヘンリーごとに、スイッチング時に放射される。
- シールド: 最も放射量の多い設計では、導電性筐体または基板上のシールドが用いられる。コストは増加するが、電磁界の結合を低減できる。
- フィルタリング: 駆動出力におけるコモンモードおよびディファレンシャルモードフィルタリング。モーターケーブルからの放射を防止します。
- 地面の仕切り: 電源グランドと信号グランドは、それぞれ独立したグランドで、所定の箇所で接続されています。これにより、電源グランドノイズがセンサー信号に結合するのを防ぎます。
- ケーブル設計: EMI対策が求められる場合、シールド付きモーターケーブルを使用します。ケーブルのシールド終端処理は有効性に影響します。
モータードライバーの製造と制御基板の製造を別々に扱うプログラムでは、統合されたテスト範囲、統一されたドキュメント形式、一貫したサプライヤー関係といった、製造の連携によるメリットが失われる場合があります。一方、駆動部と制御部の生産を1つのサプライヤーに集約するプログラムでは、両方のカテゴリーでそのサプライヤーに依存することになるというデメリットはあるものの、連携によるメリットを享受できます。
モータードライバー製造における経済的な要因は独特です。なぜなら、基板は通常、高コスト部品(MOSFET、ゲートドライバー、電流センサー、コネクタなど)と大量の銅箔加工を組み合わせているからです。基板1枚あたりの部品表(BOM)は製造コストの3~5倍にもなることが多く、そのため、製造コスト管理よりも部品調達管理が重要になります。調達面を綿密に管理するプログラムは、コスト効率の高いモータードライバーを製造できますが、製造コストのみに焦点を当てたプログラムは、気づかないうちに部品に過剰な支出をしてしまうことがよくあります。
ロボットのPCBにおけるEMIおよびEMC設計ガイドのページでは、より広範な工学分野を扱っています。モーター駆動基板は、通常、ロボット内で最大のEMI発生源となります。
故障検出、保護、安全トルクオフ
保護回路は、部品の生存だけでなく、安全な動作も定義するべきである。
過電流、低電圧、過熱、貫通電流、飽和度低下、ブレーキ、および安全トルクオフの判断は、故障発生時にロボットが実行すべき動作と連動させるべきである。予期せぬ停止や安全でない再起動を起こす保護された駆動装置は、依然としてシステムリスクとなる。
モータドライバの故障検出および安全アーキテクチャは、異常が発生した際に何が起こるかを決定します。過電流、過熱、DCバス過電圧、および制御通信の喪失はすべて、明確に定義された安全な対応を必要とします。主な保護カテゴリは次のとおりです。
- 過電流保護: ハードウェアによるサイクルごとの電流制限が第1行目、ソフトウェアによる過電流遮断が第2行目となる。応答時間は回路故障時の電流許容値によって設定される。
- 過熱: スイッチの接合部温度を監視し、センサー入力でモータ温度を監視する。温度上昇に伴い、出力を低下させた後、停止させる。
- DCバス保護: 過電圧および低電圧の検出。ブレーキ抵抗器またはバスコンデンサの容量設定による回生エネルギーの吸収。
- 安全なトルクオフ: ハードウェアによるスイッチング無効化が保証されています。安全規格準拠ドライブに関するIEC 61800-5-2 STO規格に適合しています。
- 通信損失: 制御コマンドがタイムアウトした場合の動作を定義します。アプリケーションに応じて、惰性走行、ブレーキ、またはホールドを行います。
- エンコーダー損失: 位置フィードバックが失敗した場合の動作を定義します。安全な状態へのフェイルセーフ動作。
ドライブボードの製造に関して、エンジニアリング部門と製造部門が継続的に対話することで、ボードの品質とサプライヤーとの関係の両方が時間とともに向上します。現場で発生した故障データは、設計と製造の改善に役立ち、プロセスに関する観察結果は設計の改良に反映されます。このような対話を継続するプログラムは、製品世代を超えてドライブボードの信頼性を向上させますが、出荷後に放置するプログラムは、世代を超えて同様の信頼性しか提供できず、改善の機会を逃してしまうことがよくあります。
製造段階での熱検証は、設計シミュレーション以上の信頼性をもたらします。シミュレーションで熱目標を満たした設計でも、配置のばらつき、熱界面のばらつき、部品の公差などにより、実際の製造基板では目標を満たさない場合があります。プロトタイプ段階でのサンプル熱測定は、設計意図を検証し、運用段階で発生する可能性のある問題を事前に発見するのに役立ちます。
モータードライバー基板の製造、熱検証、およびテスト要件
生産テストには、電流、センシング、および熱に関する証拠を含める必要があります。
モータードライバの製造には、目視検査以上のものが必要です。電流検出精度、ゲート駆動動作、ファームウェアでプログラムされた制限値、サンプルにおける温度上昇、保護しきい値、コネクタの健全性などを検証し、製造された基板が設計意図に合致していることを確認する必要があります。
Highleapにおけるモータードライバ基板の製造は、モータードライバ基板に必要な特定のプロセス要件に対応しています。厚銅加工、大電流SMTおよびスルーホール実装、熱検証などに対応可能です。具体的な機能は以下のとおりです。
- 重銅加工: アウターの重量は最大6オンスが標準。それ以上は相談に応じて調整可能。アウターが重め、インナーが標準という組み合わせもよく見られる。
- 高出力用アセンブリ: 高電流接合部には特に注意を払う。リフロープロファイルは、大型パッドの熱容量に合わせて調整されている。
- コネクタ用スルーホール: 高電流端子にはウェーブはんだ付けまたは選択はんだ付けを使用。最高電流または最高サイクル数用途には圧入式を採用。
- 熱検証: 指定された負荷条件下でのサンプル熱測定。設計意図と製造された現実との一致を検証する。
- EMI事前スキャン: 試作品に対する近接場プロービング、および提携研究所を通じた正式なチャンバー試験。
- ドキュメント: 熱および電流センシングの校正データを含む、ユニットごとのテスト記録。
サンプル熱検証を指定するプログラムは確実な保証を得られる一方、それを省略するプログラムは測定コストを節約できるものの、検証なしで設計意図が満たされると想定してしまう。このトレードオフは、信頼性要件と設計に対する確信度によって異なる。サンプル検証は、ドライブの故障が大きな損失につながるプログラムにとって、安価な保険となる。
モータードライバープログラムの成功の共通点は、熱、EMI、保護、センシング、機械的特性といった駆動基板に関するあらゆる要素を綿密に設計し、設計意図を支える製造規律を徹底していることです。これらの要素のいずれか一つだけを正しく実装しても、他の要素を軽視してしまうと、特定の条件下では動作するものの、別の条件下では動作しなくなる駆動基板が生まれてしまいます。一方、これらの要素すべてをバランス良く実装したプログラムでは、あらゆる使用環境において信頼性の高い駆動基板が実現します。
モータードライバー基板に関するよくある質問
ロボット用モータードライバー基板とは何ですか?
ロボットモータードライバ基板は、低電力の制御コマンドを高電流のモーター位相出力に変換します。通常、パワースイッチ、ゲートドライバ、電流検出回路、保護回路、コネクタ、放熱経路、そして場合によってはフィードバックまたは通信インターフェースが含まれています。
どのモーターにドライバー基板が必要ですか?
BLDCモーター、PMSMモーター、ステッピングモーター、ブラシ付きDCモーター、サーボモーター、および多くのリニアアクチュエーターにはドライバ回路が必要です。ドライバの構成は、モーターの種類、電圧、電流、フィードバック、制御方式、および安全要件によって異なります。
モータードライバー用プリント基板の設計が難しいのはなぜですか?
これらは、高電流、高速スイッチング、放熱、電流測定、保護ロジック、EMI制御、およびコネクタの機械的ストレスをコンパクトなレイアウトに統合しています。レイアウトのわずかなミスでも、EMI、過熱、誤検出、またはスイッチの故障を引き起こす可能性があります。
モータードライバー基板に厚銅を使用すべきなのはどのような場合ですか?
持続電流と温度上昇が標準銅の安全な許容範囲を超える場合は、太い銅線を使用してください。太い銅線は、モーターの相間経路、バッテリー入力、バスバー、高電流出力などによく使用されますが、配線経路やコストとのバランスを考慮する必要があります。
モータードライバー基板上のEMIを低減するにはどうすればよいでしょうか?
スイッチングループをタイトに設計し、適切なゲート抵抗、必要に応じたスナバ回路、低ESLのDCリンクコンデンサ、制御された帰還経路、シールド、フィルタリング、レイアウト分離、そしてモーターケーブルの慎重な配置戦略によってEMIを低減します。
ロボット用モータードライバーには、どのような保護機能を備えるべきでしょうか?
一般的な保護機能には、過電流、短絡、低電圧ロックアウト、過電圧、過熱、貫通電流防止、該当する場合の逆極性、故障報告、ブレーキ制御、および安全関連システムに対する安全なトルクオフなどがあります。
モータードライバー基板上で電流検出はどのように実装すべきでしょうか?
電流検出には、精度、絶縁性、帯域幅、コスト、損失などの要件に応じて、ローサイドシャント、インラインシャント、位相シャント、ホールセンサ、または変流器を使用できます。レイアウトとフィルタリングは測定品質に大きく影響します。
モータードライバー基板にとって重要な製造テストとは何ですか?
重要なテストには、電源投入チェック、ゲート駆動検証、電流検出校正、保護閾値チェック、通信チェック、コネクタ検査、熱サンプルテスト、および代表的なモータまたは負荷を用いた機能テストが含まれます。

おすすめの投稿
Taconic RF 35 vs RO4350B PCB
目次RF-35とRO4350Bの調達と...

TMM4フィルター基板の製造
TMM4フィルター基板の製造は、以下の要因によって制御されます。

RFモジュール向けTMM3基板製造
TMM3 PCB製造は、RFモジュールが最も適している用途において最も有用です。

TMM6基板製造
TMM6 製造は、中期 Dk 製造のプロセス制御ページです。
PCBの見積もりを取得する方法
DFM/DFA解析を実施し、結果をレポートとしてお送りします。弊社ウェブサイトから安全にファイルをアップロードできます。お見積もりには以下の情報が必要です。
-
- Gerber、ODB++、または .pcb 仕様。
- 組み立てが必要な場合のBOMリスト
- 数量
- ターンタイム
PCBAサービスをご利用の場合は、BOM(部品表)と具体的な組立指示書をご提出ください。また、DFM/DFA解析により、製造性と組立性を最適化し、スムーズな製造プロセスを実現します。