
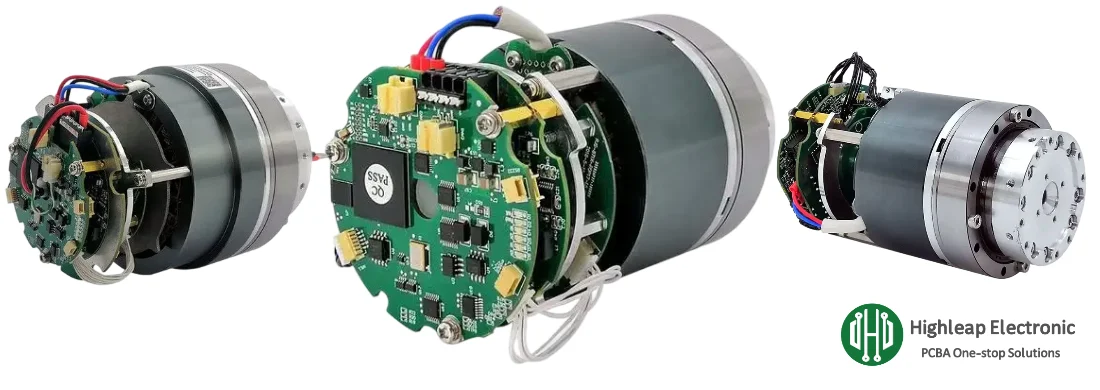
サーボモーション用ロボットジョイントドライバPCBアセンブリ

ロボット関節駆動装置は、高速スイッチング電源段、高感度フィードバックループ、安全性を最優先とする保護機能、そして高電流インターコネクトが、限られた熱容量内に凝縮された、ミックスドシグナル電源システムです。この組み合わせにより、ロボット関節駆動装置のPCBアセンブリは製造ばらつきの影響を非常に受けやすくなります。ベンチビルドでは正常に動作しても、MOSFETのボイド、グラウンドインピーダンスのばらつき、エンコーダノイズのピックアップ、コネクタの疲労、あるいは部品の不整合などにより、製造工程では不具合が生じる可能性があります。
このガイドでは、試作から量産まで拡張可能なビルド仕様に焦点を当て、パワーステージアセンブリ制御、センシングの完全性、EMI/熱リスク要因、および生産検証について解説します。ベアボードから完成品の電子機器まで単一の製造ループを必要とするプログラムでは、通常、チームはPCB製造とPCBAアセンブリの要件を整合させることで、反復サイクルと性能のずれを低減します。
目次
- ジョイントドライバーPCBAの基礎:安定したビルドを定義するもの
- パワーステージアセンブリ:スイッチングループ、サーマルパッド、高電流
- フィードバックとI/O: エンコーダ、電流センス、安全信号、通信
- EMIと熱に対するDFM:フィールドノイズと過熱を防ぐもの
- 検証と最終工程テスト:測定と記録するもの
- RFQチェックリスト+周辺機器:ドライバーからフルボックスビルドまで
1. ジョイントドライバーPCBAの基礎:安定したビルドの定義
ロボット関節ドライバには通常、ゲートドライバ+パワーデバイス(MOSFET/IGBT)、電流/電圧センシング、MCU/FPGA制御、ブレーキロジック、通信(CAN/RS-485/EtherCAT)、安全保護(UVLO/OCP/OTP)が統合されています。生産の安定性は、これらのブロック間のインターフェース、特に電源スイッチングがセンシングおよび通信と相互作用する部分を制御することで実現されます。
- 電力リターンパスの再現可能なインピーダンス: グランドおよび電源リターンインピーダンスの小さな変化は、トルクリップル、通信エラー、またはエンコーダジッタにつながる可能性があります。アセンブリでは、意図されたリターンパスの連続性を維持する必要があります。
- 熱経路の一貫性: 接合部温度のマージンは、多くの場合、組み立て工程(ボイド形成、濡れ、TIM接触)によって決まります。ジョイントドライバの場合、熱ドリフトによって電流センスオフセットと保護タイミングが変化する可能性があります。
- 運動時の機械的堅牢性: 機械的なサポートが一貫して設計され、組み立てられていないと、振動、ケーブルの引っ張り、および繰り返しの使用により、重いコネクタ、バスバー、および大型コンデンサのはんだ接合部に亀裂が生じる可能性があります。
- 制御された置換: 「フットプリント互換」の代替品は、制御ループの安定性、ノイズ動作、または信頼性を損なう可能性があります (例: シャント抵抗器の TCR、ドライバの伝播遅延、コンデンサの ESR/ESL)。
プログラムに調達と組立が含まれる場合、ターンキー方式のPCBAサービスを利用することで、部品表の決定、工程管理、テスト要件を1つのワークフローにまとめることができ、変更管理を簡素化できます。
2. パワーステージアセンブリ:スイッチングループ、サーマルパッド、高電流
パワーステージは、製造工程における不良品の発生源として最も多く見られます。パワーパッケージ下のはんだボイド、厚い銅箔の濡れ性低下、そして組み立てばらつきによるループインダクタンスのばらつきなどが挙げられます。目標は「良好なはんだ接合部」だけでなく、熱サイクルや高di/dtスイッチングにおいても安定した接合部を実現することです。
- サーマルパッドのはんだ付けとボイド制御: QFN/DFNパワーステージと大型露出パッドでは、濡れ性とボイドの最小化のバランスをとるために、ステンシルアパーチャの調整とリフロープロファイリングが必要です。ジョイントドライバでは、ボイドは熱の問題だけでなく、局所的なホットスポットによってデッドタイム感度と電流リップルが増加する可能性があります。
- 高電流接合部の完全性: DCバス入力、相出力、およびシャント接続部は、フィレット、濡れ性、および補強に関する許容範囲を定義する必要があります。ケーブル負荷にさらされるコネクタについては、機械的な固定を検討してください。
- スイッチングループの再現性: 組み立てによるばらつき(部品の高さ、はんだ量、銅の濡れ性など)は、寄生成分やEMIに影響を及ぼす可能性があります。重要なループは設計上コンパクトに保ち、「組み立てに依存する」リターンパスを避けてください。
- 絶縁と沿面距離の準備: ジョイント ドライバーに絶縁バリアが含まれている場合は、組み立てとクリーニング後も沿面距離/クリアランスが有効なままになるように、清浄度、コーティングの目的、およびキープアウトを定義します。

3. フィードバックとI/O: エンコーダ、電流センス、安全信号、通信
ロボット関節の性能は、クリーンなセンシングと決定論的なインターフェースに大きく依存します。生産工程における多くの「ファームウェアバグ」は、実際には組み立て工程に起因するノイズ注入によるものです。例えば、スイッチングエッジによるエンコーダラインの汚染、はんだ付け/熱ドリフトによる電流センスのオフセット、コネクタのストレスによる断続的なI/Oなどです。
- エンコーダとリゾルバのインターフェース: 差動配線の規律は、アセンブリ時にリファレンスの連続性とコネクタの接地が維持されている場合にのみ機能します。再作業による損傷を回避するために、ESD保護の配置とコネクタピンのマッピングを明確に定義してください。
- 電流検出の整合性: シャント抵抗の配置、ケルビン接続、はんだ接合部の均一性が重要です。どのネットが真のケルビンセンスラインであるかを定義し、レイアウト編集時にそれらが「最適化によって削除」されないようにする必要があります。
- 安全I/Oの堅牢性: STOのような信号、イネーブルチェーン、およびフォルト出力には、安定したプルネットワークと明確なコネクタ保持力が必要です。必要に応じて、組み立てにはストレインリリーフと手作業によるはんだ付けルールの遵守が必要です。
- 通信の安定性: CAN/RS-485/EtherCAT PHYの動作は、グランドバウンスやシールド接触不良によって劣化する可能性があります。コネクタシェル、シャーシボンディングの目的、およびコモンモードチョークの方向チェックを定義してください。
4. EMIと熱に対するDFM:フィールドノイズと過熱を防ぐもの
ジョイントドライバの最悪の市場故障は、多くの場合「ソフト」故障です。断続的な通信、ランダムな障害、位置ジッター、あるいは負荷と動きがある場合にのみ発生する熱トリップなどです。これらはEMIと熱DFMの影響を強く受けますが、これらの領域は製造ばらつきが吸収されるか増幅されるかのどちらかです。
- EMIに敏感な組み立てポイント: ゲートドライバループ、ブートストラップネットワーク、スナバは、配置精度とはんだの均一性に敏感です。極性/方向チェックを定義し、はんだ量の変化によってレイアウトが不安定になるのを回避してください。
- 銅のバランスと反りの制御: 銅箔の分布が不均一になると基板が反り、BGA/QFNやコネクタに負担がかかります。また、反りはモジュール構造においてヒートシンクの接触圧やTIMの厚さにも影響を与えます。
- コーティングと汚染対策: 湿気や汚染に対するコンフォーマルコーティングが必要な場合は、マスクする領域、厚さの想定値、検査方法を明確にしてください。コーティングは信頼性を向上させますが、不適切な方法で塗布するとコネクタの接触状態を悪化させる可能性があります。
- リスクゾーン別の検査範囲: 最も重要な箇所、つまりパワーデバイスのはんだ接合部、隠れたパッド、ファインピッチの制御部品を検査します。構造化されたアプローチは、以下のものを使用することで拡張が容易になります。 包括的な検査範囲 アドホックチェックではなく。
5. 検証と最終工程テスト:測定と記録するもの
機能検証は、コストのかかる現場でのデバッグを防ぐ最も迅速な方法です。ロボットの関節駆動装置の場合、「電源投入時OK」だけでは不十分です。テストでは、負荷、温度上昇、または高頻度のスイッチング動作時にのみ発生する欠陥を検出する必要があります。生産グレードのテストは、障害を迅速に特定し、有用なログを生成できるように設計する必要があります。
- 電気的な健全性チェック: レールシーケンス、UVLO しきい値、ゲートドライブの健全性、電流センスオフセット、および制御された条件での保護応答 (OCP/OTP)。
- 荷重および熱スクリーニング: 始動トルク、速度上昇、ブレーキ、持続電流をエミュレートする制御負荷プロファイルを実行します。温度上昇と電流制御の安定性を監視します。
- ノイズと通信の堅牢性: スイッチングアクティビティ中のエンコーダ信号の品質とエラー数を検証し、最悪の電流エッジでの通信を検証します。
- シリアル化と追跡可能なログ: ユニットごとにテスト結果を記録することで、生産ラインからの逸脱を迅速に抑制できます。製品に監査が必要な場合は、ビルド記録を以下の方法で調整します。 PCB/PCBAトレーサビリティ.
治具の計画、スクリプト、および拡張可能なカバレッジのために、多くのチームはPCBA機能テスト(FCT)を使用して要件を正式化し、量産規模が拡大してもテストの制限とレポートの一貫性を維持します。
6. RFQチェックリスト+周辺機器:ドライバーからフルボックスビルドまで
質の高いRFQは、質の高い見積もりをもたらします。共同推進要因は複雑なため、パッケージに構築意図、リスクゾーン、テストの期待値を明記すると、見積もりとDFMが最も迅速に作成できます。多くの場合、同じ製造ラインで隣接するロボットエレクトロニクスがサポートされているため、必要に応じてサプライヤーを統合できます。
RFQ パッケージ チェックリスト (ドライバー PCBA)
- 設計データ: Gerber/ODB++、アセンブリ図、ネット クラス (電源、センシング、通信)、および制御されたクリアランス/分離に関するメモ。
- BOM ルール: 代替不可能な部品(シャント、ゲート ドライバ IC、絶縁型 DC/DC、PHY、高精度リファレンス)を特定し、代替承認フローを定義します。
- 機械インターフェース: コネクタ部品番号、ケーブル方向の制約、ヒートシンク/TIM 要件、取り付けトルクに関する注意事項、およびポッティング/コーティング要件。
- テストの意図: 検証する必要があるもの(保護しきい値、電流規制、通信、エンコーダの有効性)、負荷プロファイル、ユニットごとに記録する必要があるデータ。
一般的にジョイントドライバーを中心に構築される周辺製品
- 配電盤および保護盤: DC バス ボード、プリチャージ回路、e-fuse モジュール、電流/電圧監視ボード。
- エンコーダおよびセンサーインターフェースボード: リゾルバ-デジタル モジュール、エンコーダ バッファ ボード、IMU/フォース センサー インターフェイス ボード、および安全 I/O エクスパンダー。
- 通信およびゲートウェイモジュール: CAN-to-Ethernet、EtherCAT ノード、独立した RS-485 ハブ、および診断ドングル。
- ブレーキおよびアクチュエータアクセサリ: ブレーキ ドライバー ボード、クラッチ制御モジュール、およびグリッパーまたは小型軸用の補助モーター ドライバー ボード。
- システム統合アセンブリ: 配線ハーネスの統合、筐体の取り付け、ラベル付け、最終製品の組み立てまで、 ボックスビルドアセンブリ 裸の PCBA ではなく、完成したモジュールが必要な場合。
スムーズな引き継ぎから始めたい場合は、「クイック見積もり」からファイル、部品表(BOM)ルール、テスト意図を添付してパッケージを送信してください。そうすることで、一般的な価格ではなく、実行可能なDFM(製造性設計)に関するフィードバックを含む回答が得られます。
概要:量産対応のロボットジョイントドライバPCBアセンブリプログラムは、安定したパワーステージのはんだ付け、ノイズ耐性のあるフィードバックインターフェース、製造ばらつきを吸収するEMI/熱設計設計(DFM)、および現実的な負荷プロファイルでの最終工程検証によって定義されます。要件が明確かつテスト可能であれば、手戻りを減らし、断続的な現場故障を防ぎ、ロット間の性能を予測しながら迅速な拡張が可能になります。

おすすめの投稿

OEM試作品および量産向けアルミナ基板製造
ハイラップ・エレクトロニクス · アルミナセラミック基板製造...

OEMおよびODM電子機器製造向けPCBアセンブリサプライヤー
HIGHLEAP ELECTRONICS · OEM / ODM PCBアセンブリサプライヤー
精密セラミック回路向けAl2O3セラミック基板メーカー
ハイラップ・エレクトロニクス社 · 酸化アルミニウムセラミック回路...

試作基板組立メーカー
Highleap Electronicsは、試作PCBアセンブリです...
PCBの見積りを取得する方法
弊社が DFM/DFA 分析を実行し、レポートをお送りします。
当社のウェブサイトを通じてファイルを安全にアップロードできます。
見積もりを提供するには、以下の情報が必要です。
-
- Gerber、ODB++、または .pcb 仕様。
- 組み立てが必要な場合のBOMリスト
- 数量
- ターンタイム
PCB 製造に加えて、PCB 設計、PCBA (プリント回路基板アセンブリ)、ターンキー ソリューションなど、包括的な電子サービスも提供しています。試作、設計検証、コンポーネント調達、大量生産など、どのような支援が必要であっても、プロジェクトの成功を確実にするためにエンドツーエンドのサポートを提供します。PCBA サービスについては、BOM (部品表) と特定のアセンブリ手順をご提供ください。また、製造性とアセンブリのために設計を最適化する DFM/DFA 分析も提供しており、スムーズな生産プロセスを実現します。