
SMT、コーティング、テスト用のロボットPCBアセンブリ
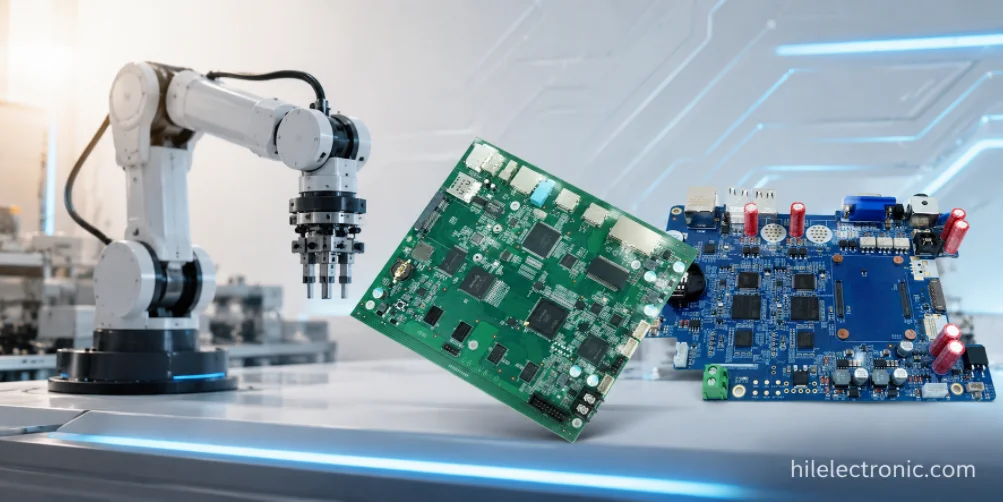
ロボットPCBA(プリント基板アセンブリ)とは、製造された基板に部品の配置、はんだ付け、コーティング、テストを施し、機能的な電子アセンブリへと仕上げる工程です。ロボットプログラムにおけるPCBAは、単純なSMT(表面実装技術)で済むことはほとんどありません。ロボット基板は、微細ピッチの演算処理と大電流モーター駆動、密閉型コネクタと小型センサー、そして振動耐性構造とクリーンルームレベルのトレーサビリティを兼ね備えています。このような多様な要素を1つの生産ラインで管理するには、複数のアセンブリカテゴリにまたがるプロセス能力が求められます。このページでは、ロボットPCBAについて具体的に解説します。SMT、スルーホール、特殊プロセスが実際にどのような内容なのか、テストカバレッジが基板の機能とどのように一致するのか、そしてロボットプログラムで一般的に使用される部品表(BOM)をどのような調達体制が支えているのかを説明します。
現代のロボットの組立工程は、一般的に小型部品にはSMT、コネクタや端子にはスルーホール実装、環境保護のためのコーティング、そして顧客提供のファームウェアと治具を用いた機能テストといった工程から構成されます。各工程にはそれぞれ独自の品質管理と欠陥分類があります。各工程に適切な注意が払われるプログラムでは、信頼性の高い製品が出荷されます。一方、いずれかの工程が省略されたり、投資が不十分だったりすると、試作段階で、あるいは最悪の場合は返品時に、その欠陥が発覚することがあります。ロボットによるPCBAを正しく行うには、SMTをうまく実行するだけでなく、すべての工程を適切に管理することが不可欠です。
ロボットPCBAは、工程管理に加え、文書化にも大きく依存します。初回品検査報告書、ユニットごとのテスト記録、部品ロット証明書、工程管理記録は、産業用および医療用ロボットの顧客が認証申請を行う際に必要となる証拠基盤となります。こうした文書を標準的な業務として作成する組立業者は、規制プログラムを効率的にサポートできますが、文書作成を付加サービスとして扱う組立業者は、本来基本サービスであるべきものに割増料金を請求する場合があります。
組立コストは、製造コストとは異なり、生産量に応じて変動します。製造コストは生産量が増えるにつれて着実に減少しますが、PCBAコストは、NRE(治具、ステンシル、プロセス認定)が生産ロット全体で償却されるにつれて段階的に減少します。NREを効果的に償却するように生産発注のサイクルを計画するプログラムは、各バッチを独立したイベントとして扱うプログラムよりも、単位当たりのコストを大幅に削減できます。プロセス規律を実際の生産量に合わせることは、組立業者が同様のプログラムで培ってきた経験が真に価値を発揮する分野の一つです。
ロボット用PCBAは、一般的な民生用PCBAと何が違うのか?
ロボットPCBAは、他では別々に扱われることが多いプロセスファミリーを統合します。
ロボット組立プログラムでは、01005サイズの受動部品、0.4mm BGA、大型電解コンデンサ、スルーホール電源コネクタ、圧入端子、コンフォーマルコーティング、ファームウェアプログラミング、機能テストなどを1回のビルドで実行する必要がある場合がある。課題は、単一の高度なプロセスではなく、トレーサビリティや再現性を損なうことなく、複数のプロセスファミリーを制御することである。
ロボットPCBA(プリント基板組立)は、通常、民生用PCBAでは別々のラインで行われる複数のプロセスを組み合わせたものです。コンピュータ基板用のファインピッチSMT、スルーホールコネクタ用のウェーブはんだ付けまたは選択はんだ付け、大電流端子用のプレスフィット、屋外や環境負荷の高い用途向けのコンフォーマルコーティングなどです。これらすべてのプロセスを1つのプログラムで管理するには、個々のプロセスにおける高度な能力ではなく、幅広い組立能力が必要です。ロボットPCBAを特徴づける具体的な特性は以下のとおりです。
- プログラムごとの混合プロセス: 1台のロボットには通常、SMT(表面実装技術)に加え、スルーホール実装、さらに特殊工程(ポッティング、コーティング、筐体組み立て)が必要となる。組立機を1台に集約することで物流コストは削減できるが、幅広い能力が求められる。
- 部品調達の複雑さ: ロボット部品表(BOM)には、汎用部品と、供給リスクを伴う特殊部品が混在している。積極的な調達能力を持つ組立業者は、供給されたものをただ消費するだけの組立業者よりも優れた成果を上げる。
- テストカバレッジ要件: ロボット用PCBAは通常、負荷がかかった状態でのモーター駆動、刺激を受けた状態でのセンサー、パートナーとの相互作用下での通信など、特定の基板機能に合わせたテスト範囲を必要とします。一般的な合否判定テストでは、アプリケーション固有の問題を検出できません。
- 規制対象アプリケーションに関するドキュメント: 医療用、産業用、および安全関連ロボットには、ユニットごとのトレーサビリティとプロセス文書化が必要です。組立業者がこれらの文書を作成できる能力は、認証が重要なプログラムに影響を与えます。
これらの特性により、ロボットによるPCBAは、単なる製品組立ではなく、エンジニアリングパートナーシップに基づく関係へと移行しつつあります。このページでは、ロボットによるPCBAの具体的な内容と、信頼性の高い製品を支える専門分野について解説します。
SMTプロセス:ペースト印刷、配置、リフロー、ファインピッチ対応
SMTの品質は、ペースト量と熱プロファイルの管理から始まります。
ファインピッチロボット基板は、ペースト量、ステンシル開口部の設計、実装圧力、湿度への感受性、リフロープロファイルに敏感です。熱容量の大きい電源基板では、さらに制約が加わります。銅箔面積が大きいと熱が奪われ、はんだ接合部が不均一になる可能性があります。そのため、SMTの設計は汎用プロファイルをコピーするのではなく、基板ごとに個別に行う必要があります。
ロボットPCBA上でのSMTプロセスは、ペースト印刷、部品配置、リフローの3つの工程から構成されます。各工程には独自の品質管理と欠陥分類があります。具体的な工程と管理手順は以下のとおりです。
- 印刷物を貼り付ける: ステンシル開口部は部品パッドに合わせて調整済み。ペースト量はSPI(はんだペースト検査)で確認済み。部品ごとのペースト高さと面積はIPC規格に準拠。
- 配置: 部品ごとに速度と圧力を調整できる自動ピックアンドプレース。高精度を実現するため、ファインピッチ部品(0.4mm BGA、01005パッシブ部品)は低速で実装。位置決め精度を高めるため、基準点を用いた基板位置合わせを採用。
- リフロー: 基板の熱容量と部品の温度制限に合わせて調整された熱プロファイル。対流リフローが標準。特殊用途では気相リフローを採用。部品のディレーティング範囲内で最高温度を実現。
- 検査: リフロー後のAOI検査では明らかな欠陥を検出し、BGAおよびBTCパッケージのX線検査では隠れたはんだ接合部の問題を検出します。検査範囲は信頼性要件に合わせて設定されています。
- 両面SMT: A面をリフローした後、B面にペーストを塗布し、部品を配置して、A面の部品が既に半田付けされた状態でリフローを行う。A面の部品は2回目のリフローに耐えられるものでなければならない。
ロボットの演算基板、ビジョン基板、小型関節制御装置においては、微細ピッチ実装能力が重要となります。0.4mm BGA、01005パッシブ部品、小型QFNパッケージの実装能力は、組立業者が確実に製造できる基板の種類を決定づけます。SMTおよびスルーホールロボットPCBAプロセスに関するページでは、混合プロセス統合についてより詳細に解説しています。
スルーホール実装:ウェーブはんだ付け、選択式はんだ付け、手動はんだ付け
スルーホールの選択は、はんだの品質と同様に機械的信頼性に影響を与える。
コネクタ、端子、リレー、および電源部品は、定格電圧を超える前に、振動、挿入力、または熱サイクルによって故障することがよくあります。選択はんだ付け、ウェーブはんだ付け、手動はんだ付け、圧入、かしめ、および応力緩和は、プロセスコストだけでなく、機械的負荷と保守性を考慮して選択する必要があります。
ロボット用プリント基板へのスルーホール実装は、SMTでは対応できない機械的強度を必要とする部品、すなわち大電流端子台、ネジ端子、大型電解コンデンサ、および現場配線による応力がかかるコネクタなどを扱います。ロボット生産では、主に3つのスルーホールプロセスが用いられます。
- ウェーブはんだ付け: 溶融はんだの自動供給装置。高スループットで、スルーホール部品が多い基板に適しています。基板裏面SMT対応(配線経路に部品がないか、適切にマスクされていること)が必要です。
- 選択的はんだ付け: 個々の接合部への自動小型ノズルはんだ付け。ウェーブはんだ付けよりは遅いが、SMTとの互換性の問題はない。混合基板における中程度のスルーホール部品の実装に適している。
- 手動組み立て: 熟練した作業員による手作業によるはんだ付け。生産量が非常に少ない場合、自動化プロセスでは対応できない特殊部品、または付加サービス部品の場合には、手作業によるはんだ付けが適している。一貫性を維持するためには、作業員の訓練と検査が必要となる。
3つの方式の選択は、スルーホール数、基板の複雑さ、および生産量によって決まります。ウェーブ方式は、スルーホール数の多い基板で、中~高生産量に適しています。セレクティブ方式は、SMTとスルーホールが混在する基板で、中生産量に適しています。手動方式は、特殊な用途や少量生産に適しています。この方式を選択する企業は、コストと品質をそれぞれのニーズに合わせて意図的に調整します。SMTおよびスルーホールロボットPCBAのプロセスに関するページでは、プロセス選択についてさらに詳しく解説しています。
特殊加工:コーティング、ポッティング、圧入、ファームウェア、ラベリング
特別な工程は、部品表に追加する前に管理されなければならない。
コーティング、ポッティング、アンダーフィル、圧入、ファームウェアプログラミング、ラベリング、および筐体組み立ては、プロセスが規定され検査された場合にのみ信頼性を向上させることができます。コーティング禁止領域、プログラミングログ、硬化時間、コネクタマスキング、およびラベルの耐久性は、試作生産前に定義しておく必要があります。
SMTやスルーホール以外にも、ロボットPCBAでは、民生用PCBAではほとんど必要とされない特殊な工程が必要となる場合が多い。これらの工程はユニットあたりのコストを増加させるが、ロボットの信頼性を高める上で不可欠である。主なカテゴリは以下のとおりである。
- コンフォーマルコーティング: ボード上に薄いポリマーフィルムを貼る。アクリル(安価、屋内用)、ウレタン(標準、屋外用)、シリコーン(幅広い温度範囲)、パリレン(最高の防湿性)。環境に合わせて選択。 プリント基板保護用コンフォーマルコーティング ガイド。
- ポッティング: 部品を硬質または柔軟な複合材でカプセル化する。振動保護と環境遮断効果を提供する。ドローン用電子機器や過酷な屋外用途でよく用いられる。
- 圧入式コネクタ: めっきスルーホールに圧入されたコンプライアントピンコネクタを使用した、高信頼性のはんだ付け不要接続。大電流端子や産業用途の標準規格。
- ケーブルおよびハーネスアセンブリ: PCBA(プリント基板アセンブリ)の段階で外部ケーブルとハーネスを統合する。PCBAと筐体が一体となって出荷されるボックスビルド方式でよく見られる。
- ファームウェアプログラミング: 組み立て時に顧客ファームウェアをロードします。必要に応じて、ユニットごとの校正データ、シリアル番号、または証明書をプログラミング中にロードします。
- ラベル付けとマーキング: シリアル番号、規制マーク、バーコードまたは2次元マトリックスコード。組み立て時に適用され、最終検査時に確認されます。
テスト範囲:AOI、X線、フライングプローブ、ICT、機能テスト
テスト範囲は、製造上の欠陥だけでなく、基板の機能にも合致している必要があります。
AOI(自動光学検査)とX線検査で組み立て不良を検出し、機能テストでアプリケーションの不具合を検出します。モータードライバーは電流と熱特性のチェックが必要で、センサーボードは刺激とキャリブレーション、制御ボードは起動、メモリ、通信、ファームウェアの検証が必要です。テスト計画では、ロボット内部におけるボードの実際の役割と欠陥を対応付ける必要があります。
ロボット用PCBAのテストカバレッジは、基板の機能とアプリケーションの信頼性目標に合致している必要があります。民生用ロボットは医療用ロボットよりもカバレッジが少なくて済み、モーター駆動基板はセンサー基板とは異なるテストが必要です。組立ラインのテストインフラストラクチャには通常、以下が含まれます。
- あおい: 各リフロー工程後、基板表面の欠陥をスキャンします。これにより、部品の欠落、位置ずれ、明らかなはんだ付け不良などを検出します。
- X線: BGAまたはBTCパッケージを搭載したすべての基板について、隠れたはんだ接合部の品質を検査する。その他の基板についても抜き取り検査を行う。
- 飛行探査機: 治具不要の試作品および少量生産における電気テスト。基板あたりの処理速度は遅くなるが、NRE投資は不要。
- 回路内テスト: 量産における治具ベースの電気試験。基板1枚あたり迅速。治具1台あたりのNRE(非反復エンジニアリング費用)は5,000~30,000ドル。
- 機能テスト: 顧客ファームウェアと治具を用いたアプリケーションレベルのテスト。代表的な動作条件下での基板の動作を検証します。ロボット基板テストの網羅性ガイドページに記載されています。
- 環境スクリーニング: 試料に対する温度サイクル試験、湿度保持試験、または振動試験。屋外用途や過酷な環境下での使用を想定した環境検証。
テストデータの保持は、即時的な品質管理と長期的な傾向分析の両方をサポートします。ユニットごとのテスト記録により、プログラムは生産実行全体にわたるパラメータの変動を追跡し、プロセス変更が予期せぬ欠陥を引き起こす前に特定できます。正式な保持ポリシーを持つプログラムは、数年後の現場調査をサポートしますが、非公式な保持ポリシーを持つプログラムでは、調査時に必要だったデータが失われることがよくあります。ロボットPCBテストのカバレッジガイドでは、カバレッジとコストのトレードオフについて解説しています。
ロボット用PCBAの部品調達と部品表管理
BOM管理は生産管理システムであり、購買業務ではない。
ロボット部品表(BOM)には、汎用受動部品、長リードコネクタ、モーター駆動用半導体、センサー、モジュール、特殊部品などが混在しています。承認済み代替品、ライフサイクル監視、配分戦略、受入検査などにより、調達決定が現場での信頼性リスクとなることを防ぎます。
ロボット用PCBAの部品調達は、ロボット部品表(BOM)に供給リスクの高い特殊部品が含まれるため、他の電子機器に比べて困難な場合が多い。積極的な調達能力を持つ組立業者は大きな付加価値を生み出すが、提供された部品をただ消費するだけの組立業者は付加価値が低い。主な調達上の考慮事項は以下のとおりである。
- 正規配布元: デフォルトの調達チャネル。メーカー保証は維持され、偽造品のリスクは最小限です。
- 代替資格: 設計段階で代替品を選定しておくことで、供給不足時にも調達の柔軟性を確保できます。設計段階でのAVL(代替品リスト)作成により、生産時の緊急代替品の手配作業を削減できます。
- 戦略的在庫: 在庫配分サイクルが始まる前に、リスクの高い部品表項目に在庫を配置する。在庫維持コストを犠牲にして供給の安定性を確保する。
- ブローカー選定: 正規の供給が受けられない供給不足時に使用されます。偽造リスクと価格変動リスクを伴うため、明確なリスク管理体制のもとで使用されます。
- 委託販売 vs ターンキー方式: 顧客提供部品か、組立業者調達部品か。どちらを選択するかは、顧客の調達能力と好みによります。詳細は、ロボット用PCBA部品調達ガイドのページをご覧ください。
組立業者と正確な数量予測を共有するプログラムは、より効率的な調達を可能にします。確定数量は戦略的な在庫配置を可能にし、スポット購入には異なる調達アプローチが必要です。電子部品調達戦略の実践は、運用規律を網羅しています。
ロボットによるPCBA製造能力と文書化要件
製造ドキュメントはPCBAワークフローに組み込むべきである
ユニットごとのシリアル番号、ファームウェアバージョン、校正値、ロット記録、検査結果、機能テスト結果は、可能な限り自動的に記録されるべきです。顧客監査や現場での問題発生後に文書を再構築するよりも、組立工程に組み込んで設計する方が、文書作成は容易かつ低コストで済みます。
HighleapのロボットPCBA機能は、ロボットプログラムが通常必要とするプロセスミックスを網羅しています。SMT、スルーホール、コーティング、ポッティング、テスト、ボックスビルド統合を社内で一元的に行います。具体的な機能は以下のとおりです。
- 表面実装: 0.4mm BGAや01005パッシブ部品を含むファインピッチ実装に対応。両面実装、コンフォーマルコーティングおよびポッティングの統合が可能。
- スルーホール: ウェーブはんだ付け、選択はんだ付け、および手作業による組み立て。基板の内容と生産量に合わせてプロセスを選択します。
- 部品調達: 承認された流通をデフォルトとする。高リスクラインについては、積極的な配分監視を行う。大量販売プログラムについては、戦略的な在庫配置を行う。リスクを明記した上で、要請に応じてブローカーを選定する。
- テスト: AOI、X線、フライングプローブ、インサーキットテスト、顧客ファームウェアおよび治具を使用した機能テスト。
- 特別なプロセス: コンフォーマルコーティング(アクリル、ウレタン、シリコーン、パリレン)、ポッティング、圧入コネクタの統合、ファームウェアプログラミング、ラベリング。
- ボックスの組み立て: PCBA、筐体、ケーブルハーネス、最終統合テストを一つの成果物として提供します。
- ドキュメント: ユニットごとの試験記録、部品ロットのトレーサビリティ、顧客認証申請を裏付ける初回製品検査報告書。
プロトタイプ開発からパイロット運用、そして量産に至るまで、Highleapを活用するプログラムは、各段階における組織的な知識移転の恩恵を受けることができます。ロボット用PCBアセンブリおよびボックス構築サポートの概要は、より広範な実践を網羅しています。
顧客が製品の改訂に関わらず同じ組立業者を使い続ける理由の一つは、プログラム世代を超えた組織的な学習です。複数の設計世代にわたって同じプラットフォームを構築してきた組立業者は、特定のプロセス上の特性、つまり、ペースト量の調整が効果的な部品、リフロー時に注意が必要なレイアウト、最も多くの欠陥を検出できるテストカバレッジなどを熟知しています。この知識は、コストをかけずに新しい組立業者に引き継ぐことはできません。一貫したサプライヤー関係を通じてこの知識を維持することで、プログラムライフサイクル全体を通して品質とスケジュールの両方を確保できるのです。
ロボットPCBAに関するよくある質問
ロボット用PCBアセンブリとは何ですか?
ロボット用プリント基板アセンブリ(ロボット用PCBA)とは、製造されたプリント基板に部品を取り付けてはんだ付けし、プログラミング、コーティング、検査、テストを行い、ロボットシステム内で動作できるようにするプロセスです。
ロボット用PCBAは、標準的なPCBAとどのように異なるのでしょうか?
ロボットによるPCBAは、多くの場合、微細ピッチSMT、スルーホールコネクタ、大電流端子、コンフォーマルコーティング、ファームウェアプログラミング、キャリブレーション、機能テスト、トレーサビリティといった要素を組み合わせて製造されます。一方、標準的なPCBAでは、ロボットと同等の機械的堅牢性、調達管理、基板固有のテストカバレッジは求められない場合があります。
ロボット用プリント基板によく用いられる組み立て工程にはどのようなものがありますか?
一般的な工程には、はんだペースト印刷、SMT実装、リフロー、AOI、BGAまたは隠れ接合部に対するX線検査、スルーホール部品に対するウェーブはんだ付けまたは選択はんだ付け、圧入挿入、コンフォーマルコーティング、ポッティング、ファームウェアのロード、ラベリング、および最終機能テストが含まれます。
ロボット用プリント基板アセンブリには、コンフォーマルコーティングが必要ですか?
コンフォーマルコーティングは、屋外ロボット、農業用ロボット、医療用洗浄、湿度、粉塵、化学物質への曝露、または結露のリスクがある場合に有効です。ただし、すべての基板に必ずしも必要というわけではありません。コーティングには、立ち入り禁止区域、マスキング規則、硬化管理、および検査が含まれます。
ロボット用PCBAにはどのようなテストを用いるべきでしょうか?
テスト範囲は基板の機能によって異なります。一般的なテスト範囲には、AOI(自動光学検査)、X線検査、フライングプローブ検査、ICT(情報通信技術)、電源投入テスト、ファームウェアプログラミング検証、通信チェック、センサー校正、モーター負荷テスト、熱チェック、およびシステムレベルの機能テストが含まれます。
ロボット用PCBAにおける部品表(BOM)の代替品はどのように処理すべきでしょうか?
代替品の選定は、電気定格、パッケージ、ライフサイクル、ファームウェアへの影響、熱特性、および規制上の影響を検証する承認済みの代替プロセスを通じてのみ行うべきです。管理されていない代替品の選定は、後々の診断が困難な故障を引き起こす可能性があります。
ロボット用PCBAサプライヤーはどのような文書を提供すべきでしょうか?
有用な文書には、初回品検査、該当する場合ははんだペーストおよびリフローの記録、部品ロットのトレーサビリティ、テストログ、ファームウェアのバージョン記録、校正データ、不適合報告書、および変更通知が含まれます。
ロボットによるPCBA製造において、生産前に欠陥を減らすにはどうすればよいでしょうか?
DFMレビュー、正しいランドパターン、パネル化レビュー、ステンシル最適化、部品の向きの確認、湿気管理、明確な組立図、承認済みの代替品、テスト治具、および試運転フィードバックを通じて、欠陥を減らすことができます。

おすすめの投稿
Taconic RF 35 vs RO4350B PCB
目次RF-35とRO4350Bの調達と...

TMM4フィルター基板の製造
TMM4フィルター基板の製造は、以下の要因によって制御されます。

TMM6基板製造
TMM6 製造は、中期 Dk 製造のプロセス制御ページです。

RFモジュール向けTMM3基板製造
TMM3 PCB製造は、RFモジュールが最も適している用途において最も有用です。
PCBの見積もりを取得する方法
DFM/DFA解析を実施し、結果をレポートとしてお送りします。弊社ウェブサイトから安全にファイルをアップロードできます。お見積もりには以下の情報が必要です。
-
- Gerber、ODB++、または .pcb 仕様。
- 組み立てが必要な場合のBOMリスト
- 数量
- ターンタイム
PCBAサービスをご利用の場合は、BOM(部品表)と具体的な組立指示書をご提出ください。また、DFM/DFA解析により、製造性と組立性を最適化し、スムーズな製造プロセスを実現します。