
サーボおよびBLDCコントローラのPCB設計と製造
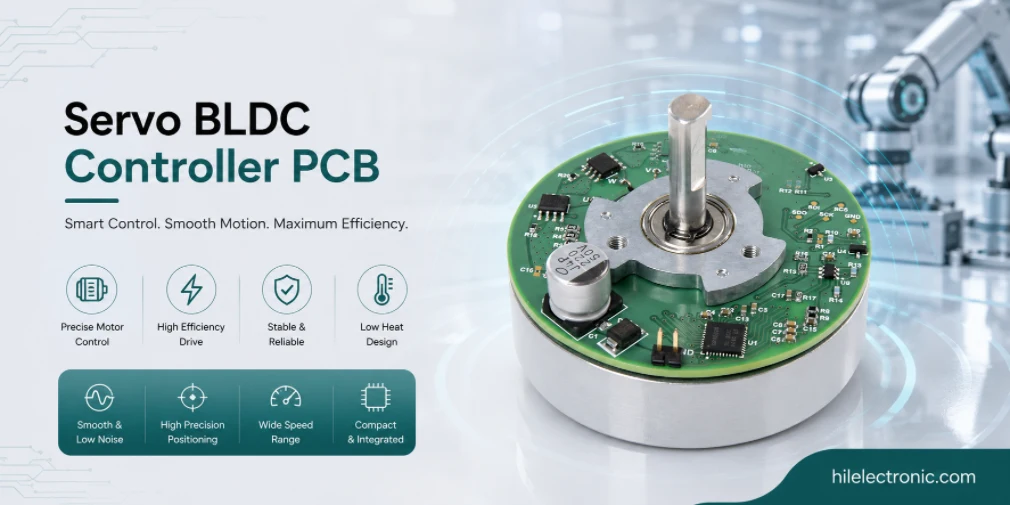
サーボおよびBLDCコントローラ基板は、高精度な閉ループ制御機能を追加したモータドライバ基板です。基本的なモータドライバは指令に応じて相電流を生成しますが、サーボおよびBLDCコントローラは電流、速度、位置のループを閉じることで、動作品質が重要なアプリケーションにおいてロボットの性能を左右する、精密に制御された動作を実現します。このページでは、サーボおよびBLDCコントローラ基板の設計と製造、特にこれらの基板に統合されるエンコーダインターフェース、電流検出、制御ループの実装、および通信プロトコルについて解説します。
現代のロボット工学アプリケーションでは、サーボ級のモーション制御がますます求められています。協働ロボットは、人間との安全なインタラクションのためにトルク制御を必要とし、産業用アームは協調的な多軸動作を必要とし、ヒューマノイドロボットは、多数のアクチュエータを同時に高帯域幅で制御する必要があります。サーボコントローラボードは、こうした高精度な動作を可能にするものであり、その設計と製造品質が、ロボットの動作が滑らかで信頼性の高いものになるか、ぎこちなく不安定なものになるかを直接左右します。
サーボモーターとBLDCモーターのコントローラーは、基本的なモータードライバーとどう違うのか
サーボ制御は、モーター駆動パワーの測定精度を向上させます。
基本的なモータードライバーは電流を切り替えることができますが、サーボモーターやBLDCモーターのコントローラーは、安定したループを閉じるために位置と電流を十分に正確に測定する必要があります。エンコーダーの品質、サンプリングタイミング、電流検出回路のレイアウト、プロセッサの遅延、通信ジッタなど、すべてが動作品質に影響を与えます。
サーボおよびBLDCコントローラ基板は、高精度制御ループが追加されたモータドライバ基板です。基本的なモータドライバはコマンドに応じて相電流を生成しますが、サーボまたはBLDCコントローラは電流、速度、位置といった複数の制御ループを閉じ、精密に制御された動作を実現します。この違いは、電子回路とソフトウェアの両方に大きな影響を与えます。サーボおよびBLDCコントローラが特に要求されるのは、以下の点です。
- 閉ループ制御: 電流、速度、位置の各ループは、キロヘルツから数十キロヘルツのループレートで動作します。ループの性能は、測定精度と計算遅延に依存します。
- エンコーダインターフェース: 光学式、磁気式、またはレゾルバ式エンコーダからの位置フィードバック。インターフェースの帯域幅と分解能はサーボ性能に影響します。
- フィールド指向制御: FOCアルゴリズムは、相電流をトルク発生成分と磁界発生成分に分解します。正確な回転子位置と精密な電流検出が必要です。
- トルク制御: 電流制御による閉ループトルク伝達。柔軟な動作、アクチュエータにおける力検出、および安全関連アプリケーションを実現します。
- 通信プロトコル: 産業用プロトコル(EtherCAT、CANopen、PROFINET)を用いた多軸協調動作。遅延とジッターは協調動作の品質に影響を与える。
最新のサーボ制御は、近年のMCUおよびDSPファミリーが提供する演算能力の恩恵を受けています。10年前は、20kHzでFOCを実行するのは負荷の高い作業でしたが、今日の部品はそれを容易に実行でき、監視機能、通信、診断のための演算能力に余裕を持たせています。最新世代の部品を選択するプログラムはこの余裕の恩恵を受けますが、古い部品を再利用するプログラムは、演算能力の制約に不必要に苦しむことがあります。
制御ループのアーキテクチャは、演算能力と同じくらい重要です。マルチレートカスケードループ(内部電流20kHz、速度4kHz、位置1kHz)は、同じ演算コストでシングルレート実装よりも優れたパフォーマンスを発揮します。最新のMCUの機能をうまく活用するサーボコントローラ設計では、マルチレートアーキテクチャが採用される傾向があります。一方、古いシングルレートアーキテクチャを採用した設計では、ハードウェアの性能を十分に発揮できない場合があります。
エンコーダインターフェース:光学式、磁気式、レゾルバ式、センサーレス式
エンコーダインターフェースの選択は、起動時の動作と制御帯域幅に影響します。
インクリメンタル、アブソリュート、磁気、光学、レゾルバ、センサーレスといった方式は、分解能、ノイズ耐性、起動の確実性、ケーブル感度、コストにおいてそれぞれ異なります。プリント基板は、エンコーダを汎用コネクタとして扱うのではなく、選択されたフィードバック方式を電気的にも機械的にもサポートする必要があります。
エンコーダインターフェースは、サーボコントローラが位置フィードバックを統合する場所です。エンコーダの種類、分解能、インターフェースプロトコルはすべて制御性能に影響を与えます。主なエンコーダのカテゴリは次のとおりです。
- 光学的増分: 光ディスク上のフォトダイオードアレイ読み取りパターン。高解像度。起動時に絶対位置を特定するためのインデックスパルスが必要。
- 光学絶対値: エンコードされたパターンは絶対位置として直接読み取ることができます。増分方式よりもコストは高くなりますが、起動が速く、停電後の動作も安全です。
- 磁気: ホールセンサーまたは磁気抵抗センサーは、磁気パターンを読み取る。光学式センサーよりも低コストで、ほとんどの用途において十分な解像度を持つ。
- リゾルバ: 回転トランスからの正弦波/余弦波出力。過酷な環境下でも高い信頼性を発揮しますが、レゾルバによるデジタル変換が必要です。
- センサーレス: モータ端子電圧と電流からロータ位置を推定する。エンコーダに比べてコストは低いが、低速域では性能が制限される。
アナログエンコーダのエンコーダ補間回路は、物理的なエンコーダマーキングを超える分解能を引き出します。2000ラインのエンコーダで4倍補間の場合、1回転あたり8000カウントが得られます。256倍補間では、50万カウント以上になります。補間品質(ノイズフロア、直線性、温度安定性)はサーボ性能に直接影響するため、慎重なアナログ設計が必要です。
アブソリュートエンコーダシステムは、インクリメンタルエンコーダが電源投入後に必要とするホーミングシーケンスを不要にします。ハイエンドサーボや起動遅延が重要なアプリケーションでは標準的に採用されています。アブソリュートエンコーダの追加コストは、アプリケーションの簡素化と迅速な導入によって相殺されることがよくあります。
エンコーダの解像度は、アプリケーションが実際に必要とする精度に合わせる必要があります。エンコーダの解像度を過剰に指定すると、制御ループが使用できない機能まで考慮することになり、逆に解像度を低く指定すると、達成可能な精度が制限されます。エンコーダをアプリケーションの要件に合わせることで、実際に使用する精度分のコストのみを負担するプログラムが実現します。
トルク制御のための電流検出
電流検出はトルク制御の基礎となる。
FOCおよびサーボトルクループは、正確で低遅延の位相電流測定に依存します。シャントの位置、アンプのコモンモード範囲、フィルタリング、ADCのタイミング、ホールセンサの帯域幅、および熱ドリフトによって、コントローラがスムーズなトルクを供給できるかどうかが決まります。
サーボコントローラにおける電流検出は、トルク制御性能に直接影響します。センサの精度、帯域幅、およびノイズフロアによって、達成可能なトルクループ帯域幅が決まります。主な電流検出オプションは以下のとおりです。
- 低位側シャント: 最も安価でシンプルな方法。接地基準測定。スイッチング状態からバス電流を再構築する必要がある。
- 同相シャント: 相電流の直接測定。FOC制御の標準規格。絶縁型アンプまたはレベルシフターが必要。
- ホール効果: シャント抵抗なしの絶縁型電流検出方式。コストは高くなりますが、電力損失がなく、完全な絶縁を実現します。
- フラックスゲート: 最も要求の厳しい用途向けの高精度絶縁型電流センシング。高価格帯。特殊用途向け。
- ロゴフスキーコイル: 高帯域幅の交流電流検出。一般的に、大電流または高周波アプリケーション向け。
センシング精度はサーボトルク制御精度に直接影響します。電流センシング誤差が1%の場合、低トルク域では少なくとも1%のトルク誤差が生じ、その誤差は設定値のかなりの割合を占めます。精密な力制御やトルク制御を目的とするプログラムでは高精度センシングに投資しますが、おおよそのトルクで十分なプログラムでは低コストのセンシングを使用できます。
電流検出における温度ドリフトは、広い温度範囲で動作するサーボにおいて特に懸念される問題です。コールドスタート時、ウォームアップ時、および熱定常状態における動作はそれぞれ異なるため、ドリフトを特性評価し、それを補正するプログラムを作成することで、あらゆる動作条件下で精度を維持できます。
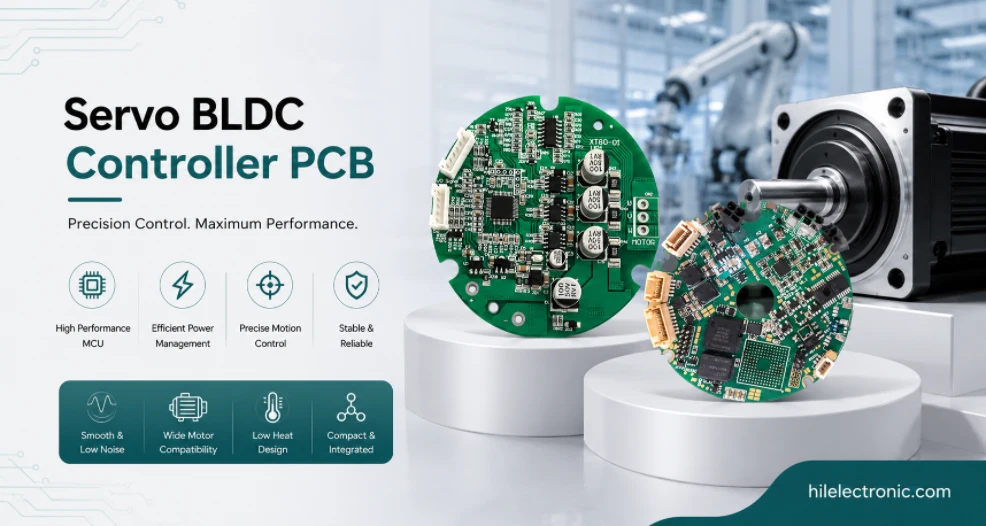
制御ループの実装:DSP、MCU、FPGA、SoC
制御アーキテクチャは、ループ速度と決定論的なタイミングに基づいて選択する必要がある。
MCU、DSP、FPGA、SoCといったソリューションはいずれも動作しますが、それぞれレイテンシ、割り込みタイミング、PWM生成、ADC同期、通信の処理方法が異なります。PCBはファームウェアアーキテクチャが必要とするタイミングリソースを露出させる必要があります。
制御ループの実装はサーボコントローラプロセッサ上で実行されます。ループ速度、計算の決定性、および割り込みレイテンシが制御性能を決定します。主なプロセッサカテゴリは以下のとおりです。
- DSPまたは専用MCU: 固定小数点または浮動小数点プロセッサと専用のモータ制御周辺機器を搭載。ループレートは標準で数十キロヘルツまで対応。
- ハードウェアアクセラレーション対応MCU: FOC(光ファイバー制御)またはモーター制御ハードウェアブロックを搭載した汎用MCU。ループ性能を維持しながらソフトウェアを簡素化します。
- FPGA + MCU: 最内ループにはFPGA、監視制御にはMCUを使用。最高のループレートと決定論的なタイミングを実現。
- SoC + FPGA: 高度な処理能力が求められるアプリケーション向けに、演算処理機能を統合。通信と制御の両方に高い性能が必要とされるハイエンドサーボでよく見られる。
プロセッサの選定は、長期的な可用性にも影響します。10年の耐用年数を持つサーボコントローラでは、その期間を通してプロセッサの部品交換が継続的に可能である必要があります。長期的な可用性が明確に保証されている産業用プロセッサファミリーは保守性を維持しますが、ライフサイクルが短い民生用部品は後々保守性の問題を引き起こす可能性があります。
開発ツールチェーンとソフトウェアサポートは、純粋なハードウェア性能だけでなく、重要な要素です。成熟した制御ライブラリ、ドキュメント化されたサンプルコード、そして活発なベンダーサポートを備えたプロセッサは、高性能なハードウェアを備えていてもソフトウェアエコシステムが限られているプロセッサよりも、開発速度を向上させることができます。プログラムは、プロセッサ選定の際に、ハードウェア性能とソフトウェアサポートのバランスを考慮する必要があります。
通信プロトコル:EtherCAT、CANopen、PROFINET、Sercos
ネットワークプロトコルの選択は多軸同期に影響を与える
EtherCAT、CANopen、PROFINET、Sercos、RS-485、およびカスタムリンクは、帯域幅、ジッタ、トポロジー、診断機能、および産業エコシステムのサポートにおいてそれぞれ異なります。コントローラ基板には、インピーダンス制御、絶縁、ESD保護、コネクタの選択、および選択したネットワークに合わせたクロック同期が必要です。
協調動作のための通信プロトコルは、サーボコントローラと上位レベルのモーションコントローラ間の通信を担います。レイテンシ、ジッタ、帯域幅の要件はプロトコルによって異なります。主なプロトコルは以下のとおりです。
- EtherCAT: 分散クロック同期機能を備えた産業用イーサネット。非常に低い遅延とジッターを実現し、高性能多軸モーションの標準規格となっています。
- 開けられる: CANベースのモーションプロトコル。中程度の性能要件を満たし、産業用途で広く採用されている。
- プロフィネット: イーサネットをベースとした産業用プロトコル。一部の機器では標準規格となっているが、ロボット分野ではEtherCATほど一般的ではない。
- セルコス: 高性能モーションプロトコル。工作機械や高度なモーション制御が求められる用途で広く用いられています。
- 独自仕様: ベンダー固有のプロトコル。統合性を維持しつつ、マルチベンダーシステムの設計を制限する。
複雑なロボットにおける多軸協調は、サーボコントローラとモーションコントローラ間の通信プロトコルに依存します。EtherCATの分散クロック同期により、多数の軸にわたるサブマイクロ秒単位の協調が可能になります。同期の少ない単純なプロトコルでは、協調精度は低下します。プログラムは、必要な協調精度に合ったプロトコルを選択します。
通信プロトコルの選択は、ケーブルとコネクタのインフラストラクチャにも影響を与えます。EtherCATは標準的なケーブルに標準的なRJ45またはM12産業用コネクタを使用しますが、特殊なプロトコルでは専用ケーブルが必要になる場合があります。インフラストラクチャの選択は、コストと現場での保守性の両方に影響します。
サーボコントローラのレイアウトと熱管理
レイアウトは、電源スイッチング回路をフィードバック回路およびタイミング回路から分離する必要がある。
サーボボードは、インバータ電流、エンコーダ信号、電流増幅器、ADC基準信号、クロック源、および産業用通信機能を統合しています。適切なレイアウトにより、大電流スイッチングを計測やタイミングから分離し、クリーンな基準信号を提供し、ボードからの放熱経路を予測可能にします。
サーボコントローラのレイアウトと熱管理は、モータドライバの要件と高速制御エレクトロニクスの制約を組み合わせたものです。主な考慮事項は以下のとおりです。
- パワーステージの分離: 電力段と制御回路を物理的に分離することで、ノイズ結合を低減できる。部品配置はこの分離構造を考慮している。
- センスラインルーティング: 電流検出信号は差動ペアまたはシールドされた配線として配線されます。わずかなノイズ混入でもトルク制御性能が低下します。
- エンコーダーの分離: エンコーダ信号は電源段ノイズから分離されています。最も要求の厳しい用途では、光学的に絶縁されている場合もあります。
- 熱管理: 基本的なモータードライバーと同様だが、制御回路からの放熱が加わる。場合によっては、電力段と制御回路を別々の熱経路にすることでメリットが得られる。
- EMC準拠: コントローラは自身のエンコーダの測定や故障検出を妨害してはならないため、より厳格な要件が求められる。
パワーステージと制御回路間のレイアウト分割は、サーボコントローラの成否を左右する重要な要素です。レイアウト開始時に分割を計画し、部品を専用ゾーンに配置して交差部分をきれいにすることで、信頼性の高いコントローラが実現します。一方、部品を分散配置するプログラムは、フィルタリングでは完全に解決できないノイズ結合の問題に直面することになります。
高性能サーボコントローラにおけるレイアウト後のSIおよびPIシミュレーションは、プロトタイプ段階で発生する可能性のある問題を早期に発見します。設計ツールは、一般的なプロセッサおよびインターフェーストポロジーに対応したこのシミュレーションをサポートしており、シミュレーションに時間を費やすプログラムは、再設計が必要なプロトタイプではなく、正常に動作するプロトタイプを作成できます。
サーボコントローラ基板の製造、校正、およびテスト要件
生産校正では、制御ループが実際に使用するデータを取得する必要がある。
サーボコントローラの製造工程では、エンコーダのアライメント、位相順序の検証、電流検出オフセットとゲインの校正、ファームウェアバージョンの記録、ネットワークIDのプログラミング、モータ負荷機能テストなどが必要となる場合があります。これらの値をユニットごとに記録しておくことで、後のデバッグやサービス作業が大幅に迅速化されます。
Highleap社は、基板に必要な特定のプロセス規律に基づいてサーボおよびBLDCコントローラを製造しています。パワーステージには厚銅箔を使用し、エンコーダおよび通信インターフェースにはインピーダンス制御を行い、顧客提供のモータ負荷を用いた機能テストを実施しています。具体的な機能は以下のとおりです。
- 太い銅と制御されたインピーダンス: パワーステージと高速通信の両方をサポートする混合スタック構成。
- ファインピッチSMT: サーボコントローラで使用される、小型で最新のMCUおよびDSPファミリ向け。
- ハイブリッドコンテンツのアセンブリ: SMT、スルーホール、コネクタの統合。サーボコントローラ製造における標準仕様。
- エンコーダーインターフェーステスト: 生産テスト中のエンコーダインターフェースの機能検証。
- 通信プロトコルテスト: EtherCAT、CANopen、またはその他の通信プロトコルのループバックテストまたはパートナーテスト。
- ドキュメント: 必要に応じて、モーター整流校正データを含む、ユニットごとのテスト記録。
Highleap社のサーボコントローラ製造は、産業用モーション制御から精密ロボット、特殊航空宇宙用途まで、幅広い分野に対応しています。この幅広い製造実績により、各用途分野特有の要件(航空宇宙分野における長期安定性、ロボット分野における高精度整流、産業分野における堅牢なEMCなど)に対応できます。各プログラムは、新たに開発する必要なく、蓄積された技術力を活用できます。
具体的な製造工程には、基板の製造だけでなく、サーボに必要な校正および試運転のワークフローも含まれます。製造テスト中のユニットごとのモータ整流校正、エンコーダのアライメント検証、および基準負荷テストを組み合わせることで、顧客側での大規模な試運転を必要とせず、顧客が受け取った時点で正しく動作する基板が製造されます。
サーボおよびBLDCコントローラー基板に関するよくある質問
サーボおよびBLDCコントローラー基板とは何ですか?
サーボおよびBLDCコントローラ基板は、電流、速度、位置のループを閉じて精密な動作を実現するモータ制御基板です。インバータ駆動、電流検出、エンコーダフィードバック、リアルタイム処理、通信、および保護機能を統合しています。
サーボコントローラーは、基本的なモータードライバーとどのように違うのですか?
基本的なドライバは、指令に基づいて電流を切り替えます。サーボコントローラは、電流と位置を測定し、FOCなどの制御アルゴリズムを実行し、フィードバックを管理し、低遅延で協調動作指令を伝達します。
BLDCモーター制御におけるFOCとは何ですか?
FOC(磁界指向制御)は、回転座標系におけるモータ電流を制御することで、トルクと磁束を独立して制御できるようにする技術です。そのため、正確なロータ位置、同期した電流サンプリング、高速な制御ループ演算が必要となります。
サーボコントローラ基板には、どのようなエンコーダタイプが使用されますか?
一般的なフィードバック方式としては、インクリメンタル光エンコーダ、アブソリュートエンコーダ、磁気エンコーダ、レゾルバ、ホールセンサ、正弦波/余弦波エンコーダ、センサレス推定などがあります。最適な方式は、精度、起動時の挙動、環境、コストによって異なります。
サーボコントローラで一般的に使用される通信プロトコルにはどのようなものがありますか?
一般的なプロトコルには、EtherCAT、CANopen、PROFINET、Sercos、RS-485、UART、SPI、およびカスタム決定論的リンクなどがあります。産業用多軸ロボットでは、低ジッターと同期が重視されることがよくあります。
サーボコントローラにとって電流検出が重要な理由は何ですか?
電流検出はトルク精度を決定します。ノイズ、オフセットドリフト、サンプリング遅延、シャント回路のレイアウト不良は、制御ループを不安定にしたり、トルクリップルを発生させたりする可能性があります。サーボ基板には、高精度アナログ機能として設計された電流測定回路が必要です。
サーボおよびBLDCコントローラーのプリント基板において、どのようなレイアウト手法が重要となるのか?
重要な対策としては、電力スイッチングとフィードバックの分離、厳密な電流ループ、クリーンなADCリファレンス、差動エンコーダの配線、ネットワークのインピーダンス制御、必要に応じた絶縁、および電力部品の熱経路の確保などが挙げられる。
サーボコントローラーの製造において重要なテストは何ですか?
テストには、電源投入、ファームウェアプログラミング、エンコーダインターフェース検証、電流検出校正、位相順序チェック、ネットワーク識別プログラミング、通信テスト、熱サンプリング、およびモータ負荷機能テストが含まれる場合があります。

おすすめの投稿
TMM6フィルター基板の製造
目次 電子レンジ用フィルター設計者が使用する理由...

TMM4フィルター基板の製造
TMM4フィルター基板の製造は、以下の要因によって制御されます。

RFモジュール向けTMM3基板製造
TMM3 PCB製造は、RFモジュールが最も適している用途において最も有用です。

TMM6基板製造
TMM6 製造は、中期 Dk 製造のプロセス制御ページです。
PCBの見積もりを取得する方法
DFM/DFA解析を実施し、結果をレポートとしてお送りします。弊社ウェブサイトから安全にファイルをアップロードできます。お見積もりには以下の情報が必要です。
-
- Gerber、ODB++、または .pcb 仕様。
- 組み立てが必要な場合のBOMリスト
- 数量
- ターンタイム
PCBAサービスをご利用の場合は、BOM(部品表)と具体的な組立指示書をご提出ください。また、DFM/DFA解析により、製造性と組立性を最適化し、スムーズな製造プロセスを実現します。