
Bouw een productiegereed printplaatje voor robotvisie

Een robotvisiekaart is niet zomaar een computer. Het is een realtime perceptie-pipeline die (1) betrouwbaar sensorgegevens met een hoge bandbreedte moet vastleggen, (2) die gegevens met een beperkte latentie door het geheugen en een AI-accelerator moet verwerken en (3) consistent tijdgestempelde resultaten aan controllers moet leveren, ongeacht temperatuur, trillingen, elektromagnetische interferentie en productievariaties. Als een onderdeel van de PCB-pipeline tekortschiet – signaalintegriteit, stroomvoorziening, thermische marge of consistentie van de assemblage – manifesteren zich in de praktijk vaak symptomen als "willekeurige camera-uitval", "instabiele inferentielatentie" of "intermitterende resets".
Dit artikel richt zich op beslissingen op PCB-niveau die direct de waargenomen stabiliteit bepalen: stackup en materialen, snelle routing en retourpaden, PDN/EMI-strategie, thermische constructie, maakbaarheid en validatie. Voor teams die willen dat de fabricage en assemblage binnen deze prestatiemarges blijven, zowel tijdens prototyping als in grote volumes, wordt ons aanbod samengevat in robotgestuurde PCB-productie- en assemblagediensten.
Inhoudsopgave
- Systeembudgetten: werkbelasting, latentie en "wat absoluut niet mag haperen"
- PCB-opbouw en -materialen: de basis voor hoge snelheden en DDR-geheugen.
- Sensorinterfaces: MIPI / USB3 / GigE en Return-Path Discipline
- DDR en opslag: bandbreedtebudgettering en timing in de praktijk
- Stroomintegriteit en EMI: Inferentie stabiel houden bij motorruis
- Thermisch ontwerp: Langdurige inferentie zonder prestatievermindering
- DFM/DFA: Ontwerpen voor herhaalbare assemblage en robuustheid in het veld
- Validatie en testen: het bewijzen van linkmarge en latentie in een productieomgeving.
1) Systeembudgetten: werkbelasting, latentie en "wat absoluut niet mag haperen"
Voordat je een AI-module kiest of een enkele lane aanlegt, moet je budgetten vaststellen die zich vertalen in PCB-beperkingen. Vision-prestaties worden niet alleen uitgedrukt in FPS, maar ook in de latentieverdeling onder de meest ongunstige omstandigheden en gedurende een langere looptijd.
- Definitie van werkbelasting: Detectie < classificatie < segmentatie < 6-DoF-positie < dichte diepte + tracking. Elke stap verhoogt het geheugenverkeer en de rekenbelasting, wat gevolgen heeft voor zowel het PDN- als het thermisch ontwerp.
- End-to-end latentie: Omvat belichting/uitlezing, overdracht, voorbewerking, inferentie, nabewerking en transport naar de bewegingscontroller. Specificeer p95/p99-doelen, niet alleen gemiddelden.
- Deterministische grenzen: Bepaal welke uitgangen een regelkring sluiten (deze moeten begrensd en van een tijdstempel voorzien zijn) en welke "monitoring/logging" zijn (kan op basis van een 'best-effort'-benadering gebeuren).
- Aannames met betrekking tot het milieu: Variaties in verlichting, trillingsonscherpte, stof, omgevingstemperatuur en elektromagnetische interferentie van motorsturingen moeten expliciet als input worden meegenomen en niet als bijzaak.
Een praktisch resultaat is een budgetoverzicht van één pagina met een lijst van het aantal camera's, resolutie/FPS, beoogde model(len), p95/p99 latentielimiet, continue looptijd, behuizingsbeperkingen en maximaal vermogen. Dit voorkomt de meest voorkomende fout: ontwerpen voor demonstratieomstandigheden in plaats van voor robotomstandigheden.
2) PCB-opbouw en -materialen: de basis voor hoge snelheden en DDR
Voor beeldverwerkingskaarten is de stackup geen mechanisch detail, maar een elektrische vereiste. MIPI/USB3/PCIe/DDR zijn allemaal afhankelijk van gecontroleerde impedantie, stabiele referentievlakken en voorspelbare diëlektrische eigenschappen. Als de stackup instabiel is, zullen de oogmarges en timingmarges ook instabiel zijn.
- Stackup gedefinieerd door interfaces: Bepaal welke lagen de hogesnelheidslijnen bevatten, welke lagen als ononderbroken referentie dienen en waar de DDR-topologie zich bevindt. Dit voorkomt latere compromissen die leiden tot discontinuïteiten in het retourpad.
- Materiaalselectie voorbij Tg: Voor hoge snelheden zijn consistente Dk/Df-waarden en hun temperatuurgedrag van belang. Variabiliteit uit zich in een afname van de linkmarge en timingdrift bij verschillende temperaturen en builds.
- Impedantieregeling die daadwerkelijk produceerbaar is: De beoogde impedantie moet overeenkomen met de haalbare spoorgeometrie en tolerantiebanden. "100Ω verschil" is betekenisloos, tenzij het gekoppeld is aan een gecontroleerde diëlektrische dikte en procesmogelijkheden.
Hoge routingdichtheid en stabiele impedantie vereisen vaak een HDI-constructie. Als uw ontwerp gebruikmaakt van BGA's met een kleine pitch, veel breakouts of korte hogesnelheidskanalen, is het raadzaam om de HDI-printplaatstructuren vroegtijdig te beoordelen. Zo zorgt u ervoor dat de opbouw routing met voldoende marge ondersteunt, in plaats van later compromissen te moeten sluiten.
3) Sensorinterfaces: MIPI / USB3 / GigE en Return-Path Discipline
Intermitterende beeldstoringen in robots worden vaak veroorzaakt door problemen met het signaal/de retourleiding, en niet door problemen met de camerafirmware. De printplaat moet de kanaalintegriteit behouden onder invloed van elektromagnetische interferentie, trillingen en temperatuurschommelingen.
- MIPI CSI-2 signaalintegriteit: Differentiële verbindingen met meerdere kanalen vereisen gecontroleerde impedantie, een kleine skew en continue referenties. De meest voorkomende fout zit niet in het differentiële paar zelf, maar in het retourpad dat wordt onderbroken door vlaksplitsingen, lege ruimtes of slecht aan elkaar geplakte overgangen.
- Connector en flexkabel als onderdeel van het kanaal: Connectoren tussen de printplaat en de flexibele printplaat, mezzanineconnectoren en kabelassemblages zorgen voor onderbrekingen. Beschouw ze als onderdeel van het kanaalbudget, niet als "buiten het bereik van de printplaat".
- Afwegingen bij USB3/GigE: Ze maken grotere afstanden en flexibele cameraplaatsing mogelijk, maar verhogen de blootstelling aan common-mode ruis en ESD. De lay-out, de intentie van afscherming/verbinding en de plaatsing van bescherming moeten worden gedefinieerd, zodat je de poort niet "beschermt" door de marge te verkleinen.
- Synchronisatie van meerdere camera's: Als je stereo- of multiview-consistentie nodig hebt, verminderen hardwaretriggers en afgestemde routing de afwijking in vergelijking met softwarematige synchronisatie onder CPU/GPU-belasting.
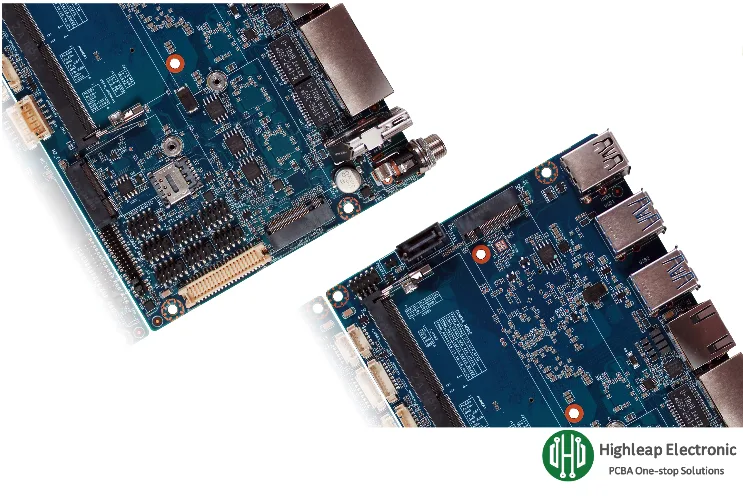
4) DDR en opslag: bandbreedtebudgettering en timingrealiteit
Visuele taken worden al snel geheugenintensief. Framebuffers, gewichten en activaties concurreren om bandbreedte, wat leidt tot latentiepieken, zelfs wanneer de rekenkracht voldoende lijkt. DDR is bovendien een van de meest margegevoelige onderdelen van de printplaat.
- Bandbreedtebudget: Bereken de totale lees- en schrijfbewerkingen voor inkomende frames, voorbewerking, inferentie-activaties en uitvoer. Voeg een marge toe voor worstcasescenario's en bursts met meerdere camera's.
- DDR is timing engineering: Het gaat niet alleen om het matchen van de lengte. Referentiecontinuïteit, via structuren, laagovergangen en plaatsingstopologie bepalen of de timing consistent blijft bij variaties in temperatuur en bouwproces.
- Prototype versus serieproductie: Een DDR-verbinding die "onder normale omstandigheden goed werkt" kan na assemblagevariaties of bij extreme temperaturen haperen – precies de omstandigheden waarmee robots te maken krijgen.
- De opslagstrategie beïnvloedt het gedrag: eMMC/flash vereenvoudigt het opstarten en vermindert de complexiteit van I/O; NVMe verhoogt de doorvoer en de logmogelijkheden, maar brengt extra belasting met zich mee op het gebied van routing, stroomverbruik en warmteontwikkeling.
Voor een productiegereedde aanpak van laagplanning, via strategie en tolerantiebewust ontwerp, kunt u de HDI-stackup-ontwerprichtlijn voor productiegereedde printplaten als basis gebruiken wanneer DDR- en hogesnelheidsinterfaces stabiel moeten blijven tijdens schaalvergroting.
5) Stroomintegriteit en EMI: Inferentie stabiel houden bij motorruis
Robots zijn elektrisch ongeschikt: motorsturingen en DC/DC-omvormers injecteren breedbandruis, aardingspotentialen verschuiven onder belasting en de accuspanning daalt tijdens acceleratie en remmen. Een printplaat voor beeldverwerking moet stabiel blijven tijdens deze gebeurtenissen, anders wordt de beeldinferentie onderbroken.
- Doelstellingen voor PDN-impedantie: AI-acceleratoren veroorzaken snelle belastingstransiënten. Als de PDN-impedantie te hoog is bij de verkeerde frequenties, kunnen de symptomen onder andere resets, throttling, linkfouten of "willekeurige" instabiliteit van de inferentie zijn.
- Ontkoppeling door middel van frequentiebanden: Combineer lokale ontkoppeling op hoge frequenties met energieopslag op middenfrequentieniveau en railniveau. De lay-out moet de lusinductantie minimaliseren, niet alleen condensatoren "in de buurt" plaatsen.
- Domeinscheiding met planning van het werkelijke rendement: Scheid ruisgevoelige domeinen (hoogstroomomvormers, motorgerelateerde voedingsrails) van gevoelige domeinen (analoge camerasignalen/kloksignalen/referentiesignalen). De sleutel is het beheersen van de richting waarin de retourstromen vloeien.
- Ongevoeligheid voor klok- en sensorruis: De referentieklokdistributie en sensorinterfaces zijn vaak de eerste slachtoffers van common-mode ruis. De verbindingsstrategie, de bedoeling van de chassisverbinding en de behandeling van de connectorbehuizing moeten consistent zijn.
6) Thermisch ontwerp: Aanhoudende inferentie zonder throttling
Thermisch ontwerp is waar "succes in benchmarks" omslaat in "falen in de praktijk". Als de printplaat na enkele minuten oververhit raakt, verschuiven de latentieverdelingen en kloppen de aannames over de robotbeweging niet meer.
- Ontwerp voor aanhoudende worstcasescenario's: Valideer in de uiteindelijke behuizing en bij de juiste omgevingstemperatuur, niet op een open testbank.
- Consistentie van de koelplaatbevestiging: Montagedruk, vlakheid en trillingsbestendigheid beïnvloeden de thermische weerstand en het gedrag van afzonderlijke eenheden.
- Warmteverspreiding van de printplaat: Thermische via's, interne vlakken en een gecontroleerde koperverdeling verminderen hotspots, maar ze moeten wel produceerbaar en betrouwbaar zijn bij thermische cycli.
- Thermisch-mechanische interactie: Vervorming veroorzaakt spanningen in BGA's en fijnmazige verbindingen; thermische uitzetting bij langdurig gebruik kan een bron van intermitterende storingen worden als de marges klein zijn.
7) DFM/DFA: Ontwerpen voor herhaalbare assemblage en robuustheid in het veld
Een printplaat voor beeldverwerking is doorgaans een compacte mix van signalen: BGA's, snelle connectoren, gevoelige kloksignalen en hoogstroomrails die allemaal een beperkte ruimte delen. DFM/DFA moet de marges waarop u vertrouwt expliciet beschermen.
- BGA/QFN-assemblagevensters: De stencilstrategie, het reflowprofiel en de beheersing van luchtbellen beïnvloeden zowel de stroomvoorziening als de thermische prestaties. Kleine verschillen kunnen leiden tot grote verschillen in latentie of stabiliteit.
- Connectorversterking voor robots: De FPC-connectoren van de camera, robuuste I/O-interfaces en printplaatverbindingen moeten bestand zijn tegen trillingen en hantering. Mechanische ondersteuning en trekontlasting moeten worden gepland en niet geïmproviseerd.
- Reinheid en coatinggrenzen: Als een beschermende coating of speciale reiniging nodig is, definieer dan uitsluitingszones rond connectoren en thermische interfaces, zodat de betrouwbaarheid verbetert in plaats van verslechtert.
- Stackup/impedantiecontrole gekoppeld aan fabricageproces: Succesvolle hogesnelheidsproductie vereist niet alleen het ontwerp, maar ook discipline op het gebied van laagdikte, koper en uitlijning.
In robotica-programma's zijn de vaardigheden op het gebied van PCB-fabricage en PCB-assemblage van belang, niet vanuit een marketing-, maar vanuit een technisch oogpunt: ze bepalen of dezelfde impedantie, BGA-kwaliteit en robuustheid van de connectoren die in prototypes zijn gevalideerd, consistent in grote aantallen kunnen worden gereproduceerd.
8) Validatie en testen: Het bewijzen van de verbindingsmarge en latentie in productie
Voor robotvisiekaarten is "opstarten en een demo uitvoeren" geen productietest. Validatie moet de exacte faalmechanismen aantonen die instabiliteit in de praktijk veroorzaken: linkmarge-instorting, DDR-intermittentie, thermische throttling en latency-jitter.
- Validatie van de hogesnelheidsinterface: Test cameraverbindingen, DDR en snelle I/O onder invloed van elektromagnetische interferentie en extreme temperaturen. Meet waar mogelijk de marge (BER-achtige tests, stresspatronen, gecontroleerde verstoringen) in plaats van alleen te beoordelen of de test bij kamertemperatuur geslaagd of mislukt is.
- Thermische validatie bij aanhoudende werkbelasting: Voer representatieve modellen continu uit en bevestig dat er geen sprake is van throttling en geen timingdrift onder de meest ongunstige omgevings- en behuizingsomstandigheden.
- Functionele eindtest: Voer deterministische beeldvectoren in en verifieer de uitvoer en de tijdslimieten (p95/p99), niet alleen "inferentie werkt".
- Traceerbaar bewijs: Registreer per apparaat de firmware-/modelversies, thermische omstandigheden en prestatiemeters, zodat problemen in het veld snel kunnen worden opgespoord.
Wanneer lange gebruikscycli en zware omstandigheden tot de daadwerkelijke vereisten behoren, moeten betrouwbaarheidsscreening- en validatiemethoden parallel aan het PCB-ontwerp worden gepland. Onze referentie voor betrouwbaarheidstesten vat gangbare benaderingen samen die worden gebruikt om de veiligheidsmarge te bevestigen bij thermische cycli en andere stressomstandigheden.
Samenvatting: Een printplaat voor robotbeeldverwerking is een realtime AI-inferentieplatform. Stabiele waarneming in het veld is afhankelijk van (1) de opbouw en materiaalstabiliteit, (2) de discipline van het hogesnelheidskanaal en het retourpad, (3) de PDN/EMI-bestendigheid tegen motorgeluid, (4) de aanhoudende thermische marge, (5) DFM/DFA die de marges in de assemblage beschermt, en (6) validatie die de linkmarge en latentieverdeling meet – niet alleen de gemiddelde FPS.

aanbevolen berichten

Supply chain management voor PCB-assemblage
Highleap Electronics ondersteunt de toeleveringsketen voor PCB-assemblage...

PCB-assemblage met conformal coating
Highleap Electronics verzorgt de assemblage van printplaten met conforme...

Industriële elektronica PCB-assemblage
De assemblage van printplaten voor industriële elektronica omvat...

PCB-assemblage voor consumentenelektronica
Highleap Electronics levert printplaten voor consumentenelektronica...
Hoe u een offerte voor PCB's kunt krijgen
Wij voeren een DFM/DFA-analyse voor u uit en sturen u een rapport.
U kunt uw bestanden veilig uploaden via onze website.
Om u een offerte te kunnen sturen, hebben wij de volgende gegevens nodig:
-
- Gerber, ODB++ of .pcb, spec.
- BOM-lijst als u assemblage nodig heeft
- Aantal
- Draaitijd
Naast PCB-productie bieden wij een uitgebreid scala aan elektronische diensten, waaronder PCB-ontwerp, PCBA (Printed Circuit Board Assembly) en kant-en-klare oplossingen. Of u nu hulp nodig hebt met prototyping, ontwerpverificatie, component sourcing of massaproductie, wij bieden end-to-end ondersteuning om het succes van uw project te garanderen. Voor PCBA-diensten, verstrek uw BOM (Bill of Materials) en eventuele specifieke assemblage-instructies. Wij bieden ook DFM/DFA-analyse om uw ontwerpen te optimaliseren voor maakbaarheid en assemblage, wat zorgt voor een soepel productieproces.