
Fabricage en productie van printplaten voor glasvezelgestuurde UAV-besturing

De besturing van UAV's met glasvezelgeleiding is een discipline die rechtstreeks voortkomt uit de technologie van antitankraketten met draadgeleiding. Bij deze systemen stuurt een operator een projectiel via een fysieke verbinding, die door de aard van het medium ongevoelig is voor radiostoring en GPS-blokkering. De moderne variant vervangt koperdraad door single-mode glasvezel, waardoor de beperkte bandbreedte en gevoeligheid voor elektrische interferentie van het origineel worden ingeruild voor gigabit-communicatie en volledige elektromagnetische stilte. De printplaat voor de besturing van de UAV met glasvezelgeleiding vormt het vliegende deel van dit systeem: deze ontvangt optisch stuurcommando's van de operator, zet deze om in vluchtbesturingssignalen, beheert de ingebouwde sensoren en stuurt video en telemetrie terug via dezelfde glasvezel die uit een container komt terwijl het platform zich voortbeweegt.
Wat dit bord onderscheidt van een conventionele vluchtcontroller is niet de rekenkracht, maar de eisen van de optische interface in combinatie met strikte realtime-vereisten. De besturingscommando-lus – van input van de operator tot actuatorbeweging – moet binnen de aerodynamische reactietijd van het platform worden voltooid. Voor bewakingsdrones met langzame, weloverwogen vluchtprofielen is 40-50 ms acceptabel. Voor snelle tactische platforms die eindmanoeuvres uitvoeren, kan het budget onder de 10 ms liggen. Deze timingvereisten bepalen elke architectuurkeuze: glasvezelinterface, processorkeuze, actuatoruitvoermethode en failsafe-gedrag.
Vraag een offerte aan voor een glasvezelgestuurde besturingsprintplaat.
Snel antwoord
Een vezelgeleide UAV-besturingsprintplaat verwerkt stuurcommando's die via een uitgerolde optische vezel worden ontvangen, zet optische signalen om in vluchtbesturingsuitgangen met een latentie van minder dan 50 ms, stuurt video en telemetrie via dezelfde vezel terug met behulp van WDM, en voert een deterministisch failsafe-gedrag uit bij vezelverlies. Het ontwerp, dat is afgeleid van de FOG-M-raket, geeft prioriteit aan commandolatentie, betrouwbaarheid bij eenmalig of beperkt hergebruik en harde real-time determinisme. Het verschilt van printplaten met kabelhaspels doordat de vezel nooit wordt teruggehaald — het platform rolt de vezel met vliegsnelheid uit een container en het vezelspoor blijft achter.
Inhoudsopgave
- Erfgoed: Van FOG-M tot moderne glasvezelgestuurde drones
- Systeemarchitectuur en de rol van de raad van bestuur
- Begeleidingscommandopad en latentiebudget
- Sensorfeedback en videoretourpad
- Monitoring van vezeldosering
- Fail-safe ontwerp voor vezelverlies
- Processor- en RTOS-selectie
- Energiearchitectuur voor platforms voor eenmalig gebruik
- Geleide versus bekabelde drone: verschillen in ontwerp
- Productie en kwalificatie
- FAQ
Erfgoed: Van FOG-M tot moderne glasvezelgestuurde drones
De BGM-71 TOW-raket (jaren 1970) gebruikte koperdraad die tijdens de vlucht zowel vanuit de lanceerinrichting als vanuit de raket werd afgerold, waarbij geleidingssignalen over de draad werden verzonden. Het bereik werd beperkt door de treksterkte van de draad en de verzwakking van het elektrische signaal – doorgaans minder dan 4 km. Eind jaren 1970 en in de jaren 1980 onderzochten defensieonderzoeksprogramma's de mogelijkheid om koper te vervangen door glasvezel om twee redenen: de gigabitbandbreedte van glasvezel maakte de terugkoppeling van videobeelden van een camera in de raketzoeker mogelijk, en de ongevoeligheid van glasvezel voor elektromagnetische interferentie nam de zorgen weg over storingen in draadgeleide systemen door krachtige microgolfzenders.
Het Fiber Optic Guided Missile (FOG-M)-programma demonstreerde het concept, maar werd geannuleerd voordat de productie van start kon gaan. De technologie die ermee werd gevalideerd – glasvezelkabels die zowel vanuit het lanceerplatform als vanuit de raket werden afgegeven, met optische geleidingscommando's en videobeelden – vormde de basis voor moderne glasvezelgeleide drone-architecturen. Het belangrijkste verschil is dat de huidige platforms drones zijn in plaats van eenrichtingsmunitie: ze dragen camera's en sensorsystemen voor inlichtingen-, bewakings- en verkenningsdoeleinden in plaats van kernkoppen, ze kunnen in de lucht blijven hangen in plaats van rechtstreeks naar een doelwit te vliegen, en in sommige configuraties kunnen ze worden teruggevonden en hergebruikt.
De moderne, vezelgeleide besturingsprintplaat erft de fundamentele signaalarchitectuur van FOG-M — optische commando-doorvoer, video-terugvoer, passieve vezeldistributie — en past deze aan de vluchtprofielen van drones, de huidige processorarchitecturen en de beschikbaarheid van commerciële optische vezel- en transceivertechnologie tegen kosten die in de jaren 1980 niet beschikbaar waren.
Systeemarchitectuur en de rol van de raad van bestuur
Het glasvezelgeleide systeem bestaat uit: grondstation (bedieningsconsole + glasvezelspoel + optische zender/ontvanger) → uitgerold glasvezel → besturingsprintplaat in de lucht → vluchtactuatoren + camera + sensorpayload. De besturingsprintplaat is de enige interface tussen grond en lucht gedurende de gehele missie. De optische interface moet commando's betrouwbaar ontvangen, de processor moet deze in realtime uitvoeren en de actuatordrivers moeten zuivere, snelle signalen naar de vluchtbesturingsoppervlakken of motoren sturen.
In tegenstelling tot een drone met kabel, waarbij de glasvezel wordt beheerd door een bidirectioneel spoelsysteem, rolt een glasvezelgeleid platform de glasvezel passief af vanuit een canister. De glasvezel rolt af naarmate de drone beweegt, en wanneer de canister leeg is, stopt de communicatie. De elektronische interface van de canister wordt beheerd door de printplaat van de glasvezelcanister , die de resterende glasvezel, de spanning bij de uitgangsgeleider en de afrolsnelheid bewaakt. De besturingsprintplaat ontvangt statusgegevens van de canisterprintplaat via een interboardbus en gebruikt deze voor beslissingen over het missiebeheer.
Opdeling van de printplaat: sommige ontwerpen integreren de optische interface, processor, actuatoruitgangen en canisterbewaking op één printplaat. Andere ontwerpen splitsen de optische interface op naar een aparte printplaat voor de optische datalink, die via een snelle connector met de besturingsprintplaat is verbonden. De geïntegreerde aanpak bespaart gewicht en het aantal connectoren. De gesplitste aanpak maakt onafhankelijke optimalisatie mogelijk van de analoge optische interface en de digitale besturingsfunctie, en kan de EMC tussen beide vereenvoudigen.
Begeleidingscommandopad en latentiebudget
De besturingslus verloopt als volgt: invoer van de operator → grondbesturingssoftware → optische codering → glasvezel → optische ontvanger in de lucht → elektrische conversie → protocoldecodering → commandovalidatie → actuatoruitvoer → aerodynamische respons → camerabeeld → videocodering → optische transmissie → glasvezel → grondontvanger → weergave. Het gedeelte van deze lus waarvoor de besturingsprintplaat verantwoordelijk is — van optische ontvangst tot actuatoruitvoer — moet binnen het totale latentiebudget passen. Dit budget wordt bepaald door de aerodynamische responstijd van het platform min de vertraging van de glasvezelverbinding (verwaarloosbaar bij kabellengtes onder de 10 km: ~50 µs/km enkele reis bij c/n ≈ 0.67c).
Platformspecifieke latentiedoelstellingen:
- Langzame bewakingsdrone (3–5 m/s, grote spanwijdte): Totale lusbudget 80–150 ms; budget voor besturingsprintplaat ~20–40 ms
- Tactische ISR-drone (10–20 m/s, gemiddelde wendbaarheid): Totale lusbudget 40–80 ms; budget voor besturingsprintplaat ~10–20 ms
- Snel manoeuvreerplatform (>20 m/s, hoge wendbaarheid): Totale lusbudget <30 ms; budget voor besturingsprintplaat <8 ms; vereist een speciale FPGA-gebaseerde besturing.
De latentie binnen de besturingsprintplaat wordt voornamelijk bepaald door: optisch-elektrische conversie (~1 µs, verwaarloosbaar), ontvangstbuffer voor het frameprotocol en CRC-controle (~50-200 µs, afhankelijk van protocol en processor), actuatorinterface (PWM-periode = 1/frequentie; bij 400 Hz is de maximale PWM-latentie 2.5 ms; het DSHOT digitale protocol reduceert dit tot ~100 µs).
Controle op de integriteit van commando's is verplicht: elk ontvangen frame moet een CRC of checksum bevatten die de processor valideert voordat het commando naar de actuatoruitgangen wordt gestuurd. Een corrupt commando dat zonder validatie wordt uitgevoerd, kan een vluchtbesturingsinput genereren die de operator niet heeft gegeven. De CRC-controle voegt ongeveer 5-20 µs toe aan de verwerkingslatentie, wat volkomen acceptabel is gezien de rol ervan bij het voorkomen van onterechte actuatorcommando's.
De context van het ontwerp ter voorkoming van storingen is hier relevant: omdat commando's via glasvezel worden verzonden, is de dreiging van RF-storingen, die de basis vormt voor het ontwerp van printplaten ter voorkoming van storingen, volledig afwezig. Het beveiligingsrisico voor glasvezelgeleide systemen is fysiek van aard – het doorsnijden van de glasvezel, fysieke onderschepping van de container – en niet elektromagnetisch.
Sensorfeedback en videoretourpad
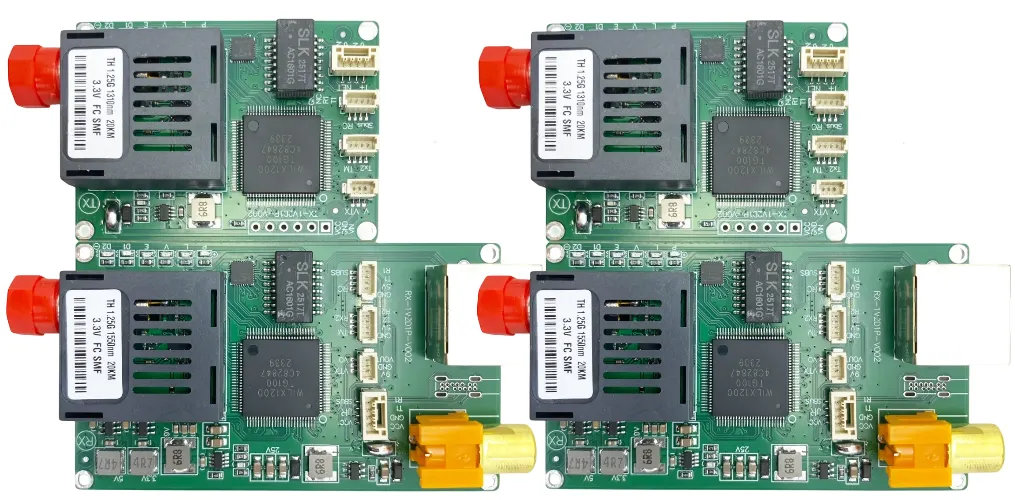
Video- en telemetriegegevens worden via dezelfde glasvezel verzonden met behulp van golflengtemultiplexing (WDM). Een typisch voorbeeld: commando's worden verzonden op 1310 nm, video wordt teruggestuurd op 1550 nm. De twee golflengten delen dezelfde fysieke glasvezel, maar worden aan beide uiteinden gescheiden door WDM-optische koppelaars (golflengte-selectieve straalsplitsers). Deze bidirectionele architectuur op één glasvezel is cruciaal voor glasvezelgeleide platforms, omdat de glasvezel wordt uitgerold en geen bundel van meerdere strengen kan zijn — gewicht en containercapaciteit vereisen een enkele glasvezel.
De videopipeline op de luchtgedragen printplaat: camerasensor → ISP (beeldsignaalprocessor) → compressie-engine (H.264 of H.265 hardware-encoder) → packetisering → optische zender. Ongecomprimeerde 1080p60 vereist ongeveer 3 Gbps; na H.264-codering met een kwaliteitsniveau dat geschikt is voor bewaking, kan dezelfde stream 10-50 Mbps zijn. Compressie is essentieel voor elk glasvezelgeleid platform met een praktische behuizing, omdat het gebruik van optische interfaces van 100 Mbps tot 1 Gbps mogelijk maakt in plaats van 10 Gbps, met bijbehorende verlagingen van de kosten van de transceiver, het stroomverbruik en de complexiteit van het printplaatontwerp.
De videopipeline volgt dezelfde ontwerpprincipes voor de fysieke laag als een speciaal optisch datalinkbord , aangepast aan de mechanische omgeving van de glasvezelafgifte. Met name de uittredingshoek van de glasvezel en eventuele spanning die door het afgiftemechanisme wordt geïntroduceerd, kunnen moduskoppeling in multimode glasvezel veroorzaken. Daarom worden standaard single-mode glasvezel en golflengtecompatibele transceivers gebruikt.
Monitoring van vezeldosering
De besturingsprintplaat bewaakt drie doseerparameters, direct of via de interfaceprintplaat van de doseerbus:
- Optisch vermogen bij de ontvanger: De meest fundamentele indicator voor de integriteit van de vezel. Een plotselinge vermogensdaling duidt op een breuk; een geleidelijke afname kan wijzen op een overschrijding van de buigradius in het uitgeworpen traject of op vervuiling bij de uitgangsgeleider.
- Geschatte resterende hoeveelheid vezels: afgeleid van snelheidsintegratie (∫v dt) vergeleken met de gekalibreerde capaciteit van de canister. Nauwkeurigere methoden maken gebruik van een roterende encoder op de uitgangsspoel of een directe vezellengtesensor. Een waarschuwing voor een laag vezelniveau (10-20% resterend) activeert de berekening van het retourtraject.
- Spanning bij de uitgangsgids: Een rekstrookje of krachtsensor op de uitgangsgeleider detecteert het vastlopen van de vezel — het vastlopen van de vezel in de grond of een obstakel veroorzaakt een spanningspiek voordat de vezel breekt. De detectie geeft een waarschuwing van ongeveer 50-200 ms, voldoende tijd om op sommige platforms een ontwijkende manoeuvre uit te voeren.
Alle drie de parameters moeten met een voldoende hoge frequentie worden bemonsterd om de failsafe-logica in paragraaf 6 te ondersteunen. Een bemonsteringsfrequentie van 1 kHz voor het optisch vermogen is gebruikelijk; dit biedt een resolutie van 1 ms voor breukdetectie. Een bemonsteringsfrequentie van 500 Hz voor de spanning is voldoende. De schatting van de resterende vezel kan met een frequentie van 10-50 Hz worden uitgevoerd, aangezien het leeglopen van de canister een langzaam proces is ten opzichte van de regelcyclus. De werking van de doseerapparatuur wordt gedetailleerd beschreven in de context van de printplaat van de vezeldoseerbox.
Fail-safe ontwerp voor vezelverlies
De fundamentele ontwerpeis: elk vezelverlies moet een gedefinieerde, deterministische respons hebben.
In tegenstelling tot een drone met een kabel, waarbij de glasvezel een heen- en terugreis aflegt en de degradatie geleidelijk en voorspelbaar is, kan een uitgerolde glasvezel abrupt en zonder waarschuwing breken – door het terrein, een rotor of een bedieningsfout aan de grondzijde. De besturingsprintplaat moet glasvezelverlies beschouwen als een verwachte gebeurtenis, niet als een uitzonderlijke storing. De reactie moet vooraf gedefinieerd zijn, geïmplementeerd in hardware of firmware met watchdog-ondersteuning, en getest worden op de grond vóór elke vlucht.
Toestandsmachine voor detectie van vezelverlies:
- Het optisch vermogen daalt onder de drempelwaarde T_low (ingesteld op 3 dB boven de minimale ontvangergevoeligheid).
- Starttimer: venster van 100–500 ms (onderscheidt tijdelijk verlies van permanente breuk; tijdelijk verlies kan optreden tijdens abrupte bewegingen die de uittredingshoek van de vezel belasten)
- Als de stroom binnen het aangegeven tijdsvenster herstelt: registreer de gebeurtenis, ga door met de werkzaamheden en waarschuw de operator.
- Als de stroom niet herstelt: meld een glasvezelbreuk en activeer de failsafe-modus.
Opties voor de failsafe-modus (voorgeconfigureerd per missietype):
- Autonoom zweven: Schakel over naar de ingebouwde GPS of barometrische stabilisatie, blijf op de huidige positie en wacht op een poging tot herverbinding door de operator via RF-back-up (indien aanwezig).
- Terug in de bus: Navigeer naar de laatst bekende positie van de container met behulp van de ingebouwde IMU-navigatie en probeer de glasvezelverbinding te herstellen.
- Eindmanoeuvre: Voor munitietoepassingen: voer een voorgeprogrammeerde eindnadering uit naar de laatst bekende doelcoördinaten.
- Gecontroleerde afdaling: Als autonoom vliegen niet haalbaar is, verlaag dan de snelheid tot de minimale gecontroleerde daalsnelheid en schakel de motoren uit bij nadering van de grond.
De hardware-watchdog is essentieel: een speciale watchdog-timer-IC (geen software-watchdog) bewaakt het heartbeat-signaal van de processor. Als de processor vastloopt – door een firmwarefout, een door elektromagnetische interferentie veroorzaakte latch-up of een stroomstoring – activeert de watchdog het failsafe-relais en stuurt de actuatoren binnen de watchdog-time-out (doorgaans 50-200 ms) naar een vooraf gedefinieerde veilige toestand. Dit is de laatste verdedigingslinie tussen een processorstoring en een onbeheersbaar platform.
Processor- en RTOS-selectie
De besturingsprintplaat vereist een processor die in staat is tot deterministische realtime-uitvoering. De belangrijkste parameters zijn de maximale interruptlatentie (de vertraging tussen het moment dat een binnenkomend commandopakket een interrupt activeert en het moment dat de interruptservice-routine begint met uitvoeren) en de contextwisseltijd (de tijd die nodig is om de huidige taakstatus op te slaan en een nieuwe taak te laden). Variatie in deze parameters draagt direct bij aan het latentiebudget van de besturingslus.
Processorcategorieën:
- ARM Cortex-M7 (bijv. STM32H7): 480 MHz, hardware FPU, maximale interruptlatentie ~12 cycli (~25 ns), voldoende voor platforms die een regelcyclus van >5 ms vereisen. Kosteneffectief, veel gebruikt in commerciële drone-vluchtcontrollers. Geschikt voor de meeste glasvezelgeleide bewakingsplatforms.
- ARM Cortex-R5: Lockstep dual-core processor voor veiligheidskritische toepassingen, deterministische responstijd, geen onverwachte cachevertragingen. Geselecteerd voor defensieplatforms waar de vluchtbesturingsfunctie moet voldoen aan de Safety Integrity Level (SIL)-normen.
- FPGA-gebaseerde besturing (Xilinx Zynq, Intel Cyclone): Voor platforms die regelkringen met een responstijd van minder dan een milliseconde vereisen, voert de FPGA-architectuur het besturingsalgoritme uit in speciale logica met een deterministische latentie van één klokcyclus. De processor (ARM-kern binnen de SoC) behandelt niet-realtime functies: telemetrie-registratie, bewaking van de glasvezelstatus en missiebeheer.
RTOS-keuze: FreeRTOS is de meest gangbare keuze voor embedded dronebesturing vanwege de kleine footprint, deterministische taakplanning en het brede ecosysteem. Zephyr wint aan populariteit vanwege de moderne architectuur en ondersteuning voor veiligheidscertificeringskaders. Bare-metal (zonder RTOS) is acceptabel voor de eenvoudigste platforms waar de besturingslus de enige belangrijke taak is, maar de complexiteit neemt toe naarmate de functionaliteit groeit.
Energiearchitectuur voor platforms voor eenmalig gebruik
Wegwerpbare, glasvezelgeleide platforms hebben te maken met een beperking in de stroomvoorziening die niet geldt voor herbruikbare drones: het stroomsysteem moet geoptimaliseerd zijn voor één enkel missieprofiel (van opstijgen tot einde van de glasvezel), zonder dat er behoefte is aan beheer van laadcycli of de levensduur van de batterij op de lange termijn. Dit maakt een agressieve celselectie mogelijk: lithium-polymeercellen met een hoge ontladingscapaciteit en piek-C-waarden die de levensduur in een herbruikbaar platform onaanvaardbaar zouden verkorten, zijn hier uitermate geschikt.
De stroomverdeling van de besturingsprintplaat moet de stroompiek bij het opstarten van de motor (enkele honderden ampère in kleine drones) aankunnen zonder dat de voedingsspanning onder de drempelwaarde voor spanningsdaling van de processor zakt. De bulkcapaciteit nabij de voedingsingang van elke ESC, in combinatie met aparte voedingsvlakken voor de motorsturing en de avionica (verbonden op één sterpunt), voorkomt dat schakelruis van de motor in de besturingselektronica terechtkomt.
Batterijbewaking: coulomb-telling levert de laadstatus voor missiebeheer. Voor wegwerpplatformen is de primaire zorg het voltooien van de missie vóór ontlading, niet de levensduur van de batterij. De laadstatuscurve stuurt de logica voor terugkeer naar het startpunt of het afbreken van de missie, samen met de schatting van de resterende vezelcapaciteit. De ontwerpprincipes voor stroomdistributie in omgevingen met beperkte GPS-ontvangst gelden ook hier voor drone-PCB's zonder GPS- signaal. De afwezigheid van GPS-storingen neemt de noodzaak van een EMI-bestendige voeding in de avionica-ruimte niet weg.
Geleide versus bekabelde drone: verschillen in ontwerp
| Ontwerpaspect | Vezelgeleid (afgegeven) | Gekoppeld (via spoelbeheer) |
|---|---|---|
| Vezelbeheer | Passieve dosering, geen terugname nodig, de verpakking raakt leeg tot nul. | Actieve bidirectionele spoel, motorisch geregelde spanning, vezel wordt bij het aanlandingsproces teruggewonnen. |
| Regellusvertraging | Een reactietijd van minder dan 50 ms is cruciaal voor de meeste platforms; minder dan 10 ms voor platforms die snelle manoeuvres uitvoeren. | Hogere tolerantie — 100-200 ms acceptabel voor stationaire of langzaam bewegende, aan een kabel bevestigde ISR-platforms |
| Reactie op vezelbreuk | Moet omgaan met abrupte, onverwachte onderbrekingen; deterministische failsafe verplicht | Kan waarschuwen vóór een storing; de spoelmotor geeft spanningsfeedback en voorspelt zo een breuk. |
| Platformhergebruik | Vaak wegwerpbaar; sommige ISR-varianten zijn ontworpen om te worden teruggehaald. | Meestal herbruikbaar; romp en elektronica ontworpen voor herhaalde vluchten. |
| PCB-bus | Passieve bewaking van de vezeltoevoer; geen motoraandrijving | Actieve motorische controle; spanningsregulatie; bidirectionele vezellengtevolging |
| EMI-verharding | Standaard voor commercieel gebruik; MIL-STD-461 voor defensie | Hetzelfde vereistenbereik; EMI-bestendig ontwerp De praktijken zijn in gelijke mate van toepassing. |
Productie en kwalificatie
De productieaanpak is onderverdeeld op basis van het model voor hergebruik van platforms:
Wegwerpplatformen: Standaard FR-4, 4-6 lagen, componenten van commerciële kwaliteit, geautomatiseerde SMT-assemblage, 100% in-circuit test (ICT) en functionele test, steekproefsgewijze milieuscreening. Kwalificatie vindt plaats door middel van ontwerpanalyse en beperkte milieutests in plaats van volledige naleving van MIL-STD-810. Kosten zijn de belangrijkste factor: een platform dat bij eenmalig gebruik wordt vernietigd, kan geen printplaat van $ 50,000 dragen. De fabricage van FR-4 printplaten met standaard loodvrije assemblage voldoet aan de betrouwbaarheidseis voor een missieprofiel dat in uren wordt gemeten.
Herbruikbare ISR-platforms: Benaderingen van ontwerp en kwalificatie volgens militaire normen — polyimide- of FR-4-substraat met hoge Tg-waarde, IPC Klasse 2 of 3 assemblageacceptatie, conforme coating voor vocht- en vervuilingsbestendigheid, MIL-STD-810 milieukwalificatietests. Functionele tests omvatten: terugkoppeling van geleidingscommando's bij extreme bedrijfstemperaturen, simulatie van vezelbreuk (optische verzwakker ingevoegd om te bevestigen dat de failsafe-triggers correct werken bij de gedefinieerde drempelwaarde), latentiemeting over het volledige commandopad.
Highleap verzorgt de fabricage en assemblage van zowel wegwerp- als herbruikbare glasvezelgestuurde besturingskaarten, met documentatiepakketten die zijn afgestemd op elk kwalificatieniveau.
FAQ
Hoe ver kan een drone met glasvezelgeleiding vliegen?
Het bereik wordt beperkt door de capaciteit van de canister — de lengte van de vezel die in de canister aan de luchtzijde kan worden gewikkeld, plus de vezel op de spoel aan de grondzijde. De praktische capaciteit van een canister in de lucht is 5–20 km voor een canister met een gewicht van 2–8 kg. Sommige grotere platforms hebben een capaciteit van meer dan 30 km. Het optische linkbudget is niet de beperkende factor — 1310 nm single-mode vezel met een verlies van 0.35 dB/km en een optisch budget van 20 dB ondersteunt 57 km, wat de canistercapaciteit ruimschoots overtreft.
Kan de glasvezelgestuurde architectuur autonome waypointnavigatie ondersteunen?
Ja, autonome navigatie draait op de ingebouwde processor en vereist geen glasvezelverbinding. De glasvezelverbinding verzendt commando's van de operator en stuurt videobeelden terug voor situationeel bewustzijn. Autonome modi zijn met name belangrijk voor platforms met glasvezelgeleiding, omdat de operator tijdelijk het beeld kan verliezen (doordat het terrein het zicht op de camera belemmert) terwijl het platform autonoom blijft navigeren.
Wat gebeurt er als de vezel aan het aardingseinde (vlakbij de spoel) breekt?
Het optische verlies is vanuit het perspectief van de boordcomputer identiek, ongeacht waar de vezel breekt. De detectie- en failsafe-logica beschreven in paragraaf 6 is evenzeer van toepassing op een breuk aan de grondzijde als op een breuk in de lucht. Fysiek gezien komt een breuk aan de grond mogelijk vaker voor: de vezel nabij het lanceerpunt is stationair en kwetsbaar voor beschadiging door voertuigen of personeel.
Welke gevolgen heeft het uitvallen van GPS-locaties voor dit systeem?
Voor de glasvezelcommunicatie: helemaal niet. De glasvezelverbinding is immuun voor GPS-storingen of -vervalsing. Voor de failsafe-autonome modus: aanzienlijk. Als de failsafe afhankelijk is van GPS-gestuurde terugkeer naar het startpunt, schakelt GPS-storing deze optie uit. Defensiegerichte ontwerpen implementeren daarom een IMU-only dead-reckoning failsafe als primaire autonome modus, met GPS als secundaire optie indien beschikbaar. GPS-ontkende drone PCB De ontwerpcontext heeft betrekking op de hardware voor traagheidsnavigatie die aan deze functionaliteit ten grondslag ligt.

aanbevolen berichten

PCB-assemblage voor consumentenelektronica
Highleap Electronics levert printplaten voor consumentenelektronica...

PCB-assemblage met firmwareprogrammering
Highleap Electronics levert PCB-assemblage inclusief firmware...
24-laags PCB-fabrikant in China
Hoe vraag ik een offerte aan voor printplaten? Laten we een DFM/DFA-analyse uitvoeren voor...
Ultrafijne lijn printplaatproductie voor routing met hoge dichtheid
Hoe vraag ik een offerte aan voor printplaten? Laten we een DFM/DFA-analyse uitvoeren voor...
Hoe u een offerte voor PCB's kunt krijgen
Wij voeren een DFM/DFA-analyse voor u uit en sturen u een rapport.
U kunt uw bestanden veilig uploaden via onze website.
Om u een offerte te kunnen sturen, hebben wij de volgende gegevens nodig:
-
- Gerber, ODB++ of .pcb, spec.
- BOM-lijst als u assemblage nodig heeft
- Aantal
- Draaitijd