
Placa de circuito impresso para driver de motor de robôs: Estágio de potência, EMI e proteção.
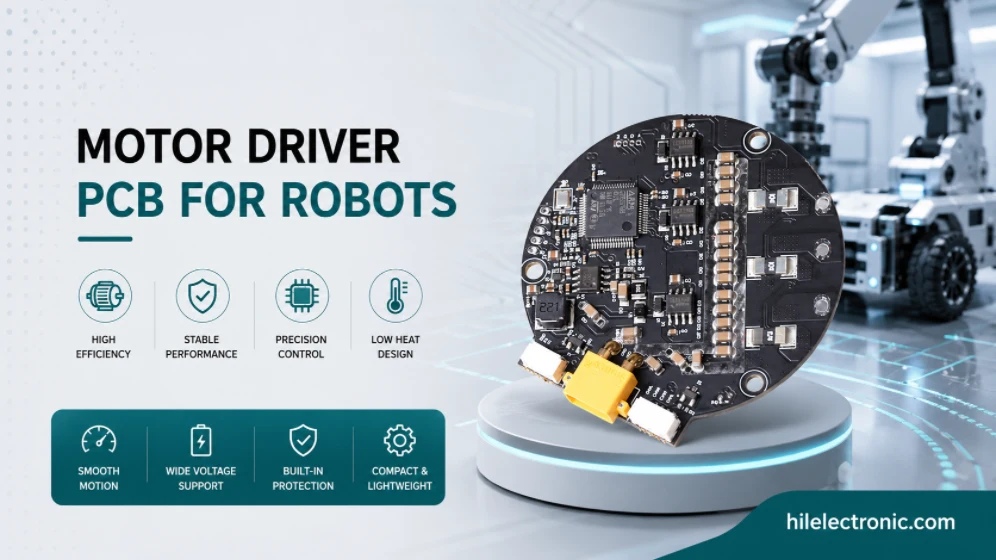
As placas de circuito impresso (PCBs) de acionamento de motores atuam na interface entre a lógica e o movimento em um robô. Elas recebem sinais de comando de baixa potência do controlador e produzem as correntes de fase de alta corrente e temporização precisa que fazem o robô se mover. Em programas de robótica, as placas de acionamento de motores geralmente são os componentes eletrônicos de maior potência, maior corrente e maior carga térmica — dissipando dezenas a centenas de watts continuamente e conduzindo correntes de fase de alguns amperes a mais de cem amperes. Esta página aborda especificamente o projeto e a fabricação de PCBs de acionamento de motores para robôs: as escolhas de projeto orientadas ao atuador, a engenharia do estágio de potência, as disciplinas térmicas e de EMI e as considerações de fabricação aplicáveis.
Os controladores de motor também são onde grande parte da engenharia de confiabilidade do robô realmente acontece. Uma placa de controle que dissipa calor dentro dos limites, contém sua própria interferência eletromagnética (EMI), detecta falhas de forma confiável e oferece um comportamento seguro em caso de falha contribui para a confiabilidade do robô; uma placa de controle que falha nesses aspectos gera devoluções em campo, independentemente da qualidade do projeto do restante da eletrônica. Investir em placas de controle de motor adequadas é um dos investimentos de engenharia de maior impacto que um programa de robótica pode fazer.
O que realmente fazem as placas de circuito impresso (PCBs) dos drivers de motores de robôs
As placas de circuito impresso (PCBs) dos controladores de motor convertem comandos de software em corrente controlada.
A placa controladora do motor é onde os sinais de comando se transformam em corrente de fase, torque, calor e EMI (interferência eletromagnética). Em robótica, essa conversão deve ser suave, mensurável, protegida e termicamente estável, pois a qualidade do movimento e a confiabilidade em campo dependem disso.
As placas de circuito impresso (PCBs) dos controladores de motor ficam na interface entre a lógica de controle e o movimento mecânico. Elas recebem sinais de comando de baixa potência do controlador e produzem as correntes de fase de alta corrente e temporização precisa que fazem os atuadores se moverem. Em robótica, as PCBs dos controladores de motor geralmente são as placas de maior consumo de energia do sistema, dissipando dezenas a centenas de watts continuamente e conduzindo correntes de fase de alguns amperes a mais de cem amperes, dependendo do atuador. O que torna os controladores de motor de robôs particularmente exigentes:
- Alta densidade de corrente: Correntes de fase de 10 a 100 A em placas fisicamente compactas. O peso do cobre, a geometria das trilhas e o gerenciamento térmico são todos limitados pela exigência de densidade de corrente.
- Troca rápida: Comutação de MOSFET ou IGBT em 10-100 kHz. As transições de comutação geram EMI que deve ser contida dentro da própria placa de acionamento.
- Detecção precisa de corrente: Sensores de derivação ou de efeito Hall que suportam o controle de torque em malha fechada. O posicionamento e a disposição dos sensores afetam diretamente a precisão da medição.
- Dissipação térmica: As perdas no estágio de acionamento se concentram nos MOSFETs ou IGBTs. O calor que se dissipa através de cobre espesso, vias térmicas e dissipação de calor mecânica determina em conjunto a temperatura de junção.
- Isolamento: Algumas arquiteturas exigem isolamento galvânico entre o lado de controle e o lado de alimentação. O isolamento pode ser óptico, magnético ou capacitivo, dependendo da necessidade específica.
- Arquitetura de segurança: As falhas no inversor de frequência devem resultar em comportamentos seguros. A proteção de hardware, a detecção redundante e os circuitos de desligamento seguro do torque trabalham em conjunto para garantir esse comportamento seguro.
Programas que envolvem o projeto do driver do motor desde o início — antes que a seleção do atuador mecânico esteja totalmente definida — às vezes influenciam a escolha do atuador por meio de feedback sobre a praticidade elétrica. Um atuador que exige corrente de pico incomum ou proteção específica pode levar à escolha de um atuador diferente com desempenho mecânico semelhante e eletrônica de acionamento mais simples. Esse feedback bidirecional entre o projeto mecânico e o elétrico geralmente produz resultados integrados melhores do que o projeto sequencial, no qual a seleção mecânica é congelada antes da análise elétrica.
A seleção do atuador também afeta o número total de placas de acionamento necessárias para um robô. Um humanoide pode precisar de dezenas de controladores de juntas; um braço industrial normalmente tem menos controladores, porém maiores. O número e o tipo específico de controladores definem a faixa de volume de produção da placa de acionamento — muitos controladores pequenos e idênticos amortizam o custo não recorrente (NRE) em muitas unidades, enquanto alguns controladores exclusivos de alta potência se aproximam mais da viabilidade econômica de protótipos.
A escolha correta da eletrônica de acionamento do motor determina se o robô se move de forma suave e confiável ou se produz movimentos bruscos e instáveis, com falhas prematuras. A qualidade do projeto e da fabricação das placas de acionamento afeta o desempenho geral do robô.
Tipos de atuadores e seus requisitos de acionamento
A escolha do atuador determina a topologia, a detecção e a estratégia de proteção.
Sistemas de atuadores BLDC, PMSM, de passo, CC com escovas, servo e lineares exigem topologias de ponte, sensores de corrente, feedback, proteção e comportamento de controle diferentes. Congelar o atuador antes de revisar a eletrônica do driver pode gerar penalidades desnecessárias de corrente, térmicas ou de fornecimento de energia.
O tipo de atuador influencia a maioria das decisões de projeto em uma placa controladora de motor. Atuadores diferentes exigem eletrônica de acionamento, sensores e algoritmos de controle distintos. As principais categorias de atuadores e seus respectivos requisitos de acionamento são:
- BLDC (motor CC sem escovas): Inversor trifásico que aciona comutação trapezoidal ou senoidal. Comutação com ou sem sensor Hall. Comum em rodas motrizes, hélices e aplicações gerais de movimento.
- PMSM (motor síncrono de ímã permanente): Inversor trifásico com controle FOC senoidal. Feedback do encoder para controle preciso de posição e torque. Comum em servos de precisão e aplicações de movimento exigentes.
- Passo a passo: Acionamento bifásico ou pentafásico com micropassos. Posicionamento em malha aberta por padrão; opções de malha fechada disponíveis. Comum em aplicações de posicionamento de precisão de baixo custo.
- Servo (CA ou CC): Movimento de alta precisão com feedback de encoder. Servocontroladores CA cada vez mais comuns; servocontroladores CC com escovas em declínio, mas ainda utilizados. Comuns em braços industriais e robótica de precisão.
- Atuador linear: Existem diversas topologias de acionamento, dependendo da tecnologia do atuador. Acionamentos por bobina móvel, piezoelétricos ou com fuso de esferas acionado por motor têm requisitos específicos.
O layout do circuito de comutação é uma das áreas específicas onde o projeto da placa de acionamento obtém sucesso ou apresenta desempenho eletromagnético marginal. Cada nanohenry de indutância no circuito de comutação gera sobretensão nas transições de chaveamento; cada sobretensão gera emissões de banda larga. Programas que tratam o layout do circuito de comutação como uma disciplina — com metas de área de circuito definidas e inspeção pós-layout — atendem às metas de EMC de forma mais confiável do que programas que se baseiam em regras gerais de layout.
O projeto térmico que atende às especificações sob carga nominal também deve suportar a carga máxima. Uma placa de acionamento dimensionada para corrente nominal contínua ainda pode falhar em ciclos de sobrecarga comuns em robótica — picos de inicialização, condições de travamento durante o encontro com obstáculos ou breves eventos de torque máximo. Programas que especificam o projeto térmico com base no ciclo de trabalho real, incluindo eventos de carga máxima, dimensionam o resfriamento para suportar o serviço real; programas que especificam com base na média nominal às vezes descobrem falhas térmicas em raros eventos de alta carga.
A seleção do atuador na fase de projeto mecânico determina em grande parte a eletrônica de acionamento. Programas que alinham a seleção de atuadores mecânicos e elétricos produzem projetos integrados; programas que os tratam separadamente às vezes descobrem incompatibilidades na integração. A página da placa de circuito impresso do controlador servo e BLDC aborda a eletrônica específica.
Projeto do Estágio de Potência: Chaves, Acionamento de Gate, Barramento, Sensores, Layout
O projeto do estágio de potência diz respeito principalmente à geometria do circuito de corrente.
O circuito de acionamento do gate, o posicionamento dos MOSFETs ou IGBTs, os capacitores do barramento CC, os shunts, as saídas de fase e os caminhos de retorno devem minimizar a área do circuito de alta di/dt. Uma placa pode atender aos requisitos do esquema e ainda assim falhar nos testes de EMI ou térmicos se os circuitos de corrente do estágio de potência forem fisicamente deficientes.
O projeto do estágio de potência em uma placa de driver de motor é onde a engenharia de alta corrente acontece. A seleção de MOSFETs ou IGBTs, o projeto do circuito de acionamento do gate e o gerenciamento térmico determinam em conjunto a capacidade de potência e a confiabilidade do driver. As principais considerações de projeto são:
- Seleção de interruptor: MOSFET para tensões mais baixas (<200 V) e frequências de comutação mais altas; IGBT para tensões mais altas ou frequências mais baixas. GaN e SiC são cada vez mais utilizados em aplicações de alta densidade de potência.
- Entrada para veículos: Drivers de porta isolados ou com referência ao terra, com controle de tempo morto. A seleção do resistor de acionamento da porta equilibra a perda de comutação com a geração de EMI.
- Capacitância do barramento: Barramento CC robusto com capacitores de baixa ESR e desacoplamento cerâmico. Seleção de capacitores otimizada para corrente e tensão de ondulação.
- Detecção de corrente: O shunt de baixa impedância é o mais barato e simples; o shunt em fase suporta o FOC diretamente; o efeito Hall é indicado para aplicações de alta corrente ou isoladas. O posicionamento afeta a precisão da medição.
- Amortecedores e grampos: Às vezes é necessário controlar transientes de comutação. Existe um equilíbrio a ser encontrado entre a redução das perdas de comutação e a geração de EMI.
- Layout: Área mínima do laço no caminho de comutação. Cada nanohenry de indutância do laço produz sobretensão nas bordas de comutação.
O controle de EMI é mais fácil de projetar desde o início do que corrigir após a prototipagem. Programas que planejam filtragem, blindagem e particionamento de layout durante o projeto inicial atingem as metas de EMC nos primeiros protótipos; programas que tratam a EMC como uma preocupação pós-protótipo frequentemente precisam de retrabalho para corrigir problemas que um projeto inicial previsível teria evitado. O investimento inicial em engenharia de EMC é pequeno comparado ao custo de retrabalho que evita.
A eletrônica de acionamento com classificação de segurança para robôs colaborativos e outras aplicações próximas a humanos exige uma arquitetura de segurança específica — monitoramento de canal duplo, circuitos de desligamento de torque seguro que atendam à norma IEC 61800-5-2 e garantias de hardware que resistam a falhas de software. Essas arquiteturas aumentam a complexidade do projeto e os requisitos de verificação de fabricação, mas possibilitam aplicações que, de outra forma, não poderiam ser comercializadas em ambientes próximos a humanos.
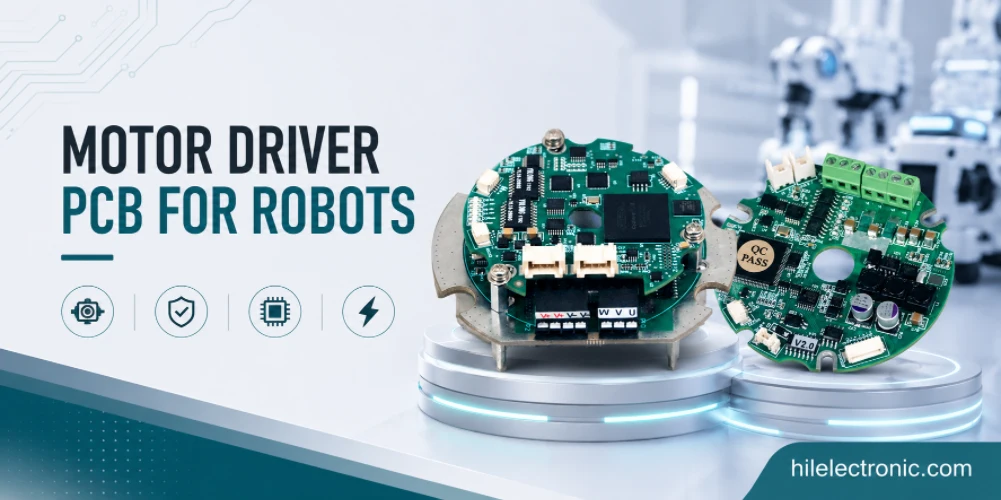
Gerenciamento térmico: Cobre espesso, vias térmicas, núcleo metálico, dissipadores de calor.
O projeto térmico deve ser verificado em relação ao perfil da missão, e não à classificação máxima.
Os componentes do controlador do motor podem suportar um pico de corrente curto, mas falhar sob aceleração repetida, travamentos ou altas temperaturas ambientes. A espessura do cobre, os furos de passagem, a dissipação de calor, o fluxo de ar, a condução na carcaça e a redução da potência nominal devem ser avaliados em relação ao ciclo de trabalho real do robô.
O gerenciamento térmico em placas de acionamento de motores é frequentemente o fator limitante do projeto. Perdas contínuas de dezenas de watts em uma placa compacta exigem um projeto térmico cuidadoso. As principais abordagens térmicas são:
- Cobre pesado: Padrão externo de 2 a 4 onças para drivers de motor. Distribui o calor dos pads dos switches para uma área maior da placa. Abordado na página do guia de projeto de PCB para robôs com cobre espesso.
- Vias térmicas: Matrizes de vias sob os pads dos switches conduzem calor para o cobre do lado oposto ou para o dissipador de calor. A densidade de vias é ajustada em função do custo de fabricação.
- Placa de circuito impresso com núcleo metálico: Placa de base em alumínio ou cobre para projetos de altíssima potência. A placa de base conduz o calor diretamente para o dissipador de calor do sistema.
- Fixação do dissipador de calor: Dissipador de calor mecânico fixado aos switches através de material de interface térmica. Padrão em drives que dissipam dezenas de watts continuamente.
- Fluxo de ar: Convecção forçada ou natural dimensionada para a dissipação do calor do inversor. Ruído e confiabilidade da ventoinha considerados juntamente com a eficácia do resfriamento.
- Redução de potência térmica: Especificar interruptores com margem acima da temperatura de junção esperada. Componentes para o consumidor final são fabricados conforme as especificações; componentes para robótica são fabricados com redução de potência para prolongar a vida útil.
A confiabilidade das placas de acionamento depende, principalmente, da qualidade da fabricação, incluindo a atenção às juntas de solda sob o estresse de ciclos térmicos. Acionamentos de alta potência sofrem ciclos térmicos com carga, tensionando as juntas de solda que precisam suportar anos de ciclos. A disciplina de montagem, incluindo o perfil de refluxo adequado, a liga de solda apropriada e a inspeção rigorosa, permite identificar juntas com desempenho insatisfatório antes do envio; programas que negligenciam essa disciplina frequentemente apresentam falhas por ciclos térmicos em campo.
A documentação para a produção de placas de acionamento inclui não apenas os registros de testes padrão, mas também as evidências específicas relacionadas à segurança. A verificação do circuito de proteção por unidade, a calibração da detecção de corrente por unidade, onde a precisão é crucial, e os registros de fabricação que dão suporte às solicitações de certificação do cliente formam, em conjunto, o pacote de documentação da placa de acionamento que os clientes de robótica industrial e colaborativa precisam.
Supressão de EMI em placas de acionamento de motores
O isolamento de EMI é mais barato na fase de projeto do que após a integração do gabinete.
Transições de borda, radiação de cabos, correntes de modo comum e ruído de terra podem afetar encoders, sensores, módulos sem fio e circuitos de segurança. Circuitos de proteção (snubbers), resistência de porta, filtragem, controle do caminho de retorno, blindagem e estratégia de cabeamento devem ser projetados antes da finalização do chicote e da caixa do motor.
A interferência eletromagnética (EMI) em placas de acionamento de motores é gerada por transientes de comutação e irradiada pela própria placa. Conter a EMI dentro da placa de acionamento — para que ela não se acople aos sensores ou interfaces de comunicação — é uma disciplina de projeto específica. As principais técnicas são:
- Design do amortecedor: Controla a taxa de transição entre fases. Há um equilíbrio entre as perdas de comutação e a geração de EMI (interferência eletromagnética).
- Minimização da área do loop: Os laços de corrente de comutação são mantidos pequenos. Cada nanohenry de indutância do laço irradia durante a comutação.
- blindagem: Invólucro condutor ou blindagem integrada nos projetos de maior emissão. Aumenta o custo, mas reduz o acoplamento.
- Filtrando: Filtragem de modo comum e diferencial na saída do inversor. Impede a radiação do cabo do motor.
- Particionamento do solo: Terras de alimentação e de sinal separadas, unidas em pontos definidos. Isso impede que ruídos entre a alimentação e o terra interfiram nos sinais do sensor.
- Projeto do cabo: Cabos de motor blindados onde o orçamento de EMI o exige. A terminação da blindagem do cabo afeta a eficácia.
Programas que tratam a produção de drivers de motor separadamente da produção de placas de controle às vezes perdem os benefícios da fabricação coordenada — cobertura de testes combinada, formatos de documentação alinhados e relacionamentos consistentes com fornecedores. Programas que consolidam a produção de drivers e placas de controle em um único fornecedor obtêm os benefícios da coordenação, ao custo de se comprometerem com esse fornecedor para ambas as categorias.
Os fatores econômicos que impulsionam a produção de drivers de motor são incomuns, pois as placas geralmente combinam componentes de alto custo (MOSFETs, drivers de gate, sensores de corrente, conectores) com fabricação em cobre de grande volume. A lista de materiais (BOM) por placa frequentemente excede o custo de fabricação em 3 a 5 vezes, portanto, a disciplina na aquisição de componentes é mais importante do que a disciplina no custo de fabricação. Programas que gerenciam cuidadosamente a aquisição de componentes produzem drivers com boa relação custo-benefício; programas que se concentram apenas no custo de fabricação frequentemente gastam demais com componentes sem perceber.
A página do guia de projeto de EMI e EMC para placas de circuito impresso de robôs abrange a disciplina de engenharia de forma mais ampla; as placas de acionamento de motores são normalmente a maior fonte individual de EMI em um robô.
Detecção de falhas, proteção, desligamento seguro do torque
Os circuitos de proteção devem definir o comportamento seguro, e não apenas a sobrevivência do componente.
As decisões relativas a sobrecorrente, subtensão, sobretemperatura, curto-circuito, dessaturação, frenagem e desligamento seguro do torque devem estar vinculadas ao que o robô precisa fazer durante uma falha. Um inversor protegido que para de forma imprevisível ou reinicia de forma insegura ainda representa um risco para o sistema.
A arquitetura de detecção de falhas e segurança em controladores de motores determina o que acontece quando algo dá errado. Sobrecorrente, sobretemperatura, sobretensão no barramento CC e perda de comunicação de controle exigem respostas seguras definidas. As principais categorias de proteção são:
- Proteção contra sobrecorrente: Limitação de corrente ciclo a ciclo por hardware como primeira linha; desligamento por sobrecorrente por software como segunda. O tempo de resposta é definido pela tolerância à corrente de falha do circuito.
- Acima da temperatura: Monitoramento da temperatura de junção nos interruptores; monitoramento da temperatura do motor na entrada do sensor. Redução de potência e desligamento à medida que a temperatura aumenta.
- Proteção do barramento CC: Detecção de sobretensão e subtensão. Dissipação de energia regenerativa no resistor de frenagem ou dimensionamento do capacitor de barramento para absorção.
- Desativação segura do torque: Desativação de comutação garantida por hardware. Atende à norma IEC 61800-5-2 STO para inversores de frequência com classificação de segurança.
- Perda de comunicação: Comportamento definido quando o comando de controle expira. Deixar o motor em ponto morto, frear ou manter a posição, dependendo da aplicação.
- Perda do codificador: Comportamento definido quando o feedback de posição falha. Modo de segurança para retornar a um estado seguro.
O diálogo contínuo entre engenharia e manufatura sobre a produção de placas de acionamento melhora tanto as placas quanto o relacionamento com o fornecedor ao longo do tempo. Os dados de falhas em campo que são compartilhados informam sobre melhorias tanto no projeto quanto na manufatura; as observações do processo que são compartilhadas informam sobre o refinamento do projeto. Programas que mantêm esse diálogo melhoram a confiabilidade das placas de acionamento em todas as gerações de produtos; programas que são simplesmente abandonados geralmente apresentam confiabilidade semelhante em todas as gerações, perdendo a oportunidade de melhoria.
A validação térmica na fase de fabricação aumenta a confiabilidade além da simulação de projeto. Um projeto que atende às metas térmicas na simulação pode não atendê-las na placa fabricada devido a variações de posicionamento, variações na interface térmica ou tolerâncias dos componentes. A medição térmica de amostras na fase de protótipo verifica a intenção do projeto e detecta problemas que, de outra forma, surgiriam em serviço.
Requisitos para fabricação, validação térmica e teste de placas de circuito impresso (PCB) de drivers de motor.
Os testes de produção devem incluir evidências de corrente, detecção e temperatura.
A fabricação de drivers de motor exige mais do que inspeção visual. A precisão da detecção de corrente, o comportamento do acionamento do gate, os limites programados no firmware, a elevação térmica nas amostras, os limiares de proteção e a integridade dos conectores devem ser verificados para que a placa fabricada corresponda ao projeto original.
A fabricação de PCBs para drivers de motor na Highleap atende aos requisitos específicos de processo necessários para essas placas. Isso inclui fabricação de componentes de cobre espesso, montagem SMT de alta corrente e montagem em furo passante, além de validação térmica. Nossas capacidades específicas abrangem:
- Fabricação de cobre pesado: Camada externa padrão de até 6 oz; camadas mais pesadas sob consulta. Combinação comum de camada externa pesada com camada interna padrão.
- Montagem para alta potência: Atenção especial às juntas de alta corrente. Perfil de refluxo ajustado à massa térmica de grandes áreas de contato.
- Furos passantes para conectores: Soldagem por onda ou seletiva para terminais de alta corrente. Encaixe por pressão para aplicações de corrente ou número de ciclos mais elevados.
- Validação térmica: Medição térmica de amostra sob condições de carga específicas. Verifica se a intenção do projeto corresponde à realidade da fabricação.
- Pré-verificação EMI: Sondagem de campo próximo em protótipos; testes formais em câmara por meio de laboratórios parceiros.
- Documentação: Registros de testes por unidade, incluindo dados de calibração de sensores térmicos e de corrente.
Programas que especificam a validação térmica por amostragem obtêm a garantia; programas que a omitem economizam o custo da medição, mas pressupõem que a intenção do projeto será atendida sem verificação. A relação custo-benefício depende do requisito de confiabilidade e da confiança no projeto; a validação por amostragem é um seguro barato para programas em que a falha do inversor seria dispendiosa.
O padrão geral de sucesso em programas de drivers de motor reside na engenharia criteriosa de todas as questões da placa de acionamento — térmica, EMI, proteção, sensoriamento e mecânica — combinada com uma disciplina de fabricação que apoie a intenção do projeto. Programas que acertam em qualquer um desses aspectos isoladamente, negligenciando outros, frequentemente produzem placas de acionamento que funcionam em algumas condições, mas falham em outras; programas que acertam em todos eles simultaneamente produzem placas de acionamento que funcionam de forma confiável em toda a faixa de operação.
Perguntas frequentes sobre placas de circuito impresso para drivers de motor
O que é uma placa de circuito impresso (PCB) para controle de motores de robôs?
Uma placa de circuito impresso (PCB) para controlador de motor de robô converte comandos de controle de baixa potência em saídas de fase de alta corrente para o motor. Geralmente inclui interruptores de potência, drivers de gate, sensores de corrente, circuitos de proteção, conectores, dissipação de calor e, às vezes, interfaces de feedback ou comunicação.
Que motores precisam de uma placa de circuito impresso (PCB) de controle?
Motores BLDC, PMSM, de passo, CC com escovas, servomotores e muitos atuadores lineares necessitam de eletrônica de acionamento. A topologia do acionador depende do tipo de motor, tensão, corrente, realimentação, método de controle e requisitos de segurança.
Por que as placas de circuito impresso (PCBs) para controladores de motores são difíceis de projetar?
Eles combinam alta corrente, comutação rápida, dissipação de calor, medição de corrente, lógica de proteção, controle de EMI e resistência à tensão mecânica do conector em um layout compacto. Pequenos erros de layout podem causar EMI, superaquecimento, leituras incorretas ou falha do interruptor.
Quando é que uma placa de circuito impresso (PCB) para controlador de motor deve usar cobre em grande quantidade?
Utilize cobre de alta espessura quando a corrente contínua e o aumento térmico excederem a capacidade de condução segura do cobre padrão. O cobre de alta espessura é comum em circuitos de fase de motores, entradas de baterias, barramentos e saídas de alta corrente, mas seu uso deve ser ponderado em relação ao trajeto e ao custo.
Como reduzir a EMI em uma placa de circuito impresso de um controlador de motor?
Reduzir a EMI através de circuitos de comutação compactos, resistência de porta adequada, circuitos de proteção (snubbers) onde necessário, capacitores de link CC de baixa ESL, caminhos de retorno controlados, blindagem, filtragem, separação do layout e uma estratégia cuidadosa para os cabos do motor.
Que proteções um controlador de motor de robô deve incluir?
As proteções comuns incluem sobrecorrente, curto-circuito, bloqueio por subtensão, sobretensão, sobretemperatura, prevenção de curto-circuito, inversão de polaridade quando aplicável, comunicação de falhas, controle de frenagem e desligamento seguro do torque para sistemas relacionados à segurança.
Como deve ser implementada a detecção de corrente nas placas de controle de motores?
A medição de corrente pode utilizar shunts de baixa tensão, shunts em linha, shunts de fase, sensores Hall ou transformadores de corrente, dependendo dos requisitos de precisão, isolamento, largura de banda, custo e perdas. O layout e a filtragem afetam significativamente a qualidade da medição.
Quais testes de produção são importantes para placas de circuito impresso de drivers de motor?
Os testes importantes incluem verificações de alimentação, verificação do acionamento do gate, calibração do sensor de corrente, verificações do limite de proteção, verificações de comunicação, inspeção de conectores, testes térmicos em amostras e testes funcionais com motor ou carga representativos.

Posts recomendados

Fabricação de PCBs para Filtros TMM6
Sumário: Por que os projetistas de filtros de micro-ondas usam...

Taconic RF 35 vs RO4350B PCB
Sumário: RF-35 vs RO4350B - Aquisição e...

Fabricação de PCBs para Filtros TMM4
A fabricação da placa de circuito impresso (PCB) do filtro TMM4 é controlada por...

Fabricação de PCBs TMM3 para módulos de RF
A fabricação de PCBs com TMM3 é mais útil onde o módulo de RF...
Como obter um orçamento para PCBs
Vamos realizar uma análise DFM/DFA para você e entraremos em contato com um relatório. Você pode enviar seus arquivos com segurança através do nosso site. Precisamos das seguintes informações para lhe fornecer um orçamento:
-
- Gerber, ODB++ ou .pcb, especificação.
- Lista de materiais caso necessite de montagem
- Qtd.
- Hora de virar
Para serviços de PCBA, forneça sua BOM (Lista de Materiais) e quaisquer instruções específicas de montagem. Também oferecemos análise DFM/DFA para otimizar seus projetos quanto à capacidade de fabricação e montagem, garantindo um processo de produção tranquilo.