
PCB pentru viziune robotică și cameră pentru MIPI, procesare AI și sisteme multi-cameră
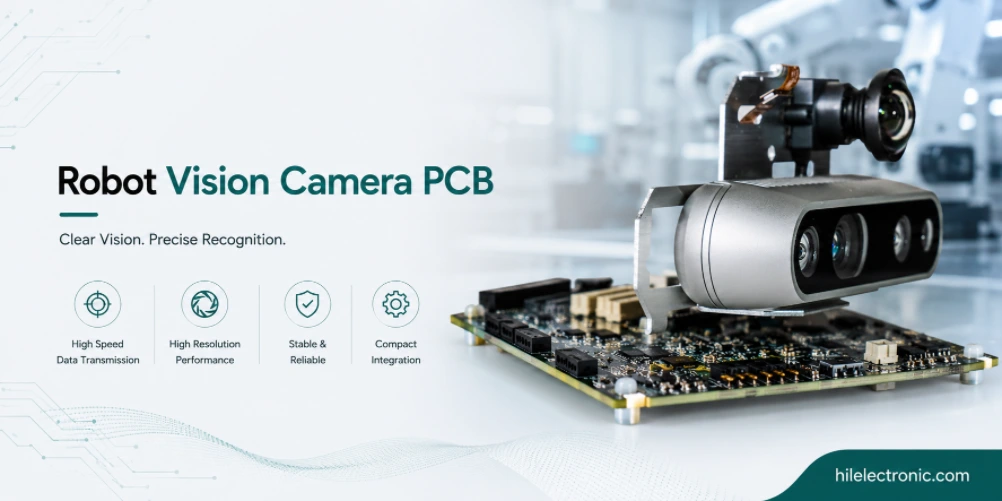
PCB-urile pentru camere și viziune robotică transportă unele dintre cele mai mari semnale de bandă largă dintr-un robot. Un modul de percepție modern poate include mai mulți senzori de imagine, legături MIPI CSI-2, procesare a semnalului de imagine, accelerare AI, control al iluminării și aliniere mecanică de precizie cu optica. O mică eroare de amplasare sau termică poate reduce fiabilitatea cadrului, calitatea imaginii, precizia sincronizării sau stabilitatea pe termen lung a modulului.
Acest ghid explică deciziile de inginerie și fabricație din spatele PCB-urilor pentru roboti: selecția senzorilor camerei, rutarea de mare viteză, sincronizarea multi-cameră, integrarea procesării imaginilor, constrângerile optice mecanice, eliminarea căldurii și acoperirea testelor. Este scris pentru echipele care construiesc module de camere, senzori de adâncime, plăci de percepție și subsisteme de vedere pentru roboti.
Ce fac de fapt PCB-urile pentru camere și viziune robotică
Rol în sistemul robotic
PCB-urile pentru camere și viziune robotică gestionează datele cu cea mai mare lățime de bandă din robot. Senzorii moderni ai camerelor transmit de la sute de megabiți la gigabiți pe secundă; mai multe camere dintr-un sistem de percepție multiplică această lățime de bandă; acceleratoarele de procesare a imaginilor au nevoie de interfețe de mare viteză cu impedanță controlată în fiecare etapă. Ceea ce diferențiază plăcile de viziune:
- Interfețe pentru senzori de mare viteză: MIPI CSI-2 la rate multi-gigabit pe bandă. Impedanța controlată și potrivirea lungimii sunt esențiale.
- Agregare multi-cameră: Sisteme multi-cameră sincronizate pentru aplicații stereo, panoramice sau cu acoperire critică. Sincronizarea temporală contează.
- Integrare de calcul: procesor de semnal de imagine (ISP), accelerator AI sau SoC pe aceeași placă sau cuplate strâns. Puterea de calcul și sarcina termică sunt ambele substanțiale.
- Controlul iluminării: Iluminare LED sau laser sincronizată cu expunerea senzorului. Obișnuită la detectarea cu lumină structurată sau cu timp de zbor.
- Integrare optică mecanică: montura obiectivului, reglarea focalizării și integrarea filtrului IR. Toleranța mecanică afectează calitatea imaginii.
Riscuri de proiectare de controlat
Arhitectura plăcilor de vizualizare continuă să evolueze rapid pe măsură ce senzorii camerelor, hardware-ul de procesare și modelele de inteligență artificială avansează. Programele care au început cu o anumită arhitectură în urmă cu doi sau trei ani pot constata că opțiunile generației actuale sunt substanțial diferite - senzori cu rezoluție mai mare, acceleratoare de inteligență artificială mai capabile, furnizori de servicii de internet integrate cu costuri mai mici. Revizuirea arhitecturii vizuale la reîmprospătarea produsului identifică adesea oportunități substanțiale de îmbunătățire.
Alegerea abordării de integrare a plăcii camerei — SoM versus SoC discret, calcul integrat versus calcul separat — afectează atât costul, cât și flexibilitatea iterației. Integrarea SoM accelerează dezvoltarea la un cost unitar mai mare; integrarea discretă reduce costul unitar la un NRE mai mare. Programele aleg abordarea care se potrivește cu banda lor de volum și cu calendarul de dezvoltare.
La nivel de sistem, placa de circuit imprimat ar trebui specificată în funcție de funcție, mediu, durată de viață și acoperire a testelor, mai degrabă decât doar prin schemă. Acest lucru previne eroarea comună de a construi un PCB corect din punct de vedere tehnic, care este dificil de fixat, greu de întreținut sau insuficient de robust odată instalat în robot.
Selecție senzor cameră: Obturator global, Rolling, ToF, Lumină structurată, Termic
Criterii de selecție pentru senzorul camerei
Selecția senzorilor camerei determină cea mai mare parte a designului electronic. Principalele categorii de senzori sunt:
- Obturator global CMOS: capturează simultan întregul cadru. Standard pentru vedere artificială și captura de obiecte în mișcare.
- Obturator rulant CMOS: expunere rând cu rând. Mai ieftin decât obturatorul global; adecvat pentru scene statice sau cu mișcare lentă.
- Timpul de zbor (ToF): măsurarea adâncimii pe pixel. Obișnuită la camerele de adâncime și la percepția 3D.
- Lumină structurată: Model proiectat plus senzor 2D. Adâncime de înaltă precizie pentru aplicații la distanță mică.
- Bazat pe evenimente (neuromorfic): ieșire asincronă a evenimentelor în loc de cadre. Emergentă pentru percepția cu latență redusă.
- Termic (LWIR): imagistică în infraroșu cu unde lungi. Aplicații speciale în care semnătura termică contează.
Cum afectează selecția senzorului camerei costul și fiabilitatea
Producătorii de senzori de cameră oferă componente pentru o gamă largă de număr de pixeli, rată de cadre, interval dinamic și sensibilitate la lumină. Adaptarea senzorului la cerințele aplicației (în loc să se utilizeze implicit cea mai înaltă specificație disponibilă) conservă bugetul de costuri; adaptarea la aplicație potrivește, de asemenea, lățimea de bandă și cerințele de procesare în aval.
Mai multe tipuri de senzori pe un singur robot sunt din ce în ce mai frecvente. Un robot mobil autonom modern poate combina camere color CMOS cu senzori de adâncime cu timp de zbor, senzori IR pentru navigare în lumină slabă și senzori termici pentru detectarea persoanelor. Gestionarea sistemului multi-senzor pe placa de vizualizare sau pe mai multe plăci reprezintă o provocare specifică de integrare.
Regula practică este de a alege cea mai simplă construcție care îndeplinește în continuare cerințele de semnal, siguranță, termice și mecanice. Supra-specificarea crește costurile, în timp ce sub-specificarea generează lucrări repetate în timpul testelor sau al implementării pe teren.
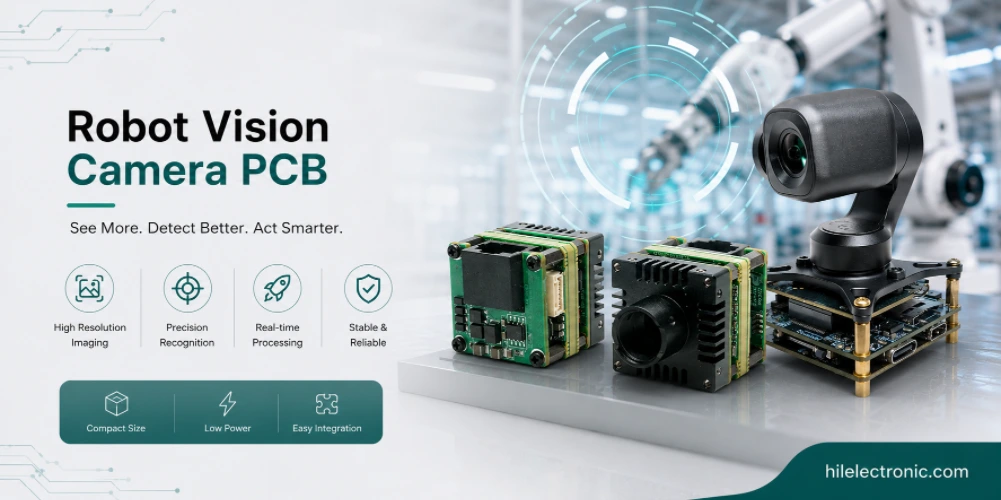
Rutarea MIPI este verificată împreună cu opțiunea de stivuire a PCB-ului HDI și cu infrastructura de comunicare a robotului , deoarece temporizarea camerei și transportul datelor sunt de obicei depanate ca un singur sistem.
Configurație de mare viteză: MIPI CSI-2, impedanță, potrivire lungime
Cerințe de interfață și aspect
Designul de mare viteză pentru interfețele camerelor necesită o disciplină inginerească specifică. MIPI CSI-2 la 2.5 Gbps pe bandă necesită o impedanță controlată și o potrivire a lungimii; interfețele cu rată mai mare de 6 Gbps sau mai mult adaugă constrângeri de marjă. Principalele considerații de proiectare sunt:
- Controlul impedanței: Diferențial de 100 Ω pentru MIPI; diferențial de 100 Ω pentru alte interfețe multi-gigabit. Toleranță standard de ±10%.
- Potrivirea lungimii: Potrivire intra-pereche în picosecunde; potrivire inter-pereche în nanosecunde pentru magistrale paralele.
- Continuitatea planului de referință: Referință continuă la sol sub semnale de mare viteză. Diviziunile în planul de referință degradează integritatea semnalului.
- Tranziții de straturi: Minimizați numărul de via-uri pe rețelele de mare viteză; utilizați via-uri pe calea de retur pentru a păstra continuitatea referinței.
- Rezilierea: terminare corectă la ambele capete ale liniilor de transmisie. Reflexiile degradează marginea ochiului.
- Cupon de testare: Cupoane de testare a impedanței pentru verificare. Datele TDR sunt furnizate împreună cu înregistrările de fabricație.
Considerații privind compatibilitatea electromagnetică, sincronizarea și testarea
Instrucțiunile de configurație MIPI CSI-2 de la furnizorul senzorilor și de la furnizorul procesorului trebuie, de obicei, urmate cu atenție. O configurație care se abate de la instrucțiunile furnizorului poate funcționa la anumite rate de transfer de date și poate eșua la altele; o configurație care respectă instrucțiunile funcționează în mod fiabil în intervalul de rate specificat. Disciplina de conformitate cu instrucțiunile economisește timp de depanare la prototip.
Simularea integrității semnalului pe interfețele camerelor de mare viteză identifică proiectele marginale înainte de prototip. Simularea post-layout cu IBIS sau modele cu parametri S ale furnizorului prezice marginea ochiului la fiecare intrare a procesorului; proiectele care prezintă o marjă adecvată în simulare funcționează de obicei în prototip fără probleme de SI.
Procesare imagini: ISP, Accelerator AI, FPGA, SoC
Alegeri cheie de design pentru procesarea imaginilor
Hardware-ul de procesare a imaginilor se integrează pe sau lângă placa camerei. Principalele opțiuni de procesare sunt:
- ISP: procesor dedicat de semnal de imagine. Se ocupă de conversia Bayer, balansul de alb, reducerea zgomotului și alte procesări la nivel de pixel.
- Accelerator de inteligență artificială: Modele de percepție care rulează pe GPU sau NPU. Standard pe roboții autonomi și aplicațiile bazate pe vedere.
- FPGA: conductă personalizată pentru viziune specializată. Comun în cazul viziunilor artificiale de înaltă performanță.
- SoC: CPU integrat plus GPU sau NPU. Comun în aplicațiile de vedere de uz general.
- Procesare externă: Datele de imagine sunt transmise în flux către placa de calcul prin Ethernet, USB sau MIPI. Păstrează flexibilitatea cu costul lățimii de bandă.
Considerații privind fabricația și fiabilitatea
Selectarea acceleratorului AI afectează și abordarea dezvoltării de software. Unele acceleratoare acceptă framework-uri ML comune direct cu lanțuri de instrumente ale furnizorilor; altele necesită conversie personalizată a modelelor sau medii de dezvoltare specifice. Programele care aliniază selecția acceleratorului cu capacitatea și preferințele echipei de software se dezvoltă mai rapid decât programele care selectează acceleratorul doar pe baza specificațiilor hardware.
Gestionarea termică pe plăcile vizuale ale acceleratoarelor AI este adesea constrângerea dominantă de proiectare. Acceleratoarele AI care disipă continuu zeci de wați au nevoie de o răcire substanțială; anvelopa mecanică a robotului poate restricționa răcirea disponibilă. Programele care planifică soluția termică din timp - uneori co-proiectând selecția acceleratorului cu capacitatea de răcire - evită respin-urile în etape târzii, determinate de temperaturi ridicate.
Sincronizare multi-cameră
Alegeri cheie de design pentru sincronizarea mai multor camere
Sincronizarea multi-cameră este importantă atunci când algoritmul de percepție depinde de alinierea temporală. Adâncimea stereo, structura din mișcare și supravegherea coordonată multi-cameră necesită o sincronizare mai bună de o milisecundă. Principalele abordări de sincronizare sunt:
- Declanșator hardware: semnal de declanșare comun pentru toate camerele. Sincronizare de ordinul microsecundelor realizabilă.
- PTP: Protocol de timp de precizie prin Ethernet. Sincronizare în microsecunde în rețea.
- Marcaj temporal al software-ului: Ceasul gazdă la captură. Precizie de milisecunde în cel mai bun caz; suficientă pentru unele aplicații.
- Genlock: sincronizare video pentru aplicații de tip broadcast.
Considerații privind fabricația și fiabilitatea
Sincronizarea multi-cameră pe sistemele stereo afectează direct precizia adâncimii. Camerele care declanșează chiar și la intervale de o milisecundă în timp ce robotul se mișcă produc imagini înregistrate greșit, cu erori de adâncime corespunzătoare. Programele care obțin sincronizarea corectă la proiectarea hardware-ului au un stereo curat; programele care se bazează pe sincronizarea software post-captură produc de obicei o adâncime mai zgomotoasă.
Controlul iluminării camerelor de adâncime cu lumină structurată și ToF se integrează pe placa de vizualizare sau în apropiere. Sincronizarea iluminării, coordonată precis cu expunerea senzorilor, este ceea ce face ca aceste tehnologii de adâncime să funcționeze; aspectul care susține sincronizarea precisă este o preocupare specifică de design.
Constrângerile termice și de putere ar trebui, de asemenea, analizate în raport cu placa de distribuție a energiei robotului și cu planul de proiectare a PCB-ului robotic la nivel de platformă.
Management termic pentru panouri vizuale
Cerințe electrice și termice
Managementul termic pe plăcile de vizualizare abordează două surse de disipare: senzorul de imagine în sine și electronica de procesare. Principalele tehnici sunt:
- Izolare termică a senzorului: uneori este necesar pentru a împiedica creșterea temperaturii senzorului de către căldura de procesare. Curentul de întuneric crește odată cu temperatura.
- Răcirea calculatorului: Răcire pentru ISP, GPU sau NPU similară cu cea pentru plăcile de bază. Radiator sau flux de aer dimensionat pentru disipare.
- Gestionarea fluxului de aer: flux de aer integrat prin carcasa camerei sau răcire la nivel de sistem.
- Management termic pentru calibrare: Parametrii de calibrare a senzorului variază în funcție de temperatură. Unele aplicații controlează temperatura pentru a păstra calibrarea.
Moduri de testare și defecțiuni ale producției
Toleranța de aliniere a obiectivului camerei și a montării afectează calitatea imaginii pe întregul senzor. Toleranța de fabricație în poziția obiectivului (±100 µm tipic) se traduce direct în variația calității imaginii. Programele care specifică în mod corespunzător toleranța de atașare a obiectivului și producătorii care o mențin produc o calitate constantă a imaginii; programele care lasă toleranța implicită observă uneori variații ale calității între unități.
Temperatura senzorului în timpul imagisticii afectează curentul de întuneric și zgomotul. Programele care proiectează plăci vizuale pentru o temperatură stabilă a senzorului - prin izolare termică de căldura de procesare, control termic activ sau marjă de proiectare - păstrează calitatea imaginii în toate condițiile de funcționare.
Pentru decizii de proiectare adiacente, consultați ghidul de asamblare a PCB-ului senzorului robotului și PCB-ul de comunicare al robotului pentru interfețe de mare viteză.
Fabricarea PCB-urilor pentru viziune și camere la Highleap
Revizuirea DFM înainte de producție
Highleap produce plăci video și de cameră cu discipline de proces care necesită vizualizare de mare viteză. Impedanță controlată, construcție HDI și suport pentru integrare mecanică. Capacitățile specifice includ:
- Multistrat cu impedanță controlată: interfețe multi-gigabit cu verificare a impedanței per lot.
- Construcția HDI: pentru fanout BGA pe pachete ISP moderne și acceleratoare AI.
- SMT cu pas fin: Capacitate BGA de 0.4 mm pentru calcul vizual de înaltă densitate.
- Integrare optică mecanică: atașarea monturii obiectivului, reglarea focalizării, instalarea filtrului IR ca parte a asamblării.
- Integrarea iluminării: Ansamblu de iluminare LED sau laser integrat cu placa camerei.
- Test cu imagistică: test funcțional cu ținte de referință sau test imagistic furnizat de client.
Testare, Trasabilitate și Transfer de Construcție
Fabricația plăcilor vizuale Highleap a permis realizarea unor plăci într-o gamă largă, de la sisteme de viziune de bază cu o singură cameră, la sisteme stereo de profunzime cu mai multe camere și sisteme de percepție bazate pe inteligență artificială. Capacitatea de producție se întinde de la configurarea de mare viteză la rata MIPI, construcția HDI pentru fanout-ul BGA pe acceleratoare, integrarea soluțiilor termice și asamblarea mecanică optică cu atașament de lentilă.
Avantajul specific al fabricării plăcilor vizuale la un furnizor cu experiență în domeniul vizual este înțelegerea acumulată a factorilor care fac plăcile vizuale să funcționeze în producție față de ceea ce arată bine la prototip. Marje de integritate a semnalului care par adecvate la prototip, dar care nu funcționează la temperaturi extreme; temporizare a iluminării care funcționează la temperaturi ambientale, dar se modifică la sarcini mari; soluții termice care funcționează pe bancul de lucru, dar care nu funcționează în șasiurile robotului închise. Acest tip de înțelegere acumulată este ceea ce menține fiabilitatea pe tot parcursul producției.
Întrebări frecvente despre PCB-urile Robot Vision
Ce este o placă de circuite imprimate (PCB) pentru viziune robotică?
O placă de circuite imprimate (PCB) pentru viziune robotică este o cameră sau o placă de percepție care conectează senzorii de imagine la electronica de procesare. Poate include rutare MIPI CSI-2, procesare a semnalului de imagine, accelerare AI, reglare a puterii, control al iluminării, circuite de sincronizare și conectori la controlerul principal al robotului. Designul său afectează calitatea imaginii, lățimea de bandă, latența și fiabilitatea.
De ce este dificilă configurarea MIPI CSI-2 pe plăcile cu camere robotizate?
MIPI CSI-2 utilizează benzi diferențiale de mare viteză care necesită impedanță controlată, căi de retur scurte, potrivire atentă a lungimii, planificare a stivuirii cu pierderi reduse și disciplină a conectorilor. Roboții adaugă constrângeri mecanice și expunere a cablurilor, astfel încât integritatea semnalului trebuie să reziste vibrațiilor, flexării, variațiilor de temperatură și zgomotului electromagnetic de la motoare și electronice de putere.
Ar trebui un robot să folosească camere cu obturator global sau cu obturator rulant?
Senzorii cu obturator global sunt preferați pentru roboți în mișcare, obiecte rapide, vedere artificială și adâncime stereo, deoarece întregul cadru este capturat în același moment. Senzorii cu obturator rotativ au costuri mai mici și pot funcționa pentru scene mai lente sau statice. Alegerea corectă depinde de viteza de mișcare, iluminare, metoda de procesare a imaginii și cerințele de precizie.
Cum sunt sincronizate mai multe camere robotizate?
Sistemele multi-cameră utilizează linii de declanșare, semnale de sincronizare a cadrelor, marcare temporală, distribuție comună a ceasului sau sincronizare la nivel de protocol. Sistemele stereo și de adâncime necesită o aliniere a sincronizării deosebit de strictă. PCB-ul trebuie să direcționeze semnalele de sincronizare cu o asimetrie redusă, să controleze zgomotul pe liniile de sincronizare și să includă comportamentul conectorului/cablului în bugetul de sincronizare.
Ce diferențiază PCB-urile cu timp de zbor și cele cu lumină structurată?
Plăcile cu timp de zbor și lumină structurată combină detectarea imaginii cu iluminarea activă. PCB-ul trebuie să controleze driverele LED sau laser, timpul de expunere, sarcina termică, alinierea optică și constrângerile de siguranță. Aceste plăci necesită mai multă atenție integrității alimentării și răspândirii căldurii decât o placă de cameră pasivă care folosește doar lumina ambientală.
Cum ar trebui gestionată căldura pe plăcile de vizualizare pentru roboți?
Căldura ar trebui gestionată prin selecția componentelor, planurile de cupru, fișele termice, interfețele radiatorului, căile de conducție mecanică și designul fluxului de aer sau al carcasei. Acceleratoarele de inteligență artificială și procesoarele de imagine pot disipa o putere substanțială în modulele compacte. Designul termic trebuie să protejeze atât fiabilitatea componentelor electronice, cât și calitatea imaginii, deoarece zgomotul senzorilor poate crește odată cu temperatura.
Ce teste de producție sunt importante pentru PCB-urile camerelor robotizate?
Printre testele utile se numără verificarea șinei de alimentare, activarea senzorului de imagine, testarea marginii legăturii sau a stabilității cadrului, captura funcțională a imaginii, temporizarea iluminării, consumul de curent, programarea firmware-ului și inspecția mecanică a interfețelor conectorului și lentilei. Sistemele cu mai multe camere ar trebui, de asemenea, să verifice sincronizarea și identitatea canalului înainte de livrare.
Ce fișiere sunt necesare pentru fabricarea PCB-urilor cu viziune robotizată?
Pachetul de fabricație ar trebui să includă fișierele de fabricație PCB, cerințele de impedanță controlată, lista de materiale (BOM), fișierele de plasare, desenele de asamblare, notele privind lentilele sau interfețele optice, procedura de testare, instrucțiunile de firmware sau de programare, limitele acceptabile ale testului de imagine și orice structură de date de calibrare. Pentru sistemele cu mai multe camere, sincronizarea și maparea conectorilor ar trebui documentate clar.
Trimiteți fișierele PCB ale camerei robotului pentru MIPI și revizuirea asamblării

Posturi recomandate

Fabricarea PCB-urilor pentru filtre TMM6
CuprinsDe ce folosesc proiectanții de filtre pentru microunde...

Taconic RF 35 vs. PCB RO4350B
CuprinsRF-35 vs RO4350B Achiziții și...

Fabricarea PCB-urilor pentru filtre TMM4
Fabricarea PCB-urilor filtrului TMM4 este controlată de...

Fabricarea de PCB-uri TMM3 pentru module RF
Fabricarea PCB-urilor TMM3 este cea mai utilă acolo unde modulul RF...
Cum să obțineți o ofertă pentru PCB-uri
Hai să executăm o analiză DFM/DFA pentru tine și să te contactăm cu un raport. Poți încărca fișierele în siguranță prin intermediul site-ului nostru web. Avem nevoie de următoarele informații pentru a-ți oferi o ofertă de preț:
-
- Specificații Gerber, ODB++ sau .pcb.
- Lista BOM dacă aveți nevoie de asamblare
- Cantitate
- Timp de întoarcere
Pentru servicii PCBA, vă rugăm să furnizați lista de materiale (BOM) și orice instrucțiuni specifice de asamblare. De asemenea, oferim analize DFM/DFA pentru a optimiza proiectele dumneavoastră în ceea ce privește fabricabilitatea și asamblarea, asigurând un proces de producție fără probleme.