
PCB de comunicare robotică pentru Ethernet, CAN, Wireless, Izolare și EMC
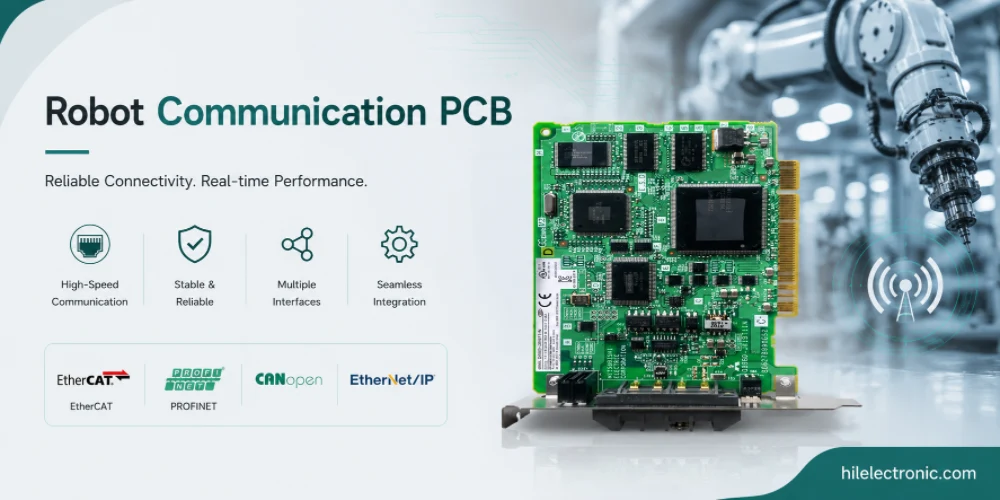
PCB-urile de comunicare pentru roboți transmit comenzi, date de la senzori, diagnostice și trafic de rețea externă între subsisteme. Un robot modern poate combina Ethernet, EtherCAT, CAN FD, RS-485, USB, Wi-Fi, Bluetooth, porturi celulare și porturi izolate legate de siguranță pe o singură platformă. Fiabilitatea comunicării afectează direct comportamentul robotului, în special în controlul mișcării, operarea flotei și monitorizarea siguranței.
Acest ghid explică modul în care ar trebui planificate, amplasate, asamblate și testate plăcile de comunicație pentru roboți. Acesta acoperă selecția protocolului, interfețele cu fir și fără fir, izolarea galvanică, imunitatea EMC, temporizarea deterministă, rutarea de mare viteză, expunerea cablurilor și testele de producție care detectează problemele de comunicare intermitentă înainte de implementarea pe teren.
Ce fac de fapt PCB-urile de comunicare cu roboți
Rol în sistemul robotic
PCB-urile de comunicare pentru roboți transportă traficul între subsisteme și către sisteme externe. Pe un robot modern, stiva de comunicații combină Ethernet de mare viteză cu CAN mai lent, RF wireless cu izolare prin cablu și protocoale industriale cu interfețe pentru consumatori. Ceea ce diferențiază plăcile de comunicare pentru roboți:
- Diversitatea protocoalelor: O placă de bază suportă adesea mai multe protocoale simultan. Ethernet plus CAN plus RS-485 plus USB plus wireless sunt comune.
- Izolare: Izolare galvanică între porturile de comunicație și electronica sistemului. Standard pentru protocoalele industriale și interfețele legate de siguranță.
- Imunitatea EMC: interfețe de comunicație expuse la interferențe transmise prin cablu. Imunitatea la perturbații conduse și radiate afectează direct fiabilitatea.
- Moment determinist: Protocoalele industriale (EtherCAT, PROFINET) necesită o temporizare de ordinul microsecundelor. Layout-ul o suportă direct.
- RF fără fir: Integrare Wi-Fi, Bluetooth sau celulară cu suport pentru certificări de reglementare.
Riscuri de proiectare de controlat
Designul plăcii de comunicație afectează comportamentul general al robotului în moduri în care alte plăci nu o fac. O eroare de comunicare poate bloca un robot mobil, poate rata o comandă critică pe un robot industrial sau poate pierde date de la senzori pe un robot de monitorizare. Cerințele de fiabilitate pentru plăcile de comunicație sunt adesea mai mari decât cerințele de fiabilitate pentru alte plăci, deoarece defecțiunile de comunicare sunt mai vizibile.
Programele care tratează comunicarea ca pe o disciplină inginerească specifică — nu doar selecția componentelor — produc o comunicare fiabilă; programele care o tratează ca pe o sarcină de proiectare simplă livrează uneori sisteme cu probleme de comunicare intermitente, greu de diagnosticat și costisitoare de remediat pe teren.
La nivel de sistem, placa de circuit imprimat ar trebui specificată în funcție de funcție, mediu, durată de viață și acoperire a testelor, mai degrabă decât doar prin schemă. Acest lucru previne eroarea comună de a construi un PCB corect din punct de vedere tehnic, care este dificil de fixat, greu de întreținut sau insuficient de robust odată instalat în robot.
Opțiunile pentru Ethernet și magistrală de câmp afectează placa de controler a robotului industrial , modulul de procesare a camerei și rețeaua de siguranță utilizată în celulele de lucru partajate.
Variante Ethernet pentru robotică
Criterii de selecție pentru variantele Ethernet pentru robotică
Variante Ethernet acceptate pe categoriile de viteză de acoperire a roboticii și topologie. Principalele opțiuni sunt:
- Gigabit Ethernet (10/100/1000BASE-T): Comunicație externă și internă standard. Conectori RJ45 sau M12 în funcție de mediu.
- Ethernet multi-giga (2.5/5/10G): emergente în aplicații cu lățime de bandă mare. Viziune și calcul de înaltă performanță.
- Ethernet cu o singură pereche (10BASE-T1L): emergente pentru rețelele de senzori. Lățime de bandă mai mică, dar distanță mai mare și cablu mai ușor.
- EtherCAT: Ethernet determinist pentru controlul mișcării. Implementări slave și master acceptate.
- PROFINET: Ethernet industrial, comun în producție.
- POE: Alimentare prin Ethernet pentru alimentarea dispozitivelor periferice. Standard în multe aplicații industriale.
Cum afectează variantele Ethernet pentru robotică costul și fiabilitatea
Ethernet este din ce în ce mai mult opțiunea implicită de comunicare în robotica modernă, deoarece combină lățimea de bandă mare cu stive hardware și software larg suportate. Chiar și aplicațiile care foloseau în mod tradițional protocoale speciale (CAN pentru controlul mișcării, RS-485 pentru senzori) trec la Ethernet, pe măsură ce MAC-urile Ethernet ale procesoarelor devin universale, iar PHY-urile Ethernet devin ieftine.
Selectarea variantei Ethernet potrivite depinde de lățimea de bandă necesară și de lungimea cablului. Gigabitul este standardul pentru majoritatea aplicațiilor; multi-gigabytes poate fi potrivit pentru viziune sau calcul cu lățime de bandă mare; 10BASE-T1L este în curs de dezvoltare pentru rețelele de senzori care necesită cabluri lungi. Adaptarea variantei la cerințele reale economisește costurile.
Regula practică este de a alege cea mai simplă construcție care îndeplinește în continuare cerințele de semnal, siguranță, termice și mecanice. Supra-specificarea crește costurile, în timp ce sub-specificarea generează lucrări repetate în timpul testelor sau al implementării pe teren.
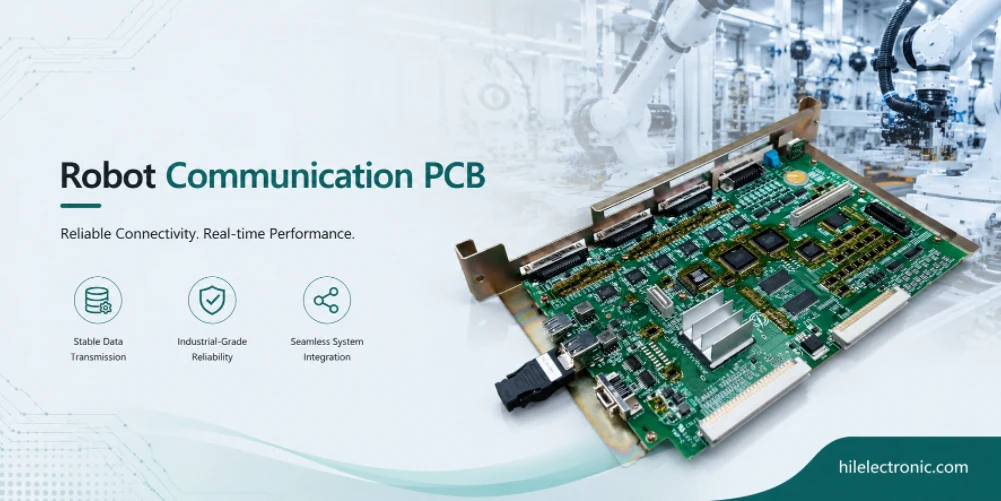
Protocoale CAN și Fieldbus
Alegeri cheie de proiectare pentru protocoalele CAN și Fieldbus
Protocoalele CAN și magistrala de câmp aferente transportă trafic intern cu lățime de bandă mai mică. Principalele variante sunt:
- CAN clasic: Rată standard de 1 Mbps. Implementat pe scară largă în robotica industrială și cea derivată din industria auto.
- CAN FD: Viteză de transfer de date flexibilă de până la 8 Mbps. Lățime de bandă mai mare, păstrând în același timp robustețea CAN.
- CANopen: Protocol de nivel de aplicație pe CAN. Standard pentru controlul mișcării și comunicarea periferică industrială.
- J1939: Protocol pentru vehicule grele pe CAN. Comun în robotica de exterior și agricolă.
- RS-485 și RS-422: serial diferențial pentru aplicații sensibile la costuri sau vechi.
Considerații privind fabricația și fiabilitatea
CAN și CAN FD rămân importante în robotică deoarece sunt robuste, deterministe și utilizate pe scară largă pe componentele de acționare a motorului și ale senzorilor. Programele care integrează gestionarea CAN pe placa de comunicație oferă o punte între componentele tradiționale bazate pe CAN și arhitecturile moderne de supervizor bazate pe Ethernet.
CANopen și alte protocoale de nivel de aplicație bazate pe CAN simplifică integrarea cu periferice industriale care utilizează aceste standarde. Programele care acceptă CANopen se integrează nativ cu o gamă largă de produse industriale; programele care acceptă doar CAN brut necesită uneori dezvoltare la nivel de aplicație pentru a comunica cu periferice comerciale.
Interfețe fără fir: Wi-Fi, Bluetooth, Cellular, LoRaWAN
Cerințe de interfață și aspect
Interfețele wireless se integrează pentru comunicare externă sau robotică mobilă. Principalele opțiuni sunt:
- Wi-Fi (802.11): standard pentru conectivitate externă. Module certificate preferate pentru eficiență în reglementări.
- Bluetooth: consum redus de energie pentru comunicații periferice; clasic pentru lățime de bandă mai mare.
- Celular (LTE, 5G): Comunicare pe arie largă pentru roboți de exterior și de livrare. De obicei, este necesară o antenă externă.
- LoRaWAN: rază lungă de acțiune și putere redusă pentru aplicații de senzori și telemetrie.
- ZigBee: Rețele de tip plasă pentru rețele de senzori. Mai puțin frecvente în robotică, dar utilizate ocazional.
- RF personalizat: RF proprietar pentru aplicații specifice. Necesită certificare de reglementare pentru fiecare piață.
Considerații privind compatibilitatea electromagnetică, sincronizarea și testarea
Integrarea wireless adaugă probleme de certificare de reglementare pe care modelele exclusiv cu fir nu le au. Certificarea FCC pentru operarea în SUA, CE pentru Europa și certificările suplimentare pentru alte piețe necesită fiecare testare care adaugă costuri și timp. Programele care utilizează module pre-aprobate certificate simplifică certificarea; programele care utilizează cipuri radio simple necesită certificare radio completă pentru fiecare piață.
Plasarea RF și selecția antenei afectează semnificativ performanța wireless. Antenele încorporate în carcase metalice nu funcționează bine; antenele plasate în apropierea componentelor electronice de comutare sunt afectate de interferențe; antenele poziționate fără a ține cont de diagrama de radiație oferă o acoperire imprevizibilă. Programele care planifică cu atenție plasarea antenei obțin o conexiune wireless fiabilă; programele care tratează plasarea antenei cu superficialitate livrează uneori produse cu o rază de acțiune wireless dezamăgitoare.
Izolare: optică, magnetică, capacitivă, digitală
Alegeri cheie de design pentru izolare
Izolarea interfețelor de comunicație protejează atât sistemul, cât și echipamentul conectat. Principalele opțiuni de izolare sunt:
- Optic: Transfer LED-fotodiodă. Standard pentru izolarea semnalului până la lățime de bandă moderată.
- Magnetic: transfer bazat pe transformator. Comun pe interfețele Ethernet și cu lățime de bandă mai mare.
- Capacitiv: Izolare integrată a condensatorului pe cip. Compact și rentabil pentru designuri moderne.
- Izolatori digitali: izolare integrată pentru interfețe standard de magistrală (SPI, I²C, UART, CAN).
- Putere izolată: CC-CC izolat care furnizează energie părții izolate.
Considerații privind fabricația și fiabilitatea
Clasificările de izolare trebuie să corespundă cerințelor de siguranță ale aplicației. Izolația de bază este adecvată pentru majoritatea comunicațiilor de semnal; izolarea consolidată este necesară pentru aplicațiile medicale și cele critice pentru siguranță. Programele care specifică izolarea în funcție de cerințele reale corespund costului la nevoi; programele care specifică în exces plătesc pentru izolarea de care aplicația nu are nevoie; programele care specifică în exces pot să nu îndeplinească cerințele de siguranță.
Convertoarele CC-CC izolate pentru interfețe de comunicație izolate adaugă costuri și complexitate, dar păstrează izolația pe întreaga sursă de alimentare. Programele care utilizează CC-CC izolat unde este necesară izolarea obțin o izolare completă; programele care partajează alimentarea prin bariera de izolare compromit izolația.
Interfețele de mare viteză pot necesita aceeași disciplină de stivuire utilizată în fabricarea PCB-urilor de mare viteză , în special atunci când placa de comunicație transportă și legături către stratul I/O de siguranță al robotului.
Layout de mare viteză pentru plăci de comunicații
Cerințe de interfață și aspect
Designul pentru comunicarea de mare viteză respectă aceeași disciplină ca și panourile de vizualizare. Impedanță controlată, potrivirea lungimii, continuitatea planului de referință. Considerațiile specifice de comunicare includ:
- Rutare diferențială a perechilor: Cuplare strânsă cu control al impedanței. Potrivire de lungime în cadrul perechii.
- Tranziții conector: Discontinuitatea impedanței la conectori este gestionată prin proiectarea amprentei.
- Filtrare în mod comun: Bobinele de mod comun pe Ethernet resping zgomotul.
- Protecție ESD: Diode TVS pe conectorii externi. Standard pe toate interfețele externe.
- Proiectarea cablului: cabluri ecranate acolo unde bugetul EMC impune acest lucru. Terminalul ecranării cablului este important.
- Plasarea antenei RF: antene izolate de sursele de zgomot digital. Diversitate de antene pe unele modele Wi-Fi.
Considerații privind compatibilitatea electromagnetică, sincronizarea și testarea
Configurarea pentru Ethernet de mare viteză necesită o atenție deosebită rutării diferențiale a perechilor, tranzițiilor conectorilor și continuității căii de retur. Instrucțiunile de configurare sunt bine stabilite, dar necesită disciplină de urmat. Programele care respectă instrucțiunile produc Ethernet curat; programele care omit disciplina uneori întâmpină probleme Ethernet intermitente.
Conformitatea EMC pentru plăcile de comunicație necesită de obicei atât teste de emisii, cât și teste de imunitate. Emisiile asigură că placa nu perturbă alte echipamente; imunitatea asigură că placa continuă să funcționeze atunci când alte echipamente o perturbă. Roboții care operează în medii industriale se confruntă cu cerințe semnificative de imunitate față de echipamentele adiacente.
Pentru decizii de proiectare adiacente, consultați ghidul PCB al interfeței de intrare/ieșire și siguranță a robotului și arhitectura de comunicație PCB a plăcii de control a robotului.
Fabricarea PCB-urilor de comunicații la Highleap
Revizuirea DFM înainte de producție
Highleap produce plăci de comunicație cu disciplina de proces necesară plăcilor de mare viteză și cu protocoale mixte. Capacitățile specifice includ:
- Multistrat cu impedanță controlată: pentru Ethernet și alte interfețe de mare viteză.
- SMT cu pas fin: pentru pachete compacte PHY și transceiver moderne.
- Asamblare cu RF: Integrarea modulelor wireless; plasarea antenei și a componentelor RF.
- Asamblarea componentelor de izolare: Izolatori DC-DC izolați, izolatori digitali și izolatori optici integrați ca parte a ansamblului standard.
- Prescanare EMC: sondare în câmp apropiat pe prototipuri; testare formală în cameră prin intermediul laboratoarelor partenere.
- Suport pentru certificare: dovezi de fabricație care susțin depunerea cererilor de certificare a modulelor wireless.
Testare, Trasabilitate și Transfer de Construcție
Producția de plăci de comunicație Highleap a dus la realizarea unor plăci care acoperă de la interfețe de control simple bazate pe CAN până la gateway-uri Ethernet multi-protocol complexe plus wireless. Disciplina procesului de fabricație include atenție la impedanța controlată, plasarea componentelor respectând compatibilitatea electromagnetică (EMC) și asamblarea antenei pentru interfețele wireless.
Valoarea specifică a fabricării de plăci de comunicații specializate constă în înțelegerea acumulată a ceea ce face ca o comunicare să fie fiabilă - de la disciplina de design, la proiectarea EMC și la testarea producției. Programele construite cu producători generaliști uneori omit aceste detalii; programele construite cu specialiști în plăci de comunicații obțin cunoștințele acumulate ca parte a serviciului de fabricație.
Întrebări frecvente despre PCB-ul de comunicare cu roboți
Ce este o placă de circuit imprimat (PCB) pentru comunicarea unui robot?
Un PCB de comunicație pentru robot oferă interfețe cu fir sau fără fir între subsistemele robotului și rețelele externe. Acesta poate include circuite PHY Ethernet, transceivere CAN, interfețe RS-485, hub-uri USB, module fără fir, izolație, conectori, protecție ESD și circuite de diagnosticare. Sarcina sa este de a menține datele în mișcare fiabilă în condiții de zgomot electric, mișcare și câmp.
Când ar trebui un robot să utilizeze CAN în loc de Ethernet?
CAN este util pentru control distribuit robust, cu lățime de bandă redusă, unde prioritatea mesajelor și toleranța la erori contează. Ethernet este mai bun pentru traficul cu lățime de bandă mare, cum ar fi vederea, jurnalele, controlul de la distanță și rețelele generale. Mulți roboți folosesc ambele: CAN sau CAN FD pentru dispozitivele încorporate locale și Ethernet sau EtherCAT pentru coordonare de mare viteză.
Care este diferența dintre Ethernet și EtherCAT în roboți?
Ethernet standard este o tehnologie generală de rețea pentru comunicații cu lățime de bandă mare. EtherCAT este un protocol Ethernet industrial optimizat pentru mișcare deterministă și temporizare I/O distribuită. Un robot poate utiliza Ethernet standard pentru software, diagnosticare și camere, în timp ce EtherCAT conectează servomotoruri, I/O de siguranță și dispozitive de mișcare critice în timp.
De ce au nevoie de izolare porturile de comunicație ale roboților?
Izolarea previne deteriorarea componentelor electronice ale controlerului sau coruperea datelor de către diferențele de potențial la masă, tranzitoriile transmise prin cablu și defecțiunile de pe teren. Este comună pe Ethernet industrial, CAN, RS-485, porturi I/O de siguranță și porturi accesibile extern. Cerințele de izolare depind de lungimea cablului, mediu, domeniul de tensiune și arhitectura de siguranță.
Cum afectează modulele wireless designul PCB-urilor?
Modulele wireless necesită o distanță liberă față de antenă, planificarea planului de masă, o configurație RF controlată, documentație de reglementare și o amplasare mecanică atentă. Chiar și modulele certificate pot avea performanțe inferioare dacă PCB-ul sau carcasa dezacordează antena. Roboții au nevoie, de asemenea, de un comportament wireless fiabil în orice orientare schimbătoare, structuri metalice și medii industriale zgomotoase.
Cum se îmbunătățește compatibilitatea electromagnetică (EMC) pe plăcile de comunicare ale roboților?
Compatibilitatea electromagnetică (EMC) este îmbunătățită prin ecranarea conectorilor, bobine de inducție în mod comun, protecție ESD, izolare, căi de retur controlate, împământare adecvată, strategie de cabluri, suprimare a tranzițiilor și separare de electronica de putere în comutație. Atât configurația, cât și designul carcasei contează, deoarece defecțiunile de comunicație sunt adesea cauzate de cuplarea zgomotului la nivel de sistem, mai degrabă decât de o singură componentă.
Ce teste de producție sunt utile pentru PCB-urile de comunicații?
Printre testele utile se numără enumerarea porturilor, verificarea conexiunilor, testele de trafic ale protocolului, verificări ale izolației, inspecția protecției ESD, măsurarea curentului, programarea firmware-ului și comunicarea funcțională prin cabluri reprezentative. Pentru rețelele deterministe, se poate verifica și comportamentul la jitter și la temporizare, în funcție de protocol și de riscul aplicației.
Ce fișiere sunt necesare pentru fabricarea PCB-urilor de comunicare cu roboți?
Pachetul ar trebui să includă fișiere de fabricație, cerințe de stivuire și impedanță, lista de materiale (BOM), date de plasare, desene de asamblare, note privind conectorii și cablurile, fișiere de firmware sau configurare, procedura de testare a protocolului, documentația modulului wireless și cerințele EMC sau de izolare. Porturile externe ar trebui să identifice clar așteptările privind protecția și împământarea.
Trimiteți fișierele PCB de comunicare a robotului pentru interfață și revizuirea DFM

Posturi recomandate

Fabricarea PCB-urilor pentru filtre TMM6
CuprinsDe ce folosesc proiectanții de filtre pentru microunde...

Taconic RF 35 vs. PCB RO4350B
CuprinsRF-35 vs RO4350B Achiziții și...

Fabricarea PCB-urilor pentru filtre TMM4
Fabricarea PCB-urilor filtrului TMM4 este controlată de...

Fabricarea de PCB-uri TMM3 pentru module RF
Fabricarea PCB-urilor TMM3 este cea mai utilă acolo unde modulul RF...
Cum să obțineți o ofertă pentru PCB-uri
Hai să executăm o analiză DFM/DFA pentru tine și să te contactăm cu un raport. Poți încărca fișierele în siguranță prin intermediul site-ului nostru web. Avem nevoie de următoarele informații pentru a-ți oferi o ofertă de preț:
-
- Specificații Gerber, ODB++ sau .pcb.
- Lista BOM dacă aveți nevoie de asamblare
- Cantitate
- Timp de întoarcere
Pentru servicii PCBA, vă rugăm să furnizați lista de materiale (BOM) și orice instrucțiuni specifice de asamblare. De asemenea, oferim analize DFM/DFA pentru a optimiza proiectele dumneavoastră în ceea ce privește fabricabilitatea și asamblarea, asigurând un proces de producție fără probleme.