
Robot BMS PCB til overvågning, balancering og sikkerhed af litiumbatterier
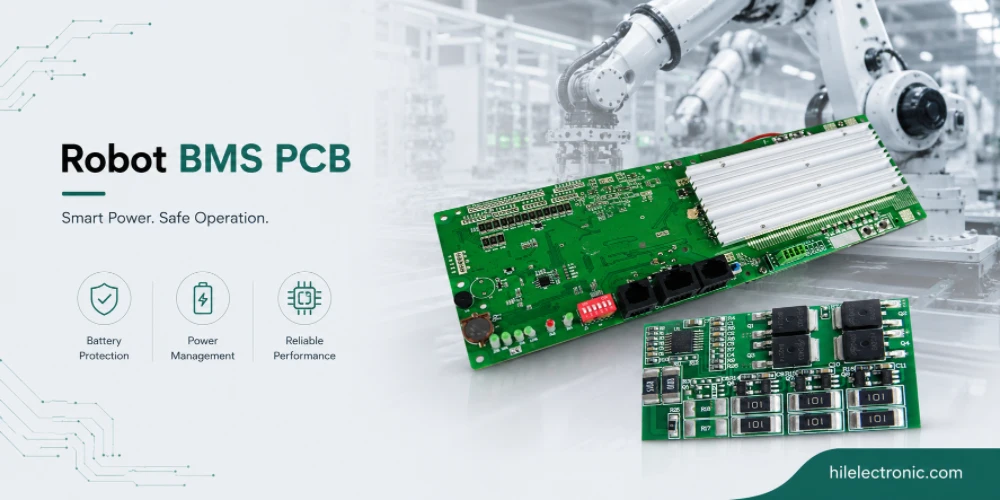
Robot BMS PCB'er styrer batteripakkerne, der driver mobile robotter, humanoider, AMR'er, AGV'er, servicerobotter og andre batteridrevne platforme. De overvåger individuelle celler, måler temperatur og strøm, afbalancerer celletilstand, estimerer resterende opladning og batteritilstand og håndhæver beskyttelse mod usikre elektriske og termiske forhold.
Denne vejledning forklarer BMS PCB-beslutninger fra et industrielt perspektiv: cellekemi, pakkespænding, overvågningsnøjagtighed, balanceringsmetode, beskyttelseslag, isolation, kommunikation, testdækning og produktionsdokumentation. Et BMS er et sikkerhedskritisk printkort, så design- og produktionsdisciplin er lige så vigtig som diagrammet.
Hvad Robot BMS PCB'er rent faktisk gør
Rollen i robotsystemet
Robot BMS PCB'er — batteristyringssystemkort — styrer lithium-ion-batteripakker, der bruges i mobile robotter. De overvåger spænding, temperatur og strøm pr. celle; balancerer celler for at bevare kapaciteten; beskytter mod overopladning, overafladning og kortslutning; og kommunikerer opladnings- og sundhedstilstand til robottens supervisor. Hvad gør robot BMS-kort unikke:
- Overvågning pr. celle: Spændingsmåling af individuelle celler på tværs af batteripakken. Nøjagtigheden påvirker tilstandsestimeringen.
- Cellebalancering: Udligning af celleladningstilstand for at bevare pakkekapaciteten. Passiv eller aktiv afbalancering afhængigt af cellekemi og pakkestørrelse.
- Beskyttelse: Flerlagsbeskyttelse: hurtig udløsning af hardware, langsommere udløsning af firmware, redundant overvågning. Forebygger celleskader og sikkerhedshændelser.
- Statens estimat: Estimering af ladetilstand, sundhedstilstand og resterende kapacitet. Coulomb-tælling plus spændingsbaseret estimering.
- Kommunikation: CAN, SMBus eller RS-485 til robotsupervisor. Nogle gange redundante kanaler af sikkerhedsmæssige årsager.
- Isolering: Galvanisk isolation mellem batterisiden og køretøjssiden er ofte nødvendig af sikkerhedsmæssige årsager.
Designrisici at kontrollere
BMS-design skal også tage højde for celleældning i løbet af pakkens levetid. Nye pakker er relativt velafbalancerede; ældre pakker har akkumuleret cellevariation. BMS'en skal håndtere begge tilfælde korrekt - og give nøjagtig tilstandsestimering og beskyttelse på tværs af hele ældningsintervallet. Programmer, der designer BMS udelukkende omkring nye pakkers adfærd, leverer nogle gange produkter, der opfører sig inkonsekvent, når pakker ældes.
BMS-softwarearkitektur er lige så vigtig som hardwarearkitektur for det samlede system. Tilstandsestimeringsalgoritmer, beskyttelsestilstandsmaskiner og kommunikationsprotokoller findes alle i firmware og bestemmer, hvordan BMS'en rent faktisk opfører sig. Programmer, der behandler BMS'en som hardware plus firmware sammen, producerer gode systemer; programmer, der behandler hardware og firmware som separate virksomheder, producerer nogle gange systemer, hvor delene ikke stemmer overens.
På systemniveau bør printkortet specificeres efter funktion, miljø, levetid og testdækning i stedet for udelukkende ud fra skematisk tegning. Dette forhindrer den almindelige fejl at bygge et teknisk korrekt printkort, der er vanskeligt at montere, svært at vedligeholde eller utilstrækkeligt robust, når det først er installeret i robotten.
Cellekemi og BMS-design
Udvælgelseskriterier for cellekemi og BMS-design
Cellekemi påvirker BMS-design. Forskellige kemiske sammensætninger har forskellige spændingskurver, sikre driftsgrænser og balanceringskrav. De vigtigste kemiske sammensætninger, der anvendes i robotteknologi, er:
- Litium-ion (NMC, NCA): høj energitæthed; almindelig på humanoide og langtidsrobotter. Kræver præcis spændingsovervågning.
- Lithiumjernfosfat (LFP): sikrere end NMC; længere cykluslevetid. Flad spændingskurve gør SoC-estimering vanskeligere.
- Lithiumtitanat (LTO): længste cykluslevetid; laveste energitæthed. Almindelig i industrielle cyklusintensive applikationer.
- Faststof: Ny kemi med forskellige BMS-krav. Ikke endnu almindeligt inden for produktionsrobotik.
Hvordan cellekemi og BMS-design påvirker omkostninger og pålidelighed
Valg af kemi afhænger af applikationskrav, herunder energitæthed, cykluslevetid, sikkerhed og omkostninger. Der findes ikke én bedste kemi; det rigtige valg afhænger af, hvilke faktorer der betyder mest for den specifikke robot. Programmer, der evaluerer kemi i forhold til faktiske applikationskrav, producerer gode match; programmer, der vælger kemi som standard, får nogle gange suboptimale resultater.
Cellevalg inden for en kemisk proces påvirker også BMS-design. Forskellige celleproducenter har forskellige spændingskurver, aldringsprofiler og sikkerhedsadfærd. Programmer, der kvalificerer specifikke celler under design, producerer systemer, der er tunet til disse celler; programmer, der erstatter celler senere, opdager nogle gange, at BMS-parametre skal justeres.
Den praktiske regel er at vælge den enkleste konstruktion, der stadig opfylder signal-, sikkerheds-, termiske og mekaniske krav. Overspecificering øger omkostningerne, mens underspecificering skaber omarbejde under test eller feltimplementering.
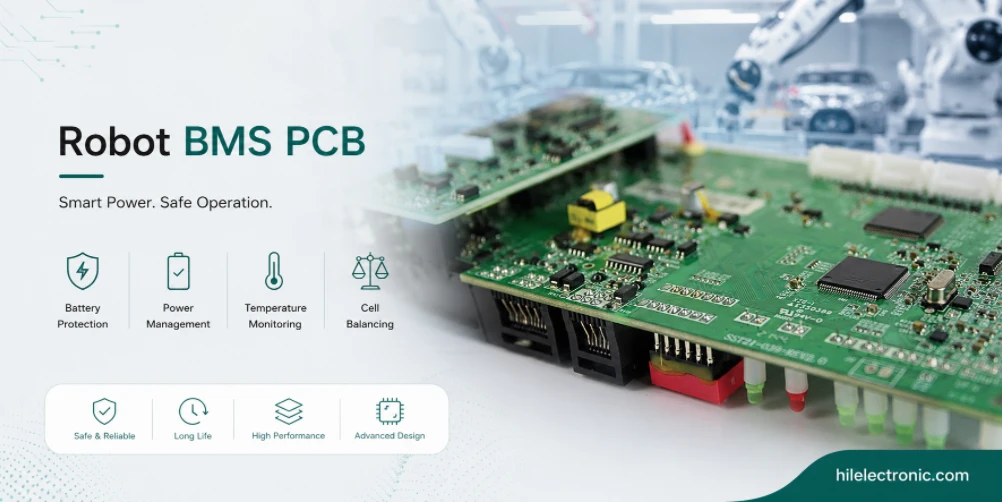
Cellespændings-, temperatur- og strømkanaler bør planlægges med batteristyrings-PCB'ens basislinje og robottens strømfordelingstrin i tankerne.
Spændings-, temperatur- og strømovervågning
Elektriske og termiske krav
Spændings- og temperaturovervågning er det grundlæggende sensoriske fundament i BMS'en. De vigtigste overvejelser er:
- Spænding pr. celle: nøjagtighed typisk ±5 mV eller bedre. Standard BMS IC'er understøtter 12-16 celler pr. chip.
- Cellestabling: Flere BMS IC'er stablet for større pakker. Kommunikation mellem stakke gennem isolation.
- Temperatur pr. celleområde: NTC- eller IC-baserede sensorer fordelt på tværs af pakken. Celletemperaturen påvirker både sikkerhed og levetid.
- Strømmåling: shunt eller Hall-effekt ved pakketerminalerne. Tovejsregistrering understøtter både opladning og afladning.
- Jordreference: Isoleret jord på batterisiden; robottens jord adskilt. Isolering bevarer sikkerheden.
Produktionstest og fejltilstande
Nøjagtigheden af strømmålingen påvirker direkte kvaliteten af ladningstilstandsestimeringen gennem coulomb-tælling. En strømmåling med 1% fejl akkumulerer 1% SoC-fejl pr. cyklus; over hundredvis af cyklusser kan denne drift blive betydelig. Programmer, der specificerer strømmålingsnøjagtighed i forhold til coulomb-tællingens nulstillingsfrekvens, bevarer SoC-nøjagtigheden; programmer, der specificerer nøjagtighed isoleret, får undertiden driftende SoC-estimering.
Fordelingen af temperaturmålinger på tværs af pakken er vigtig, fordi celletemperaturen varierer med positionen. Celler i midten af pakken kan blive varmere end celler i kanterne; temperaturmåling på kun ét sted overser denne variation. Programmer, der måler temperaturen på flere punkter, registrerer termiske problemer, som enkeltpunktsmålinger ville overse.
Cellebalancering: Passiv, Aktiv, Timing
Vigtige designvalg til cellebalancering
Cellebalancering bevarer pakkekapaciteten ved at udligne cellernes ladningstilstande. De vigtigste balanceringsmetoder er:
- Passiv afbalancering: Modstande aflader celler med højere SoC. Simpelt, men spilder energi som varme.
- Aktiv balancering: Energi overført fra celler med højere SoC til celler med lavere SoC. Mere effektivt, men mere komplekst.
- Balanceringsfrekvens: kontinuerlig under opladning; nogle gange under afladning eller hvile. Afhænger af pakkestørrelse og cellevariation.
- Balancestrøm: typisk 50-500 mA pr. celle. Balanceringstiden er lig med ubalance divideret med strøm.
- Termisk styring: balancerer varmeafledning på selve BMS-kortet. Tungt kobber og termisk design håndterer varmen.
Overvejelser vedrørende fremstilling og pålidelighed
Balanceringsstrategien påvirker både udnyttelsen af pakkens kapacitet og BMS-kompleksiteten. Aggressiv balancering under opladning maksimerer kapaciteten, men øger BMS-kompleksiteten; konservativ balancering forenkler BMS, men efterlader noget kapacitet ubrugt. Afvejningen afhænger af, hvor tæt cellerne skal balanceres til applikationen.
Balanceringsafledning på selve BMS-kortet kræver termisk designopmærksomhed. En pakke med betydelig balanceringsstrøm skal afgive balanceringsvarmen et sted; typisk betyder dette tung kobber og termisk via arrays på BMS-kortet. Programmer, der planlægger balanceringstemperaturstyring, får kort, der overlever kontinuerlig balancering; programmer, der ikke nogle gange ser BMS-termiske problemer under tung balancering.
Beskyttelsesarkitektur: Lag og svartider
Arkitekturvalg til beskyttelsesarkitektur
Beskyttelsesarkitektur forhindrer celleskader og sikkerhedshændelser. Flere beskyttelseslag med forskellige responstider dækker forskellige fejlkategorier. De vigtigste beskyttelseslag er:
- Hardware-hurtigtur: Diskret komparator eller beskyttelses-IC, der reagerer på mikrosekunder. Håndterer kortslutnings- og dødkortslutningsfejl.
- BMS IC-beskyttelse: Integreret beskyttelse, der reagerer på millisekunder. Håndterer overstrøm og overspænding.
- Firmwarebeskyttelse: Softwareovervågning reagerer på ti millisekunder. Håndterer gradvise fejltilstande.
- Redundant overvågning: uafhængig anden beskyttelseskanal. Standard på sikkerhedskritiske applikationer.
- Kontaktor- eller FET-afbrydelse: Fysisk afbrydelse af batteri ved fejl. FET'er er standard for mindre pakker; kontaktorer på større.
- Beskyttelse på celleniveau: integreret CID eller PTC i selve cellerne. Sidste forsvarslinje i hver celle.
Valideringskrav til beskyttelsesarkitektur
Afvejninger af beskyttelsesresponstid afbalancerer afvisning af falske trips med reaktion på reelle fejl. Hurtigere reaktion fanger hurtigere fejl, men afviser færre falske positiver; langsommere reaktion er mere selektiv, men reagerer langsommere på reelle fejl. Programmer justerer afvejningen baseret på den specifikke pakkeadfærd og applikationskrav.
Redundante beskyttelseskanaler forhindrer, at enkeltpunkts BMS-fejl forårsager sikkerhedshændelser i pakker. En pakke med et defekt BMS bør stadig ikke komme i en farlig tilstand; redundant beskyttelse, der opfylder forskellige fejlkategorier via forskellige stier, bevarer sikkerheden på tværs af BMS-fejl. Standard på sikkerhedskritiske applikationer.
Tilstands- og sundhedstilstandsestimering
Vigtige designvalg til estimering af ladningstilstand og sundhedstilstand
Estimering af ladningstilstand og sundhedstilstand kombinerer flere målemetoder. De vigtigste estimeringsmetoder er:
- Coulomb-tælling: Integrering af strøm over tid. Kræver nøjagtig strømmåling og periodisk rekalibrering.
- Spændingsbaseret: SoC fra opslag af åben kredsløbsspænding. Nøjagtig i hviletilstand, men kræver cellekemisk model.
- Modelbaseret: Udvidet Kalman-filter, der kombinerer spænding og strøm med cellemodel. Højere nøjagtighed på tværs af driftsforhold.
- SoH-estimering: Sporing af kapacitetsfald over cyklusser. Kræver langtidsobservation og referencemålinger.
- Impedanssporing: Estimering af intern modstand. Korrelerer med SoH og muliggør aldersbaseret nedgradering.
Overvejelser vedrørende fremstilling og pålidelighed
SoC-estimeringsmetoden afhænger af cellekemiens spændingskurve. Kemier med klare spænding-versus-SoC-forhold (NMC, NCA) tillader direkte spændingsbaseret estimering; kemier med flade kurver (LFP) kræver Coulomb-tællingsbaseret estimering med periodiske referencemålinger. Estimeringsmetoden matcher kemien.
SoH-estimering kræver langsigtet observation af pakkens opførsel. Direkte måling kræver referenceafladningstest, hvilket er upraktisk under normal drift; indirekte estimering gennem modstandssporing, kapacitetsudfaldssporing eller cyklustælling giver en nyttig tilnærmelse. Programmer, der instrumenterer SoH-sporing, muliggør proaktiv udskiftning; programmer, der ikke nogle gange ser uventede fejl ved levetidens afslutning.
For tilstødende designbeslutninger, se arkitekturvejledningen til robottens strømfordelings-PCB og batteristrømvejledningen til AMR- og AGV-robot-PCB.
For produktionsbyggeri skal BMS-poster oprette forbindelse til den samme testdata-workflow , der bruges til sikkerhedsgrænseflader, og til AMR- eller AGV-elektronikpakken, når pakken bruges i mobile robotter.
Fremstilling af BMS-printkort hos Highleap
DFM-gennemgang før produktion
Highleap fremstiller BMS-kort med de specifikke behov inden for sikkerhedskritiske strømkort. De specifikke egenskaber omfatter:
- Isoleret konstruktion: Galvanisk isolation mellem batterisiden og køretøjssiden. Layoutet understøtter isoleringsbarrierer.
- Tungt kobber: til højstrømspakketerminaler. Blandede opstablinger er almindelige.
- Præcisionsmåling: Disciplin for komponentplacering og montering, der bevarer nøjagtigheden af spændingsmålinger.
- Kvalifikation af beskyttelseskomponent: særlig omhu med de komponenter, der implementerer sikkerhedsbeskyttelse.
- Funktionstest: Simulering af pakkespænding og verifikation af strømmåling under produktionstest.
- Certificeringsstøtte: produktionsdokumentation, der understøtter UL 2580, IEC 62619 og lignende batterirelaterede certificeringer.
Test, sporbarhed og build-overdragelse
Highleaps BMS-produktion har produceret systemer på tværs af spektret fra små robotpakker til forbrugerservice og industrielle mobile robotpakker til specialapplikationer. Fremstillingsprocessen omfatter opmærksomhed på isolationsbarrierer, kvalificering af beskyttelseskomponenter og kalibrering under produktionen.
Sikkerhedsrelateret produktionsdokumentation for BMS-kort omfatter typisk verifikation af beskyttelseskredsløb pr. enhed, isolationstest pr. enhed og produktionsprocesregistreringer, der understøtter kundecertificeringsindsendelser. Programmer, der bygger sikkerhedsrelaterede pakker, får denne dokumentation som en del af standardproduktionsoutput.
Ofte stillede spørgsmål om robot BMS-printkort
Hvad er et robot BMS printkort?
Et robot BMS PCB er batteristyringskortet, der overvåger cellespænding, temperatur og strøm; styrer opladnings- og afladningsgrænser; balancerer celler; estimerer opladningstilstand og tilstand; og kommunikerer batteristatus til robotten. Det beskytter både batteripakken og robotten mod usikre driftsforhold.
Hvordan påvirker cellekemi BMS-design?
Cellekemi påvirker spændingsgrænser, temperaturgrænser, balanceringsstrategi, estimering af ladetilstand og beskyttelsestærskler. NMC- og NCA-pakker lægger vægt på energitæthed og omhyggelig spændingskontrol. LFP-pakker tilbyder sikkerheds- og levetidsfordele, men har en fladere spændingskurve. LTO-pakker tolererer høje cyklustællinger, men kræver forskellige estimeringsantagelser.
Hvad er forskellen på passiv og aktiv balancering?
Passiv balancering fjerner overskydende energi fra celler med højere spænding som varme, normalt gennem modstande. Det er simpelt og almindeligt. Aktiv balancering overfører energi mellem celler eller moduler, hvilket forbedrer effektiviteten på større pakker, men øger omkostninger og kompleksitet. Den bedste metode afhænger af pakkestørrelse, cellevariation, mål for runtime og forventet levetid.
Hvorfor er BMS-isolering vigtig i robotter?
Isolering adskiller højenergibatterikredsløb fra lavspændingsstyringselektronik og kommunikationsgrænseflader. Det beskytter brugere, teknikere og downstream-elektronik mod fejlenergi og spændingsforskelle. Isolering er især vigtig på højspændingspakker, robotter med eksterne opladningsgrænseflader og systemer, hvor batteridata krydser ind i et sikkerheds- eller styringsdomæne.
Hvordan estimeres ladetilstanden i robotbatterier?
Ladetilstanden estimeres normalt ved hjælp af coulomb-tælling, modellering af åben kredsløbsspænding, temperaturkompensation og pakkens historik. God estimering tager også højde for celleældning, strømfølerens nøjagtighed og belastningsprofil. Robotter har brug for pålidelige estimater, fordi de skal vende tilbage til opladning, før pakken når en skadelig eller usikker lav tilstand.
Hvilke beskyttelsesfunktioner bør et robot-BMS omfatte?
Et robot-BMS skal beskytte mod overspænding, underspænding, overstrøm, kortslutning, overtemperatur, undertemperatur under opladning, kommunikationsfejl og interne målefejl. Sikkerhedskritiske systemer bruger ofte lagdelt beskyttelse: hurtig hardwarerespons, firmwareovervågning, redundant temperaturregistrering og en defineret sikker tilstand, når der registreres usikkerhed.
Hvordan skal BMS-printkort testes under produktionen?
Produktionstesten bør verificere nøjagtigheden af spændingsmålinger, temperaturindgange, strømmåling, balanceringskredsløb, beskyttelsestærskler, isolation hvor det er relevant, kommunikation, firmwareprogrammering og fejlresponser. Testen bør registrere resultater efter serienummer, da problemer med batterisystemet muligvis skal spores gennem hele batteripakkens levetid.
Hvilke oplysninger er nødvendige før fremstilling af et robot BMS PCB?
En komplet pakke bør omfatte pakkespænding, celleantal, kemi, strømgrænser, ladeprofil, termisk sensorkort, beskyttelsestærskler, kommunikationsprotokol, stikbensudformning, firmwareinstruktioner, testkrav og dokumentationsforventninger. BMS-kort er tæt knyttet til pakkedesign, så oplysninger om celler og ledningsnet bør deles tidligt.

anbefalet Indlæg

TMM6 Filter PCB Fremstilling
IndholdsfortegnelseHvorfor bruger designere af mikrobølgeovnsfiltre...

Taconic RF 35 vs. RO4350B printkort
Indholdsfortegnelse RF-35 vs RO4350B Indkøb og...

TMM4 Filter PCB Fremstilling
Fremstilling af TMM4-filterprintkort styres af...

TMM3 PCB-fremstilling til RF-moduler
TMM3 PCB-fremstilling er mest nyttig, hvor RF-modulet...
Sådan får du et tilbud på printkort
Lad os køre en DFM/DFA-analyse for dig og vende tilbage til dig med en rapport. Du kan uploade dine filer sikkert via vores hjemmeside. Vi har brug for følgende oplysninger for at kunne give dig et tilbud:
-
- Gerber, ODB++ eller .pcb, spec.
- Stykliste, hvis du ønsker montering
- Antal
- Vendetid
For PCBA-tjenester bedes du fremvise din BOM (Bill of Materials) og eventuelle specifikke monteringsinstruktioner. Vi tilbyder også DFM/DFA-analyse for at optimere dine designs med hensyn til fremstillingsevne og montering, hvilket sikrer en problemfri produktionsproces.