
AMR- og AGV-robotprintkort til navigation, batteristrøm, sikkerhed og flådepålidelighed
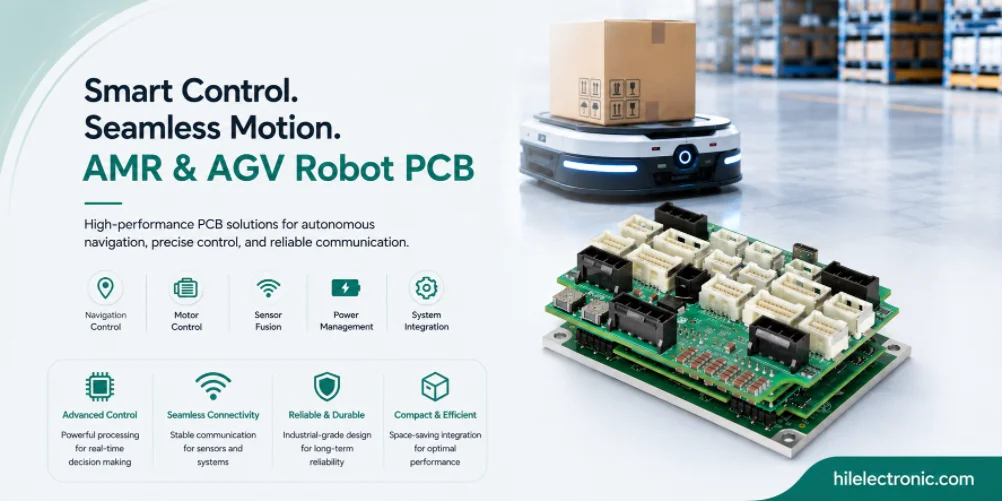
AMR- og AGV-robotprintkort understøtter mobile platforme, der flytter materialer gennem lagre, fabrikker, hospitaler, logistikcentre og kommercielle faciliteter. Deres printkort skal kombinere batteridrevet drift, navigationssensorer, sikkerhedsscannere, motorstyring, trådløs kommunikation, opladningsgrænseflader og robust konstruktion mod vibrationer og stød.
Denne vejledning forklarer elektronik- og produktionskravene bag AMR- og AGV-platforme. Den dækker navigationsarkitektur, bevægelseskonfiguration, håndtering af nyttelast, sikkerhed i delte menneskelige rum, batteri- og opladningsdesign, flådens servicevenlighed og produktionstestning. Indholdet af ofte stillede spørgsmål er blevet omskrevet som branchevejledning i stedet for leverandørcentrerede salgssvar.
Hvad adskiller AMR- og AGV-elektronik?
Rollen i robotsystemet
Autonome mobile robotter (AMR) og automatisk guidede køretøjer (AGV) er batteridrevne mobile platforme, der flytter nyttelast rundt på lagre, fabrikker og andre faciliteter. Deres elektronik adskiller sig fra stationære industrirobotter, fordi de kører på batterier, navigerer autonomt (AMR) eller langs definerede stier (AGV), opererer i delte menneskelige rum og skal kunne tåle hårdhændet håndtering. Hvad gør AMR/AGV-elektronik unik:
- Batteridrevet drift: Batteristyring og energieffektivitet bestemmer direkte driftstiden. Hver watt tæller.
- Autonom navigation: LIDAR, kameraer og sensorfusion til AMR. Magnetbånd, QR-koder eller reflektorer til AGV.
- Håndtering af nyttelast: løftere, ruller, arme eller specielle nyttelastgrænseflader. Applikationsspecifik elektronik.
- Sikkerhed i fællesområder: sikkerhedsscannere, nødstop og dynamisk adfærd, der opfylder ISO 3691-4 for AGV eller ANSI R15.08 for AMR.
- Trådløs kommunikation: Wi-Fi-standard; nogle platforme bruger 5G eller privat LTE. Mobilnetværk til udendørs levering.
- Robust konstruktion: stød og vibrationer fra ujævne gulve og håndtering af nyttelast.
Designrisici at kontrollere
For AMR- og AGV-printkort bør input om fremstillingsevnen ske, før placering af stik, tilpasning af kabinet, adgang til armaturer, termiske stier og kabelføring fastfryses. Sene ændringer af disse detaljer udløser normalt mekanisk omarbejdning, redesign af testarmaturer eller kompromiser med pålideligheden, som kunne have været undgået med en tidlig DFM-gennemgang.
Komponentvalg bør omfatte livscyklusstatus, godkendte alternativer, pakketilgængelighed, temperaturklassificering og sikkerheds- eller isolationsklassificeringer, hvor det er relevant. AMR- og AGV-printkort forbliver ofte i produktion eller service længere end forbrugerelektronik, så uløst sourcingrisiko bliver et problem i felten, ikke kun et indkøbsproblem.
På systemniveau bør printkortet specificeres efter funktion, miljø, levetid og testdækning i stedet for udelukkende ud fra skematisk tegning. Dette forhindrer den almindelige fejl at bygge et teknisk korrekt printkort, der er vanskeligt at montere, svært at vedligeholde eller utilstrækkeligt robust, når det først er installeret i robotten.
Navigationselektronik deler ofte timing- og strømbegrænsninger med robotkamerakortet og sensorgrænsefladeenheden.
Navigationsarkitektur: SLAM, fast sti, referencepunkter, GPS
Arkitekturvalg for navigationsarkitektur
Navigationsarkitekturen varierer betydeligt mellem AMR og AGV. De vigtigste navigationsmetoder er:
- LIDAR-SLAM: Samtidig lokalisering og kortlægning. Standard for AMR; ingen fast infrastruktur nødvendig.
- Kamera-SLAM: Visionsbaseret navigation. Billigere end LIDAR; mindre robust i miljøer uden funktioner.
- Fast sti som følger: Magnetbånd, malede linjer eller indlejret ledning. Standard AGV; ingen indbygget kortlægning nødvendig.
- Fiducial-baseret: QR-koder eller reflekterende markører på kendte positioner. Almindelig hybrid AGV/AMR-tilgang.
- GPS: Mobile udendørs robotter. Kræver klar himmel; suppleret med IMU ved signalsvigt.
- UWB: Ultrabredbåndspositionering. Præcisionspositionering indendørs hvor det er nødvendigt.
Valideringskrav til navigationsarkitektur
Pålidelighed afhænger af at bevare de marginer, der er designet til printkortet: kobberbredde, isolationsafstand, termisk aflastning, stikfastholdelse, komponentnedrating og inspektionsdækning. Produktionen bør verificere disse egenskaber i stedet for at behandle printkortet som en generisk samling med en generisk bestået/ikke bestået test.
Servicevenlighed bør overvejes gennem mærkede stik, tilgængelige testpunkter, tydelige printkortvarianter og sporing af serienumre. Når en robot fejler i felten, giver god diagnosticering på printkortniveau serviceteamet mulighed for hurtigt at isolere problemet i stedet for at udskifte store enheder eller returnere hele robotten.
Den praktiske regel er at vælge den enkleste konstruktion, der stadig opfylder signal-, sikkerheds-, termiske og mekaniske krav. Overspecificering øger omkostningerne, mens underspecificering skaber omarbejde under test eller feltimplementering.
Bevægelseskonfiguration: Differentiale, ministyring, Ackermann, omnidirektionel
Udvælgelseskriterier for bevægelseskonfiguration
Bevægelsesstyring på AMR/AGV-drev bruger typisk differentielle eller omnidirektionelle konfigurationer. De primære konfigurationer er:
- Differentialdrev: to uafhængige drivhjul plus drejehjul. Enkel, billig, almindelig på lager AMR.
- Minilæsser: Fire uafhængige drivhjul. Bedre vejgreb; højere effekt.
- Ackermann-styring: billignende styring. Almindelig på udendørs og leveringsplatforme.
- Omnidirektionel: Mecanum- eller svenske hjul, der muliggør lateral bevægelse. Almindelige, hvor lateral positionering er nødvendig.
- Sporet: bælter i stedet for hjul. Robust; almindelig på udendørs og byggeplatforme.
Hvordan bevægelseskonfiguration påvirker omkostninger og pålidelighed
Testdækningsdisciplinen skaleres med pålidelighedskravet. Forbrugerapplikationer kræver mindre dækning end industrielle; industrielle mindre end medicinske; medicinske mindre end sikkerhedskritiske. Ved at matche testdækningen med det faktiske krav bevares omkostningsbudgettet, samtidig med at den sikkerhed, som applikationen har brug for, gives.
Produktionsdokumentation er ofte underinvesteret i designfasen og dyr at konstruere med tilbagevirkende kraft. Testoptegnelser pr. enhed, der indsamles under produktionen, understøtter feltundersøgelser år senere; sporbarhed af komponentpartier understøtter post mortem-analyse af feltreturneringer. Programmer, der planlægger dokumentation tidligt, har de optegnelser, de har brug for; programmer, der tilføjer dokumentation senere, mister ofte de data, de ville have ønsket.
Håndtering af nyttelast: Transportbånd, løft, manipulator, levering
Vigtige designvalg til håndtering af nyttelast
Elektronik til håndtering af nyttelast afhænger af den specifikke applikation. Almindelige nyttelastgrænseflader er:
- Transportbånd top: Motordrevne ruller eller bånd oven på robotten. Motorstyring plus sensorer til måling af nyttelastens tilstedeværelse.
- Løfteplade: Løfteplade til afhentning af paller eller vogne. Aktuatorstyring plus positionsregistrering.
- Arm eller manipulator: monteret manipulator til pick-and-place. Bruger ofte separat leddrevelektronik.
- Kurvforbindelse: Automatisk kobling til bugserede vogne. Sensor- og aktuatorgrænseflade til tilslutningsstatus.
- Udsalg: Adgangskontrol til leveringsrobotrum. Aktuatorer, låse og brugergrænseflader.
- Sortering: Automatisk sorteringsgrænseflade. Sensor plus aktuator til sorteringslogik.
Overvejelser vedrørende fremstilling og pålidelighed
Synlighed i forsyningskæden under produktionen påvirker både omkostninger og pålidelighed. Producenter med aktiv sourcing-kapacitet absorberer allokeringscyklusser, der ellers ville forårsage produktionsstop; producenter uden aktiv sourcing sender forsyningsproblemer videre til kunderne. Værdien af aktiv sourcing er højest under brancheomfattende mangler og lavest under stabile forsyningsforhold.
Design-iterationscyklusser drager fordel af tæt design-produktionsfeedback. En produktionspartner, der giver hurtig DFM-feedback, muliggør hurtig iteration; en partner, der giver langsom eller overfladisk feedback, forsinker iterationen proportionalt. Programmer, der vælger produktionspartnere delvist baseret på feedbackkvalitet, bevæger sig typisk hurtigere gennem prototypefasen end programmer, der udelukkende vælger ud fra det laveste tilbud.
Sikkerhedsarkitektur for delte menneskelige rum
Arkitekturvalg for sikkerhedsarkitektur til fælles menneskelige rum
Sikkerhedsarkitekturen på AMR/AGV opfylder standarder for mobil robotteknologi i delte menneskelige rum. De vigtigste sikkerhedsfunktioner er:
- Sikkerhedsscanner: Laserscanner, der registrerer personer i robottens bane. Hastighedsreduktion eller stop baseret på registreret nærhed.
- Nødstop: Fysiske stopknapper på robotchassis. Redundante hardwarestier.
- Kofangersensorer: fysisk kontaktdetektion. Sikkerhedskopiering til scannerbaseret undgåelse.
- Hastighedsovervågning: sikker hastighedskontrol; overvågede hastighedsgrænser. Opfylder Performance Level d eller højere på sikkerhedskritiske applikationer.
- Advarselsanordninger: Lyd- og visuel advarsling under bevægelse. Lokal adfærd tilpasset miljøet.
- Zoneovervågning: Drift begrænset til definerede zoner. Forhindrer robotudflugt til uautoriserede områder.
Valideringskrav til sikkerhedsarkitektur for delte menneskelige rum
Volumenbåndsøkonomi påvirker de rigtige procesvalg forskelligt ved forskellige produktionsskalaer. Praksisser, der betaler sig tilbage ved 100,000 enheder om året, betaler sig sjældent tilbage ved 500 enheder; praksisser, der giver mening ved prototype, giver sjældent mening ved store mængder. At matche produktionstilgangen med den faktiske produktionsvolumen er det, der gør hvert volumenbånd økonomisk rentabelt.
De regulatoriske certificeringsforpligtelser varierer betydeligt afhængigt af anvendelse og marked. Produktionsdokumentation, der understøtter kundeindsendelser, kan variere fra minimal (forbrugerprodukter på uregulerede markeder) til omfattende (medicinsk udstyr med stramme opbevaringsperioder). Programmer, der specificerer certificeringskrav ved tilbud, får produktionen korrekt opsat; programmer, der tilføjer certificeringskrav senere, kræver nogle gange procesændringer.
Målene for driftstid afhænger af batteristyrings-PCB'en , strømfordelingselektronikken og en sourcingplan, der kan understøtte flådevedligeholdelse.
Batteri- og strømstyring til runtime
Elektriske og termiske krav
Batteri- og strømstyring på AMR/AGV påvirker direkte driftsøkonomien. De vigtigste overvejelser er:
- Batterikemi: LFP-standard for dens cykluslevetid; NMC, hvor energitæthed er vigtigere end cykluslevetid.
- Gebyrhåndtering: mulighedsopladning under tomgang; planlagt opladning ved kajer. Opladningsadfærd påvirker flådens drift.
- Nøjagtighed af ladetilstand: påvirker, hvornår robotter vender tilbage til opladning. Dårlig præcision strander robotter eller spilder køretid.
- Regenerativ bremsning: Genvinder energi under deceleration. Beskeden effektivitetsfordel; nyttig til applikationer med høj cyklus.
- Strømtilstande: Standby-, aktiv- og hurtigopstartstilstande. Påvirker det samlede energiforbrug i løbet af flådens levetid.
Produktionstest og fejltilstande
Konsolideret produktion hos én produktionspartner bevarer institutionel viden, der akkumuleres på tværs af produktgenerationer. En partner, der har bygget flere generationer af lignende produkter, kender de specifikke problemer, der opstår, de procesjusteringer, der forbedrer udbyttet, og de designmønstre, der fører til god produktion. Denne viden overføres ikke til nye partnere uden omkostninger.
Løbende dialog mellem ingeniører og produktionsvirksomheder forbedrer både produkternes og leverandørforholdets omfang over tid. Udbyttedata, der strømmer tilbage til ingeniørvirksomhederne, informerer designforfining; feltreturdata, der strømmer tilbage, informerer både design- og produktionsforbedringer. Programmer, hvor denne dialog er aktiv, forbedres på tværs af produktgenerationer.
For tilstødende designbeslutninger, se robottens BMS-printkort til mobile batteripakker og robottens strømfordelingsprintkort til mobile platforme.
For pilot- og flådeopbygninger bør komponenttilgængeligheden kontrolleres gennem support for elektronikkomponentsourcing, før robotten går i genproduktion.
Fremstilling af AMR- og AGV-printkort hos Highleap
DFM-gennemgang før produktion
Highleap fremstiller AMR/AGV-elektronik med den specifikke disciplin, som mobile robotter har brug for. De specifikke funktioner omfatter:
- Vibrations- og stødtolerance: Komponentvalg og montering, der understøtter belastning på mobilplatformen.
- Batteri og strømfordeling: integreret fremstilling af BMS og strømfordelingstavler.
- Integration af navigationssensorer: LIDAR-interfacekort, kamerakort og sensorfusionskort.
- Bevægelseskontrol: differentiale-, minilæser- og omnidirektionelle drivkort.
- Trådløs kommunikation: Wi-Fi, LTE og specialiseret trådløs integration.
- Sikkerhedsvurderet fremstilling: understøttelse af ISO 3691-4 og ANSI R15.08 certificeringsindsendelser.
Test, sporbarhed og build-overdragelse
Fremstillingsprocesdisciplinen for robotteknologi blander praksisser fra flere traditionelle elektronikkategorier. Fra forbrugerelektronik - omkostningsdisciplin og volumenproduktion. Fra industriel elektronik - pålidelighedsteknik og lang levetid. Fra bilelektronik - vibrations- og miljøtolerance. Fra medicinsk elektronik - dokumentation og sporbarhed. Robotteknologi drager fordel af at kombinere disse.
Programmer, der behandler produktion som strategisk – investering i leverandørrelationer, deling af prognoseoplysninger, koordinering af kapacitet – overgår typisk programmer, der behandler produktion transaktionelt. Den transaktionelle tilgang sparer forhandlingstid, men går glip af de samlede fordele ved et langsigtet leverandørpartnerskab.
Ofte stillede spørgsmål om AMR- og AGV-robotprintkort
Hvad er forskellen på AMR- og AGV-elektronik?
AGV'er følger normalt foruddefinerede ruter ved hjælp af magnetbånd, reflektorer, QR-koder eller indlejret vejledning. AMR'er bruger indbygget perception og navigation til at planlægge ruter dynamisk. Begge har brug for motorstyring, sikkerhed, batteristyring, kommunikation og opladningselektronik, men AMR'er kræver generelt mere beregning, sensorer og synkronisering til navigation.
Hvilke printkort er almindelige i AMR- og AGV-robotter?
Almindelige printkort omfatter en hovedcontroller, motordriverprintkort, batteristyringssystem, strømfordelingsprintkort, sensorinterfaceprintkort, sikkerheds-I/O-printkort, kommunikationsprintkort, opladningsinterfaceprintkort og nyttelastspecifik elektronik. Den nøjagtige blanding afhænger af nyttelast, navigationsmetode, batterispænding, flådekommunikation og den krævede sikkerhedsstandard.
Hvilke navigationssensorer påvirker AMR PCB-design?
AMR'er kan bruge LIDAR, kameraer, dybdesensorer, IMU'er, hjulencodere, ultralydssensorer, UWB eller GPS til udendørs brug. Hver sensor påvirker valg af interface, strømforbrug, placering af stik, synkronisering, EMI-kontrol og mekanisk montering. Sensorkort bør designes sammen med navigationsalgoritmen og det mekaniske layout.
Hvordan forbindes sikkerhedsscannere til AMR- og AGV-elektronik?
Sikkerhedsscannere tilsluttes normalt via sikkerhedsklassificerede digitale udgange, industrielt Ethernet eller dedikerede sikkerhedsprotokoller, afhængigt af scanneren og systemarkitekturen. PCB'et skal understøtte pålidelig strømforsyning, isolerede indgange, diagnostisk overvågning, integration af nødstop og et defineret sikkert stop, når scanneren registrerer en person eller forhindring.
Hvordan påvirker batteridesign kravene til AMR- og AGV-printkort?
Batterispænding, kapacitet, afladningsstrøm, opladningsmetode, dockingstrategi og runtime-mål påvirker alle printpladedesign. Højstrømsstier kan kræve kraftig kobber, store stik, termisk styring, indkoblingskontrol og fejlbeskyttelse. Batteridata bør også integreres i flådesoftware, så robotter oplades før driftsfejl.
Hvilke printkortdesignproblemer forårsages af vibrationer og stød?
Mobile robotter oplever stød fra gulvet, forskydninger i nyttelasten, dockingstød og kontinuerlig vibration. PCB'er har brug for sikre stik, korrekt komponentorientering, trækaflastning, monteringsstøtte, konform belægning når det er nødvendigt, og testpunkter, der forbliver pålidelige efter vibration. Store komponenter og batterier kræver særlig mekanisk fastholdelse i stedet for loddeforbindelser alene.
Hvilke produktionstests er vigtige for AMR- og AGV-printkort?
Test bør verificere strømskinner, motor-drevudgange, kommunikationsforbindelser, sensorgrænseflader, ladesti, sikkerhedsindgange, firmwareprogrammering, strømforbrug og fejlrapportering. Ved implementering af flåde hjælper serienummerregistreringer, firmwareversionssporing og funktionelle testlogfiler med at diagnosticere tilbagevendende feltproblemer på tværs af mange robotter.
Hvad skal man overveje ved design af printkort med opladningsgrænseflade?
Ladegrænsefladekort skal håndtere justeringstolerance, kontaktslid, indkoblingsstrøm, overstrømsbeskyttelse, temperaturovervågning, kommunikation med opladeren og sikker adfærd under delvis tilslutning. Dockingrobotter skal også beskyttes mod buedannelse, kontaminering og gentagne mekaniske cyklusser i løbet af flådens levetid.
Send AMR- eller AGV PCB-filer til DFM og flådetestgennemgang

anbefalet Indlæg

Taconic RF 35 vs. RO4350B printkort
Indholdsfortegnelse RF-35 vs RO4350B Indkøb og...

TMM4 Filter PCB Fremstilling
Fremstilling af TMM4-filterprintkort styres af...

TMM3 PCB-fremstilling til RF-moduler
TMM3 PCB-fremstilling er mest nyttig, hvor RF-modulet...

TMM6 PCB-fremstilling
TMM6-fabrikation er processtyringssiden for en mellem-Danmark...
Sådan får du et tilbud på printkort
Lad os køre en DFM/DFA-analyse for dig og vende tilbage til dig med en rapport. Du kan uploade dine filer sikkert via vores hjemmeside. Vi har brug for følgende oplysninger for at kunne give dig et tilbud:
-
- Gerber, ODB++ eller .pcb, spec.
- Stykliste, hvis du ønsker montering
- Antal
- Vendetid
For PCBA-tjenester bedes du fremvise din BOM (Bill of Materials) og eventuelle specifikke monteringsinstruktioner. Vi tilbyder også DFM/DFA-analyse for at optimere dine designs med hensyn til fremstillingsevne og montering, hvilket sikrer en problemfri produktionsproces.