
Robotstrømfordelingsprintkort til DC-DC-skinner, beskyttelse og sekventering
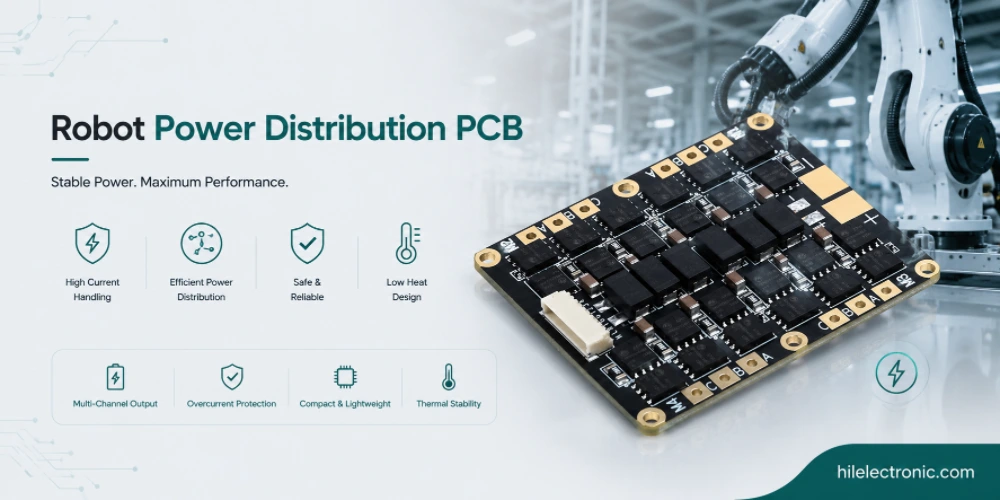
Robotstrømfordelingsprintkort tager batteri-, DC-bus- eller AC-afledt indgangsstrøm og leverer regulerede, beskyttede, sekventerede skinner til hvert delsystem. De er ikke bare ledningsbrætter. De definerer fejlindeslutning, opstartsrækkefølge, driftstidseffektivitet, skinneovervågning og hvor sikkert robotten opfører sig, når et downstream-printkort fejler.
Denne vejledning forklarer de branchespecifikke beslutninger bag robotstrømfordelingstavler: inputtopologi, valg af DC-DC-konverter, skinnesekvensering, overstrøms- og omvendt polaritetsbeskyttelse, overvågning, integration af batteristyring, termisk design og produktionstest. Den er beregnet til teams, der designer mobile robotter, industrirobotter, servicerobotter og robotplatforme med høj strøm.
Hvad robotstrømfordelingsprintkort rent faktisk gør
Rollen i robotsystemet
Strømfordelingsprintkort modtager indgangsstrøm (batteri, DC-bus eller AC-indgang) og leverer konditioneret strøm til alle delsystemer i robotten. På en moderne robot betyder dette flere DC-DC-konvertere, strømsekvensering, beskyttelse, overvågning og hot-swap-funktion. Printkortet er ofte fysisk det største enkeltstående printkort i robotten på grund af strømkomponenterne. Hvad der adskiller robottens strømfordelingsprintkort:
- Høj indgangsstrøm: Batteriafladningsstrøm på ti til hundredvis af ampere kontinuerligt; peakstrømmen er højere under bevægelse. Indgangssti og stik er dimensioneret til strømmen.
- Flere udgangsskinner: Én indgang konverteret til 5-15 forskellige skinner til forskellige delsystemer. Hver skinne har sine egne krav til strøm, spænding og sekvensering.
- Effektivitet: Batteridrevne robotter spilder energi gennem strømfordelingstrinnet. Høj effektivitet forlænger direkte driftstiden.
- Beskyttelse: Overstrøms-, overspændings-, kortslutnings- og omvendt polaritetsbeskyttelse ved indgang og pr. skinne. Fejladfærd defineret og testet.
- Overvågning: Spændings- og strømovervågning per-skinne til diagnosticering og integration af batteristyring.
- Isolering: Nogle arkitekturer kræver galvanisk isolation mellem input og output. Bestemmes af applikationens sikkerhedskrav.
Designrisici at kontrollere
Det er designet af strømfordelingstavlen, der bestemmer en stor del af robottens samlede effektivitet. En robot med veldesignet strømfordeling kører længere på det samme batteri end en robot med tabsgivende fordeling; forskellen på tværs af flådens levetid kan være betydelig. Programmer, der investerer i effektiv strømfordeling, drager fordel af forbedret robotkøretid; programmer, der behandler det som en eftertanke, leverer nogle gange robotter med kortere køretid, end batterierne ellers ville understøtte.
Strømfordelingstavlen fungerer også som en robotniveau-overvågningsenhed for strømtilstand. Koordinering af vågen drift, dvaletilstand og standby findes ofte på dette tavle, fordi tavlen altid er strømforsynet, når en del af robotten er strømforsynet. Programmer, der centraliserer strømovervågning på fordelingstavlen, forenkler den overordnede strømarkitektur; programmer, der distribuerer overvågning, producerer ofte kompleks koordinering, der er svær at ræsonnere over.
På systemniveau bør printkortet specificeres efter funktion, miljø, levetid og testdækning i stedet for udelukkende ud fra skematisk tegning. Dette forhindrer den almindelige fejl at bygge et teknisk korrekt printkort, der er vanskeligt at montere, svært at vedligeholde eller utilstrækkeligt robust, når det først er installeret i robotten.
Batteridrevne designs bør gennemgås sammen med robottens batteristyringskort , mens plug-in- eller docked-platforme muligvis skal koordineres med et AC-DC-strømforsyningsprintkort.
Inputtopologi: Batteri, DC-bus, AC-DC, Multi-Source
Udvælgelseskriterier for inputtopologi
Inputtopologien afhænger af robottens strømkilde. Batteridrevne mobile robotter har andre inputkrav end industriskabe, der drives af strøm fra elnettet. De primære inputtopologier er:
- Direkte batteriindgang: Batterispændingen forsyner DC-DC-konvertere direkte. Standard på de fleste mobile robotter.
- DC-busindgang: en fælles DC-bus, der forsynes fra batteri eller AC-DC-frontend. Forenkler skinnedistribution til flere delsystemer.
- AC-DC-grænseflade: Netindgang konverteret til DC. Standard på stationære industrirobotter. PFC kræves over et par hundrede watt.
- Multikildeindgang: batteri plus AC-indgang med automatisk overførsel. Almindelig på robotter, der fungerer både docket og mobilt.
Hvordan inputtopologi påvirker omkostninger og pålidelighed
Valg af input-topologi har kaskadeeffekter på tværs af robotdesignet. En batteridrevet mobil robot med direkte batteriindgang har brug for konvertere, der håndterer et bredt input-spændingsområde; en robot med DC-busindgang kan bruge konvertere med et smallere inputområde og et enklere design. Valget af topologi påvirker både omkostninger og kompleksitet på tværs af hver downstream-skinne.
Multi-source input-topologier muliggør drift fra enten batteri eller landstrøm, hvilket er almindeligt for leverings- og servicerobotter, der docker for at oplade, men fungerer ubundet. Overførslen mellem kilder skal være problemfri nok til, at driften fortsætter uden afbrydelse; hardwaredesign, der understøtter dette, er mere komplekst end systemer med én kilde, men muliggør driftsmæssig fleksibilitet.
Den praktiske regel er at vælge den enkleste konstruktion, der stadig opfylder signal-, sikkerheds-, termiske og mekaniske krav. Overspecificering øger omkostningerne, mens underspecificering skaber omarbejde under test eller feltimplementering.
Valg af DC-DC-konvertertopologi
Udvælgelseskriterier for valg af DC-DC-konvertertopologi
DC-DC-konverterens topologi, der er tilpasset belastningen, bestemmer konverteringseffektiviteten og omkostningerne. De vigtigste topologikategorier er:
- Buck (nedtrapping): standard for højstrøms lavspændingsskinner. Virkningsgrad typisk 90-95% med synkron ensretning.
- LDO: Lineær regulator med lavt frafald. Enkel og støjsvag; lav effektivitet. Standard til små laveffektskinner eller rene analoge forsyninger.
- Boost (forøgelse): konverterer lavere spænding til højere. Almindelig på batteridrevne robotter, hvor nogle skinner overstiger batterispændingen.
- Buck-boost: håndterer indgangsspænding, der spænder over udgangen. Almindeligt på batteridrevne robotter, hvor batterispændingen kan falde til under skinnespændingen under afladning.
- Isoleret DC-DC: Galvanisk isolation mellem input og output. Almindelig på kommunikationsgrænseflader og sikkerhedskritiske skinner.
Hvordan valg af DC-DC-konvertertopologi påvirker omkostninger og pålidelighed
Valg af DC-DC-konverter på designtidspunktet tager ikke kun hensyn til effektivitet, men også transientrespons, ripple og opstartsadfærd. En konverter med 95 % effektivitet ved nominel belastning kan falde til 80 % ved let belastning – hvilket er betydeligt for en robot, der bruger meget af sin tid i standby. Programmer, der specificerer effektivitet i hele driftsområdet, bevarer batteriets levetid; programmer, der kun specificerer ved nominel belastning, leverer nogle gange robotter med skuffende driftstid.
Flerfasede omformere ved højere strømme fordeler belastningen på tværs af flere koblingstrin, hvilket reducerer input- og output-ripple, samtidig med at den forbedrer den termiske fordeling. Standard på højstrømsskinner, der forsyner motordrev eller højtydende databehandling. Designkompleksiteten er højere end enkeltfasede, men de elektriske og termiske fordele retfærdiggør det i højstrømsapplikationer.
Powersekvensering og koordinering
Elektriske og termiske krav
Effektsekvensering koordinerer skinnetilslutning og -frakobling. Moderne SoC'er og komplekse delsystemer kræver specifik skinnerækkefølge og timing under opstart. De vigtigste sekvenseringsovervejelser er:
- Sekventiel tænding: specifik skinnerækkefølge under opstart. Nogle gange med definerede rampehastigheder eller forsinkelser.
- Koordineret afkørsel: omvendt sekvens under nedlukning. Nogle gange med defineret friløbsadfærd ved strømsvigt.
- Fejludbredelse: Fejl på én skinne kan kræve, at relaterede skinner lukkes ned. Lokal hardware plus overvågning på systemniveau.
- Klarsignal-håndtryk: Nedstrømsundersystemer bekræfter parathed, før der fortsættes. Standard på strømfordeling i SoC-skala.
- Standby-tilstande: Lavstrømstilstand med kun kritiske skinner tændt. Aktiverer dvale- og vågnefunktion.
Produktionstest og fejltilstande
Sekventeringsfejl under opstart eller nedlukning er en specifik kilde til svært diagnosticerbare fejl. En skinne, der kommer lidt ude af rækkefølge, kan forårsage synlige problemer eller ej afhængigt af den specifikke SoC og den specifikke fejltilstand. Programmer, der designer og tester sekventering, undgår omhyggeligt denne type problemer; programmer, der behandler sekventering let, leverer undertiden produkter med periodiske opstartsfejl.
Fejltilstandsanalysen for strømsekvensering bør ikke blot omfatte korrekt opstart, men også uregelmæssig nedlukning (afladet batteri, hovedafbrydelse under drift, strømsvigt). Robotter, der håndterer uregelmæssig nedlukning, bevarer tilstanden og genstarter korrekt; robotter, der håndterer det dårligt, kræver nogle gange fuld genindlæsning af firmware efter pludseligt strømsvigt.
Beskyttelse: Overstrøm, overspænding, omvendt polaritet, kortslutning
Elektriske og termiske krav
Beskyttelse ved strømfordelingstavlen er den første forsvarslinje mod fejl. De vigtigste beskyttelseskategorier er:
- Indgangsoverstrøm: sikring, PTC eller eFuse, der begrænser indgangsstrømmen. Reaktionstid tilpasset kildens kapacitet.
- Omvendt polaritet: Beskyttelse mod forkert batteritilslutning. FET-baseret eller diodebaseret.
- Overspænding: klemme eller lukke ned, når inputtet overstiger den sikre grænse. Forhindrer skader fra belastningsdump eller forkert forsyning.
- Overstrøm pr. skinne: nedlukning eller tilbagekobling ved overbelastning af individuelle skinner. Lokaliserer fejl i det berørte delsystem.
- Overtemperatur: Slukning, når printkortets temperatur overstiger den sikre grænse. Forhindrer termisk løbskhed.
- Kortslutning: Hurtig respons på udgangskortslutning. Beskytter både effekttrinnet og nedstrøms ledninger.
Produktionstest og fejltilstande
Kvalificering af beskyttelseskomponenter er vigtig, fordi disse komponenter implementerer sikkerhedsadfærden. eSikringer, TVS-dioder, beskyttelses-FET'er og strømbegrænsende komponenter skal faktisk opføre sig som specificeret, når fejlen opstår; udskiftning af komponenter under produktionen kan kompromittere beskyttelsesadfærden. Programmer, der kvalificerer beskyttelseskomponenter, bevarer omhyggeligt sikkerheden; programmer, der behandler dem som varer, opdager undertiden beskyttelsesfejl under fejlforhold.
Test af fejladfærd verificerer, at beskyttelsen rent faktisk fungerer. Anvendelse af repræsentative fejl under testen – overstrøm, overspænding, omvendt polaritet – bekræfter, at beskyttelsen reagerer korrekt. Programmer, der tester beskyttelse under produktion, opdager komponent- og produktionsproblemer, der ellers kun ville opstå under faktiske fejl i felten.
Overvågningskredsløb er mest nyttige, når deres fejldata når robottens netværksgrænseflade og kan valideres gennem en gentagelig elektrisk testworkflow.
Integration af overvågning og batteristyring
Elektriske og termiske krav
Overvågning integrerer strømfordeling med batteristyring og systemdiagnostik. De vigtigste overvågede parametre er:
- Indgangsspænding og strøm: integreret med batteristyring til estimering af ladetilstand.
- Spænding per skinne: bekræfter at skinnerne er inden for tolerancen. Registrerer gradvis nedbrydning før svigt.
- Strøm pr. skinne: belastningsovervågning til diagnostik og forbrugsanalyse.
- Brættemperatur: flere sensorer til termisk overvågning. Nogle gange integreret med kølestyring.
- Fejlstatus: Fejlflag, der er tilgængelige for supervisor til diagnosticering og hændelseslogning.
- Kommunikationsgrænseflade: I²C, CAN eller lignende til hovedcontrolleren. Standard PMBus i nogle arkitekturer.
Produktionstest og fejltilstande
Overvågningsgranularitet påvirker diagnosticeringsevnen. Strømovervågning pr. skinne identificerer, hvilket delsystem der trækker for meget strøm; aggregeret overvågning identificerer kun, at noget gør. Programmer, der instrumenterer fint, muliggør hurtig diagnose af feltproblemer; programmer, der instrumenterer groft, har nogle gange svært ved at identificere det specifikke delsystem, der forårsager observerede symptomer.
Integration af batteristyring via PMBus eller lignende protokol muliggør koordineret strømstyring på tværs af pakken og fordelingstavlen. Estimering af ladetilstand, opladningskontrol og termisk styring drager alle fordel af tæt koordinering. Programmer, der designer denne integration, producerer bevidst robotter, der styrer strøm intelligent; programmer, der behandler pakke og distribution som separate bekymringer, leverer undertiden robotter med suboptimal strømstyring.
For tilstødende designbeslutninger, se sikkerhedsvejledningen til robottens BMS PCB-batteri og PCB'en til stærkstrømsmotordriver til robotter.
Fremstilling af strømfordelingsprintkort hos Highleap
DFM-gennemgang før produktion
Highleap fremstiller strømfordelingstavler med den specifikke procesdisciplin, som højstrømstavler har brug for. De specifikke egenskaber omfatter:
- Tung kobberfremstilling: Til højstrømsindgang og skinnespor. 2-4 oz standard; tungere efter konsultation.
- Højstrøms SMT og gennemgående hul: Placering og loddedisciplin til samlinger med høj strømstyrke. Reflow-profil justeret til termisk masse.
- Pressfit-terminaler: Højstrømsforbindelser med højt cyklustælling. Standard for industriel strømfordeling.
- Termisk styring: tung kobber plus termiske via-arrays plus kølepladetilbehør på DC-DC-konvertere.
- Effektivitetsvalidering: Prøveeffektivitetsmåling på anmodning. Verificerer designintentionen matcher den fremstillede virkelighed.
- Dokumentation: Testoptegnelser pr. enhed, inklusive verifikation af effektivitet og beskyttelse.
Test, sporbarhed og build-overdragelse
Highleaps produktion af strømfordelingstavler har produceret tavler fra små forbrugerservicerobotter på ti watt gennem industrielle platforme i kilowatt-skala. Fremstillingsprocessen skalerer med effektniveauet - små tavler bruger standard SMT og flerlags-tavler; store tavler bruger kraftig kobber, pres-fit-terminaler og integration af termisk styring.
Konsolideringen af produktionen inden for strømforsyning hos en leverandør med energifokuseret erfaring er en af de specifikke måder, hvorpå robotprogrammer drager fordel af Highleaps praksis. Strømforsyning er et specialområde, hvor akkumuleret forståelse – af termisk design, beskyttelsesadfærd, sekvensverifikation og overvågningsintegration – forbedrer resultaterne; programmer, der opbygges med leverandører, der ikke specialiserer sig i strømforsyning, går nogle gange glip af fordelene ved denne akkumulerede forståelse.
Ofte stillede spørgsmål om robotstrømfordelingsprintkort
Hvad gør et robotstrømfordelings-PCB?
Et robotstrømfordelingsprintkort modtager hovedstrømkilden og konverterer, skifter, beskytter, sekvenserer og overvåger de skinner, som robotten bruger. Det kan forsyne motordrev, sensorer, computerkort, kommunikationsmoduler, sikkerhedskredsløb og opladningsgrænseflader. Dets design påvirker i høj grad driftstid, pålidelighed, diagnosticering og fejlhåndtering.
Hvilke spændinger er almindelige i robotstrømfordeling?
Almindelige indgange omfatter 12 V, 24 V, 36 V, 48 V og højere batteri- eller DC-busspændinger. Udgangsskinner omfatter ofte 12 V, 5 V, 3.3 V, 1.8 V og processorspecifikke kerneskinner. Den rigtige spændingsarkitektur afhænger af motoreffekt, kabeltab, batteripakkedesign, sikkerhedskrav og downstream-konverterens effektivitet.
Hvornår har et strømfordelingsprintkort brug for tung kobber?
Tungt kobber anvendes, når strømtætheden, spændingsfaldet eller temperaturstigningen ville være for høj med standardkobber. Det er almindeligt på batteriindgange, motordrev, ladestier og højstrømsudgangsskinner. Beslutningen bør baseres på kontinuerlig strøm, peakstrøm, sporbredde, printkortareal, temperaturstigning og fremstillingsevne.
Hvorfor er effektsekvensering vigtig i robotter?
Strømsekvensering forhindrer delsystemer i at starte i en usikker eller udefineret rækkefølge. Computere, sensorer, motordrev, sikkerhedskredsløb og kommunikationsmoduler har ofte forskellige opstartskrav. Kontrolleret sekvensering reducerer risikoen for latch-up, beskytter downstream-kort, forbedrer diagnostisk klarhed og muliggør forudsigelig adfærd ved opvågning, dvale, opladning og nødnedlukning.
Hvilke beskyttelseskredsløb skal robottens strømtavler indeholde?
Typisk beskyttelse omfatter indgangssikringer, beskyttelse mod omvendt polaritet, begrænsning af indkoblingsstrøm, overstrømsbeskyttelse, kortslutningsbeskyttelse, overspændings- eller transientundertrykkelse, overspændingsbeskyttelse, termisk nedlukning og fejlrapportering pr. skinne. Sikkerhedskritiske robotter kan også kræve redundante afbrydelsesstier og hardwaredefinerede sikre tilstande.
Hvordan påvirker strømfordelingen robottens driftstid?
Ethvert konverteringstab bliver til varme og reducerer driftstiden. Effektiv DC-DC-topologi, korrekt spændingsarkitektur, stik med lavt tab, passende kobbervægt og minimeret tomgangsforbrug forbedrer alle batteriets levetid. Driftstiden bør evalueres ved realistiske driftscyklusser, ikke kun under en enkelt stabil belastningstilstand.
Hvordan skal robotstrømfordelings-printkort testes?
Testningen bør verificere indgangsstrøm, udgangsspændingsnøjagtighed, skinnesekvensering, belastningsregulering, ripple, termisk adfærd, beskyttelsestærskler, fejlrapportering og kommunikation til supervisor. Højstrømskort bør testes under realistiske belastninger, hvor det er praktisk muligt, da lavstrømsbænktest muligvis ikke afslører termiske problemer eller spændingsfaldsproblemer.
Hvordan kan omkostningerne ved robotstrømfordelings-PCB reduceres sikkert?
Omkostningerne kan reduceres ved intelligent at opdele højstrøms- og lavstrømssektioner, undgå unødvendigt antal skinner, bruge fælles konverterfamilier, vælge realistisk kobbervægt, konsolidere stik og designe testadgang tidligt. Omkostningerne bør ikke reduceres ved at fjerne beskyttelse, deratingmargin eller termiske stier, der er nødvendige for sikker drift.

anbefalet Indlæg

TMM6 Filter PCB Fremstilling
IndholdsfortegnelseHvorfor bruger designere af mikrobølgeovnsfiltre...

Taconic RF 35 vs. RO4350B printkort
Indholdsfortegnelse RF-35 vs RO4350B Indkøb og...

TMM4 Filter PCB Fremstilling
Fremstilling af TMM4-filterprintkort styres af...

TMM3 PCB-fremstilling til RF-moduler
TMM3 PCB-fremstilling er mest nyttig, hvor RF-modulet...
Sådan får du et tilbud på printkort
Lad os køre en DFM/DFA-analyse for dig og vende tilbage til dig med en rapport. Du kan uploade dine filer sikkert via vores hjemmeside. Vi har brug for følgende oplysninger for at kunne give dig et tilbud:
-
- Gerber, ODB++ eller .pcb, spec.
- Stykliste, hvis du ønsker montering
- Antal
- Vendetid
For PCBA-tjenester bedes du fremvise din BOM (Bill of Materials) og eventuelle specifikke monteringsinstruktioner. Vi tilbyder også DFM/DFA-analyse for at optimere dine designs med hensyn til fremstillingsevne og montering, hvilket sikrer en problemfri produktionsproces.