
Verificér højhastighedssensorfusionsprintkort til robotteknologi

Autonome mobile robotter (AMR/AGV) navigerer ved at fusionere data fra kameraer, LiDAR, ultralydssensorer, IMU'er og hjulencodere. "Sensorfusions-PCB'et" er den hardwarehub, der indsamler disse signaler, driver hver sensor korrekt, holder timingen justeret og forsyner computerplatformen (ofte et AI-modul) med stabile data.
For robotteams er den reelle risiko ikke "virker prototypen én gang?", men "virker den konsekvent i hver robot, på tværs af temperatur, vibration, EMI og produktionsvariation?". Denne side forklarer, hvordan en elektronikfabrik (fremstilling + samling) hjælper kunder med at omdanne et komplekst sensorfusionskort til et produktionsklart produkt – ofte sammen med servo-bevægelsesstyrings-PCB-samling for at sikre stabil ydeevne fra registrering til aktivering.
Indholdsfortegnelse
- Hvad et Sensor Fusion PCB skal opnå
- Hvad Highleap leverer til AMR/AGV-sensorfusion
- Oversigt over grænseflader: Kameraer, LiDAR, IMU, encodere
- DFM/DFT & Verifikationsplan (nøglekapitel)
- Strømintegritet og EMI-kontrol for stabil registrering
- Pålidelighed for temperatur, vibrationer, støv og fugtighed
- Sådan starter du: Hvad skal sendes og en typisk arbejdsgang
1. Hvad et sensorfusionsprintkort skal opnå
Et sensorfusions-PCB er ikke kun et stikkort. Det er fundamentet, der bestemmer, om sensordata er stabile, synkroniserede og kan bruges til navigation i realtid. Hvis dette kort er ustabilt, kan robotten vise symptomer som: intermitterende kamerabilleder, LiDAR-pakketab, IMU-drift, tilfældige nulstillinger eller inkonsekvent adfærd mellem enheder.
- Høj båndbredde med margin: Multikameravideo plus LiDAR kan nå adskillige Gbps. PCB'en skal bevare signalintegriteten, så forbindelserne forbliver stabile på tværs af enheder og miljøer.
- Deterministisk timing: Præcis fusion kræver ofte justering på mikrosekundniveau (kamerabilledsynkronisering, LiDAR-scanningsmarkører, IMU-dataklar, encoderkanter).
- Ren strøm til sensorer: IMU/præcisionsskinner er støjfølsomme. Strømstyrken påvirker direkte afdrift, biasstabilitet og falske forhindringer.
- Feltrobusthed: Vibrationer, træthed i stikkene, støv/fugtighed og termiske cyklusser må ikke forvandle en stabil prototype til et intermitterende produkt.
- Produktionsrepeterbarhed: Ydeevnen må ikke ændres mellem batches på grund af variationer i stackup, samlingsvariationer eller procesdrift.
2. Hvad Highleap leverer til AMR/AGV-sensorfusion
Highleap Electronics understøtter sensorfusions-PCB-programmer fra prototype til volumen ved at kombinere fabrikation, montering og produktionsfokuseret valideringsplanlægning. Leverancen er et printkort, der er klar til skalering, ikke et skrøbeligt engangsprodukt.
- Fremstillingskontrol: stackup-definition, impedanskontrol, HDI-muligheder og stabile materialer til højhastighedsgrænseflader.
- Samlingskonsistens: kontrollerede reflow-profiler, praksis for fastgørelse af konnektorer og inspektionskriterier designet til mobile robotvibrationsmiljøer.
- DFM/DFT-understøttelse: Gennemgang af fremstillingsevne, planlægning af testadgang og byggedokumentation for at forbedre udbyttet og reducere omarbejde.
- Pålidelighedstilgang: Vejledning om termiske, mekaniske, belægnings-/forseglingsmuligheder og risikoreduktion i feltmiljøet.
Relaterede funktioner: PCB-fremstilling , PCB-samling , PCB-pålidelighed , HDI-printkort , Rigid-flex PCB.
3. Oversigt over grænseflader: Kameraer, LiDAR, IMU, encodere
Et sensorfusions-PCB integrerer grænseflader med meget forskellig båndbredde og støjfølsomhed. Produktionsværdien er at vide, hvilke områder der er ydelseskritiske, og at kontrollere dem på tværs af produktionen.
Kameraer (MIPI CSI-2 og lignende højhastighedsforbindelser)
- Typisk risiko: intermitterende linkdråber forårsaget af impedansdiskontinuiteter, stikovergange, via-stubs eller stackup-variationer.
- Produktionsfokus: kontrolleret differentiel impedans, ensartet dielektrisk tykkelse, stabil kobbergeometri og loddeforbindelser af høj kvalitet til konnektorer.
- Systempåvirkning: Billedfald eller desynkronisering kan forstyrre objektsporing og reducere bremsepålidelighed.
LiDAR (Ethernet / UART / CAN / SPI)
- Typisk risiko: pakketab, EMI-følsomhed, ustabilt link under kabelbevægelse eller utilstrækkelig buffering under beregningsspidser.
- Produktionsfokus: Robust PHY/magnetisk implementering, ESD/EMC-beskyttelseskvalitet og stabil stik-/kabelstrategi.
- Systempåvirkning: Forringet punktskykvalitet reducerer kortlægningsnøjagtigheden og tilliden til forhindringsgeometrien.
IMU + Encodere
- Typisk risiko: Vibrationer og strømstøj forringer IMU'ens bias-stabilitet; problemer med jording/layout injicerer støj i sensormålinger.
- Produktionsfokus: rene sensorskinner (LDO/filter), stabil jordreference og monteringspraksis, der undgår mekanisk belastning nær IMU'en.
- Systempåvirkning: lokaliseringsdrift og inkonsekvent bevægelsesestimering mellem sensoropdateringer.
Hurtig produktionstjekliste før konstruktion:
Bekræft kameragrænseflade og hastighedsmål, bekræft LiDAR-linktype og påkrævet ESD-niveau, definer IMU-støjkrav og planlæg testadgang for ure/nulstillinger/kritiske skinner før layoutfrysning.

4. DFM/DFT og verifikationsplan
De fleste sensorfusionskort fejler i stor skala af én grund: Det, der fungerede på én prototype, forbliver ikke stabilt på tværs af batcher. Den hurtigste vej til volumenproduktion er at behandle DFM (Design for Manufacturability), DFT (Design for Test) og Verification som en del af leverancen, ikke en eftertanke.
4.1 DFM: Bygbarhed og kontrolleret risiko (hvad en fabrik lukker ned)
DFM er et sted, hvor en produktionspartner forhindrer overraskelser. For sensorfusionskort skal DFM tage højde for både mekanisk og elektrisk repeterbarhed.
- Stackup-aftale før routing: Lås dielektriske materialer, tykkelse, kobbervægte og målimpedansværdier for højhastighedsdifferentialpar.
- Impedanskritiske zoner: Identificer kamerabaner, Ethernet-par, DDR-busser og urnetværk; anvend strammere kontroller og undgå routing over plansplits.
- HDI-beslutninger med udbytte i tankerne: Via-in-pad, mikrovias og nedgravede vias kan forbedre signalkvaliteten og -tætheden, men skal vælges med proceskapacitet og balance mellem omkostninger og udbytte.
- Forbindelsesstrategi for mobile robotter: Vælg stik med retentionsstyrke og designmæssige fodaftryk for at opnå stabile loddekanter og vibrationsmodstand.
- Termiske og mekaniske begrænsninger: Reserver skjulte zoner, fastgørelsespunkter for køleplader, afstivninger (hvis nødvendigt) og trækaflastningsområder til kabler/FPC'er.
4.2 DFT: Gør printpladen testbar uden "flyvende ledninger"
Uden DFT bliver opstarten langsom, og fejlfinding i produktionen bliver dyr. God DFT gør testning hurtig, repeterbar og fabriksvenlig.
- Planlægning af testadgang: Sørg for puder til nøgleskinner, nulstillingslinjer, referenceure, opstartskonfigurationspinde og sensoraktiveringslinjer.
- Optagningskroge: Tilføj sikre måder at isolere skinner, aktivere/deaktivere domæner og verificere opstartssekvensering under EVT/DVT.
- Tydelig testgrænse: Definer, hvad fabrikken verificerer (strøm, kortslutninger/afbrydelser, skinner, grundlæggende tændingskontroller) i forhold til, hvad der kræver kundens firmware/systemintegration.
- Sporbarhed: Serienumre og opbygning af sporingsposter hjælper kunder med at fejlfinde feltfejl og styre kvalitet på tværs af partier.
4.3 Verifikation: Opdag de fejl, der forårsager RMA'er
"Den tænder" er ikke en meningsfuld verifikationsstandard for robotteknologi. Sensorfusionskort fejler ofte som periodiske problemer under stress. Verifikation bør designes til at opdage disse problemer tidligt.
- Effektstabilitet under belastning: Sørg for, at skinnerne ikke hænger ned under beregningsbursts eller LiDAR-pulser; bekræft defineret adfærd under brownout og strømsekvensering.
- Robusthed af højhastighedsforbindelse: Verificer, at kamera- og LiDAR-forbindelserne forbliver stabile under realistiske belastningsforhold (temperatur, belastning, kabelbevægelse hvor det er relevant).
- Timing determinisme parathed: Bekræft, at kortet understøtter hardwarehændelsesregistrering og stabil taktstyring, så kunderne kan kalibrere latenstid og synkronisering.
- Kontrol af stikintegritet: Definer kriterier for visuelle og mekaniske inspektioner for designs med mange konnektorer (kamera-FPC, Ethernet, mezzanin-konnektorer).
4.4 Acceptkriterier som kunder forstår (og som indkøb kan godkende)
Tydelige acceptkriterier forvandler ingeniørkrav til gentagelige produktionsportale. Dette reducerer diskussioner under pilotprojekter og fremskynder opskalering.
- Funktionel konsistens: Hver enhed starter og optæller sensorer konsekvent.
- Ingen periodiske fejl: ingen sporadiske kamera-/LiDAR-forbindelsesfald under definerede stressforhold.
- Forudsigelig timingadfærd: Registreringshændelser og ure opfører sig ensartet på tværs af enheder, hvilket muliggør stabil fusionskalibrering.
- Dokumenterede byggeparametre: Stabling, impedansmål, reflowprofil og inspektionsporte registreres for repeterbarhed.
5. Strømintegritet og EMI-kontrol for stabil registrering
I virkelige robotter falder opfattelseskvaliteten ofte på grund af strømstøj og EMI snarere end algoritmefejl. Produktionsværdi kommer fra at håndhæve domæneisolering og returvejsdisciplin, der beskytter sensorens ydeevne.
- Domæneisolering: Adskil præcisionssensorskinner (IMU/ADC) fra støjende digitale og motoriske domæner; brug støjsvage LDO'er til følsomme skinner.
- Håndtering af midlertidige forsinkelser: Giver lokal bulkkapacitans og regulatorer med god transient respons for at forhindre droops og tilfældige nulstillinger.
- EMI-inddæmpning: opretholde kontinuerlige returveje; undgå planopdelinger under højhastighedspar; reducere kobling til analoge områder.
- Overvågning til diagnostik: Strøm-/spændingsmåling hjælper med at opdage fejl tidligt (unormal spændingstrækning indikerer ofte problemer med sensoren/kablet).
6. Pålidelighed for temperatur, vibrationer, støv og fugtighed
Robotter opererer på lagerbygninger, fortove, læsseramper og blandede indendørs/udendørs miljøer. Pålidelighedsplanlægning reducerer periodiske fejl, der er dyre at diagnosticere og skader kundernes tillid.
- Termisk rækkevidde: udvælg komponenter til reelle driftsforhold, herunder selvopvarmning; validér med termiske belastningsplaner for pilotprojekter.
- Vibrationsmodstand: forstærk forbindelsesstykker og definer monterings-/inspektionsporte; overvej stiv-flex for at eliminere fejlbehæftede interne forbindelser.
- Beskyttelse mod forurening: Konform belægning eller kabinettætning bør vælges for at afbalancere korrosionsbeskyttelse, stikforbindelse og varmeafledning.
- Produktionskonsistens: Kontrolleret fremstilling og samling reducerer variationer, der kan mindske højhastighedsmarginen og forringe sensorstabiliteten.
7. Sådan kommer du i gang: Hvad skal sendes og en typisk arbejdsgang
For hurtigt at kunne evaluere fremstillingsevnen og reducere iterationsløkker, bør kunderne levere en komplet byggepakke. Dette giver mulighed for hurtigere DFM-feedback og mere præcise tilbud.
Hvad skal sendes
- Gerber / ODB++ / IPC-2581
- Stykliste med godkendte suppleanter (hvis nogen)
- Samletegning og pick-and-place-fil
- Oversigt over grænsefladen (kameratype, LiDAR-link, IMU/encoder-detaljer)
- Miljøkrav (temperaturområde, vibrationsniveau, støv-/fugtighedseksponering)
- Byggeplan (prototypemængde, pilotprojekt, volumenprognose)
Typisk arbejdsgang
- DFM/DFT-gennemgang: låseopstabling, impedansmål, monteringsrisici og testadgang før bygning.
- Prototypeopbygning (EVT): Bekræft opsætning, grænseflader og indledende stabilitet.
- Pilotprojekt (DVT/PVT): låseprocesparametre og acceptkriterier; opret gentagelige inspektionsporte.
- Volumenproduktion: kontrollerede materialer og processer med sporbarhed for at holde ydeevnen ensartet på tværs af batcher.

anbefalet Indlæg

Al2O3 keramisk printkortproducent til præcisionskeramiske kredsløb
HIGHLEAP ELECTRONICS · Aluminiumoxid keramisk kredsløb...

Producent af prototype-printkortmontering
Highleap Electronics er en prototype printkortsamling...

Specialfunktionelle printkort til OEM-produkter
Highleap Electronics / PCB + PCBA...
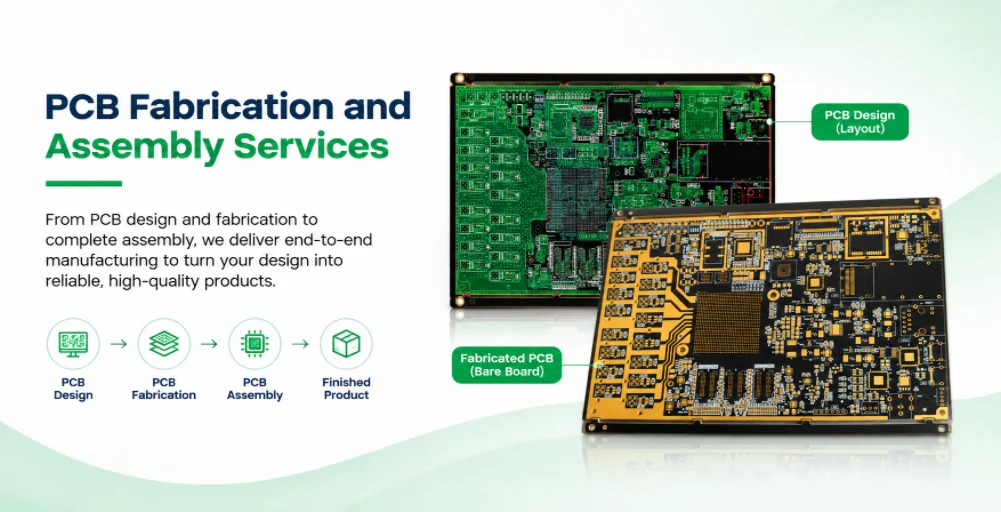
PCB-fremstilling og monteringstjenester
Highleap Electronics leverer printkortfremstilling og -montering...
Sådan får du et tilbud på PCB'er
Lad os køre DFM/DFA-analyse for dig og vende tilbage til dig med en rapport.
Du kan uploade dine filer sikkert via vores hjemmeside.
Vi har brug for følgende oplysninger for at give dig et tilbud:
-
- Gerber, ODB++ eller .pcb, spec.
- Stykliste, hvis du ønsker montering
- Antal
- Vendetid
Udover PCB-fremstilling tilbyder vi et omfattende udvalg af elektroniske tjenester, herunder PCB-design, PCBA (Printed Circuit Board Assembly) og nøglefærdige løsninger. Uanset om du har brug for hjælp til prototyping, designverifikation, komponent sourcing eller masseproduktion, yder vi end-to-end support for at sikre dit projekts succes. For PCBA-tjenester bedes du angive din stykliste (Bill of Materials) og eventuelle specifikke monteringsvejledninger. Vi tilbyder også DFM/DFA-analyse for at optimere dine designs til fremstillingsevne og montering, hvilket sikrer en smidig produktionsproces.