
Construya una PCB de visión robótica lista para producción

Una placa de visión robótica no es solo computación. Es un flujo de trabajo de percepción en tiempo real que debe (1) capturar datos de sensores de alto ancho de banda de forma fiable, (2) transferir dichos datos a través de la memoria y un acelerador de IA con latencia limitada, y (3) entregar resultados con marca de tiempo a los controladores de forma consistente, independientemente de la temperatura, la vibración, la EMI y las variaciones de producción. Si alguna parte del flujo de trabajo de la PCB pierde margen (integridad de la señal, integridad de la potencia, margen térmico o consistencia del ensamblaje), los síntomas de campo suelen aparecer como "caídas aleatorias de la cámara", "latencia de inferencia inestable" o "reinicios intermitentes".
Este artículo se centra en las decisiones a nivel de PCB que determinan directamente la estabilidad de la percepción: apilamiento y materiales, enrutamiento de alta velocidad y rutas de retorno, estrategia PDN/EMI, construcción térmica, fabricabilidad y validación. Para los equipos que desean que la fabricación y el ensamblaje se mantengan alineados con estos márgenes de rendimiento a través de la creación de prototipos y la producción en volumen, nuestro alcance se resume en los servicios de fabricación y ensamblaje de PCB robóticos.
Índice
- Presupuestos del sistema: carga de trabajo, latencia y lo que nunca debe fallar
- Apilado y materiales de PCB: la base para la alta velocidad y la DDR
- Interfaces de sensores: MIPI / USB3 / GigE y disciplina de ruta de retorno
- DDR y almacenamiento: presupuesto de ancho de banda y realidad temporal
- Integridad de la energía y EMI: Cómo mantener la inferencia estable con ruido del motor
- Diseño térmico: inferencia sostenida sin limitación
- DFM/DFA: Diseño para ensamblaje repetible y robustez en campo
- Validación y prueba: comprobación del margen de enlace y la latencia en producción
1) Presupuestos del sistema: carga de trabajo, latencia y lo que nunca debe fallar
Antes de elegir un módulo de IA o enrutar un solo carril, defina presupuestos que se traduzcan en restricciones de PCB. El rendimiento de la visión no se limita solo a los FPS, sino también a la distribución de la latencia en las peores situaciones y al tiempo de ejecución sostenido.
- Definición de carga de trabajo: Detección < clasificación < segmentación < pose de 6 grados de libertad < profundidad densa + seguimiento. Cada paso aumenta el tráfico de memoria y el ciclo de trabajo computacional, lo que afecta tanto la PDN como el diseño térmico.
- Latencia de extremo a extremo: Incluye exposición/lectura, transferencia, preprocesamiento, inferencia, posprocesamiento y transporte al controlador de movimiento. Especifique valores objetivo p95/p99, no solo promedios.
- Límites deterministas: decidir qué salidas cierran un bucle de control (deben estar delimitadas y tener marca de tiempo) versus cuáles son de “monitoreo/registro” (pueden ser de máximo esfuerzo).
- Supuestos ambientales: La variación de la iluminación, la vibración, el polvo, la temperatura ambiente y la EMI de los controladores del motor deben ser entradas explícitas, no ideas de último momento.
Un resultado práctico es una hoja de presupuesto de una página que incluye el número de cámaras, la resolución/FPS, los modelos objetivo, el límite de latencia p95/p99, el tiempo de ejecución continuo, las limitaciones del gabinete y la potencia máxima. Esto evita el modo de fallo más común: diseñar para condiciones de demostración en lugar de condiciones de robot.
2) Apilado y materiales de PCB: la base para la alta velocidad y la DDR
Para las tarjetas de procesamiento de visión, el apilado no es un detalle mecánico, sino un requisito eléctrico. MIPI/USB3/PCIe/DDR dependen de una impedancia controlada, planos de referencia estables y propiedades dieléctricas predecibles. Si el apilado es inestable, los márgenes de visión y de sincronización también lo serán.
- Apilamiento definido por interfaces: Decide qué capas transportan carriles de alta velocidad, cuáles sirven como referencias ininterrumpidas y dónde se ubica la topología DDR. Esto evita compromisos posteriores que generen discontinuidades en la ruta de retorno.
- Selección de materiales más allá de Tg: Para una alta velocidad, la consistencia de Dk/Df y su comportamiento térmico son importantes. La variabilidad se manifiesta como una reducción del margen del enlace y una desviación temporal según la temperatura y las compilaciones.
- Control de impedancia que realmente se puede fabricar: La impedancia objetivo debe corresponderse con la geometría de traza alcanzable y las bandas de tolerancia. La "diferencia de 100 Ω" no tiene sentido a menos que esté vinculada al espesor dieléctrico controlado y la capacidad del proceso.
El enrutamiento de alta densidad y la impedancia estable suelen requerir la construcción de circuitos integrados de alta densidad (HDI). Si su diseño utiliza BGA de paso reducido, conexiones densas o canales cortos de alta velocidad, revise las estructuras de las placas de circuitos HDI con anticipación para que la configuración de capas admita un enrutamiento con margen, en lugar de obligar a realizar concesiones posteriormente.
3) Interfaces de sensores: MIPI / USB3 / GigE y disciplina de ruta de retorno
Las fallas intermitentes de visión en robots suelen deberse a problemas con la señal o la ruta de retorno, más que al firmware de la cámara. La PCB debe preservar la integridad del canal bajo interferencias electromagnéticas (EMI), vibraciones y temperatura.
- Integridad de la señal MIPI CSI-2: Los enlaces diferenciales multicarril requieren impedancia controlada, una desviación estrecha y referencias continuas. El error más común no es el par diferencial en sí, sino la interrupción de la ruta de retorno por divisiones de planos, vacíos o transiciones mal cosidas.
- Conector y flex como parte del canal: Los conectores de placa a FPC, los conectores mezzanine y los conjuntos de cables añaden discontinuidades. Considérelos parte del presupuesto del canal, no fuera del alcance de la PCB.
- Ventajas y desventajas de USB3/GigE: Permiten distancias más largas y una colocación flexible de la cámara, pero aumentan la exposición al ruido de modo común y a las descargas electrostáticas (ESD). Es necesario definir el diseño, la intención de apantallamiento/conexión y la ubicación de la protección para no "proteger el puerto" destruyendo el margen.
- Sincronización multicámara: Si necesita consistencia estéreo o de múltiples vistas, los activadores de hardware y el enrutamiento adaptado reducen la desviación en comparación con la sincronización solo por software bajo carga de CPU/GPU.
4) DDR y almacenamiento: presupuesto de ancho de banda y realidad temporal
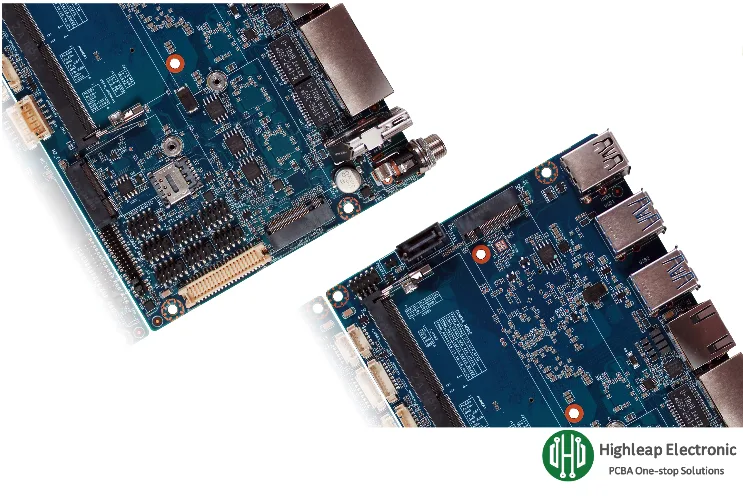
Las cargas de trabajo de visión se limitan rápidamente a la memoria. Los búferes de trama, los pesos y las activaciones compiten por el ancho de banda, lo que provoca picos de latencia incluso cuando el cómputo parece suficiente. La DDR es también uno de los componentes más sensibles a los márgenes de la PCB.
- Presupuesto de ancho de banda: Calcular lecturas/escrituras agregadas para fotogramas de entrada, preprocesamiento, activaciones de inferencia y salidas. Añadir margen para escenas con el peor escenario posible y ráfagas multicámara.
- DDR es ingeniería de tiempo: No se trata solo de la coincidencia de longitud. La continuidad de referencia, las estructuras de vía, las transiciones de capa y la topología de ubicación determinan si la sincronización se mantiene a pesar de las variaciones de temperatura y construcción.
- Prototipo vs volumen: Un enlace DDR que “pasa a temperatura ambiente” puede volverse intermitente después de una variación de ensamblaje o en temperaturas extremas, exactamente las condiciones que enfrentan los robots.
- La estrategia de almacenamiento afecta el comportamiento: eMMC/flash simplifica el arranque y reduce la complejidad de E/S; NVMe aumenta el rendimiento y la capacidad de registro, pero agrega carga de enrutamiento, energía y térmica.
Para un enfoque listo para la producción en la planificación de capas, la estrategia de vías y el diseño que tenga en cuenta las tolerancias, utilice la guía de diseño de apilamiento HDI para PCB listas para la producción como base cuando las interfaces DDR y de alta velocidad deban permanecer estables durante el escalado.
5) Integridad de la energía y EMI: mantener la inferencia estable con ruido del motor
Los robots son eléctricamente hostiles: los controladores de motor y los convertidores CC/CC inyectan ruido de banda ancha, los potenciales de tierra varían bajo carga y el voltaje de la batería disminuye durante la aceleración y el frenado. Una PCB de visión debe permanecer estable durante estos eventos o la inferencia se vuelve intermitente.
- Objetivos de impedancia PDN: Los aceleradores de IA generan transitorios de carga rápidos. Si la impedancia de la PDN es demasiado alta en las frecuencias incorrectas, los síntomas incluyen reinicios, limitación, errores de enlace o inestabilidad de inferencia aleatoria.
- Desacoplamiento por bandas de frecuencia: Combinar el desacoplamiento local de alta frecuencia con el almacenamiento de energía a granel y a nivel de riel de frecuencia media. El diseño debe minimizar la inductancia de bucle, no solo colocar condensadores cerca.
- Separación de dominios con planificación de retorno real: Separar los dominios ruidosos (convertidores de alta corriente, rieles relacionados con motores) de los dominios sensibles (cámara analógica/reloj/referencia). La clave está en controlar el flujo de las corrientes de retorno.
- Inmunidad al ruido del reloj y del sensor: La distribución del reloj de referencia y las interfaces de los sensores suelen ser las primeras víctimas del ruido de modo común. La estrategia de unión, la intención de conexión del chasis y el tratamiento de la carcasa del conector deben ser coherentes.
6) Diseño térmico: inferencia sostenida sin limitación
El diseño térmico es donde el éxito de referencia se convierte en un fracaso de campo. Si la placa se ralentiza después de unos minutos, las distribuciones de latencia cambian y las suposiciones de movimiento del robot se rompen.
- Diseño para el peor de los casos sostenido: Validar en el recinto final y en el rango ambiente, no en un banco abierto.
- Consistencia de la fijación del disipador de calor: La presión de montaje, la planitud y la robustez a la vibración cambian la resistencia térmica y el comportamiento de unidad a unidad.
- Propagación del calor de la PCB: Las matrices de vías térmicas, los planos internos y la distribución controlada del cobre reducen los puntos calientes, pero deben ser fabricables y confiables a través del ciclo térmico.
- Interacción termomecánica: La deformación tensiona los BGA y las uniones de paso fino; la expansión térmica durante un tiempo de funcionamiento prolongado puede convertirse en una fuente de fallas intermitente si los márgenes son pequeños.
7) DFM/DFA: Diseño para ensamblaje repetible y robustez en campo
Una PCB de procesamiento de visión suele ser un conjunto denso de señal mixta: BGAs, conectores de alta velocidad, relojes sensibles y rieles de alta corriente que comparten un espacio limitado. DFM/DFA debe proteger explícitamente los márgenes de los que depende.
- Ventanas de ensamblaje BGA/QFN: La estrategia de plantilla, el perfil de reflujo y el control de vacíos influyen tanto en la integridad de la potencia como en el rendimiento térmico. Pequeñas diferencias pueden generar grandes diferencias de latencia o estabilidad.
- Refuerzo de conectores para robots: Los conectores FPC de cámara, las E/S robustas y los conectores placa a placa deben soportar vibraciones y manipulación. El soporte mecánico y el alivio de tensión deben planificarse, no improvisarse.
- Límites de limpieza y recubrimiento: Si se necesita un revestimiento conforme o una limpieza especial, defina zonas de exclusión alrededor de los conectores y las interfaces térmicas para que la confiabilidad mejore en lugar de disminuir.
- Control de apilamiento/impedancia vinculado a la ejecución de la fabricación: El éxito a alta velocidad requiere disciplina de fabricación en cuanto al espesor de la capa, el cobre y el registro, no solo la intención del diseño.
En los programas de robótica, aquí es donde las capacidades de fabricación y ensamblaje de PCB cobran importancia desde un punto de vista no comercial, sino de ingeniería: determinan si la misma impedancia, calidad BGA y robustez del conector que se validaron en los prototipos se pueden reproducir de forma consistente en grandes volúmenes.
8) Validación y prueba: comprobación del margen de enlace y la latencia en producción
Para las placas de visión robótica, iniciar y ejecutar una demostración no es una prueba de producción. La validación debe demostrar los modos de fallo exactos que causan la inestabilidad del campo: colapso del margen de enlace, intermitencia de DDR, limitación térmica y fluctuación de latencia.
- Validación de interfaz de alta velocidad: Califique los enlaces de cámara, la DDR y las E/S de alta velocidad bajo estrés por interferencias electromagnéticas y temperaturas extremas. Siempre que sea posible, mida el margen (pruebas de tipo BER, patrones de estrés, perturbaciones controladas) en lugar de solo aprobar/reprobar a temperatura ambiente.
- Validación térmica de carga de trabajo sostenida: Ejecute modelos representativos de forma continua y confirme que no haya limitación ni desviación de tiempo en las peores condiciones ambientales y de recinto.
- Prueba funcional de fin de línea: alimentar vectores de imágenes deterministas y verificar salidas y límites de tiempo (p95/p99), no sólo “la inferencia funciona”.
- Evidencia rastreable: Registrar versiones de firmware/modelo, condiciones térmicas y contadores de rendimiento por unidad para que los problemas de campo se puedan aislar rápidamente.
Cuando se requieren ciclos de trabajo prolongados y entornos exigentes, los métodos de validación y evaluación de la fiabilidad deben planificarse junto con el diseño de la placa de circuito impreso (PCB). Nuestra guía de referencia sobre pruebas de fiabilidad resume los enfoques comunes utilizados para confirmar el margen de seguridad en ciclos térmicos y otras condiciones de estrés.
Resumen: Una PCB de procesamiento de visión robótica es una plataforma de inferencia de IA en tiempo real. La percepción estable en campo depende de (1) la estabilidad de la estructura y los materiales, (2) la disciplina del canal de alta velocidad y la ruta de retorno, (3) la resistencia de la PDN/EMI al ruido del motor, (4) el margen térmico sostenido, (5) el DFM/DFA que protege los márgenes en el ensamblaje y (6) la validación que mide las distribuciones de margen y latencia del enlace, no solo el FPS promedio.

Mensajes recomendados
Ensamblaje de PCB de electrónica de consumo
Highleap Electronics suministra placas de circuito impreso (PCB) para electrónica de consumo...

Ensamblaje de PCB con programación de firmware
Highleap Electronics ofrece ensamblaje de PCB con firmware...

Fabricante de PCB de 24 capas en China
Cómo obtener un presupuesto para PCBs. Ejecutemos un análisis DFM/DFA para...
Fabricación de PCB de líneas ultrafinas para enrutamiento de alta densidad.
Cómo obtener un presupuesto para PCBs. Ejecutemos un análisis DFM/DFA para...
Cómo obtener una cotización para PCB
Permítanos ejecutar un análisis DFM/DFA para usted y le enviaremos un informe.
Puede cargar sus archivos de forma segura a través de nuestro sitio web.
Necesitamos la siguiente información para poder darle una cotización:
-
- Gerber, ODB++ o .pcb, especificación.
- Lista de materiales si necesita ensamblaje
- Cantidad
- Convertir el tiempo
Además de la fabricación de PCB, ofrecemos una amplia gama de servicios electrónicos, que incluyen diseño de PCB, PCBA (ensamblaje de placas de circuito impreso) y soluciones llave en mano. Ya sea que necesite ayuda con la creación de prototipos, la verificación del diseño, la obtención de componentes o la producción en masa, brindamos soporte integral para garantizar el éxito de su proyecto. Para los servicios de PCBA, proporcione su lista de materiales (BOM) y cualquier instrucción de ensamblaje específica. También ofrecemos análisis DFM/DFA para optimizar sus diseños para la fabricación y el ensamblaje, lo que garantiza un proceso de producción sin problemas.