
PCB de pasarela de comunicación industrial para robots

Los robots industriales modernos rara vez funcionan como máquinas aisladas. Deben intercambiar datos con PLC, HMI, controladores de seguridad, equipos de bus de campo heredados y, cada vez más, con sistemas informáticos o MES de alto nivel. El reto reside en que los entornos de fábrica aún contienen múltiples generaciones de protocolos de comunicación incompatibles (EtherCAT, PROFINET, Modbus, CANopen, RS-485, entre otros), cada uno con diferentes modelos de temporización, dominios de tensión y expectativas de fiabilidad.
Una PCB de puerta de enlace de comunicación industrial supera estas barreras de protocolo. Convierte datos entre redes de bus de campo deterministas y sistemas basados en Ethernet, preservando el comportamiento en tiempo real, el aislamiento eléctrico y la fiabilidad a largo plazo en condiciones industriales adversas. Esto distingue fundamentalmente a las PCB de puerta de enlace del hardware de redes de consumo o TI.
Este artículo explica cómo las PCB de puerta de enlace de comunicación industrial están diseñadas específicamente para sistemas robóticos, centrándose en los requisitos del protocolo, las restricciones de tiempo real, la arquitectura de aislamiento, la implementación de la capa física, las opciones de procesamiento y la confiabilidad ambiental.
Índice
Qué es una PCB de puerta de enlace de comunicación industrial y por qué los robots dependen de ella
En sistemas robóticos y de automatización, una PCB de puerta de enlace de comunicación industrial no es simplemente un conversor de protocolos. Actúa como una red troncal de comunicación en tiempo real que conecta controladores de movimiento, sensores, sistemas de seguridad, PLC y redes de supervisión que operan bajo supuestos eléctricos y de temporización fundamentalmente diferentes.
A diferencia de los equipos de red generales, los sistemas robóticos requieren una comunicación determinista. Los comandos de movimiento, las señales de retroalimentación y los mensajes de seguridad deben llegar dentro de plazos definidos y con una fluctuación de fase (jitter) estrictamente controlada. Un paquete retrasado o inconsistente no es un inconveniente menor: puede provocar directamente un movimiento inestable, paradas inesperadas o fallos de seguridad.
Desde la perspectiva del diseño de PCB, esto coloca a las pasarelas de comunicación industrial en una categoría distinta:
- Deben unir redes de bus de campo en tiempo real y sistemas Ethernet o basados en IP que no son en tiempo real sin permitir que se propague la incertidumbre de tiempo.
- Deben mantener el aislamiento galvánico entre múltiples puertos para proteger el equipo y evitar bucles de tierra en entornos eléctricamente ruidosos.
- Deben operar continuamente bajo vibraciones, variaciones de temperatura y EMI típicas de las líneas de producción robóticas.
- Deben estar diseñados para lograr consistencia en la fabricación, porque pequeñas variaciones en el diseño, ensamblaje o espaciado de aislamiento pueden afectar directamente la estabilidad de la comunicación.
Las secciones siguientes explican cómo estos requisitos se traducen en decisiones de diseño concretas a nivel de PCB para puertas de enlace de comunicación robóticas listas para producción.
Requisitos del protocolo industrial
La arquitectura de la PCB de puerta de enlace se basa principalmente en los protocolos de comunicación que debe soportar. Los protocolos industriales difieren significativamente en cuanto a comportamiento de temporización, gestión de errores y especificaciones de la capa física, y estas diferencias influyen directamente en los circuitos de interfaz y los requisitos de procesamiento.
- Ethernet industrial en tiempo real: Protocolos como EtherCAT, PROFINET IRT y EtherNet/IP están diseñados para el control de movimiento determinista. Alcanzar los tiempos de ciclo y límites de jitter especificados suele requerir compatibilidad con hardware, en lugar de pilas de software.
- Redes de bus de campo heredadas: PROFIBUS DP, DeviceNet y CANopen siguen ampliamente implementados. La compatibilidad con pasarelas permite el uso continuo de los equipos existentes, a la vez que integra sistemas robóticos modernos.
- Protocolos seriales y simples: Modbus RTU sobre RS-485 y protocolos similares toleran hardware simple pero requieren un manejo cuidadoso del tiempo de espera y del almacenamiento en búfer cuando se conectan a redes más rápidas.
- Protocolo de Coexistencia: Una única puerta de enlace a menudo admite varias familias de protocolos simultáneamente, lo que requiere rutas de datos paralelas que no interfieran con el tráfico en tiempo real.
En la práctica, las pasarelas de comunicación forman parte de un ecosistema electrónico robótico más amplio que incluye subsistemas de control de movimiento, electrónica de potencia, sensores y seguridad. En nuestra guía de servicios de fabricación y ensamblaje de PCB para robots , se describe cómo se fabrican y ensamblan estas complejas placas de circuito impreso (PCB) para robots, incluyendo configuraciones multicapa y restricciones de señal mixta.
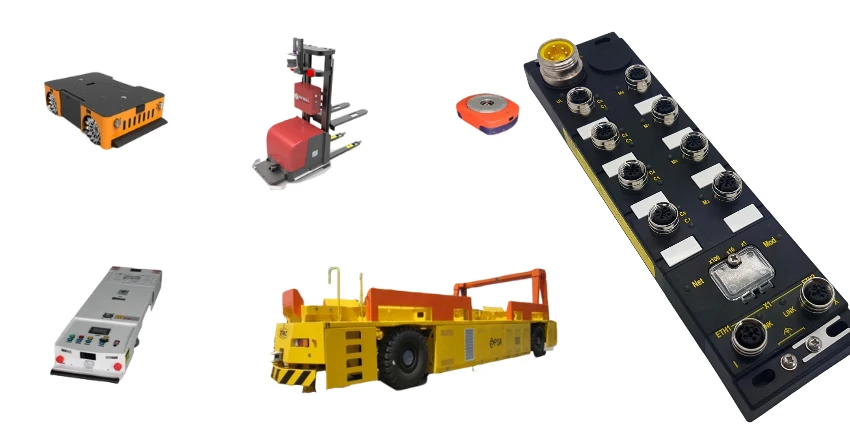
Fundamentos de la comunicación en tiempo real
La comunicación industrial se define por el determinismo, más que por el rendimiento bruto. Los robots dependen de una sincronización predecible para mantener un movimiento estable y un comportamiento coordinado.
- Presupuestos de tiempo de ciclo: Las redes de control de movimiento suelen operar con tiempos de ciclo de 1 a 4 ms o más. Cada etapa de procesamiento dentro de la puerta de enlace consume parte de este presupuesto.
- Control de fluctuación: Una latencia constante suele ser más importante que una latencia mínima. Las variaciones aleatorias de tiempo pueden desestabilizar los bucles de control, incluso si la latencia promedio es baja.
- Sincronización del reloj: Los sistemas distribuidos se basan en relojes sincronizados. IEEE 1588 PTP requiere el marcado de tiempo de hardware en las capas físicas Ethernet y un enrutamiento preciso de los relojes en la PCB.
Arquitectura de aislamiento de múltiples puertos
Las pasarelas de comunicación conectan redes que operan con diferentes voltajes y referencias de tierra. Un aislamiento adecuado protege los equipos, garantiza la seguridad del operador y previene errores de comunicación causados por bucles de tierra.
- Aislamiento de puerto a puerto: Cada interfaz puede requerir aislamiento galvánico respecto a las demás. Los valores nominales de aislamiento deben tener en cuenta las condiciones de falla y las sobretensiones transitorias.
- Tecnologías de aislamiento: Los aisladores digitales admiten enlaces de alta velocidad, los transformadores proporcionan aislamiento Ethernet inherente y los optoacopladores se adaptan a interfaces de menor velocidad.
- Distancias de fuga y espacio libre: El diseño de la PCB debe cumplir con los requisitos de espaciado industrial en condiciones de grado de contaminación 2, lo que a menudo requiere ranuras o rutas de superficie extendidas.
- Dominios de potencia aislados: Cada interfaz aislada generalmente requiere su propia fuente de alimentación aislada, lo que agrega complejidad a la distribución y el diseño de la energía.
Implementación de la capa física
La comunicación confiable depende de la correcta implementación de la capa física, particularmente en entornos de fábrica con cables largos y alto ruido eléctrico.
- Ethernet industrial: El enrutamiento de impedancia controlada, el magnetismo apropiado y los PHY que admiten funciones en tiempo real son esenciales para un funcionamiento estable.
- Interfaces RS-485: La terminación, polarización y protección transitoria adecuadas garantizan la integridad y la capacidad de supervivencia de la señal.
- CAN y CAN FD: La selección del transceptor debe coincidir con las velocidades de bits y las longitudes de los cables, y CAN FD requiere dispositivos más rápidos y un control de diseño más estricto.
- Selección de conector: Los conectores industriales deben soportar vibraciones, contaminación y acoplamientos repetidos sin degradar la calidad de la señal.

Procesamiento y traducción de protocolos
La traducción de protocolos requiere recursos de procesamiento adaptados a las velocidades de datos, la complejidad y las limitaciones de tiempo.
- Diseños basados en microcontroladores: Adecuado para complejidad moderada, pero requiere un análisis cuidadoso de ejecución en el peor de los casos.
- Soluciones basadas en FPGA: Proporcionar una sincronización determinista para protocolos exigentes en tiempo real a costa de una mayor complejidad de desarrollo.
- Controladores de protocolo dedicado: Los controladores basados en ASIC optimizan el rendimiento para protocolos específicos y simplifican las garantías de sincronización.
- Memoria y Buffering: Un almacenamiento en búfer adecuado desacopla las diferencias de tiempo del protocolo y al mismo tiempo mantiene el determinismo.
Al seleccionar socios de fabricación para placas de puerta de enlace complejas, criterios como el control de aislamiento, el ensamblaje de señales mixtas y la validación bajo carga son fundamentales. Muchas de estas consideraciones coinciden con las utilizadas para evaluar a los proveedores de otros componentes electrónicos de control robótico, como se describe en esta lista de verificación para la evaluación de proveedores de PCBA para controladores de articulaciones robóticas.
Confiabilidad del entorno industrial
Las puertas de enlace de comunicación industrial operan en entornos que superan los límites de la electrónica de consumo.
- Operación a temperatura extendida: Los diseños generalmente apuntan a un rango de -40 °C a +85 °C con una reducción apropiada.
- Inmunidad EMI: Los motores, las unidades y los equipos de soldadura generan interferencias significativas que el diseño y el filtrado de la PCB deben soportar.
- Larga vida útil: Se espera que los robots funcionen durante muchos años, lo que hace que la planificación del ciclo de vida de los componentes sea esencial.
- Consistencia de producción: La estabilidad de la comunicación depende de la consistencia en la fabricación y el ensamblaje en todo el volumen de producción.
En resumen, una PCB de pasarela de comunicación industrial para sistemas robóticos es un componente de seguridad en tiempo real, más que una placa de red genérica. Abordar la diversidad de protocolos, el determinismo temporal, la integridad del aislamiento y la robustez ambiental a nivel de PCB es esencial para una integración estable en la red robótica y una fiabilidad de campo a largo plazo.

Mensajes recomendados

Fabricante de placas de circuito impreso de cerámica Al2O3 para circuitos cerámicos de precisión.
HIGHLEAP ELECTRONICS · Circuito cerámico de óxido de aluminio...

Fabricante de prototipos de ensamblaje de placas de circuito impreso
Highleap Electronics es un fabricante de prototipos de ensamblaje de placas de circuito impreso...

Placas de circuito impreso con características especiales para productos OEM
Electrónica Highleap / PCB + PCBA...
Servicios de fabricación y ensamblaje de placas de circuito impreso
Highleap Electronics ofrece servicios de fabricación y ensamblaje de placas de circuito impreso...
Cómo obtener una cotización para PCB
Permítanos ejecutar un análisis DFM/DFA para usted y le enviaremos un informe.
Puede cargar sus archivos de forma segura a través de nuestro sitio web.
Necesitamos la siguiente información para poder darle una cotización:
-
- Gerber, ODB++ o .pcb, especificación.
- Lista de materiales si necesita ensamblaje
- Cantidad
- Convertir el tiempo
Además de la fabricación de PCB, ofrecemos una amplia gama de servicios electrónicos, que incluyen diseño de PCB, PCBA (ensamblaje de placas de circuito impreso) y soluciones llave en mano. Ya sea que necesite ayuda con la creación de prototipos, la verificación del diseño, la obtención de componentes o la producción en masa, brindamos soporte integral para garantizar el éxito de su proyecto. Para los servicios de PCBA, proporcione su lista de materiales (BOM) y cualquier instrucción de ensamblaje específica. También ofrecemos análisis DFM/DFA para optimizar sus diseños para la fabricación y el ensamblaje, lo que garantiza un proceso de producción sin problemas.