
Fabricación de PCB y ensamblaje de PCB para el control de UAV guiados por fibra óptica

El control de UAV guiados por fibra óptica es una disciplina que deriva directamente de la tecnología de misiles antitanque guiados por cable: sistemas en los que un operador dirige una munición a través de un enlace físico, inmune a las interferencias de radio y a la denegación de GPS gracias a la naturaleza del medio. La variante moderna reemplaza el cable de cobre con fibra óptica monomodo, cambiando el ancho de banda limitado y la susceptibilidad a las interferencias eléctricas del original por una comunicación de clase gigabit y un silencio electromagnético total. La placa de circuito impreso (PCB) de control del UAV guiado por fibra óptica es la parte aérea de este sistema: recibe comandos de dirección ópticamente del operador, los convierte en señales de control de vuelo, gestiona el conjunto de sensores a bordo y transmite vídeo y telemetría a través de la misma fibra que se despliega desde un contenedor mientras la plataforma se desplaza.
Lo que distingue a esta placa de un controlador de vuelo convencional no es su potencia de procesamiento, sino las exigencias de la interfaz óptica combinadas con los estrictos requisitos de tiempo real. El ciclo de comandos de guiado —desde la entrada del operador hasta el movimiento del actuador— debe completarse dentro del tiempo de respuesta aerodinámica de la plataforma. Para drones de vigilancia con perfiles de vuelo lentos y controlados, 40-50 ms es aceptable. Para plataformas tácticas rápidas que ejecutan maniobras terminales, el margen puede ser inferior a 10 ms. Estos requisitos de temporización determinan cada decisión arquitectónica: interfaz de fibra, elección del procesador, método de salida del actuador y comportamiento a prueba de fallos.
Solicite un presupuesto para una placa de circuito impreso de control guiada por fibra óptica.
Respuesta rápida
Una placa de circuito impreso (PCB) de control para UAV guiado por fibra óptica procesa los comandos de guiado recibidos a través de la fibra óptica desplegada, convierte las señales ópticas en salidas de control de vuelo con una latencia inferior a 50 ms, transmite vídeo y telemetría a través de la misma fibra mediante WDM y ejecuta un comportamiento de seguridad determinista en caso de pérdida de fibra. Heredero del misil FOG-M, el diseño prioriza la latencia de los comandos, la fiabilidad de un solo uso o de reutilización limitada y el determinismo estricto en tiempo real. Se diferencia de las placas con bobina de cable en que la fibra nunca se recupera: la plataforma la despliega desde un contenedor a velocidad de vuelo y el rastro de fibra se deja atrás.
Índice
- Patrimonio: De FOG-M a los modernos drones guiados por fibra óptica
- Arquitectura del sistema y función del consejo de administración
- Ruta de comandos de guía y presupuesto de latencia
- Retroalimentación del sensor y ruta de retorno de vídeo
- Monitoreo de la dispensación de fibra
- Diseño a prueba de fallos para la pérdida de fibra
- Selección de procesador y RTOS
- Arquitectura de potencia para plataformas de un solo uso
- Guiado vs. Con cable: Diferencias de diseño
- Fabricación y cualificación
- Preguntas Frecuentes
Patrimonio: De FOG-M a los modernos drones guiados por fibra óptica
El misil BGM-71 TOW (década de 1970) utilizaba un cable de cobre que se desplegaba tanto desde el lanzador como desde el misil durante el vuelo, y las señales de guiado se transmitían a través del cable. El alcance estaba limitado por la resistencia a la tracción del cable y la atenuación de la señal eléctrica, generalmente por debajo de los 4 km. A finales de la década de 1970 y durante la década de 1980, los programas de investigación de defensa exploraron la posibilidad de reemplazar el cobre por fibra óptica por dos razones: el ancho de banda de gigabits de la fibra permitía la recepción de vídeo de una cámara en el buscador del misil, y la inmunidad de la fibra a las interferencias electromagnéticas abordaba las preocupaciones sobre la posible interferencia de los sistemas guiados por cable por parte de emisores de microondas de alta potencia.
El programa de misiles guiados por fibra óptica (FOG-M) demostró el concepto, pero se canceló antes de su producción. La tecnología que validó —la emisión de fibra óptica tanto desde la plataforma de lanzamiento como desde la munición, con comandos de guiado óptico y retorno de vídeo— se convirtió en la base de las arquitecturas modernas de drones guiados por fibra óptica. La diferencia clave radica en que las plataformas actuales son drones en lugar de municiones unidireccionales: transportan cámaras y conjuntos de sensores para inteligencia, vigilancia y reconocimiento (ISR) en lugar de ojivas, pueden permanecer en el aire en lugar de volar directamente hacia un objetivo y, en algunas configuraciones, pueden recuperarse y reutilizarse.
La moderna placa de circuito impreso de control guiada por fibra hereda la arquitectura de señal fundamental de FOG-M (envío de comando óptico, retorno de vídeo, dispensación pasiva de fibra) y la adapta a los perfiles de vuelo de los drones, las arquitecturas de procesadores actuales y la disponibilidad de tecnología comercial de fibra óptica y transceptores a costes que no estaban al alcance en la década de 1980.
Arquitectura del sistema y función del consejo de administración
El sistema guiado por fibra óptica consta de: estación terrestre (consola del operador + bobina de fibra + transmisor/receptor óptico) → fibra óptica desplegada → placa de circuito impreso de control aerotransportada → actuadores de vuelo + cámara + carga útil de sensores. La placa de circuito impreso de control es la única interfaz entre tierra y aire durante toda la misión. Su interfaz óptica debe recibir comandos de forma fiable, su procesador debe ejecutarlos en tiempo real y sus controladores de actuadores deben generar señales de salida nítidas y de baja latencia para las superficies de control de vuelo o los motores.
A diferencia de un dron con cable, donde la fibra se gestiona mediante un sistema de bobina bidireccional, una plataforma guiada por fibra óptica dispensa la fibra desde un contenedor de forma pasiva: la fibra se desenrolla a medida que el dron se mueve y, cuando el contenedor está vacío, la comunicación finaliza. La interfaz electrónica del contenedor se gestiona en la placa de circuito impreso (PCB) del contenedor de fibra óptica , que monitoriza la fibra restante, la tensión en la guía de salida y la velocidad de dispensación. La PCB de control recibe datos de estado de la placa del contenedor a través de un bus entre placas y los utiliza para la toma de decisiones de gestión de la misión.
Particionamiento de la placa: algunos diseños integran la interfaz óptica, el procesador, las salidas del actuador y la monitorización del módulo en una sola placa. Otros dividen la interfaz óptica en una placa de enlace de datos ópticos dedicada , conectada a la placa de control mediante un conector de alta velocidad. El enfoque integrado ahorra peso y reduce el número de conectores. El enfoque dividido permite la optimización independiente de la interfaz óptica, con gran cantidad de componentes analógicos, y de la función de control, con gran cantidad de componentes digitales, y puede simplificar la compatibilidad electromagnética entre ambas.
Ruta de comandos de guía y presupuesto de latencia
El bucle de guiado funciona de la siguiente manera: entrada del operador → software de control terrestre → codificación óptica → fibra → receptor óptico aerotransportado → conversión eléctrica → decodificación de protocolo → validación de comandos → salida del actuador → respuesta aerodinámica → imagen de la cámara → codificación de vídeo → transmisión óptica → fibra → receptor terrestre → pantalla. La parte de este bucle de la que es responsable la PCB de control —desde la recepción óptica hasta la salida del actuador— debe ajustarse al presupuesto total de latencia, que viene determinado por el tiempo de respuesta aerodinámica de la plataforma menos el retardo de la fibra de ida y vuelta de la comunicación (despreciable en longitudes de cable inferiores a 10 km: ~50 µs/km en una dirección a c/n ≈ 0.67c).
Objetivos de latencia específicos de la plataforma:
- Dron de vigilancia lento (3–5 m/s, gran envergadura): Presupuesto total del bucle: 80–150 ms; presupuesto de la placa de circuito impreso de control: ~20–40 ms
- Dron táctico de inteligencia, vigilancia y reconocimiento (10–20 m/s, agilidad moderada): Presupuesto total del bucle: 40–80 ms; presupuesto de la placa de circuito impreso de control: ~10–20 ms
- Plataforma de maniobra rápida (>20 m/s, alta agilidad): Presupuesto total del bucle <30 ms; presupuesto de la placa de circuito impreso de control <8 ms; requiere control dedicado basado en FPGA
La latencia dentro de la PCB de control está dominada por: conversión óptica a eléctrica (~1 µs, insignificante), búfer de recepción del protocolo de trama y verificación CRC (~50–200 µs dependiendo del protocolo y el procesador), interfaz del actuador (período PWM = 1/frecuencia; a 400 Hz, la latencia PWM máxima es de 2.5 ms; el protocolo digital DSHOT la reduce a ~100 µs).
La verificación de la integridad de los comandos es obligatoria: cada trama recibida debe incluir un CRC o suma de comprobación que el procesador valida antes de enviar el comando a las salidas del actuador. Un comando corrupto ejecutado sin validación podría generar una entrada de control de vuelo que el operador no haya emitido. La verificación del CRC añade entre 5 y 20 µs a la latencia de procesamiento, lo cual es totalmente aceptable dado su papel en la prevención de comandos erróneos para los actuadores.
Cabe destacar el contexto del diseño antiinterferencias : dado que las órdenes se transmiten por fibra óptica, la amenaza de interferencias de radiofrecuencia que impulsa el diseño de placas de circuito impreso antiinterferencias está completamente ausente. El modelo de amenaza a la seguridad en sistemas guiados por fibra óptica es físico (corte de la fibra, interceptación física del contenedor), no electromagnético.
Retroalimentación del sensor y ruta de retorno de vídeo
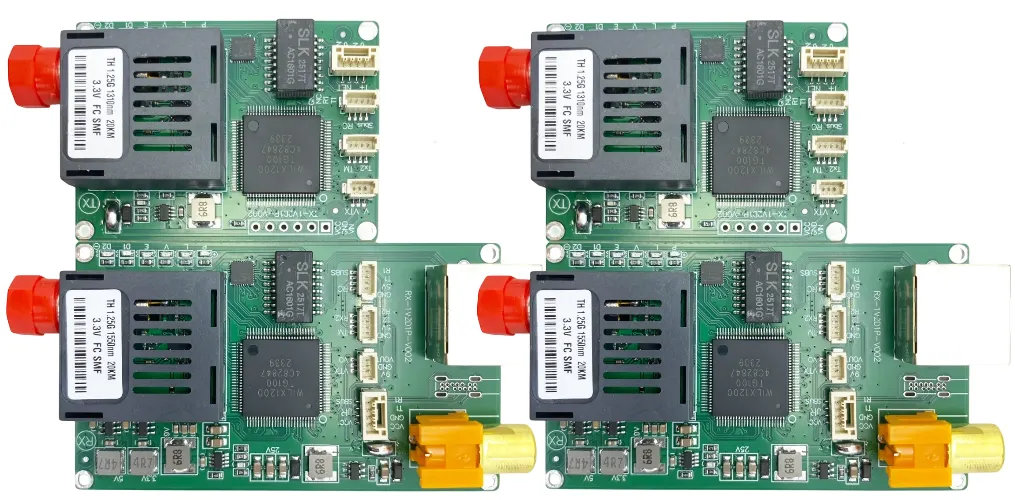
El vídeo y la telemetría se transmiten a través de la misma fibra mediante multiplexación por división de longitud de onda (WDM). Un esquema típico consiste en enviar comandos a 1310 nm y recibir vídeo a 1550 nm. Ambas longitudes de onda comparten la misma fibra, pero se separan en cada extremo mediante acopladores ópticos WDM (divisores de haz selectivos de longitud de onda). Esta arquitectura bidireccional en una sola fibra es fundamental para las plataformas guiadas por fibra, ya que la fibra se despliega y no puede ser un haz de varias hebras; el peso y la capacidad del contenedor exigen una sola fibra.
El flujo de vídeo en la placa aerotransportada es el siguiente: sensor de cámara → ISP (procesador de señal de imagen) → motor de compresión (codificador de hardware H.264 o H.265) → empaquetamiento → transmisor óptico. El vídeo 1080p60 sin comprimir requiere aproximadamente 3 Gbps; tras la codificación H.264 con un nivel de calidad adecuado para vigilancia, la misma transmisión puede alcanzar entre 10 y 50 Mbps. La compresión es obligatoria para cualquier plataforma guiada por fibra óptica con un contenedor práctico, ya que permite el uso de interfaces ópticas de 100 Mbps a 1 Gbps en lugar de 10 Gbps, con las consiguientes reducciones en el coste del transceptor, el consumo de energía y la complejidad del diseño de la placa.
La canalización de vídeo sigue los mismos principios de diseño de capa física que una tarjeta de enlace de datos ópticos dedicada , adaptados al entorno mecánico de la fibra dispensada; en particular, el ángulo de salida de la fibra y cualquier tensión introducida por el mecanismo de dispensación pueden causar acoplamiento de modos en la fibra multimodo, por lo que la fibra monomodo y los transceptores compatibles con la longitud de onda son una práctica habitual.
Monitoreo de la dispensación de fibra
La placa de control supervisa tres parámetros de dispensación, ya sea directamente o a través de la placa de interfaz del cartucho:
- Potencia óptica en el receptor: El indicador más fundamental de la integridad de la fibra. Una caída repentina de potencia indica una rotura; una disminución gradual puede indicar violaciones del radio de curvatura en el recorrido de la fibra o contaminación en la guía de salida.
- Estimación de fibra restante: Derivado de la integración de velocidad (∫v dt) comparado con la capacidad calibrada del cartucho. Los métodos más precisos utilizan un codificador rotatorio en la bobina de salida o un sensor directo de longitud de fibra. Una alerta de baja fibra (10-20% restante) activa el cálculo de la trayectoria de retorno.
- Tensión en la guía de salida: Un sensor de fuerza o de tensión en la guía de salida detecta el enganche: la fibra, al engancharse en el terreno o un obstáculo, genera un pico de tensión antes de romperse. La detección proporciona una advertencia de entre 50 y 200 ms, tiempo suficiente para intentar una maniobra evasiva en algunas plataformas.
Los tres parámetros deben muestrearse a una frecuencia suficiente para que la lógica de seguridad intrínseca de la Sección 6 funcione correctamente. El muestreo de potencia óptica a 1 kHz es habitual, lo que proporciona una resolución de 1 ms para la detección de roturas. El muestreo de tensión a 500 Hz es suficiente. La estimación de la fibra restante puede realizarse a 10-50 Hz, dado que el agotamiento del cartucho es un proceso lento en relación con el ciclo de control. El funcionamiento del hardware de dispensación se detalla en la placa de circuito impreso de la caja de dispensación de fibra.
Diseño a prueba de fallos para la pérdida de fibra
El requisito de diseño fundamental: cada evento de pérdida de fibra debe tener una respuesta definida y determinista.
A diferencia de un dron con cable, donde la fibra gestiona un viaje de ida y vuelta y la degradación es gradual y predecible, una fibra óptica desplegada puede romperse repentinamente sin previo aviso, debido al terreno, las hélices o un error del operador en tierra. La placa de circuito impreso de control debe tratar la pérdida de fibra como un evento esperado, no como una falla excepcional. La respuesta debe estar predefinida, implementada en hardware o firmware con un sistema de supervisión y probada en ensayos en tierra antes de cualquier vuelo.
Máquina de estados para la detección de pérdida de fibra:
- La potencia óptica cae por debajo del umbral T_low (establecido 3 dB por encima de la sensibilidad mínima del receptor).
- Temporizador de inicio: ventana de 100 a 500 ms (distingue la pérdida momentánea de la rotura permanente; la pérdida momentánea puede ocurrir durante maniobras bruscas que ejercen presión sobre el ángulo de salida de la fibra).
- Si se restablece la energía dentro del plazo: registrar el evento, continuar la operación, alertar al operador.
- Si no se restablece la energía: declarar rotura de fibra, activar el modo a prueba de fallos.
Opciones del modo a prueba de fallos (preconfiguradas según el tipo de misión):
- Vuelo estacionario autónomo: Transición al GPS integrado o al modo de espera barométrica, permanencia en la posición actual, espera al intento de reconexión del operador mediante la copia de seguridad de RF (si está equipada).
- Devolución al recipiente: Navegar hasta la última posición conocida del contenedor utilizando la navegación inercial de la IMU a bordo, intentar la reconexión de la fibra
- Maniobra terminal: Para aplicaciones de municiones, ejecute una aproximación terminal preprogramada a las últimas coordenadas conocidas del objetivo.
- Descenso controlado: Si el vuelo autónomo no es factible, reduzca la potencia a la velocidad mínima de descenso controlado y apague los motores cerca del suelo.
El temporizador de vigilancia por hardware es obligatorio: un circuito integrado dedicado (no un temporizador de vigilancia por software) supervisa la señal de actividad del procesador. Si el procesador se bloquea —debido a un fallo de firmware, un enganche inducido por interferencias electromagnéticas o una fluctuación de la alimentación—, el temporizador de vigilancia activa el relé de seguridad y lleva los actuadores a un estado seguro predefinido dentro del tiempo de espera del temporizador (normalmente de 50 a 200 ms). Esta es la última línea de defensa entre un fallo del procesador y una plataforma sin control.
Selección de procesador y RTOS
La placa de circuito impreso de control requiere un procesador capaz de ejecutar instrucciones de forma determinista en tiempo real. Los parámetros clave son la latencia de interrupción en el peor de los casos (el tiempo transcurrido entre la recepción de un paquete de comandos que activa una interrupción y el inicio de la ejecución de la rutina de servicio de interrupción) y el tiempo de cambio de contexto (el tiempo necesario para guardar el estado de la tarea actual y cargar una nueva). La fluctuación en estos parámetros se suma directamente al presupuesto de latencia del bucle de control.
Categorías de procesadores:
- ARM Cortex-M7 (por ejemplo, STM32H7): 480 MHz, FPU por hardware, latencia de interrupción en el peor de los casos de aproximadamente 12 ciclos (~25 ns), suficiente para plataformas que requieren un bucle de control de >5 ms. Rentable y ampliamente utilizado en controladores de vuelo de drones comerciales. Adecuado para la mayoría de las plataformas de vigilancia guiadas por fibra óptica.
- ARM Cortex-R5: Procesamiento de doble núcleo sincronizado para aplicaciones críticas de seguridad, tiempo de respuesta determinista y sin sorpresas de latencia de caché. Seleccionado para plataformas de defensa donde la función de control de vuelo requiere el cumplimiento del nivel de integridad de seguridad (SIL).
- Control basado en FPGA (Xilinx Zynq, Intel Cyclone): Para plataformas que requieren bucles de control de sub-milisegundos, la arquitectura FPGA ejecuta el algoritmo de control en lógica dedicada con una latencia determinista de un ciclo de reloj. El procesador (núcleo ARM dentro del SoC) gestiona las funciones que no son en tiempo real: registro de telemetría, monitorización del estado de la fibra y gestión de la misión.
Selección de RTOS: FreeRTOS es la opción más común para el control de drones integrados debido a su tamaño reducido, su planificación determinista de tareas y su amplio ecosistema. Zephyr está ganando popularidad por su arquitectura moderna y su compatibilidad con marcos de certificación de seguridad. El sistema sin RTOS (bare-metal) es aceptable para las plataformas más sencillas, donde el bucle de control es la única tarea importante, pero aumenta la complejidad a medida que se amplían las funcionalidades.
Arquitectura de potencia para plataformas de un solo uso
Las plataformas desechables guiadas por fibra óptica se enfrentan a una limitación en su arquitectura de alimentación que no se aplica a los drones reutilizables: el sistema de alimentación debe optimizarse para un único perfil de misión (desde el despegue hasta el final de la fibra), sin necesidad de gestionar los ciclos de carga ni controlar la salud de la batería a largo plazo. Esto permite una selección de celdas más exigente: las celdas de polímero de litio de alta descarga con tasas de descarga máximas que acortarían la vida útil de forma inaceptable en una plataforma reutilizable son totalmente apropiadas en este caso.
La distribución de energía de la placa de circuito impreso de control debe manejar el pico de corriente de arranque del motor (varios cientos de amperios en UAV pequeños) sin que la tensión de alimentación caiga por debajo del umbral de baja tensión del procesador. La capacitancia de gran capacidad cerca de la entrada de alimentación de cada ESC, combinada con planos de alimentación separados para el accionamiento del motor y la aviónica (conectados en un único punto de conexión), evita que el ruido de conmutación del motor se acople a la electrónica de control.
Monitorización de la batería: el conteo de culombios proporciona información sobre el estado de carga para la gestión de la misión. En plataformas desechables, la prioridad es completar la misión antes de la descarga, no la duración de la batería. La curva de estado de carga controla la lógica de retorno a casa o aborto de la misión, junto con la estimación de la fibra restante. Los principios de diseño de PCB para drones sin GPS, en lo que respecta a la distribución de energía en entornos conflictivos, se aplican igualmente en este caso: la ausencia de interferencias GPS no elimina la necesidad de un diseño de fuente de alimentación resistente a las interferencias electromagnéticas dentro del compartimento de aviónica.
Guiado vs. Con cable: Diferencias de diseño
| Aspecto de diseño | Guiado por fibra (dispensado) | Conectado (Gestionado por carrete) |
|---|---|---|
| Gestión de la fibra | Dispensación pasiva, sin necesidad de recuperar el producto, el depósito se vacía por completo. | Carrete bidireccional activo, tensión controlada por motor, fibra recuperada al aterrizar. |
| latencia del bucle de control | Un tiempo inferior a 50 ms es crítico para la mayoría de las plataformas; <10 ms para maniobras rápidas. | Mayor tolerancia: entre 100 y 200 ms es aceptable para plataformas ISR estacionarias o de movimiento lento con cable. |
| respuesta a la rotura de fibra | Debe gestionar interrupciones abruptas e imprevistas; se requiere un sistema de seguridad determinista. | Puede advertir antes de la falla; el motor de la bobina proporciona información de tensión que predice la rotura. |
| Reutilización de la plataforma | A menudo desechables; algunas variantes ISR están diseñadas para su recuperación. | Generalmente reutilizables; la estructura y la electrónica están diseñadas para vuelos repetidos. |
| PCB del contenedor | Monitorización pasiva de la alimentación de fibra; sin accionamiento motorizado. | Control activo del motor; regulación de la tensión; seguimiento bidireccional de la longitud de la fibra. |
| Refuerzo EMI | Estándar para uso comercial; MIL-STD-461 para defensa. | Mismo rango de requisitos; Diseño resistente a EMI Las prácticas se aplican por igual |
Fabricación y cualificación
El enfoque de fabricación se divide según el modelo de reutilización de la plataforma:
Plataformas desechables: FR-4 estándar, de 4 a 6 capas, componentes de grado comercial, ensamblaje SMT automatizado, prueba en circuito (ICT) y prueba funcional al 100 %, y análisis ambiental por muestreo. La calificación se basa en el análisis del diseño y pruebas ambientales limitadas, en lugar del cumplimiento total de la norma MIL-STD-810. El costo es el factor determinante: una plataforma destruida tras un solo uso no puede soportar una placa de circuito impreso de 50 000 dólares. La fabricación de PCB FR-4 con ensamblaje estándar sin plomo cumple con el requisito de confiabilidad para un perfil de misión medido en horas.
Plataformas ISR reutilizables: Se ajustan al diseño y la calificación de grado militar : sustrato de poliimida o FR-4 de alta Tg, aceptación de ensamblaje IPC Clase 2 o 3, recubrimiento de conformación para resistencia a la humedad y la contaminación, pruebas de calificación ambiental MIL-STD-810. Las pruebas funcionales incluyen: bucle de comando de guiado en temperaturas extremas de operación, simulación de rotura de fibra (se inserta un atenuador óptico para confirmar que los disparadores de seguridad se activan correctamente en el umbral definido), medición de latencia en toda la ruta de comando.
Highleap ofrece servicios de fabricación y ensamblaje para placas de control guiadas por fibra, tanto desechables como reutilizables, con paquetes de documentación adecuados para cada nivel de cualificación.
Preguntas Frecuentes
¿Hasta dónde puede volar un dron guiado por fibra óptica?
El alcance está limitado por la capacidad del contenedor: la longitud de fibra que se puede enrollar en el contenedor en el extremo aéreo, más la fibra en la bobina del lado terrestre. La capacidad práctica de un contenedor aéreo es de 5 a 20 km para un contenedor que pesa de 2 a 8 kg. Algunas plataformas más grandes pueden transportar más de 30 km. El margen de enlace óptico no es el factor limitante: una fibra monomodo de 1310 nm a 0.35 dB/km con un margen óptico de 20 dB admite 57 km, superando con creces la capacidad del contenedor.
¿Puede la arquitectura guiada por fibra óptica soportar la navegación autónoma por puntos de referencia?
Sí, la navegación autónoma se ejecuta en el procesador integrado y no requiere el enlace de fibra óptica. Este enlace transmite las órdenes de anulación del operador y proporciona vídeo para la percepción del entorno. Los modos autónomos son especialmente importantes para las plataformas guiadas por fibra óptica, ya que el operador puede perder temporalmente la señal de vídeo (debido a que el terreno obstruye la cámara) mientras la plataforma continúa navegando de forma autónoma.
¿Qué ocurre si la fibra se rompe en el extremo de tierra (cerca de la bobina)?
Desde la perspectiva de la placa aérea, el evento de pérdida óptica es idéntico independientemente de dónde se rompa la fibra. La lógica de detección y seguridad descrita en la Sección 6 se aplica por igual a una rotura en tierra que a una rotura en el aire. Físicamente, una rotura en tierra puede ser más común, ya que la fibra cerca del punto de lanzamiento es fija y vulnerable a ser cortada por el tráfico vehicular o personal.
¿Cómo afecta la denegación de GPS a este sistema?
Para la ruta de comunicación por fibra: en absoluto. El enlace de fibra es inmune a la interferencia o suplantación de GPS. Para el modo autónomo a prueba de fallos: significativamente. Si el modo a prueba de fallos depende del retorno a casa referenciado por GPS, la interferencia de GPS desactiva esta opción. Por lo tanto, los diseños orientados a la defensa implementan el modo a prueba de fallos de navegación inercial solo con IMU como modo autónomo principal, con GPS como opción secundaria cuando esté disponible. PCB de dron sin GPS El contexto de diseño aborda el hardware de navegación inercial que sustenta esta capacidad.

Mensajes recomendados

Ensamblaje de PCB para electrónica industrial
El ensamblaje de PCB para electrónica industrial abarca...

Ensamblaje de PCB de electrónica de consumo
Highleap Electronics suministra placas de circuito impreso (PCB) para electrónica de consumo...

Ensamblaje de PCB con programación de firmware
Highleap Electronics ofrece ensamblaje de PCB con firmware...
Fabricante de PCB de 24 capas en China
Cómo obtener un presupuesto para PCBs. Ejecutemos un análisis DFM/DFA para...
Cómo obtener una cotización para PCB
Permítanos ejecutar un análisis DFM/DFA para usted y le enviaremos un informe.
Puede cargar sus archivos de forma segura a través de nuestro sitio web.
Necesitamos la siguiente información para poder darle una cotización:
-
- Gerber, ODB++ o .pcb, especificación.
- Lista de materiales si necesita ensamblaje
- Cantidad
- Convertir el tiempo