
Ensamblaje robótico de PCB para SMT, recubrimiento y pruebas.
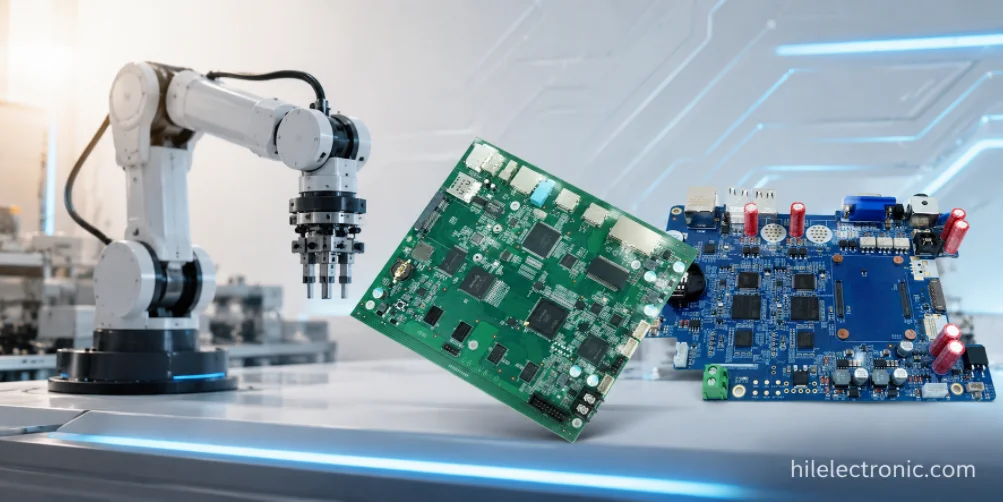
El ensamblaje de placas de circuito impreso (PCBA) para robots consiste en transformar la placa base en un conjunto electrónico funcional mediante la colocación de componentes, la soldadura, el recubrimiento y las pruebas. En los programas de robótica, el PCBA rara vez se realiza mediante montaje superficial (SMT). Las placas para robots combinan procesamiento de precisión con accionamiento de motores de alta corriente, conectores sellados con sensores diminutos y una construcción resistente a las vibraciones con trazabilidad de nivel de sala limpia. Gestionar esta combinación en una sola línea de producción requiere una capacidad de proceso que abarque varias categorías de ensamblaje simultáneamente. Esta página trata específicamente sobre el PCBA para robots: qué implican realmente los procesos SMT, de orificio pasante y especiales, cómo se ajusta la cobertura de las pruebas a la función de la placa y qué disciplina de aprovisionamiento respalda las listas de materiales (BOM) que suelen utilizar los programas de robótica.
El proceso de ensamblaje de un robot moderno suele incluir SMT para los componentes pequeños, orificios pasantes para conectores y terminales, recubrimiento para protección ambiental y pruebas funcionales con firmware y dispositivos proporcionados por el cliente. Cada paso tiene sus propios controles de calidad y categorías de defectos. Los programas donde cada paso recibe la atención adecuada generan productos confiables; los programas donde se omite algún paso o se invierte poco en él a veces revelan la deficiencia en la producción piloto o, peor aún, en las devoluciones de clientes. Lograr un ensamblaje de PCBA robótico correcto es una disciplina que implica gestionar todos los procesos con el cuidado adecuado, no solo ejecutar bien el SMT.
Más allá de la disciplina de procesos, el ensamblaje de placas de circuito impreso (PCBA) para robots depende de la documentación. Los informes de inspección de la primera muestra, los registros de pruebas por unidad, los certificados de lote de componentes y los registros de control de procesos conforman la base de evidencia que los clientes de robótica industrial y médica necesitan para sus propias solicitudes de certificación. Los ensambladores que elaboran esta documentación como práctica estándar respaldan de manera eficiente los programas regulados; aquellos que la consideran un servicio adicional a veces cobran un precio extra por lo que debería ser básico.
La economía del ensamblaje escala con el volumen de manera diferente a la fabricación. Mientras que el costo de fabricación disminuye de forma constante con la cantidad, el costo de PCBA disminuye escalonadamente a medida que los costos de ingeniería no recurrentes (dispositivos, plantillas, calificación de procesos) se amortizan a lo largo de las series de producción. Los programas que planifican la cadencia de las órdenes de compra de producción para amortizar los costos de ingeniería no recurrentes gastan significativamente menos por unidad que los programas que tratan cada lote como un evento independiente. Adaptar la disciplina del proceso al volumen de producción real es una de las áreas donde la experiencia de un ensamblador con programas similares aporta un valor real. Al prepararse para el ensamblaje de PCB de alto volumen , registre el proceso calificado y los requisitos de trazabilidad antes de aumentar la producción; un lote más grande no debería requerir un cambio no documentado en los criterios de aceptación.
¿Qué diferencia a las placas de circuito impreso para robots de las placas de circuito impreso para consumidores comunes?
Robot PCBA combina familias de procesos que a menudo están separadas en otros lugares.
Un programa de ensamblaje robótico puede requerir componentes pasivos 01005, BGA de 0.4 mm, condensadores electrolíticos de gran tamaño, conectores de alimentación de orificio pasante, terminales de ajuste a presión, recubrimiento de protección, programación de firmware y pruebas funcionales en una sola compilación. El desafío no reside en un único proceso avanzado, sino en controlar varias familias de procesos sin perder la trazabilidad ni la repetibilidad.
El ensamblaje robótico de placas de circuito impreso (PCBA) combina varias disciplinas de proceso que el ensamblaje de PCBA para productos de consumo generalmente mantiene en líneas separadas. Entre ellas se incluyen el montaje superficial de paso fino (SMT) para placas de ordenadores, la soldadura por ola o selectiva para conectores de orificio pasante, el ajuste a presión para terminales de alta corriente y el recubrimiento de conformación para aplicaciones en exteriores o en entornos exigentes. Gestionar todos estos procesos en un solo programa requiere una amplia capacidad de ensamblaje, no una especialización profunda en un solo proceso. Las características específicas que definen el ensamblaje robótico de PCBA son:
- Proceso mixto por programa: Un robot suele requerir procesos SMT, de orificio pasante y procesos especiales (encapsulado, recubrimiento, ensamblaje de la caja). La consolidación en un solo ensamblador reduce los costos logísticos, pero exige una amplia capacidad.
- Complejidad en el abastecimiento de componentes: Las listas de materiales para robótica combinan componentes estándar con artículos especializados que conllevan un riesgo real de suministro. El ensamblador con capacidad de abastecimiento activo supera en rendimiento a un ensamblador que simplemente consume lo que se le proporciona.
- Requisitos de cobertura de las pruebas: Las placas de circuito impreso para robots suelen requerir pruebas adaptadas a la función específica de la placa: control del motor bajo carga, sensor bajo estímulo, comunicación durante la interacción con otro componente. Las pruebas genéricas de aprobado/reprobado no detectan problemas específicos de la aplicación.
- Documentación para aplicaciones reguladas: Los robots médicos, industriales y relacionados con la seguridad requieren trazabilidad por unidad y documentación de procesos. La capacidad del ensamblador para generar esta documentación afecta a los programas donde la certificación es importante.
Estas características orientan el ensamblaje de placas de circuito impreso robóticas hacia relaciones de colaboración en ingeniería, en lugar de un simple ensamblaje de productos básicos. Esta página explica en qué consiste realmente el ensamblaje de placas de circuito impreso robóticas y qué disciplinas garantizan la fiabilidad de los productos.
Proceso SMT: Impresión de pasta, colocación, reflujo, capacidad de paso fino.
La calidad de SMT comienza con el volumen de pasta y la disciplina del perfil térmico.
Las placas robóticas de paso fino son sensibles al volumen de pasta, al diseño de la abertura de la plantilla, a la presión de colocación, a la sensibilidad a la humedad y al perfil de reflujo. Las placas de potencia de alta masa térmica añaden otra limitación: las grandes áreas de cobre pueden absorber calor y producir uniones de soldadura irregulares. Por lo tanto, la planificación del montaje superficial (SMT) debe ser específica para cada placa, en lugar de copiarse de un perfil genérico.
El proceso SMT en PCBA robotizado consta de impresión de pasta, colocación de componentes y reflujo. Cada etapa tiene sus propios controles de calidad y sus propias categorías de defectos. Los pasos específicos del proceso y sus controles son:
- Pegar impresión: La abertura de la plantilla coincide con la almohadilla del componente; el volumen de pasta se verifica con SPI (inspección de pasta de soldadura). La altura y el área de la pasta por componente cumplen con las especificaciones de IPC.
- Colocación: Sistema automatizado de recogida y colocación a velocidad y presión específicas para cada componente. Componentes de paso fino (BGA de 0.4 mm, componentes pasivos 01005) a velocidad reducida para mayor precisión. Registro de la placa mediante marcadores fiduciales para una colocación precisa.
- Reflujo: Perfil térmico optimizado para la masa térmica de la placa y los límites de temperatura de los componentes. Reflujo por convección estándar; fase de vapor en aplicaciones especiales. Temperatura máxima dentro de la reducción de potencia de los componentes.
- inspección: La inspección óptica automatizada (AOI) posterior al reflujo detecta defectos evidentes; los rayos X en los encapsulados BGA y BTC detectan problemas ocultos en las uniones de soldadura. La cobertura de la inspección se ajusta a los requisitos de fiabilidad.
- Montaje superficial de doble cara: Reflujo del lado A, luego pasta del lado B, colocación y reflujo con los componentes del lado A ya soldados. Requiere que los componentes del lado A toleren un segundo reflujo.
La capacidad de paso fino es crucial en las placas de cálculo para robots, las placas de visión y los controladores de articulaciones compactos. La capacidad de ensamblaje para BGA de 0.4 mm, componentes pasivos 01005 y encapsulados QFN pequeños determina qué placas puede fabricar el ensamblador de forma fiable. La página sobre el proceso de PCBA para robots con montaje superficial (SMT) y orificio pasante aborda la integración de procesos mixtos con mayor detalle.
Ensamblaje de componentes de orificio pasante: soldadura por ola, selectiva y manual.
La elección de los orificios pasantes afecta tanto a la fiabilidad mecánica como a la calidad de la soldadura.
Los conectores, terminales, relés y componentes de potencia suelen fallar debido a vibraciones, fuerza de inserción o ciclos térmicos antes de que se supere su capacidad eléctrica. La selección de soldadura selectiva, soldadura por ola, soldadura manual, ajuste a presión, remachado y alivio de tensión debe basarse en la carga mecánica y el acceso para el mantenimiento, no solo en el coste del proceso.
El ensamblaje de orificios pasantes en las placas de circuito impreso para robots maneja los componentes que necesitan una resistencia mecánica mayor que la que puede proporcionar el montaje superficial (SMT): bloques de terminales de alta corriente, terminales de tornillo, condensadores electrolíticos grandes y conectores que soportan el estrés del cableado de campo. Tres procesos principales de orificios pasantes manejan la producción robótica:
- Soldadura por ola: Baño automatizado de soldadura fundida. Alto rendimiento; adecuado para placas con alto contenido de orificios pasantes. Requiere compatibilidad con montaje superficial (SMT) en la parte inferior (sin componentes en la trayectoria de la onda o con el enmascaramiento adecuado).
- Soldadura selectiva: Aplicación automatizada de soldadura con boquilla pequeña en juntas individuales. Más lenta que la soldadura por ola, pero sin problemas de compatibilidad con SMT; adecuada para un contenido moderado de orificios pasantes en placas mixtas.
- Montaje manual: Soldadura manual realizada por operarios capacitados. Se justifica para volúmenes muy bajos, componentes especiales que los procesos automatizados no pueden procesar o componentes que requieren mantenimiento. Requiere capacitación del operario e inspección para garantizar la uniformidad.
La elección entre los tres procesos depende del contenido de orificios pasantes, la complejidad de la placa y el volumen de producción. El proceso Wave es adecuado para placas con un alto número de orificios pasantes y un volumen de producción moderado a alto. El proceso Selective es adecuado para contenido mixto SMT/TH y un volumen de producción moderado. El proceso Manual se utiliza para aplicaciones especializadas y de bajo volumen. Los programas que seleccionan el proceso de forma deliberada ajustan el costo y la calidad a sus necesidades específicas. La página sobre el proceso SMT y de orificios pasantes para PCBA ofrece información más detallada sobre la selección del proceso.

Procesos especiales: Recubrimiento, encapsulado, ajuste a presión, firmware, etiquetado.
Los procesos especiales deben controlarse antes de agregarlos a la lista de materiales.
El recubrimiento, el encapsulado, el relleno, el ajuste a presión, la programación del firmware, el etiquetado y el ensamblaje de la caja solo mejoran la fiabilidad cuando el proceso se especifica y se inspecciona. Las zonas que no deben cubrirse con el recubrimiento, los registros de programación, los tiempos de curado, el enmascaramiento de los conectores y la durabilidad de las etiquetas deben definirse antes de la producción piloto.
Más allá del montaje superficial (SMT) y el montaje de orificios pasantes, el ensamblaje de placas de circuito impreso (PCBA) robótico suele requerir procesos especiales que el ensamblaje de placas de circuito impreso para consumidores rara vez necesita. Estos procesos aumentan el costo por unidad, pero son los que hacen que los robots sean confiables en el servicio. Las categorías principales son:
- Revestimiento de conformación: Película delgada de polímero sobre el tablero. Acrílico (económico, para interiores); uretano (estándar para exteriores); silicona (amplio rango de temperatura); parileno (máxima barrera contra la humedad). La selección se adapta al entorno. Cubierto en el Recubrimiento de conformación para protección de PCB guía.
- Macetas: Encapsulación de componentes en un compuesto rígido o flexible. Proporciona protección contra vibraciones y aislamiento ambiental. Es común en la electrónica de drones y en aplicaciones exteriores exigentes.
- Conectores de ajuste a presión: Conexión sin soldadura de alta fiabilidad mediante conectores de pines flexibles insertados a presión en orificios metalizados. Estándar en terminales de alta corriente y aplicaciones industriales.
- Ensamblaje de cables y arneses: Integración de cables y arneses externos durante el ensamblaje de la placa de circuito impreso (PCBA). Es común en la integración de cajas, donde la PCBA y la carcasa se envían como un solo producto.
- Programación del firmware: Carga del firmware del cliente durante el ensamblaje. Los datos de calibración por unidad, los números de serie o los certificados se cargan durante la programación según sea necesario.
- Etiquetado y marcado: Números de serie, marcas reglamentarias, códigos de barras o códigos matriciales 2D. Se aplican durante el montaje y se verifican en la inspección final.
Cobertura de pruebas: AOI, rayos X, sonda volante, ICT, prueba funcional
La cobertura de las pruebas debe coincidir con la función de la placa, no solo con los defectos de fabricación.
La inspección óptica automatizada (AOI) y los rayos X detectan defectos de ensamblaje; las pruebas funcionales detectan fallos en la aplicación. Es necesario verificar el comportamiento térmico y de corriente de un controlador de motor, la estimulación y calibración de una placa de sensores, y el arranque, la memoria, la comunicación y el firmware de una placa de control. El plan de pruebas debe relacionar los defectos con la función real de la placa dentro del robot.
La cobertura de las pruebas de la placa de circuito impreso del robot debe coincidir con la función de la placa y el objetivo de fiabilidad de la aplicación. Los robots de consumo requieren menos cobertura que los robots médicos; las placas de control de motores requieren pruebas diferentes a las de las placas de sensores. La infraestructura de pruebas en la línea de montaje suele incluir:
- AIO: Tras cada pasada de reflujo, se analiza cada placa en busca de defectos superficiales. Detecta componentes faltantes, piezas desalineadas y defectos de soldadura evidentes.
- Radiografía: Todas las placas con encapsulados BGA o BTC se inspeccionan para comprobar la calidad de las uniones de soldadura ocultas. También se realizan muestreos en otras placas.
- Sonda voladora: Pruebas eléctricas en prototipos y producción de bajo volumen sin costes adicionales de mantenimiento. Mayor lentitud por placa, pero sin inversión en costes adicionales.
- Prueba en circuito: Prueba eléctrica basada en dispositivos de prueba para producción en serie. Rápida por placa; costo de ingeniería no recurrente (NRE) de $5,000 a $30,000 por dispositivo.
- Prueba funcional: Prueba a nivel de aplicación con firmware y dispositivo de prueba del cliente. Verifica el comportamiento de la placa en condiciones de funcionamiento representativas. Se describe en la página de la guía de cobertura de pruebas de PCB para robots.
- Evaluación ambiental: Ciclos térmicos, exposición a la humedad o vibraciones en las muestras. Verificación ambiental para aplicaciones en exteriores o en entornos exigentes.
La retención de datos de prueba permite tanto el control de calidad inmediato como el análisis de tendencias a largo plazo. Los registros de prueba por unidad permiten que un programa realice un seguimiento de la variación de parámetros en las series de producción e identifique cambios en el proceso antes de que produzcan defectos. Los programas con una política de retención formal facilitan la investigación de campo años después; los programas con retención informal suelen perder los datos que habrían necesitado en el momento de la investigación. La guía de cobertura de pruebas de PCB para robots aborda la relación entre cobertura y coste. Los requisitos de PCB para robots médicos deben reflejarse en la trazabilidad, la configuración liberada y las pruebas definidas por el cliente, mientras que la validación clínica y de seguridad del sistema terminado siguen siendo responsabilidades independientes.
Gestión de la lista de materiales y del aprovisionamiento de componentes para placas de circuito impreso de robots
La gestión de la lista de materiales (BOM) es un sistema de control de producción, no una tarea de compras.
Las listas de materiales para robótica combinan componentes pasivos estándar, conectores de largo alcance, semiconductores para accionamiento de motores, sensores, módulos y componentes especializados. Las alternativas aprobadas, el monitoreo del ciclo de vida, la estrategia de asignación y la inspección de entrada evitan que las decisiones de abastecimiento se conviertan en riesgos para la confiabilidad en el campo.
El abastecimiento de componentes para placas de circuito impreso de robots suele ser más complejo que para otros componentes electrónicos, ya que las listas de materiales (BOM) de robótica contienen componentes especializados con un riesgo real de suministro. El ensamblador con capacidad de abastecimiento activo aporta un valor sustancial; el ensamblador que simplemente consume componentes suministrados aporta menos. Las principales consideraciones de abastecimiento son:
- Distribución autorizada: Canal de abastecimiento predeterminado. Se conserva la garantía del fabricante; el riesgo de falsificación es mínimo.
- Calificación alternativa: Los sustitutos se califican durante la fase de diseño, lo que brinda flexibilidad al abastecimiento en caso de escasez. La preparación de la lista de proveedores verificables (AVL) durante la fase de diseño ahorra el esfuerzo de realizar sustituciones de emergencia durante la producción.
- Inventario estratégico: Posicionar el inventario en las líneas de la lista de materiales de alto riesgo antes de que se produzcan los ciclos de asignación. Se sacrifica el costo de almacenamiento a cambio de resiliencia en el suministro.
- Búsqueda de intermediarios: Se utiliza durante períodos de escasez cuando no hay suministro autorizado disponible. Conlleva riesgo de falsificación y volatilidad de precios; debe utilizarse con una gestión de riesgos definida.
- Consignación vs. llave en mano: Componentes proporcionados por el cliente frente a componentes suministrados por el ensamblador. La elección depende de la capacidad de suministro y las preferencias del cliente. Este tema se trata en la página de la guía de suministro de componentes para PCBA de robots.
Los programas que comparten previsiones de volumen fiables con el ensamblador permiten una mejor gestión del abastecimiento. Los volúmenes comprometidos facilitan el posicionamiento estratégico del inventario; las compras puntuales requieren enfoques de abastecimiento diferentes. La práctica de la estrategia de abastecimiento de componentes electrónicos abarca la disciplina operativa.
Requisitos de documentación y capacidad de fabricación de PCBA mediante robots
La documentación de producción debe integrarse en el flujo de trabajo de PCBA.
Siempre que sea posible, se deben registrar automáticamente los números de serie por unidad, las versiones de firmware, los valores de calibración, los registros de lotes, los resultados de las inspecciones y los resultados de las pruebas funcionales. La documentación es más sencilla y económica cuando se integra en el flujo de ensamblaje que cuando se reconstruye tras una auditoría del cliente o un problema en campo.
La capacidad de ensamblaje de placas de circuito impreso (PCBA) robótica de Highleap abarca la combinación de procesos que suelen requerir los programas de robótica. Integración interna de SMT, orificio pasante, recubrimiento, encapsulado, pruebas y ensamblaje de cajas , todo bajo un mismo techo. Las capacidades específicas incluyen:
- SMT: Capacidad de paso fino, incluyendo BGA de 0.4 mm y componentes pasivos 01005. Colocación a doble cara; recubrimiento conforme e integración de encapsulado.
- A través del orificio: Soldadura por ola, soldadura selectiva y ensamblaje manual. La selección del proceso se ajusta al contenido y volumen de la placa.
- Adquisición de componentes: Distribución autorizada por defecto; seguimiento activo de la asignación en líneas de alto riesgo; posicionamiento estratégico del inventario para programas de alto volumen; búsqueda de intermediarios a solicitud, con indicación del riesgo.
- Pruebas: Inspección óptica automatizada (AOI), rayos X, sonda volante, prueba en circuito, prueba funcional con firmware y accesorios del cliente.
- Procesos especiales: Recubrimiento de conformación (acrílico, uretano, silicona, parileno); encapsulado; integración de conectores de ajuste a presión; programación de firmware; etiquetado.
- Construcción de la caja: La placa de circuito impreso (PCBA), la carcasa, el arnés de cables y la prueba de integración final se entregan en un único producto.
- Documentación: Registros de pruebas por unidad, trazabilidad de lotes de componentes, informes de inspección de primer artículo que respaldan las solicitudes de certificación del cliente.
Los programas que utilizan Highleap desde el prototipo hasta la producción piloto se benefician de la transferencia de conocimiento institucional entre las distintas fases. La descripción general del soporte para el ensamblaje de PCB y la construcción de cajas mediante robótica abarca la práctica en general.
El aprendizaje institucional a lo largo de las generaciones de programas es una de las razones por las que los clientes mantienen el mismo ensamblador en las distintas revisiones de productos. Un ensamblador que ha desarrollado la misma plataforma a través de múltiples generaciones de diseño conoce las particularidades del proceso: qué componentes se benefician de ajustes en el volumen de pasta, qué diseños requieren atención durante el reflujo y qué cobertura de pruebas detecta la mayor cantidad de defectos. Este conocimiento no se transfiere a un nuevo ensamblador sin coste alguno; preservarlo mediante relaciones consistentes con los proveedores garantiza la calidad y el cumplimiento de los plazos a lo largo del ciclo de vida del programa.
Preguntas frecuentes sobre PCBA para robots
¿Qué es el ensamblaje de PCB mediante robots?
El ensamblaje de placas de circuito impreso mediante robots, o PCBA robótico, es el proceso de montar y soldar componentes a una placa de circuito impreso fabricada, para luego programarla, recubrirla, inspeccionarla y probarla para que pueda funcionar dentro de un sistema robótico.
¿En qué se diferencia una placa de circuito impreso para robots de una placa de circuito impreso estándar?
Las placas de circuito impreso para robots suelen combinar montaje superficial de paso fino, conectores de orificio pasante, terminales de alta corriente, recubrimiento de protección, programación de firmware, calibración, pruebas funcionales y trazabilidad. Las placas de circuito impreso estándar pueden no requerir la misma robustez mecánica, control de origen ni cobertura de pruebas específicas de la placa.
¿Qué procesos de ensamblaje son comunes para las placas de circuito impreso de robots?
Los procesos habituales incluyen la impresión de pasta de soldadura, la colocación de componentes SMT, el reflujo, la inspección óptica automatizada (AOI), la inspección por rayos X para BGA o juntas ocultas, la soldadura por ola o selectiva para piezas de orificio pasante, la inserción a presión, el recubrimiento de conformación, el encapsulado, la carga del firmware, el etiquetado y la prueba funcional final.
¿Los conjuntos de PCB para robots necesitan un recubrimiento de protección?
El recubrimiento de conformación es útil para robots de exterior, robots agrícolas, limpieza médica, humedad, polvo, exposición a productos químicos o riesgo de condensación. No es obligatorio para todas las placas. El recubrimiento debe incluir zonas restringidas, normas de enmascaramiento, control de curado e inspección.
¿Qué pruebas se deben utilizar para el ensamblaje de placas de circuito impreso (PCBA) de robots?
La cobertura de las pruebas depende de la función de la placa. La cobertura típica incluye inspección óptica automatizada (AOI), rayos X, sonda volante, pruebas de conectividad inductiva (ICT), prueba de encendido, verificación de la programación del firmware, comprobaciones de comunicación, calibración de sensores, pruebas de carga del motor, comprobaciones térmicas y pruebas funcionales a nivel de sistema.
¿Cómo deben gestionarse las sustituciones de la lista de materiales (BOM) en el ensamblaje de placas de circuito impreso (PCBA) robótico?
Las sustituciones solo deben realizarse mediante un proceso alternativo aprobado que verifique la clasificación eléctrica, el encapsulado, el ciclo de vida, el impacto en el firmware, el comportamiento térmico y las implicaciones normativas. Las sustituciones no controladas pueden provocar fallos difíciles de diagnosticar posteriormente.
¿Qué documentación debe proporcionar un proveedor de placas de circuito impreso para robots?
La documentación útil incluye la inspección del primer artículo, los registros de pasta de soldadura y reflujo cuando corresponda, la trazabilidad del lote de componentes, los registros de pruebas, los registros de la versión del firmware, los datos de calibración, los informes de no conformidad y las notificaciones de cambios.
¿Cómo se pueden reducir los defectos en las placas de circuito impreso (PCBA) fabricadas por robots antes de la producción?
Los defectos pueden reducirse mediante la revisión DFM, patrones de conexión correctos, revisión de la panelización, optimización de plantillas, comprobaciones de orientación de componentes, control de la humedad, planos de montaje claros, alternativas aprobadas, dispositivos de prueba y retroalimentación de la prueba piloto.
Sobre la autora
shirley leung
Gerente de productos PCB/PCBA e ingeniero técnico de ventas
Shirley cuenta con 5 años de experiencia práctica en fabricación y ensamblaje de PCB. Su experiencia abarca placas multicapa complejas, estructuras HDI, suministro de componentes llave en mano, ensamblaje SMT, pruebas e integración completa de sistemas.
Como asesora técnica y especialista en ventas, apoya a los clientes con orientación DFM, optimización de costos y planificación de producción, ayudando a que los proyectos avancen de manera eficiente desde el diseño hasta la producción en masa con una calidad constante y una entrega a tiempo.

Mensajes recomendados
Lista de verificación de calificación de proveedores de PCB I-Tera MT40
Highleap Electronics fabrica placas de circuitos impresos...

Base de datos de materiales para PCB: grados y propiedades de los laminados
Cómo obtener un presupuesto para PCBs. Ejecutemos un análisis DFM/DFA para...

Fabricación de PCB TMM
Tabla de contenido Alcance de la fabricación de PCB de TMM para RF y...

Cotización y apilado de PCB RT duroid 6002
Esta página posee la tarea de definición de citas y stackup...
Cómo obtener una cotización para PCB
Realizaremos un análisis DFM/DFA y le enviaremos un informe. Puede subir sus archivos de forma segura a través de nuestro sitio web. Para poder ofrecerle un presupuesto, necesitamos la siguiente información:
-
- Gerber, ODB++ o .pcb, especificación.
- Lista de materiales si necesita ensamblaje
- Cantidad
- Convertir el tiempo
Para servicios de PCBA, proporcione su lista de materiales (BOM) e instrucciones de montaje específicas. También ofrecemos análisis DFM/DFA para optimizar la fabricación y el montaje de sus diseños, garantizando así un proceso de producción sin problemas.