
Fabricación robótica de PCB para materiales, apilamiento y control de calidad
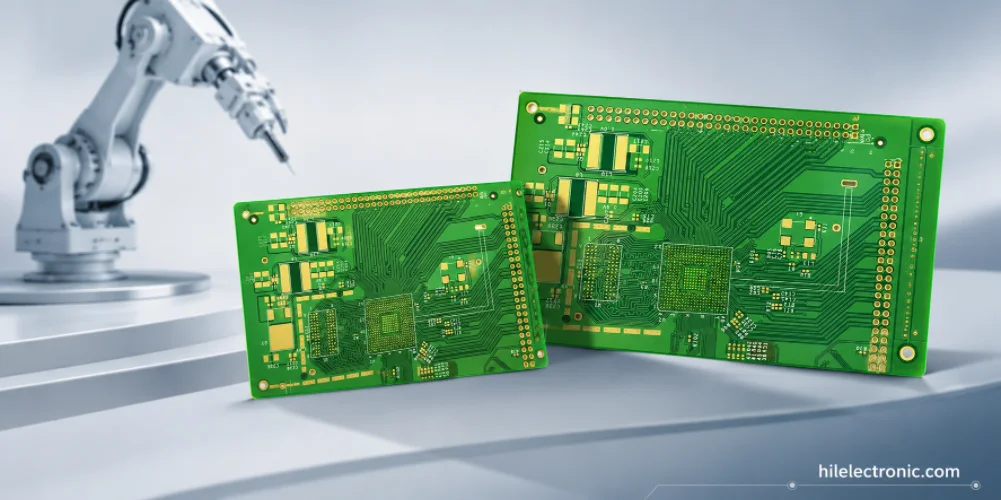
La fabricación de placas desnudas es donde comienza la fiabilidad de las PCB para robots. El sustrato, la configuración de capas, el peso del cobre, la estructura de las vías, el acabado superficial y la disciplina de impedancia elegidos durante la fabricación determinan el rendimiento que pueden ofrecer el ensamblaje y las pruebas. Las opciones de fabricación adecuadas para la electrónica de consumo (FR-4 estándar delgado, peso mínimo de cobre, acabado HASL) suelen ser insuficientes para la robótica, ya que los robots operan en entornos más exigentes y tienen una vida útil más larga. Esta página trata específicamente sobre la fabricación de PCB para robots: qué sustrato y opciones de construcción necesitan realmente las placas para robots, cómo se implementan la configuración de capas y la disciplina de impedancia, y qué prácticas de calidad respaldan los objetivos de fiabilidad que buscan los programas de robótica.
La fabricación de placas desnudas para robótica no es solo un paso intermedio hacia el ensamblaje de placas de circuito impreso (PCBA). Es donde se define una parte sustancial de la fiabilidad a largo plazo. La tasa de vacío de microvías en un controlador de motor HDI determina si el variador sobrevive diez años de ciclos térmicos. La calidad del grabado de cobre grueso determina si las corrientes de fase fluyen sin puntos calientes. La tolerancia de impedancia en las placas de visión de alta velocidad determina si el enlace de la cámara se mantiene estable con la temperatura. Lograr una fabricación correcta en la fase de diseño implica especificar las construcciones adecuadas, verificar la capacidad de proceso del fabricante y rechazar las opciones predeterminadas que comprometerían la fiabilidad.
El marco general para la fabricación robótica de PCB abarca desde la planificación del apilamiento hasta la selección de materiales, la construcción capa por capa y la verificación de la placa base. Cada etapa cuenta con prácticas documentadas que un fabricante experimentado sigue de forma sistemática. Los programas que verifican estas prácticas durante la evaluación de proveedores generan confianza a largo plazo en el suministro; los programas que omiten la verificación a veces descubren deficiencias en el proceso tras el primer fallo en el prototipo o en el primer fallo en condiciones reales de funcionamiento.
¿Qué diferencia la fabricación de placas de circuito impreso para robots de la fabricación de componentes electrónicos de consumo?
Las decisiones de fabricación establecen el límite de fiabilidad antes de que comience el ensamblaje.
El ensamblaje puede verificar y someter a pruebas de estrés una placa, pero no puede corregir una mala elección del laminado, una estructura de vías deficiente, un espesor de cobre insuficiente o una impedancia descontrolada. Por lo tanto, la fabricación robótica de PCB debe revisarse como una disciplina de confiabilidad: la configuración de capas, el material, el equilibrio del cobre, la tecnología de vías, el acabado superficial y la verificación de la placa desnuda deben coincidir con la función eléctrica y mecánica de la placa.
La fabricación de PCB mediante robots difiere de la fabricación de PCB para productos de consumo porque un solo robot combina tipos de placas que la fabricación para productos de consumo mantiene en líneas de producción separadas. Una placa de control de motor requiere cobre grueso y una estructura específica tolerante al reflujo; una placa de computación requiere una construcción HDI y un sustrato de baja pérdida; una interconexión de brazo rígido-flexible requiere poliimida y cobre con clasificación de flexión dinámica. Fabricar estos tres componentes en el mismo programa significa que el fabricante mantiene las tres capacidades de proceso simultáneamente. Las características específicas que hacen que la fabricación mediante robots sea exigente son:
- Construcción mixta por programa: Un robot suele necesitar varios tipos de construcción en sus diferentes placas. El fabricante gestiona cada construcción con su propio proceso; la consolidación en un único fabricante ahorra costes logísticos, pero exige una amplia capacidad.
- Consistencia entre placas: Las placas de diferentes diseños deben integrarse mecánica y eléctricamente. La disciplina en la tolerancia entre los distintos diseños es más importante en robótica que en productos de consumo con una sola placa.
- Objetivos de confiabilidad: Los robots suelen funcionar durante años. La calidad de fabricación (adherencia del cobre, calidad del recubrimiento, integridad del laminado) determina la fiabilidad a largo plazo más que lo que pueden revelar las pruebas a corto plazo.
- Trazabilidad regulatoria: Los robots industriales y médicos requieren registros documentados del proceso de fabricación. La trazabilidad de los lotes, las certificaciones de materiales y los registros de control de procesos respaldan las solicitudes de certificación de los clientes.
Estas características transforman la fabricación, pasando de ser una simple compra de productos básicos a una relación de colaboración en ingeniería. Los programas que tratan la fabricación robótica de PCB como un abastecimiento de productos básicos suelen descubrir las diferencias ante el primer fallo en el prototipo o en el primer fallo en campo. Esta página explica en qué consiste realmente la fabricación robótica de PCB y qué se debe especificar al publicar los archivos.
Selección de sustrato: FR-4 estándar, poliimida de alta Tg, de pérdida media, de baja pérdida o rígido-flexible.
Seleccione el laminado adecuado según la velocidad de la señal, la carga térmica y el entorno operativo.
El FR-4 estándar puede ser adecuado para placas de sensores y de control general, mientras que el FR-4 de alta Tg, el laminado de pérdidas medias, el laminado de bajas pérdidas, la poliimida o la construcción con núcleo metálico pueden estar justificados en otros casos. El error no reside en usar FR-4 estándar, sino en usarlo por defecto en placas cuyos requisitos de pérdidas, térmicos, de flexibilidad o de vida útil lo superan.
La elección del sustrato en las placas de circuito impreso (PCB) para robots se divide en cinco categorías principales, según la función específica de la placa. El costo del sustrato varía aproximadamente 20 veces entre el más económico y el más caro, por lo que elegir el adecuado para cada placa influye considerablemente en el presupuesto del programa. Las principales categorías de sustrato utilizadas en robótica son:
- Estándar FR-4: Tg 130-140 °C. Adecuado para placas de control, interfaces de sensores y placas de comunicación que operan en entornos con temperatura controlada. Económico y con amplio soporte. Incluido en la guía de desglose de costos de PCB para robots.
- FR-4 de alta Tg: Tg 170 °C o superior. Estándar para placas de control de motores donde los componentes adyacentes al proceso de reflujo requieren margen térmico; estándar para placas que operan en un amplio rango de temperaturas. Precio ligeramente superior al del FR-4 estándar.
- Laminado de pérdida media (clase M4): Mejora moderada en la atenuación de alta frecuencia. Es común en placas que combinan señales digitales de alta velocidad con señales analógicas de uso general. Su costo es aproximadamente de 3 a 5 veces mayor que el de una placa FR-4 estándar.
- Laminado de baja pérdida (M6, M7): Se utiliza en placas de visión artificial, computación de IA y comunicaciones de alta velocidad, donde la integridad de la señal a velocidades multigigabit requiere bajas pérdidas dieléctricas. Su costo es aproximadamente de 6 a 9 veces mayor que el del FR-4 estándar.
- Poliimida (secciones flexibles): Requerido para la integración rígido-flexible y aplicaciones dinámico-flexibles. El costo varía según el grado específico de poliimida y el tipo de cobre.
Además de estos cinco, en aplicaciones especializadas se utilizan ocasionalmente sustratos laminados de baja pérdida para trabajos de radiofrecuencia, placas de circuito impreso con núcleo metálico para iluminación LED o accionamientos de motores de alta potencia, y sustratos a base de PTFE para las aplicaciones de radiofrecuencia más exigentes. La selección del sustrato en la fase de diseño fija tanto el coste como el plazo de entrega; los cambios posteriores a la finalización del diseño suelen requerir una revisión.
Planificación del número de capas y la disposición de las placas para robots
Stackup es un objeto de diseño de sistema, no solo un resultado del fabricante.
El equipo de ingeniería robótica debe definir los planos de referencia, los objetivos de impedancia, la adyacencia del plano de alimentación, las zonas de aislamiento y la estrategia de corriente de retorno antes de la publicación del diseño. Dejar que la configuración de capas se resuelva solo en la etapa de cotización suele generar sorpresas de última hora: cambios de impedancia, sustituciones de materiales, aumentos repentinos en el número de capas o compromisos en el enrutamiento.
El número de capas y la disposición en las placas de circuito impreso (PCB) de los robots dependen de la función específica de la placa. Una interfaz de sensor sencilla puede requerir 4 capas; un controlador de motor compacto, de 6 a 8; una placa de computación de IA, de 12 a 16; y una placa de visión exigente con interfaces de alta velocidad, de 14 a 20. Comprender qué factores determinan el número de capas evita la sobredimensionamiento de las especificaciones. Los factores determinantes típicos son:
- Densidad de enrutamiento de señales: Número de pines del componente dividido por el área del canal de enrutamiento disponible. El fanout BGA de paso fino multiplica la densidad de enrutamiento; las piezas simples distribuidas la reducen.
- Requisitos del plano de potencia: Líneas de alimentación independientes para señales analógicas, digitales, accionamiento de motores y alimentación de sensores. Cada línea requiere su propio par de planos para una distribución uniforme.
- Planos de referencia terrestres: Las señales de alta velocidad necesitan una referencia a tierra continua en las capas adyacentes. En ocasiones, el número de capas aumenta simplemente para proporcionar capas de referencia que garanticen la integridad de la señal.
- Zonas de control de impedancia: En ocasiones, las diferentes clases de redes con diferentes impedancias requieren diferentes espesores de sustrato, lo que afecta a la construcción de la estructura multicapa.
- Capas de microvías HDI: Cada capa de microvías añade un ciclo de fabricación. La estructura de apilamiento (1-N-1, 2-N-2, cualquier capa) afecta al presupuesto de capas. Este tema se trata en la página de la guía de diseño de PCB HDI para robótica.
Los diagramas de apilamiento deben especificar el peso del cobre por capa, el espesor y el material del dieléctrico, el espesor de la placa terminada y los valores de impedancia objetivo por clase de red. Los proveedores que no proporcionan un diagrama de apilamiento claro recurren a su propia interpretación, que puede no coincidir con la intención del diseño. Los programas que proporcionan diagramas de apilamiento detallados evitan errores de interpretación; los programas que no los proporcionan a veces detectan discrepancias en el primer análisis.
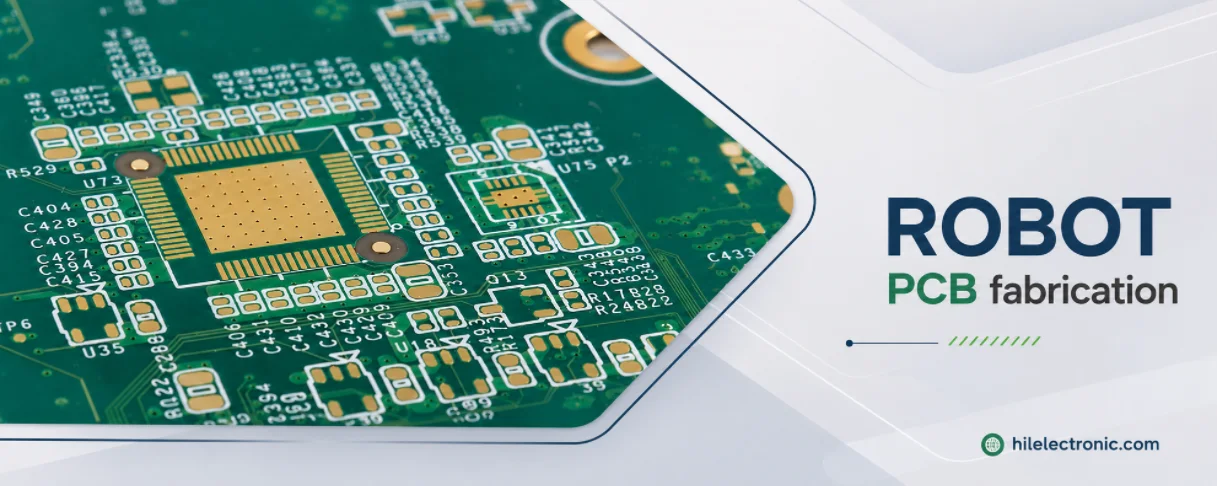
Peso del cobre, estructura de vías y opciones de acabado superficial
Las opciones de cobre y vías deben validarse en función de la corriente y el calor.
Las placas de alimentación y de motor de los robots pueden manejar corrientes que hacen que las reglas genéricas sobre el ancho de las pistas no sean fiables. Se deben evaluar conjuntamente el cobre grueso, las coladas de cobre, las vías cosidas, los terminales de ajuste a presión, las vías térmicas y la disipación localizada del calor. El objetivo no es simplemente manejar la corriente máxima una sola vez, sino manejar la corriente de funcionamiento durante toda la vida útil sin sobrecalentamiento localizado.
El peso del cobre, la estructura de las vías y el acabado superficial son tres decisiones de fabricación que, en conjunto, representan una gran parte de la variación del costo de fabricación. Es más importante acertar con cada una de ellas para cada placa que acertar con una sola en todas las placas. Las decisiones que se deben tomar con detenimiento son:
- Peso del cobre: Capa base exterior de 1 oz para señales y corrientes bajas; 2 oz para accionamiento de motor moderado y distribución de potencia; 4 oz o más para accionamientos de alta corriente. Las capas internas suelen tener la mitad de la capa externa. Se incluye esta información en la página de la guía de diseño de PCB para robots con cobre grueso.
- A través de la estructura: Vías pasantes para multicapa estándar; vías ciegas o enterradas donde la eficiencia de enrutamiento lo requiere; microvías para fanout BGA de paso fino en placas HDI; vía en almohadilla con relleno y planarización donde el fanout BGA lo requiere. Cubierto en el Guía de selección y fiabilidad de placas de circuito impreso (PCB) guía.
- Acabado de la superficie: HASL es adecuado para trabajos de paso grueso y sensibles al costo; ENIG es necesario para BGA de paso fino y larga vida útil; ENEPIG es para los entornos corrosivos y de paso fino más exigentes; OSP es para aplicaciones de corta vida útil sensibles al costo.
- Máscara para soldar: Verde estándar con almohadillas de soldadura definidas (SMD) o no definidas (NSMD). La elección del color es principalmente estética; en ocasiones, ciertas aplicaciones requieren negro o blanco por razones ópticas.
- Serigrafía: Designadores de referencia de componentes, indicadores de polaridad, marcas fiduciales, revisión de la placa y cualquier marca reglamentaria. Blanco estándar; ocasionalmente amarillo o negro para contraste en máscaras que no sean verdes.
La combinación de opciones influye significativamente en el coste de fabricación. Una placa FR-4 estándar con 1 oz de cobre, vías pasantes y acabado HASL es la opción de referencia de bajo coste. Una placa con 4 oz de cobre, vías ciegas, ENIG e impedancia controlada puede costar entre 5 y 10 veces más por centímetro cuadrado. Adaptar las opciones a las necesidades reales de la placa —en lugar de optar por las de máxima capacidad— permite optimizar el presupuesto.
Pruebas de impedancia controlada y fiabilidad para placas de alta velocidad
La verificación de alta velocidad debería incluir cupones, no solo la intención del diseño.
Las redes de impedancia controlada para cámaras, Ethernet, PCIe, MIPI, USB y memoria de alta velocidad requieren muestras de impedancia y evidencia del control de procesos. El diseño por sí solo no garantiza la calidad de la placa fabricada. La tolerancia aceptada, la ubicación de las muestras, la selección de materiales y el informe TDR deben formar parte del paquete de autorización de fabricación.
Se requiere impedancia controlada en placas con interfaces de alta velocidad (PCIe, memoria DDR, MIPI CSI-2, Ethernet Gigabit, USB 3.x). La tolerancia y la verificación de la impedancia afectan tanto al coste de fabricación como a la fiabilidad a largo plazo. Las prácticas de fabricación estándar en placas con impedancia controlada incluyen:
- Especificación de impedancia objetivo: por clase de red en el diagrama de apilamiento. Estándar de 50 Ω de terminación simple, 100 Ω diferencial; objetivos especiales en algunas interfaces.
- Objetivo de tolerancia: Tolerancia estándar de ±10%, ±7% o ±5% en diseños exigentes. Una tolerancia más estricta requiere un mejor control del proceso de fabricación y aumenta el costo.
- Diseño de cupones de prueba: Cupones en cada panel con estructuras de red representativas. El fabricante mide la impedancia en los cupones por lote; las placas se envían con los datos de los cupones adjuntos.
- Verificación TDR: Mediciones de reflectometría en el dominio del tiempo por clase de red en cupones. Verificación estándar en placas con control de impedancia. Los datos se proporcionan como registro de fabricación.
- Muestreo transversal: Ensayos destructivos ocasionales de muestras para verificar que la construcción real de las capas coincida con el plano. Más comunes en HDI complejos o donde se requiere alta fiabilidad.
Las pruebas de fiabilidad durante la cualificación del diseño aumentan la confianza en el rendimiento a largo plazo. El ciclo térmico en las muestras (500-1000 ciclos a -55 °C a +125 °C, como es habitual) somete a las uniones de soldadura a un gran esfuerzo y revela diseños deficientes. La exposición a la humedad detecta problemas de fiabilidad derivados de la humedad. Los programas que buscan una larga vida útil invierten en pruebas de cualificación; los programas con objetivos de corta vida útil suelen prescindir de la cualificación formal. La cobertura, adaptada a los requisitos de fiabilidad, es la disciplina general. La guía de pruebas e inspección de componentes electrónicos abarca el enfoque general.
Prácticas de calidad de fabricación: IPC-A-600, AOI, prueba eléctrica, sección transversal.
Los registros de calidad permiten que la fabricación sea repetible en distintas revisiones y lotes.
La inspección óptica automatizada (AOI), las pruebas eléctricas, el análisis de secciones transversales, las comprobaciones de soldabilidad, los certificados de materiales y la trazabilidad de lotes no son meros trámites burocráticos en los programas de robótica. Generan la evidencia necesaria para comparar lotes, investigar fallos, respaldar la certificación y evitar desviaciones en los procesos que dependen del proveedor.
La calidad de la fabricación de PCB mediante robots se manifiesta en el ensamblaje de la placa (PCBA) y posteriormente durante su funcionamiento. Los defectos de fabricación que superan la prueba de la placa desnuda a veces provocan problemas de ensamblaje (almohadillas marginales que se levantan, defectos en la máscara de soldadura que dejan cobre expuesto) o problemas de fiabilidad a largo plazo (vacíos en las microvías que fallan tras ciclos térmicos, impedancia marginal que degrada la integridad de la señal con el tiempo). Las prácticas de calidad que garantizan la fiabilidad de la fabricación incluyen:
- Mano de obra IPC-A-600: Clase 2 para uso comercial; Clase 3 para alta fiabilidad. La Clase 3 exige un control de procesos más estricto en todas las categorías de fabricación.
- Inspección óptica automatizada: Todas las placas se someten a un escaneo para detectar defectos superficiales. Es una práctica habitual que permite detectar defectos evidentes antes del envío.
- Prueba eléctrica: Prueba con sonda volante o dispositivo de fijación en cada placa. Verifica la continuidad y el aislamiento en todas las redes.
- Prueba de cupón de impedancia: por lote en placas con control de impedancia. Proporciona un registro de que la construcción de apilamiento cumple con el objetivo de impedancia.
- Muestreo transversal: Verificación destructiva de la estructura real de las capas en placas de muestra. Estándar en la producción de Clase 3; ocasional en la Clase 2 con estrictos requisitos de fiabilidad.
- Certificaciones de materiales: Certificados de lote de sustrato, certificados de lámina de cobre y certificados de preimpregnado con trazabilidad al lote de fabricación. Brinda soporte para la presentación de certificaciones por parte del cliente cuando sea necesario.
Los programas que especifican prácticas de calidad en la cotización obtienen resultados consistentes; los programas que aceptan las deficiencias del proveedor a veces descubren fallos en la primera muestra. El proceso de revisión DFM de PCB en la fabricación detecta problemas antes de la producción; el proceso de fabricación de placas de circuito multicapa abarca el marco del proceso.
Capacidad de fabricación de PCB mediante robots y requisitos de documentación
La capacidad del proveedor debe verificarse en función de la combinación exacta de materiales de construcción.
Un proveedor capaz de fabricar una placa de control multicapa sencilla podría no ser adecuado para un programa con procesamiento HDI, accionamiento de motor de cobre pesado, brazos rígido-flexibles y enlaces de visión de baja pérdida. La cualificación debe verificar la combinación exacta de componentes que necesita el robot, en lugar de una lista genérica de capacidades de PCB.
La fabricación de componentes robóticos de Highleap abarca la combinación de tecnologías que utilizan los programas robóticos, con una disciplina de procesos que garantiza la fiabilidad durante toda la vida útil del servicio. La fabricación se realiza internamente en lugar de subcontratarse a terceros, por lo que el control de calidad se mantiene bajo un mismo techo. Las categorías de fabricación específicas incluyen:
- Multicapa de 4 a 32 capas: Laminado FR-4 estándar de baja pérdida. El número de capas se ajusta al diseño.
- Construcción de HDI: Estructura 1-N-1 mediante apilamiento multicapa. Microvías de 100-150 µm; estructuras apiladas y escalonadas.
- Rígido-flexible: Construcción de flexión estática y dinámica. Poliimida sin adhesivos con cobre recocido laminado para aplicaciones de larga duración.
- Cobre pesado: Hasta 6 onzas de grosor exterior estándar, más grueso bajo consulta. Apilamiento mixto (exterior grueso más interior estándar) común en placas de transmisión.
- Impedancia controlada: ±10% estándar, ±7% y ±5% bajo pedido. Cupones de prueba de impedancia por panel.
- Núcleo metálico: Placa base de aluminio y cobre para aplicaciones de control de LED y motores de alta potencia.
- Acabado de la superficie: Estándar HASL, ENIG, ENEPIG, OSP. Acabados especiales bajo pedido.
Los programas que ofrecen paquetes de diseño completos obtienen una respuesta de fabricación más rápida. Los programas que ofrecen paquetes parciales requieren ciclos de aclaración que añaden días por ciclo. Trabajar con el equipo de fabricación de Highleap, desde el prototipo hasta la producción, preserva el conocimiento institucional a lo largo del ciclo de vida del programa. La guía de desglose de costos de PCB para robots abarca las dimensiones de costos y la página de selección de fabricantes de PCB para robots cubre la evaluación general de proveedores.
Preguntas frecuentes sobre la fabricación de PCB mediante robots
¿Qué es la fabricación de PCB mediante robots?
La fabricación de placas de circuito impreso para robots es el proceso de fabricación de placas base para la electrónica robótica. Incluye la selección de materiales, laminación, perforación, recubrimiento, impresión, grabado, máscara de soldadura, acabado superficial, enrutamiento, prueba eléctrica e inspección de calidad antes del ensamblaje de los componentes.
¿Qué sustrato es el mejor para las placas de circuito impreso de robots?
No existe un único sustrato óptimo. El FR-4 estándar funciona bien para muchas placas de control y sensores; el FR-4 de alta Tg es útil para entornos más cálidos; los laminados de baja pérdida son compatibles con sistemas de visión y computación de alta velocidad; la poliimida es compatible con sistemas flexibles y rígido-flexibles; y el núcleo metálico soporta altas cargas térmicas.
¿Cuándo debería una placa de circuito impreso para robots utilizar cobre grueso?
El cobre grueso es apropiado cuando la placa maneja corrientes constantes de motor, batería o distribución de energía que el cobre estándar no puede soportar con suficiente margen térmico. Es común en placas de circuito impreso para controladores de motor, placas de distribución de energía, interfaces de batería y placas de actuadores de alta corriente.
¿Son fiables las microvías en las placas de circuito impreso para robots?
Las microvías pueden ser fiables cuando el fabricante controla la perforación láser, el recubrimiento, el relleno de las vías, la laminación y la inspección. El riesgo de fallos en la fiabilidad aumenta con estructuras apiladas, ciclos térmicos elevados y un control deficiente del proceso. Los programas de robótica críticos deben especificar la inspección y la evidencia de cualificación.
¿Qué acabado superficial deben tener las placas de circuito impreso para robots?
ENIG es común para SMT de paso fino, BGA, larga vida útil y soldabilidad confiable. HASL puede funcionar para placas de bajo costo y paso grueso, pero es menos adecuado para componentes de paso fino. ENEPIG puede utilizarse para requisitos exigentes de unión, corrosión o confiabilidad superior.
¿Todas las placas de circuito impreso para robots necesitan impedancia controlada?
No. Se requiere impedancia controlada para interfaces de alta velocidad como Ethernet, USB, PCIe, MIPI, DDR, LVDS y algunos enlaces de cámara. Las placas de sensores o de alimentación de baja velocidad podrían no necesitarla. El requisito debe configurarse por clase de red, no por placa de forma predeterminada.
¿Qué tolerancias de fabricación son las más importantes para las placas de circuito impreso de robots?
Las tolerancias importantes incluyen el contorno de la placa, el tamaño de los orificios, el grosor del cobre, el registro de la máscara de soldadura, la impedancia, el recubrimiento de las vías, las características de profundidad controlada, las zonas de flexión y la ubicación de los conectores. La integración mecánica suele hacer que las tolerancias del contorno y de los conectores sean especialmente importantes en los robots.
¿Qué se debe comprobar antes de publicar los archivos de fabricación de PCB del robot?
Verifique la configuración de capas, las clases de impedancia, las especificaciones de materiales, el peso del cobre, la estructura de vías, las tablas de perforación, el anillo anular, la distancia de fuga/separación, el alivio térmico, la panelización, el acabado superficial, las notas sobre la máscara de soldadura, el enrutamiento de profundidad controlada y los planos de fabricación.

Mensajes recomendados

Fabricación de PCB con filtro TMM6
Tabla de contenido ¿Por qué los diseñadores de filtros de microondas utilizan...?

Placa de circuito impreso Taconic RF 35 vs RO4350B
Tabla de contenido RF-35 vs RO4350B Adquisición y...

Fabricación de PCB con filtro TMM4
La fabricación de la placa de circuito impreso del filtro TMM4 está controlada por...

Fabricación de PCB TMM3 para módulos de RF
La fabricación de PCB TMM3 es más útil donde el módulo de RF...
Cómo obtener una cotización para PCB
Realizaremos un análisis DFM/DFA y le enviaremos un informe. Puede subir sus archivos de forma segura a través de nuestro sitio web. Para poder ofrecerle un presupuesto, necesitamos la siguiente información:
-
- Gerber, ODB++ o .pcb, especificación.
- Lista de materiales si necesita ensamblaje
- Cantidad
- Convertir el tiempo
Para servicios de PCBA, proporcione su lista de materiales (BOM) e instrucciones de montaje específicas. También ofrecemos análisis DFM/DFA para optimizar la fabricación y el montaje de sus diseños, garantizando así un proceso de producción sin problemas.