
Circuito impreso para visión robótica y cámaras para MIPI, procesamiento de IA y sistemas multicámara.
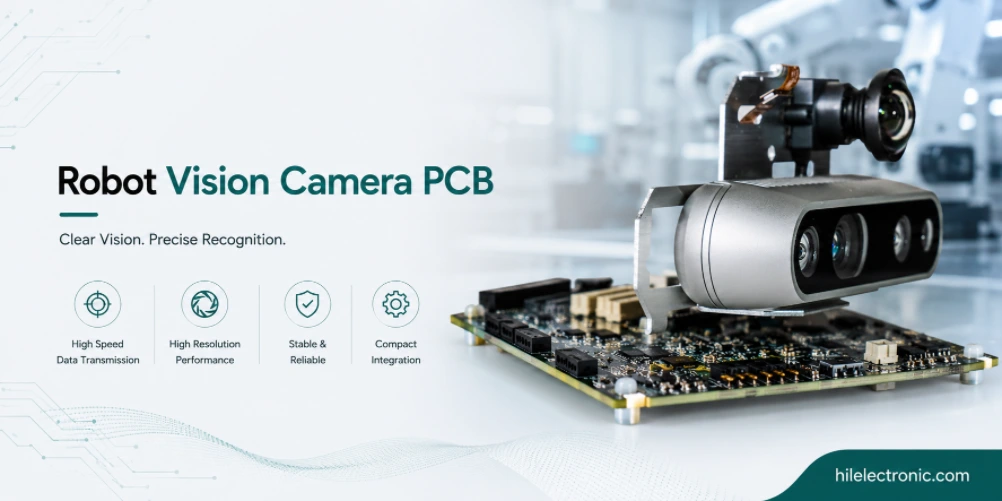
Las placas de circuito impreso (PCB) para visión robótica y cámaras transmiten algunas de las señales de mayor ancho de banda en un robot. Un módulo de percepción moderno puede incluir múltiples sensores de imagen, enlaces MIPI CSI-2, procesamiento de señales de imagen, aceleración por IA, control de iluminación y alineación mecánica de precisión con la óptica. Un pequeño error de diseño o térmico puede reducir la fiabilidad de la imagen, la calidad de la misma, la precisión de la sincronización o la estabilidad del módulo a largo plazo.
Esta guía explica las decisiones de ingeniería y fabricación que se toman en cuenta al diseñar placas de circuito impreso (PCB) para visión robótica: selección de sensores de cámara, enrutamiento de alta velocidad, sincronización multicámara, integración del procesamiento de imágenes, limitaciones óptico-mecánicas, disipación de calor y cobertura de pruebas. Está dirigida a equipos que desarrollan módulos de cámara, sensores de profundidad, placas de percepción y subsistemas de visión robótica.
¿Qué hacen realmente las placas de circuito impreso (PCB) para visión robótica y cámaras?
Función en el sistema robótico
Las placas de circuito impreso (PCB) para visión robótica y cámaras manejan los datos de mayor ancho de banda en el robot. Los sensores de cámara modernos generan cientos de megabits a gigabits por segundo; varias cámaras en un sistema de percepción multiplican este ancho de banda; los aceleradores de procesamiento de imágenes necesitan interfaces de alta velocidad con impedancia controlada en cada etapa. Lo que distingue a las placas de visión:
- Interfaces de sensores de alta velocidad: MIPI CSI-2 a velocidades multigigabit por canal. Impedancia controlada y adaptación de longitud esenciales.
- Agregación de múltiples cámaras: Sistemas multicámara sincronizados para aplicaciones estéreo, panorámicas o que requieren una cobertura precisa. La sincronización horaria es fundamental.
- Calcular la integración: Procesador de señal de imagen (ISP), acelerador de IA o SoC en la misma placa o estrechamente acoplados. Tanto la potencia de cálculo como la carga térmica son sustanciales.
- Control de la iluminación: Iluminación LED o láser sincronizada con la exposición del sensor. Común en sensores de luz estructurada o de tiempo de vuelo.
- Integración óptico-mecánica: Montura del objetivo, ajuste de enfoque e integración del filtro IR. La tolerancia mecánica afecta a la calidad de la imagen.
Riesgos de diseño a controlar
La arquitectura de los sistemas de visión artificial sigue evolucionando rápidamente a medida que avanzan los sensores de cámara, el hardware de procesamiento y los modelos de IA. Los programas que comenzaron con una arquitectura específica hace dos o tres años pueden encontrar opciones de última generación sustancialmente diferentes: sensores de mayor resolución, aceleradores de IA más potentes y procesadores de señal de imagen (ISP) integrados de menor coste. Revisar la arquitectura de visión artificial al actualizar un producto suele revelar importantes oportunidades de mejora.
La elección del método de integración de la placa de la cámara —SoM frente a SoC discreto, procesamiento integrado frente a procesamiento independiente— afecta tanto al coste como a la flexibilidad de iteración. La integración SoM acelera el desarrollo a un coste unitario mayor; la integración discreta reduce el coste unitario a un coste de ingeniería no recurrente (NRE) mayor. Los programas eligen el método que mejor se ajusta a su volumen de producción y a su cronograma de desarrollo.
A nivel de sistema, la placa debe especificarse en función de su función, entorno, vida útil y cobertura de pruebas, en lugar de basarse únicamente en el esquema. Esto evita el error común de construir una PCB técnicamente correcta que, sin embargo, resulta difícil de fijar, de mantener o insuficientemente robusta una vez instalada en el robot.
Selección de sensor de cámara: Obturador global, Rolling, ToF, Luz estructurada, Térmico
Criterios de selección para la selección de sensores de cámara
La selección del sensor de la cámara determina la mayor parte del diseño electrónico. Las principales categorías de sensores son:
- Obturador global CMOS: Captura el fotograma completo simultáneamente. Estándar para visión artificial y captura de objetos en movimiento.
- Obturador rodante CMOS: Exposición fila por fila. Más económica que el obturador global; adecuada para escenas estáticas o de movimiento lento.
- Tiempo de vuelo (ToF): Medición de profundidad por píxel. Común en cámaras de profundidad y percepción 3D.
- Luz estructurada: Patrón proyectado más sensor 2D. Profundidad de alta precisión para aplicaciones de corto alcance.
- Basado en eventos (neuromórfico): Salida de eventos asíncrona en lugar de fotogramas. Emergente para la percepción de baja latencia.
- Térmica (LWIR): Imágenes infrarrojas de onda larga. Aplicaciones especializadas donde la firma térmica es importante.
Cómo la selección del sensor de la cámara afecta al coste y a la fiabilidad.
Los fabricantes de sensores de cámara ofrecen componentes con una amplia gama de números de píxeles, velocidad de fotogramas, rango dinámico y sensibilidad a la luz. Adaptar el sensor a los requisitos de la aplicación (en lugar de optar por la especificación más alta disponible) permite optimizar el presupuesto; además, esta adaptación también permite ajustar el ancho de banda y los requisitos de procesamiento posteriores.
Cada vez es más común encontrar robots con múltiples tipos de sensores. Un robot móvil autónomo moderno puede combinar cámaras CMOS a color con sensores de profundidad por tiempo de vuelo, infrarrojos para navegación en condiciones de poca luz y sensores térmicos para la detección de personas. Gestionar el sistema multisensor en el panel de visión o en varios paneles supone un reto de integración específico.
La regla práctica consiste en elegir la construcción más sencilla que cumpla con los requisitos de señal, seguridad, térmicos y mecánicos. Un diseño sobredimensionado aumenta los costos, mientras que un diseño insuficiente genera retrabajo durante las pruebas o la implementación en campo.
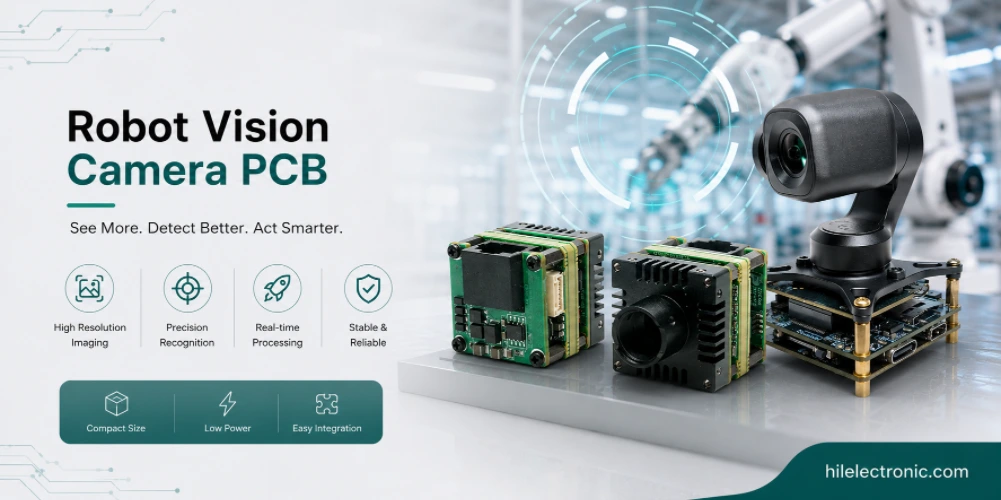
El enrutamiento MIPI se comprueba junto con la opción de apilamiento de PCB HDI y la red troncal de comunicación del robot , ya que la sincronización de la cámara y el transporte de datos generalmente se depuran como un solo sistema.
Diseño de alta velocidad: MIPI CSI-2, impedancia, adaptación de longitud.
Requisitos de interfaz y diseño
El diseño de alta velocidad para interfaces de cámara requiere una disciplina de ingeniería específica. MIPI CSI-2 a 2.5 Gbps por carril requiere una impedancia y una longitud controladas; las interfaces de mayor velocidad, a 6 Gbps o más, añaden restricciones de margen. Las principales consideraciones de diseño son:
- Control de impedancia: Resistencia diferencial de 100 Ω para MIPI; resistencia diferencial de 100 Ω para otras interfaces multigigabit. Tolerancia estándar de ±10 %.
- Coincidencia de longitud: Emparejamiento intra-par en picosegundos; emparejamiento inter-par en nanosegundos para buses paralelos.
- Continuidad del plano de referencia: Referencia de tierra continua debajo de las señales de alta velocidad. Las divisiones en el plano de referencia degradan la integridad de la señal.
- Transiciones de capas: Minimizar el número de vías en redes de alta velocidad; utilizar vías de retorno para preservar la continuidad de la referencia.
- Terminación: Terminación adecuada en ambos extremos de las líneas de transmisión. Las reflexiones degradan el margen de ojo.
- Cupón de prueba: Cupones de prueba de impedancia para verificación. Los datos TDR se proporcionan con los registros de fabricación.
Consideraciones sobre compatibilidad electromagnética, sincronización y pruebas.
Las directrices de diseño MIPI CSI-2 del fabricante del sensor y del procesador deben seguirse rigurosamente. Un diseño que se desvíe de las directrices del fabricante puede funcionar a ciertas velocidades de datos y fallar a otras; un diseño que siga las directrices funciona de forma fiable en todo el rango de velocidades especificado. El cumplimiento de las directrices ahorra tiempo de depuración en la fase de prototipo.
La simulación de integridad de señal en interfaces de cámaras de alta velocidad detecta diseños defectuosos antes de la creación del prototipo. La simulación posterior al diseño con IBIS del proveedor o modelos de parámetros S predice el margen de detección en cada entrada del procesador; los diseños que muestran un margen adecuado en la simulación suelen funcionar en el prototipo sin problemas de integridad de señal.
Procesamiento de imágenes: ISP, acelerador de IA, FPGA, SoC
Opciones clave de diseño para el procesamiento de imágenes
El hardware de procesamiento de imágenes se integra en la placa de la cámara o cerca de ella. Las principales opciones de procesamiento son:
- ISP: Procesador de señal de imagen dedicado. Se encarga de la conversión Bayer, el balance de blancos, la reducción de ruido y otros procesos a nivel de píxel.
- Acelerador de IA: GPU o NPU que ejecutan modelos de percepción. Estándar en robots autónomos y aplicaciones basadas en visión artificial.
- FPGA: Canalización personalizada para visión especializada. Común en sistemas de visión artificial de alto rendimiento.
- SoC: CPU integrada más GPU o NPU. Común en aplicaciones de visión de propósito general.
- Procesamiento externo: Los datos de imagen se transmiten a la placa de procesamiento mediante Ethernet, USB o MIPI. Esto preserva la flexibilidad a costa del ancho de banda.
Consideraciones de fabricación y fiabilidad
La selección de aceleradores de IA también influye en el enfoque de desarrollo de software. Algunos aceleradores admiten marcos de aprendizaje automático comunes directamente con las herramientas del proveedor; otros requieren la conversión de modelos personalizados o entornos de desarrollo específicos. Los programas que adaptan la selección del acelerador a las capacidades y preferencias del equipo de software se desarrollan más rápido que aquellos que lo seleccionan basándose únicamente en las especificaciones del hardware.
La gestión térmica en las placas de visión de los aceleradores de IA suele ser la principal limitación de diseño. Los aceleradores de IA que disipan decenas de vatios de forma continua requieren una refrigeración sustancial; el tamaño del robot puede limitar la capacidad de refrigeración disponible. Los programas que planifican la solución térmica desde el principio —a veces integrando la selección del acelerador con la capacidad de refrigeración— evitan revisiones posteriores debidas a problemas térmicos.
Sincronización multicámara
Opciones de diseño clave para la sincronización de múltiples cámaras
La sincronización multicámara es crucial cuando el algoritmo de percepción depende de la alineación temporal. La profundidad estéreo, la reconstrucción 3D a partir del movimiento y la vigilancia multicámara coordinada requieren una sincronización con una precisión superior a un milisegundo. Los principales métodos de sincronización son:
- Disparador de hardware: Señal de disparo común para todas las cámaras. Sincronización en microsegundos posible.
- PTP: Protocolo de tiempo de precisión sobre Ethernet. Sincronización de microsegundos a través de la red.
- Marca de tiempo del software: Reloj del host en el momento de la captura. Precisión de milisegundos en el mejor de los casos; suficiente para algunas aplicaciones.
- Genlock: Sincronización de tiempo de vídeo para aplicaciones de estilo broadcast.
Consideraciones de fabricación y fiabilidad
La sincronización multicámara en sistemas estéreo afecta directamente a la precisión de la profundidad. Las cámaras que disparan con incluso un milisegundo de diferencia mientras el robot se mueve producen imágenes desalineadas con los correspondientes errores de profundidad. Los programas que logran una sincronización correcta desde el diseño del hardware ofrecen imágenes estéreo nítidas; los programas que dependen de la sincronización por software posterior a la captura suelen producir imágenes de profundidad con mayor ruido.
El control de la iluminación en las cámaras de profundidad de luz estructurada y ToF se integra en el panel de visión o en sus inmediaciones. La sincronización precisa de la iluminación con la exposición del sensor es fundamental para el funcionamiento de estas tecnologías de profundidad; la disposición que permite una sincronización precisa es un aspecto clave del diseño.
También se deben revisar las limitaciones térmicas y de potencia en relación con la placa de distribución de energía del robot y el plan de diseño de la placa de circuito impreso robótica a nivel de plataforma.
Gestión térmica para paneles de visión
Requisitos eléctricos y térmicos
La gestión térmica en los paneles de visión aborda dos fuentes de disipación: el propio sensor de imagen y la electrónica de procesamiento. Las principales técnicas son:
- Aislamiento térmico del sensor: A veces es necesario para evitar que el calor del proceso eleve la temperatura del sensor. La corriente oscura aumenta con la temperatura.
- Refrigeración de la computadora: Refrigeración del ISP, GPU o NPU similar a la de las placas de cómputo. Disipador de calor o flujo de aire dimensionado para la disipación.
- Gestión del flujo de aire: Flujo de aire integrado a través de la carcasa de la cámara o refrigeración a nivel de sistema.
- Gestión térmica para calibración: Los parámetros de calibración del sensor varían con la temperatura. Algunas aplicaciones controlan la temperatura para preservar la calibración.
Pruebas de producción y modos de fallo
La tolerancia de alineación del objetivo y su montaje afecta a la calidad de la imagen en todo el sensor. La tolerancia de fabricación en la posición del objetivo (típicamente ±100 µm) se traduce directamente en variaciones en la calidad de la imagen. Los programas que especifican adecuadamente la tolerancia de montaje del objetivo, y los fabricantes que la mantienen, producen una calidad de imagen uniforme; los programas que dejan la tolerancia implícita a veces presentan variaciones de calidad entre las distintas unidades.
La temperatura del sensor durante la captura de imágenes afecta a la corriente oscura y al ruido. Los programas que diseñan tableros de visión para lograr una temperatura estable del sensor —mediante el aislamiento térmico del calor de procesamiento, el control térmico activo o un margen de diseño— preservan la calidad de la imagen en todas las condiciones de funcionamiento.
Para decisiones de diseño relacionadas, consulte la guía de montaje de la placa de circuito impreso del sensor del robot y la placa de circuito impreso de comunicación del robot para interfaces de alta velocidad.
Fabricación de placas de circuito impreso para sistemas de visión y cámaras en Highleap.
Revisión DFM antes de la producción
Highleap fabrica placas de visión y cámaras con un proceso riguroso que satisface las necesidades de visión de alta velocidad. Ofrece impedancia controlada, construcción HDI y soporte para la integración mecánica. Sus capacidades específicas incluyen:
- Multicapa de impedancia controlada: Interfaces multigigabit con verificación de impedancia por lote.
- Construcción de HDI: para distribución de pines BGA en paquetes modernos de ISP y aceleradores de IA.
- Montaje superficial de paso fino: Capacidad BGA de 0.4 mm para computación de visión de alta densidad.
- Integración óptico-mecánica: El montaje incluye la fijación de la montura del objetivo, el ajuste del enfoque y la instalación del filtro IR.
- Integración de la iluminación: Conjunto de iluminación LED o láser integrado con la placa de la cámara.
- Prueba con imágenes: Prueba funcional con objetivos de referencia o prueba de imagen proporcionada por el cliente.
Pruebas, trazabilidad y transferencia de compilación
La división de fabricación de placas de visión de Highleap ha producido placas que abarcan desde sistemas básicos de visión con una sola cámara hasta sistemas de profundidad estéreo con múltiples cámaras y sistemas de percepción con alta inteligencia artificial. Su capacidad de fabricación incluye el diseño de alta velocidad a velocidad MIPI, la construcción HDI para la distribución BGA en aceleradores, la integración de soluciones térmicas y el ensamblaje óptico-mecánico con fijación de lentes.
La ventaja específica de fabricar paneles de visión artificial con un proveedor con experiencia en este campo radica en el conocimiento acumulado sobre qué factores influyen en el rendimiento de estos paneles en la producción, en comparación con lo que se ve bien en el prototipo. Márgenes de integridad de la señal que parecen adecuados en el prototipo, pero fallan a temperaturas extremas; sincronización de la iluminación que funciona a temperatura ambiente, pero se desajusta con cargas elevadas; soluciones térmicas que funcionan en el banco de pruebas, pero fallan en chasis de robots cerrados. Este conocimiento acumulado es lo que garantiza la fiabilidad en toda la producción.
Preguntas frecuentes sobre PCB para visión robótica
¿Qué es una placa de circuito impreso (PCB) para visión robótica?
Una placa de circuito impreso (PCB) para visión robótica es una placa de cámara o percepción que conecta los sensores de imagen con la electrónica de procesamiento. Puede incluir enrutamiento MIPI CSI-2, procesamiento de señal de imagen, aceleración de IA, regulación de potencia, control de iluminación, circuitos de sincronización y conectores al controlador principal del robot. Su diseño influye en la calidad de la imagen, el ancho de banda, la latencia y la fiabilidad.
¿Por qué es difícil la disposición del chip MIPI CSI-2 en las placas de cámaras para robots?
MIPI CSI-2 utiliza carriles diferenciales de alta velocidad que requieren impedancia controlada, rutas de retorno cortas, una cuidadosa coincidencia de longitudes, una planificación de apilamiento de baja pérdida y una estricta selección de conectores. Los robots añaden limitaciones mecánicas y exposición de los cables, por lo que la integridad de la señal debe resistir vibraciones, flexiones, variaciones de temperatura y ruido electromagnético proveniente de motores y componentes electrónicos de potencia.
¿Debería un robot usar cámaras con obturador global o con obturador progresivo?
Los sensores de obturador global son los preferidos para robots en movimiento, objetos rápidos, visión artificial y profundidad estéreo, ya que capturan el fotograma completo en un mismo instante. Los sensores de obturador rodante son más económicos y funcionan bien con escenas más lentas o estáticas. La elección adecuada depende de la velocidad del movimiento, la iluminación, el método de procesamiento de imágenes y los requisitos de precisión.
¿Cómo se sincronizan las cámaras de varios robots?
Los sistemas multicámara utilizan líneas de disparo, señales de sincronización de fotogramas, marcas de tiempo, distribución de reloj común o sincronización a nivel de protocolo. Los sistemas estéreo y de profundidad requieren una alineación temporal especialmente precisa. La placa de circuito impreso debe enrutar las señales de sincronización con baja desviación, controlar el ruido en las líneas de temporización e integrar el comportamiento de los conectores y cables en el presupuesto de temporización.
¿Qué diferencia a las placas de circuito impreso de tiempo de vuelo de las de luz estructurada?
Las placas de tiempo de vuelo y de luz estructurada combinan la detección de imágenes con la iluminación activa. La placa de circuito impreso (PCB) debe controlar los controladores LED o láser, la temporización de la exposición, la carga térmica, la alineación óptica y las restricciones de seguridad. Estas placas requieren mayor atención a la integridad de la alimentación y la disipación del calor que una placa de cámara pasiva que utiliza únicamente luz ambiental.
¿Cómo se debe gestionar el calor en las placas de visión robótica?
La disipación del calor debe gestionarse mediante la selección de componentes, planos de cobre, vías térmicas, interfaces de disipadores de calor, vías de conducción mecánica y el diseño del flujo de aire o la carcasa. Los aceleradores de IA y los procesadores de imágenes pueden disipar una potencia considerable en módulos compactos. El diseño térmico debe proteger tanto la fiabilidad de la electrónica como la calidad de la imagen, ya que el ruido del sensor puede aumentar con la temperatura.
¿Qué pruebas de producción son importantes para las placas de circuito impreso de las cámaras robóticas?
Las pruebas útiles incluyen la verificación de la alimentación, la puesta en marcha del sensor de imagen, la prueba de margen de enlace o estabilidad de trama, la captura funcional de imágenes, la sincronización de la iluminación, el consumo de corriente, la programación del firmware y la inspección mecánica de las interfaces del conector y la lente. Los sistemas multicámara también deben verificar la sincronización y la identidad del canal antes del envío.
¿Qué archivos se necesitan para la fabricación de placas de circuito impreso (PCB) para sistemas de visión robótica?
El paquete de fabricación debe incluir archivos de fabricación de PCB, requisitos de impedancia controlada, lista de materiales (BOM), archivos de colocación, planos de ensamblaje, notas sobre la lente o la interfaz óptica, procedimiento de prueba, firmware o instrucciones de programación, límites aceptables para las pruebas de imagen y cualquier estructura de datos de calibración. Para sistemas multicámara, la sincronización y la asignación de conectores deben estar claramente documentadas.
Enviar archivos PCB de la cámara del robot para revisión MIPI y de ensamblaje.

Mensajes recomendados

Fabricación de PCB con filtro TMM6
Tabla de contenido ¿Por qué los diseñadores de filtros de microondas utilizan...?

Placa de circuito impreso Taconic RF 35 vs RO4350B
Tabla de contenido RF-35 vs RO4350B Adquisición y...

Fabricación de PCB con filtro TMM4
La fabricación de la placa de circuito impreso del filtro TMM4 está controlada por...

Fabricación de PCB TMM3 para módulos de RF
La fabricación de PCB TMM3 es más útil donde el módulo de RF...
Cómo obtener una cotización para PCB
Realizaremos un análisis DFM/DFA y le enviaremos un informe. Puede subir sus archivos de forma segura a través de nuestro sitio web. Para poder ofrecerle un presupuesto, necesitamos la siguiente información:
-
- Gerber, ODB++ o .pcb, especificación.
- Lista de materiales si necesita ensamblaje
- Cantidad
- Convertir el tiempo
Para servicios de PCBA, proporcione su lista de materiales (BOM) e instrucciones de montaje específicas. También ofrecemos análisis DFM/DFA para optimizar la fabricación y el montaje de sus diseños, garantizando así un proceso de producción sin problemas.