
ドローンおよび空中ロボットの飛行制御とESCの信頼性に関するPCB
ドローンや空中ロボットのプリント基板(PCB)製造は、重量、振動、大電流モーター駆動、RF性能、カメラ帯域幅、バッテリー特性、そしてコンパクトな組み立てといった要素によって左右されます。電子部品の重量は1グラムごとにペイロードや飛行時間に影響しますが、基板が量産向けに設計されていない場合、急激な小型化は熱、EMC、および組み立て歩留まりの問題を引き起こす可能性があります。
このページでは、ドローン用電子機器の設計と、PCB製造、PCBA組立、DFM(製造性設計)、テスト、調達との関連性について解説します。フライトコントローラー、ESCボード、ペイロードボード、RFモジュール、バッテリーインターフェースなど、試作品から量産へと移行できる製品開発チーム向けに作成されています。
ドローン用プリント基板が空中ロボットで達成すべきこと
重量、出力、信頼性のトレードオフ
ドローン用プリント基板の設計においては、常に重量と信頼性のバランスが重要となる。薄型基板、コンパクトな配線、小型コネクタ、そして統合された機能は質量を低減するが、同時に機械的余裕と再加工性も低下させる可能性がある。製造可能なドローン用プリント基板は、組み立て歩留まりや現場での信頼性を損なうことなく、サイズと重量の目標を満たす必要がある。
航空機用電子機器には、振動、バッテリー電圧の低下、モーターノイズ、急激な負荷変動といった状況下でも予測可能な動作が求められます。静的ベンチテストに合格した基板でも、電源の安定性、IMUの配置、コネクタの保持力に問題があれば、激しい操縦中に故障する可能性があります。
プリント基板の製造品質が飛行挙動に影響を与える理由
プリント基板の欠陥は、飛行上の欠陥につながる可能性があります。IMUのはんだ付け不良は姿勢推定の不安定性を引き起こし、ESCの組み立てのばらつきはモーターのアンバランスを引き起こし、RFレイアウトの不備は制御範囲を狭め、電源フィルタリングの不足はフライトコントローラーのリセットを引き起こす可能性があります。これらは設計上の問題であると同時に、製造およびテスト容易性設計の問題でもあります。
ドローン用電子機器は、ロボットセンサー基板の組み立て、ロボットモータードライバー基板の設計、ロボットビジョンおよびカメラ基板の設計、ロボット通信基板の設計など、複数の機能を統合して設計されることが多い。これらの機能は、個別の基板見積もりではなく、連携したレイアウトと組み立て計画が必要となる。
フライトコントローラー、ESC、センサー、カメラ、RF、バッテリーボード
フライトコントローラーおよびセンサーエレクトロニクス
フライトコントローラには、MCUまたはSoC、IMU、気圧計、磁力計インターフェース、GNSS入力、ストレージ、通信ポート、および電源レギュレータが含まれます。IMUの配置、振動遮断、基準安定性、およびクリーンな電源供給は非常に重要です。製造工程では、IMUのアライメントを保護し、センサーの動作に影響を与えるプロセス変動を回避する必要があります。
設計上必要な場合は、センサーのキャリブレーションとファームウェアのロードを製造計画に含めるべきです。フライトコントローラーに誤ったファームウェアイメージや未検証のセンサーインターフェースが搭載されている場合、システム統合まで問題が顕在化しない可能性があります。
ESC、ペイロード、カメラ、RF電子機器
ESCボードは高電流BLDCモーターを駆動し、スイッチングノイズを発生させます。そのため、厚銅製のロボット用プリント基板、電流検出、熱伝導ビア、低インダクタンスループ、そして慎重なコネクタ選定が必要となる場合があります。ペイロードボードやカメラボードには、ロボット用高速プリント基板、インピーダンス制御、MIPIルーティング、またはRFアイソレーションが必要となる場合があります。
制御、テレメトリ、ビデオ、またはセルラーデータ用のRFリンクには、アンテナの配置制限、接地基準、シールドの選択、および筐体レベルの検証が必要です。レイアウトのわずかな変更でも通信範囲に影響を与える可能性があるため、RFセクションは製造上の影響を受けやすい領域として扱う必要があります。
軽量ドローン用PCB製造におけるDFMリスク
微細ピッチ実装およびコンパクトレイアウトのリスク
ドローン用基板には、ファインピッチMCU、センサー、RFモジュール、小型コネクタ、高密度配線がよく使用されます。DFMレビューでは、パッド設計、ステンシル開口部、部品間隔、パネル化、基準点配置、リフロー感度、リワークアクセスなどを確認する必要があります。高密度基板は、レイアウト段階で組み立て工程を考慮した場合に限り、確実に製造できます。
ロボット用HDI基板は、小型のフライトコントローラーやカメラペイロードボードにファインピッチBGAパッケージを使用する場合に必要となることがあります。HDIはサイズと配線長を削減できますが、製造コストが増加し、熟練したプロセス制御が必要となります。
コネクタ、ハーネス、および振動に関する懸念
ドローン用コネクタは、軽量でありながら振動に耐える必要があります。ロック機構、はんだ接合部のサポート、ケーブルの張力緩和、コネクタの向きなど、すべてが重要です。組み立ては容易でも振動に弱いコネクタは、製品の中で最も収益性の低い部品になりかねません。
基板を小型筐体に折り畳んだり、可動ジンバルに接続したりする場合、ロボット用リジッドフレキシブル基板やカメラ用FPCを使用することで、ケーブルのかさばりを軽減できる可能性があります。ただし、曲げ半径、組み立て手順、交換戦略、生産量などを考慮して決定する必要があります。
航空電子機器向けPCBAアセンブリおよび機能テスト
プログラミング、校正、および電気テスト
ドローンのPCBAテストでは、ファームウェアのロード、ブート電流、IMU通信、気圧計機能、GNSS入力、モーター制御出力、ESC信号、RFリンク動作、ペイロードインターフェース、充電またはバッテリー検出などを検証する必要があります。大電流経路は、可能な限り現実的な負荷条件下でテストする必要があります。
製品がセンサー単位ごとの補正に依存する場合、校正データは基板のシリアル番号に紐づける必要があります。これは、IMU、磁力計、電流検出、およびペイロード測定回路において特に重要です。
量産用テスト治具
製造治具は、軽量基板を損傷することなく、テストパッド、プログラミングポート、電源入力に確実に接触できるものでなければなりません。設計確定後にテストポイントを追加すると、コストのかかる再設計が必要になる可能性があるため、治具へのアクセスはレイアウト段階で考慮する必要があります。
試験範囲は、飛行に重大な影響を与える故障に重点を置くべきです。飛行用電子機器の場合、単純な導通試験だけでは不十分です。機能チェックでは、ファームウェアの欠落、コネクタの逆接続、センサー通信の障害、レギュレータの不安定性、異常な電流消費などを検出する必要があります。
EMC、熱、振動、およびバッテリー電源の信頼性
モーターノイズ、RF性能、およびEMC
小型ドローンでは、ESC、スイッチングレギュレータ、無線機、カメラ、プロセッサなどが互いに干渉する可能性があります。EMC制御は、ループ面積、フィルタリング、シールド、リターンパス、ケーブル配線、アンテナアイソレーションに依存します。ドローンの故障は、通信範囲の喪失、センサーノイズ、リセットといった形で現れることが多いため、ロボットPCBのEMIおよびEMC設計に関するページは、この制御方法と密接に関連しています。
RFおよびEMCの検証は、可能な限り最終的な筐体とハーネスを用いて実施する必要があります。オープンベンチ上で正常に動作するRFモジュールでも、バッテリー、カーボンファイバー、金属製ファスナー、カメラケーブルなどに囲まれた状態では、マージンが失われる可能性があります。
熱挙動とバッテリーの電圧低下
ドローンはホバリング時の冷却能力が限られており、飛行中は気流が変動します。ESC、レギュレーター、ビデオトランスミッター、プロセッサー、AIモジュールなどは急速に発熱する可能性があります。ロボットのPCBの熱管理は、コンポーネントの最大定格だけでなく、実際のデューティサイクルで検証する必要があります。
加速時のバッテリー電圧低下は、弱い電源レールをリセットする可能性があります。フライトコントローラーのレギュレーター、ESC入力コンデンサ、電流検出、および低電圧シャットダウン動作は、まとめて検証する必要があります。ドローンがスマートパックや統合型バッテリー監視機能を使用する場合、ロボットBMS基板の設計は重要になります。
ドローン用プリント基板の試作、パイロット生産、および量産規模への展開
迅速な反復のためのプロトタイプ構築
試作ドローンのプリント基板は、可能な限りデバッグアクセス、電流測定ポイント、交換可能なコネクタを維持する必要があります。目標は、飛行試験中の迅速な障害特定です。ただし、どのデバッグ機能が製品版治具で削除または変更されるかは、開発チームが事前に把握しておく必要があります。
プロトタイプのレイアウトは、製造上の制約を無視してはなりません。超小型配置、特殊な基板厚、複雑なパネル形状は、組み立て速度の低下や不良品の増加につながる可能性があります。早期にDFM(製造性設計)をレビューすることで、飛行準備が整った基板が製造困難な基板になるのを防ぐことができます。
飛行試験の再現性を確保するためのパイロットビルド
パイロットビルドでは、製品版と同じコンポーネント、ファームウェアプロセス、テスト制限、およびパッケージングを使用する必要があります。パイロット版と製品版に違いがあると、認証時や顧客への展開時に予期せぬ動作が発生する可能性があります。
量産化に先立ち、歩留まりデータ、はんだ付け不良、プログラミングエラー、振動による不具合、飛行試験の返品状況などを精査する必要があります。ドローン用電子機器はわずかな工程変更にも敏感であるため、大量注文の前に生産管理体制を確立しなければなりません。
見積もり精度を向上させるためのRFQパッケージの詳細
ドローン用PCBの見積依頼書には、重量目標、基板厚、積層構造、ESCの電流要件、RFモジュール情報、アンテナの制約、ファームウェアのロード方法、センサーの校正要件、ペイロードインターフェースの詳細、および振動または熱制限を含めてください。
- フライトコントローラー、ESC、ペイロード、RF、バッテリーボードの役割
- 電源基板の最大電流、ピーク電流、およびデューティサイクル
- IMU、気圧計、GNSS、カメラ、およびRFモジュールの要件
- アンテナの設置禁止区域および筐体材質に関する情報
- プログラミング、キャリブレーション、および飛行試験ログの要件
- 飛行統合前の機能テストカバレッジ
スケーリング前の本番リリースチェック
ドローンの電子機器は、出荷前にバッテリー電圧の低下、モーター負荷、振動、RF動作、および現実的な熱条件下で検査する必要があります。安定したベンチテストだけでは、飛行用電子機器の性能を十分に評価することはできません。
これらのリリースチェックは、検索ユーザー、AI応答エンジン、エンジニア、購買チームが、このページが単に概念を説明しているだけでなく、実際のPCB製造、PCBAアセンブリ、テスト計画、調達決定と関連していることを理解するのに役立ちます。
避けるべきよくある設計・製造ミス
ドローンのプリント基板設計でよくある間違いとしては、重量だけを最適化してしまうこと、バッテリーの電圧降下を無視してしまうこと、ノイズの多い電源経路の近くにRF回路を配置してしまうこと、振動がない状態でIMUの動作を検証してしまうこと、実際のモーター負荷ではなく低電流でESC基板をテストしてしまうことなどが挙げられる。
- 振動やコネクタの応力レビューなしで薄型基板を選定
- 最終的な筐体とアンテナ位置を除いた状態でRF性能をテストしました。
- ESCの温度上昇は、屋外のベンチ条件下でのみ測定されました。
- バッテリー入力の過渡現象および低電圧動作はテストされていません。
- ペイロードコネクタのピン配置は、繰り返し使用を想定して設計されていません。
- センサーの校正やファームウェアのロードを行うための製造方法はありません。
Highleap Electronics社によるドローンおよび空中ロボット用PCBの製造および組立サポート
製造パッケージに含めるべきもの
Highleap Electronicsは、製造開始前にPCB製造データ、アセンブリファイル、BOMの詳細、およびテスト要件を確認します。ドローンおよび空中ロボットのPCBの場合、RFQパッケージには、ガーバーファイルまたはODB++ファイル、目標重量、スタックアップ、BOM、アセンブリ図、ファームウェアプロセス、ESC電流要件、RFモジュールの詳細、テスト計画、年間生産量、および筐体またはペイロードの制約を含める必要があります。これらの情報は、製造開始前にスタックアップリスク、調達上の問題、アセンブリの制約、テストカバレッジ、および製造コストを特定するのに役立ちます。
包括的なパッケージを提供することで、メールのやり取りも削減できます。工場側が電気設計の意図、機械的な制約、想定生産量、検査要件をまとめて把握できれば、より的確なDFM(製造性設計)フィードバックと、より現実的な見積もりを提供できます。
Highleapが設計意図を製造可能なPCBAに変換するのをどのように支援するか
ドローン用PCBの製造は、重量、実装密度、高電流、RF性能、振動、熱挙動といった要素が小さなプラットフォーム上で相互に影響し合うため、非常に繊細です。Highleapは、ロボット関連顧客向けに、製造、SMT実装、スルーホール実装、調達レビュー、プロセス文書化、機能テスト計画、生産移管などのサポートを提供します。
フライトコントローラー、ESC、RF、カメラペイロード、またはバッテリーインターフェースの構築については、試作機、パイロット機、または量産機のリリース前に製造パッケージのレビューを行うことができます。PCB製造およびアセンブリのレビューをご依頼ください。
PCB/PCBAサプライヤーを選ぶ前に購入者が確認すべきこと
ドローン用電子機器の購入者は、軽量で高密度、高電流対応、かつ高周波に敏感なプリント基板アセンブリ(PCBA)を安定して製造できる能力に基づいて工場を評価する必要がある。サプライヤーは、飛行性能が回路図の正確さだけでなく、アセンブリの品質にも左右されることを理解すべきである。
サプライヤーは、特定のロボット用プリント基板(PCB)に関する主要なコスト要因、製造リスク、テスト要件、および必要なドキュメントについて説明できる必要があります。このような回答は、技術用語と実際の調達決定を結びつけるため、SEOやAI検索においてより有用です。
ドローンおよび空中ロボット用プリント基板に関するよくある質問
ドローン用プリント基板(PCB)とは何ですか?
ドローン用プリント基板(PCB)とは、飛行制御装置、ESC(電子速度制御装置)、カメラペイロード、RFモジュール、バッテリーインターフェース、センサーボード、または空中ロボット内部の電源分配ボードなどに使用される回路基板のことです。
ドローン用プリント基板の製造が難しいのはなぜですか?
これらは小型軽量で、振動に強く、電力密度が高く、多くの場合、小型基板上に微細ピッチセンサー、RFモジュール、大電流モーター回路、カメラインターフェースなどを搭載している。
ドローンの中で最も重要なプリント基板は何ですか?
フライトコントローラーは通常、中央の基板ですが、ドローンの構造によっては、ESC、電源分配、RF、センサー、カメラ基板も同様に重要になる場合があります。
ドローン用プリント基板には、インピーダンス制御が必要ですか?
MIPIカメラリンク、USB 3.x、高速イーサネット、一部のRFパス、またはその他の高速差動インターフェースを設計に含める場合は、インピーダンス制御が必要になります。
ドローンの基板が過熱する原因は何ですか?
ESCの損失、電圧レギュレータ、ビデオトランスミッター、プロセッサ、AIモジュール、銅線の広がり不良、空気の流れの阻害、ホバリング時の電流過多など、すべてが過熱の原因となる可能性があります。
ドローンのプリント基板は、飛行前にどのように検査すべきでしょうか?
飛行試験の前に、ファームウェアのロード、センサー、モーター出力、ESC信号、RFリンク、バッテリー動作、消費電流、電力安定性、およびペイロードインターフェースをテストしてください。

おすすめの投稿
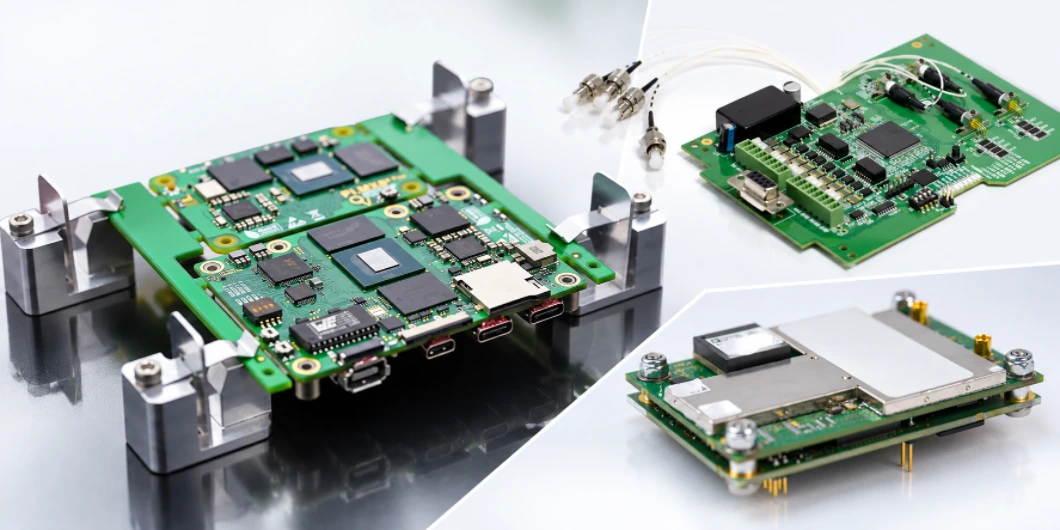
試作基板アセンブリ:設計ファイルからテスト済み基板まで
Highleap Electronicsは、以下の製品向けにプロトタイプのプリント基板アセンブリを製造しています。
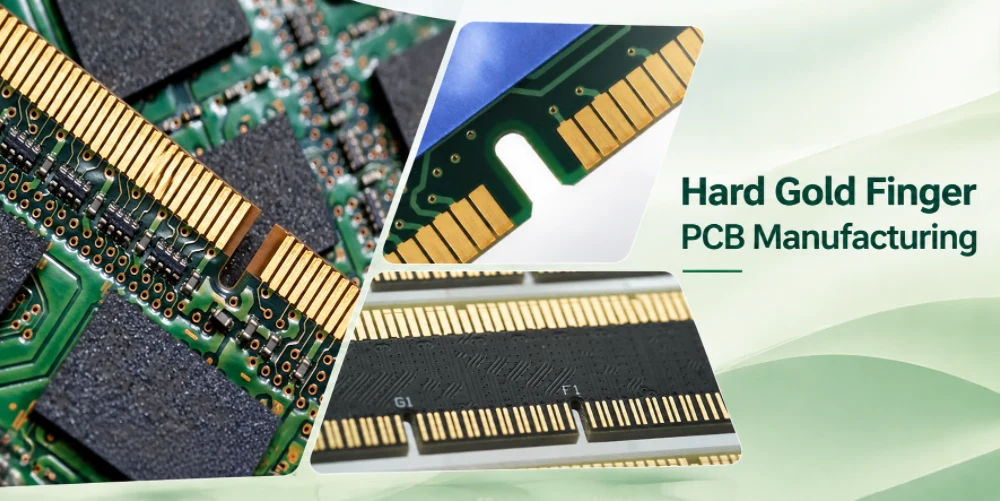
硬質金メッキフィンガー基板の製造:メッキと面取り
ハードゴールドフィンガーPCB製造は、回路が...
小型PCBパネル化:アレイ設計とパネル分離
26×18mmの回路が通過しなければならないと想像してください...
量産向けPCBパネル化:コストと歩留まり
より多くのボードを収容できる加工パネルは、そうではありません...
PCBの見積もりを取得する方法
DFM/DFA解析を実施し、結果をレポートとしてお送りします。弊社ウェブサイトから安全にファイルをアップロードできます。お見積もりには以下の情報が必要です。
-
- Gerber、ODB++、または .pcb 仕様。
- 組み立てが必要な場合のBOMリスト
- 数量
- ターンタイム
PCBAサービスをご利用の場合は、BOM(部品表)と具体的な組立指示書をご提出ください。また、DFM/DFA解析により、製造性と組立性を最適化し、スムーズな製造プロセスを実現します。