
光ファイバー誘導型UAV制御用PCB製造およびPCBA

光ファイバー誘導式UAV制御は、有線誘導式対戦車ミサイル技術から直接派生した技術です。有線誘導式対戦車ミサイルでは、オペレーターが物理的なリンクを介して弾薬を誘導し、その媒体の特性上、無線妨害やGPS妨害の影響を受けません。現代版では、銅線をシングルモード光ファイバーに置き換えることで、従来の有線誘導式が抱えていた帯域幅の制限や電気的干渉への脆弱性を、ギガビット級の通信と完全な電磁波抑制へと置き換えています。光ファイバー誘導式UAV制御用PCBは、このシステムの空中側を構成します。オペレーターから光学的に操縦コマンドを受信し、それを飛行制御出力に変換し、搭載センサー群を管理し、機体が射程圏内を移動する際に、同じ光ファイバーを通して映像とテレメトリデータを送信します。
このボードを従来のフライトコントローラーと区別するのは、処理能力ではなく、光インターフェースの要求と厳しいリアルタイム要件の組み合わせです。操縦者の入力からアクチュエータの動作に至るまでの誘導コマンドループは、プラットフォームの空力応答時間内に完了する必要があります。ゆっくりと慎重な飛行プロファイルを持つ監視ドローンでは、40~50ミリ秒が許容範囲です。終末機動を実行する高速戦術プラットフォームでは、10ミリ秒未満が許容範囲となる場合があります。これらのタイミング要件は、光ファイバインターフェース、プロセッサの選択、アクチュエータの出力方法、フェイルセーフ動作など、すべてのアーキテクチャ上の決定に影響を与えます。
素早い回答
光ファイバー誘導型UAV制御基板は、展開された光ファイバーを通して受信した誘導コマンドを処理し、光信号を50ミリ秒未満の遅延で飛行制御出力に変換し、WDMを介して同じ光ファイバーを通してビデオとテレメトリを返し、光ファイバーが切断された際には決定論的なフェイルセーフ動作を実行します。FOG-Mミサイルの設計思想を受け継ぐこの基板は、コマンドの遅延、使い捨てまたは限定的な再利用の信頼性、そして厳密なリアルタイム決定論性を最優先に設計されています。テザー式スプール基板とは異なり、光ファイバーは回収されません。プラットフォームは飛行速度でキャニスターから展開され、光ファイバーの軌跡はそのまま残されます。
目次
歴史:FOG-Mから最新の光ファイバー誘導ドローンまで
BGM-71 TOWミサイル(1970年代)は、飛行中に発射機とミサイルの両方から放出される銅線を使用し、誘導信号は銅線を介して送信された。射程は銅線の引張強度と電気信号の減衰によって制限され、通常は4km未満であった。1970年代後半から1980年代にかけて、防衛研究プログラムでは、2つの理由から銅線を光ファイバーに置き換えることを検討した。1つは、光ファイバーのギガビット帯域幅がミサイルシーカー内のカメラからのビデオリターンをサポートできること、もう1つは、光ファイバーが電磁干渉に耐性があるため、ワイヤー誘導システムが高出力マイクロ波放射器によって妨害されるという懸念が解消されることである。
光ファイバー誘導ミサイル(FOG-M)計画は、その概念を実証したものの、量産前に中止された。しかし、発射プラットフォームと弾薬の両方から光ファイバーを放出し、光学誘導コマンドと映像フィードバックを行うという、この計画で実証された技術は、現代の光ファイバー誘導ドローンアーキテクチャの基礎となった。重要な違いは、今日のプラットフォームは一方通行の弾薬ではなくドローンであるという点だ。弾頭ではなくISR(情報収集・監視・偵察)用のカメラやセンサー群を搭載し、目標に直接飛行するのではなく、その場にとどまることもあり、構成によっては回収して再利用することも可能だ。
最新の光ファイバー誘導制御基板は、FOG-Mの基本的な信号アーキテクチャ(光コマンド送信、ビデオリターン、パッシブファイバー分配)を継承し、ドローンの飛行プロファイル、最新のプロセッサアーキテクチャ、そして1980年代には不可能だったコストで入手可能な商用光ファイバーおよびトランシーバー技術に合わせて調整されています。
システムアーキテクチャと取締役会の役割
光ファイバー誘導システムは、地上局(オペレーターコンソール+光ファイバーコイル+光送受信機)→展開された光ファイバー→機上制御基板→飛行アクチュエーター+カメラ+センサーペイロードで構成されます。制御基板は、ミッション期間全体を通して地上と航空機間の唯一のインターフェースとなります。その光インターフェースはコマンドを確実に受信し、プロセッサはリアルタイムでコマンドを実行し、アクチュエータードライバは飛行制御面またはモーターにクリーンで低遅延の出力を生成する必要があります。
双方向スプールシステムで光ファイバーを管理するテザー式ドローンとは異なり、光ファイバー誘導型プラットフォームは、キャニスターから光ファイバーをパッシブに繰り出します。ドローンが移動すると光ファイバーが繰り出され、キャニスターが空になると通信が終了します。キャニスターの電子インターフェースは、光ファイバーキャニスター基板上で管理され、残りの光ファイバー、出口ガイドの張力、繰り出し速度を監視します。制御基板は、基板間バスを介してキャニスター基板からステータスデータを受信し、これをミッション管理の判断に利用します。
基板分割:一部の設計では、光インターフェース、プロセッサ、アクチュエータ出力、およびキャニスター監視機能を単一の基板に統合しています。他の設計では、光インターフェースを専用の光データリンク基板に分割し、高速コネクタを介して制御基板に接続しています。統合方式では、重量とコネクタ数を削減できます。分割方式では、アナログ処理が多い光インターフェースとデジタル処理が多い制御機能を個別に最適化でき、両者間のEMC対策を簡素化できる可能性があります。
誘導コマンドパスと遅延バジェット
誘導ループは、オペレータ入力 → 地上管制ソフトウェア → 光符号化 → 光ファイバー → 空中光受信機 → 電気変換 → プロトコル復号 → コマンド検証 → アクチュエータ出力 → 空力応答 → カメラ画像 → ビデオ符号化 → 光伝送 → 光ファイバー → 地上受信機 → ディスプレイ、という流れで進行します。このループのうち、制御基板が担当する部分(光受信からアクチュエータ出力まで)は、プラットフォームの空力応答時間から通信往復光ファイバー遅延(テザー長が10 km未満の場合、無視できるほど小さい:c/n ≈ 0.67cで片道約50 µs/km)を差し引いた合計遅延予算内に収まる必要があります。
プラットフォーム固有のレイテンシ目標値:
- 低速監視ドローン(3~5m/s、大型翼幅): ループ全体の処理時間:80~150ms、制御基板の処理時間:約20~40ms
- 戦術ISRドローン(10~20m/s、中程度の機動性): ループ全体の処理時間:40~80ms、制御基板の処理時間:約10~20ms
- 高速機動プラットフォーム(20m/s以上、高い機動性): 総ループバジェットは30ms未満、制御基板バジェットは8ms未満、専用のFPGAベース制御が必要
制御基板内の遅延は、主に以下の要素によって決まります。光電変換(約1µs、無視できる程度)、フレームプロトコル受信バッファとCRCチェック(プロトコルとプロセッサによって約50~200µs)、アクチュエータインターフェース(PWM周期=1/周波数、400Hzの場合、最大PWM遅延は2.5ms、DSHOTデジタルプロトコルではこれを約100µsに短縮)。
コマンドの整合性チェックは必須です。受信したすべてのフレームにはCRCまたはチェックサムが含まれている必要があり、プロセッサはコマンドをアクチュエータ出力に渡す前にこれを検証します。検証せずに実行された破損したコマンドは、オペレータが発行していない飛行制御入力を生成する可能性があります。CRCチェックにより処理遅延が約5~20マイクロ秒増加しますが、これは誤ったアクチュエータコマンドを防止する上でのその役割を考慮すれば、全く許容範囲内です。
ここで注目すべきは、妨害対策設計の背景である。コマンドは光ファイバーを介して伝送されるため、妨害対策基板設計の原動力となるRF妨害の脅威は全く存在しない。光ファイバー伝送システムにおけるセキュリティ上の脅威は、電磁波によるものではなく、光ファイバーの切断やコンテナの物理的な傍受といった物理的な脅威である。
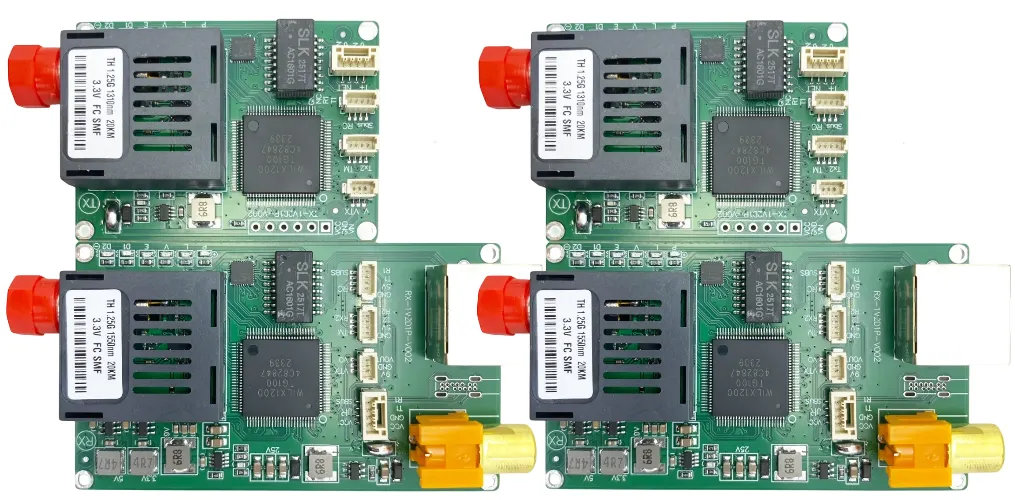
センサーフィードバックとビデオリターンパス
映像とテレメトリは、波長分割多重(WDM)によって同じ光ファイバーを通して伝送されます。一般的な構成としては、1310 nmでコマンドを送信し、1550 nmで映像を返送します。2つの波長は同じ光ファイバー内を伝送しますが、両端でWDM光カプラ(波長選択ビームスプリッタ)によって分離されます。この双方向伝送方式は、光ファイバーを分配する方式のプラットフォームにとって非常に重要です。なぜなら、光ファイバーは複数束にすることができず、重量とキャニスター容量の制約から単一の光ファイバーが必要となるからです。
航空機搭載ボード上のビデオパイプラインは、カメラセンサー → ISP(画像信号プロセッサ)→ 圧縮エンジン(H.264またはH.265ハードウェアエンコーダ)→ パケット化 → 光送信機となります。非圧縮の1080p60では約3Gbpsが必要ですが、監視に適した品質レベルでH.264エンコードすると、同じストリームでも10~50Mbpsになります。実用的なキャニスターを備えた光ファイバー伝送プラットフォームでは圧縮が必須です。圧縮により、10Gbpsではなく100Mbps~1Gbpsの光インターフェースを使用できるため、トランシーバーのコスト、消費電力、ボード設計の複雑さが軽減されます。
ビデオパイプラインは、専用の光データリンクボードと同じ物理層設計原理に従っていますが、ディスペンスファイバーの機械的環境に合わせて調整されています。特に、ファイバーの出射角度やディスペンス機構によって生じる張力は、マルチモードファイバーにおけるモード結合を引き起こす可能性があるため、シングルモードファイバーと波長互換のトランシーバーが標準的な手法となっています。
ファイバーディスペンシングのモニタリング
制御基板は、直接またはキャニスターインターフェース基板を介して、3つの吐出パラメータを監視します。
- 受信機における光パワー: ファイバーの健全性を示す最も基本的な指標です。急激な電力低下は断線を示し、緩やかな低下は、供給経路における曲げ半径の違反、または出口ガイドにおける汚染を示している可能性があります。
- 残りの光ファイバーの推定値: 速度積分(∫v dt)から導出され、校正済みのキャニスター容量と比較されます。より高精度な方法としては、出口スプールにロータリーエンコーダーを取り付けるか、直接ファイバー長センサーを使用する方法があります。ファイバー残量が10~20%になると、低ファイバー警告が発せられ、戻り軌道の計算が開始されます。
- 出口案内係の緊張感: 出口ガイドに取り付けられたひずみゲージまたは力センサーが引っ掛かりを検知します。ファイバーが地形や障害物に引っかかると、ファイバーが断線する前に張力が急上昇します。検知後、約50~200ミリ秒の警告時間が得られるため、プラットフォームによっては回避行動を試みるのに十分な時間となります。
セクション6のフェイルセーフロジックをサポートするには、3つのパラメータすべてを十分なサンプリングレートでサンプリングする必要があります。光パワーのサンプリングレートは1kHzが一般的で、これにより断線検出の分解能が1msになります。張力のサンプリングレートは500Hzで十分です。キャニスターの消耗は制御サイクルに比べて遅いため、残りのファイバー数の推定は10~50Hzで実行できます。ディスペンシングハードウェアの仕組みについては、ファイバーディスペンシングボックスのPCBに関する説明を参照してください。
光ファイバー損失に対するフェイルセーフ設計
基本的な設計要件:すべての光ファイバー損失事象に対して、明確かつ決定論的な応答がなければならない。
テザー接続型ドローンでは、光ファイバーは往復伝送を行い、劣化は徐々に進行し予測可能であるのに対し、ディスペンス接続型ドローンでは、地形、ローター、地上端でのオペレーターの操作ミスなどによって、予告なく突然断線する可能性がある。制御基板は、光ファイバーの断線を例外的な障害ではなく、想定される事象として扱う必要がある。そのため、対応策は事前に定義し、ウォッチドッグ機能を備えたハードウェアまたはファームウェアに実装し、飛行前に地上試験で検証しておく必要がある。
光ファイバー損失検出状態機械:
- 光パワーが閾値T_lowを下回る(最小受信感度より3dB高い値に設定)
- 開始タイマー:100~500ミリ秒のウィンドウ(瞬間的な損失と永久的な断線を区別するため。瞬間的な損失は、ファイバーの出口角度に負荷がかかるような急激な操作中に発生する可能性がある)
- 指定された時間内に電源が復旧した場合:イベントをログに記録し、操作を継続し、オペレーターに警告する。
- 電源が復旧しない場合:光ファイバー断線を宣言し、フェイルセーフモードをトリガーする
フェイルセーフモードのオプション(ミッションタイプごとに事前設定済み):
- 自律ホバリング: 機載GPSまたは気圧計によるホールドに移行し、現在位置で待機し、RFバックアップ(装備されている場合)を介してオペレーターによる再接続試行を待機する。
- 容器に戻す: 搭載IMUの推測航法を用いて最後に確認されたキャニスターの位置までナビゲートし、光ファイバーの再接続を試みる。
- 終末機動: 弾薬用途の場合、最後に確認された目標座標への事前プログラムされた終末アプローチを実行する。
- 制御降下: 自律飛行が不可能な場合は、制御された降下率を最小限まで下げ、地上に近づいたらモーターを停止する。
ハードウェアウォッチドッグは必須です。専用のウォッチドッグタイマーIC(ソフトウェアウォッチドッグではありません)がプロセッサのハートビート信号を監視します。ファームウェアの不具合、EMIによるラッチアップ、または電源の不具合などによりプロセッサがロックアップした場合、ウォッチドッグはフェイルセーフリレーを作動させ、ウォッチドッグタイムアウト(通常50~200ミリ秒)内にアクチュエータを事前に定義された安全状態に移行させます。これは、プロセッサの故障と制御不能なプラットフォームとの間の最後の防衛線です。
プロセッサとRTOSの選択
制御基板には、決定論的なリアルタイム実行が可能なプロセッサが必要です。重要な指標は、最悪ケースの割り込みレイテンシ(割り込みを発生させるコマンドパケットの受信から割り込みサービスルーチンの実行開始までの遅延)とコンテキストスイッチ時間(現在のタスク状態を保存し、新しいタスクをロードするまでの時間)です。これらの指標におけるジッタは、制御ループのレイテンシ予算に直接影響します。
プロセッサのカテゴリ:
- ARM Cortex-M7(例:STM32H7): 480MHz、ハードウェアFPU、最悪ケース割り込みレイテンシ約12サイクル(約25ナノ秒)、5ミリ秒以上の制御ループを必要とするプラットフォームに十分対応。コスト効率が高く、商用ドローンのフライトコントローラーで広く使用されています。ほとんどの光ファイバー誘導監視プラットフォームに適しています。
- ARM Cortex-R5: 安全性が極めて重要なアプリケーション向けに設計された、同期動作のデュアルコアプロセッサ。応答時間は確定的で、キャッシュ遅延による予期せぬ問題もありません。飛行制御機能において安全度水準(SIL)への準拠が求められる防衛プラットフォーム向けに選定されています。
- FPGAベースの制御(Xilinx Zynq、Intel Cyclone): サブミリ秒単位の制御ループを必要とするプラットフォームでは、FPGAファブリックが専用ロジックで制御アルゴリズムを実行し、1クロックサイクルという決定論的なレイテンシを実現します。プロセッサ(SoC内のARMコア)は、テレメトリログ記録、光ファイバーの状態監視、ミッション管理といった非リアルタイム機能を処理します。
RTOSの選択:FreeRTOSは、フットプリントが小さく、タスクスケジューリングが決定論的で、エコシステムが幅広いため、組み込みドローン制御において最も一般的な選択肢となっています。Zephyrは、最新のアーキテクチャと安全認証フレームワークのサポートにより、採用が拡大しています。ベアメタル(RTOSなし)は、制御ループが唯一の重要なタスクである最もシンプルなプラットフォームには適していますが、機能セットが拡大するにつれて複雑さが増します。
使い捨てプラットフォーム向け電力アーキテクチャ
使い捨ての光ファイバー誘導プラットフォームは、再利用可能なドローンにはない電力アーキテクチャ上の制約に直面します。つまり、電力システムは単一のミッションプロファイル(離陸からファイバー終端まで)に合わせて最適化する必要があり、充電サイクル管理や長期的なバッテリーの状態管理は不要です。これにより、積極的なセル選択が可能になります。再利用可能なプラットフォームではサイクル寿命を著しく短縮してしまうような、ピークCレートの高い高放電リチウムポリマーセルも、ここでは全く問題ありません。
制御基板の電力分配は、モーター起動時の電流サージ(小型UAVでは数百アンペア)に対応しつつ、電源電圧がプロセッサのブラウンアウト閾値を下回らないようにする必要があります。各ESCの電源入力付近に配置された大容量コンデンサと、モーター駆動部と航空電子機器用の独立した電源プレーン(単一のスターポイントで接続)を組み合わせることで、モーターのスイッチングノイズが制御電子機器に混入するのを防ぎます。
バッテリー監視:クーロンカウントにより、ミッション管理のための充電状態が提供されます。使い捨てプラットフォームの場合、主な関心事はバッテリーの寿命ではなく、放電前にミッションを完了することです。充電状態曲線は、残りのファイバー推定値とともに、帰還またはミッション中止ロジックを決定します。競合環境における電力分配のためのGPS非対応ドローンPCB設計原則は、ここでも同様に適用されます。GPS妨害の懸念がないからといって、アビオニクスベイ内のEMI耐性電源設計の必要性がなくなるわけではありません。
誘導型とテザー型:設計上の違い
| デザイン面 | 光ファイバーガイド式(ディスペンサー式) | テザー接続(スプール管理) |
|---|---|---|
| ファイバー管理 | 受動的な吐出、回収不要、容器の残量がゼロになるまで | 双方向アクティブスプール、モーター制御テンション、着地時にファイバー回収 |
| 制御ループの遅延 | ほとんどのプラットフォームでは50ミリ秒未満が重要。高速機動タイプでは10ミリ秒未満が望ましい。 | 許容範囲の拡大 — 静止または低速で移動するテザー式ISRプラットフォームの場合、100~200ミリ秒が許容範囲 |
| 繊維破壊反応 | 突然の予期せぬ停止に対応できなければならない。決定論的なフェイルセーフが必須である。 | 故障前に警告を発することができる。スプールモーターは張力フィードバックを提供し、破損を予測する。 |
| プラットフォームの再利用 | 多くの場合使い捨てだが、回収用に設計されたISRの派生型もある。 | 通常は再利用可能。機体と電子機器は繰り返し飛行できるように設計されている。 |
| キャニスター基板 | 受動的な光ファイバー供給監視機能。モーター駆動なし。 | 能動的なモーター制御、張力調整、双方向の繊維長追跡 |
| EMI耐性 | 商用規格、防衛規格はMIL-STD-461 | 同じ要件範囲。 EMI耐性設計 同様の慣行が適用される |
製造および認定
製造アプローチは、プラットフォーム再利用モデルによって分類されます。
使い捨てプラットフォーム:標準FR-4、4~6層、商用グレード部品、自動SMT実装、100%インサーキットテスト(ICT)および機能テスト、サンプリング環境スクリーニング。認定は、MIL-STD-810への完全準拠ではなく、設計解析と限定的な環境テストによって行われます。コストが主な決定要因です。1回の使用で破壊されるプラットフォームでは、5万ドルの回路基板を搭載することはできません。標準の鉛フリー実装によるFR-4 PCB製造は、時間単位で測定されるミッションプロファイルの信頼性要件を満たします。
再利用可能なISRプラットフォーム:軍事グレードの設計と認定に匹敵するアプローチを採用。ポリイミドまたは高Tg FR-4基板、IPCクラス2または3の組立承認、湿度および汚染耐性のためのコンフォーマルコーティング、MIL-STD-810環境認定試験。機能試験には、動作温度の極端な条件下での誘導コマンドループバック、光ファイバー断線シミュレーション(定義された閾値でフェイルセーフトリガーが正しく作動することを確認するために光減衰器を挿入)、コマンドパス全体にわたる遅延測定が含まれます。
Highleap社は、使い捨て型と再利用可能な両方の光ファイバー制御基板の製造および組み立てサービスを提供しており、各認証レベルに適したドキュメントパッケージも用意しています。
FAQ
光ファイバー誘導ドローンはどれくらいの距離を飛行できるのか?
伝送距離は、キャニスターの容量によって制限されます。キャニスターには、空中端で巻き取れるファイバーの長さと、地上側のコイルに巻き取られるファイバーの長さの合計が必要です。実用的な空中キャニスターの容量は、重量2~8kgのキャニスターで5~20kmです。より大型のプラットフォームでは、30km以上伝送できるものもあります。光リンクのバジェットは制限要因ではありません。1310nmのシングルモードファイバー(0.35dB/km、光バジェット20dB)は57kmまで伝送可能で、キャニスターの容量をはるかに超えています。
光ファイバー誘導型アーキテクチャは、自律的なウェイポイントナビゲーションをサポートできますか?
はい。自律航行は機体搭載プロセッサ上で動作し、実行に光ファイバーリンクは必要ありません。光ファイバーリンクは、オペレーターによるオーバーライドコマンドを伝送し、状況認識のための映像を返します。自律航行モードは、光ファイバー誘導プラットフォームにとって特に重要です。なぜなら、プラットフォームが自律航行を継続している間、オペレーターは(地形によってカメラが遮られるなどして)一時的に映像を失う可能性があるからです。
光ファイバーが接地端(コイル付近)で断線した場合、どうなりますか?
光ファイバーがどこで断線しても、航空機搭載ボードの視点から見ると、光損失事象は同じです。第6項で説明する検出およびフェイルセーフロジックは、地上端での断線にも航空機端での断線にも同様に適用されます。物理的には、地上端での断線の方がより一般的かもしれません。発射地点付近の光ファイバーは固定されており、車両や作業員によって切断される危険性があるためです。
GPSの受信拒否は、このシステムにどのような影響を与えるのでしょうか?
光ファイバー通信経路の場合:全く影響なし。光ファイバーリンクはGPS妨害やスプーフィングの影響を受けません。フェイルセーフ自律モードの場合:著しく影響あり。フェイルセーフがGPS参照による帰還に依存している場合、GPS妨害はこのオプションを無効にします。そのため、防衛向け設計では、主要な自律モードとしてIMUのみの推測航法フェイルセーフを実装し、GPSは利用可能な場合に二次的なオプションとして使用します。 GPS無効化ドローン用PCB 設計コンテキストでは、この機能の基盤となる慣性航法ハードウェアについて説明します。

おすすめの投稿

試作基板組立メーカー
Highleap Electronicsは、試作PCBアセンブリです...

OEM製品向け特殊機能回路基板
Highleap エレクトロニクス / PCB + PCBA...
プリント基板の製造および組立サービス
Highleap Electronicsは、プリント基板の製造および組み立てサービスを提供しています。
高周波プリント基板実装サービス
Highleap Electronicsは高周波プリント基板アセンブリを提供しています。
PCBの見積りを取得する方法
弊社が DFM/DFA 分析を実行し、レポートをお送りします。
当社のウェブサイトを通じてファイルを安全にアップロードできます。
見積もりを提供するには、以下の情報が必要です。
-
- Gerber、ODB++、または .pcb 仕様。
- 組み立てが必要な場合のBOMリスト
- 数量
- ターンタイム