
ヒューマノイドロボットのPCB設計と製造

ヒューマノイドロボットは、ほとんどの自動化システムよりも電子機器に負荷をかけます。高自由度モーションコントロール、高密度コンピューティング、高速ビジョン、高精度センシング、そして高電流アクチュエーションを、常に動き、振動し、急激な負荷変動を経験するコンパクトなボディに統合しています。そのため、ヒューマノイドロボティクスのPCB設計・製造は、プロトタイプ製作から量産まで、制御、センシング、電力、そして通信を安定かつ再現性のあるものにするという、根本的に一つの目標に焦点を置いています。
Highleap Electronicsは、ヒューマノイドロボット用コントローラーボード、関節駆動用PCB、ビジョン&センサーハブ、配電、バッテリーマネジメント、充電/ドッキング用電子機器などをサポートするPCB製造・組立工場です。生産対応DFM、検査、機能検証を備えた統合製造・PCBAを提供することで、ロボット開発チームが一貫した品質と安定した供給を実現できるよう支援します。
目次
- ヒューマノイドロボットの電子アーキテクチャ
- 設計要件: SI/PI、EMC、熱、機械、安全性
- ヒューマノイドロボットの主なPCBの種類
- ヒューマノイドロボット向けPCB製造
- PCBアセンブリ、保護、および統合
- 検査、テスト、およびRFQチェックリスト
ヒューマノイドロボットの電子アーキテクチャ
ヒューマノイドはシステムオブシステムです。高い信頼性は通常、電子機器を専用モジュールに分割することで実現されます。これにより、ノイズの多い電源スイッチングによるセンシングの劣化を防ぎ、高速インターフェースによる不安定なリターンパスやグランドカップリングの影響を受けなくなります。成熟したヒューマノイドプラットフォームのほとんどは、機能サブシステムに直接マッピングされた「ボードセット」に集約されています。
- メインコンピューティングと AI: 認識、マッピング、計画のための高性能処理。通常は高速メモリと複数の高帯域幅リンク。
- リアルタイムコントローラー: 決定論的な制御ループ、スケジューリング、同期、安全状態、ログ記録、およびドライブと I/O への堅牢なインターフェース。
- 分散ジョイントドライブ: ジョイント付近のコンパクトなサーボ/BLDC ドライブ モジュールは、電流検知、スイッチング ステージ、エンコーダ フィードバック、および保護を処理します。
- センサーハブ: IMU、ジョイントエンコーダー、ToF/超音波、触覚/圧力、温度、状態監視の集約。
- 電力と配電: DC バス ルーティング、ヒューズ/保護、コンピューティングとセンサー用の安定したレールへの変換。
- バッテリー管理と充電: パックの監視、バランス調整、保護、および制御された充電/ドッキング電子機器。
- 通信および安全I/O: 分離された I/O、緊急停止インターフェース、インターロック、サービス/デバッグ ポート、およびネットワーク フロントエンド。
このアーキテクチャは機能だけでなく、安定性も重視しています。ジョイントドライブは高速な電流過渡現象とスイッチングノイズを発生させ、ビジョンとIMUはクリーンなリファレンスを必要とし、コントローラは確定的なタイミングとクリーンな電力整合性を必要とします。PCB戦略は、レイアウトから製造テストまで、これらの現実に対応する必要があります。
この基板セット全体で統合されたビルドが必要な場合、HighleapはPCB製造からPCBアセンブリまでの完全な納品をサポートし、ターンキー方式のPCBアセンブリによる統合されたスケジュール管理と調達も提供します。

設計要件: SI/PI、EMC、熱、機械、安全性
ヒューマノイドロボットは、高出力、高速、そして高精度なセンシング機能を移動プラットフォームに凝縮しています。フィールドでの不安定性を引き起こす最も一般的な原因は、「コンポーネントレベルのミス」ではなく、システムの相互作用、すなわちリターンパスの問題、グランドカップリング、負荷ステップドループ、コネクタの疲労、熱ホットスポット、そしてセンサーや通信機器へのEMI注入です。以下の設計上の優先事項は、これらの故障モードに直接対処するものです。
電力整合性(PI)と安定したレール
- 負荷ステップ制御: 歩行の変化と関節の加速により急速な過渡現象が発生します。PDN 設計では、電圧低下やセンサー レールのリップルを発生させることなくレールを安定させる必要があります。
- デカップリング戦略: バルクエネルギーストレージと、電流ループと IC ピンのインダクタンスを一致させるように配置された高周波デカップリングを組み合わせます。
- パワーゾーニング: 駆動電源を敏感なレールから分離し、ノイズの多い領域を分離して「静かな」アナログ/センサー電源を保護します。
- 監督とシーケンス: 予測可能な電源のオン/オフにより、障害状態を回避し、コンピューティング モジュールとストレージを保護します。
高速リンクの信号整合性(SI)
- インピーダンス制御ルーティング: カメラリンク、高速相互接続、イーサネット向けの安定したスタックアップと制御された差動ジオメトリ。
- リターンパスの連続性: 重要なリンクの下でのリファレンス プレーンの切断を回避し、EMI とジッターを削減するために明示的なリターン パスを確保します。
- コネクタ遷移: ペア間隔と参照面をコネクタ内に保持し、最後の 1 インチのジオメトリの驚きを回避します。
マルチギガビットリンクや高密度インターフェースが関係する場合、ルーティングの厳密な管理と早期のスタックアップ検証が不可欠です。多くのチームは、量産に着手する前にマージンを確保するために、高速PCB設計で実績のある制約条件に従っています。
スイッチング移動ロボットのEMI/EMC耐性
- スイッチングループの最小化: 電力段の高 di/dt ループを減らして、放射と感受性を低下させます。
- ケーブルとポートでのフィルタリング: 外部配線が存在する場合は、ESD/過渡保護とコモンモード フィルタリングを追加します。
- パーティションおよびシールドの規定: 機械的な制約に加えて、シールド フットプリント、シャーシ結合、およびキープアウトを計画します。
- センサーノイズ耐性: アナログ調整と IMU リファレンスをスイッチング ノードから遠ざけ、制御された接地とルーティングを使用します。
熱的堅牢性とディレーティング
- 実際の熱流設計: 銅の拡散、サーマルビア、ヒートシンクのインターフェースは、公称値ではなく実際の放熱量と一致する必要があります。
- ホットスポット管理: 空気の流れと伝導経路を考慮して高損失コンポーネントを配置し、接合部付近での熱の蓄積を避けます。
- 保護のための監視: 高ストレス領域の近くにある温度センサーは、安全な動作と診断をサポートします。
振動および繰り返し動作下における機械的信頼性
- コネクタの固定: 高質量コネクタを強化し、ハーネス負荷の張力緩和計画を提供します。
- コンポーネントの強化: インダクタ、背の高いコンデンサ、ヒートシンク付きの部品には、固定/接着剤や機械的なキープアウトが必要になる場合があります。
- ボードのエッジと取り付け: 穴の許容誤差、メッキ、スタンドオフ戦略は、長期にわたる振動への暴露において重要です。
安全性と障害封じ込め
- 予測可能な障害対応: ドライブは安全に故障する必要があり、コントローラはウォッチドッグ リセットを処理する必要があり、電源は正常にシャットダウンされる必要があります。
- 必要な場合は隔離: 安全 I/O とノイズの多い電源境界には、ガルバニック絶縁と制御された接地戦略を使用します。
- トレーサビリティとテスト範囲: 安定した生産には、繰り返し可能な検査と文書化されたプロセス制御が必要です。
ヒューマノイドロボットの主なPCBの種類
ヒューマノイドロボットは、それぞれ異なる制約を持つ複数のPCBファミリーに依存しています。これらのボードを一貫したセットとして設計・製造することで、安定性が向上し、生産規模の拡大がはるかにスムーズになります。
メインコントロール/コントローラボードPCB
- コンピューティング + リアルタイム ドメイン: 高度な計画と認識、決定論的制御、安全ロジック、同期。
- インターフェースの堅牢性: 外部ポート、長いケーブル配線、分散モジュールの保護とフィルタリング。
- DFTの準備: プログラミング ヘッダー、主要レールのテスト ポイント、デバッグおよび製造テスト用のクリア アクセス ゾーン。
ジョイント駆動およびモーション制御PCB
- スイッチングステージの安定性: レイアウトは電力段の一部であり、インダクタンスを最小限に抑え、リンギング/EMI を管理します。
- 電流検出精度: ケルビン接続とノイズを考慮したルーティングにより、過渡状態でも制御の安定性が維持されます。
- 保護動作: コントローラに予測可能な障害報告機能を備えた過電流/過電圧/熱保護。
駆動基板のレイアウトと信頼性に関するベストプラクティスは、多くの場合、モータードライバ基板における生産実績のある制約と、パワーエレクトロニクス基板における高電力処理に関する推奨事項によって導かれます。
ビジョンボードとセンサーハブPCB
- ビジョンリンク: 断続的な認識障害を防ぐための高速ルーティング規律、堅牢なコネクタ、安定したセンサーレール。
- IMUとミックスドシグナル: クリーンなリファレンス、制御された接地、およびスイッチング ドメインからの分離により、精度を保護します。
- フィードバックのキャプチャ: ノイズ、ケーブル結合、動的動作を考慮して設計されたエンコーダ入力と調整。
電力分配、バッテリー管理、充電、ドッキング
- 配電盤: システムの安定性を確保するための、融合、監視、コネクタ戦略、および制御されたリターン。
- BMSエレクトロニクス: ロボットのデューティ サイクルに合わせて調整された監視、バランス調整、保護、パック通信。
- 充電/ドッキング: 接触検出、保護、および制御された充電動作、該当する場合は非接触電源。
移動型ヒューマノイドにとって、バッテリーと充電用電子機器は、現場での信頼性に大きく影響する要素です。多くのチームが、バッテリー管理用プリント基板の設計上の考慮事項や、ワイヤレス充電用プリント基板ソリューションなどのドッキング戦略について言及しています。
相互接続とパッケージング:重要な箇所でのリジッドフレックス
人型ロボットは、関節部、ねじれ点、およびコンパクトな容積(首、腰、肩、手首、手)に配線が必要となることがよくあります。コネクタ数を減らすことで、特に繰り返し動作時の長期的な信頼性を向上させることができます。多くのプログラムでは、曲げ半径、補強、および機械的制約を最初から設計に組み込むことで、配線のコンパクト化、故障箇所の削減、および組み立ての簡素化を実現するために、リジッドフレキシブル基板を採用しています。
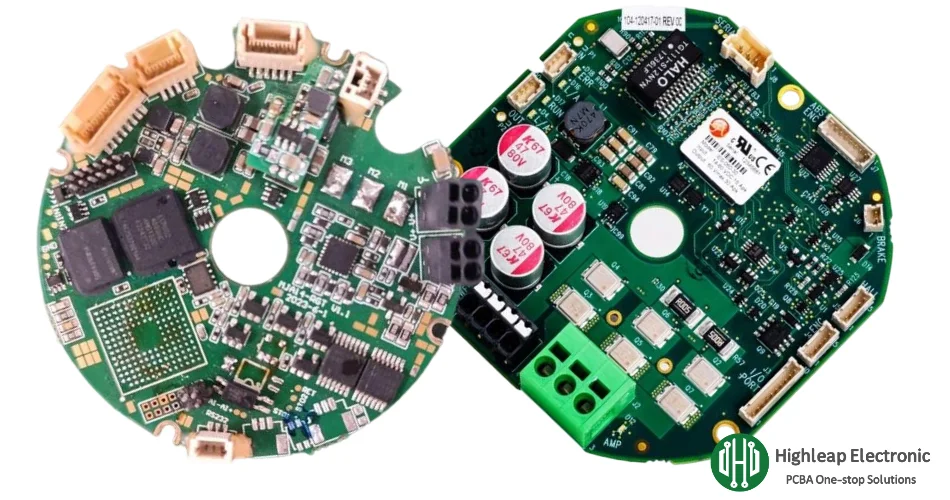
ヒューマノイドロボット向けPCB製造
ヒューマノイドロボットにおいて、製造品質は信頼性と長期安定性を通じて、信号整合性マージンに直接影響を及ぼします。特に高密度コントローラーやコンパクトな関節駆動装置においては、製造計画は組み立て、熱制約、そしてテスト戦略と整合させる必要があります。
スタックアップ、インピーダンス、再現性
- 定義されたスタックアップ: インピーダンス制御と SI/PI の仮定を保護するために、スタックアップ ターゲットを早期にロックします。
- プロセスの再現性: 安定した誘電体の厚さと銅の均一性により、ロット間で一貫した高速パフォーマンスがサポートされます。
- 制御されたインピーダンスの構築: 製造検証では、ボリュームを拡大する前にインピーダンス目標を確認する必要があります。
コンパクトモジュールのHDIと密度管理
高密度な演算ボードや小型センサーモジュールでは、微細ピッチパッケージを回避し、重要な相互接続を短く保つために、高度なビア構造が必要となることがよくあります。多くのヒューマノイド設計では、ビアの混雑を軽減し、配線効率を向上させ、高速信号の品質を保護するために、HDI PCB製造の恩恵を受けています。
高電流銅戦略とビアの信頼性
- 銅の分布: 電流処理と熱伝導のために、多層拡散と堅牢な注入を使用します。
- 誠実さを通じて: 振動や熱サイクルへの暴露においては、メッキの厚さ、アスペクト比、ドリルの品質が重要です。
- 選択的重銅: 電流密度が制約となる場合、 重い銅のPCB オプションは、アセンブリ制約と調整することで、電流容量と熱的堅牢性を向上させることができます。
Highleapは、組み立ておよびテスト要件に合わせたDFMフィードバックを備えた統合PCB製造計画により、短納期プロトタイプから安定した量産までをサポートします。
PCBアセンブリ、保護、および統合
ヒューマノイドロボット用PCBAは、振動、衝撃、埃、湿度、そして繰り返し動作に耐えながら、高速リンクと高精度センシングを安定して維持する必要があります。組立工程管理は、しばしば「ベンチ上で動作する」ことと「現場で安定して動作し続ける」ことの違いを生みます。
歩留まりと信頼性を保護するPCBA制御
- ファインピッチSMT制御: コントローラおよびセンサー ボード上の BGA/QFN の安定したペースト印刷とリフロー。
- 混合技術アセンブリ: 高電流コネクタ、電力部品、機械的ストレスのかかるコンポーネント用の SMT + スルーホール。
- 熱インターフェースの準備: ヒートシンク/パッドおよびキープアウトは、機械的制約および組み立てシーケンスに合わせて調整されます。
- 強化戦略: 振動やハーネス負荷が発生するインダクタ、トールキャップ、コネクタ用のステーキング/接着剤。
実世界展開のための環境保護
展開条件に応じて、コーティングはPCBAを湿気、埃、汚染から保護するのに役立ちます。コーティングの選択においては、保護性能、再加工性、および熱特性のバランスを考慮する必要があります。製造チームは、実績のあるコンフォーマルコーティング手法と明確に定義されたマスキング/被覆ルールに基づいてコーティングを選択することがよくあります。
PCBAからターンキー納品まで
多くのヒューマノイドプログラムでは、統合的な調達、管理された代替品の使用、および複数の基板にわたる一貫した製造が求められます。Highleapは、ターンキー方式のPCBアセンブリによる統合的な納品をサポートすることで、ベンダー間の引き継ぎを減らし、プロトタイプから量産立ち上げまでのスケジュール管理を安定させます。
検査、テスト、およびRFQチェックリスト
ヒューマノイドロボットは断続的な故障に敏感です。例えば、はんだ接合部の欠陥、コネクタの不具合、サーマルパッド上の隠れたボイド、そして微妙な電源インテグリティの問題などが、現場では「ランダム」な動作として現れることがあります。階層化された検査・テスト戦略によって、これらの問題を早期に発見し、長期的な信頼性を確保することができます。
重要な検査とテストの範囲
- X線検査: BGA/QFNおよびコントローラとセンサーボード上の隠れたジョイントに必須。 X線検査.
- ICT: 漏れを防ぐためにコンポーネントとネットを迅速に検証します。 インサーキットテスト(ICT).
- 機能テスト(FCT): 現実的な条件下で電源シーケンス、通信、センサーの読み取り、およびドライブインターフェースを検証します。 PCB機能テスト.
- 設計におけるテスト可能性: レールと主要信号のテスト ポイント、プログラミング ヘッダー、アクセス クリアランス、およびリビジョン間での一貫したラベル付け。
信頼性検証(ヒューマノイドのデューティサイクルに推奨)
- 熱サイクリング: 繰り返される温度変化により、はんだ接合部とビアにストレスがかかります。
- 振動/衝撃スクリーニング: 特にジョイントマウントドライブにおけるコネクタと電源コンポーネントの強化戦略を検証します。
- 適切な場所でバーンイン: 電源およびコンピューティング アセンブリの早期の障害を検出するのに役立ちます。
- ESD/過渡耐性: サービスおよび現場配線の露出について、外部ポートおよびケーブル接続モジュールを検証します。
迅速かつ正確な見積りのためのRFQチェックリスト
- PCBデータ: Gerber/ODB++、ドリル ファイル、基板の厚さ、銅の重量、インピーダンス ターゲット、およびスタックアップ要件。
- BOM: 製造元の部品番号、承認された代替品、および管理/追跡可能なコンポーネント。
- 組み立てパッケージ: ピックアンドプレース ファイル、アセンブリ図、極性メモ、および特殊なプロセス要件 (補強、コーティング、サーマル パッド)。
- プログラミングとテスト: ファームウェアのロード要件、ICT/FCT 要件、フィクスチャ、および受け入れ基準。
- 環境目標: 振動レベル、温度範囲、デューティサイクル、汚染暴露、予想される耐用年数。
- 数量計画: プロトタイプの数量、パイロット実行、および安定した調達とスケジュールの予測。

おすすめの投稿

高熱性能電子機器向けAlNセラミック基板メーカー
ハイラップ・エレクトロニクス社製・窒化アルミニウムセラミック基板…

OEM試作品および量産向けアルミナ基板製造
ハイラップ・エレクトロニクス · アルミナセラミック基板製造...
OEMおよびODM電子機器製造向けPCBアセンブリサプライヤー
HIGHLEAP ELECTRONICS · OEM / ODM PCBアセンブリサプライヤー
精密セラミック回路向けAl2O3セラミック基板メーカー
ハイラップ・エレクトロニクス社 · 酸化アルミニウムセラミック回路...
PCBの見積りを取得する方法
弊社が DFM/DFA 分析を実行し、レポートをお送りします。
当社のウェブサイトを通じてファイルを安全にアップロードできます。
見積もりを提供するには、以下の情報が必要です。
-
- Gerber、ODB++、または .pcb 仕様。
- 組み立てが必要な場合のBOMリスト
- 数量
- ターンタイム
PCB 製造に加えて、PCB 設計、PCBA (プリント回路基板アセンブリ)、ターンキー ソリューションなど、包括的な電子サービスも提供しています。試作、設計検証、コンポーネント調達、大量生産など、どのような支援が必要であっても、プロジェクトの成功を確実にするためにエンドツーエンドのサポートを提供します。PCBA サービスについては、BOM (部品表) と特定のアセンブリ手順をご提供ください。また、製造性とアセンブリのために設計を最適化する DFM/DFA 分析も提供しており、スムーズな生産プロセスを実現します。