
ロボット制御ボード PCB ソリューション

ロボットは電子機器の上に構築されます。産業用ロボットアーム、AGV/AMR、サービスロボット、四足歩行ロボットなど、開発するロボットの種類を問わず、システムの安定性と精度は、制御、認識、センシング、駆動、電源、通信、安全I/O、充電/ドッキングアクセサリなど、複数のPCB(プリント基板)の連携に大きく依存します。基板の種類によって、信号整合性、EMI、熱性能、機械的強度、製造試験に関する要件が異なります。
Highleap Electronicsは、ロボット制御基板および関連モジュールの試作から量産までをサポートするPCB製造・組立工場です。当社は、ロボット開発チームが一貫した品質と安定した供給を実現できるよう、PCB製造とPCBAに加え、検査と機能検証まで一貫したサービスを提供しています。
クイックナビゲーション
- ロボットサブシステムとPCBの種類
- メインコントロールボードPCB
- ビジョンおよびセンサーシステムPCB
- ドライブおよびモーションコントロールPCB
- 電源、バッテリー、充電、アクセサリのPCB
- 製造、組立、テスト、RFQチェックリスト
ロボットサブシステムとPCBの種類
ロボットはシステムオブシステムです。電子レベルでは、信頼性の高いロボットは通常、専用ボードにマッピングされた機能サブシステムに構成されています。このモジュール方式は、ノイズ結合を低減し、熱管理を改善し、設計の拡張性と現場での保守を容易にします。
- メインコントロール(コントローラーボード PCB): アプリケーション コンピューティング + リアルタイム制御、安全ロジック、ログ記録、コア インターフェイス。
- 認識(ビジョンボード): カメラ インターフェース/キャリア ボード、高速コネクタ、シールド フットプリント、安定した電源レール。
- センシング(センサーハブボード): IMU、エンコーダ入力、ToF/超音波、力/トルクセンシング、アナログコンディショニング、センサーフュージョンインターフェース。
- アクチュエーション(ドライブボード) サーボ/BLDC モーター制御、電流検知、保護回路、ブレーキ、熱経路。
- 電源(電源/BMSボード): DC/DC 変換、保護、監視、バッテリー管理、充電/ドッキング。
- 通信とI/O: 産業用ネットワーク フロント エンド、分離された I/O、フィールド配線インターフェイス、サービス/デバッグ ポート、および診断。
- アクセサリおよび周辺機器: ドッキング ステーション、リモート コントローラ、ティーチ ペンダント ボード、インターフェイス アダプタ、インジケータ ボード、小型制御モジュール。
ロボットプラットフォームによって重視されるモジュールは異なります。産業用アームは、多くの場合、確定的な動作と安全I/Oに重点を置きます。移動ロボットは、バッテリー、充電、ナビゲーションセンサーを追加します。ロボット犬は通常、複数の分散型関節駆動ボードと、歩行制御のための高安定性センサーハブを使用し、振動や急激な負荷変動にも耐えます。
Highleapは、 PCB製造からPCB組立までを統合した生産フローでこれらの基板ファミリーをサポートしているため、設計上の選択は、大規模生産において確実に製造できるものと常に一致するように調整されます。
メインコントロールボードPCB
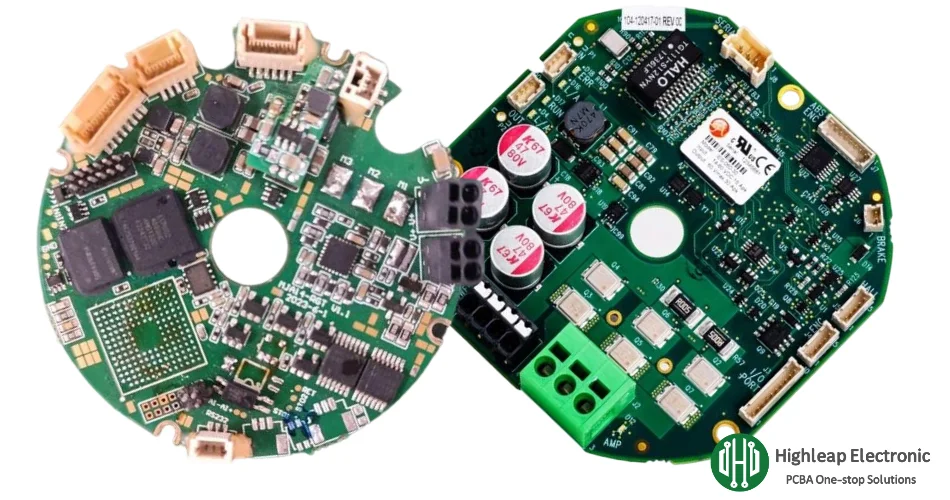
メイン制御ボードはロボットの調整中枢です。タスクのスケジュール設定、制御ループの実行、安全状態の管理、通信処理、そして駆動装置や周辺機器へのコマンドの分配を行います。堅牢なコントローラ設計により、高性能な処理性能と決定論的なリアルタイム動作が両立されます。
典型的なコントローラボードの構成要素
- アプリケーションプロセッサドメイン: 計画、ナビゲーション、ソフトウェア スタック (通常は Linux/ROS) を実行し、ログと OTA アップデートを管理します。
- リアルタイム制御ドメイン: タイト ループ (位置/速度/トルク)、ウォッチドッグ機能、およびフェイルセーフ アクション用の MCU/リアルタイム コントローラー。
- メモリとストレージ: 高速メモリ インターフェイス ルーティング規則。ファームウェアおよびイベント ログ用の不揮発性ストレージ。
- タイミングと同期: 安定したクロッキング、低ジッタリファレンス、および確定的な制御を実現するクリーンな電力整合性。
- インターフェース保護: 外部コネクタおよび長いケーブル配線における ESD/過渡保護およびフィルタリング。
安定性に直接影響するPCB設計の優先順位
- 電力整合性: PDN 計画 (バルク + 高周波デカップリング)、制御されたスイッチング ノイズ、クリーンなリターン パス。
- 信号の完全性: 高速インターフェース用のインピーダンス制御ルーティング、必要な場所の長さ制御、および連続リファレンス プレーン。
- EMI規律: ボードのゾーニング、ガード/リターン戦略、ノイズの多い電源領域と敏感なクロック/センサー間の分離。
- 保守性とテスト可能性: プログラミング ヘッダー、キー レールのテスト ポイント、明確なラベル付け、および制御されたアクセス領域。
コントローラが複数の高速リンクを統合する場合、高速PCB設計における規律ある配線手法が重要になります。配線密度の高いBGAやコンパクトなレイアウトの場合、多くのプロジェクトでは、エスケープ配線の改善、ビアの混雑の軽減、重要な相互接続の短縮のために、HDI PCB製造を採用しています。
ビジョンおよびセンサーシステムPCB
ロボットの性能は、認識品質によって決まります。ビジョンボードとセンサーボードは、微弱な信号を保護し、タイミングを維持し、電源や駆動装置からのノイズ結合を回避する必要があります。実際の運用では、コネクタの疲労、接地ミス、EMIピックアップ、センサーレールの不安定さなど、実際に起こり得る故障モードが数多く存在します。
ビジョンシステムボード
- カメラインターフェースボード: 高速レーン、制御されたインピーダンス、堅牢なコネクタ、およびイメージングデバイス用の安定した電源。
- ビジョンキャリアボード: コンピューティング モジュール キャリア + I/O ブレークアウト、シールド フットプリント、および持続的なワークロードのための熱管理。
- 照明/トリガーボード(産業検査): 同期されたストロボ制御、保護、およびタイミング精度。
製品にカメラモジュールや検査カメラを使用する場合、専用の製造手順を採用することでリスクと手戻りを軽減できます。Highleapは、カメラ用PCBの製造を通じて、カメラ関連の製造をサポートしています。
センサーハブとミックスシグナルボード
- IMUとモーションセンシング: 安定した基準と振動を考慮した配置、精度を保護するためのクリーンな接地。
- エンコーダーとフィードバックインターフェース: 精密な多軸モーションを実現するノイズ耐性キャプチャおよびコンディショニング。
- ToF/超音波/圧力センシング: フィルタリングとノイズ領域からの分離機能を備えたアナログ フロントエンド。
- 力/トルク検知: 慎重なルーティング、シールド戦略、安定した励起レールを使用した低レベルアナログ測定。
可動構造のための柔軟な相互接続
可動関節、回転ヘッド、小型ジンバル、あるいは内部構造が狭いロボットは、柔軟な相互接続によって大きなメリットを得られることが多い。フレキシブル基板アセンブリやリジッドフレキシブル基板を使用することで、コネクタ数を削減し、繰り返し動作時の信頼性を向上させ、内部配線を簡素化できる。
ドライブおよびモーションコントロールPCB
駆動基板は制御信号を物理的な動きに変換します。高電流、高速スイッチングエッジ、発熱密度、振動といった特性から、ロボットシステムにおいて最も負荷の高いPCBとなります。これは産業用サーボシステムにも当てはまりますが、複数の小型関節駆動装置が継続的な衝撃や過渡的な負荷下で動作するロボットドッグでは、さらに厳しい条件が求められます。
一般的なドライブボードのカテゴリ
- サーボドライブ制御ボード: 閉ループ制御 (位置/速度/トルク)、エンコーダ フィードバック、障害管理、保護シャットダウン。
- BLDC モーター コントローラー ボード: 整流/FOC 制御、電流検知、ブレーキ動作、効率の最適化。
- アクチュエータ/エンドエフェクタボード: グリッパー、リニアアクチュエーター、バルブ、ソレノイド、ツールヘッド、および周辺の電動モジュール。
- 分散型ジョイントボード(ロボット犬): 脚部/関節付近に複数のコンパクトモジュールを配置し、熱および振動に対する堅牢性を重視しています。
PCB設計と構築のリスクを管理
- スイッチングループ制御: 高 di/dt ループを最小限に抑えて EMI とリンギングを削減し、ゲート ドライバーの配置とリターン パスを最適化します。
- 電流測定の整合性: 該当する場合はケルビンセンシングを使用し、測定信号をスイッチングノードから遠ざけます。
- 熱経路: 実際の放熱に合わせた銅配線、サーマルビア、および機械インターフェース (ヒートシンク/パッド)。
- 保護動作: 過電流/過電圧/熱保護と予測可能な障害処理。
- 機械的強度: 振動や取り扱いのストレスに耐える強化コネクタ、インダクタ、背の高い部品。
多くのロボットチームが採用している実用的な駆動基板のガイダンスについては、「モータードライバPCB」を参照してください。高出力変換やインバータ方式の制約は、一般的にパワーエレクトロニクスPCBの設計および製造手法によって対処されます。
高電流配電と銅戦略
電流密度と発熱が制限要因となる場合、多くの設計では多層電流拡散方式を採用し、必要に応じて厚銅基板を用いることで、熱的な堅牢性と電流容量を向上させている。

電源、バッテリー、充電、アクセサリのPCB
ロボットの性能は安定した電力供給に大きく左右されます。電源ボードは、過渡現象下でもコンピューティングとセンサーの安定性を維持し、システムを障害から保護し、充電/ドッキングを可能にします。移動ロボットやロボットドッグは、歩行変化や加速イベントによって急激な負荷変動が生じるため、BMS(バッテリーマネジメントシステム)の要件がさらに厳しくなります。
ロボット工学で使用される電源およびバッテリーPCBの種類
- DC/DC電源ボード: フィルタリングと保護機能を備えたコンピューティング、ビジョン、センサー、通信用のポイントオブロードレギュレーター。
- 配電盤: ヒューズ付き出力、電流監視、コネクタ システム、および制御されたリターン パス。
- バッテリー管理ボード: 監視、保護、バランス調整、パック通信 バッテリー管理PCB.
- 充電およびドッキングボード: ドッキングコンタクト、検出回路、および非接触ソリューションなど ワイヤレス充電PCB.
ロボットと一緒に出荷されることが多いアクセサリおよび周辺ボード
- 充電ドックとアダプター: コンタクトボード、保護、およびインターフェース制御モジュール。
- リモートコントローラー/ティーチペンダント: UI 入力ボード、ディスプレイ/インジケーター ボード、堅牢なコネクタ インターフェイス。
- I/O拡張モジュール: 絶縁入力、リレー/ドライバ出力、および診断モニタリング。
- ゲートウェイ/インターフェースボード: ネットワーク フロント エンド、保護ネットワーク、配線ハーネス アダプタ。
これらの周囲の電子機器は、ロボット自体と同じ信頼性の期待値、つまり安定したコネクタ、予測可能な保護動作、バッチ間での再現可能な製造品質を満たす必要があります。
製造、組立、テスト、RFQチェックリスト
ロボット製品には、製造可能な設計と再現性の高い生産プロセスが求められます。Highleapは、PCB製造からPCB組立まで、ターンキー方式のPCB組立による統合的な調達とスケジュール管理を通じて、包括的な納品をサポートします。
ロボット工学にとって重要なPCBAプロセス制御
- ファインピッチSMT制御: BGA/QFN および高密度コントローラ向けの安定したペースト印刷とリフロー。
- 混合技術アセンブリ: 高電流コネクタおよび機械的ストレスのかかる部品用の SMT + スルーホール。
- 熱インターフェースの準備: ヒートシンク/パッドおよびキープアウトは、レイアウトと機械的制約に合わせて配置されます。
- 振動対応ビルド: 必要に応じてコネクタ強化戦略と適切な組み立て制御を実施します。
高い信頼性のための検査とテスト
- X線検査: BGA/QFNのはんだ接合部を検証する X線検査.
- ICT電気カバレッジ: コンポーネントとネットを検証する インサーキットテスト(ICT).
- 機能テスト(FCT): 最終使用行動を検証する PCB機能テスト.
迅速かつ正確な見積りのためのRFQチェックリスト
- PCBデータ: Gerber/ODB++、ドリル ファイル、基板の厚さ、銅の重量、インピーダンス ターゲット、およびスタックアップ要件。
- BOM: 製造元の部品番号、承認された代替部品、および追跡可能性を必要とする管理部品。
- 組み立てパッケージ: ピックアンドプレース ファイル、アセンブリ図、極性メモ、および特別なプロセス要件。
- プログラミングとテスト: ファームウェアのロード要件、ICT/FCT 要件、フィクスチャ、および受け入れ基準。
- 環境目標: 振動、温度範囲、デューティサイクル、および保護/コーティングの要件。
- 数量計画: 安定した調達とスケジュールのためのプロトタイプ数量、パイロット実行、および月次予測。

おすすめの投稿

高熱性能電子機器向けAlNセラミック基板メーカー
ハイラップ・エレクトロニクス社製・窒化アルミニウムセラミック基板…

OEM試作品および量産向けアルミナ基板製造
ハイラップ・エレクトロニクス · アルミナセラミック基板製造...
OEMおよびODM電子機器製造向けPCBアセンブリサプライヤー
HIGHLEAP ELECTRONICS · OEM / ODM PCBアセンブリサプライヤー
精密セラミック回路向けAl2O3セラミック基板メーカー
ハイラップ・エレクトロニクス社 · 酸化アルミニウムセラミック回路...
PCBの見積りを取得する方法
弊社が DFM/DFA 分析を実行し、レポートをお送りします。
当社のウェブサイトを通じてファイルを安全にアップロードできます。
見積もりを提供するには、以下の情報が必要です。
-
- Gerber、ODB++、または .pcb 仕様。
- 組み立てが必要な場合のBOMリスト
- 数量
- ターンタイム
PCB 製造に加えて、PCB 設計、PCBA (プリント回路基板アセンブリ)、ターンキー ソリューションなど、包括的な電子サービスも提供しています。試作、設計検証、コンポーネント調達、大量生産など、どのような支援が必要であっても、プロジェクトの成功を確実にするためにエンドツーエンドのサポートを提供します。PCBA サービスについては、BOM (部品表) と特定のアセンブリ手順をご提供ください。また、製造性とアセンブリのために設計を最適化する DFM/DFA 分析も提供しており、スムーズな生産プロセスを実現します。