
Jak wybierać pomiędzy różnymi typami siłowników

Rysunek 1. Typy siłowników
Siłowniki to serce każdej maszyny — przekształcają energię w kontrolowany ruch. Jednak każdy typ siłownika stawia inne wymagania elektryczne obwodowi, który go napędza. Niniejszy przewodnik omawia wszystkie główne typy siłowników, od podstaw, przez logikę ich doboru, po wymagania projektowe PCB, jakie każdy z nich stawia.
Spis treści
- Jak klasyfikowane są siłowniki: typ ruchu i źródło energii
- Typy siłowników elektrycznych: szczotkowe DC, BLDC, krokowe, serwo, liniowe i piezoelektryczne
- Siłowniki hydrauliczne i pneumatyczne: siła, prędkość i sterowanie
- Siłowniki specjalistyczne: elektromagnetyczne, SMA, termiczne i miękkie
- Typy siłowników w robotyce: ramiona przemysłowe, roboty współpracujące, roboty nożne i humanoidalne
- Jak typ siłownika wpływa na projekt PCB: moc, temperatura i ochrona
- Struktura wyboru siłownika i skrócony przewodnik
Firma Highleap Electronics produkuje i montuje płytki PCB sterujące siłownikami w automatyce przemysłowej, robotyce, urządzeniach medycznych i lotnictwie. Niniejszy poradnik został napisany z tej właśnie perspektywy: nie tylko o tym, czym jest każdy typ siłownika, ale także o tym, jakie wymagania stawia on elektronice sterującej – i dlaczego te wymagania wpływają na każdą decyzję dotyczącą liczby warstw, szerokości ścieżek i obwodu zabezpieczającego.
1. Klasyfikacja siłowników: typ ruchu i źródło energii
Siłownik to dowolne urządzenie, które przetwarza energię wejściową na kontrolowany ruch mechaniczny. Klasyfikacja przebiega wzdłuż dwóch niezależnych osi, które muszą być określone, aby precyzyjnie zdefiniować siłownik.
Typ ruchu opisuje wyjście geometryczne: siłowniki liniowe wytwarzają przemieszczenie prostoliniowe (pchanie/ciągnięcie/podnoszenie); siłowniki obrotowe wytwarzają obrót kątowy (moment obrotowy wokół osi); a siłowniki wieloosiowe lub kombinowane — takie jak siłowniki z cewką drgającą i stopnie platformowe Stewarta — wytwarzają ruch w więcej niż jednym wymiarze geometrycznym jednocześnie.
Źródło energii determinuje gęstość mocy, sterowalność, wymagania infrastrukturalne i charakter interfejsu elektronicznego.
| Źródło energii | Gęstość mocy | Precyzja | Potrzebna infrastruktura | Typowy zakres siły |
|---|---|---|---|---|
| elektryczny | Średni | Doskonały | Zasilacz + płytka PCB sterownika | mN – dziesiątki kN |
| Hydrauliczny | Bardzo wysoka | Dobry (z zaworem serwo) | Pompa, zbiornik, uszczelki, zawory | kN – MN |
| Pneumatyka | Średni wzrost | Umiarkowany | Sprężarka, dystrybucja, zawory | N – dziesiątki kN |
| Piezoelektryczny | Bardzo wysoki (krótki skok) | Poziom nanometrowy | Płytka PCB wzmacniacza wysokonapięciowego | N – kN |
| Termiczne / SMA | Niski | Ograniczony | Grzałka lub sterownik prądu | µN – N |
Przecięcie się rodzaju ruchu i źródła energii definiuje siłownik. Hydrauliczny siłownik obrotowy i elektryczny siłownik liniowy to zasadniczo różne urządzenia, wymagające innej elektroniki sterującej, innej analizy trybu awaryjnego i innej architektury PCB – a mimo to oba mieszczą się pod jedną etykietą „siłownik”. Poniższe sekcje opisują każdą kategorię od strony technicznej.
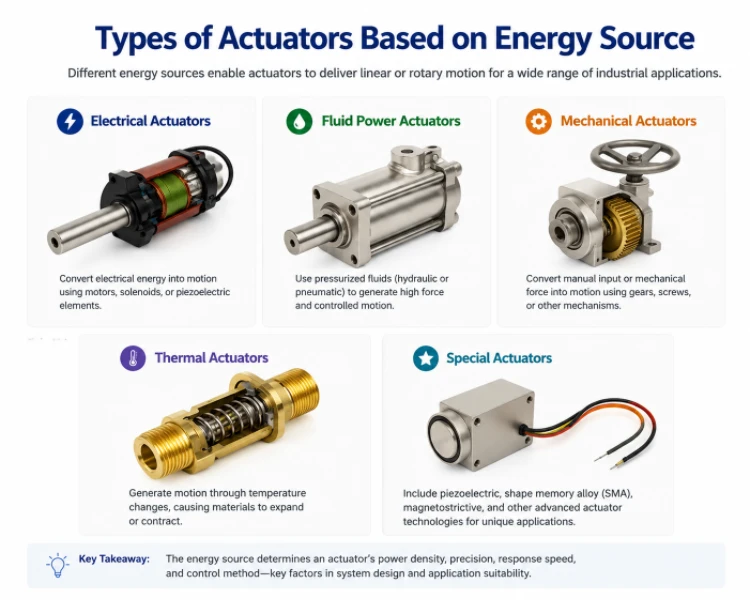
Rysunek 2. Siłowniki podzielone według źródła energii, w tym siłowniki elektryczne, płynne, mechaniczne, termiczne i specjalne
2. Typy siłowników elektrycznych: szczotkowe DC, BLDC, krokowe, serwo, liniowe i piezoelektryczne
Siłowniki elektryczne dominują we współczesnej automatyce i robotyce, ponieważ nie wymagają infrastruktury płynów i łączą się bezpośrednio z cyfrowymi systemami sterowania. Podkategorie te różnią się znacząco pod względem architektury sterowania, wymagań dotyczących sprzężenia zwrotnego oraz wymagań stawianych płytce PCB sterownika.
Szczotkowane silniki prądu stałego
Silniki prądu stałego ze szczotkami przetwarzają energię elektryczną na ruch obrotowy za pomocą szczotek węglowych stykających się z segmentowym pierścieniem komutatora, który zmienia kierunek prądu w uzwojeniach wirnika, aby utrzymać jednokierunkowy moment obrotowy. Moment obrotowy jest proporcjonalny do prądu twornika (T = K t × I a ); prędkość jest regulowana napięciem twornika pomniejszonym o siłę elektromotoryczną (SEM). Liniowa zależność prędkości od momentu obrotowego sprawia, że cykl pracy PWM jest bezpośrednim sygnałem sterującym prędkością — prostym mechanicznie i nieskomplikowanym elektronicznie. Sprawność wynosi 70–85%; zużycie szczotek ogranicza żywotność, zazwyczaj 500–2,000 godzin pracy ciągłej.
Wymagania dotyczące płytki PCB sterownika: topologia mostka H (L298N, DRV8833 lub dyskretny mostek H MOSFET dla prądów powyżej 5 A), modulacja PWM z mikrokontrolera, pomiar prądu za pomocą rezystora bocznikowego. Iskrzenie komutacyjne generuje szerokopasmowe zakłócenia elektromagnetyczne (EMI) — kondensator ceramiczny 100 nF na każdym zacisku silnika oraz dławik sygnału wspólnego na przewodach silnika to minimalne zabezpieczenie. Zastosowania: elektryczne szyby, elektronarzędzia, napędy przenośników taśmowych, urządzenia konsumenckie, tania automatyka przemysłowa.
Silniki prądu stałego bezszczotkowe (BLDC)
Silniki BLDC zastępują komutację mechaniczną przełączaniem elektronicznym — wirnik posiada magnesy trwałe; trzy fazy stojana są zasilane sekwencyjnie przez płytkę drukowaną sterownika na podstawie położenia wirnika z czujników Halla lub bezczujnikowej detekcji siły elektromotorycznej (SEM). Sterowanie zorientowane polowo (FOC) rozkłada prąd stojana na składowe generujące moment obrotowy (Iq ) i strumień magnetyczny (Id ) , umożliwiając płynną pracę przy niskich prędkościach i maksymalną sprawność (85–95%). Silniki BLDC oferują wyższą gęstość mocy, dłuższą żywotność i niższy poziom hałasu niż ich odpowiedniki szczotkowe.
Wymagania dotyczące płytki PCB sterownika: falownik trójfazowy (sześć tranzystorów MOSFET lub IGBT), sterowniki bramek z układami bootstrapowymi (np. TI DRV835x, Infineon 6EDL), wzmacniacze pomiaru prądu na każdej fazie, algorytm FOC działający na procesorze DSP lub mikrokontrolerze z dedykowanym układem PWM. Układ płytki PCB musi minimalizować pętlę prądu przełączania — krótkie ścieżki bramek, kondensator bootstrapowy umieszczony w odległości 5 mm od sterownika bramek, boczniki prądowe fazowe w ścieżce niskonapięciowej. Zastosowania: silniki pojazdów elektrycznych, drony, sprężarki HVAC, serwonapędy przemysłowe, przeguby robotów, pompy medyczne.
Nasze możliwości produkcji płytek PCB obsługują gęste układy wielowarstwowe i ścisłą kontrolę impedancji, jakich wymagają serwonapędy BLDC.
Silniki krokowe
Silniki krokowe dzielą pełny obrót na dyskretne kroki – 200 kroków na obrót (1.8° na krok) to standard w przypadku hybrydowych silników krokowych. Każdy krok jest sterowany poprzez wzbudzenie określonej kombinacji faz stojana; wirnik ustawia się w linii z powstałym polem magnetycznym i utrzymuje je. Do sterowania w pętli otwartej nie jest potrzebny enkoder położenia, co sprawia, że silniki krokowe są opłacalne w drukarkach 3D, maszynach CNC i automatyce laboratoryjnej. Mikrokrok (½, ¼, 1/16, 1/32 kroku) zapewnia płynniejszy ruch poprzez proporcjonalne rozdzielanie prądu między dwie fazy jednocześnie, kosztem pewnego momentu podtrzymującego.
Krytycznym ograniczeniem jest rezonans: przy pewnych częstotliwościach kroków energia wejściowa synchronizuje się z rezonansem mechanicznym, powodując utratę kroków i nieprzewidywalne zachowanie. Antyrezonansowy procesor DSP w sterownikach Trinamic serii TMC kompensuje to w oprogramowaniu układowym. Moment obrotowy również gwałtownie spada powyżej częstotliwości granicznej, dlatego układy krokowe są ograniczone do umiarkowanych prędkości (zwykle poniżej 1,000 obr./min dla uzyskania odpowiedniego momentu obrotowego).
Wymagania dotyczące płytki PCB sterownika: sterowanie prądem stałym z mikrokontrolera (A4988, DRV8825, TMC2209), kierunek i impuls krokowy z mikrokontrolera, rezystory pomiaru prądu cewki. Układy scalone sterownika silnika krokowego rozpraszają znaczną ilość ciepła nawet w stanie spoczynku — wlewanie miedzi pod płytkę termiczną i przelotki termiczne do płaszczyzn wewnętrznych nie jest opcjonalne. Zastosowania: drukarki 3D, frezarki CNC, maszyny typu pick-and-place, systemy obrotu/pochylenia kamer, maszyny tekstylne.
Silniki serwo
Serwomechanizm nie jest rodzajem silnika, lecz architekturą sterowania – systemem sterowania położeniem w pętli zamkniętej, łączącym dowolny silnik (szczotkowy prądu stałego, BLDC lub synchroniczny prądu przemiennego) z enkoderem położenia i regulatorem sprzężenia zwrotnego. Serwomechanizm definiuje pętla: sygnał wyjściowy enkodera, w porównaniu z sygnałem sterującym położeniem, steruje regulatorem PID lub regulatorem kaskadowym, który przekazuje sygnał sterujący do stopnia mocy. Przemysłowe systemy serwomechanizmów osiągają pasmo przenoszenia 100–1,000 Hz i dokładność pozycjonowania ±0.01 mm lub lepszą z 24-bitowymi enkoderami absolutnymi (protokoły Hiperface, EnDat, BiSS-C).
Wymagania dotyczące płytki PCB sterownika: Ten sam trójfazowy falownik BLDC, co powyżej, plus interfejs enkodera (dekoder kwadraturowy lub SPI/BiSS dla wartości bezwzględnych), przetworniki analogowo-cyfrowe z czujnikiem prądu oraz procesor DSP/FPGA implementujący algorytm sterowania. Serwonapędy przemysłowe posiadają interfejs EtherCAT lub PROFINET, funkcję bezpiecznego wyłączania momentu obrotowego (STO) zgodną z normą IEC 61508 SIL 2 oraz rozbudowane monitorowanie błędów. Serwonapędy hobbystyczne wykorzystują prostszy interfejs: 50 Hz PWM, szerokość impulsu 1–2 ms, ustala pozycję. Zastosowania: przeguby robotów przemysłowych, osie CNC, obróbka płytek półprzewodnikowych, powierzchnie sterowe, wtryskarki.
W przypadku płytek PCB do serwonapędów wymagających kontrolowanego trasowania par różnicowych i układu o mieszanym sygnale zabezpieczonego przed zakłóceniami EMI zapoznaj się z naszymi możliwościami projektowania i produkcji płytek PCB o wysokiej częstotliwości .
Siłowniki liniowe elektryczne
Liniowe siłowniki elektryczne przekształcają ruch obrotowy silnika na przemieszczenie liniowe za pomocą śruby pociągowej, śruby kulowej, przekładni zębatej lub pasowej — lub wykorzystują bezpośrednio silnik liniowy. Śruby pociągowe (z gwintem trapezowym) są samohamowne i ekonomiczne; śruby kulowe są wyposażone w łożyska kulkowe obiegowe, co zapewnia mniejsze tarcie, wyższą wydajność i mniejszy luz. Silniki liniowe całkowicie eliminują przekładnię mechaniczną, osiągając najwyższe przyspieszenie i zerowy luz, kosztem konieczności kodowania położenia na całej długości skoku i większego zapotrzebowania na moc elektroniki.
Krytyczne parametry konstrukcyjne: skok, siła szczytowa i ciągła, prędkość, współczynnik wypełnienia, możliwość cofania (niezbędne dla bezpieczeństwa w zastosowaniach wymagających współpracy człowieka z człowiekiem), stopień ochrony IP oraz protokół komunikacyjny (RS-485, CANbus, EtherCAT dla urządzeń przemysłowych). Wyłączniki krańcowe – normalnie zamknięte na wejściu PCB w celu zapewnienia bezpieczeństwa – wyznaczają mechaniczne granice ruchu. Monitorowanie prądu umożliwia zarówno ochronę przed przeciążeniem, jak i kontrolę siły w zastosowaniach z zamkniętą pętlą. Zastosowania: stanowiska robocze z regulacją wysokości, łóżka szpitalne, trackery słoneczne, prasy przemysłowe, siłowniki zaworów, wtórne układy sterowania lotem w samolotach.
Siłowniki piezoelektryczne
Siłowniki piezoelektryczne wykorzystują odwrotny efekt piezoelektryczny w ceramice PZT (cyrkonianowo-tytanianowo-ołowiowej): przyłożone pole elektryczne powoduje rozszerzanie się lub kurczenie sieci krystalicznej. Stos cienkich dysków PZT o zmiennej polaryzacji kumuluje naprężenie – stos o średnicy 40 mm zasilany napięciem 150 V generuje przemieszczenie o około 60 µm, przy czym siły blokujące wynoszą kilka kiloniutonów. Czas reakcji mieści się w zakresie mikrosekund; rozdzielczość jest teoretycznie nieograniczona (subnanometr przy sterowaniu w trybie ładowania). Dwoma kluczowymi ograniczeniami są mały skok bez wzmocnienia mechanicznego oraz histereza (przemieszczenie opóźnia się o 10–15%) względem napięcia, co wymaga kompensacji w zastosowaniach precyzyjnych.
Wymagania dotyczące płytki PCB sterownika: Wzmacniacz wysokonapięciowy (0–150 V lub ±200 V), wysoki prąd wyjściowy do ładowania obciążenia pojemnościowego (100 nF do 100 µF). OPA454, OPA541 lub dedykowane układy sterownika piezoelektrycznego. Sterowanie w trybie ładowania, a nie napięciowym, minimalizuje histerezę w najbardziej wymagających zastosowaniach. Izolacja galwaniczna płytki PCB między stopniem wzmacniacza wysokiego napięcia a obwodami logicznymi/komunikacyjnymi jest obowiązkowa zarówno ze względu na bezpieczeństwo, jak i odporność na zakłócenia. Zastosowania: stopnie litografii półprzewodnikowej, skanery AFM, wtryskiwacze paliwa, przetworniki ultradźwiękowe, systemy izolacji wibracyjnej, precyzyjne sterowanie zaworami.
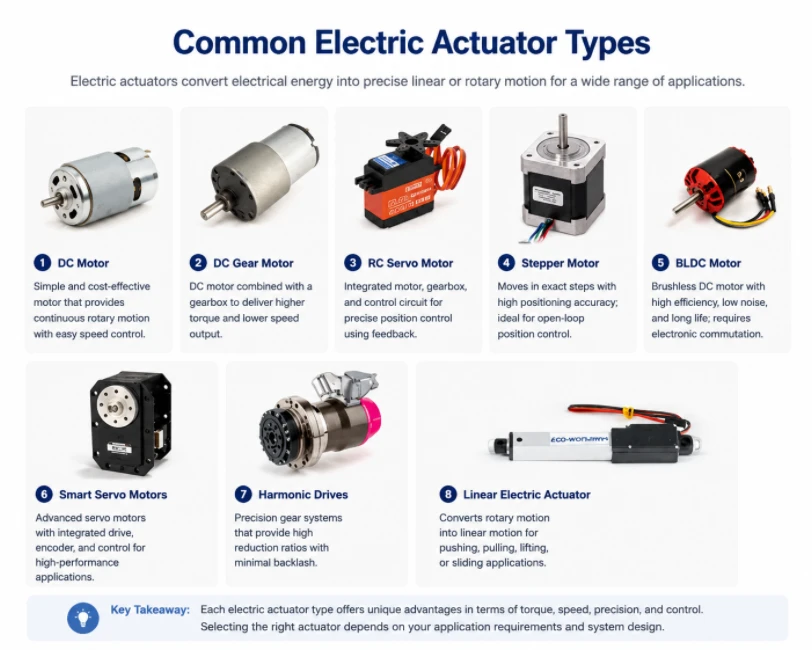
Rysunek 3. Różne typy siłowników elektrycznych, w tym siłowniki prądu stałego, przekładniowe prądu stałego, krokowe, serwo, bezszczotkowe, serwo inteligentne, harmoniczne i liniowe
3. Siłowniki hydrauliczne i pneumatyczne: siła, prędkość i sterowanie
Siłowniki hydrauliczne i pneumatyczne generują siłę za pomocą sprężonego płynu działającego na tłok lub łopatkę. Działają one na tej samej zasadzie (ciśnienie × powierzchnia = siła), ale różnią się znacząco zakresem ciśnienia, ściśliwością i zastosowaniem.
Siłowniki hydrauliczne
Układy hydrauliczne pracują pod ciśnieniem 100–700 barów (1,450–10 000 psi), wytwarzając siły, których nie osiąga żaden siłownik elektryczny o porównywalnej wielkości. Siłownik o średnicy 100 mm pod ciśnieniem 350 barów generuje siłę około 274 kN – ponad 27 ton. Taka gęstość siły sprawia, że układ hydrauliczny jest jedynym racjonalnym wyborem w sprzęcie budowlanym, prasach kuźniczych, sterach okrętowych i głównych układach sterowania lotem samolotów.
Liniowe siłowniki hydrauliczne (jednostronnego lub dwustronnego działania) oraz obrotowe silniki hydrauliczne to dwie podstawowe formy. Precyzyjna kontrola położenia wymaga elektrohydraulicznych serwozaworów (EHSV) lub proporcjonalnych zaworów kierunkowych, które przetwarzają sygnał sterujący ±10 V lub 4–20 mA z płytki sterującej na proporcjonalne przesunięcie suwaka, a tym samym proporcjonalny przepływ do siłownika. Pasma przenoszenia serwozaworów sięgają 50–200 Hz, co sprawia, że hydrauliczna kontrola położenia w pętli zamkniętej jest realna w symulatorach lotu, aktywnych zawieszeniach pojazdów i prasach przemysłowych.
Rola płytki PCB w układach hydraulicznych: Sterownik PCB nie zasila siłownika, lecz steruje zaworem. Wyjścia: pętla prądowa 4–20 mA lub sygnał różnicowy ±10 V do serwozaworów; sygnał PWM do elektrozaworów proporcjonalnych ze sprzężeniem zwrotnym od pomiaru prądu. Sprzężenie zwrotne położenia z czujników LVDT wymaga precyzyjnego wzmocnienia różnicowego i filtrowania dolnoprzepustowego na płytce PCB. Sterowniki elektrozaworów wykorzystują układy półmostkowe z regulacją prądu choppera — dioda gasząca musi być dostosowana do napięcia impulsu indukcyjnego cewki, które może osiągnąć 5–10-krotność napięcia zasilania przy wyłączeniu bez zacisku.
Siłowniki pneumatyczne
Siłowniki pneumatyczne wykorzystują sprężone powietrze o ciśnieniu 4–10 barów. Niższe ciśnienie niż w układach hydraulicznych oznacza mniejszą siłę na jednostkę powierzchni – ale powietrze jest czyste, sprężalne (co zapewnia naturalną podatność) i bezpieczne w środowiskach spożywczych i farmaceutycznych, gdzie zanieczyszczenie oleju hydraulicznego jest niedopuszczalne. Układy pneumatyczne charakteryzują się szybkim działaniem (reakcja zaworu w milisekundach) i prostą mechanicznie konstrukcją.
Standardowe typy obejmują cylindry jednostronnego działania (z powrotem sprężynowym), cylindry dwustronnego działania (z obu stron doprowadzone powietrze), cylindry beztłoczyskowe (z wózkiem na korpusie cylindra w zastosowaniach o długim skoku i niskim ryzyku wyboczenia) oraz siłowniki obrotowe z mechanizmem zębatkowym do obsługi zaworów ćwierćobrotowych. Proporcjonalne sterowanie pneumatyczne – osiąganie pozycji innych niż całkowicie otwarte lub całkowicie zamknięte – wymaga elektropneumatycznych zaworów proporcjonalnych i sprzężenia zwrotnego położenia, ale sprężalność powietrza sprawia, że precyzyjne pozycjonowanie jest z natury trudniejsze niż w przypadku sterowania serwomechanizmami elektrycznymi lub hydraulicznymi.
Rola PCB w układach pneumatycznych: sterownik elektrozaworu (cewka 24 V DC, wyjście MOSFET, dioda gasząca). Dla zaworów proporcjonalnych: wyjście sterujące 4–20 mA lub 0–10 V. Dla pozycjonerów elektropneumatycznych z zamkniętą pętlą: pętla PID mikrokontrolera z wyjściem przetwornika I/P i sprzężeniem zwrotnym położenia potencjometru lub LVDT.
Hydrauliczne, pneumatyczne i elektryczne: macierz decyzyjna
| Kryterium | elektryczny | Pneumatyka | Hydrauliczny |
|---|---|---|---|
| Maksymalna siła (porównywalny rozmiar) | Średnio zaawansowany | Średni | Bardzo wysoka |
| Precyzja pozycjonowania | Doskonały | Umiarkowany | Dobry (zawór serwo) |
| Szybkość odpowiedzi | Dobrze – Doskonale | Bardzo szybki (włącz/wyłącz) | Szybko (zawór serwo) |
| Efektywności energetycznej | 80-95% | ~10% (straty kompresji) | ~60–75% |
| Złożoność instalacji | Niski | Średni | Wysoki |
| Złożoność sterownika PCB | Wysoki | Niski | Średni |
W przypadku nowych instalacji poniżej 20 kN, gdzie nie ma jeszcze infrastruktury, całkowity koszt instalacji prawie zawsze przemawia za napędem elektrycznym. Powyżej tego progu w przemyśle ciężkim racjonalnym wyborem pozostaje napęd hydrauliczny — kosztem jest infrastruktura, a nie sam siłownik.
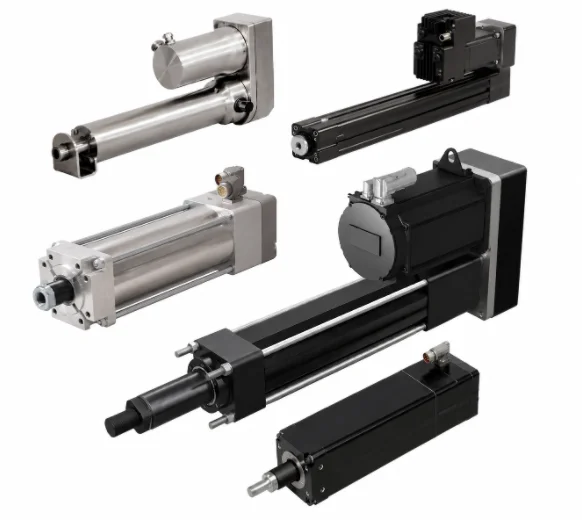
Rysunek 4. Siłowniki hydrauliczne i pneumatyczne
4. Siłowniki specjalistyczne: elektromagnetyczne, SMA, termiczne i miękkie
Różne typy siłowników zajmują określone nisze, w których powszechnie stosowane rozwiązania elektryczne, hydrauliczne lub pneumatyczne są niepraktyczne ze względu na rozmiar, wagę, biokompatybilność lub ograniczenia związane ze środowiskiem pracy.
Siłowniki elektromagnetyczne
Solenoid generuje siłę liniową, wciągając ferromagnetyczny tłok do cewki podczas przepływu prądu. Siła jest w przybliżeniu proporcjonalna do kwadratu natężenia prądu i odwrotnie proporcjonalna do kwadratu szczeliny powietrznej – generując dużą siłę przy krótkim skoku, ale gwałtownie malejącą wraz ze wzrostem szczeliny. Typowy skok: 1–25 mm. Solenoidy bistabilne wykorzystują magnes trwały do utrzymania jednej z dwóch stabilnych pozycji bez ciągłego zasilania; do zmiany stanu potrzebny jest jedynie impuls prądu, co czyni je idealnymi do zastosowań zasilanych bateryjnie lub o niskim współczynniku wypełnienia.
Uwaga dotycząca sterownika PCB: Cewka elektromagnesu magazynuje energię w postaci cewki indukcyjnej. Po otwarciu styku, energia ta musi gdzieś zostać odprowadzona — bez diody gaszącej lub zacisku TVS, skok napięcia zniszczy tranzystor przełączający w ciągu pierwszych kilku cykli. W przypadku elektromagnesów proporcjonalnych (hydraulicznych zaworów proporcjonalnych), modulacja PWM o częstotliwości 100–1,000 Hz ze sterowaniem prądem w pętli zamkniętej pozwala na osiągnięcie pośrednich pozycji siły. Zastosowania: zamki w drzwiach, wtryskiwacze paliwa, sterowniki cewek przekaźników, pneumatyczne piloty zaworów, hamulce elektromagnetyczne.
Siłowniki ze stopu z pamięcią kształtu (SMA)
Drut SMA z nitinolu (niklowo-tytanowego) kurczy się o 4–8% swojej długości po podgrzaniu powyżej temperatury przemiany austenitycznej (zwykle 40–90°C, w zależności od składu). Standardową metodą sterowania jest nagrzewanie rezystancyjne kontrolowanym prądem. Naprężenie generowane podczas przemiany fazowej osiąga 200 MPa – znacznie przekraczając wartość mięśni biologicznych (~0.3 MPa) – w drucie bez ruchomych części, magnesów i zakłóceń elektromagnetycznych. Ograniczeniem jest częstotliwość cykli: chłodzenie odbywa się powoli, zazwyczaj z częstotliwością 0.1–2 Hz w powietrzu, co znacznie poprawia się w przypadku wymuszonej konwekcji lub chłodzenia termoelektrycznego.
Płytka PCB zapewnia sterownik prądu stałego z monitorowaniem rezystancji, umożliwiając sterowanie w pętli zamkniętej (rezystancja nitinolu zmienia się o 15–25% podczas przejścia fazowego i dlatego może służyć jako wskaźnik położenia). Zastosowania: małoinwazyjne narzędzia chirurgiczne, aktywne końcówki endoskopów, stenty naczyniowe, zatrzaski do rozkładania satelitów, urządzenia z haptycznym sprzężeniem zwrotnym, chwytaki robotyczne w środowiskach MRI.
Siłowniki termiczne
Bimetaliczne siłowniki termiczne wykorzystują różnicę rozszerzalności cieplnej dwóch połączonych metali, aby wytworzyć ruch zginający podczas ogrzewania. Siłowniki z silnikiem woskowym wykorzystują rozszerzalność objętościową wosku zmiennofazowego do popychania tłoka — generując znaczną siłę (dziesiątki do setek niutonów) bez konieczności zasilania elektrycznego w wersjach całkowicie pasywnych. Prostota i niezawodność silników woskowych sprawiają, że są one standardem w termostatach chłodzenia silników samochodowych i kolektorach ogrzewania podłogowego. Wersje z ogrzewaniem elektrycznym posiadają grzałkę rezystancyjną do aktywnej kontroli; płytka PCB sterownika dostarcza jedynie regulowany prąd do grzałki i sprzężenie zwrotne temperatury z termistora lub termopary.
Polimer elektroaktywny (EAP) i siłowniki miękkie
Siłowniki z elastomeru dielektrycznego (DEA) składają się z elastycznej folii elastomerowej umieszczonej pomiędzy dwiema elastycznymi warstwami elektrod. Przyłożenie napięcia 1–5 kV przyciąga elektrody do siebie, ściskając elastomer bocznie – generując naprężenia do 380%, znacznie przekraczające możliwości jakiegokolwiek sztywnego materiału siłownika. Siłowniki z kompozytu polimerowo-metalowego (IPMC) uginają się pod wpływem napięcia 1–5 V, gdy jony hydratyzowane migrują pod wpływem pola elektrycznego, powodując różnicowe pęcznienie. Oba typy są miękkie, ciche, lekkie i biokompatybilne – to właściwy wybór dla przenośnych urządzeń haptycznych, miękkich chwytaków robotycznych, protez rąk i robotów podwodnych, gdzie sztywne siłowniki nie mogą dostosować się do nierównych powierzchni.
Płytki PCB sterowników DEA wymagają generowania wysokiego napięcia (przetwornica podwyższająca napięcie i mnożnik napięcia) z precyzyjną regulacją. Sterowniki IPMC wymagają jedynie sterowania prądem niskiego napięcia, ale muszą uwzględniać nietypową charakterystykę impedancji jonomeru. Oba te rozwiązania wiążą się ze specjalistycznymi wyzwaniami w projektowaniu płytek PCB. W przypadku złożonych płytek wielowarstwowych do tych zastosowań, nasza kompleksowa usługa montażu PCB obejmuje pozyskiwanie komponentów, montaż SMT i walidację funkcjonalną w ramach jednego procesu roboczego.
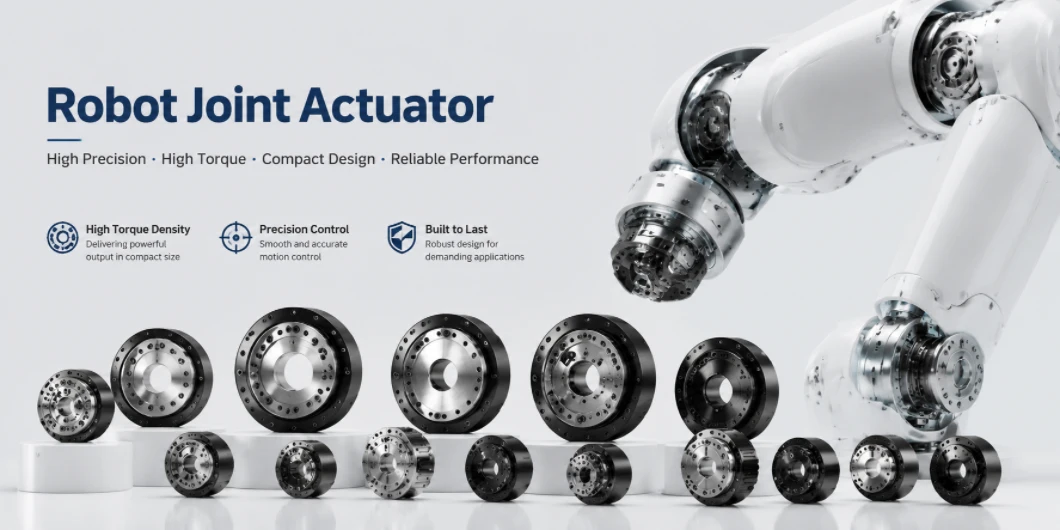
Rysunek 5. Siłowniki przegubowe robotów przemysłowych, współpracujących, nożnych i humanoidalnych, przedstawiające różne rozmiary i zakresy momentu obrotowego
5. Typy siłowników w robotyce: ramiona przemysłowe, roboty współpracujące, roboty nożne i humanoidalne
Robotyka to dziedzina zastosowań, która jednocześnie stawia najwyższe wymagania wszystkim właściwościom siłowników: wysoki stosunek momentu obrotowego do masy, dużą przepustowość, dokładność pozycjonowania, możliwość cofania się dla bezpiecznej interakcji z człowiekiem, długi cykl pracy i ścisłą integrację z elektroniką – wszystko to w pakiecie, który musi posiadać własną moc i moc obliczeniową. Żaden typ siłownika nie spełnia wszystkich tych wymagań jednocześnie. Właśnie dlatego różne kategorie robotów zbiegły się w oparciu o różne architektury siłowników i dlaczego branża robotyki w ciągu ostatniej dekady napędzała więcej innowacji w dziedzinie siłowników niż jakakolwiek inna dziedzina.
Ramiona robotów przemysłowych: precyzja i powtarzalność
Sześcioosiowe ramiona przegubowe (FANUC, KUKA, ABB, Yaskawa) stawiają na pierwszym miejscu powtarzalność — typowa specyfikacja to ±0.02 mm w punkcie środkowym narzędzia. Każdy przegub wykorzystuje serwosilnik BLDC sprzężony z reduktorem z napędem harmonicznym (przekładnia falowa) o przełożeniu 80:1–160:1. Napędy harmoniczne zapewniają zerowy luz w kompaktowej obudowie — co jest niezbędne dla powtarzalności. Absolutne enkodery wieloobrotowe (rozdzielczość 24–28 bitów, protokół EnDat lub BiSS-C) zamykają pętlę pozycjonowania. Płytka PCB serwonapędu dla każdej osi realizuje sterowanie prądem z częstotliwością 4–32 kHz, sterowanie prędkością z częstotliwością 1–4 kHz i sterowanie położeniem z częstotliwością 250 Hz–2 kHz. Magistrala fieldbus EtherCAT lub PROFINET łączy płytki PCB napędu ze sterownikiem robota, co wymaga specjalnego układu PHY/MAC i starannej konstrukcji EMC, aby zapobiec zakłóceniom komunikacji fieldbus przez szum przełączania.
Roboty współpracujące (Coboty): świadomość siły i bezpieczny kontakt
Coboty (seria Universal Robots UR, FANUC CRX, ABB GoFa) dodają czujnik momentu obrotowego do konfiguracji serwosilnika i napędu harmonicznego. Przetwornik momentu obrotowego z czujnikiem tensometrycznym na kołnierzu wyjściowym stawu lub estymacja momentu obrotowego oparta na prądzie silnika wykrywa nieoczekiwany kontakt w ciągu jednego cyklu sterowania – zatrzymując ruch, zanim siła przyłożona do człowieka przekroczy 80 N (limit mocy i siły określony w normie ISO/TS 15066). Niektóre konstrukcje wykorzystują szeregowe siłowniki sprężyste (SEA), w których skalibrowana sprężyna między wyjściem przekładni a łącznikiem robota przekształca ugięcie (mierzone przez enkoder) na siłę – z natury podatną na zmiany bez oddzielnego czujnika.
Wspólna płytka PCB robota współpracującego musi implementować wzbudzanie mostkiem Wheatstone'a, różnicowe kondycjonowanie sygnału z SNR powyżej 80 dB, próbkowanie przetwornika ADC z częstotliwością 1–10 kHz w celu uzyskania sprzężenia zwrotnego momentu obrotowego oraz dwukanałowe monitorowanie bezpieczeństwa zgodnie z normą ISO 13849 PLd lub PLe — ścieżka monitorowania momentu obrotowego krytycznego dla bezpieczeństwa musi być fizycznie niezależna od głównej ścieżki sterowania ruchem.
Roboty z nogami: napęd quasi-bezpośredni zmienia zasady gry
Czworonogi (Boston Dynamics Spot, MIT Cheetah, ANYmal) i dwunożne roboty biegowe uczyniły z napędu quasi-bezpośredniego (QDD) innowację definiującą siłowniki ostatniej dekady. Siłowniki QDD wykorzystują bardzo niskie przełożenia (1:1–9:1) z silnikami BLDC o wysokiej gęstości momentu obrotowego, nawiniętymi specjalnie w tym celu. Rezultatem jest przegub o dużej odporności na ruch wsteczny – siły uderzenia w podłoże przechodzą przez przegub bez jego uszkodzenia, a noga może absorbować i oddawać energię jak sprężyna. Tradycyjne napędy harmoniczne o wysokim przełożeniu nie są w stanie tego zrobić: przekładnia jest samoblokująca, więc cała energia uderzenia musi być absorbowana przez sztywną konstrukcję.
Kompromis: złącza QDD nie są w stanie utrzymać pozycji wbrew grawitacji bez ciągłego prądu silnika i wymagają większych prądów fazowych (a tym samym większej elektroniki mocy) niż równoważne napędy o wysokim przełożeniu. Płytka drukowana sterownika musi obsługiwać prądy szczytowe 30–100 A przy napięciu 24–48 V w kompaktowej, energooszczędnej obudowie zintegrowanej bezpośrednio z obudową złącza robota. Nasza produkcja ciężkich miedzianych płytek drukowanych (do 10 uncji miedzi) bezpośrednio spełnia to wymaganie.
| Kategoria robota | Typ siłownika głównego | Przełożenie | Kluczowe wymaganie | Przykładowa platforma |
|---|---|---|---|---|
| Ramię przemysłowe (6-osiowe) | Serwo BLDC + napęd harmoniczny | 80:1 – 160:1 | Brak luzów, powtarzalność ±0.02 mm | FANUC M-20, KUKA KR10 |
| Robot współpracujący | Serwo BLDC + czujnik momentu obrotowego / SEA | 100:1 – 200:1 | Czujnik siły nacisku, ISO 13849 PLd | UR10e, ABB GoFa |
| Nożny / czworonożny | QDD BLDC (niski współczynnik) | 1:1 – 9:1 | Możliwość cofania, pochłanianie uderzeń | Spot, ANYmal, Gepard |
| Humanoidalny robot | QDD + SEA + liniowy (mieszany) | Mieszane stawowo | Zręczność, zgodność, efektywność energetyczna | Tesla Optimus, Rysunek 02, Atlas |
| Robot chirurgiczny | Napędzany kablem + piezoelektryczny | N / A | Precyzyjne, bezpieczne dla MRI, sprzężenie zwrotne siły | da Vinci, Stryker Mako |
| Miękki chwytak robotyczny | Pneumatyczne (miękkie) / SMA / EAP | N / A | Zgodność, delikatne chwytanie | Soft Robotics mGrip |
Roboty humanoidalne: najtrudniejszy problem z siłownikami
Humanoidy (Tesla Optimus, Figure 02, Agility Digit, Boston Dynamics Atlas) wymagają 20–40 stopni swobody w ciele, które posiada własne zasilanie, moc obliczeniową i czujniki. Żaden pojedynczy typ siłownika nie spełnia wszystkich wymagań dotyczących stawów. Obecne architektury humanoidalne łączą: siłowniki QDD BLDC w biodrach, kolanach i kostkach do poruszania się; mniejsze siłowniki serwomechanizmów z napędem harmonicznym w barkach i łokciach do manipulacji; napędzane linkami lub miniaturowe siłowniki serwomechanizmów w palcach dla zręczności; oraz liniowe siłowniki elektryczne w kręgosłupie i tułowiu dla mobilności tułowia.
Płytki PCB sterowników wewnątrz przegubu humanoidalnego reprezentują jedne z najbardziej wymagających podzespołów elektronicznych produkowanych obecnie na rynku: wysoka gęstość prądu (szczyt 30–100 A) przy minimalnej objętości, wielokanałowy pomiar prądu z rozdzielczością mikrosekundową, komunikacja EtherCAT lub CAN FD w czasie rzeczywistym, zarządzanie temperaturą w szczelnej obudowie w temperaturze otoczenia 85°C oraz certyfikat bezpieczeństwa funkcjonalnego zgodnie z normą IEC 62061. Magnetyczne enkodery absolutne (AS5047, MA702) zastąpiły enkodery optyczne w większości przegubów humanoidalnych — mniejsze, zużywające mniej energii, bardziej odporne na wibracje i obecnie dostępne w cenie poniżej 1 USD w przeliczeniu na masę.
Szersza rewolucja w sprzęcie robotycznym od 2020 roku była możliwa głównie dzięki trzem postępom na poziomie PCB: szerokopasmowym półprzewodnikom mocy GaN i SiC, umożliwiającym wyższe częstotliwości przełączania przy niższych stratach w mniejszych obudowach; enkoderom magnetycznym o wysokiej rozdzielczości i niskim poborze mocy w cenach rynkowych; oraz zaawansowanym materiałom termoprzewodzącym i wypełnionym miedzią matrycom przelotek termicznych, umożliwiającym większą moc przy mniejszych rozmiarach płytek PCB sterowników. Dla firm robotyki opracowujących te systemy, nasza usługa prototypowania PCB wspiera szybką iterację od projektu do przetestowanego sprzętu. Gęste ścieżki BGA dla układów ASIC w robotach są objęte naszą ofertą montażu PCB BGA.
6. Jak typ siłownika wpływa na projekt PCB: moc, temperatura i ochrona
Typ siłownika stanowi główne ograniczenie płytki PCB sterownika. Nie jest to preferencja, lecz zależność fizyczna. Poniższa tabela podsumowuje implikacje architektoniczne dla poszczególnych typów siłowników. Każdy element w tej tabeli ma bezpośredni wpływ na liczbę warstw, masę miedzi, dobór komponentów i topologię obwodu zabezpieczającego.
| Typ siłownika | Topologia sterownika | Krytyczne wymagania dotyczące projektu PCB | Obwody ochronne |
|---|---|---|---|
| Szczotkowany silnik prądu stałego | Mostek H + PWM | Ślady wysokiego prądu, odsprzęganie EMI silnika na zaciskach | Diody wolnobiegowe, nadprądowe, odwrotna polaryzacja |
| Silnik BLDC | Falownik 3-fazowy + FOC | Minimalny obszar pętli przełączającej, rozmieszczenie kondensatora bootstrapowego, wykrywanie prądu różnicowego | Blokada UV, zapobieganie przebijaniu, wyłączanie termiczne |
| Silnik krokowy | Siekacz o stałym prądzie | Miedź termiczna zalewana pod układem scalonym sterownika, dokładność rezystora zadającego prąd | Blokada nadprądowa, termiczna, podnapięciowa/przepięciowa VM |
| Serwo (przemysłowe) | BLDC + interfejs enkodera + DSP | Trasowanie enkodera różnicowego, układ ADC, izolowana magistrala PHY | Funkcja STO (IEC 61508 SIL 2), wykrywanie błędów enkodera |
| Piezoelektryczny | Wzmacniacz wysokiego napięcia (0–150 V / ±200 V) | Izolacja wysokiego napięcia od logiki, kompensacja wzmacniacza dla obciążenia pojemnościowego | Zacisk wyjściowy wysokiego napięcia, zabezpieczenie przeciwzwarciowe, termiczne |
| Zawór elektromagnetyczny / proporcjonalny | Półmostek MOSFET | Dioda wolnobiegowa przystosowana do impulsów indukcyjnych, filtr prądowy PWM | TVS lub zacisk Zenera na impulsie indukcyjnym, nadprądowym |
| SMA / termiczny | Prąd stały liniowy lub przełączający | Monitorowanie rezystancji w celu uzyskania informacji zwrotnej o stanie fazy, integracja radiatora | Nadmierny prąd (szybkie uszkodzenie przewodu), nadmierna temperatura |
Architektura mocy
Płytki PCB sterowników siłowników prawie zawsze wymagają wielu izolowanych domen napięciowych: szyny wysokiego napięcia silnika (12–48 V dla siłowników prądu stałego; magistrali DC do 700 V dla przemysłowych serwonapędów), zasilania logiki (3.3 V lub 5 V), precyzyjnego odniesienia analogowego (dla przetworników ADC i kondycjonowania czujników) oraz zasilania sterownika bramki (12–15 V, bootstrap lub izolowane). Izolacja galwaniczna między stroną silnika a stroną logiki/komunikacji – poprzez izolowane przetwornice DC-DC lub izolowane sterowniki bramek – jest obowiązkowa w projektach przemysłowych ze względu na bezpieczeństwo i odporność na zakłócenia (IEC 62061, ISO 13849). Nasze 4-warstwowe płytki PCB zapewniają dedykowane parowanie płaszczyzny zasilania i uziemienia, wymagane przez płytki PCB siłowników wieloszynowych.
Zarządzanie termiczne
Napęd BLDC o napięciu 48 V / 10 A i sprawności 95% rozprasza około 25 W w stopniu mocy — z trzech źródeł: strat przewodzenia (I²R w tranzystorach MOSFET), strat przełączania (proporcjonalnych do f sw × V DS × I D ) oraz strat sterowania bramką. Wymaga to 2–3 uncji miedzi na warstwach mocy, układów przelotek termicznych (średnica 0.3–0.5 mm, odstęp 1–1.5 mm) łączących pady drenażowe tranzystorów MOSFET z wewnętrznymi płaszczyznami miedzianymi, a czasami zewnętrznych aluminiowych radiatorów zamontowanych na płytce PCB. Tranzystory MOSFET GaN przełączają z częstotliwością 200–500 kHz w porównaniu z 20–50 kHz w przypadku krzemu — wyższa częstotliwość zmniejsza elementy pasywne, ale wymaga ciaśniejszego układu płytki PCB, aby utrzymać indukcyjność pętli przełączania poniżej 5 nH. W przypadku płytek wymagających 2 uncji miedzi i więcej na warstwach wewnętrznych, nasza usługa produkcji wielowarstwowych płytek PCB pokrywa te wymagania dotyczące wysokiej zawartości miedzi.
Płytka PCB nie jest elementem końcowym decyzji o wyborze siłownika – jest częścią systemu siłowników. Ograniczenia termiczne, elektryczne i mechaniczne, wynikające z wyboru typu siłownika, wpływają na każdy wybór projektu na poziomie płytki. Ze względu na specyficzne ograniczenia związane z projektowaniem płytki PCB siłownika i analizą DFM , nasz zespół inżynierów ocenia układ pod kątem wymagań dotyczących prądu, temperatury i integralności sygnału przed rozpoczęciem produkcji.
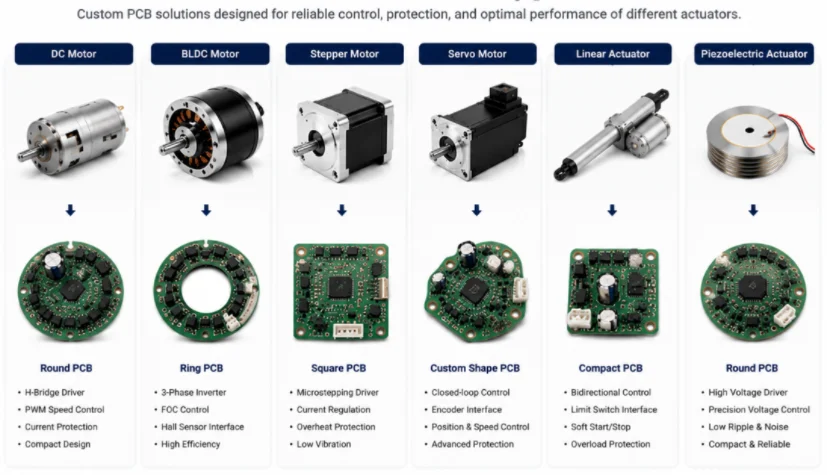
Rysunek 6. Typy siłowników i odpowiadające im moduły PCB, w tym siłowniki DC, BLDC, krokowe, serwo, liniowe i piezoelektryczne ze schematami PCB
7. Struktura wyboru siłownika i przewodnik szybkiego odniesienia
Wybór siłownika to proces inżynieryjny, a nie tabela wyszukiwania. Poniższy czteroetapowy schemat ustrukturyzuje decyzję i wskaże kluczowe kompromisy przed określeniem jakiegokolwiek komponentu.
Krok 1 — Zdefiniuj wymagania dotyczące ruchu: Określ typ ruchu (liniowy/obrotowy), zakres skoku lub kąta, siłę lub moment obrotowy szczytowy i ciągły, prędkość maksymalną, wymaganą dokładność pozycjonowania (wł./wył., wielopunktowy, ciągły, nanometrowy) oraz współczynnik wypełnienia. Same te parametry natychmiast eliminują większość rodzin siłowników.
Krok 2 — Ocena środowiska pracy: stopień ochrony IP, zakres temperatur, narażenie na działanie substancji chemicznych (pomieszczenie czyste, bezpieczne dla żywności, zmywalne), wibracje i wstrząsy, klasyfikacja atmosfery wybuchowej (ATEX, NEC) oraz dostępna infrastruktura (czy jest już obecne sprężone powietrze lub zasilanie hydrauliczne?). Zastosowanie w pomieszczeniu czystym w przemyśle farmaceutycznym wyklucza olej hydrauliczny. Koparka górnicza wyklucza również zasilane akumulatorowo siłowniki elektryczne ramienia głównego.
Krok 3 — Ocena wymagań dotyczących sterowania i integracji: sterowanie włącz/wyłącz a sterowanie proporcjonalne, sterowanie w pętli otwartej a sterowanie w pętli zamkniętej, sterowanie położeniem a sterowanie siłą, protokół komunikacyjny (analogowy, PWM, RS-485, CANbus, EtherCAT), wymagany poziom bezpieczeństwa funkcjonalnego (PLc/PLd/SIL 2) oraz integracja z istniejącym sterownikiem PLC lub robotem. Wymagania te determinują złożoność płytki PCB sterownika i koszt certyfikacji — często większy niż koszt samego sprzętu siłownika.
Krok 4 — Oblicz całkowity koszt posiadania: Sprężone powietrze kosztuje około 5–8 razy więcej na jednostkę użytecznej energii mechanicznej niż bezpośrednie sterowanie elektryczne. Układy hydrauliczne wymagają okresowej wymiany płynu i uszczelnień oraz wiążą się z ryzykiem zanieczyszczenia oleju. Układy elektryczne charakteryzują się wyższym kosztem początkowym, ale niższym kosztem eksploatacji, brakiem materiałów eksploatacyjnych i przewidywalnymi harmonogramami konserwacji. W przypadku nowych instalacji poniżej 20 kN, całkowity koszt instalacji prawie zawsze jest korzystniejszy — sam koszt infrastruktury sprężonego powietrza zazwyczaj przewyższa łączny koszt siłownika elektrycznego i płytki drukowanej sterownika.
Szybki przewodnik po aplikacjach
| Zastosowanie | Typ siłownika | Główny powód |
|---|---|---|
| Przegub ramienia robota (5–200 Nm) | Serwo BLDC + napęd harmoniczny | Brak luzów, wysoka powtarzalność, programowalność |
| Staw cobota | Serwo BLDC + czujnik momentu obrotowego / SEA | Świadomość siły, zgodność z normą ISO 13849 PLd |
| Staw robota z nogami | QDD BLDC (niski współczynnik przełożenia) | Możliwość cofania się, pochłanianie uderzeń, dynamiczny ruch |
| Oś CNC / drukarki 3D | Silnik krokowy (budżetowy) / serwo (wydajny) | Silnik krokowy: pętla otwarta, ekonomiczny; serwo: prędkość i dokładność |
| Zawór przemysłowy (DN50–300) | Elektryczny ćwierćobrotowy lub pneumatyczny mechanizm zębatkowy | Zależy od momentu obrotowego i istniejącej infrastruktury |
| Wtrysk paliwa | Piezoelektryczny lub solenoidowy | Piezoelektryczny: 3x szybsze otwieranie; elektromagnetyczny: niższy koszt |
| Etap litografii półprzewodnikowej | Piezoelektryczny (krótki skok) + serwo liniowe (długi skok) | Połączenie rozdzielczości subnanometrowej i wielomilimetrowego ruchu |
| Narzędzie chirurgiczne (minimalnie inwazyjne) | Serwo sterowane kablem lub SMA | Bezpieczny dla MRI, kompaktowy, biokompatybilny |
| Ramię koparki | Siłownik hydrauliczny dwustronnego działania | Jedyna realna opcja przy tej sile i skoku |
| Chwytak linii montażowej | Siłownik pneumatyczny | Szybkość, prostota, istniejące sprężone powietrze |
Wybór odpowiedniego typu siłownika to pierwsza decyzja. Zbudowanie elektroniki, która będzie nim prawidłowo sterować, to druga decyzja — i to właśnie ona powoduje najwięcej awarii. Zbyt mały mostek H ulega zniszczeniu przy pierwszym przeciągnięciu. Serwonapęd z nieprawidłowo prowadzonym enkoderem generuje drgania położenia, których nie da się wyeliminować żadnym filtrem. Sterownik piezoelektryczny bez odpowiedniej izolacji nie spełnia norm EMC. W Highleap Electronics produkujemy i montujemy pełną gamę płytek PCB do sterowania siłownikami — od płytek PCB do napędów silników klasy przemysłowej po kompaktowe, zintegrowane serwonapędy do robotyki. Nasz kompletny montaż płytek PCB obejmuje zaopatrzenie, montaż SMT i testy funkcjonalne — skracając czas od projektu do zatwierdzenia sprzętu. Poproś o wycenę płytki PCB do sterowania siłownikiem i podaj nam typ siłownika, moc i środowisko pracy — zajmiemy się resztą.

Polecamy Wiadomości

Dostawca zespołów PCB dla producentów elektroniki OEM i ODM
HIGHLEAP ELECTRONICS · Dostawca montażu płytek PCB OEM/ODMTwój...

Producent płytek PCB z ceramiki Al2O3 do precyzyjnych obwodów ceramicznych
HIGHLEAP ELECTRONICS · Obwód ceramiczny z tlenku glinu...

Producent prototypowych zespołów PCB
Highleap Electronics to firma zajmująca się montażem prototypów płytek PCB...

Płytki obwodowe o specjalnych funkcjach dla produktów OEM
Highleap Electronics / PCB + PCBA...
Jak uzyskać wycenę płytek PCB
Przeprowadzimy analizę DFM/DFA dla Ciebie i wrócimy do Ciebie z raportem. Możesz bezpiecznie przesłać swoje pliki za pośrednictwem naszej witryny. Wymagamy następujących informacji, aby przedstawić Ci wycenę:
-
- Gerber, ODB++ lub .pcb, specyfikacja.
- Lista BOM, jeśli wymagany jest montaż
- Ilość
- Czas na zmianę
Oprócz produkcji PCB oferujemy kompleksowy zakres usług elektronicznych, w tym projektowanie PCB, PCBA i rozwiązania pod klucz. Niezależnie od tego, czy potrzebujesz pomocy w prototypowaniu, weryfikacji projektu, pozyskiwaniu komponentów czy masowej produkcji, zapewniamy kompleksowe wsparcie, aby zagwarantować sukces Twojego projektu.
W przypadku usług PCBA prosimy o dostarczenie BOM (listy materiałów) i wszelkich szczegółowych instrukcji montażu. Oferujemy również analizę DFM/DFA w celu optymalizacji projektów pod kątem możliwości produkcji i montażu, zapewniając płynny proces produkcji.