
PCB bramy komunikacji przemysłowej dla robotów

Nowoczesne roboty przemysłowe rzadko działają jako maszyny odizolowane. Muszą wymieniać dane ze sterownikami PLC, interfejsami HMI, sterownikami bezpieczeństwa, starszymi urządzeniami fieldbus, a coraz częściej także z systemami IT lub MES wyższego poziomu. Wyzwaniem jest to, że w środowiskach fabrycznych wciąż występuje wiele generacji niekompatybilnych protokołów komunikacyjnych – EtherCAT, PROFINET, Modbus, CANopen, RS-485 i innych – z których każdy charakteryzuje się innymi modelami czasowymi, zakresami napięć i oczekiwaniami dotyczącymi niezawodności.
Przemysłowa brama komunikacyjna PCB łączy te granice protokołów. Tłumaczy dane między deterministycznymi sieciami fieldbus a systemami opartymi na technologii Ethernet, zachowując jednocześnie zachowanie w czasie rzeczywistym, izolację elektryczną i długoterminową niezawodność w trudnych warunkach przemysłowych. To sprawia, że bramy PCB zasadniczo różnią się od sprzętu konsumenckiego lub sieciowego IT.
W tym artykule wyjaśniono, w jaki sposób płytki PCB bramek komunikacyjnych dla przemysłu są projektowane specjalnie dla systemów robotycznych — ze szczególnym uwzględnieniem wymagań protokołu, ograniczeń czasu rzeczywistego, architektury izolacji, implementacji warstwy fizycznej, wyborów dotyczących przetwarzania i niezawodności środowiskowej.
Spis treści
Czym jest płytka PCB bramy komunikacji przemysłowej — i dlaczego roboty od niej zależą
W systemach robotyki i automatyki, przemysłowa bramka komunikacyjna PCB nie jest jedynie konwerterem protokołów. Działa jako szkielet komunikacyjny w czasie rzeczywistym, łączący sterowniki ruchu, czujniki, systemy bezpieczeństwa, sterowniki PLC i sieci nadzoru, które działają w oparciu o zasadniczo różne założenia czasowe i elektryczne.
W przeciwieństwie do ogólnego sprzętu sieciowego, systemy robotyczne wymagają komunikacji deterministycznej. Polecenia ruchu, sygnały zwrotne i komunikaty bezpieczeństwa muszą docierać w określonych przedziałach czasowych i ze ściśle kontrolowanym jitterem. Opóźniony lub niespójny pakiet nie jest drobną niedogodnością — może bezpośrednio skutkować niestabilnym ruchem, nieoczekiwanymi zatrzymaniami lub usterkami bezpieczeństwa.
Z perspektywy projektowania PCB, bramy komunikacyjne dla przemysłu stanowią odrębną kategorię:
- Muszą łączyć sieci magistrali danych czasu rzeczywistego z systemami opartymi na protokole Ethernet lub IP, które nie działają w czasie rzeczywistym, nie dopuszczając do rozprzestrzeniania się niepewności czasowej.
- Muszą zachować izolację galwaniczną pomiędzy wieloma portami, aby chronić sprzęt i zapobiegać powstawaniu pętli uziemienia w środowiskach z zakłóceniami elektrycznymi.
- Muszą pracować w trybie ciągłym, przy wibracjach, zmianach temperatury i zakłóceniach elektromagnetycznych typowych dla linii produkcyjnych wykorzystujących roboty.
- Muszą być zaprojektowane z myślą o spójności produkcyjnej, ponieważ niewielkie różnice w układzie, montażu lub odstępach izolacji mogą mieć bezpośredni wpływ na stabilność komunikacji.
Poniższe sekcje wyjaśniają, w jaki sposób wymagania te przekładają się na konkretne decyzje projektowe na poziomie płytki PCB w celu przygotowania bramek komunikacyjnych dla robotów gotowych do produkcji.
Wymagania protokołu przemysłowego
Architektura PCB bramki jest w pierwszej kolejności uzależniona od protokołów komunikacyjnych, które musi obsługiwać. Protokoły przemysłowe różnią się znacząco pod względem czasu reakcji, obsługi błędów i specyfikacji warstwy fizycznej, a te różnice bezpośrednio wpływają na obwody interfejsu i wymagania dotyczące przetwarzania.
- Przemysłowy Ethernet w czasie rzeczywistym: Protokoły takie jak EtherCAT, PROFINET IRT i EtherNet/IP zostały zaprojektowane z myślą o deterministycznym sterowaniu ruchem. Osiągnięcie określonych czasów cyklu i limitów jittera zazwyczaj wymaga wsparcia sprzętowego, a nie wyłącznie programowego.
- Sieci Fieldbus starszego typu: PROFIBUS DP, DeviceNet i CANopen są nadal szeroko stosowane. Obsługa bramek umożliwia dalsze korzystanie z istniejącego sprzętu przy jednoczesnej integracji nowoczesnych systemów robotycznych.
- Protokoły szeregowe i proste: Protokół Modbus RTU w standardzie RS-485 i podobne protokoły są tolerancyjne dla prostego sprzętu, ale wymagają starannej obsługi limitów czasu i buforowania przy łączeniu z szybszymi sieciami.
- Współistnienie protokołów: Pojedyncza brama często obsługuje jednocześnie wiele rodzin protokołów, co wymaga równoległych ścieżek danych, które nie zakłócają ruchu w czasie rzeczywistym.
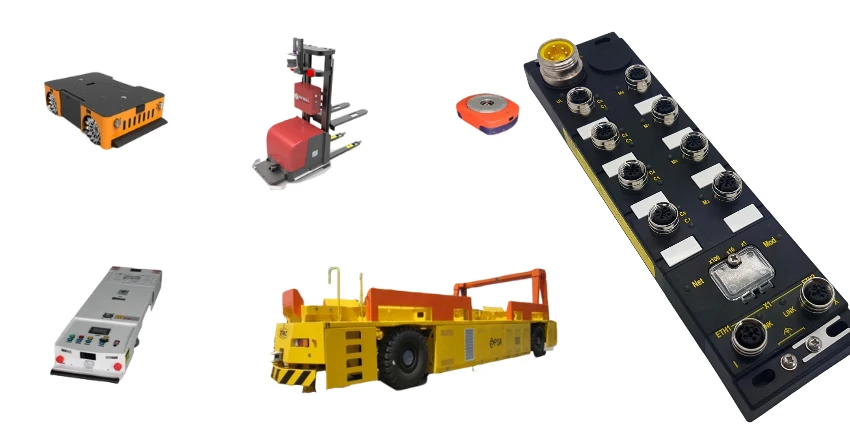
W praktyce bramki komunikacyjne stanowią część szerszego ekosystemu elektroniki robotów, obejmującego sterowanie ruchem, elektronikę mocy, czujniki i podsystemy bezpieczeństwa. Przegląd sposobu wytwarzania i montażu tych złożonych płytek PCB robotów – w tym układów wielowarstwowych i ograniczeń związanych z sygnałami mieszanymi – znajduje się w naszym dokumencie referencyjnym dotyczącym usług produkcji i montażu płytek PCB robotów.
Podstawy komunikacji w czasie rzeczywistym
Komunikacja przemysłowa jest definiowana przez determinizm, a nie przez surową przepustowość. Roboty potrzebują przewidywalnego czasu, aby utrzymać stabilny ruch i skoordynowane zachowanie.
- Budżety czasu cyklu: Sieci sterowania ruchem często działają z czasami cyklu 1–4 ms lub szybciej. Każdy etap przetwarzania wewnątrz bramy zużywa część tego budżetu.
- Kontrola drgań: Stałe opóźnienie jest często ważniejsze niż minimalne opóźnienie. Losowe wahania taktowania mogą destabilizować pętle sterowania, nawet jeśli średnie opóźnienie jest niskie.
- Synchronizacja zegara: Systemy rozproszone opierają się na zsynchronizowanych zegarach. Standard IEEE 1588 PTP wymaga sprzętowego znakowania czasu w warstwach fizycznych Ethernetu i starannego trasowania zegara na płytce PCB.
Architektura izolacji wieloportowej
Bramki komunikacyjne łączą sieci działające przy różnych napięciach i uziemieniach. Prawidłowa izolacja chroni sprzęt, zapewnia bezpieczeństwo operatora i zapobiega błędom komunikacyjnym spowodowanym pętlami uziemienia.
- Izolacja port-port: Każdy interfejs może wymagać izolacji galwanicznej od pozostałych. Parametry izolacji muszą uwzględniać warunki awarii i przepięcia przejściowe.
- Technologie izolacyjne: Izolatory cyfrowe obsługują łącza o dużej prędkości, transformatory zapewniają wbudowaną izolację Ethernet, a optoizolatory są odpowiednie dla interfejsów o niższej prędkości.
- Przenikanie i prześwit: Układ PCB musi spełniać wymagania dotyczące odstępów przemysłowych w warunkach zanieczyszczenia drugiego stopnia, co często wymaga stosowania gniazd lub ścieżek o wydłużonej powierzchni.
- Wyizolowane domeny mocy: Zazwyczaj każdy odizolowany interfejs wymaga osobnego, odizolowanego źródła zasilania, co komplikuje dystrybucję zasilania i układ.
Implementacja warstwy fizycznej
Niezawodna komunikacja zależy od prawidłowej implementacji warstwy fizycznej, szczególnie w środowiskach fabrycznych, w których występują długie kable i wysoki poziom zakłóceń elektrycznych.
- Ethernet przemysłowy: Do stabilnej pracy niezbędne jest trasowanie z kontrolowaną impedancją, odpowiednie magnesy i warstwy fizyczne obsługujące funkcje w czasie rzeczywistym.
- Interfejsy RS-485: Prawidłowe zakończenie, polaryzacja i zabezpieczenie przed przepięciami zapewniają integralność i trwałość sygnału.
- CAN i CAN FD: Wybór transceivera musi odpowiadać szybkości transmisji i długości kabla. CAN FD wymaga szybszych urządzeń i dokładniejszej kontroli układu.
- Wybór złącza: Złącza przemysłowe muszą być odporne na wibracje, zanieczyszczenia i wielokrotne podłączanie bez pogarszania jakości sygnału.

Przetwarzanie i tłumaczenie protokołów
Tłumaczenie protokołów wymaga zasobów przetwarzania dostosowanych do szybkości transmisji danych, złożoności i ograniczeń czasowych.
- Projekty oparte na mikrokontrolerach: Nadaje się do rozwiązań o średniej złożoności, ale wymaga starannej analizy najgorszego scenariusza wykonania.
- Rozwiązania oparte na FPGA: Zapewnij deterministyczne planowanie czasowe dla wymagających protokołów czasu rzeczywistego, kosztem większej złożoności programowania.
- Dedykowane kontrolery protokołów: Kontrolery oparte na układach ASIC optymalizują wydajność konkretnych protokołów i upraszczają gwarantowanie czasu.
- Pamięć i buforowanie: Odpowiednie buforowanie oddziela różnice czasowe protokołów, zachowując jednocześnie determinizm.
Przy wyborze partnerów produkcyjnych dla złożonych płytek bramowych kluczowe są kryteria takie jak kontrola izolacji, montaż sygnałów mieszanych oraz walidacja pod obciążeniem. Wiele z tych kryteriów pokrywa się z kryteriami stosowanymi przy ocenie dostawców innych elementów elektronicznych do sterowania robotami, jak opisano w tej liście kontrolnej oceny dostawców płytek PCBA sterowników połączeń robotów.
Niezawodność w środowisku przemysłowym
Bramki komunikacyjne przemysłowe działają w środowiskach, które przekraczają ograniczenia elektroniki użytkowej.
- Praca w wydłużonej temperaturze: Projekty zwykle zakładają temperaturę od −40 °C do +85 °C z odpowiednim obniżeniem wartości znamionowych.
- Odporność na zakłócenia elektromagnetyczne: Silniki, napędy i urządzenia spawalnicze generują znaczne zakłócenia, którym układ PCB i filtrowanie muszą sprostać.
- Długa żywotność: Oczekuje się, że roboty będą działać przez wiele lat, dlatego planowanie cyklu życia ich komponentów staje się koniecznością.
- Spójność produkcji: Stabilność komunikacji zależy od spójności procesu produkcji i montażu w całym wolumenie produkcji.
Podsumowując, przemysłowa bramka komunikacyjna PCB dla systemów robotycznych to element działający w czasie rzeczywistym i mający istotne znaczenie dla bezpieczeństwa, a nie standardowa płytka sieciowa. Zapewnienie różnorodności protokołów, determinizmu czasowego, integralności izolacji i odporności na warunki środowiskowe na poziomie PCB jest kluczowe dla stabilnej integracji sieci robotów i długoterminowej niezawodności w terenie.

Polecamy Wiadomości

Producent płytek PCB z ceramiki Al2O3 do precyzyjnych obwodów ceramicznych
HIGHLEAP ELECTRONICS · Obwód ceramiczny z tlenku glinu...

Producent prototypowych zespołów PCB
Highleap Electronics to firma zajmująca się montażem prototypów płytek PCB...

Płytki obwodowe o specjalnych funkcjach dla produktów OEM
Highleap Electronics / PCB + PCBA...
Usługi produkcji i montażu PCB
Firma Highleap Electronics zajmuje się produkcją i montażem płytek PCB...
Jak uzyskać wycenę płytek PCB
Wykonamy dla Ciebie analizę DFM/DFA i prześlemy Ci raport.
Możesz bezpiecznie przesyłać pliki za pośrednictwem naszej strony internetowej.
Aby przedstawić Państwu ofertę, potrzebujemy następujących informacji:
-
- Gerber, ODB++ lub .pcb, specyfikacja.
- Lista BOM, jeśli wymagany jest montaż
- Ilość
- Czas na zmianę
Oprócz produkcji PCB oferujemy kompleksowy zakres usług elektronicznych, w tym projektowanie PCB, PCBA (Printed Circuit Board Assembly) i rozwiązania pod klucz. Niezależnie od tego, czy potrzebujesz pomocy w prototypowaniu, weryfikacji projektu, pozyskiwaniu komponentów czy masowej produkcji, zapewniamy kompleksowe wsparcie, aby zagwarantować sukces Twojego projektu. W przypadku usług PCBA, prosimy o dostarczenie BOM (listy materiałów) i wszelkich szczegółowych instrukcji montażu. Oferujemy również analizę DFM/DFA w celu optymalizacji projektów pod kątem możliwości produkcji i montażu, zapewniając płynny proces produkcji.