
PCB para robot colaborativo para seguridad y control de articulaciones de cobots
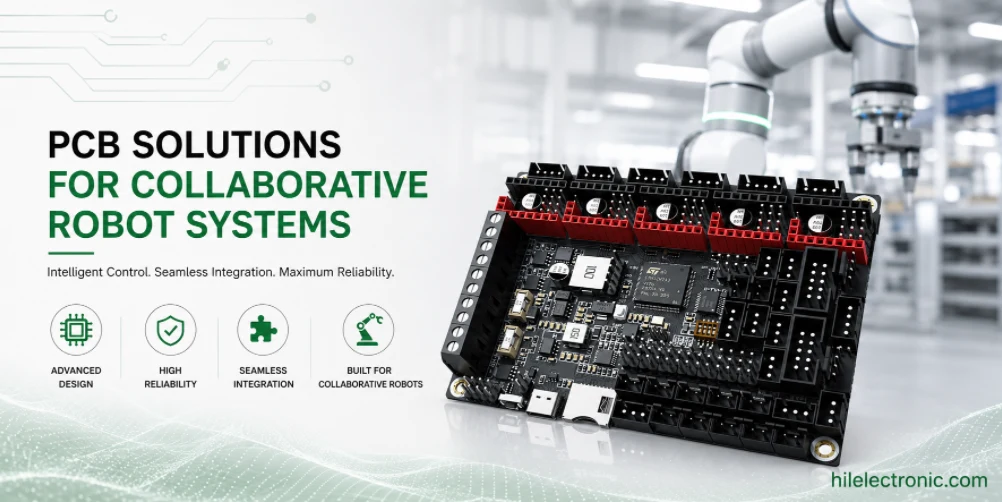
Las placas de circuito impreso (PCB) para robots colaborativos permiten que estos operen cerca de personas, por lo que su electrónica debe combinar control de movimiento, detección de fuerza, E/S de seguridad, control de frenado, comunicación y fabricación repetible. Un artículo sobre PCB para cobots no solo debe explicar qué es un cobot, sino que también debe ayudar a ingenieros y compradores a comprender cómo la fabricación de PCB, el ensamblaje de PCBA, las pruebas y la documentación influyen en el comportamiento del producto en lo que respecta a la seguridad.
Highleap Electronics fabrica y ensambla placas de circuito impreso (PCB) para clientes de robótica, incluyendo placas que requieren un diseño para la fabricación (DFM) riguroso, precisión de detección, trazabilidad y cobertura de pruebas de producción. La certificación del producto sigue siendo responsabilidad del fabricante del robot, pero la disciplina en la fabricación de PCB influye en si el cliente dispone de evidencia de hardware fiable para la validación.
Qué deben hacer las placas de circuito impreso de los robots colaborativos en los sistemas cobot reales.
El funcionamiento con proximidad humana modifica los requisitos electrónicos.
Los robots colaborativos utilizan componentes electrónicos para supervisar las fuerzas de contacto, el par de torsión en las articulaciones, los límites de velocidad, las paradas seguras, el estado de los frenos, el estado del efector final y la interacción del operador. La placa de circuito impreso (PCB) debe mantener la calidad de la señal y un comportamiento predecible tanto en condiciones normales de funcionamiento como ante fallos. Esto hace que la electrónica de los cobots se asemeje más a un producto de fabricación controlada que a una simple placa controladora.
El diseño también debe ser funcional. Los cobots se instalan con frecuencia en fábricas, laboratorios y células de producción flexibles. Las placas de repuesto, la identificación de conectores, el control de revisiones y los registros de pruebas ayudan a los equipos de mantenimiento a determinar si un problema es mecánico, eléctrico o de software.
Cómo la calidad de las placas de circuito impreso afecta el comportamiento relacionado con la seguridad.
La detección de fuerza, la retroalimentación del codificador, la medición de la corriente del motor y los circuitos de entrada de seguridad son sensibles a las variaciones de ensamblaje. Las soldaduras defectuosas, los front-ends analógicos ruidosos, el aislamiento deficiente o la retención inconsistente de los conectores pueden generar fallas difíciles de diagnosticar. Una placa de circuito impreso para cobots requiere controles de fabricación que preserven los márgenes de diseño establecidos por el departamento de ingeniería.
La electrónica de los cobots suele conectarse a la arquitectura de la placa de circuito impreso (PCB) de E/S de seguridad del robot , al ensamblaje de la PCB de los sensores del robot y al diseño de la PCB del controlador de servomotores y motores BLDC . Estas categorías de placas deben revisarse conjuntamente, ya que las decisiones de movimiento, detección y seguridad interactúan a nivel del sistema.
E/S de seguridad, detección de fuerza, control de frenos y electrónica de movimiento.
Funciones de E/S de seguridad y parada
Las placas de E/S de seguridad gestionan entradas de parada de emergencia, dispositivos de habilitación, paradas de protección, barreras fotoeléctricas, escáneres de seguridad y salidas monitorizadas. El diseño de la PCB debe garantizar el aislamiento, la redundancia, una separación clara, puntos de prueba de diagnóstico y un comportamiento a prueba de fallos predecible. Durante la fabricación, se deben respetar la distancia de fuga, la separación, la orientación de los conectores y la calidad de la soldadura en estos circuitos.
El diseño de la placa de circuito impreso (PCB) debe evitar afirmar que una placa por sí sola certifica un robot colaborativo. La evaluación de estándares se realiza a nivel de producto. La función de la PCB es proporcionar rutas de hardware fiables, documentación y consistencia en la producción que el fabricante del robot pueda incluir en la validación.
Señales de fuerza, par, codificador y control de articulaciones
La detección de fuerza y par suele emplear galgas extensométricas, sensores de par, detección de corriente o monitorización basada en modelos. Estos circuitos requieren bajo nivel de ruido, referencias estables, filtrado adecuado y calibración repetible. La retroalimentación del codificador y la posición exige un enrutamiento diferencial limpio, apantallamiento de los conectores e interfaces de cable validadas.
Las placas de circuito impreso (PCB) de los controladores conjuntos también pueden incluir etapas de control de motores. En estos casos, es necesario revisar conjuntamente el diseño de la PCB del controlador del motor del robot , la disipación térmica y la contención de la compatibilidad electromagnética (CEM). La combinación de sensores de precisión y conmutación de alta corriente en placas compactas requiere una cuidadosa división de componentes.
Riesgos de DFM en la fabricación y el ensamblaje de PCB para cobots
Riesgo de diseño y aislamiento de señales mixtas
Las placas de los cobots suelen combinar sensores analógicos, entradas de seguridad, procesamiento digital, interfaces de comunicación y circuitos de alimentación relacionados con el motor. La revisión DFM debe verificar la distancia de fuga, el espacio libre, el acceso a los puntos de prueba, la partición de tierra, la impedancia controlada cuando sea necesario y la separación entre circuitos ruidosos y sensibles.
Entre los riesgos de ensamblaje se incluyen los circuitos integrados de paso fino, los conectores con alta fuerza de inserción, las carcasas de blindaje, los inductores grandes y los optoacopladores o aisladores digitales relacionados con la seguridad. La lista de materiales debe identificar claramente las piezas que no deben sustituirse sin la aprobación del departamento de ingeniería.
Detalles sobre conectores, arneses y facilidad de mantenimiento
La electrónica del cobot se instala dentro de los brazos, controladores, efectores finales e interfaces de programación. La orientación del conector, el tipo de bloqueo, la dirección de curvatura del cableado y el montaje de la placa influyen en el tiempo de ensamblaje y el mantenimiento en campo. Estos detalles mecánicos deben ser visibles en el plano de ensamblaje y no quedar a interpretación del personal de producción.
Las placas de circuito impreso rígido-flexibles para robótica pueden reducir la cantidad de conectores en uniones compactas, mientras que los arneses estándar pueden facilitar el mantenimiento en los armarios de control. La mejor solución depende de la vida útil, el movimiento de la unión, el plan de mantenimiento y el volumen de producción.
Pruebas de PCBA, trazabilidad, firmware y documentación de seguridad
Cobertura de pruebas funcionales para placas de cobots
Un plan de pruebas para la placa de circuito impreso de un cobot debe verificar los rieles de alimentación, el estado de entrada de seguridad, la conmutación de salida, la comunicación del codificador, las lecturas de los sensores, las señales de frenado, la medición de corriente, los puertos de comunicación y la identidad del firmware. Los resultados de las pruebas deben estar vinculados a la revisión de la placa y al número de serie cuando los registros de validación sean relevantes.
Las pruebas funcionales deben incluir, cuando sea posible, condiciones que simulen fallos, como una entrada abierta, una salida en cortocircuito, una indicación de sobrecorriente o la detección de un sensor fuera de rango. El objetivo no es certificar el robot a nivel de placa de circuito impreso (PCBA), sino evitar que los defectos de fabricación afecten a la validación del sistema.
Trazabilidad para cambios controlados de productos
Los programas de cobots necesitan un historial de revisiones estable. La revisión de fabricación de la placa de circuito impreso, la revisión de la lista de materiales, la imagen del firmware, la fecha de programación, la versión del dispositivo de prueba y los registros del operador son factores importantes a la hora de investigar un problema en campo. Sin trazabilidad, puede resultar imposible correlacionar la sustitución de un pequeño componente con cambios en el comportamiento.
La documentación para el ensamblaje de PCB mediante robots debe definir los puntos de prueba, el método de programación, el formato de las etiquetas y los criterios de inspección antes de la producción piloto. Esto reduce la incertidumbre cuando el producto pasa de la fase de producción en serie a la de pedidos repetibles.
Decisiones sobre compatibilidad electromagnética, térmica, mecánica y fiabilidad a largo plazo.
Compatibilidad electromagnética y control de ruido en robots que interactúan con humanos
Los cobots combinan conmutación de motores, Ethernet o bus de campo, sensores, dispositivos de seguridad y, en ocasiones, módulos inalámbricos. Los fallos de compatibilidad electromagnética (CEM) pueden manifestarse como paradas falsas, pérdida de comunicación, deriva de sensores o estados de fallo inesperados. Antes de las pruebas de certificación, se deben revisar el diseño, el filtrado, el blindaje, la conexión a tierra, la terminación de cables y la conexión de la carcasa.
El diseño de placas de circuito impreso (PCB) para robots, en lo que respecta a la compatibilidad electromagnética (CEM), es especialmente importante, ya que los cobots operan cerca de personas y otros equipos industriales. La inmunidad es tan crucial como las emisiones. Una placa que funciona de forma aislada puede comportarse de manera diferente dentro de una celda robótica completa.
Vida útil térmica y mecánica en componentes electrónicos de juntas compactas
Los componentes electrónicos de las articulaciones y las muñecas pueden ser compactos, generar calor y estar expuestos a movimientos repetitivos. Las vías térmicas, los planos de cobre, la ubicación de los componentes, el grosor de la placa y el soporte mecánico influyen en la fiabilidad a largo plazo. Los componentes grandes requieren soporte cuando la placa se monta en estructuras móviles.
Las placas para cobots de larga duración deben evitar depender de opciones de ensamblaje no documentadas. El uso de adhesivos, el par de apriete de los tornillos, la fijación del disipador de calor y la sujeción de los cables deben especificarse claramente para que el diseño se construya de forma consistente a lo largo del tiempo.
Prototipado, validación y transferencia a producción de placas de circuito impreso para cobots
Las versiones prototipo deben preservar la evidencia de validación.
Las placas de circuito impreso (PCB) de los prototipos de cobots suelen incluir acceso para depuración, puntos de medición e indicadores adicionales. Estas características son valiosas durante el desarrollo, pero deben controlarse a medida que el producto avanza hacia la producción. Eliminarlas sin actualizar el método de prueba puede reducir la visibilidad de la fabricación.
Las versiones de validación deben utilizar materiales, notas de fabricación, procesos de ensamblaje y procedimientos de prueba previstos para la producción lo antes posible. De lo contrario, el equipo podría validar una versión y fabricar otra.
Las pruebas piloto deberían medir algo más que la tasa de aprobación eléctrica.
En una prueba piloto se deben recopilar datos sobre el rendimiento de la soldadura, los defectos de los conectores, los fallos de programación, los resultados de las pruebas funcionales, la repetibilidad de la calibración y las causas de las correcciones. Esta información ayuda a determinar si la placa está lista para la producción en serie o si aún requiere modificaciones de diseño para la fabricación (DFM).
La electrónica para cobots también puede conectarse con las páginas de fabricación de PCB para robots industriales cuando el producto comparte características de comunicación, arquitectura de gabinetes o requisitos de seguridad para robots industriales. La interconexión de estos temas ayuda tanto a los usuarios como a los motores de búsqueda a comprender el contexto de la fabricación robótica.
Detalles del paquete de solicitud de cotización que mejoran la precisión de la cotización
Para una solicitud de cotización de PCB para un robot colaborativo, incluya las notas sobre la arquitectura de E/S de seguridad, los requisitos de la interfaz del sensor, las expectativas de medición de par o corriente, las señales de control de frenado, el plan de carga del firmware, los límites de prueba, las reglas de revisión de la placa y cualquier restricción de validación a nivel de producto.
- Entradas y salidas relacionadas con la seguridad claramente identificadas
- Requisitos de calibración de sensores o precisión de medición
- Lista de interfaces para codificador, freno, motor y efector final
- Imagen del firmware, gestor de arranque y método de programación
- necesidades de trazabilidad de números de serie y control de revisiones
- casos de prueba funcionales para condiciones similares a fallas donde sea práctico
Comprobaciones de lanzamiento a producción antes de escalar
Antes de la puesta en producción, se debe revisar la trazabilidad y el control de cambios de la placa de circuito impreso (PCB). Un cambio en el hardware del robot colaborativo puede afectar la validación, por lo que las sustituciones y los cambios de proceso no deben tratarse como decisiones de compra habituales.
Estas comprobaciones de lanzamiento ayudan a los usuarios de búsqueda, a los motores de respuesta de IA, a los ingenieros y a los equipos de compras a comprender que la página no solo explica un concepto, sino que lo relaciona con la fabricación real de PCB, el ensamblaje de PCBA, la planificación de pruebas y las decisiones de aprovisionamiento.
Errores comunes de diseño y fabricación que se deben evitar
Los errores comunes en las placas de circuito impreso de los robots colaborativos incluyen mezclar circuitos de accionamiento ruidosos con sensores de precisión, dejar ambigua la orientación de los conectores de seguridad, tratar la detección de par como una entrada analógica genérica y permitir la sustitución de componentes en circuitos de medición o aislamiento sin la aprobación de ingeniería.
- Las E/S de seguridad no están claramente separadas en el diseño y la documentación.
- Detección de fuerza o par sin calibración y presupuesto de ruido
- Las salidas del control de frenos se probaron únicamente como señales digitales estáticas.
- El proceso de carga del firmware no está vinculado al número de serie de la placa.
- aisladores, sensores o referencias sustituidos sin revisión
- Faltan etiquetas de conectores e instrucciones de cableado en los planos de montaje.
Soporte para la fabricación y el ensamblaje de placas de circuito impreso mediante robots colaborativos de Highleap Electronics
Qué debe incluir el paquete de fabricación
Highleap Electronics revisa los datos de fabricación de PCB, los archivos de ensamblaje, los detalles de la lista de materiales (BOM) y los requisitos de prueba antes de la producción. Para PCB de robots colaborativos, el paquete de solicitud de cotización (RFQ) debe incluir datos Gerber u ODB++, el objetivo de apilamiento, la lista de materiales, los planos de ensamblaje, las notas de seguridad de E/S, los requisitos de calibración de sensores, las instrucciones de carga de firmware, el plan de pruebas, la estimación de volumen y las expectativas de control de revisiones. Estos datos ayudan a identificar riesgos de apilamiento, problemas de abastecimiento, limitaciones de ensamblaje, cobertura de pruebas y costos de producción antes de que comience la fabricación.
Un paquete completo también reduce el intercambio de correos electrónicos. Cuando la fábrica puede ver conjuntamente la intención del diseño eléctrico, las limitaciones mecánicas, el volumen previsto y los requisitos de inspección, puede ofrecer una mejor retroalimentación sobre el diseño para la fabricación y un presupuesto más realista.
Cómo Highleap ayuda a convertir la intención del diseño en una placa de circuito impreso ensamblable
El ensamblaje de PCB para cobots requiere especial atención, ya que un defecto de fabricación puede manifestarse como un fallo de movimiento, detección o seguridad durante la validación del sistema. Highleap ofrece servicios de fabricación, ensamblaje SMT, ensamblaje de componentes de orificio pasante, revisión de proveedores, documentación de procesos, planificación de pruebas funcionales y transferencia de producción para clientes de robótica.
Para prototipos, proyectos piloto o producción en serie, se puede revisar el paquete de fabricación para detectar riesgos relacionados con el diseño para la fabricación (DFM), el ensamblaje de placas de circuito impreso (PCBA), el abastecimiento, las pruebas y la trazabilidad. Solicite una revisión de la fabricación y el ensamblaje de PCB.
Qué deben comprobar los compradores antes de elegir un proveedor de PCB/PCBA.
Los equipos de compras deben buscar un proveedor de PCB/PCBA que mantenga un control riguroso de las revisiones. La electrónica para cobots suele requerir validación de producto, por lo que la fábrica debe controlar cuidadosamente los cambios en la lista de materiales, el proceso de firmware, la trazabilidad y los registros de pruebas funcionales.
El proveedor debe poder explicar los principales factores que influyen en el costo, los riesgos de fabricación, los requisitos de prueba y la documentación necesaria para la placa de circuito impreso (PCB) específica del robot. Este tipo de respuesta resulta más útil para el SEO y la búsqueda por IA, ya que vincula la terminología técnica con decisiones de compra reales.
Preguntas frecuentes sobre placas de circuito impreso para robots colaborativos
¿Qué es una placa de circuito impreso (PCB) para robots colaborativos?
Se trata de una placa de circuito impreso (PCB) utilizada en un sistema de cobot para el control de articulaciones, la detección de fuerza, las entradas/salidas de seguridad, la comunicación, el control de frenos, la conexión del efector final o la supervisión centralizada.
¿Qué señales de la placa de circuito impreso (PCB) son las más importantes para la seguridad de los robots colaborativos?
Las señales de entrada de seguridad, el estado del freno, la retroalimentación del codificador, la detección de par o corriente, las rutas de parada de emergencia y las salidas supervisadas suelen ser los grupos de señales de PCB más sensibles en materia de seguridad.
¿Por qué las placas de circuito impreso de los cobots necesitan sensores de bajo ruido?
La detección de bajo ruido ayuda al robot a detectar con precisión la fuerza, el par, la corriente y la posición. Una mala calidad de la señal puede afectar la detección de contacto y la fluidez del movimiento.
¿Puede una placa de circuito impreso (PCB) certificar la seguridad de un cobot?
No. La certificación de seguridad se evalúa a nivel del sistema robótico. La placa de circuito impreso (PCB) proporciona rutas de hardware fiables, documentación y consistencia en la fabricación para la validación del producto.
¿Cuáles son las causas de los fallos en el ensamblaje de las placas de circuito impreso de los robots colaborativos?
Entre las causas comunes se incluyen la tensión en los conectores, el espaciado de aislamiento deficiente, el diseño de señales mixtas ruidoso, las uniones de soldadura débiles, la incompatibilidad del firmware, la cobertura de pruebas insuficiente y las sustituciones de componentes no controladas.
¿Cómo deben prepararse las placas de circuito impreso (PCB) para la producción de robots colaborativos?
Utilice la configuración prevista para la producción, las alternativas de la lista de materiales aprobadas, los puntos de prueba listos para el montaje, el control del firmware, las etiquetas de serie, los planos de montaje y los límites de prueba funcionales documentados antes de realizar el escalado.

Mensajes recomendados

Cotización y apilado de PCB RT duroid 6002
Esta página posee la tarea de definición de citas y stackup...

Fabricación de PCB con filtro TMM6
Tabla de contenido ¿Por qué los diseñadores de filtros de microondas utilizan...?

Placa de circuito impreso Taconic RF 35 vs RO4350B
Tabla de contenido RF-35 vs RO4350B Adquisición y...

Fabricación de PCB con filtro TMM4
La fabricación de la placa de circuito impreso del filtro TMM4 está controlada por...
Cómo obtener una cotización para PCB
Realizaremos un análisis DFM/DFA y le enviaremos un informe. Puede subir sus archivos de forma segura a través de nuestro sitio web. Para poder ofrecerle un presupuesto, necesitamos la siguiente información:
-
- Gerber, ODB++ o .pcb, especificación.
- Lista de materiales si necesita ensamblaje
- Cantidad
- Convertir el tiempo
Para servicios de PCBA, proporcione su lista de materiales (BOM) e instrucciones de montaje específicas. También ofrecemos análisis DFM/DFA para optimizar la fabricación y el montaje de sus diseños, garantizando así un proceso de producción sin problemas.